無料学習ライブラリ / 全公式103項目

固体力学1級の全公式集

アプリ教材の全公式を無料で読めます。章から探すか、検索して項目を開いてください。会員登録・アプリの購入は不要です。

第1章 非線形解析における応力とひずみ

変形勾配テンソル
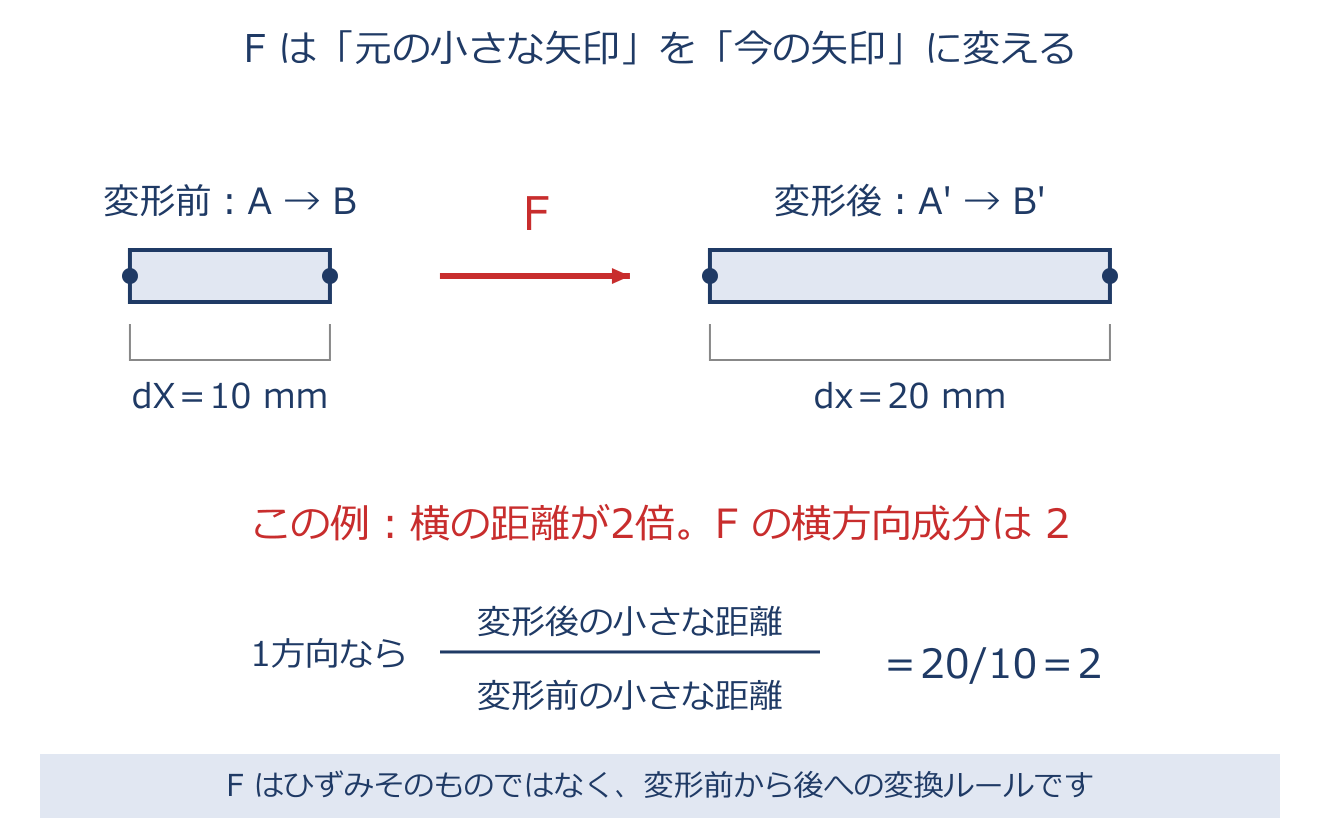
変形勾配テンソルのアプリ教材図
$\mathbf{dx}=\mathbf{F}\,\mathbf{dX},\qquad F_{ij}=\dfrac{\partial x_i}{\partial X_j}$
有限変形のすべてを記述する出発点です。変形前のある点の位置を$\mathbf{X}$、変形後を$\mathbf{x}$とし、その点のまわりの小さな矢印$\mathbf{dX}$が変形後に$\mathbf{dx}$へどう化けるかを表すのが変形勾配テンソル$\mathbf{F}$で、$\mathbf{dx}=\mathbf{F}\,\mathbf{dX}$と書きます。成分は変形後の座標を変形前の座標で微分した$\partial x_i/\partial X_j$。変位$\mathbf{u}=\mathbf{x}-\mathbf{X}$を使えば$\mathbf{F}=\mathbf{I}+\partial\mathbf{u}/\partial\mathbf{X}$とも表せます。この$\mathbf{F}$一つに、伸び・縮み・ずれ(せん断)・回転がぜんぶ混ざって入っているのがポイントで、一般には左右対称な行列(対称テンソル)にはなりません。 だからこの後、$\mathbf{F}$から「回転」と「純粋な伸び縮み」を切り分ける作業が必要になります。

具体例

せん断変形$x_1=X_1+0.5X_2,\ x_2=X_2$なら$\mathbf{F}=\begin{bmatrix}1&0.5\\0&1\end{bmatrix}$。まったく変形しなければ$\mathbf{F}=\mathbf{I}$(単位テンソル)です。

極分解とコーシー・グリーン変形テンソル
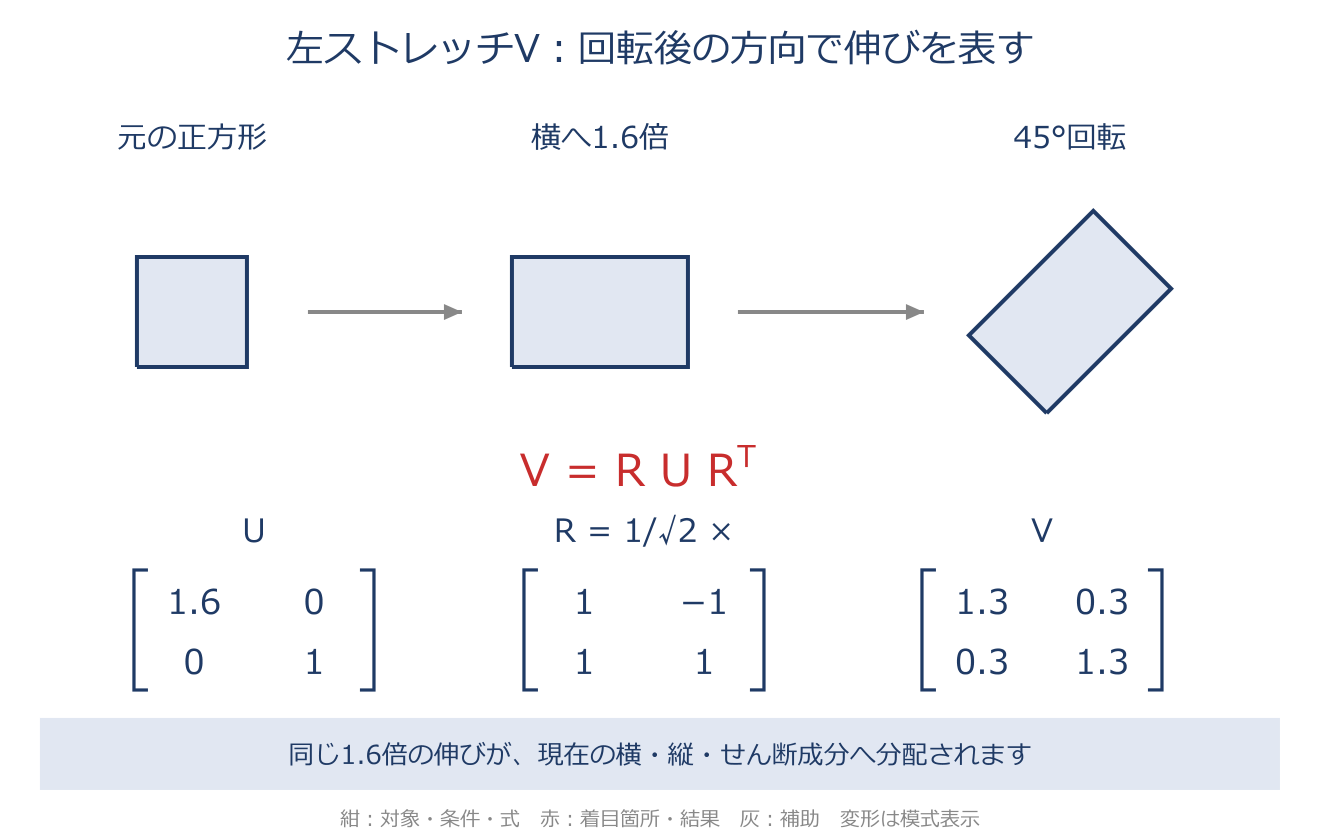
極分解とコーシー・グリーン変形テンソルのアプリ教材図
$\mathbf{F}=\mathbf{R}\mathbf{U}=\mathbf{V}\mathbf{R},\qquad \mathbf{C}=\mathbf{F}^{T}\mathbf{F}=\mathbf{U}^{2}$
変形勾配$\mathbf F$から、回転$\mathbf R$と伸び縮み$\mathbf U,\mathbf V$を分けます。行列は右から作用するので、$\mathbf F=\mathbf R\mathbf U$は「先にUで伸ばし、次にRで回す」、$\mathbf F=\mathbf V\mathbf R$は「先に回し、回した後の方向で伸ばす」という意味です。 $\mathbf R^T\mathbf R=\mathbf I$なので、$\mathbf C=\mathbf F^T\mathbf F=\mathbf U^T\mathbf R^T\mathbf R\mathbf U=\mathbf U^2$です。Uが対称であることも使っています。同様に$\mathbf B=\mathbf F\mathbf F^T=\mathbf V^2$となります。 CとUは元の材料方向、BとVは現在の空間方向で表します。追加の回転QではCとUは変わらず、$\mathbf B^*=\mathbf Q\mathbf B\mathbf Q^T$のようにBの成分は変換されます。物理的な伸びが増えるのではなく、表す方向が変わるためです。体積比Jが正でFが可逆なら、対称正定値U・Vを用いる極分解は一意です。

具体例

1-10はU=diag(1.6,1)を45°回転する例です。$\mathbf V=\mathbf R\mathbf U\mathbf R^T=\begin{bmatrix}1.3&0.3\\0.3&1.3\end{bmatrix}$ で、斜め45°の方向に1.6倍伸びています。

グリーン・ラグランジュひずみ
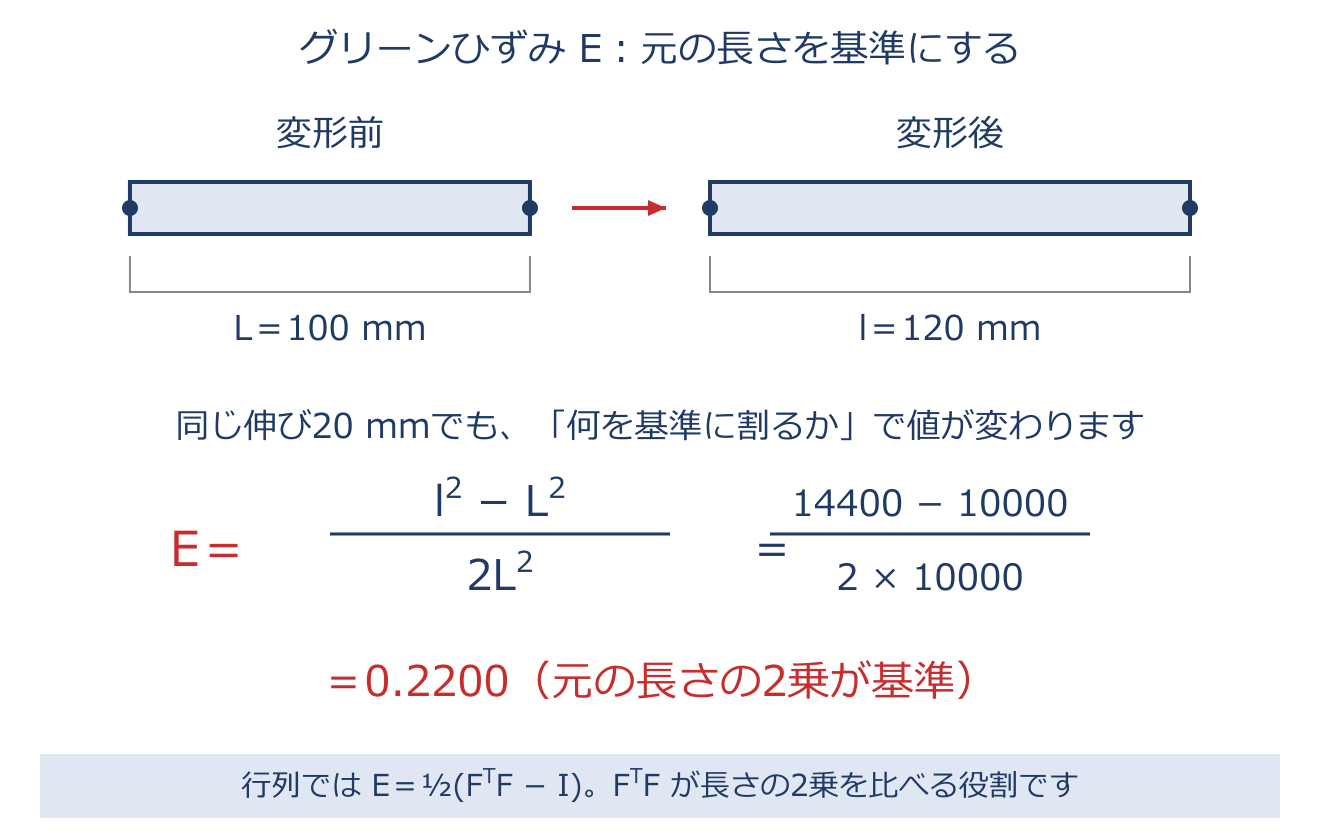
グリーン・ラグランジュひずみのアプリ教材図
$\mathbf{E}=\tfrac12(\mathbf{F}^{T}\mathbf{F}-\mathbf{I})=\tfrac12(\mathbf{C}-\mathbf{I})$
変形前の形(基準配置)を物差しにして測る、有限変形の代表的なひずみです。小さな線の長さが変形でどれだけ変わったかを素直に表すように$(dl)^2-(dl_0)^2=2\,\mathbf{dX}\cdot\mathbf{E}\cdot\mathbf{dX}$と定義され、$\mathbf{E}=\tfrac12(\mathbf{C}-\mathbf{I})$と書けます。成分には$\tfrac12(\partial u_i/\partial X_j+\partial u_j/\partial X_i+\partial u_k/\partial X_i\,\partial u_k/\partial X_j)$のように、ふつうの微小ひずみにはない「2つの傾きの掛け算の項」が付きます。 この2次の項こそが幾何学的非線形性の正体です。うれしい性質は、ただ回転しただけ($\mathbf{F}=\mathbf{R}$)ならきちんと$\mathbf{E}=\mathbf{0}$になること。向きを変えただけで「伸びた」と誤解しないので、大回転を含む解析で安心して使えます。

具体例

初期長$L$が現長$l$になると$\mathbf{F}=l/L$で$E=\tfrac12\{(l/L)^2-1\}$。$l/L$が1に近い小変形では$E\approx(l-L)/L$となり、いつもの工学ひずみに一致します。

アルマンジ(オイラー)ひずみ
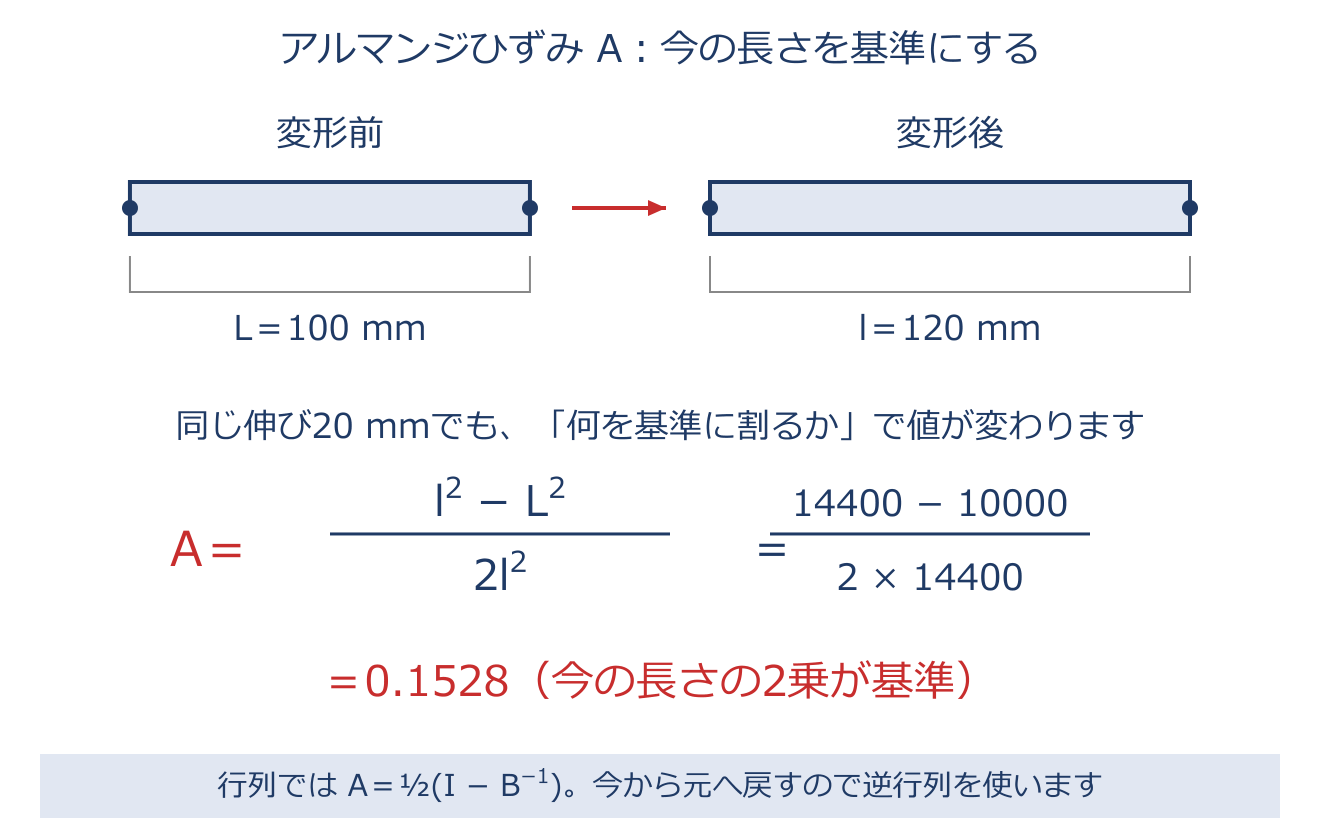
アルマンジ(オイラー)ひずみのアプリ教材図
$\mathbf{A}=\tfrac12(\mathbf{I}-(\mathbf{F}\mathbf{F}^{T})^{-1})=\tfrac12(\mathbf{I}-\mathbf{B}^{-1})$
グリーン・ラグランジュひずみが「変形前の形」を物差しにするのに対し、アルマンジひずみは「変形後の形(現配置)」を物差しにして測る有限変形ひずみです。 同じ長さの変化を変形後の矢印$\mathbf{dx}$で$(dl)^2-(dl_0)^2=2\,\mathbf{dx}\cdot\mathbf{A}\cdot\mathbf{dx}$と表すよう定義され、左コーシー・グリーン$\mathbf{B}$の逆を使って$\mathbf{A}=\tfrac12(\mathbf{I}-\mathbf{B}^{-1})$と書けます。対称テンソルで、回転だけなら$\mathbf{A}=\mathbf{0}$。成分は今の座標$x$での微分で表します。中身は$\mathbf{E}$と同じ現象を別の物差しで測っただけなので、変形が小さいときは$\mathbf{E}$ともふつうの微小ひずみとも一致します。物差しを変形前にとるか変形後にとるか、それだけの違いと覚えると整理できます。

具体例

長さ100 mmが120 mmになると、$A=\{1-(100/120)^2\}/2\simeq0.1528$です。グリーンひずみは$E=\{(120/100)^2-1\}/2=0.2200$となり、大きな伸びでは値が違います。伸びがごく小さければ、どちらも通常の微小ひずみに近づきます。

対数(真)ひずみ
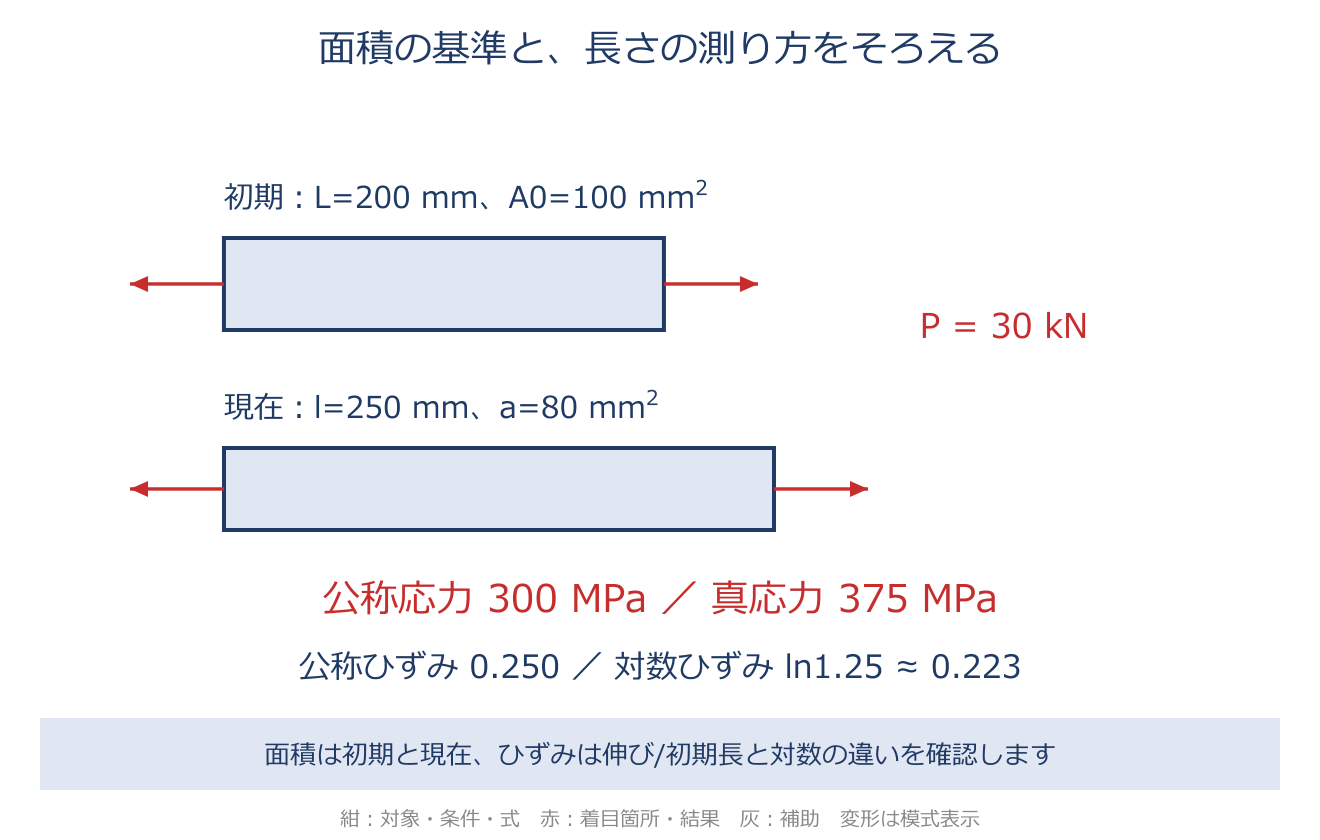
対数(真)ひずみのアプリ教材図
$\varepsilon_t=\ln\dfrac{l}{L}=\ln(1+\varepsilon_n)$
対数ひずみは、単軸では長さの比の自然対数です。小さく伸びる各段階で、その時点の長さに対する伸びを足し合わせると、この値になります。 例えば同じ方向に1.2倍、その後1.3倍へ伸ばすと、全体の伸長比は積1.56で、対数ひずみはln1.2+ln1.3=ln1.56となります。この加算の説明は単軸など同じ伸長方向を追う場合であり、方向が変わる一般の三次元変形で行列の対数を単純に足せるという意味ではありません。

具体例

1-16ではl/L=1.25なので対数ひずみln1.25≈0.223、公称ひずみは0.250です。小さい伸びでは近くなりますが、有限の伸びでは区別します。

公称応力と真応力(単軸)
公称応力と真応力(単軸)のアプリ教材図
$\sigma_n=\dfrac{P}{A_0},\qquad \sigma_t=\dfrac{P}{a},\qquad \sigma_t=\sigma_n(1+\varepsilon_n)$
公称応力は初期面積A0、真応力は現在の面積aで荷重Pを割ります。両方とも力/面積ですが、使う面積が違います。 一様変形で体積一定ならA0L=alより、真応力=公称応力×(1+公称ひずみ)です。この換算式には体積一定の仮定が必要で、一般の材料やくびれた試験片へ無条件に使うことはできません。

具体例

1-16は面積を測定した例です。荷重30000Nを初期100mm²で割ると300MPa、現在80mm²で割ると375MPaです。面積が与えられているので、この計算自体に体積一定の仮定は不要です。

コーシー応力テンソルと応力ベクトル(コーシーの公式)
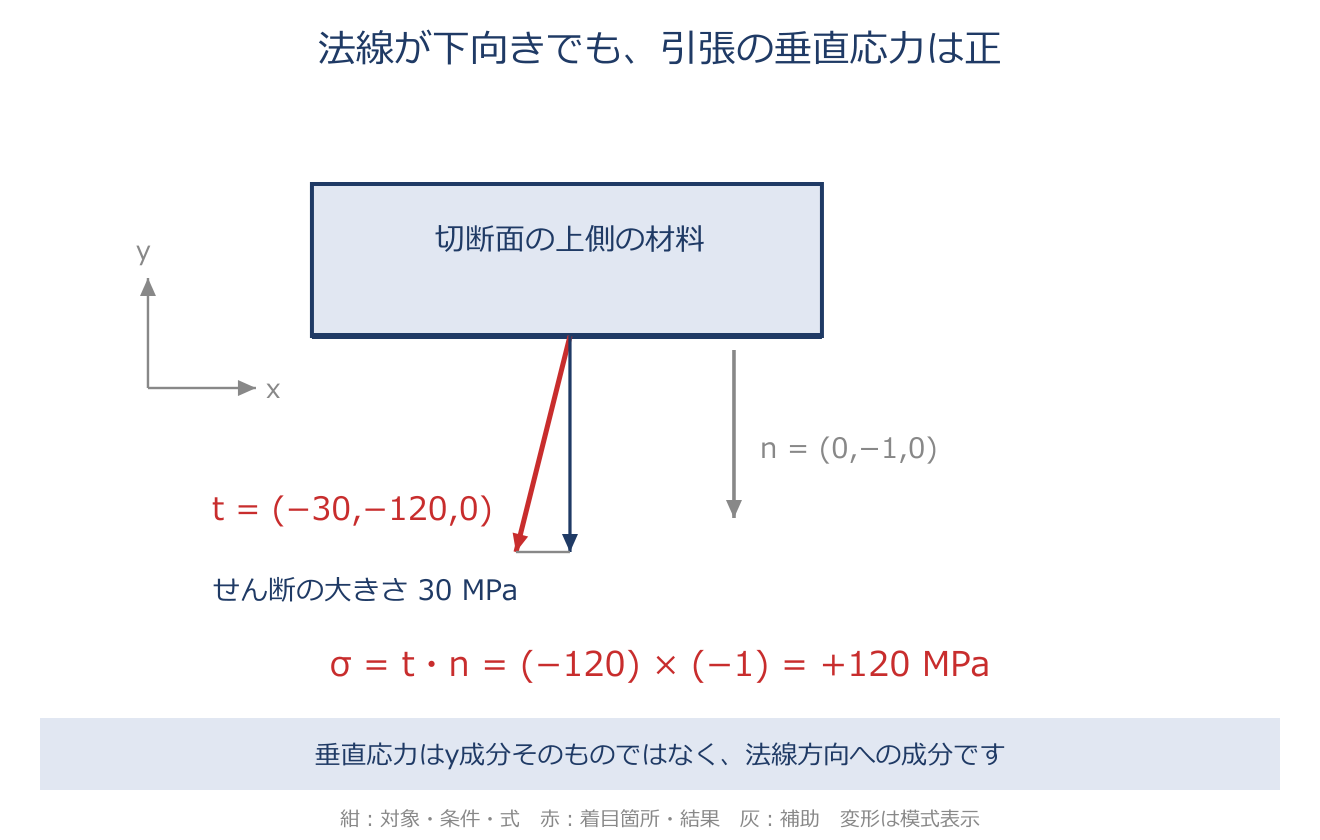
コーシー応力テンソルと応力ベクトル(コーシーの公式)のアプリ教材図
$\mathbf{t}(\mathbf{n})=\mathbf{T}^{T}\mathbf{n},\qquad t_i=T_{ji}n_j$
変形後の物体を頭の中でスパッと切ったとき、その切り口(向きを単位法線$\mathbf{n}$で表す)の単位面積あたりに働く力が応力ベクトル$\mathbf{t}(\mathbf{n})$です。切る向き$\mathbf{n}$を変えれば$\mathbf{t}$も変わりますが、その対応がきれいな比例(線形)になることをコーシーが示しました。 これがコーシーの公式$\mathbf{t}=\mathbf{T}^{T}\mathbf{n}$で、比例の係数にあたる$\mathbf{T}$がコーシー応力テンソル(真応力テンソル)です。変形後の形で定義され、成分行列が対称なテンソル($\mathbf{T}=\mathbf{T}^{T}$)なので$\mathbf{t}=\mathbf{T}\mathbf{n}$と書いても同じです。 座標軸に垂直な面での成分が、そのまま私たちのよく知る垂直応力・せん断応力になります。どの向きの切り口の力も、この一つのテンソルから計算できるわけです。 ここでは偶応力を含まない通常の連続体を扱います。

具体例

1-11の $\mathbf n=(0,-1,0)^T$ では $\mathbf t=(-30,-120,0)^T\ \mathrm{MPa}$ です。y成分は−120ですが、垂直応力は $\mathbf t\cdot\mathbf n=120\ \mathrm{MPa}$ です。法線が負向きでも引張の垂直応力は正になります。

ヤコビアンと体積変化
$J=\det\mathbf{F},\qquad dv=J\,dV,\qquad \rho_0=J\rho$
$J=\det\mathbf F$は、小さな体積の倍率です。変形前を$dV$、変形後を$dv$とすると$dv=JdV$です。Jは無次元で、1より大きければ膨張、小さければ収縮、1なら体積一定です。 同じ材料部分の質量は変わらないので、$\rho_0dV=\rho dv$に$dv=JdV$を入れ、$\rho_0=J\rho$を得ます。体積が2倍なら密度は半分です。 金属の塑性変形では塑性部分の体積変化を無視することが多く、ゴムも非圧縮に近いモデルを使います。ただし弾性変形を含め、すべての材料の全変形で必ずJ=1という意味ではありません。

具体例

主方向の伸長比の積がJです。 例えばλ1=1.44、λ2=λ3=5/6ならJ=1で体積は一定です。1-13の応力変換では、この体積比による1/Jも必要になります。

キルヒホッフ応力と第1・第2ピオラ・キルヒホッフ応力
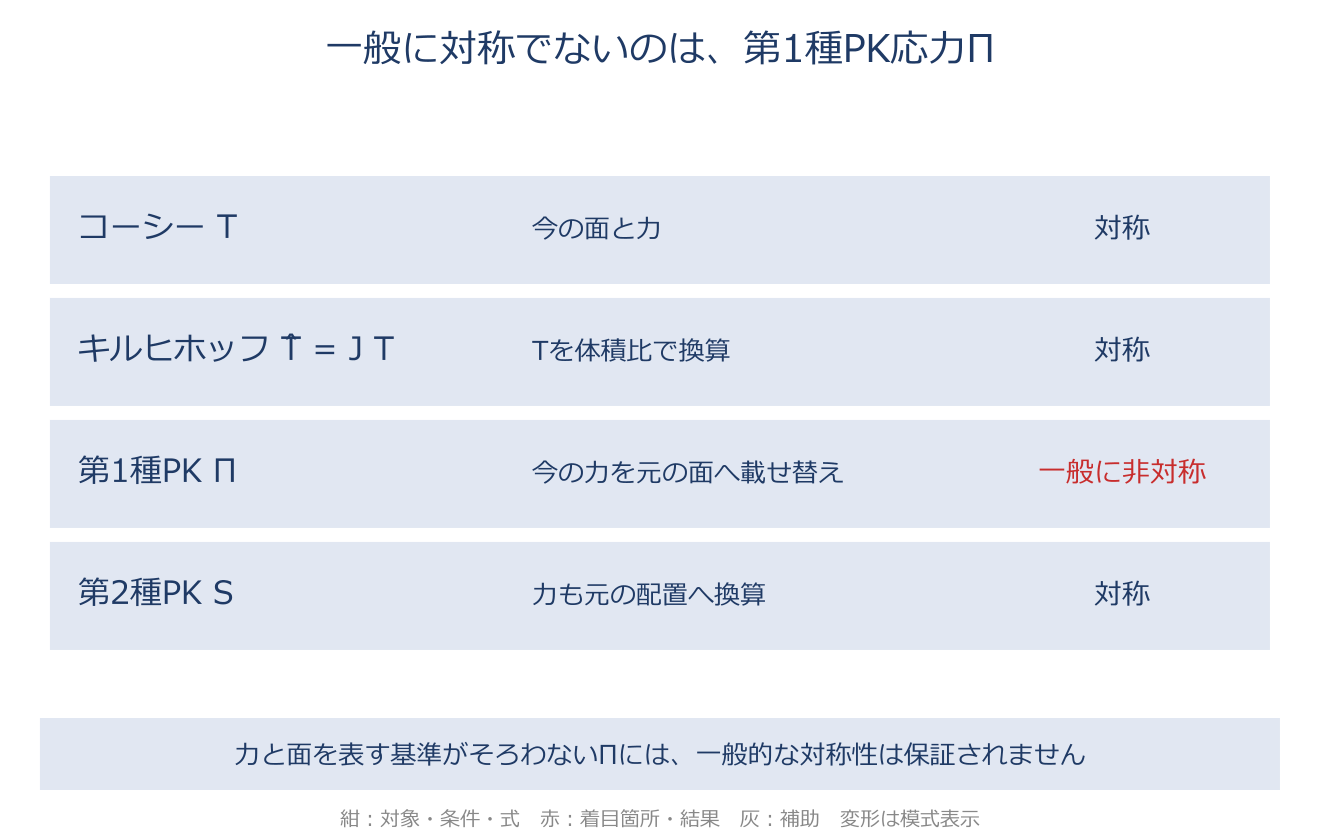
キルヒホッフ応力と第1・第2ピオラ・キルヒホッフ応力のアプリ教材図
$\boldsymbol{\tau}=J\mathbf{T},\qquad \boldsymbol{\Pi}=J\mathbf{F}^{-1}\mathbf{T},\qquad \mathbf{S}=J\mathbf{F}^{-1}\mathbf{T}\mathbf{F}^{-T}$
コーシー応力$\mathbf{T}$は「変形後の面」で定義されるため、変形前の形のまま計算を組む解析では使いにくく、応力を変形前の面に引き戻した仲間を用意します。キルヒホッフ応力$\boldsymbol{\tau}=J\mathbf{T}$は$\mathbf{T}$に体積倍率$J$を掛けただけの対称テンソルで、計算を楽にするために使います。 第1種ピオラ・キルヒホッフ応力$\boldsymbol{\Pi}$は、力を向きそのままに変形前の面へ載せ替えた応力で、単軸では変形前断面積で割った公称応力に一致しますが対称ではありません。第2種ピオラ・キルヒホッフ応力$\mathbf{S}$は、力自体も$\mathbf{F}^{-1}$で変形前へ引き戻した応力で、対称かつ「ただ回しても値が変わらない」優れた性質をもちます。 コーシー応力へは$\mathbf{T}=\tfrac1J\mathbf{F}\mathbf{S}\mathbf{F}^{T}$で戻せます。 この章は公式と同じくΠ=JF⁻¹Tという、通常のP=JT F⁻ᵀの転置に当たる表記を使います。 ΠとPの掛ける順序を混ぜないようにします。第1種PKが対称になる特殊な変形はありますが、一般には対称ではありません。

具体例

回転$\mathbf{Q}$を加えても$\mathbf{S}$は値が変わりません。 だから大変形の構成則は、同じく回転に強いグリーン・ラグランジュひずみ$\mathbf{E}$と$\mathbf{S}$の組で書くと扱いやすいのです。

仕事共役
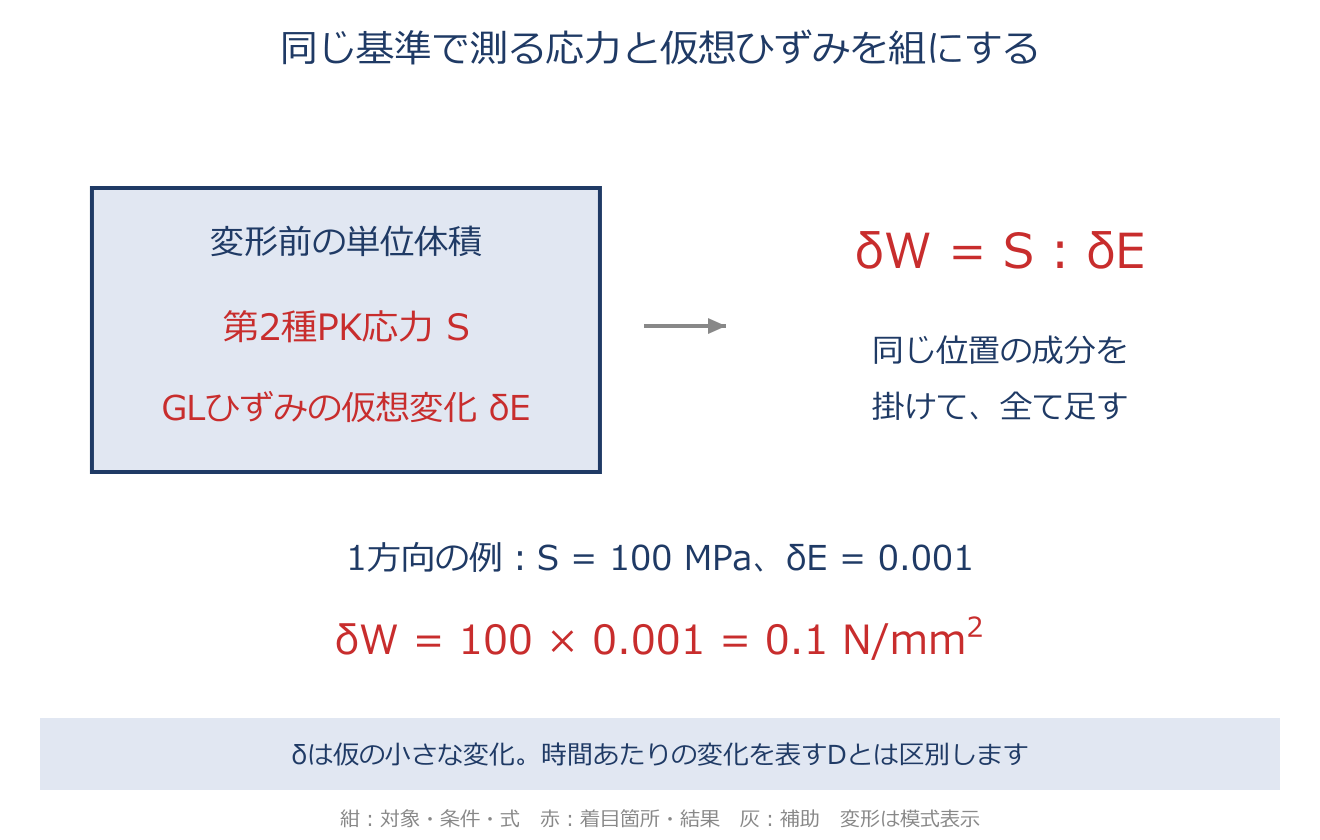
仕事共役のアプリ教材図
$\dot{W}=\boldsymbol{\tau}\!:\!\mathbf{D}=\boldsymbol{\Pi}^{T}\!:\!\dot{\mathbf{F}}=\mathbf{S}\!:\!\dot{\mathbf{E}}$
仮想仕事は、現在の状態を仮に少し動かしたときの内部の仕事です。δはその仮の小さな変化を表します。 変形前の単位体積で測るとSとδE、公式の表記のΠᵀとδFが対応し、同じ仕事を計算できます。時間あたりの仕事ならSとEの時間微分、キルヒホッフ応力とDが対応します。 「:」は同じ位置の成分どうしを掛けて足す操作です。基準体積と現体積の違いもそろえ、組合せを入れ替えて仕事を誤って計算しないようにします。

具体例

変形前が基準なら$\int\mathbf{S}\!:\!\delta\mathbf{E}\,dV$、変形後が基準なら$\int\mathbf{T}\!:\!\delta\boldsymbol{\varepsilon}\,dv$のように、いつもペアの相方どうしで内部仕事を書きます。

速度勾配・ストレッチングテンソル・スピンテンソル
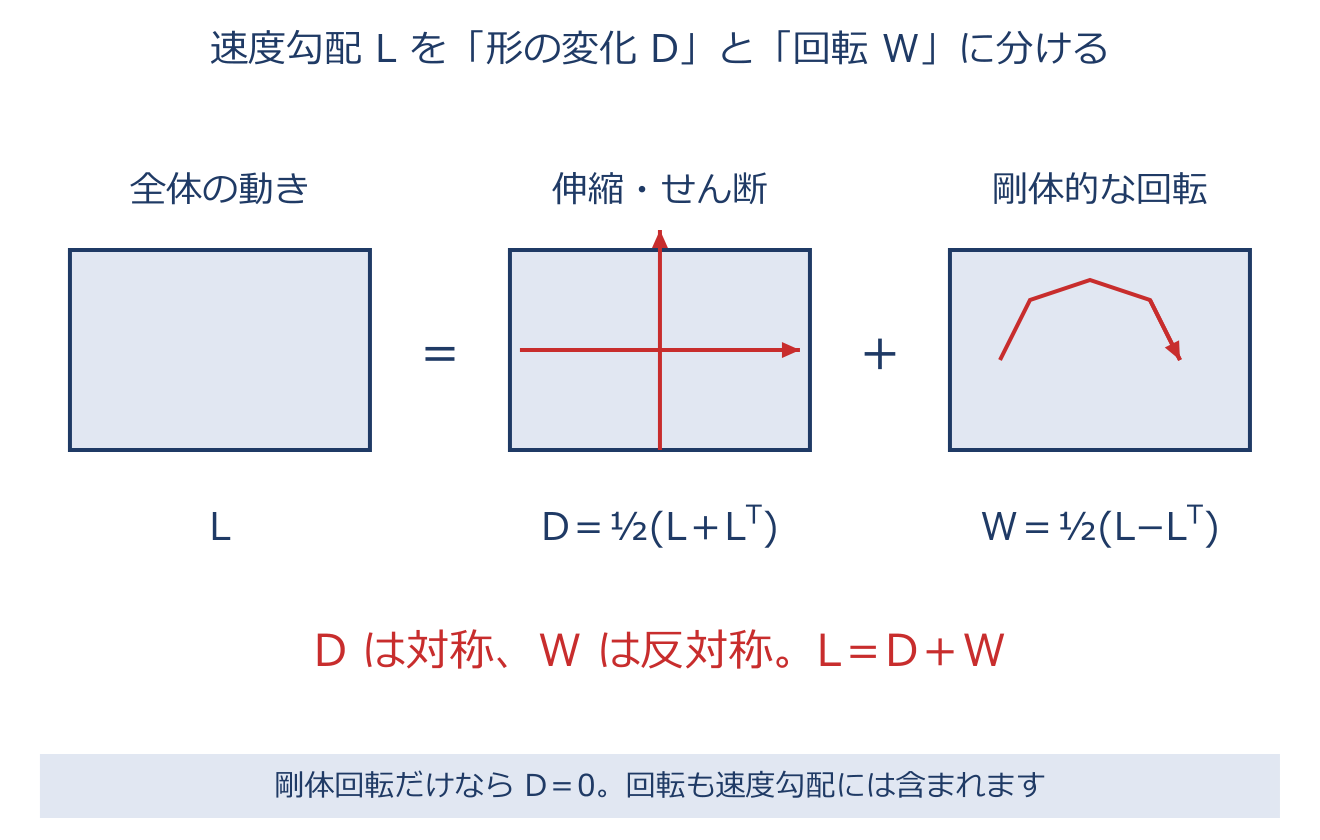
速度勾配・ストレッチングテンソル・スピンテンソルのアプリ教材図
$\mathbf{L}=\dot{\mathbf{F}}\mathbf{F}^{-1},\quad \mathbf{D}=\tfrac12(\mathbf{L}+\mathbf{L}^{T}),\quad \mathbf{W}=\tfrac12(\mathbf{L}-\mathbf{L}^{T})$
速度$\mathbf v$を今の座標$\mathbf x$で微分した$L_{ij}=\partial v_i/\partial x_j$が速度勾配です。近くの点の速度がどれだけ違うかを表し、$\mathbf L=\dot{\mathbf F}\mathbf F^{-1}$とも書けます。 対称な部分$\mathbf D=(\mathbf L+\mathbf L^T)/2$は、伸び縮み・せん断の速さです。反対称な部分$\mathbf W=(\mathbf L-\mathbf L^T)/2$は、その場の回転の速さです。二つを足すと元のLへ戻ります。 全体が同じ速さで平行移動するだけならLは0です。剛体回転だけならDは0でもWは0とは限りません。グリーンひずみの速度とは$\dot{\mathbf E}=\mathbf F^T\mathbf D\mathbf F$で結び付き、単にDと同じものではありません。

具体例

せん断的な流れ$v_1=\dot{\gamma}x_2,\ v_2=0$では$\mathbf{L}=\begin{bmatrix}0&\dot{\gamma}\\0&0\end{bmatrix}$。$\mathbf{D}$がずれの速さ、$\mathbf{W}$が同時に起きている回転の速さを取り出します。

客観応力速度と公式の体積変化項
客観応力速度と公式の体積変化項のアプリ教材図
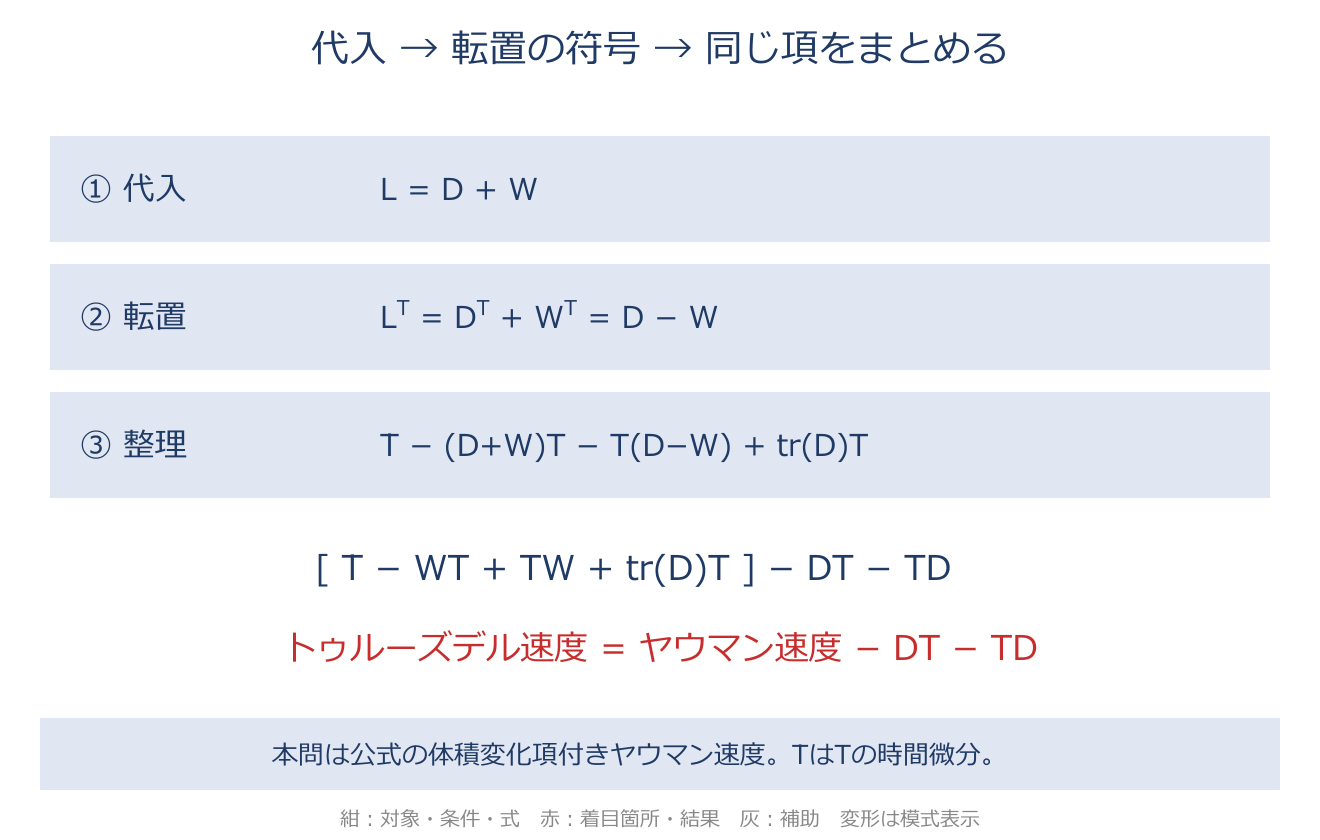
$\hat{\mathbf{T}}_{(J)}=\dot{\mathbf{T}}-\mathbf{W}\mathbf{T}+\mathbf{T}\mathbf{W}+(\mathrm{tr}\,\mathbf{D})\mathbf{T}$
ただ回転しただけでも、空間軸から見た応力成分の時間微分は0とは限りません。回転Wの影響を補正するのがヤウマン速度です。 本章の公式にある体積変化項付きの表記は、キルヒホッフ応力τ=JTのヤウマン速度をJで割ったものに対応します。コーシー応力Tそのものの通常のヤウマン速度は $\dot{\mathbf T}-\mathbf W\mathbf T+\mathbf T\mathbf W$ で、体積変化項を含みません。 式の対象を区別します。

具体例

1-18は問題文で定義した二つの速度を使います。L=D+W、Lᵀ=D−Wを代入して $\dot{\mathbf S}=\widehat{\mathbf T}_{(J)}-\mathbf D\mathbf T-\mathbf T\mathbf D$ を導きます。ここでのSの上の点はトゥルーズデル速度の記号で、第2種PK応力Sの微分とは区別します。

第2章 材料非線形(弾塑性・クリープ・粘弾性)

全ひずみの弾性・塑性分解
全ひずみの弾性・塑性分解のアプリ教材図
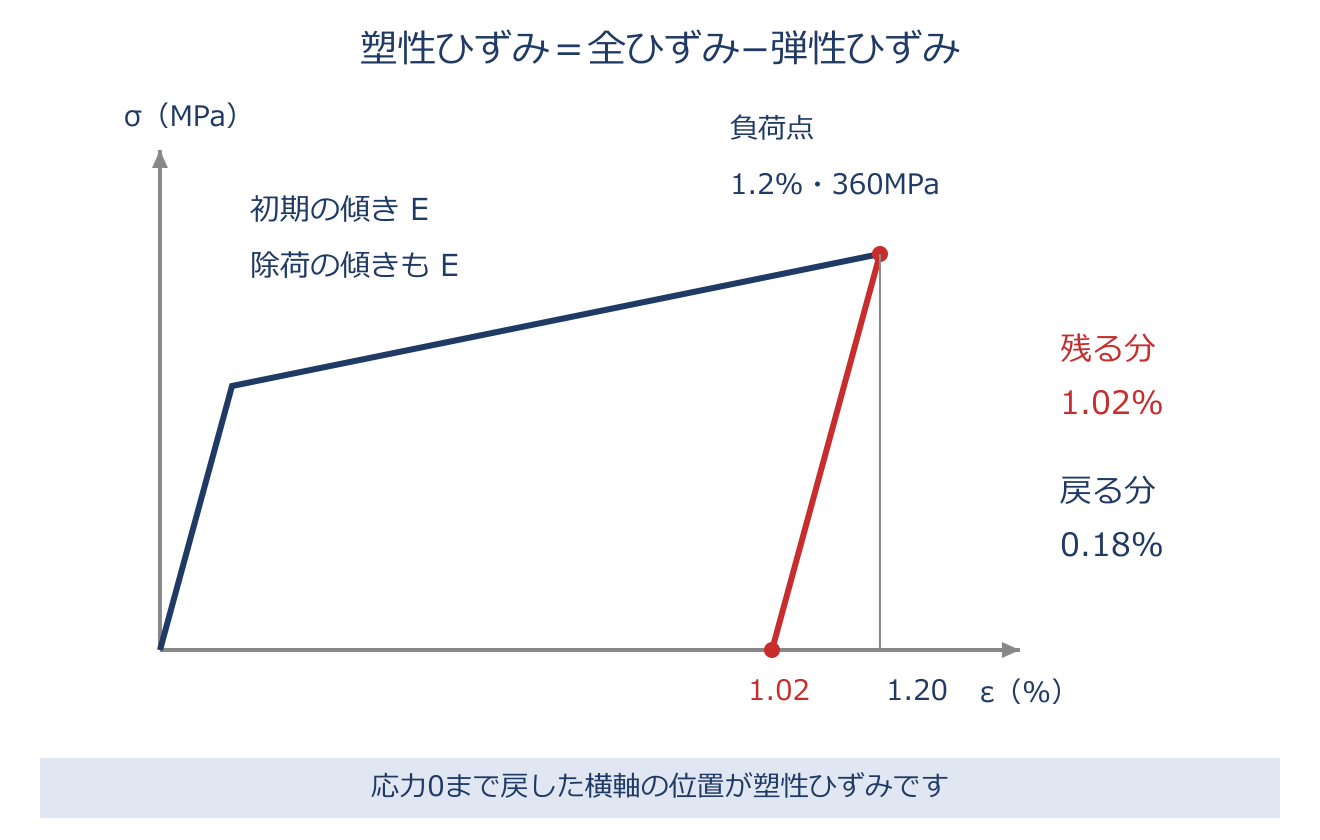
$\varepsilon=\varepsilon^{e}+\varepsilon^{p}=\dfrac{\sigma}{E}+\varepsilon^{p}$
全ひずみは、除荷で戻る弾性分と、除荷後も残る塑性分の和です。微小ひずみの1次元モデルでは$\varepsilon=\sigma/E+\varepsilon^p$なので、負荷点の全ひずみから$\sigma/E$を引けば塑性ひずみが求まります。 降伏後の負荷曲線の傾きと、弾性除荷の傾き$E$は区別します。図の除荷線を横軸までたどった位置が、応力0で残る塑性ひずみです。

具体例

$E=200\,\mathrm{GPa}$、全ひずみ1.2%、応力360MPaなら、弾性分は$360/200000=0.18\%$、塑性分は$1.2-0.18=1.02\%$です。

ミーゼス・トレスカの降伏条件(金属系・静水圧非依存)
ミーゼス・トレスカの降伏条件(金属系・静水圧非依存)のアプリ教材図
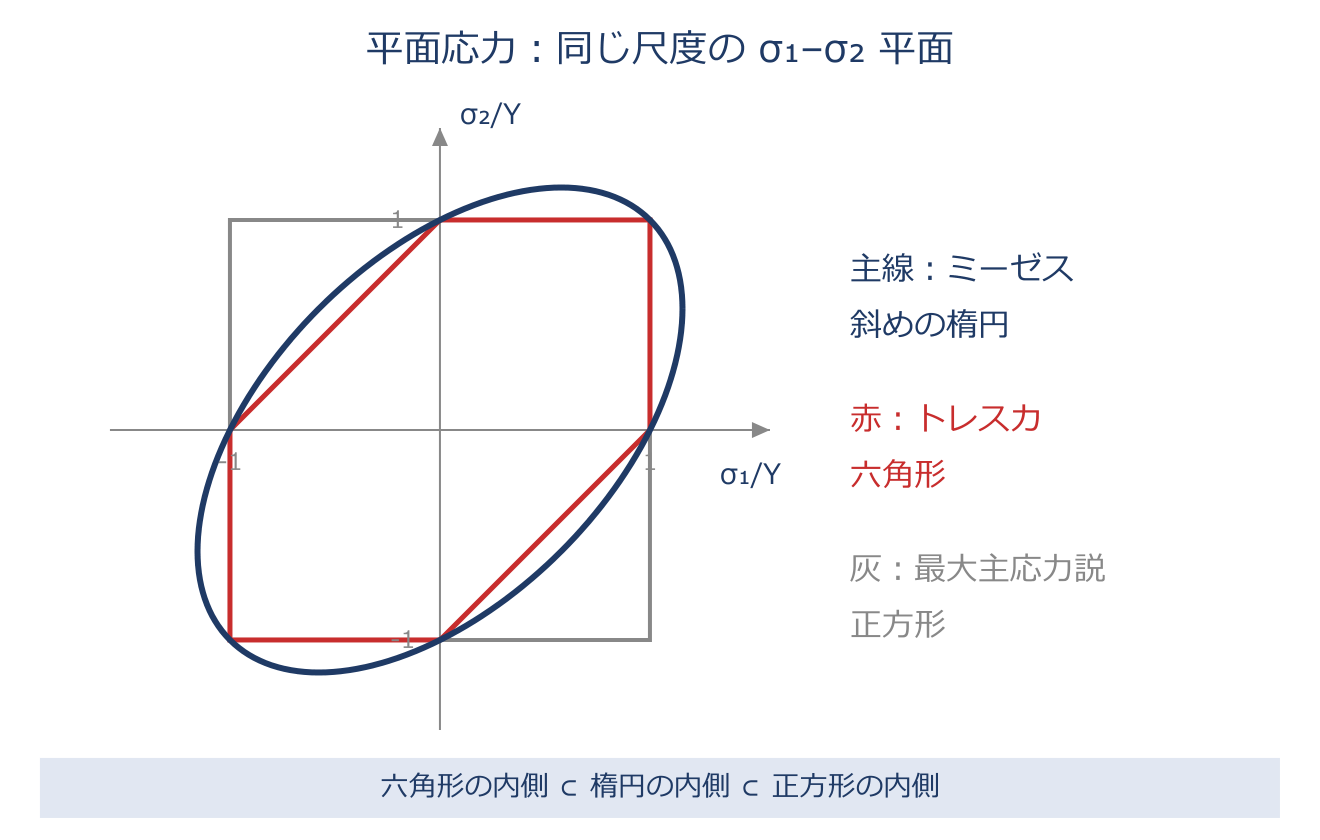
$\bar\sigma=\sqrt{\tfrac32s_{ij}s_{ij}}=Y$(ミーゼス)、$\max(|\sigma_1-\sigma_2|,|\sigma_2-\sigma_3|,|\sigma_3-\sigma_1|)=Y$(トレスカ)。
金属がいつ降伏するかを決める代表的な2つの条件です。ミーゼスは「体積を変えないせん断のひずみエネルギー(言い換えると八面体せん断応力)が限界に達すると降伏」と考え、トレスカは「最大せん断応力が限界に達すると降伏」と考えます。どちらも、全方向から等しく押す静水圧では降伏しない(静水圧に依存しない)のが特徴です。単純引張では両者とも$\sigma=Y$で降伏しますが、純粋せん断ではミーゼスが$\tau_y=Y/\sqrt3\approx0.577Y$、トレスカが$\tau_y=Y/2$で、トレスカのほうが先に降伏と判定する=安全側です。平面応力($\sigma_3=0$)で$\sigma_1$-$\sigma_2$平面に描くと、ミーゼスは楕円、トレスカはその楕円に内側に収まる六角形になります。 実務では、なめらかで計算しやすいミーゼスがよく使われます。

具体例

引張降伏応力$Y=300\,\mathrm{MPa}$なら、せん断降伏応力はミーゼスで$300/\sqrt3\approx173\,\mathrm{MPa}$、トレスカで$150\,\mathrm{MPa}$。トレスカのほうが低めに見積もります。

モール・クーロンとドラッカー・プラガー(摩擦性材料・静水圧依存)
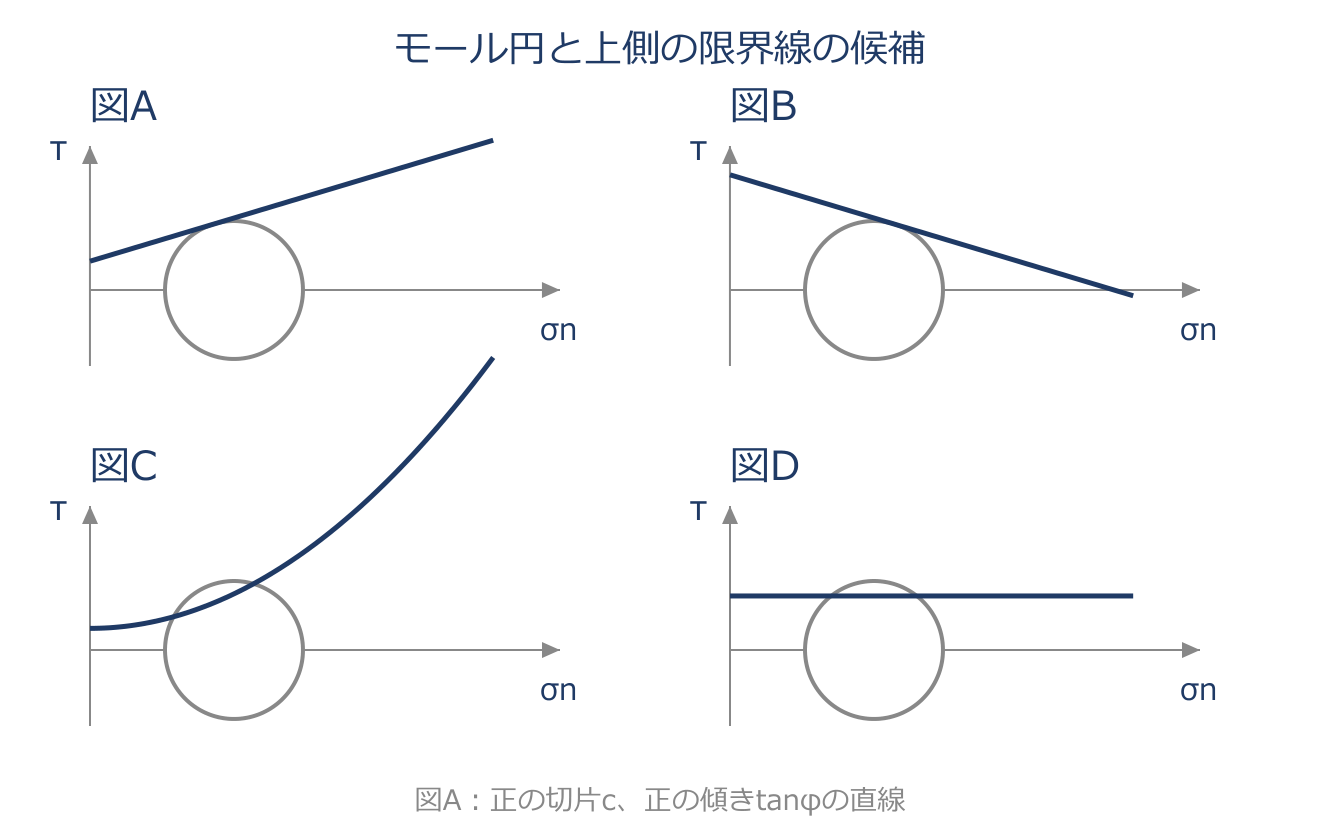
モール・クーロンとドラッカー・プラガー(摩擦性材料・静水圧依存)のアプリ教材図
$|\tau|=c+\sigma_n\tan\phi$($\sigma_n$は圧縮正)
モール・クーロンは、面を押す力が強いほど滑りにくくなる摩擦性材料の条件です。$c$は粘着力、$\phi$は内部摩擦角です。 圧縮正の垂直応力$\sigma_n$に対し、限界せん断応力の大きさは$c+\sigma_n\tan\phi$になります。モール円がこの限界線に接すると限界に達します。 引張正の垂直応力を用いる場合は符号を変えます。通常の$\phi>0$では静水圧を変えると強度が変わり、$\phi=0$なら静水圧非依存のトレスカ型になります。 ドラッカー・プラガーも静水圧の影響を含む滑らかな近似モデルですが、一般にモール・クーロンと完全に同じ降伏面ではありません。

具体例

粘着力$c=20\,\mathrm{kPa}$、内部摩擦角$\phi=30^\circ$の地盤で、垂直応力$\sigma=100\,\mathrm{kPa}$の面のせん断強度は$\tau=20+100\tan30^\circ\approx78\,\mathrm{kPa}$です。

等方硬化則
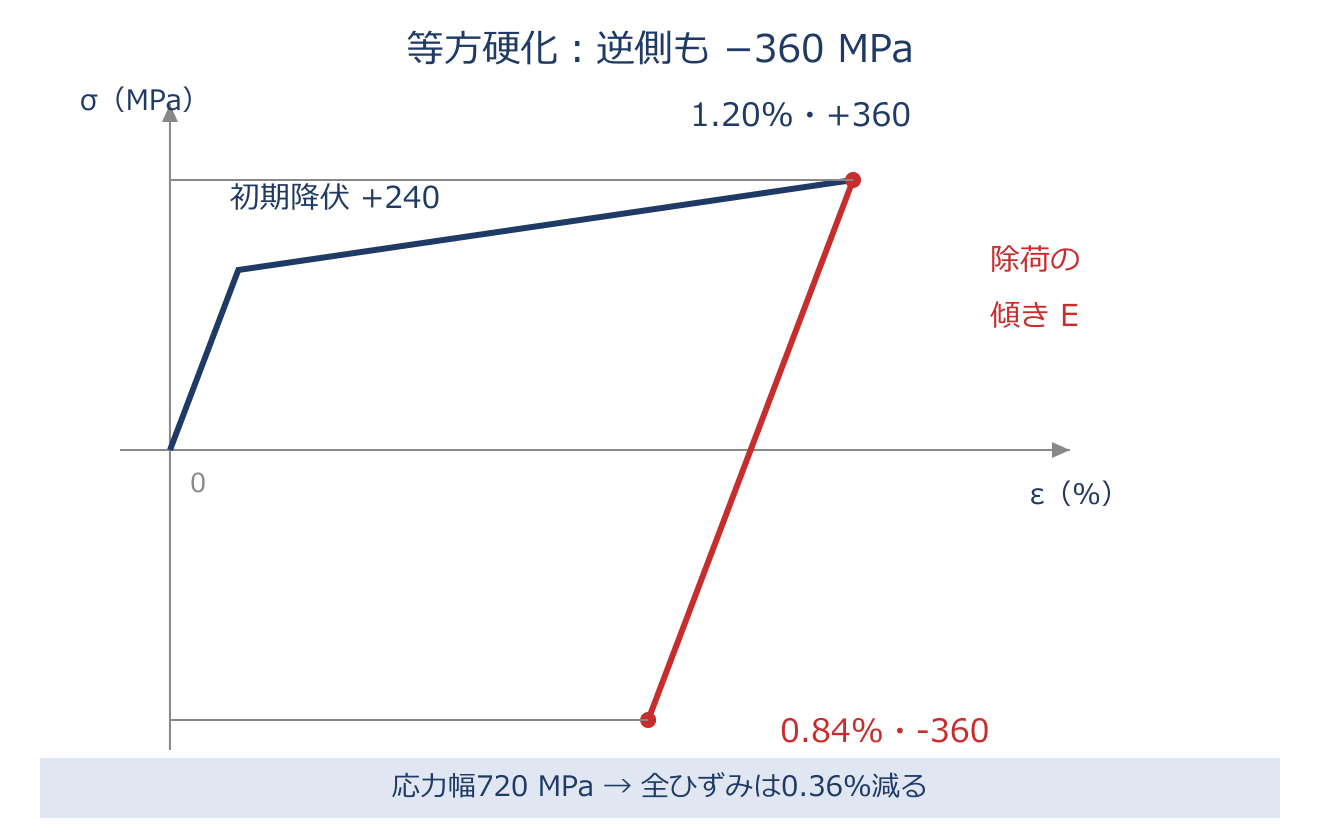
等方硬化則のアプリ教材図
$f=\tfrac32\,\sigma'_{ij}\sigma'_{ij}-[\sigma_y(\bar\varepsilon_p)]^2=0$
等方硬化は、塑性変形で降伏強度が増すことを、降伏面の中心を固定したまま外側へ広がることで表すモデルです。$\sigma\prime_{ij}$は平均応力を引いた偏差応力、$\bar\varepsilon^p$は累積する相当塑性ひずみです。 $\sigma_y(\bar\varepsilon^p)$は単軸降伏強度の尺度で、図の円の半径がどんな座標でもそのまま$\sigma_y$になるわけではありません。単軸で360MPaまで引張硬化した場合、逆側も−360MPaで再降伏します。 除荷中は塑性ひずみが増えず、傾き$E$で戻ります。逆側が早く降伏するバウシンガー効果は、この中心固定モデルだけでは表せません。

具体例

第2章2-7では、360MPaから−360MPaまで弾性除荷するので、応力の減少幅720MPaをEで割って全ひずみの減少を求めます。

移動硬化・複合硬化則と背応力(バウシンガー効果)
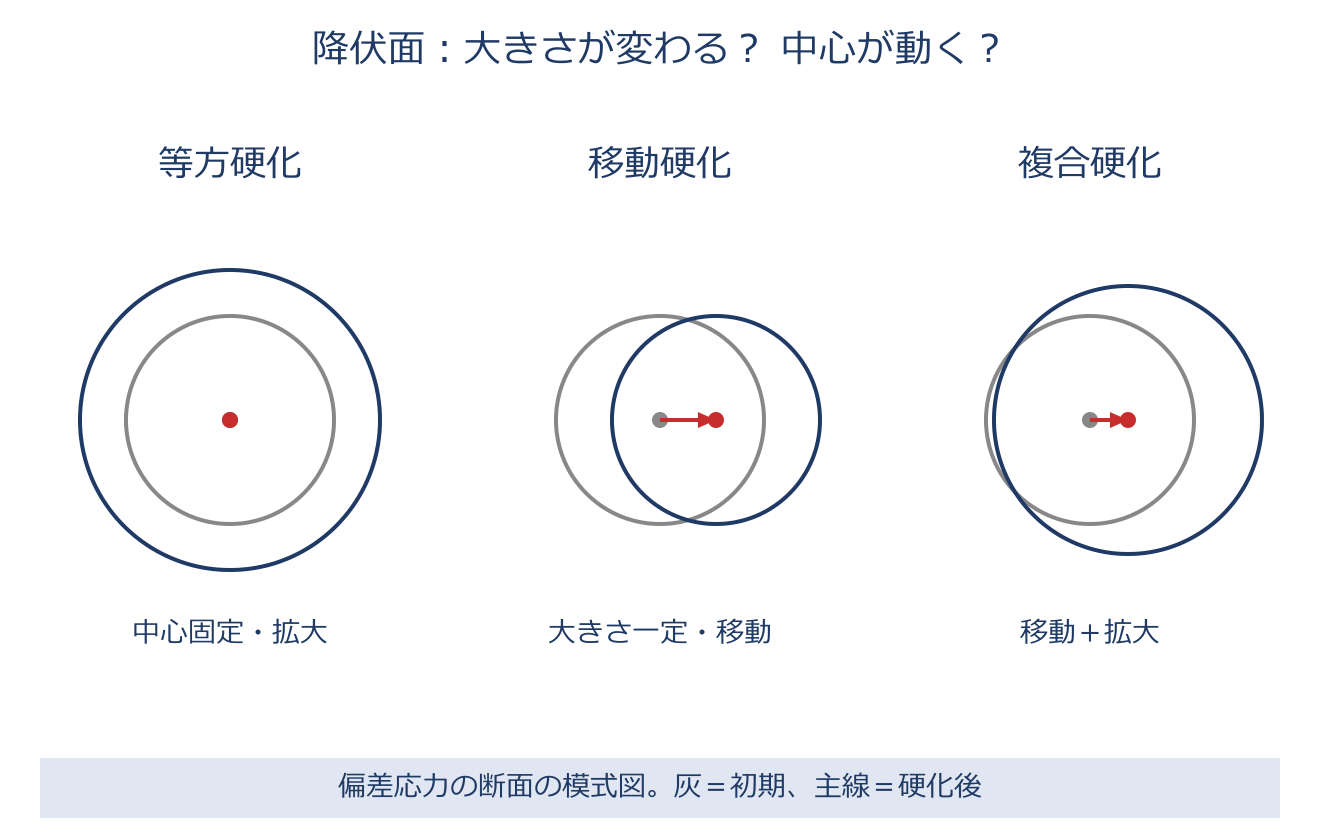
移動硬化・複合硬化則と背応力(バウシンガー効果)のアプリ教材図
$|\sigma-\alpha|=Y,\qquad f=\tfrac32\,(\sigma'_{ij}-a_{ij})(\sigma'_{ij}-a_{ij})-\sigma_y^2=0$
移動硬化では、降伏面の大きさと形を保ったまま、中心が背応力に応じて移ります。単軸の$\alpha$は応力の単位を持ち、$|\sigma-\alpha|=Y$の両端は$\alpha-Y$と$\alpha+Y$です。 初期の$Y=240\,\mathrm{MPa}$から背応力が120MPaになると、引張側は360MPa、逆側は−120MPaになり、逆負荷で小さい圧縮応力の大きさで再降伏します。これがバウシンガー効果を表す仕組みです。 一般のテンソル式では$a_{ij}$は背応力の偏差成分です。中心移動に加えて$\sigma_y$も変化させるのが複合硬化です。 初期は降伏面が静水圧方向に無限に延びるため、図の中心移動は偏差応力の断面で考えます。

具体例

線形移動硬化でも、応力ひずみ関係の全体が1本の直線なのではありません。弾性部分と、一定のより小さい接線係数を持つ塑性部分をつないだ折れ線になります。

流れ則・関連流れ則・法線則
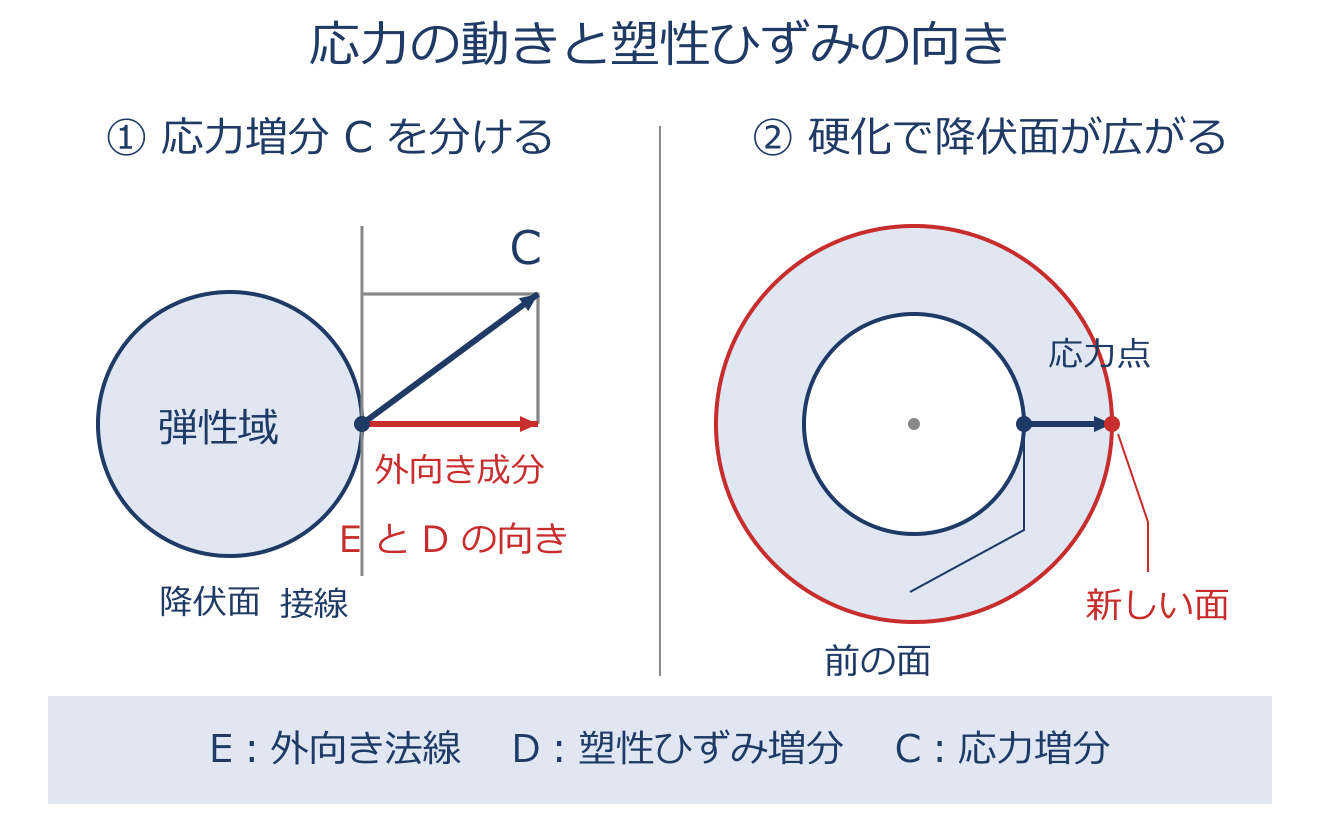
流れ則・関連流れ則・法線則のアプリ教材図
$d\varepsilon^{p}_{ij}=d\Lambda\,\dfrac{\partial F}{\partial\sigma_{ij}}$
降伏条件は塑性変形を始める境界、硬化則はその境界の変化、流れ則は塑性ひずみ増分の向きを決めます。流れ則では、塑性ポテンシャル$g$を応力で偏微分したベクトルを使います。$g$を降伏関数$F$と同じにする関連流れ則では、$F\le0$を弾性域とすると、塑性ひずみ増分は降伏面の外向き法線方向です。正の等方硬化では塑性負荷中に面が広がり、応力増分と法線の内積は正です。内向きなら負で除荷になります。完全塑性では面が広がらないので、内積0でも塑性流動できます。 したがって「0なら必ず塑性ひずみが増えない」とは言えません。

具体例

塑性ポテンシャルと降伏関数を別々の関数にとるものは非関連流れ則で、土質など摩擦性材料の解析で使われます。

プラントル・ロイスの式
プラントル・ロイスの式のアプリ教材図
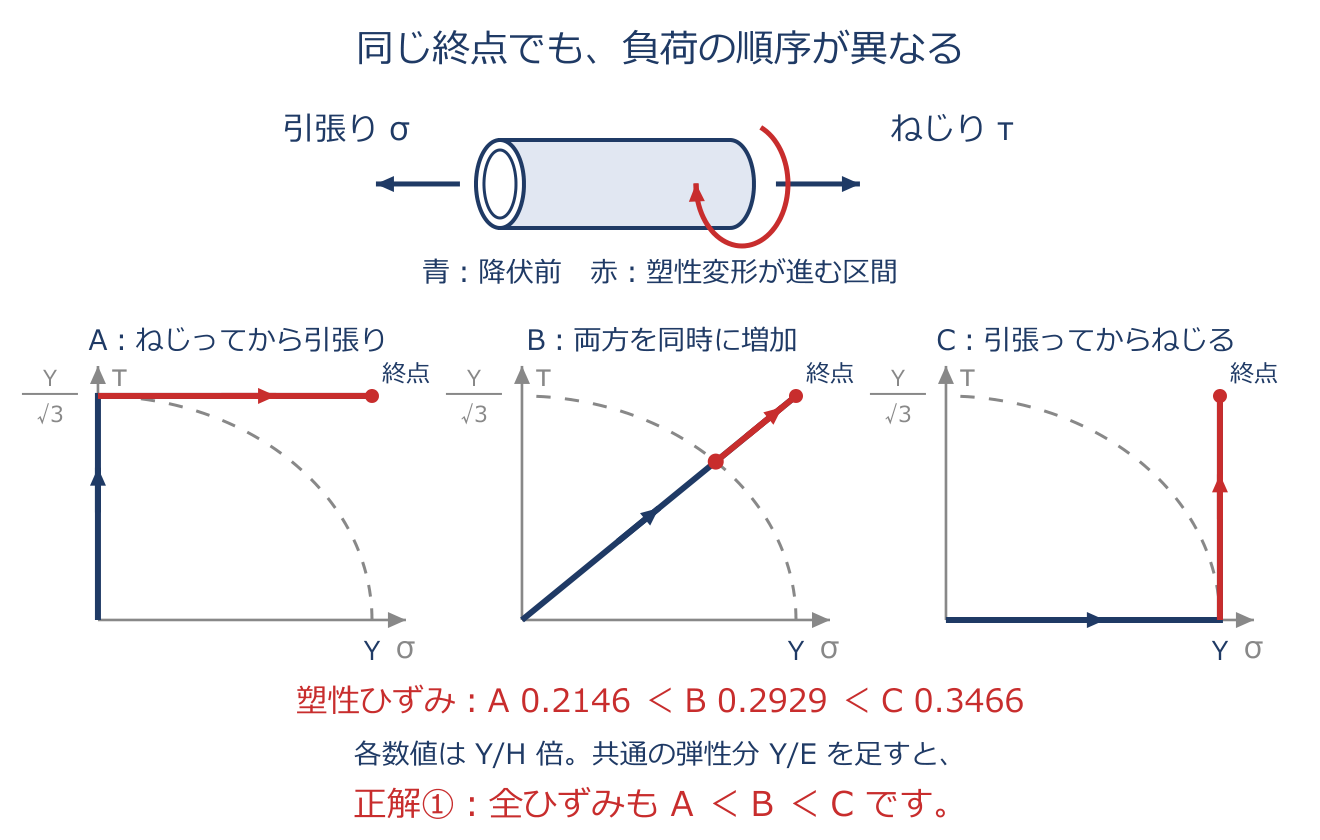
$\dot\varepsilon^{p}_{ij}=\dfrac{3\dot{\bar\sigma}}{2\bar\sigma H}\,\sigma'_{ij},\quad H=\dfrac{d\bar\sigma}{d\bar\varepsilon^{p}}$
ミーゼス条件・関連流れ則・弾性成分を組み合わせる金属の弾塑性構成式です。硬化が$\bar\sigma=Y+H\bar\varepsilon^p$で与えられ、$H>0$の塑性負荷中なら、表示の式で小さな塑性ひずみ増分を計算して経路に沿って足せます。 $H=d\bar\sigma/d\bar\varepsilon^p$は相当塑性ひずみに対する硬化係数であり、全ひずみの応力ひずみ曲線の接線係数とは違います。単軸では接線係数は$EH/(E+H)$です。 完全塑性の$H=0$をこの分母へ代入してはいけません。その場合は$\dot\varepsilon^p_{ij}=\dot\lambda\,\partial F/\partial\sigma_{ij}$と整合条件で扱います。

具体例

2-11では正の硬化係数を持つ材料に対し、せん断先行A・比例B・引張先行Cを別々に積分します。 同じ最終応力でも軸塑性ひずみはA<B<Cになります。

相当応力と相当塑性ひずみ速度
相当応力と相当塑性ひずみ速度のアプリ教材図
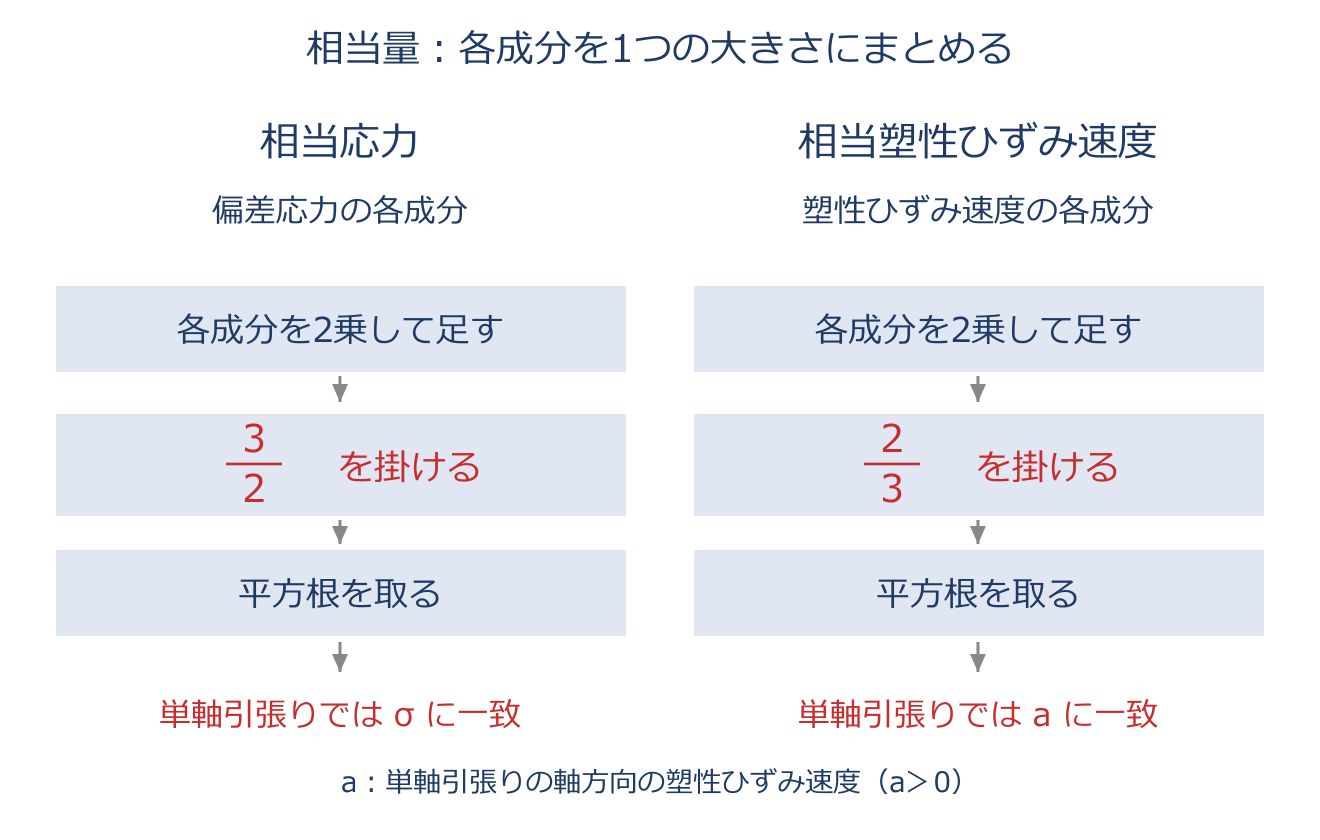
$\bar\sigma=\sqrt{\tfrac32\,s_{ik}s_{ik}},\qquad \dot{\bar\varepsilon}^{p}=\sqrt{\tfrac23\,\dot\varepsilon^{p}_{ik}\dot\varepsilon^{p}_{ik}}$
相当応力は、平均応力を取り除いた偏差応力の全成分の2乗和から作る、単軸応力に換算した大きさです。$s:s=s_{ik}s_{ik}$は全9成分の2乗和で、対称なせん断成分も2か所分を数えます。 単軸引張で$\bar\sigma=|\sigma|$になるよう係数3/2を付けます。ミーゼスの関連流れ則では、相当塑性ひずみ速度の係数を2/3とすると$\bar\sigma\dot{\bar\varepsilon}^p=\sigma_{ik}\dot\varepsilon^p_{ik}$となり、実際の塑性仕事率を表せます。 任意の応力と任意のひずみ速度を選んでも常にこの等式が成立するという意味ではありません。π平面の原点からの距離は$\sqrt{s:s}$で、相当応力はその$\sqrt{3/2}$倍です。

具体例

純せん断では$s_{12}=s_{21}=\tau$の2成分があります。 したがって$\bar\sigma=\sqrt{(3/2)(\tau^2+\tau^2)}=\sqrt3|\tau|$です。$\tau=100\,\mathrm{MPa}$なら約173 MPaになります。せん断成分を1回しか数えないと、正しい値になりません。

塑性崩壊・塑性ヒンジと形状係数
塑性崩壊・塑性ヒンジと形状係数のアプリ教材図
$M_p=\dfrac{bh^2}{4}\sigma_y,\quad M_y=\dfrac{bh^2}{6}\sigma_y,\quad \dfrac{M_p}{M_y}=1.5$
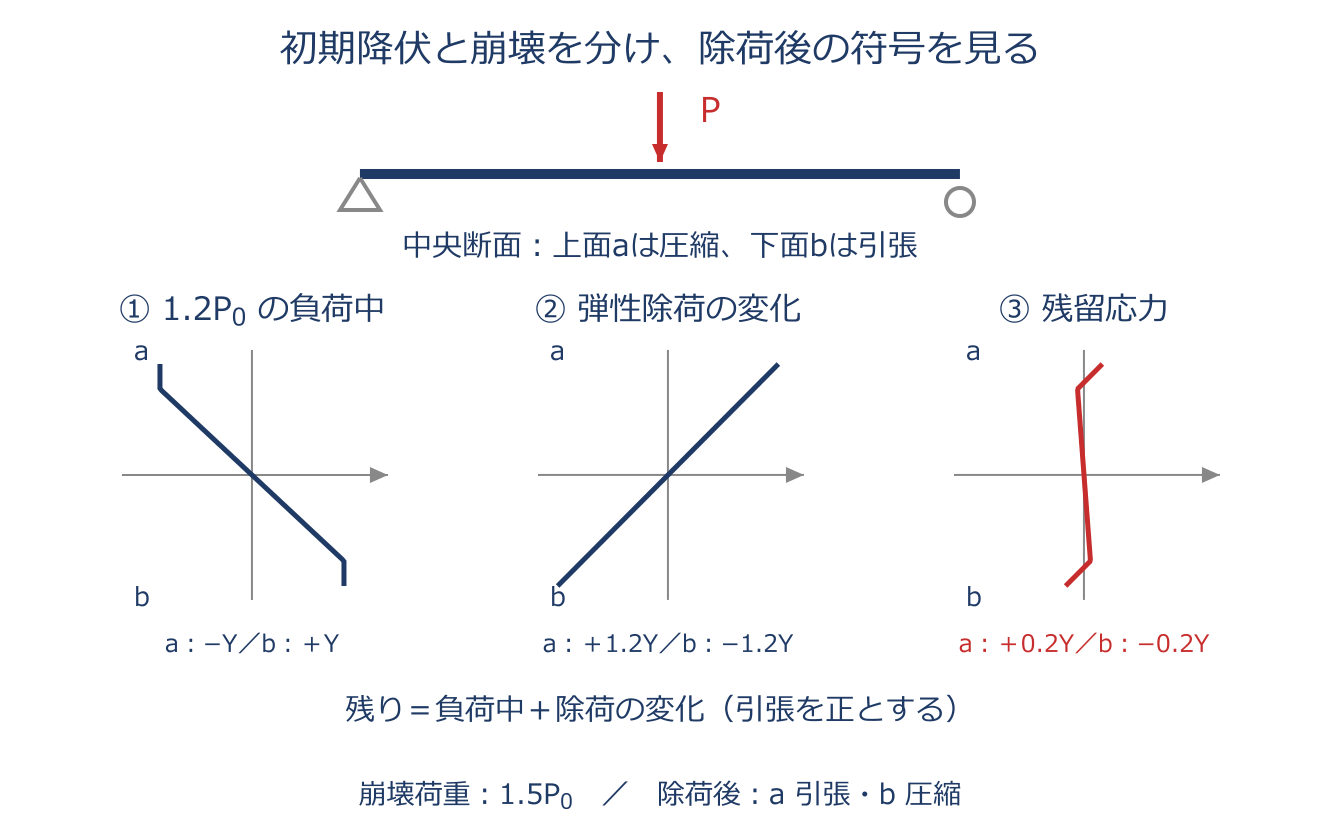
弾完全塑性のはりを曲げていくと、まず応力が最大になる表面から降伏が始まります(このときの曲げモーメントが降伏モーメント$M_y$)。 さらに曲げると降伏した領域が表面から内部へ食い込み、最後に断面全体が降伏して、そこだけ自由に折れ曲がる蝶番(塑性ヒンジ)ができて必要数のヒンジで機構になると構造が塑性崩壊します(このときが全塑性モーメント$M_p$)。長方形断面では$M_y=(bh^2/6)\sigma_y$、$M_p=(bh^2/4)\sigma_y$で、その比$M_p/M_y=1.5$を形状係数といいます。つまり表面が降伏し始めてからも、同じ曲げモーメント分布を保てる単純支持はりなら、荷重を1.5倍まで増やせるということです。崩壊の手前で荷重を抜くと、弾性的に戻ろうとする分と塑性で戻らない分の差が残り、これが残留応力になります。

具体例

降伏が始まる荷重が$P_0$の単純支持はりは、$1.5P_0$で塑性ヒンジができて崩壊します。$1.2P_0$まで載せてから除荷すると、上面に$+0.2\sigma_y$、下面に$-0.2\sigma_y$の残留応力が残ります。

熱ひずみ・熱応力とみかけの荷重項
熱ひずみ・熱応力とみかけの荷重項のアプリ教材図
$\varepsilon^t=\alpha\Delta T$、1次元両端固定の弾性棒では$\sigma=-E\alpha\Delta T$。
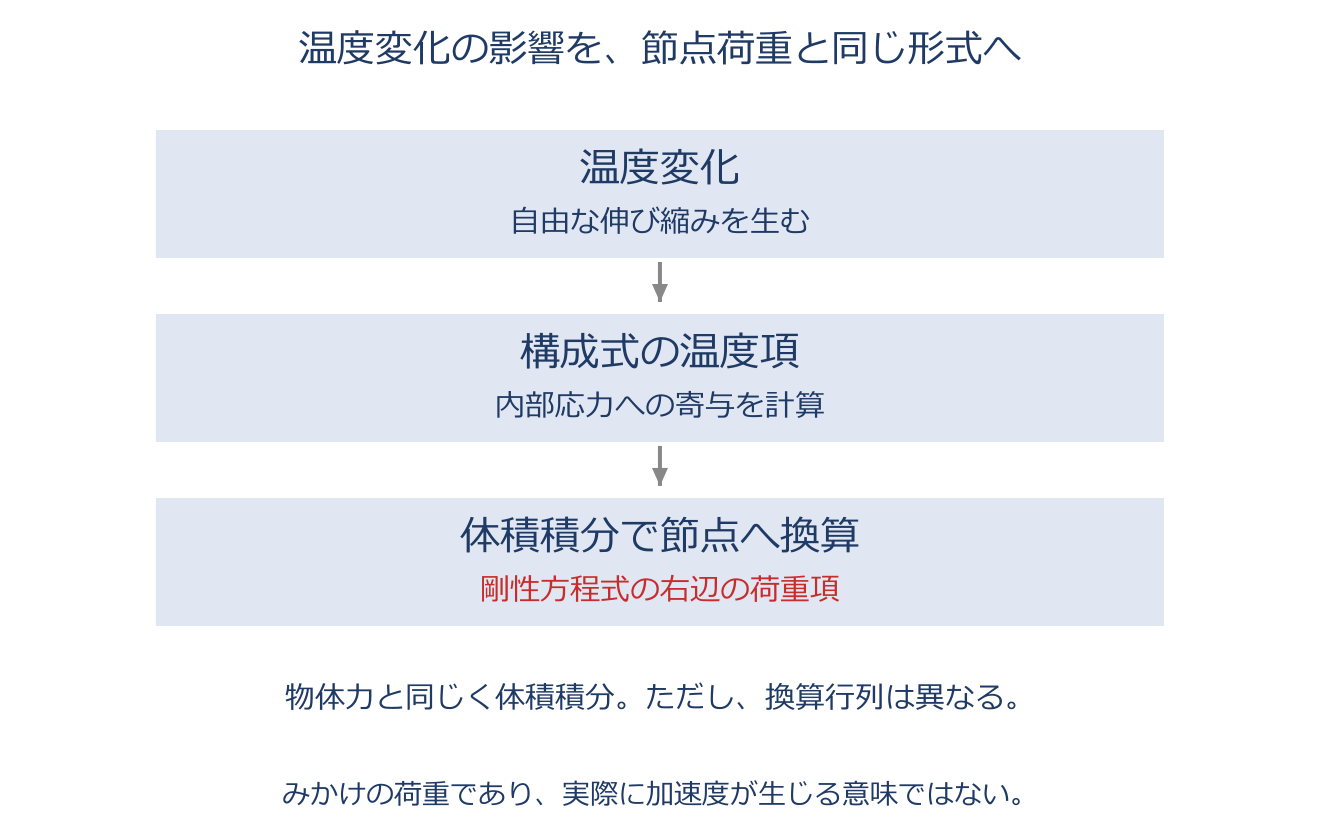
一様棒が自由なら$\varepsilon^t=\alpha\Delta T$だけ熱膨張し、全体も同じだけ伸びるため応力は生じません。両端を固定した微小変形の1次元弾性モデルでは全ひずみ0なので、$0=\sigma/E+\alpha\Delta T$より$\sigma=-E\alpha\Delta T$です。 FEMでは無応力の基準温度との差から熱ひずみを求め、初期ひずみとして扱います。熱弾性なら$\{\sigma\}=[D](\{\varepsilon\}-\{\varepsilon^t\})$で、右辺の等価節点荷重は$\int_V[B]^T[D]\{\varepsilon^t\}dV$です。 $[B]$は節点変位をひずみに変換する行列、転置は仮想仕事を節点力の形式に戻すために現れます。物体力の$\int_V[N]^T\{b\}dV$とは異なる式ですが、体積積分で右辺へ加える点で同じ役割です。 弾塑性ではさらに降伏判定・応力更新を行います。増分形式では各積分点の前ステップからの温度差を使い、基準温度からの全温度差と混ぜません。

具体例

$E=200\,\mathrm{GPa}$、$\alpha=1\times10^{-5}/^\circ\mathrm{C}$の部材を両端固定で$100^\circ\mathrm{C}$加熱すると、熱応力は$-200000\times10^{-5}\times100=-200\,\mathrm{MPa}$(圧縮)です。

クリープ(3段階・ノルトン則)とクリープ硬化則
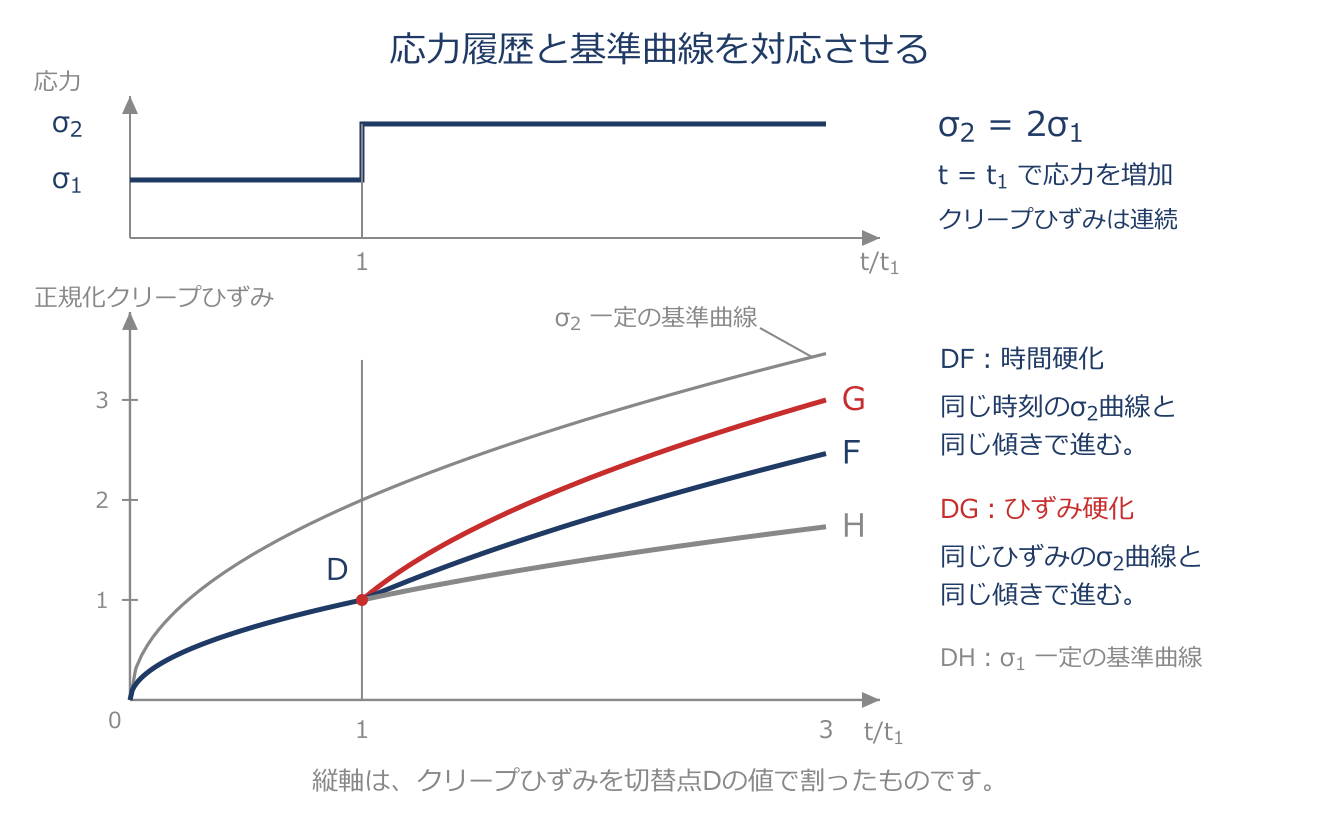
クリープ(3段階・ノルトン則)とクリープ硬化則のアプリ教材図
$\dot\varepsilon^c=k\sigma^n$(ノルトン則)。一定の応力・温度なら$\varepsilon^c=k\sigma^nt$。
クリープは荷重をかけ続けると時間とともに変形が進む現象です。典型的な一定応力試験の第1期は速度が減少、第2期はほぼ一定、第3期は増加します。 ノルトン則は主に第2期の速度を表し、一定応力なら時間に比例したひずみになります。この速度則を使って応力再分配を時間刻みで追う非定常解析も可能ですが、一定応力での第1期の減速まで自動的に表せるわけではありません。 第1期を表すモデルで応力が変わる場合、時間硬化則は実際の経過時間、ひずみ硬化則は累積クリープひずみを、現在の応力・温度とともに使って次の速度を決めます。硬化則とは切替後の速さを決める規則です。

具体例

2-26の$\varepsilon^c=A\sigma\sqrt t$で応力を2倍にすると、切替直後の速度は時間硬化では2倍、ひずみ硬化では4倍です。これはこの式と応力増加の場合の結果で、すべての材料に同じ倍率が当てはまるわけではありません。

粘弾性モデル(マックスウェル・フォークト)
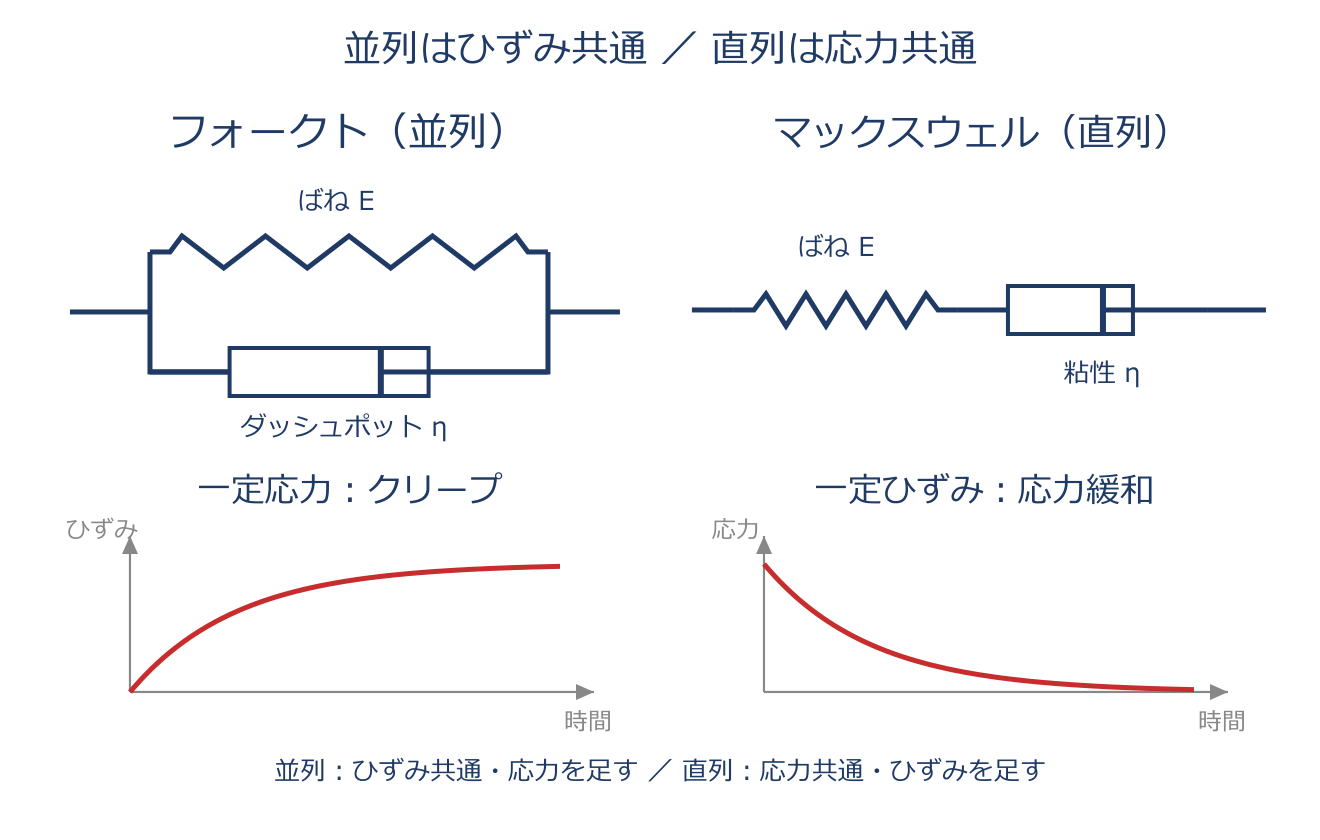
粘弾性モデル(マックスウェル・フォークト)のアプリ教材図
$\text{Voigt}:\ \sigma=E\varepsilon+\eta\dot\varepsilon,\qquad \text{Maxwell}:\ \dot\varepsilon=\dfrac{\dot\sigma}{E}+\dfrac{\sigma}{\eta}$
ばねは伸びに比例して力を受け持ち、ダッシュポットは伸びの速さに比例して抵抗します。並列のフォークトでは両方のひずみが等しく応力が足され、$\sigma=E\varepsilon+\eta\dot\varepsilon$です。 一定応力に対して、ひずみが0から有限値$\sigma_0/E$へ徐々に近づくクリープを表します。直列のマックスウェルでは応力が等しくひずみが足され、$\dot\varepsilon=\dot\sigma/E+\sigma/\eta$です。 ひずみを固定すると、粘性部分が伸びる分ばねが縮み、$\sigma=E\varepsilon_0e^{-tE/\eta}$と応力が緩和します。マックスウェルも一定応力でクリープしますが、瞬時の弾性伸びの後に時間比例で伸び続けるため、フォークトと同じ曲線にはなりません。

具体例

$\eta/E$は時間の単位を持ちます。フォークトではこの時間で最終ひずみの約63%、マックスウェルでは初期応力の約37%になります。

第3章 幾何学的非線形

大変位・大回転と微小ひずみ
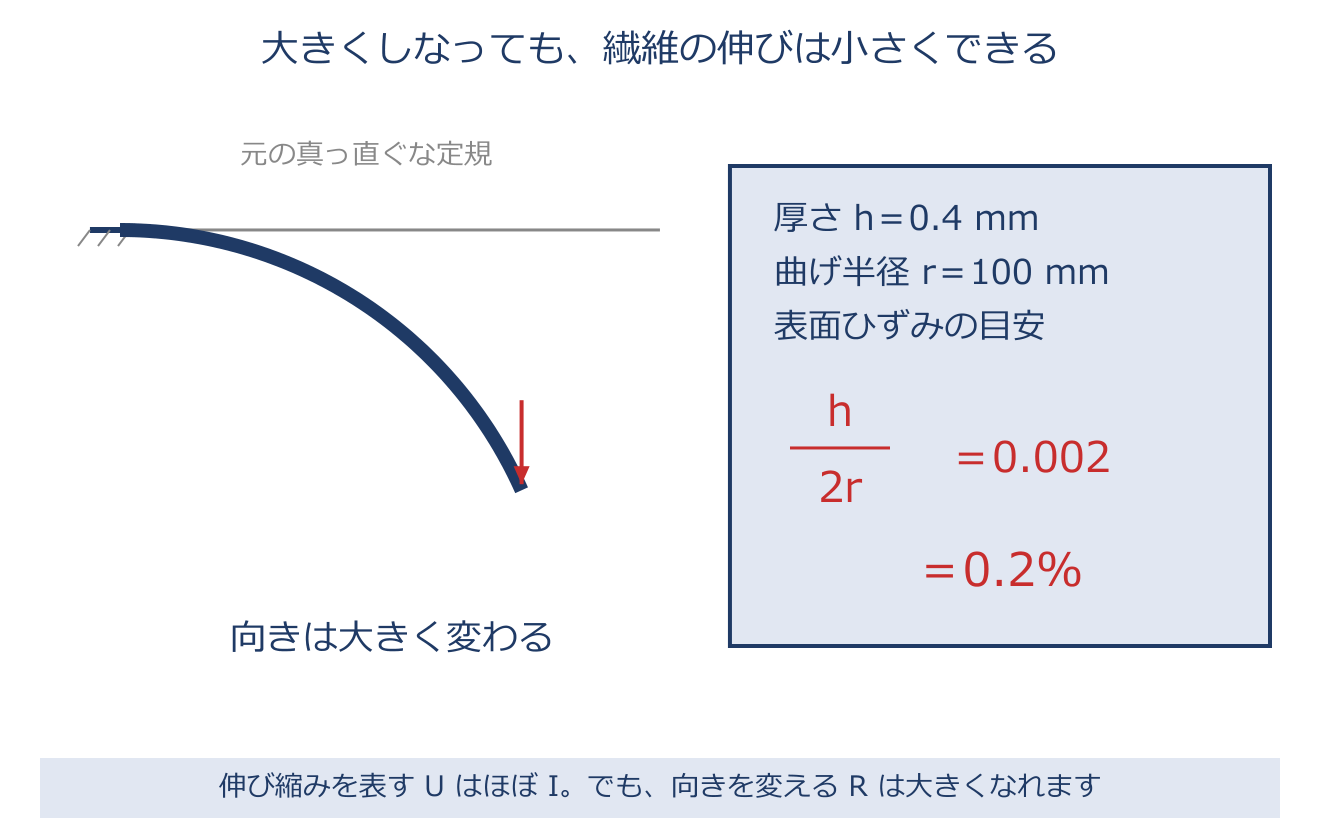
大変位・大回転と微小ひずみのアプリ教材図
$\mathbf{F}=\mathbf{R}\,\mathbf{U}\cong\mathbf{R}\quad(\mathbf{U}\approx\mathbf{I})$
変形勾配$\mathbf F$を、回転$\mathbf R$と伸び縮み$\mathbf U$に分けるのが極分解です。$\mathbf U\approx\mathbf I$でも$\mathbf R$は大きく変化できるため、大きくしなる薄い定規やはりを、大変位・大回転・微小ひずみとして扱えます。 先端のたわみを長さで割った値を、そのまま繊維の伸びひずみとはしません。微小ひずみ用の材料則を使う場合も、回転の扱いと応力・ひずみの配置をそろえます。 数%以下なら全材料・全問題で安全という一律の境界はありません。

具体例

厚さ0.4mmの定規を半径100mmで曲げると、表面ひずみの目安は$h/(2r)=0.002=0.2\%$です。大きな回転と小さなひずみが両立します。

TL法で用いる応力とひずみ
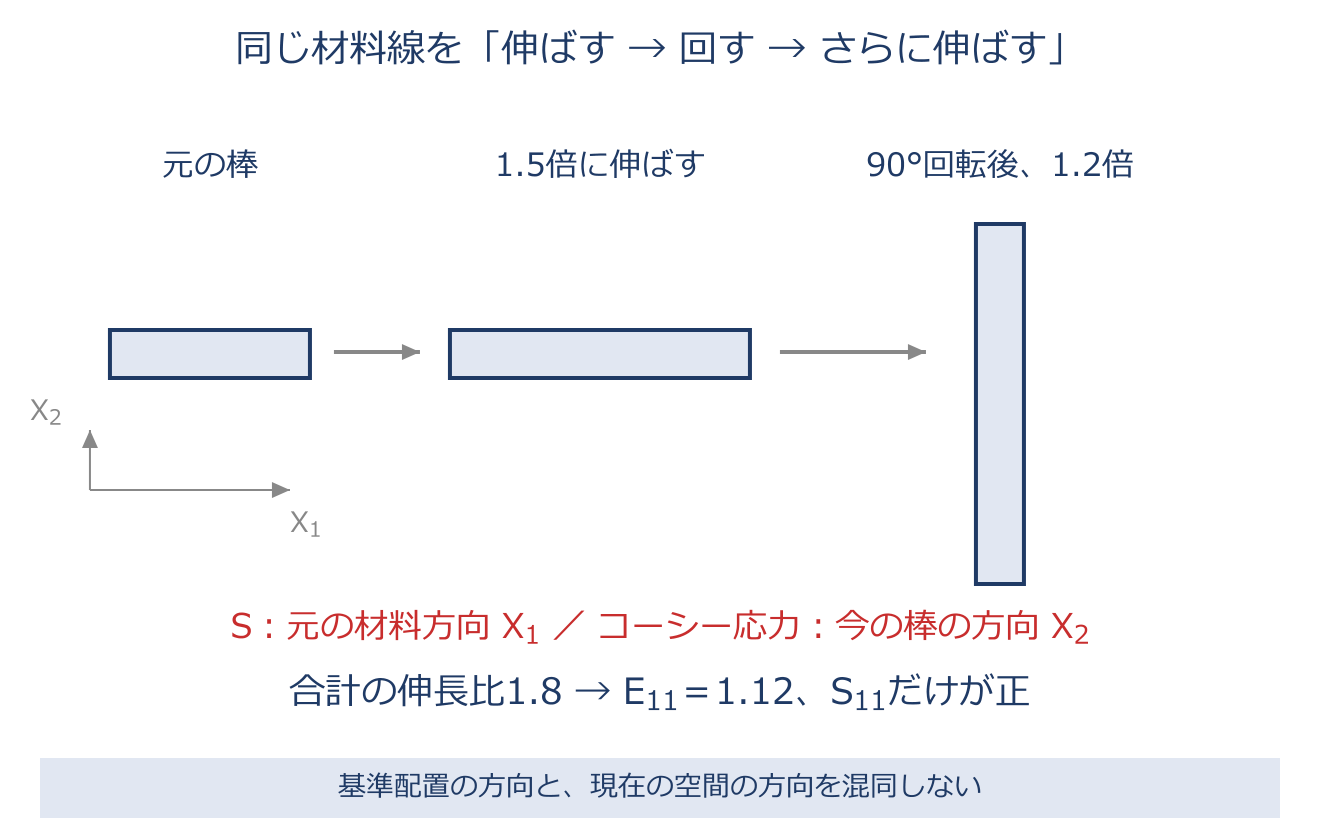
TL法で用いる応力とひずみのアプリ教材図
$\mathbf{E}=\tfrac12(\mathbf{F}^{T}\mathbf{F}-\mathbf{I}),\quad \mathbf{S}=J\,\mathbf{F}^{-1}\mathbf{T}\,\mathbf{F}^{-T}$
第2種PK応力$\mathbf S$とグリーンひずみ$\mathbf E$は、どちらも基準配置で表す量です。基準体積当たりの仮想仕事は$\mathbf S:\delta\mathbf E$で、同じ成分を掛けて全成分を足す意味です。現在の変形に剛体回転$\mathbf Q$だけを追加しても、固定した基準軸での両量は変わりません。 ただし「11成分しかない」は、単軸伸長・ポアソン比0などの条件付きです。一般の材料に回転不変性だけから適用しません。

具体例

3-6の最終伸長比は1.8なので$E_{11}=(1.8^2-1)/2=1.12$です。基準配置のSの最大方向は元の$X_1$ですが、現在のコーシー応力の主方向は回転後の棒に沿います。

コーシー応力・対数ひずみと材料構成式
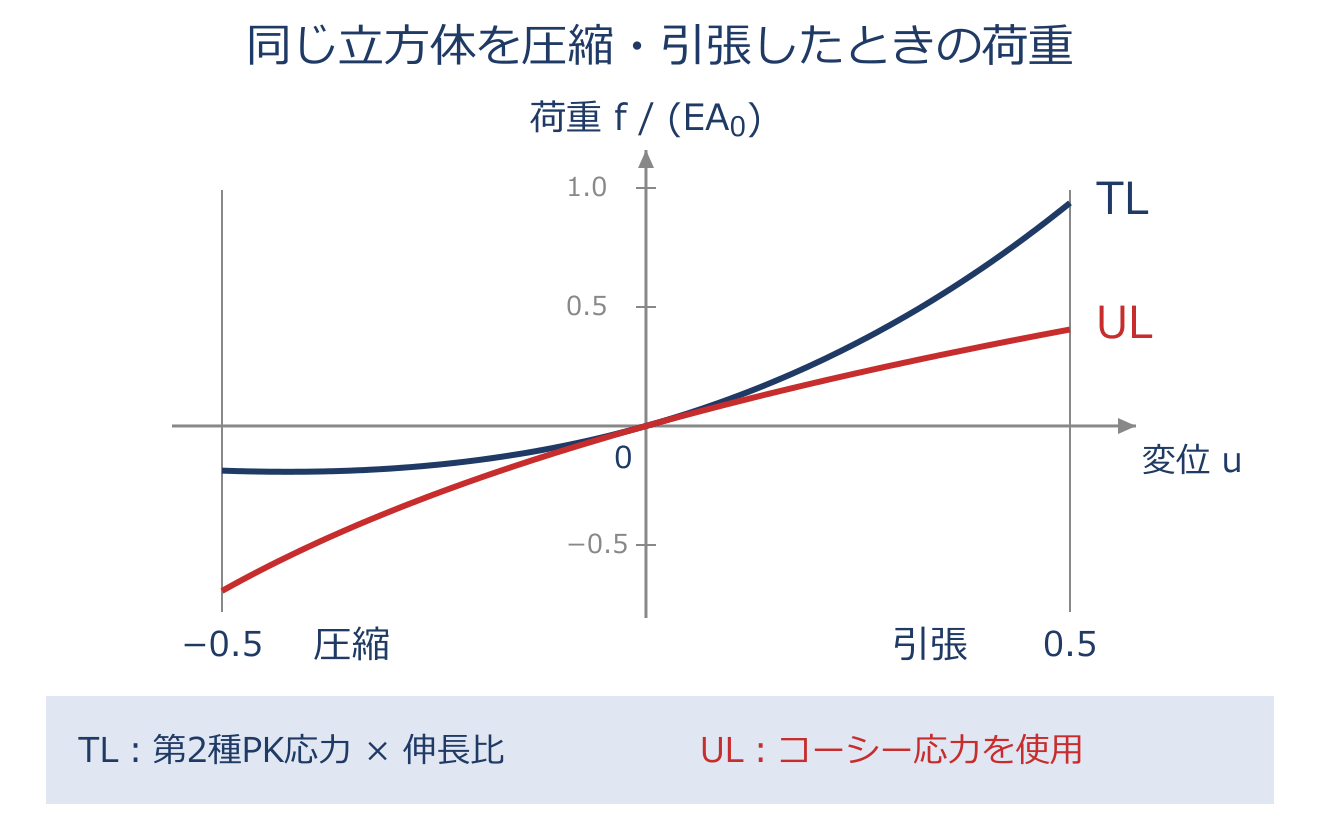
コーシー応力・対数ひずみと材料構成式のアプリ教材図
$T_{11}=F/A$ $\varepsilon_{log}=\ln(l/L_0)$。単軸の仮定例は$T_{11}=E\varepsilon_{log}$です。
コーシー応力は現在の面積当たりの力、対数ひずみは伸長比の自然対数です。対数の中は無次元なので、伸びuだけでなく$\lambda=l/L_0=1+u/L_0$を使います。UL法が常にコーシー応力と全対数ひずみの比例式を用いるわけではありません。これは単軸の材料構成式を明示した一例です。 一方$S_{11}=E E_{11}$は別の応力・ひずみの組を線形に結ぶ材料構成式なので、同じEでも大ひずみの応答は同じになりません。

具体例

3-7で $u=0.5$、$\lambda=1.5$ のとき、UL側の荷重を $EA_0$ で割った値は $\ln1.5\simeq0.4055$、TL側は $1.5(1.5^2-1)/2=0.9375$ です。

TL法(Total Lagrange)とUL法(Updated Lagrange)
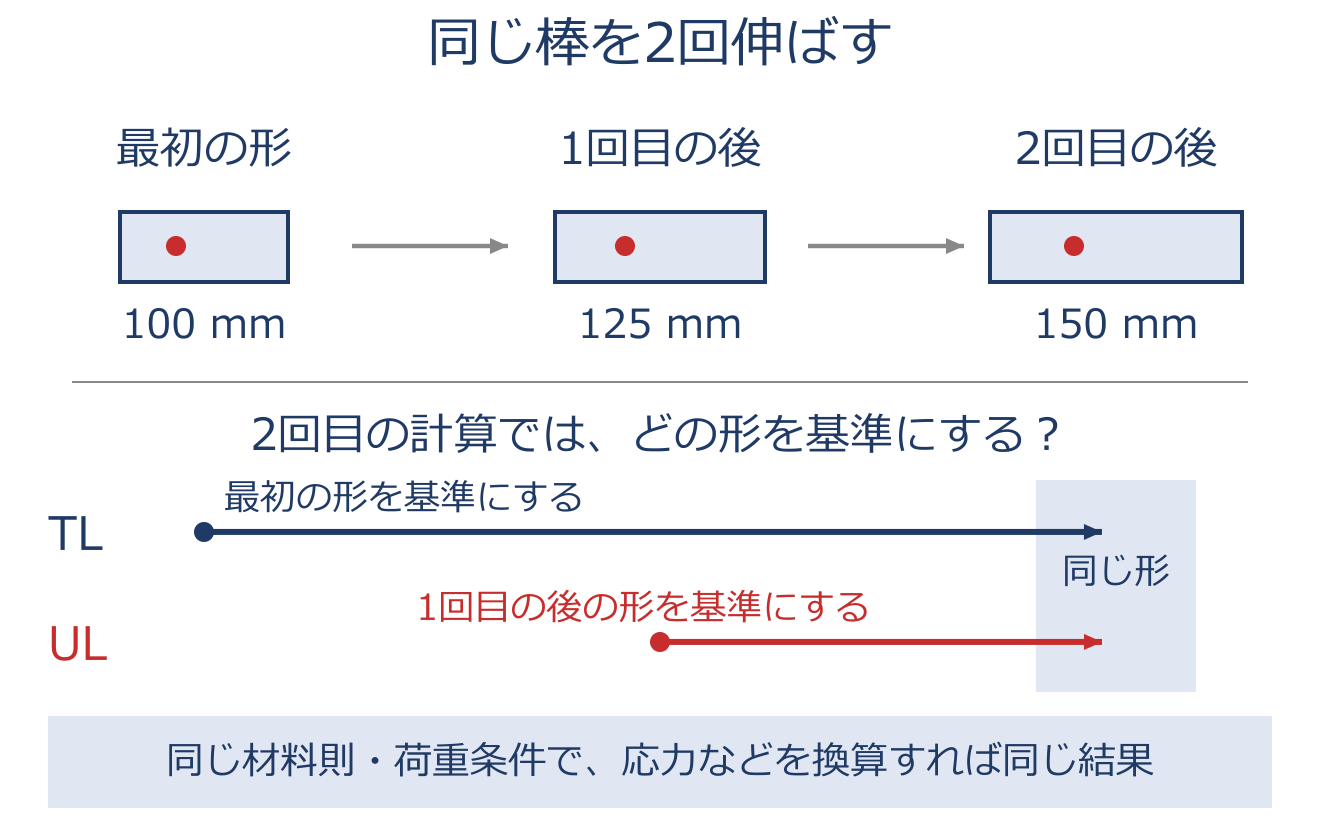
TL法(Total Lagrange)とUL法(Updated Lagrange)のアプリ教材図
TL:最初の配置を参照。UL:参照配置を更新。同じ物理法則を整合して表せば同じ釣合い解になります。
TL法は最初の形を基準にし、UL法は更新した形を基準に計算します。どちらも同じ材料点を追うラグランジュ法です。応力・ひずみ・体積・材料接線を対応させれば、同じ内部仕事とつり合いを表せます。 TLなら大回転を扱えない、ULなら幾何剛性を省ける、ということではありません。計算の基準の違いと、材料構成式の違いを分けます。 例えば$S_{11}=E E_{11}$と$T_{11}=E\ln(l/L_0)$は、それぞれ選んだ応力とひずみに比例関係を置いています。しかし、異なる種類の量に同じ係数を掛けただけなので、大ひずみでは同じ材料構成式になりません。

具体例

3-5は同じ材料則を適切に変換した場合の等価性、3-7は異なる応力・ひずみに比例式を置いた場合の非等価性を比べます。方法の違いと材料の違いを分けます。

一軸トラスの仮想仕事と平衡方程式
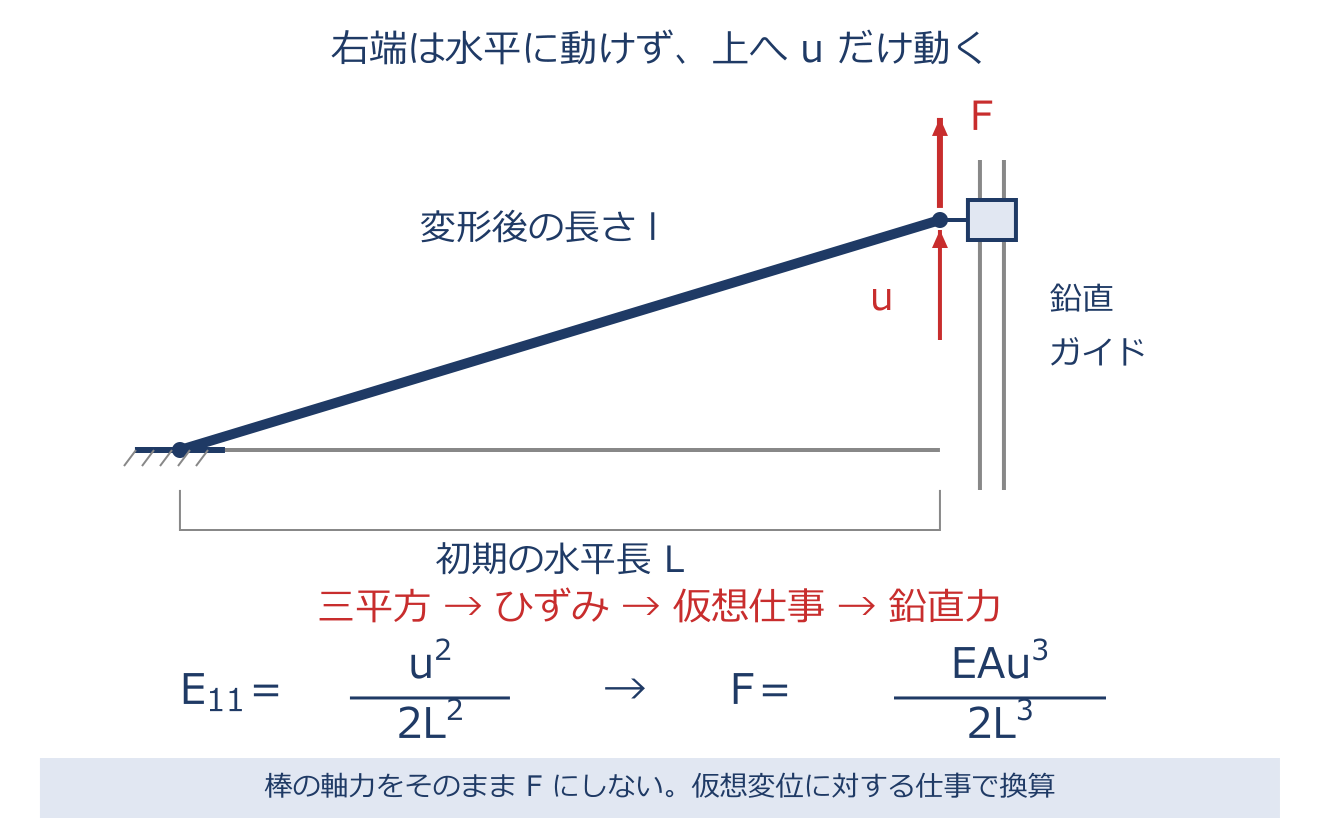
一軸トラスの仮想仕事と平衡方程式のアプリ教材図
$E_{11}=u^2/(2L^2)$ $\delta E_{11}=(u/L^2)\delta u$ $AL S_{11}\delta E_{11}=F\delta u$より$F=EAu^3/(2L^3)$。
左端固定、右端の水平移動を止めて上へ動かす、初期に水平なトラスを考えます。初期張力・曲げ抵抗はなく、基準断面積A・基準体積AL、材料則$S_{11}=E E_{11}$です。 三平方の定理で$l^2=L^2+u^2$となり、グリーンひずみは$u^2/(2L^2)$です。仮想変位$\delta u$に対するひずみ変化を微分で作り、内部仕事率ではなく内部仮想仕事と$F\delta u$を等置します。 一定な応力・ひずみの体積積分はALを掛ける操作になります。$\delta u$の係数から鉛直力Fを取り出します。

具体例

ヤング率Eとひずみ$E_{11}$を区別します。導かれた鉛直力はuの3乗に比例し、uを2倍にすると8倍になります。軸方向の力をそのまま鉛直力にしません。

接線剛性と不平衡力
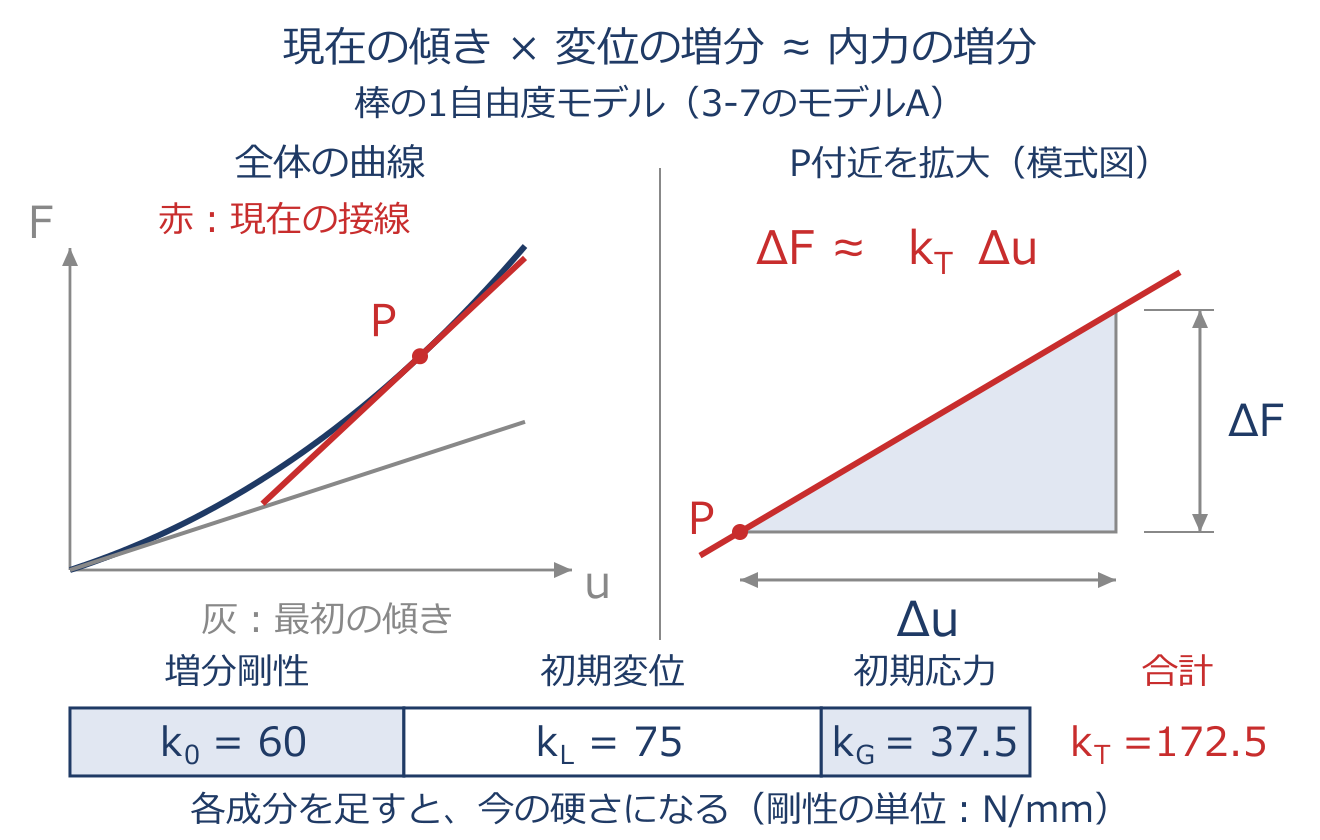
接線剛性と不平衡力のアプリ教材図
$[K_T]=[K_0]+[K_L]+[K_G]$。増分式は$[K_T]\{\Delta u\}=\{\Delta f\}+\{f_R\}$です。
今の変位からもう少し動かしたときに、内力がどう増えるかを表すのが接線剛性です。TL法では材料項$[K_A]=[K_0]+[K_L]$と幾何剛性$[K_G]$を足します。 $[K_0]$は基本の増分剛性、$[K_L]$は今の変位こう配を含む初期変位項です。$[K_G]$は現在の応力を含む初期応力項です。 反復計算では、残差$\{f_R\}=\{f_{ext}\}-\{f_{int}\}$を使い$[K_T]\{\delta u\}=\{f_R\}$として変位を補正します。表示の荷重増分式は増分開始点からの式で、反復の残差補正式と区別します。 UL法では現在形状に更新した材料項と幾何剛性を使い、幾何剛性が消えるわけではありません。

具体例

図は3-7のモデルAと同じ棒の例です。$E=120\,\mathrm{N/mm^2}$、$A=1\,\mathrm{mm^2}$、$L_0=2\,\mathrm{mm}$、$u=1\,\mathrm{mm}$ で、$\lambda=1.5$。 荷重は112.5Nですが、現在点の接線の傾きは $k_T=172.5\,\mathrm{N/mm}$ です。内訳は $k_0=60$、$k_L=75$、$k_G=37.5\,\mathrm{N/mm}$ で、$k_A=60+75=135$、$k_T=135+37.5=172.5$ です。 右上の三角形は、今の点からの変位増分 $\Delta u$ と内力増分 $\Delta F$ の関係です。$\Delta F\simeq k_T\Delta u$ なので、$\Delta u=0.01\,\mathrm{mm}$ に対して $\Delta F\simeq1.725\,\mathrm N$ と見積もります。 接線による局所的な近似であり、原点から現在点までの傾きとは区別します。図は行列が一つの値になる1自由度の例で、多自由度では各方向の対応を行列で表します。 $[B]=[B_0]+[B_L]$ を $\int[B]^T[D][B]dV_0$ へ代入すると、$B_0^TDB_0$ が $K_0$、交差項と $B_L^TDB_L$ が $K_L$ です。

幾何剛性(初期応力マトリックス)
幾何剛性(初期応力マトリックス)のアプリ教材図
$[K_G]=\int_V [G]^{T}[S][G]\,dV$
幾何剛性と初期応力マトリックスは同じ項の別名です。初期応力は、意図的な張力だけでなく、現在の増分・反復を始める時点の応力も指します。 $[G]$は節点変位から変位こう配を作り、$[S]$は応力を並べた行列です。$[B]$が作るひずみとは区別します。 トラスや膜などでは引張応力が横方向の抵抗を増し、圧縮応力は横方向の抵抗を減らします。この効果は内力の線形化で生じ、外力が変位で変わる荷重剛性とは別です。

具体例

ピンと張ったピアノ線は、横から押すと張力の分だけ硬く感じます。これは張力(初期応力)が生む幾何剛性$[K_G]$の効果で、張力を抜くとふにゃふにゃになります。圧縮だと逆に軟らかくなり、やがて座屈します。

接線剛性マトリックスの性質
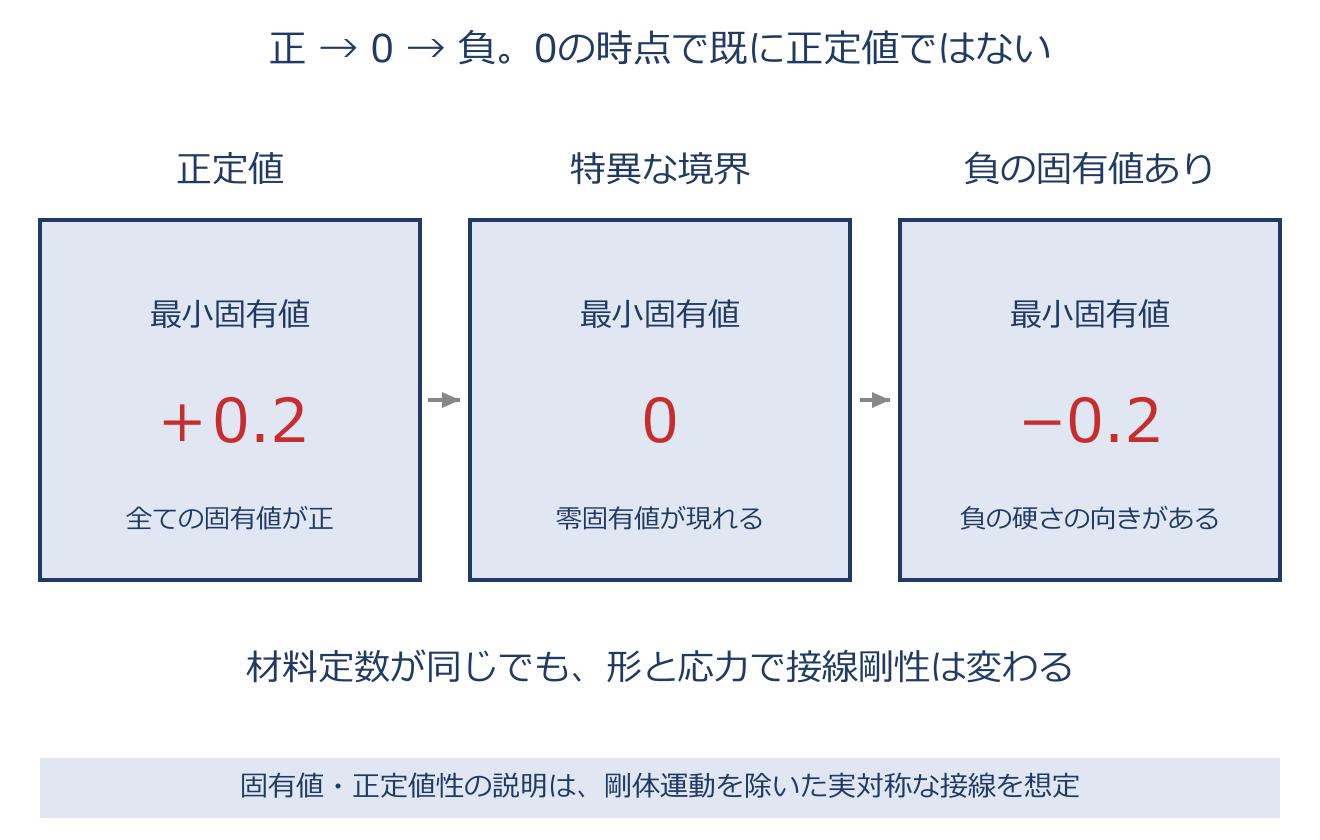
接線剛性マトリックスの性質のアプリ教材図
実対称な$[K_T]$は、全固有値が正なら正定値です。通常の臨界点では$\det[K_T]=0$です。
各固有値は、ある変形の仕方に対する局所的な硬さを表します。剛体運動を拘束した実対称な接線剛性で、全固有値が正なら正定値です。 最小固有値が0になると既に正定値ではなく、行列は特異です。その先で負の固有値が現れる場合がありますが、「正定値でないなら必ず負がある」とは言えません。 材料則や外力によっては接線自体が非対称で、実対称行列の固有値の説明を無条件には適用しません。幾何学的非線形では、材料定数が同じでも形・応力で接線剛性が変わります。

具体例

最小固有値が$0.2\to0\to-0.2$と変われば、正定値→特異な境界→負の硬さを持つ状態、と区別できます。分岐点は、どの荷重変位グラフでも水平接線になる点ではありません。

オイラー座屈荷重と支持条件
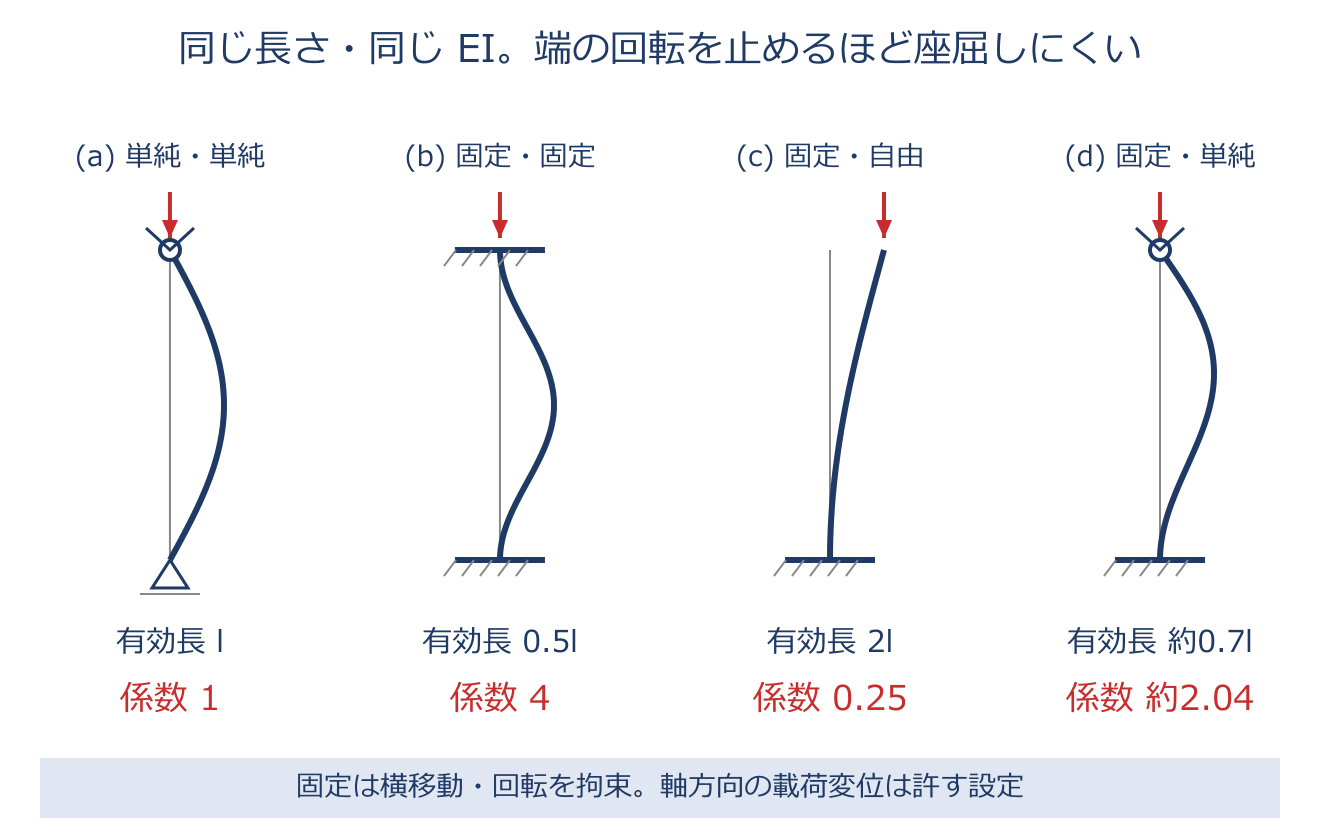
オイラー座屈荷重と支持条件のアプリ教材図
$P_{cr}=\lambda\dfrac{\pi^{2}EI}{l^{2}},\quad EI\dfrac{d^2w}{dx^2}+Pw=0$
$E$はヤング率、$I$は断面二次モーメントで、$EI$は曲げに対する硬さです。両端単純支持の真直柱では、曲げの釣合い$EIw\prime\prime+Pw=0$と両端のたわみ0から、半波の正弦形が最も低い座屈モードになります。 その荷重が$\pi^2EI/l^2$です。端の横移動・回転の拘束が変わると有効座屈長$L_e$が変わり、$\lambda=(l/L_e)^2$となります。 固定端は横移動と回転を止め、単純支持端は回転を許します。比較は同じEI・同じ長さで行い、横方向の剛体移動を除きます。

具体例

$L_e/l$は、両端単純支持1、両端固定0.5、片持ち2、固定・単純支持約0.7です。係数は1、4、0.25、約2.04となり、順序は固定固定>固定単純>単純単純>片持ちです。固定単純の厳密値は約2.046です。

座屈固有値問題(線形座屈解析)と座屈モード
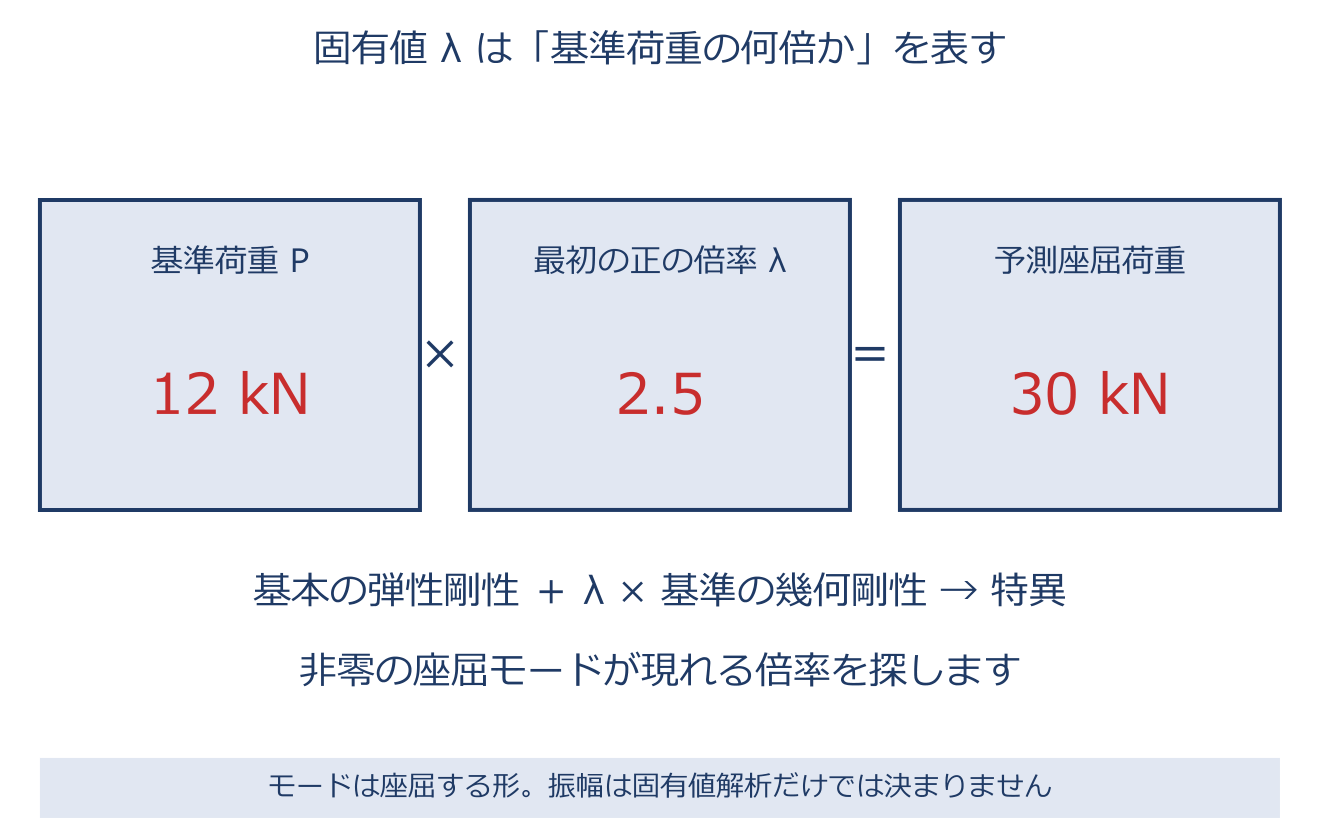
座屈固有値問題(線形座屈解析)と座屈モードのアプリ教材図
$([K_0]+\lambda[K_G])\{v\}=\{0\},\quad P_{cr}=\lambda P$
基準荷重Pの応力から作る符号付き幾何剛性を$[K_G]$とします。座屈前がほぼ線形で比例負荷なら、荷重倍率λに対して接線を$[K_0]+\lambda[K_G]$と近似できます。 非零のモード$\{\phi\}$が外力増分なしに生じる条件は$([K_0]+\lambda[K_G])\{\phi\}=\{0\}$で、移項すれば公式と同じ$[K_0]\{\phi\}=-\lambda[K_G]\{\phi\}$です。行列式は$\det([K_0]+\lambda[K_G])=0$であり、行列ノルムが0という意味ではありません。 正の倍率のうち対象荷重方向で最初に現れる値を調べます。モードの形は得られますが、その振幅は任意です。 座屈前にアーチが大きく曲がるなど、初期状態の比例拡大で近似できない場合は非線形な経路を追う必要があります。

具体例

基準荷重12kNで最初の正の倍率が2.5なら、座屈荷重は30kNです。λを力の単位の量として読むことや、基準荷重で割ることはしません。

初期不整と擬似分岐・追加たわみと全たわみ
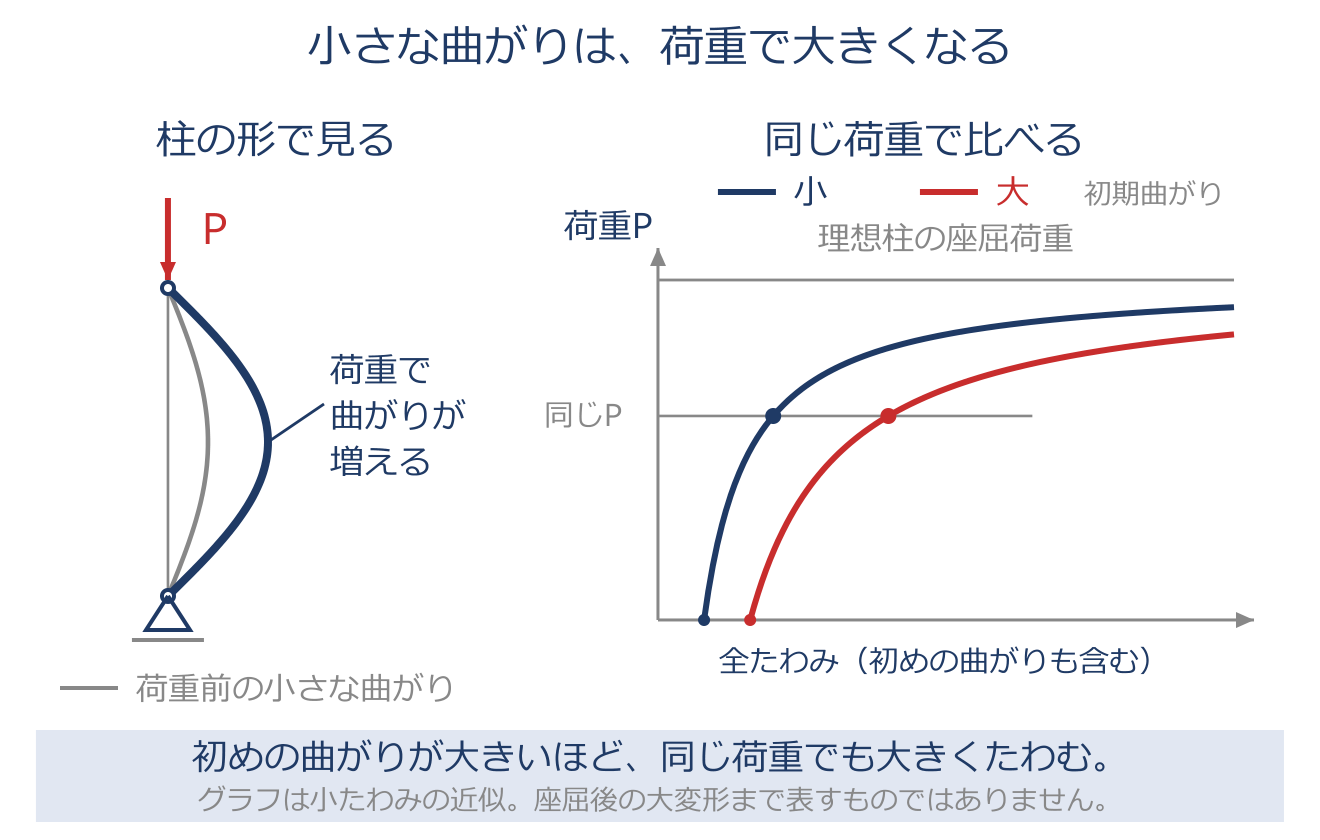
初期不整と擬似分岐・追加たわみと全たわみのアプリ教材図
$w\!\left(\dfrac{l}{2}\right)=\dfrac{aP}{P_{cr}-P},\quad w_0=a\sin\dfrac{\pi x}{l}$
現実の柱の小さな初期曲がりを初期不整と呼びます。想定する分岐モードに沿う不整を入れると、完全対称な分岐を直接切り替えず、初めからその向きへ滑らかに曲がる経路を追える場合があります。 微小たわみの単純支持柱で$w_0=a\sin(\pi x/l)$とすると、荷重による追加たわみは$w(l/2)=aP/(P_{cr}-P)$、初期からの全たわみは$a+w=aP_{cr}/(P_{cr}-P)$です。Pが臨界値に近づくと発散する近似式で、発散後の有限なたわみ形を表す式ではありません。 大回転の曲率を厳密に扱うエラスティカは別の弾性大たわみモデルです。

具体例

$P=0.9P_{cr}$なら追加たわみは9a、初期の曲がりも含む全たわみは10aです。「9aまで全体が曲がる」と混同しません。

第4章 境界非線形(接触)

ギャップ関数
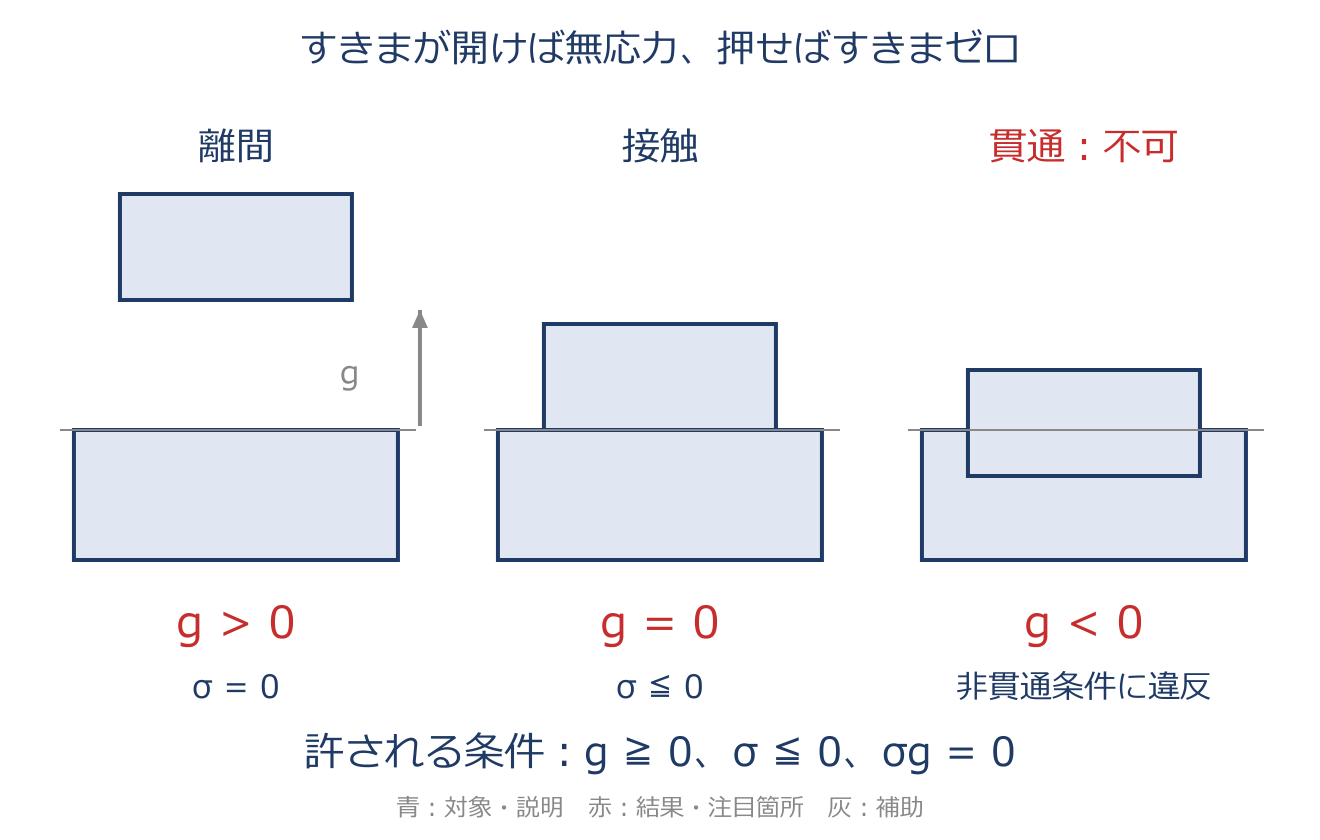
ギャップ関数のアプリ教材図
$g=(\mathbf x_2-\mathbf x_1)\cdot\mathbf n_1$
ギャップは面の間を法線方向に測った符号付き距離です。$\mathbf x_1$は自分側の面、$\mathbf x_2$は相手面の対応点、$\mathbf n_1$は自分側から外へ向く単位法線です。$g>0$は離間、$g=0$は接触、$g<0$は貫通です。

具体例

すきま0.2mmなら$g=0.2\,\mathrm{mm}$です。4-5の左向き正の変位では$g=u_2-u_3$であり、変位の差の順番は定義した向きによります。

面の法線方向の接触条件(相補性条件)
面の法線方向の接触条件(相補性条件)のアプリ教材図
$g\ge0,\quad\sigma\le0,\quad\sigma g=0$
圧縮応力を負にします。最初の条件は貫通しないこと、次は引張りを伝えないことです。最後は、すきまが開けば応力ゼロ、押し合うならすきまゼロという組合せを表します。

具体例

$g=0,\sigma=0$も許されます。接した瞬間に圧縮力が出ているとは限りません。

ラグランジュ未定乗数法
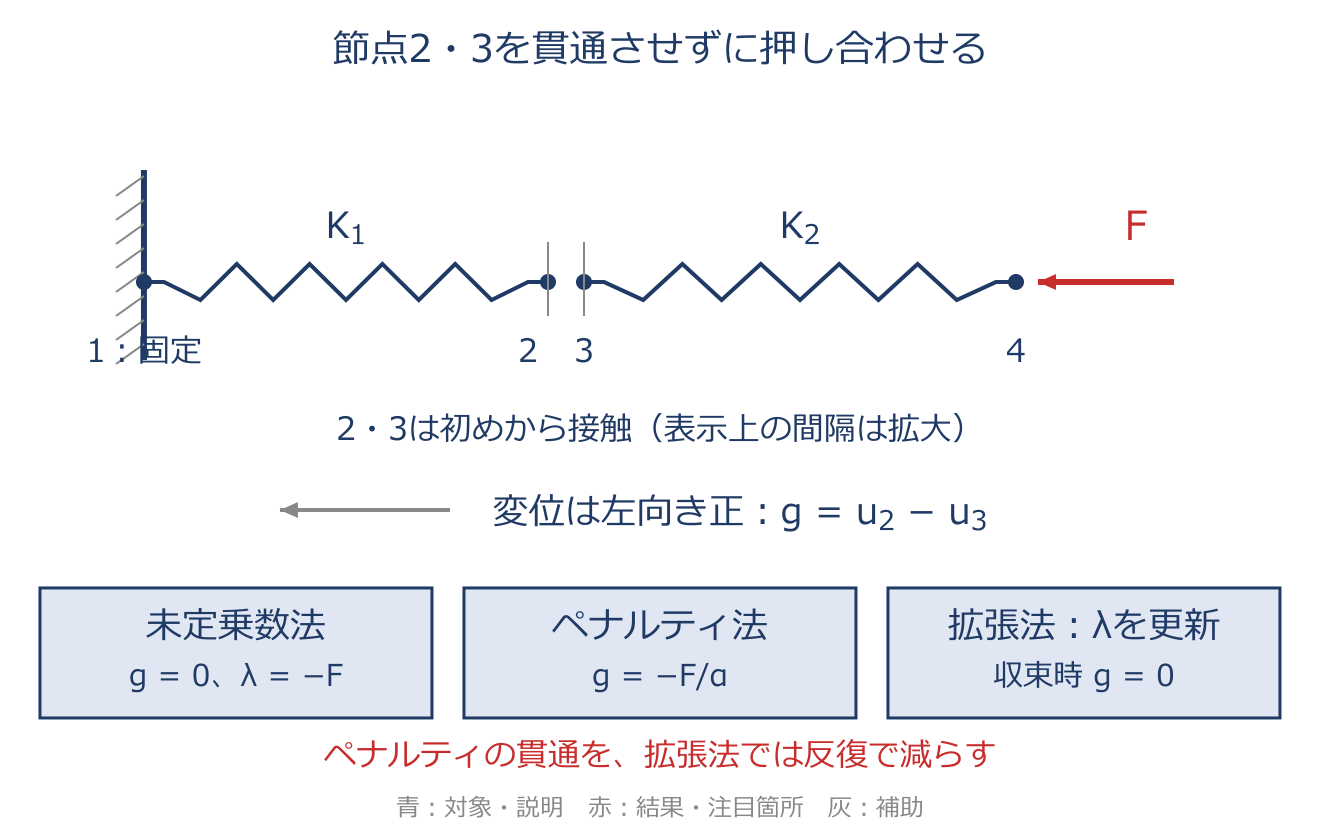
ラグランジュ未定乗数法のアプリ教材図
$\Pi_c=\lambda g$ $\delta\Pi_c=g\,\delta\lambda+\lambda\,\delta g$
全ポテンシャルに接触の項$\Pi_c=\lambda g$を加えます。gはすきま、λは接触力に対応する未知数です。接触が有効な部分では、λも変位と一緒に解きます。 δは仮の小さな変化です。積の変化をとると$\delta(\lambda g)=g\delta\lambda+\lambda\delta g$になります。任意の$\delta\lambda$に対して全ポテンシャルの変化が0となるには、その係数gが0でなければならず、貫通のない条件が得られます。 未知数が増え、剛性行列の正定値性を失うため、解法の選択に注意します。離間中の面に、引張る接触力を発生させる方法ではありません。

具体例

4-5の定義なら$u_2=u_3=F/K_1$、$u_4=F/K_1+F/K_2$、$\lambda=-F$です。負号は定義した向きによるものです。

ペナルティ法
ペナルティ法のアプリ教材図
$\Pi_c=\alpha g^2/2$ $\delta\Pi_c=\alpha g\,\delta g$
貫通したとき、仮想のばねで押し戻します。αはその硬さで、接触が有効な部分に$\Pi_c=\alpha g^2/2$を加えます。 αを一定として変分をとると、$\delta\Pi_c=(\alpha/2)\,2g\delta g=\alpha g\delta g$です。接触力に対応する量はαgとなり、有限のαで圧縮力を伝えるには、少し貫通しなければなりません。 未知数を増やさず実装できます。ただしαを大きくし過ぎると方程式が悪条件になり、数値的に解きにくくなります。離間中には、このばねで相手を引き寄せません。

具体例

押付け力$F=100\,\mathrm N$、仮想ばね定数$\alpha=10000\,\mathrm{N/mm}$なら、図の貫通量は$F/\alpha=0.01\,\mathrm{mm}$です。αを2倍にすれば0.005 mmとなります。

拡張ラグランジュ法
拡張ラグランジュ法のアプリ教材図
$\Pi_c=\lambda g+\alpha g^2/2$ $\lambda^{(k+1)}=\lambda^{(k)}+\alpha g^{(k)}$
接触の項を$\Pi_c=\lambda g+\alpha g^2/2$とし、未定乗数と仮想ばねを組み合わせます。 第k回では$\lambda^{(k)}$を既知として変位を求めるため、変分は$\delta\Pi_c=(\lambda^{(k)}+\alpha g)\delta g$です。この段階ではλを変化させないので、$g\delta\lambda$の項は入りません。 変位から残ったすきま$g^{(k)}$を求め、$\lambda^{(k+1)}=\lambda^{(k)}+\alpha g^{(k)}$で接触力を更新します。すきま0へ収束させることで、過大なαだけに頼らず拘束を満たします。一般には反復の収束確認が必要です。

具体例

4-5のばねでは$\lambda^{(1)}=0$から$g^{(1)}=-F/\alpha$が出るので、$\lambda^{(2)}=-F$です。再び変位を解くと$g=0$になります。この単純モデルの速い収束を、全ての線形接触問題に一般化しません。

擬似荷重(スライディングインターフェース)
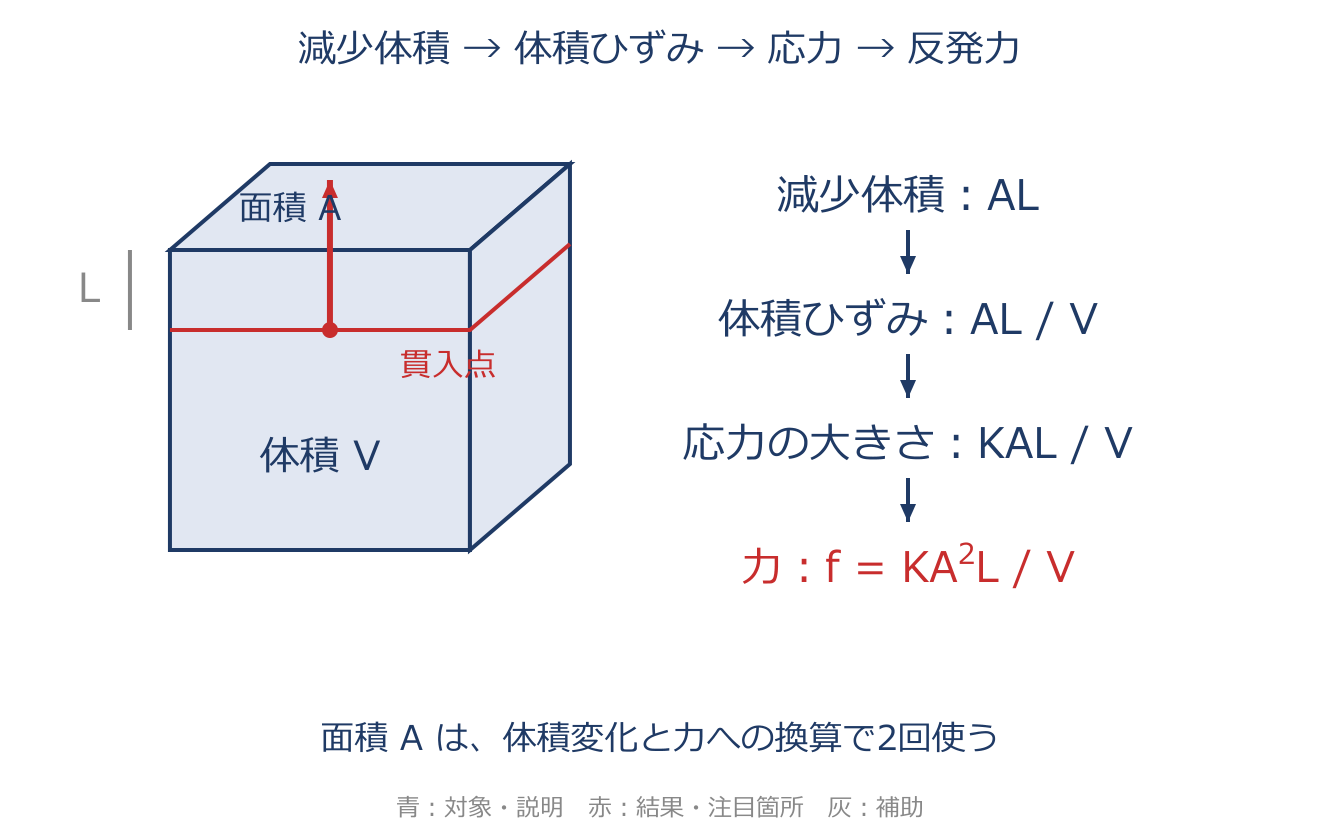
擬似荷重(スライディングインターフェース)のアプリ教材図
$f=KA^2L/V$
面積$A$を深さ$L$だけ押し込むと、減る体積は$AL$です。体積$V$で割り、体積弾性率$K$を掛けて応力、さらに面積$A$を掛けて反発力にします。剛性行列の操作ではなく荷重で押し戻すため、衝突の陽的解析で使われます。

具体例

力の向きは貫入を戻す向きです。$A$は2回現れるため、$f$は面積の2乗に比例します。

接触探索の計算量
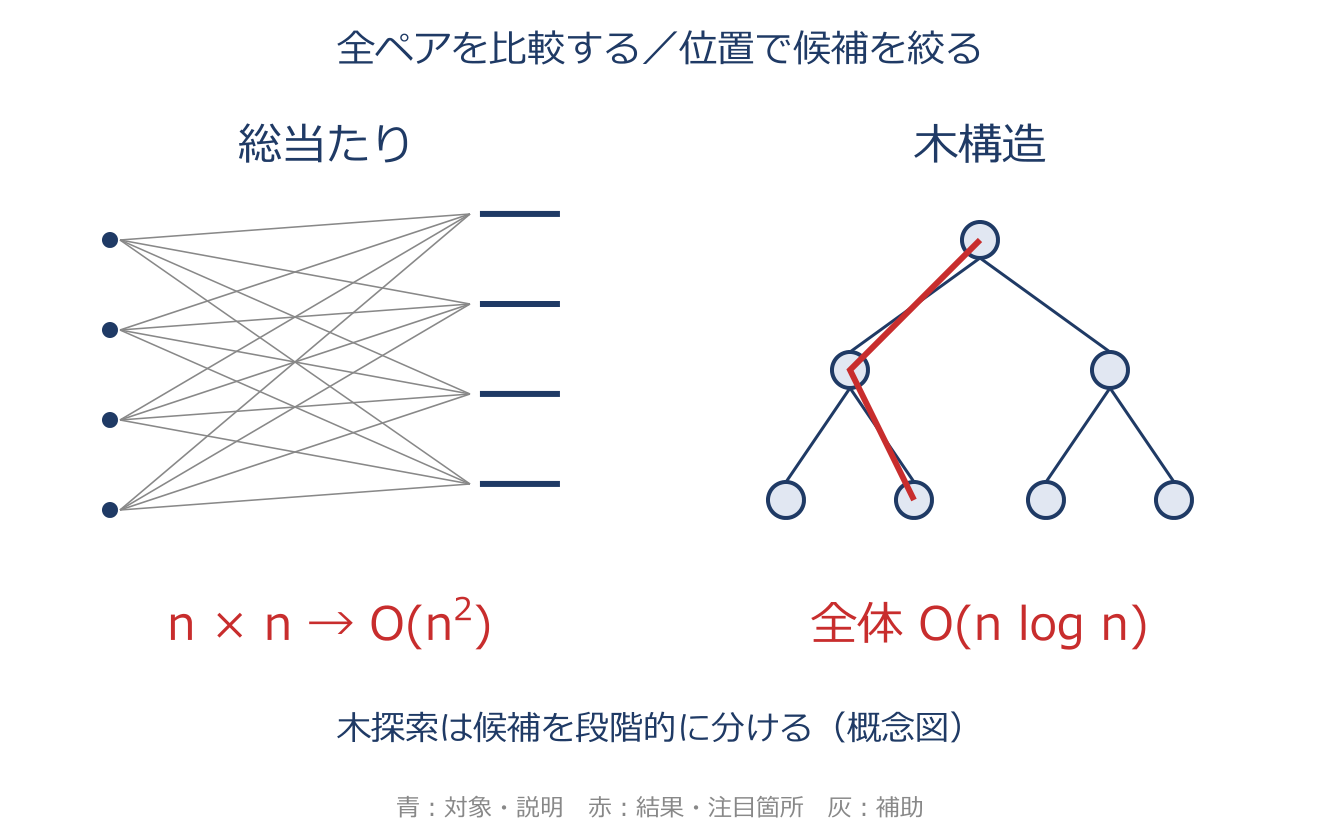
接触探索の計算量のアプリ教材図
$O(n^2)\ \longrightarrow\ O(n\log n)$
$n$個の節点を$n$個の面と総当たりで比較すると$n^2$組です。位置で候補を分ける木探索では、良好に整理された木を使う概算で1節点当たり$O(\log n)$、全節点では$O(n\log n)$となります。

具体例

接触候補を段階的に絞り、調べる必要のない遠い面との比較を省く考え方です。

クーロン摩擦とせん断摩擦
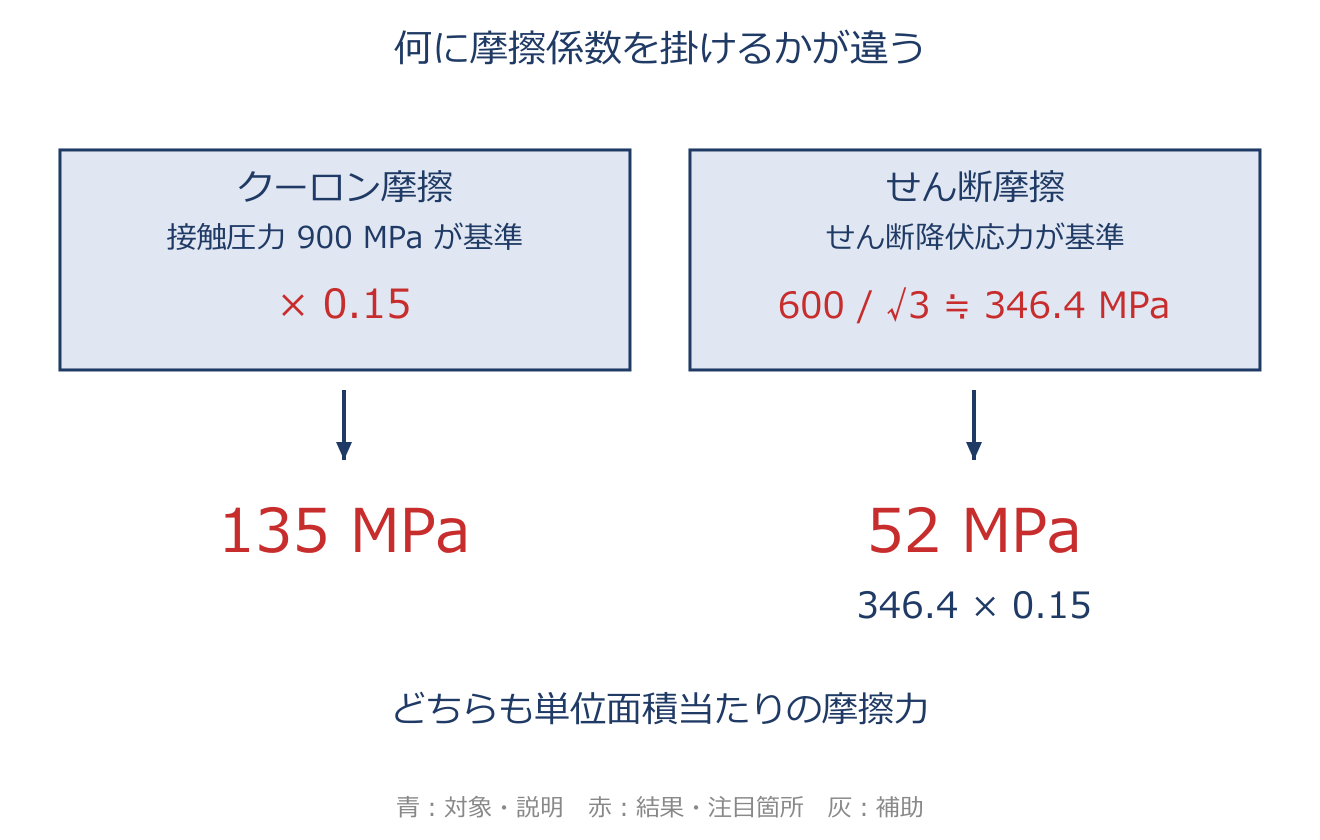
クーロン摩擦とせん断摩擦のアプリ教材図
$\tau_{\mathrm C}=\mu p$ $\tau_{\mathrm S}=\mu\sigma_y/\sqrt3$
$p$は圧縮の接触圧力の大きさ、$\sigma_y$は引張降伏応力、$\mu$は各モデルの摩擦係数です。クーロンは接触圧力、せん断摩擦はせん断降伏応力に比例します。 後者は金属加工で用います。$\tau$は単位面積当たり摩擦力で、摩擦の向きは滑りと反対です。

具体例

4-8なら$\tau_{\mathrm C}=0.15\times900=135\,\mathrm{MPa}$、$\tau_{\mathrm S}=0.15\times600/\sqrt3\simeq52\,\mathrm{MPa}$です。

ヘルツ接触の接触半径と圧力
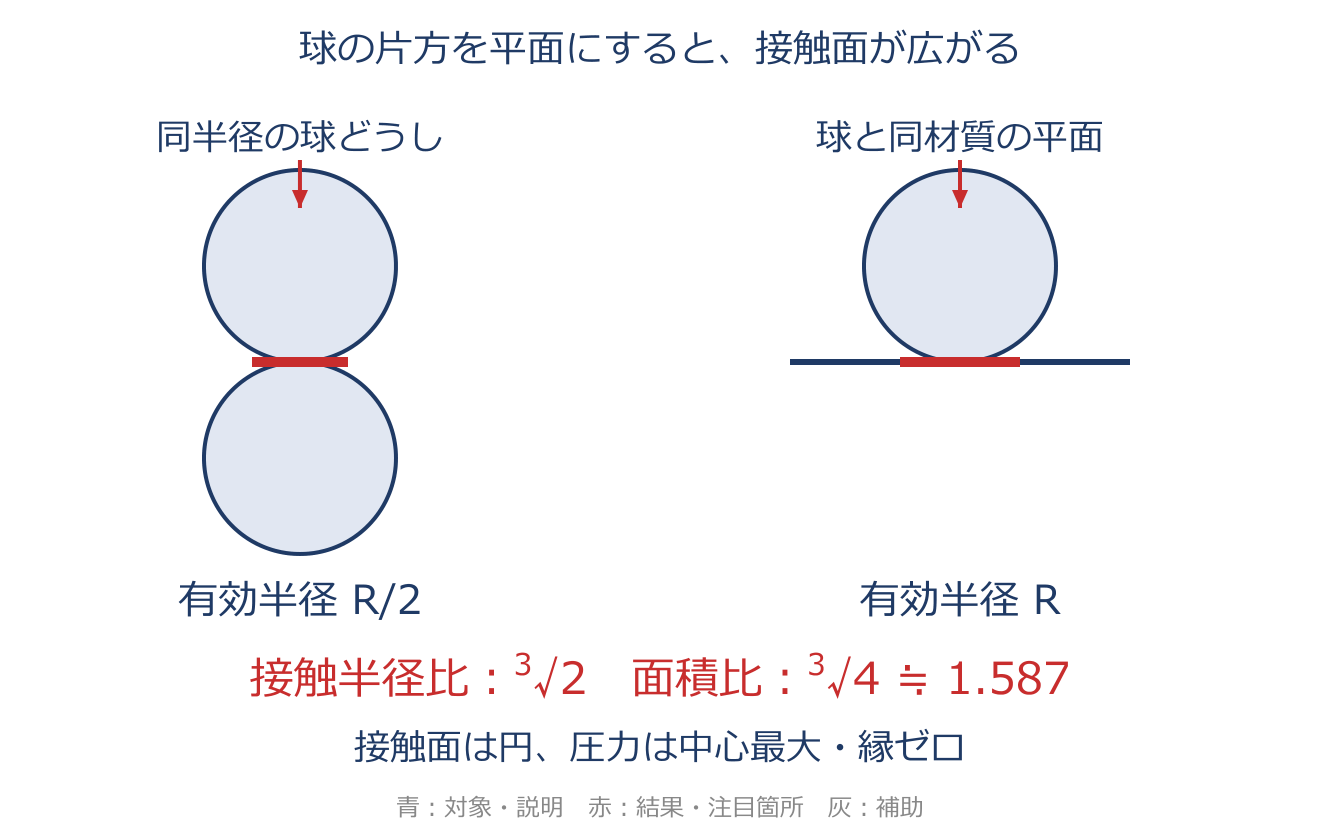
ヘルツ接触の接触半径と圧力のアプリ教材図
$a=[(3/4)\alpha R_{\mathrm e}P]^{1/3}$ $p_{\max}=3P/(2\pi a^2)$
摩擦のない小さな弾性接触面を考えます。Pは押付け力、aは接触円の半径です。有効半径$R_{\mathrm e}=R_1R_2/(R_1+R_2)$と、材料の変形しやすさ$\alpha=(1-\nu_1^2)/E_1+(1-\nu_2^2)/E_2$を使います。ここでEはヤング率、νはポアソン比です。 接触面は荷重が増すと広がり、$a\propto P^{1/3}$です。中心の最大圧力は$3P/(2\pi a^2)$で、平均圧力$P/(\pi a^2)$の1.5倍です。 球の半径に比べ接触面が小さく、材料が弾性範囲にあるという前提を守ります。塑性化して大きくつぶれる接触へ無条件に使う式ではありません。

具体例

圧力分布は$p=p_{\max}\sqrt{1-(r/a)^2}$で、$r$は接触円の中心からの距離です。最大圧力は平均圧力$P/(\pi a^2)$の1.5倍です。

ヘルツ接触の面積比
ヘルツ接触の面積比のアプリ教材図
$S=\pi a^2\propto R^{2/3}$ $S_{\mathrm{plane}}/S_{\mathrm{sphere}}=\sqrt[3]{4}$
同じ材質・荷重で比べます。半径$R$の同じ球2個なら有効半径は$R/2$、片方が同材質の平面なら$R$です。 有効半径が2倍なので接触半径は$2^{1/3}$倍、面積は$2^{2/3}$倍です。面積の指数は、半径の指数$1/3$を2倍した$2/3$になります。

具体例

球と平面では面積が約1.587倍になります。接触半径と接触面積を区別することが計算の要点です。

第5章 破壊力学・疲労解析

応力拡大係数と応力特異性
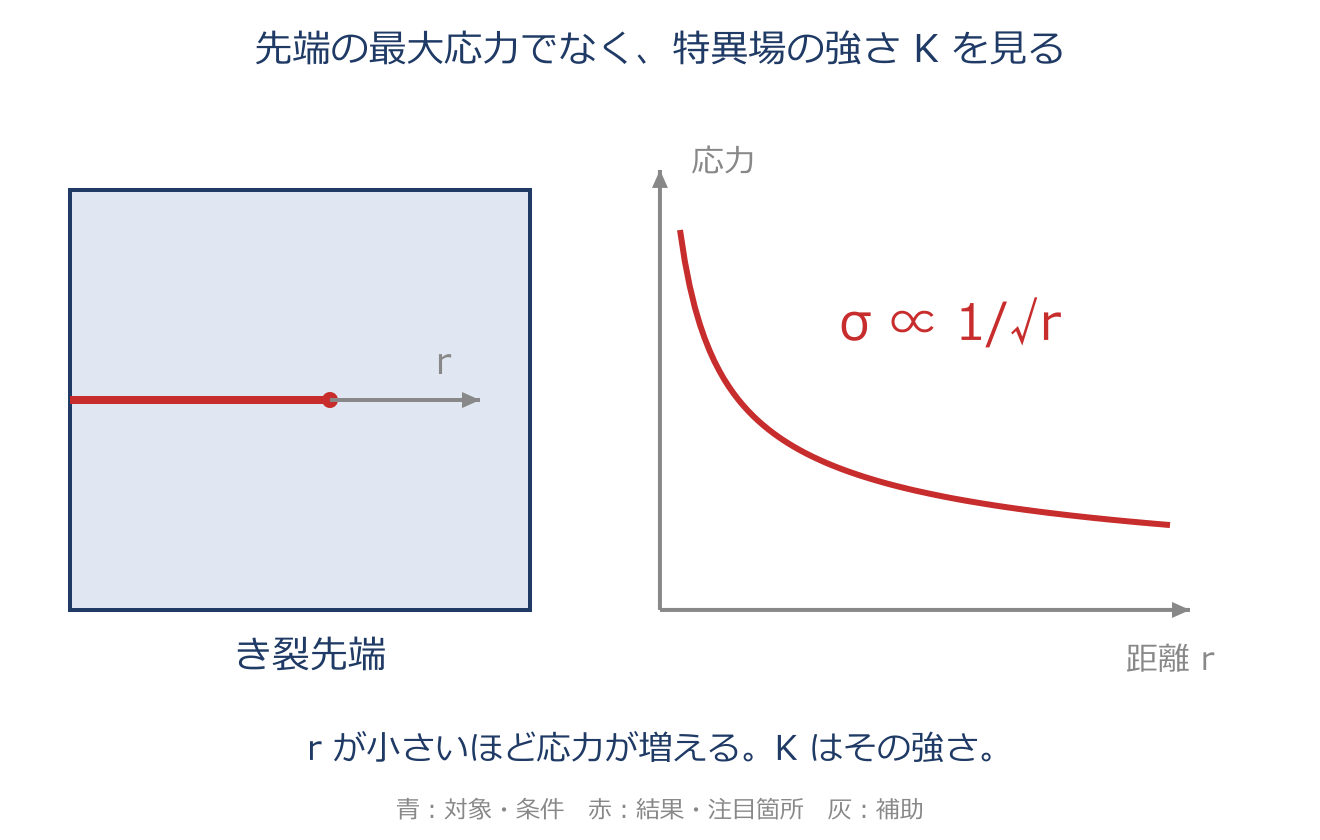
応力拡大係数と応力特異性のアプリ教材図
$\sigma_{ij}=K_I f_{ij}(\theta)/\sqrt{2\pi r}$
$r$はき裂先端からの距離、$\theta$は向きです。線形弾性の先端応力は$1/\sqrt r$という決まった増え方をし、その強さを$K$で表します。先端応力そのものは理論上無限大なので、FEMの最大応力だけで判断しません。

具体例

$K$の単位は$\mathrm{MPa}\sqrt{\mathrm m}$など、応力×長さの平方根です。無次元の応力集中係数とは別の量です。

Kの重ね合わせと相似則
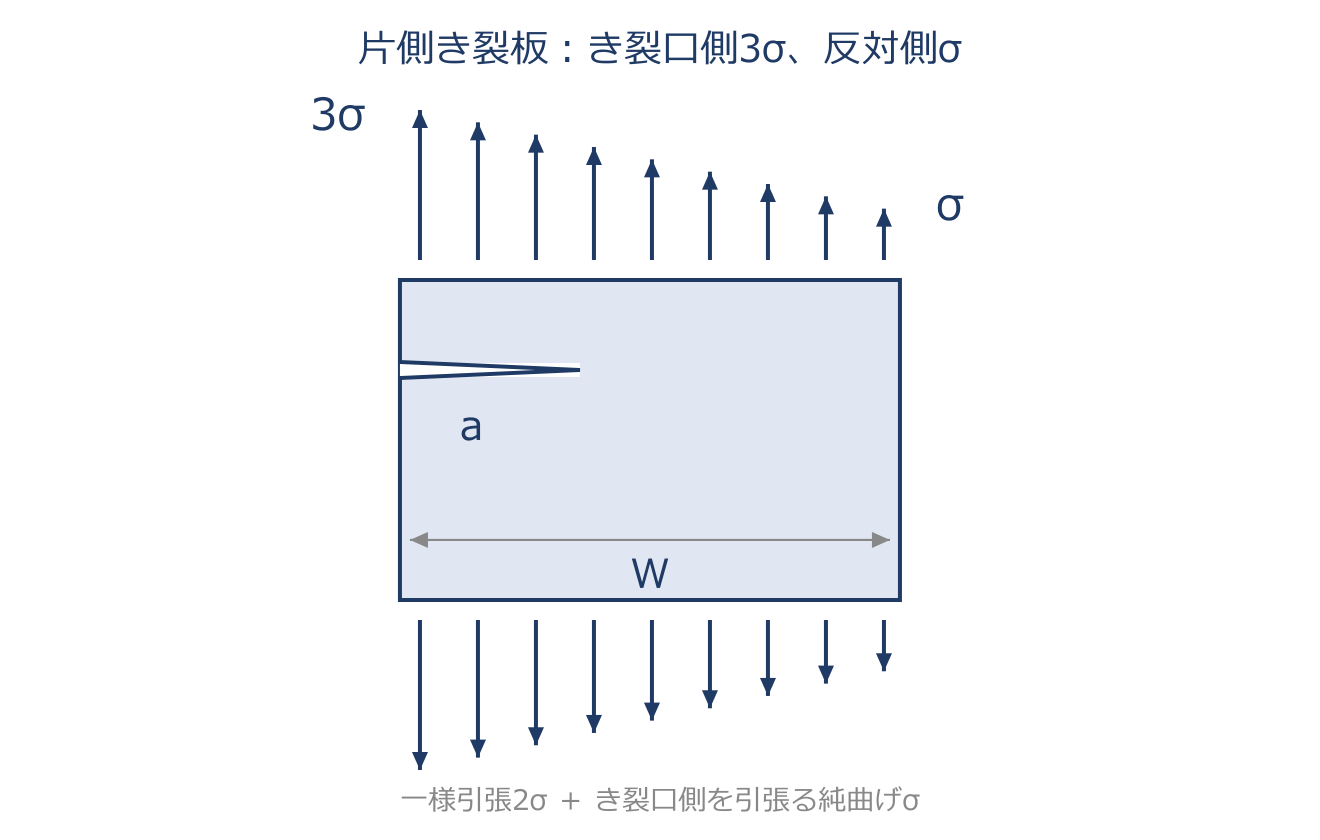
Kの重ね合わせと相似則のアプリ教材図
線形弾性では $K=K_{\text{引張}}+K_{\text{曲げ}}$。相似形状では $K\propto\sigma\sqrt a$。
線形弾性では、引張と曲げによる応力拡大係数Kを符号も含めて足せます。相似形状では、Kは応力とき裂長さの平方根に比例します。 同じ限界Kで破壊する場合、寸法が大きい試験体ほど小さい応力で破壊します。相似な寸法比の平方根で、小型の破壊応力を割って求めます。

具体例

5-6では一様引張応力$2\sigma$と、き裂口側を開く正の曲げ応力$\sigma$を加えます。5-7は寸法3倍なので$120/\sqrt3\simeq69.3\,\mathrm{MPa}$です。

小規模降伏・K支配場・破壊じん性
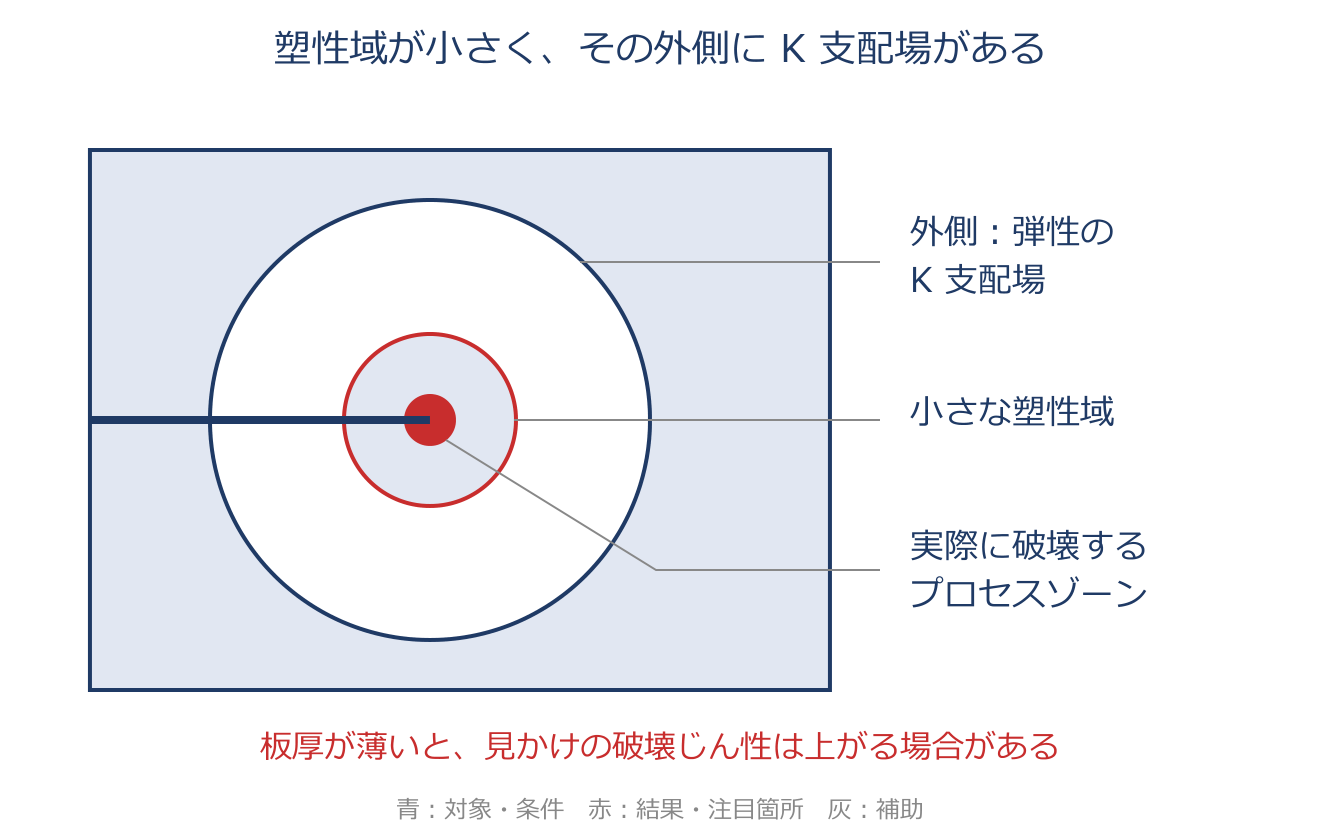
小規模降伏・K支配場・破壊じん性のアプリ教材図
$K_I=K_{IC}$
先端の塑性域がき裂長さや残存断面に比べ小さく、その外側にKで決まる弾性場がある状態を考えます。 実際に破壊が起こるごく小さいプロセスゾーンも含め、同じ条件でのKを比べて破壊を評価します。$K_{IC}$は規格の寸法・拘束条件を満たす平面ひずみの破壊じん性です。

具体例

板厚が薄いと見かけの限界Kが上がる場合があるため、薄板で求めた値をそのまま$K_{IC}$とはしません。

エネルギー解放率GとK
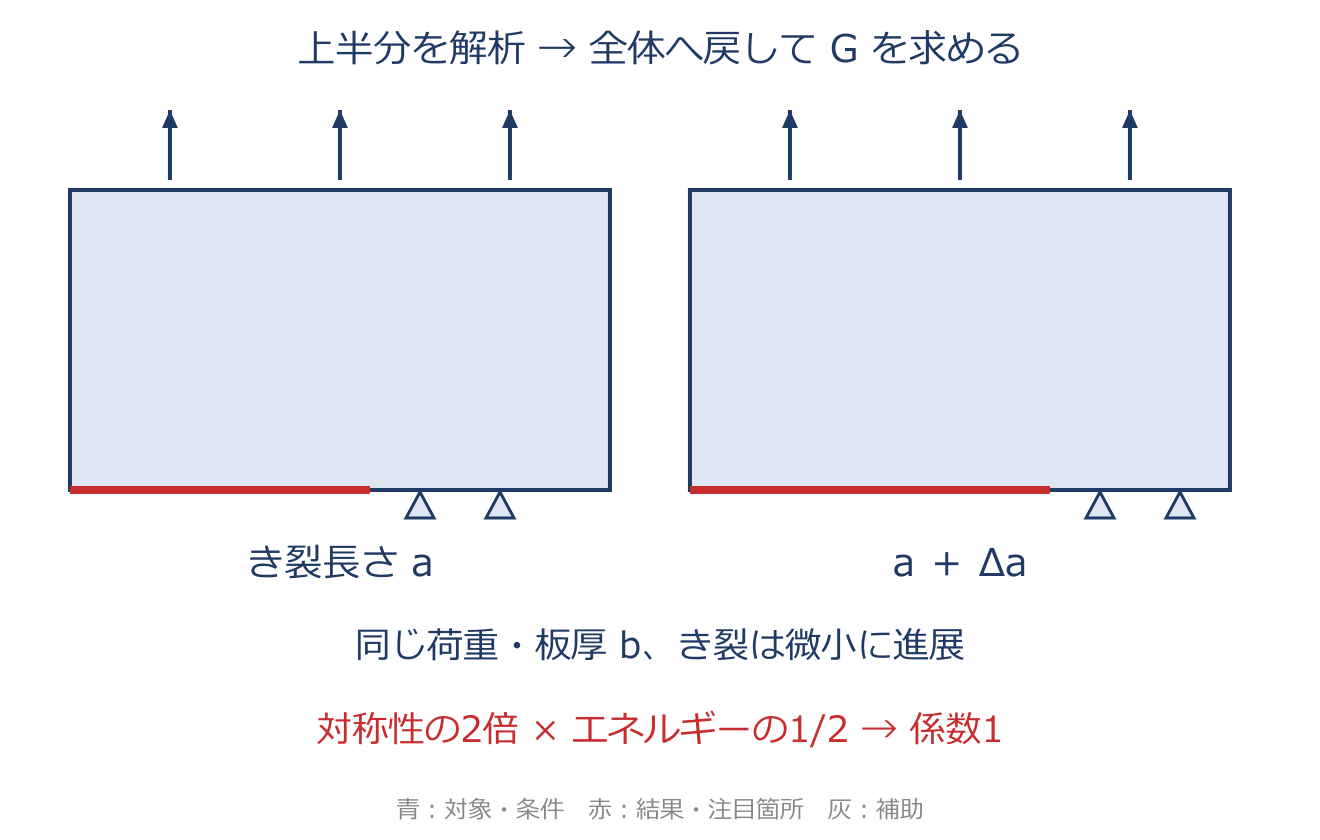
エネルギー解放率GとKのアプリ教材図
$G=(K_I^2+K_{II}^2)/E^{\prime}+(1+\nu)K_{III}^2/E$
Gはき裂面積の単位増加当たりに解放される、系の全ポテンシャルエネルギーです。単位は$\mathrm{J/m^2}$です。上式は線形弾性で、平面応力の面内項は$E^{\prime}=E$、平面ひずみは$E^{\prime}=E/(1-\nu^2)$です。

具体例

純モードI・平面応力で$E=200\,\mathrm{GPa}$、$G=4000\,\mathrm{J/m^2}$なら、$K_I=\sqrt{EG}=\sqrt{200\times10^9\times4000}\simeq2.83\times10^7\,\mathrm{Pa}\sqrt{\mathrm m}$です。MPaへ換算すると$28.3\,\mathrm{MPa}\sqrt{\mathrm m}$になります。

J積分
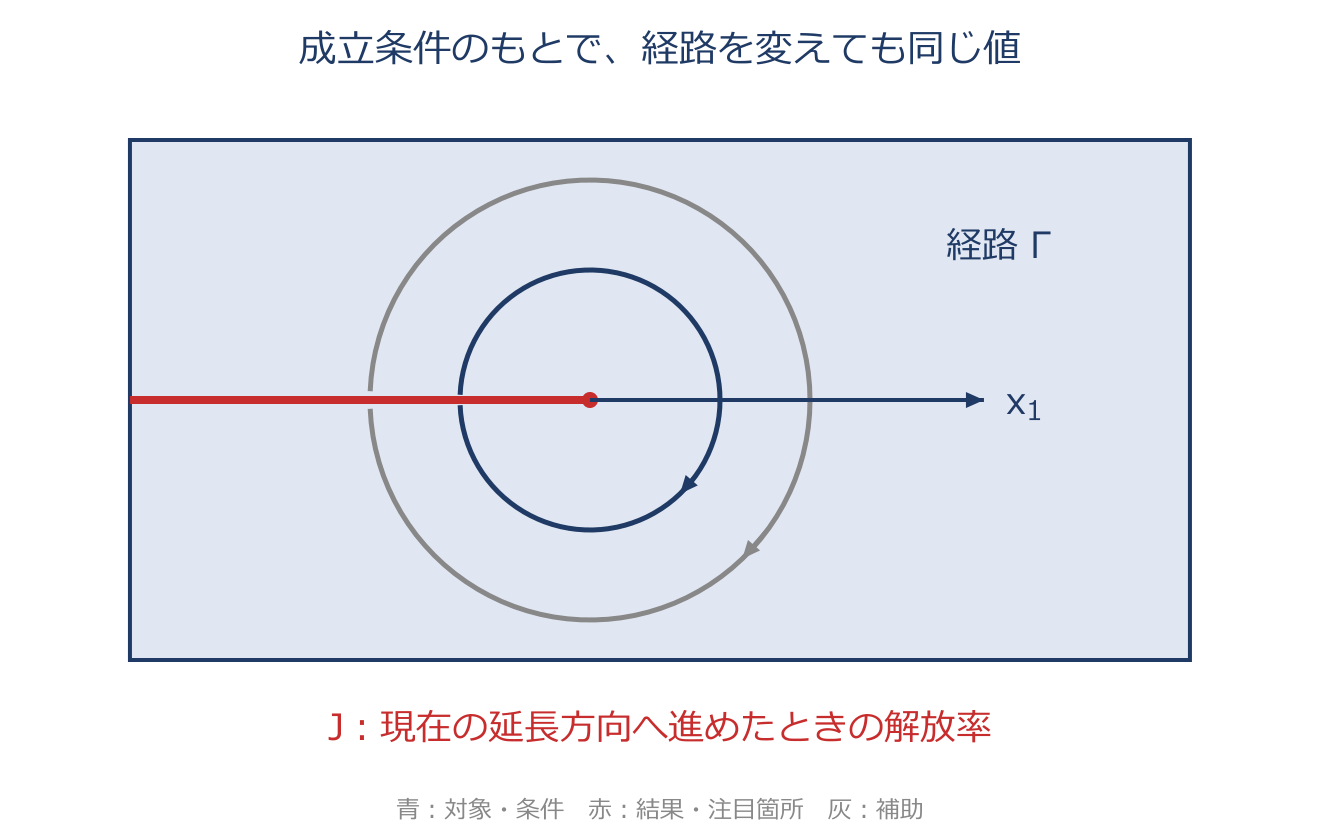
J積分のアプリ教材図
$J=\int_\Gamma(Wn_1-t_i\partial u_i/\partial x_1)ds$
き裂がわずかに伸びるとき、利用できるエネルギーを先端を囲む経路Γから評価します。積分は、経路の小さな区間dsごとの寄与を足す操作です。 Wはひずみエネルギー密度、tは経路上の表面力、uは変位、nは外向き単位法線です。第1項はエネルギー、第2項は表面力が変位の変化に対してする仕事に関係します。Jの単位はGと同じ$\mathrm{J/m^2}$です。 均質な非線形弾性体など、成立条件のもとで経路によらず同じ値になります。線形弾性ならJ=Gです。任意の塑性履歴や除荷を含む場合にも無条件で経路独立とはしません。

具体例

x1は現在のき裂の延長方向です。Jはその方向へ仮想進展したときの全モードの解放率で、実際に曲がる方向の解放率を自動で与える量ではありません。

傾斜き裂と混合モード疲労
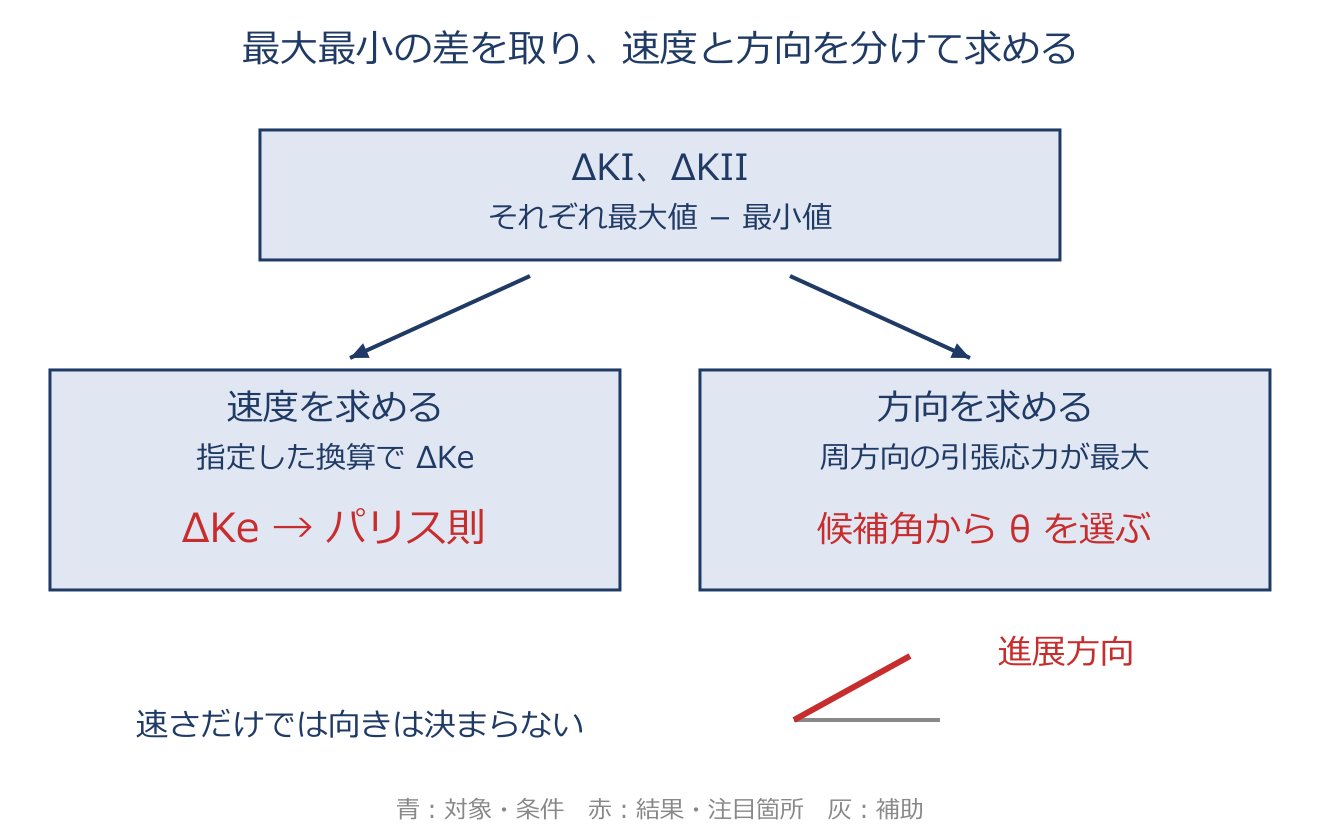
傾斜き裂と混合モード疲労のアプリ教材図
$\Delta K_e=[(\Delta K_I)^4+8(\Delta K_{II})^4]^{1/4}$
引張りを受ける傾斜き裂では、面に垂直な応力$\sigma\cos^2\theta$がI、面に沿う$\sigma\sin\theta\cos\theta$がIIを生みます。疲労では各Kの最大最小の差を取り、問題で指定した換算式により等価範囲を作って速度を評価します。

具体例

5-11の速度は$da/dN=C(\Delta K_e)^m$です。方向は$\Delta K_I\sin\theta+\Delta K_{II}(3\cos\theta-1)=0$を満たす候補のうち、引張の周方向応力が最大になるものを選びます。

特異要素・エネルギー法・仮想き裂進展
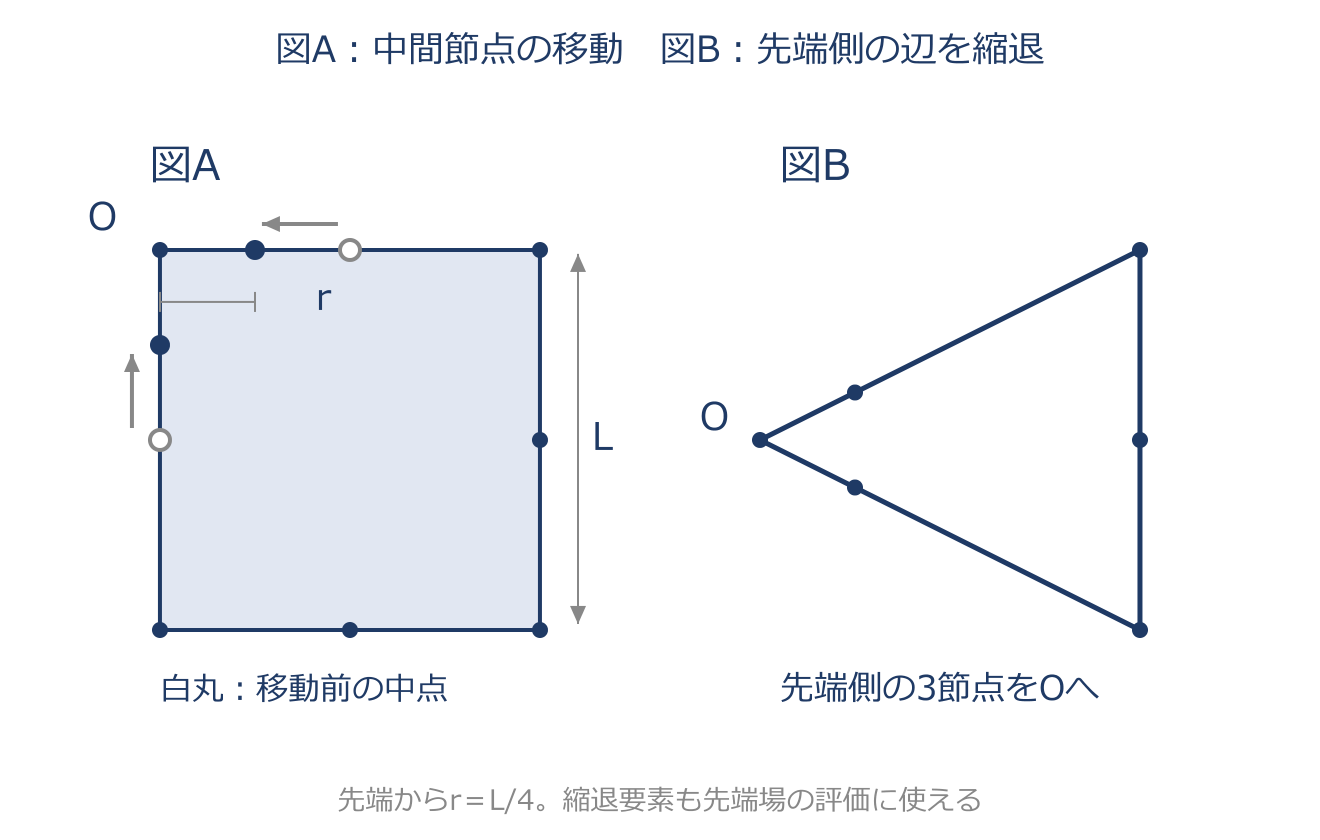
特異要素・エネルギー法・仮想き裂進展のアプリ教材図
$G=-\partial\Pi/\partial A$
Πは全ポテンシャルエネルギーです。特異要素は先端の$1/\sqrt r$場を補間で表します。 二次要素の中間節点を先端からL/4へ移すのがBarsoumの1/4点配置です。仮想き裂進展では先端付近を形を保ってわずかに動かし、周囲の要素のエネルギー変化から評価します。

具体例

荷重一定の上下対称半モデルでは、半分の解析を全体へ戻す2倍と弾性エネルギーの1/2が相殺し、$G=\sum P_i\Delta v_i/(b\Delta a)$です。bは板厚です。

S-N線図と修正グッドマン線図
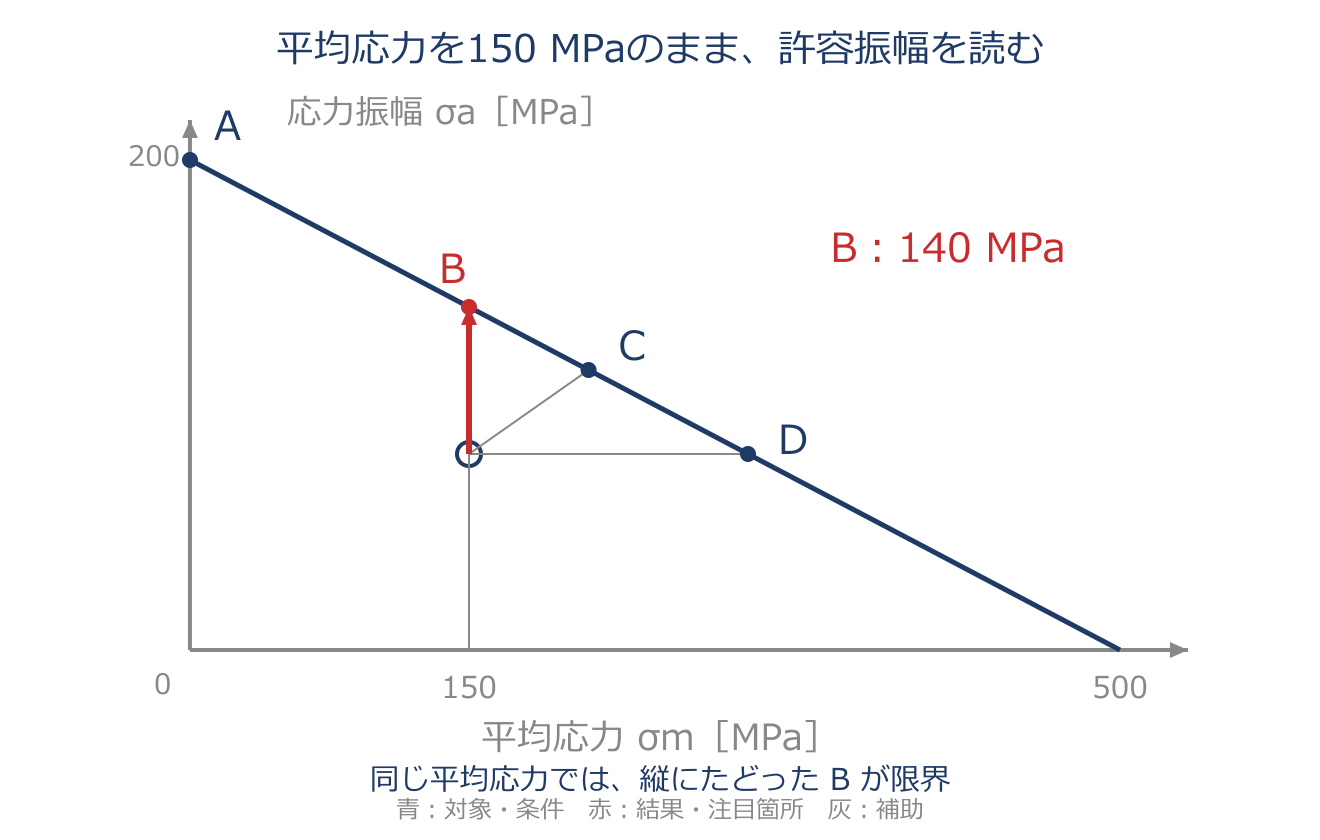
S-N線図と修正グッドマン線図のアプリ教材図
$\sigma_a=\sigma_w(1-\sigma_m/\sigma_u)$
S-N線図は応力振幅と破断までの回数の関係です。修正グッドマン線図は平均応力と許容応力振幅の関係で、横軸が違います。 最大・最小応力から、平均は$\sigma_m=(\sigma_{\max}+\sigma_{\min})/2$、振幅は$\sigma_a=(\sigma_{\max}-\sigma_{\min})/2$で求めます。振幅は最大値から最小値までの幅の半分です。 修正グッドマン式の$\sigma_w$は平均応力0での疲労限度、$\sigma_u$は引張強さです。横軸の平均応力を増やすほど、許される振幅は小さくなります。

具体例

$\sigma_w=200\,\mathrm{MPa}$、$\sigma_u=500\,\mathrm{MPa}$、平均応力150 MPaなら、$\sigma_a=200(1-150/500)=140\,\mathrm{MPa}$です。これは許容振幅であり、許容最大応力は$150+140=290\,\mathrm{MPa}$です。

コフィン・マンソン則
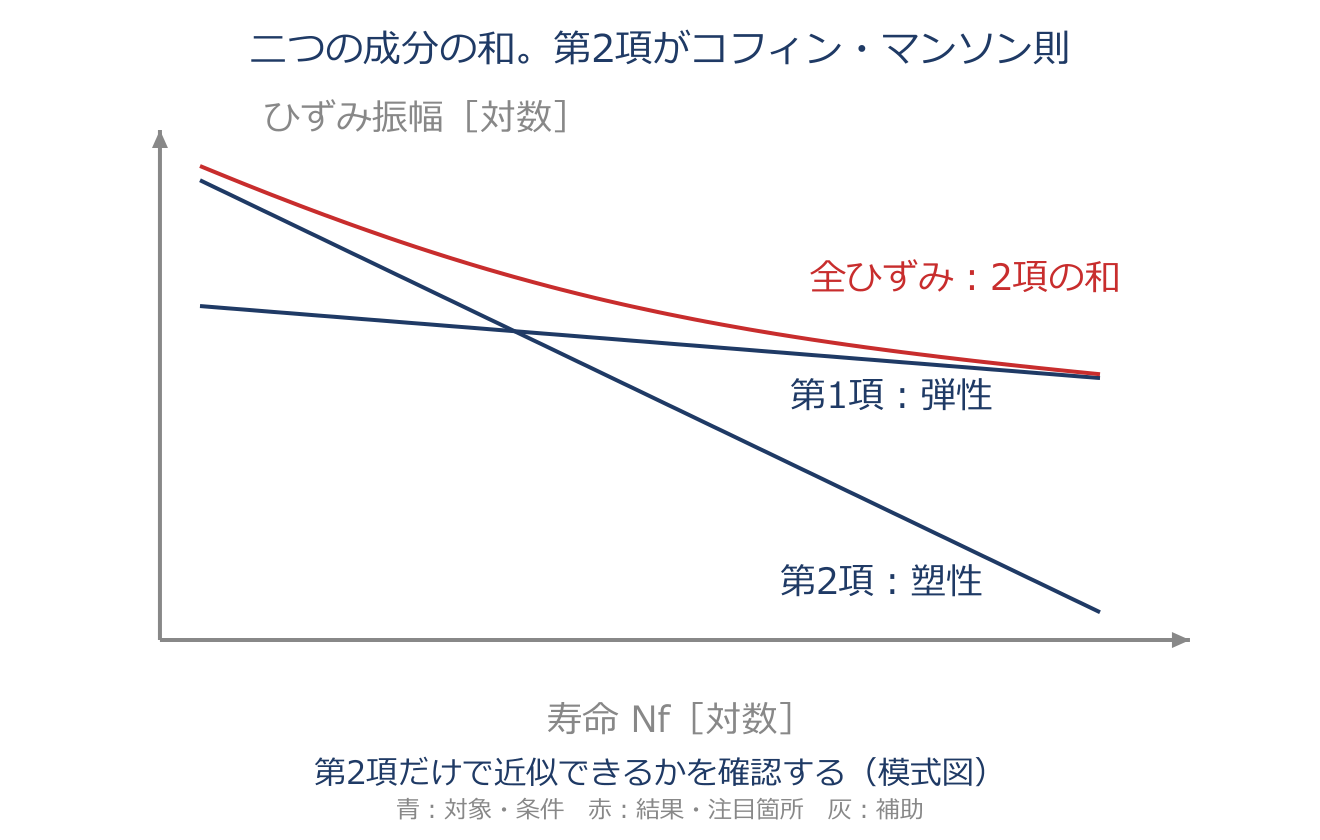
コフィン・マンソン則のアプリ教材図
$\varepsilon_a=A(2N_f)^b+B(2N_f)^c$
ひずみ振幅$\varepsilon_a$を、戻る弾性分と残る塑性分の和として表します。$N_f$は破断までのサイクル数、$2N_f$は負荷方向が反転した回数です。A・B・b・cは材料の試験から求める定数で、ここでのb・cは通常負の指数です。 第1項$A(2N_f)^b$が弾性分、第2項$B(2N_f)^c$が塑性分です。コフィン・マンソン則は第2項の関係を指します。低サイクル疲労でも弾性分が無視できなければ、全体の振幅には両項を足します。

具体例

Aに硬さとの関係があっても、Bが同じ比例で決まるわけではありません。横軸のNfは破断サイクル数、2Nfは反転数です。

マイナー則と修正マイナー則
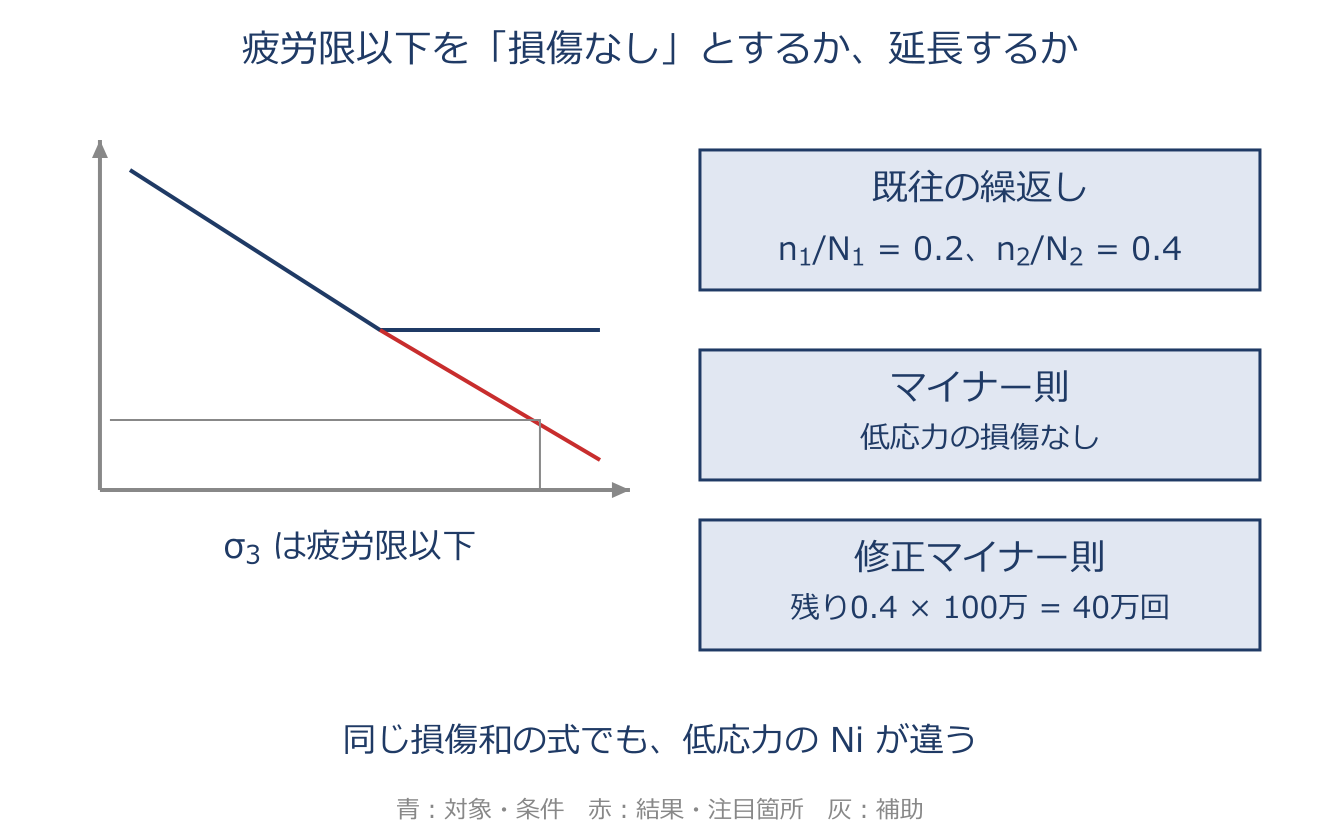
マイナー則と修正マイナー則のアプリ教材図
$D=\sum_i n_i/N_i$ $D=1$
各応力振幅だけならNi回で破断する試験片にni回負荷すると、寿命をni/Niだけ使ったと見積もります。その和を1とするのが線形累積損傷です。本章のマイナー則は疲労限以下の損傷をゼロ、修正マイナー則はS-N線図を延長して有限の寿命を与えます。

具体例

寿命の20%と40%を使ったら、損傷は$D=0.2+0.4=0.6$です。次の応力での寿命を$N_3$とすると、残り回数nは$0.6+n/N_3=1$より$n=0.4N_3$です。疲労限以下にも有限の寿命を与えるのが、ここでいう修正マイナー則です。

パリス則・下限界とき裂閉口
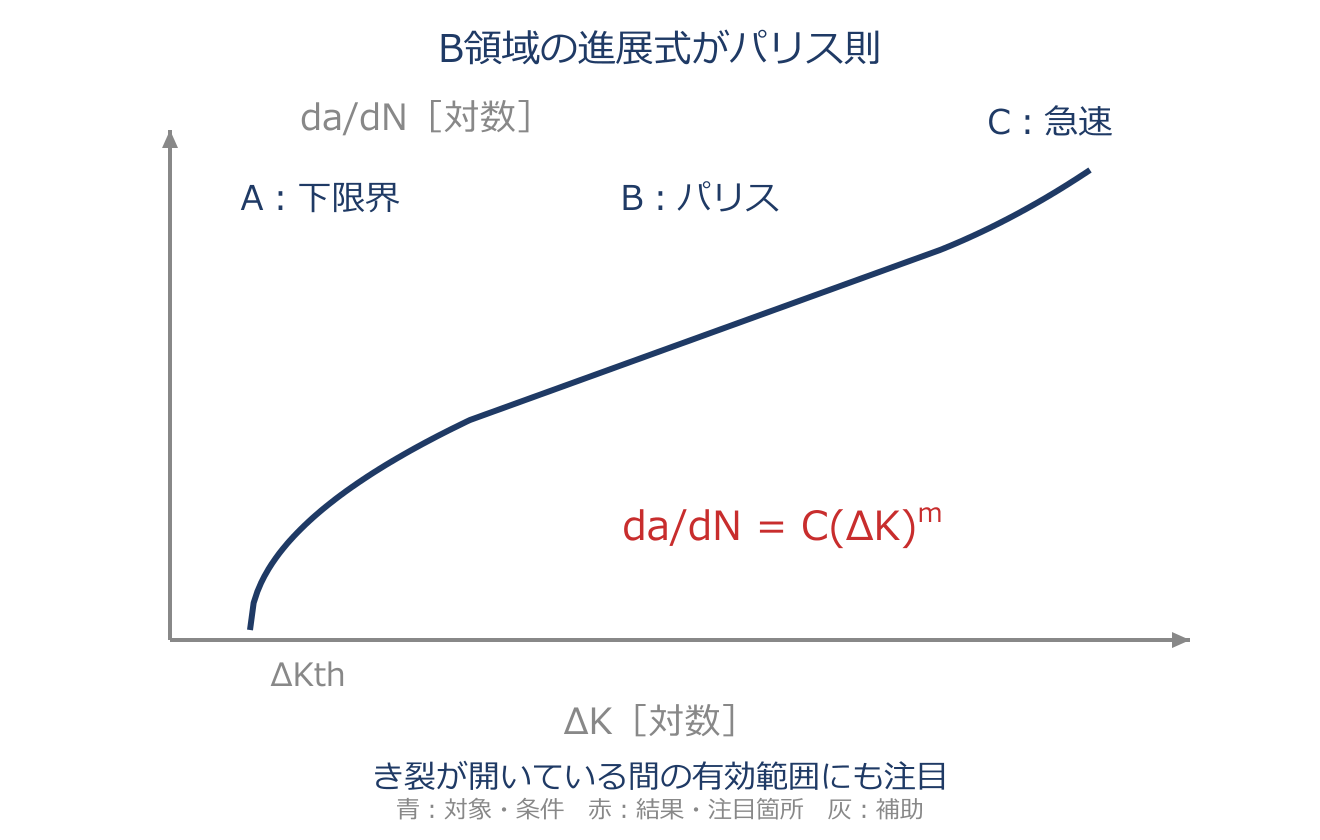
パリス則・下限界とき裂閉口のアプリ教材図
$da/dN=C(\Delta K)^m$
1サイクル当たりのき裂進展量を、Kの最大最小の差で表す式です。中間のB領域で適用します。 下限界付近のA領域では進展速度が急低下します。荷重を下げると途中でき裂面が接し、それ以降の範囲が進展へ寄与しなくなることをき裂閉口といいます。

具体例

開いている間の有効範囲ΔKeffを使うと、応力比の影響を減らせる場合があります。B領域の式の名称はコフィン・マンソン則ではなくパリス則です。

第6章 動的解析

運動方程式
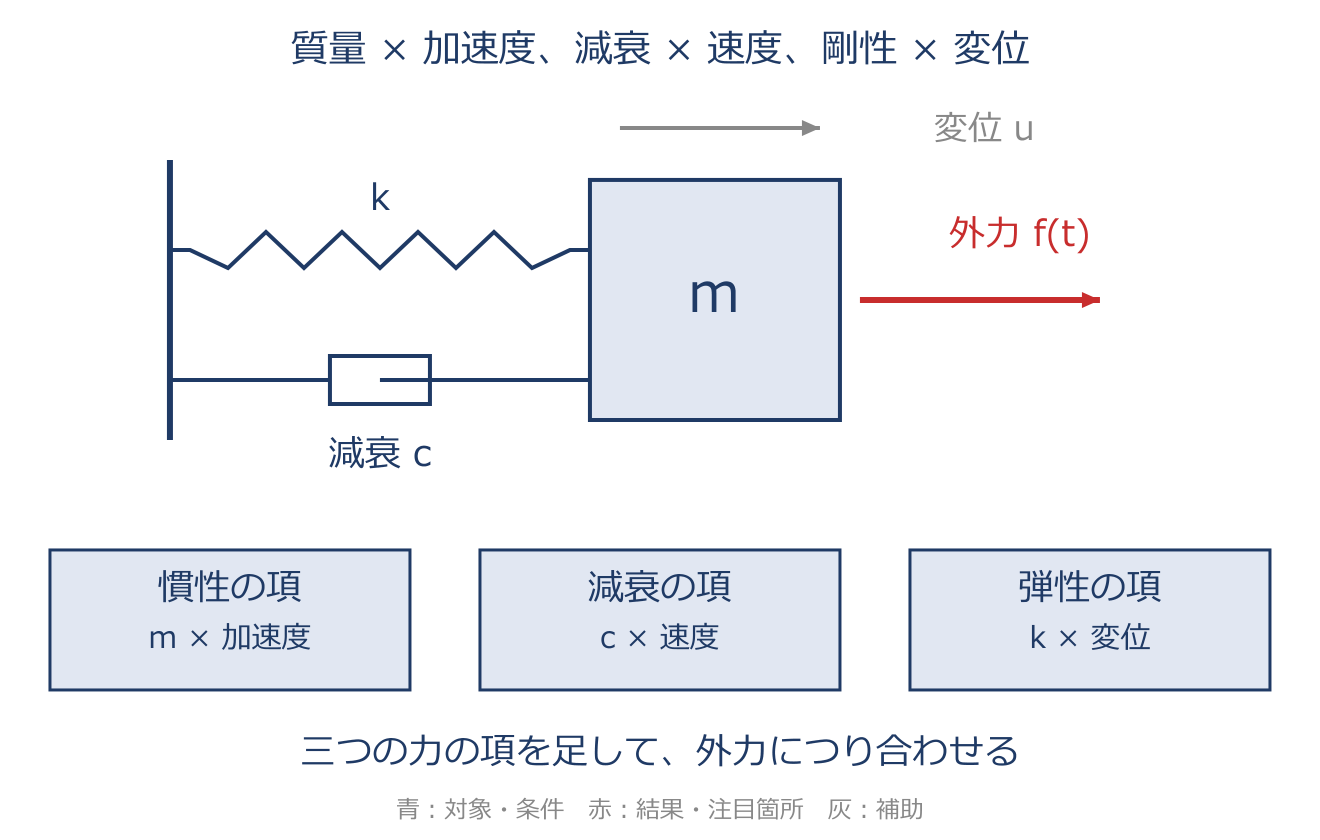
運動方程式のアプリ教材図
$[M]\ddot u+[C]\dot u+[K]u=f$
節点変位uの時間微分が速度$\dot u$、さらに微分したものが加速度$\ddot u$です。上の点が一つなら時間の1階微分、二つなら2階微分を表します。 Mは質量、Cは減衰、Kは剛性の行列です。$M\ddot u$は慣性の項、$C\dot u$は速度に応じた抵抗、Kuは弾性の抵抗で、これらを外力fにつり合わせます。各項の単位は力です。

具体例

外力なしなら右辺はゼロ、減衰なしなら速度の項も消えます。

弾性波とP波・S波
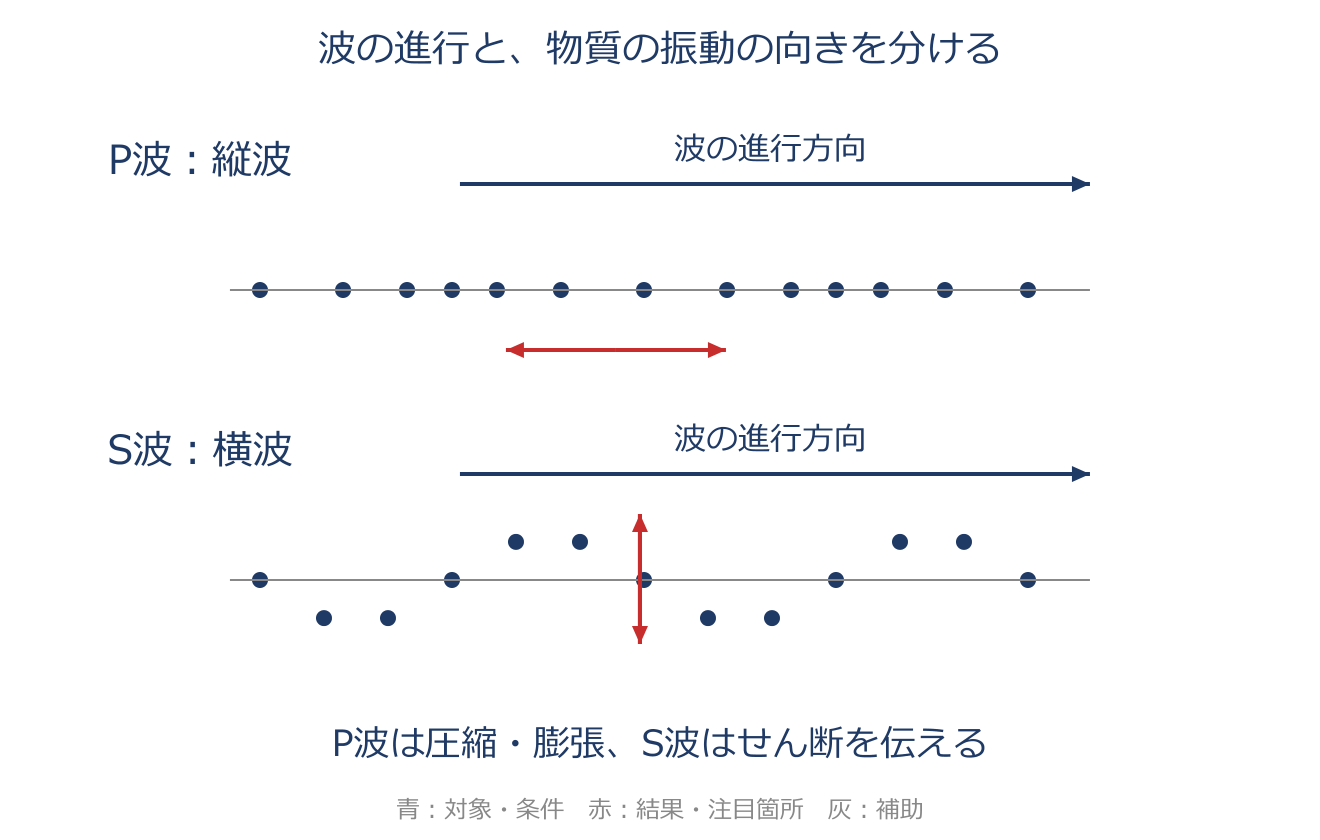
弾性波とP波・S波のアプリ教材図
$v\propto\sqrt{E/\rho}$
同じポアソン比で比べると、ヤング率が大きいほど速く、密度が大きいほど遅く伝わります。側面自由の細い棒では$v=\sqrt{E/\rho}$です。P波は進行方向に沿った圧縮・膨張、S波は進行方向と垂直なせん断の振動です。

具体例

波の進行方向と、物質の各点が振動する方向を区別します。通常の気体・液体ではS波を伝えません。

整合質量と集中質量
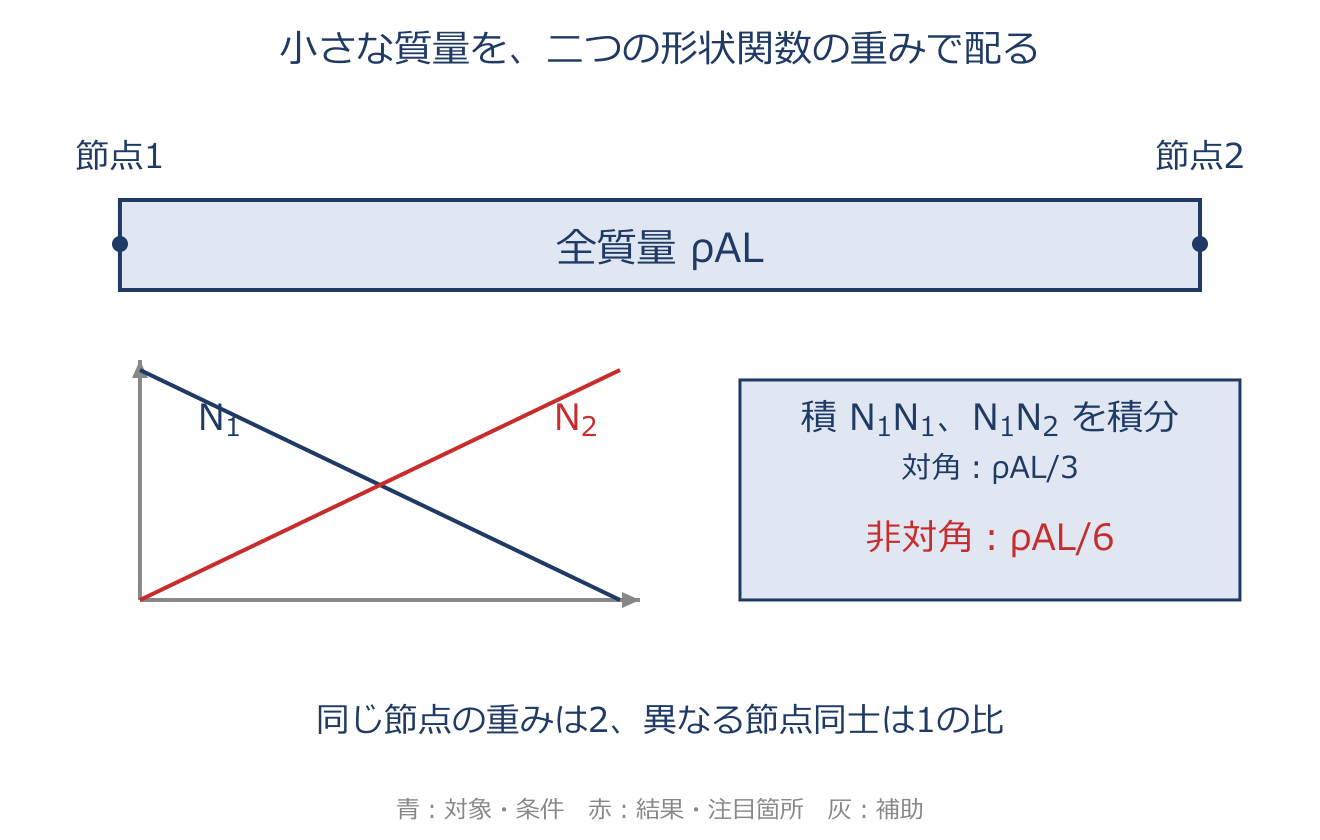
整合質量と集中質量のアプリ教材図
$[m]=\dfrac{\rho AL}{6}\begin{pmatrix}2&1\\1&2\end{pmatrix}$
整合質量は形状関数を使い$m_{ij}=\rho A\int_0^L N_iN_j\,dx$で作ります。棒の$N_1=1-x/L$、$N_2=x/L$を掛けて積分すると、対角は全質量の1/3、非対角は1/6です。 一般に質量行列の構築は剛性より軽く、積分点数を2倍にすれば演算量も概ね2倍です。

具体例

集中質量は全質量を両端に半分ずつ置き、$[m_L]=(\rho AL/2)I$とします。非対角がゼロなので、慣性の式を各節点で割り算して解けます。整合質量が全ての場合に一律に高精度という意味ではありません。

レイリー減衰
$[C]=\alpha[M]+\beta[K]$ $\zeta(\omega)=\dfrac12\left(\dfrac\alpha\omega+\beta\omega\right)$
既知の質量行列Mと剛性行列Kを重み付けして、減衰行列Cを作ります。αの単位は$\mathrm{s^{-1}}$、βの単位はsで、どちらの項も「力÷速度」の単位になります。 固有角振動数ωのモードでは、$c=\alpha m+\beta k$と$k=m\omega^2$を減衰比$\zeta=c/(2m\omega)$へ代入すると、表示の関係が得られます。低い振動数ではαの項、高い振動数ではβの項が強く効きます。 実験で分かる二つの振動数の減衰比などに合わせて係数を決めます。全周波数で同じ減衰比になるモデルではありません。

具体例

$\alpha=1\,\mathrm{s^{-1}}$、$\beta=0.001\,\mathrm s$、$\omega=10\,\mathrm{rad/s}$なら、$\zeta=(1/10+0.001\times10)/2=0.055$で5.5%です。

中心差分法
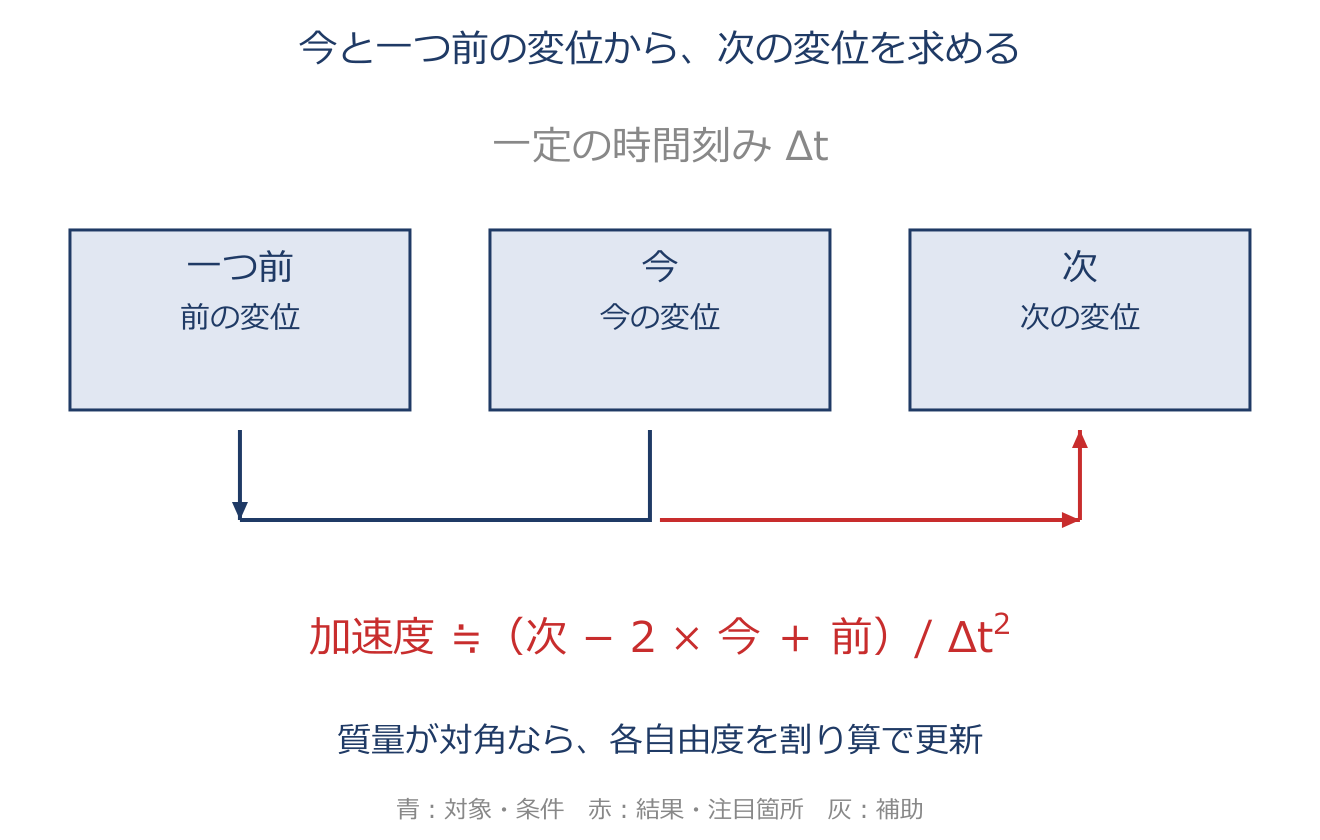
中心差分法のアプリ教材図
$a_n=(u_{n+1}-2u_n+u_{n-1})/\Delta t^2$
加速度を前後の変位から近似する二段法です。aは加速度です。 無減衰の運動方程式へ入れると$Mu_{n+1}=\Delta t^2(f_n-Ku_n)+M(2u_n-u_{n-1})$になります。集中質量を使えば各自由度を独立に更新する陽解法になります。

具体例

次の変位を今と一つ前から求めるので、時間刻みには安定の上限があります。

ニューマーク法・数値減衰・HHT法
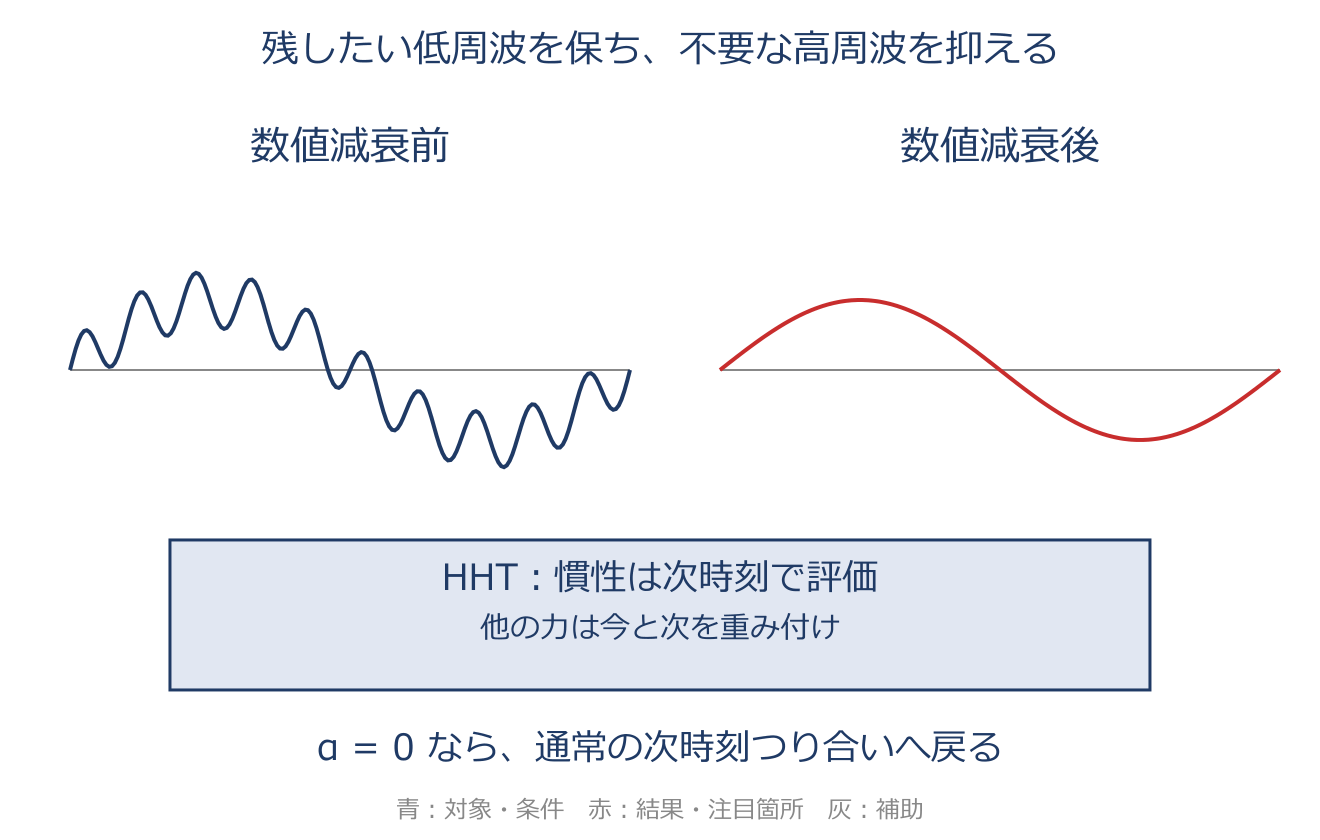
ニューマーク法・数値減衰・HHT法のアプリ教材図
$\gamma=1/2,\ \beta\ge1/4$
次の時刻の加速度も使って変位・速度を更新し、次時刻のつり合い式を解きます。線形問題では上の条件で無条件安定です。 βが1/4なら両端加速度の平均を使う平均加速度法、1/6なら線形加速度法です。実際の加速度が区間中ずっと一定になる、という意味ではありません。

具体例

数値減衰の一例は$\gamma>1/2$、$\beta=(\gamma+1/2)^2/4$です。HHTは慣性を次時刻、減衰力・弾性力・外力を$(1+\alpha)$倍の次時刻と$-\alpha$倍の現時刻で評価し、不要な高周波を抑えます。αゼロで平均加速度法へ戻る設定を使います。

クーラン条件・自動時間刻み
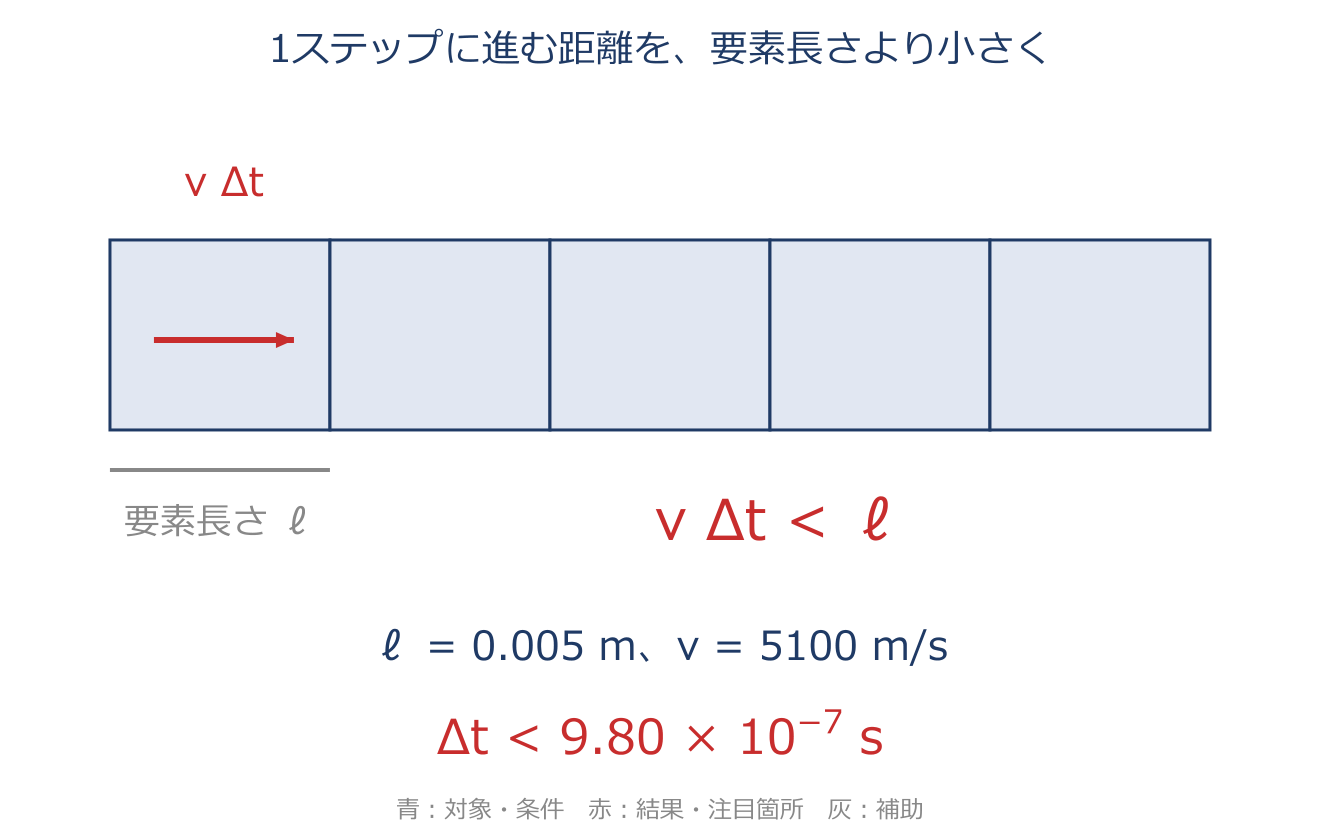
クーラン条件・自動時間刻みのアプリ教材図
$v\Delta t<\ell_e$
1ステップに応力波が進む距離を、要素長さより小さくする安定の目安です。波速vが速い、小さい要素がある、という場合は刻みを短くします。棒の目安$v\simeq\sqrt{E_t/\rho}$から、変形後の接線剛性が増したときは初期剛性だけで決めた刻みを見直します。

具体例

要素長5 mmを$0.005\,\mathrm m$にそろえ、波速$5100\,\mathrm{m/s}$で割ると、刻みの目安は$0.005/5100\simeq9.80\times10^{-7}\,\mathrm s$です。 実際には要素・減衰などの条件を確認し、安全率を取ります。領域ごとに時間刻みを分ける方法では、小さい要素側を細かく更新して受け渡します。

1質点系の固有角振動数
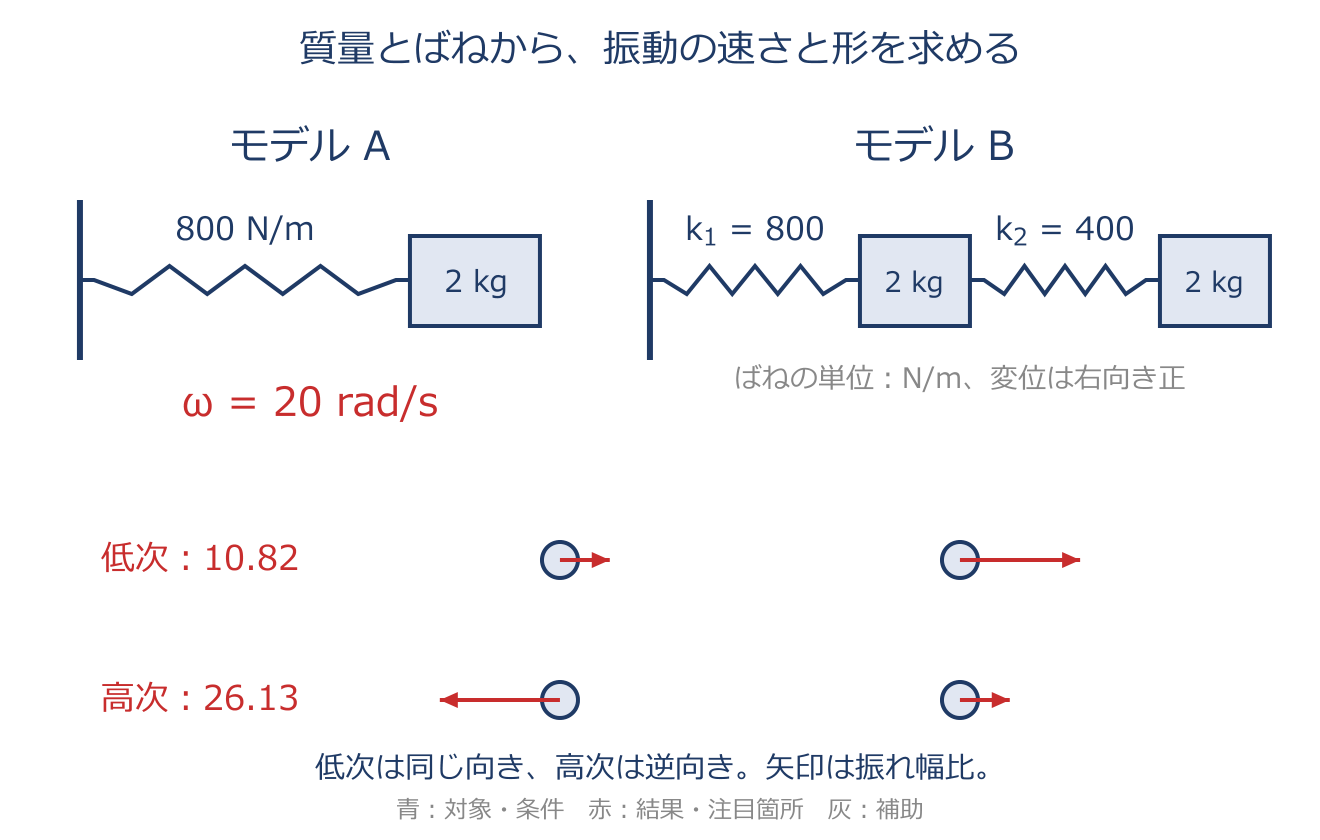
1質点系の固有角振動数のアプリ教材図
$\omega_n=\sqrt{k/m}$
$m\ddot x+kx=0$に$x=X\sin\omega t$を代入すると$(k-m\omega^2)X=0$です。動く解を考えると$\omega^2=k/m$で、平方根を取ります。単位はrad/sです。

具体例

図のモデルAは$k=800\,\mathrm{N/m}$、$m=2\,\mathrm{kg}$なので、$\omega_n=\sqrt{800/2}=20\,\mathrm{rad/s}$です。1秒間の回数を表すHzへは、$f_n=\omega_n/(2\pi)\simeq3.18\,\mathrm{Hz}$と換算します。

2質点系の固有振動数とモード
2質点系の固有振動数とモードのアプリ教材図
$\det([K]-\omega^2[M])=0$
各点のつり合いから質量と剛性の行列を作ります。振動する解の大きさをXとすると$([K]-\omega^2[M])X=0$です。 Xがゼロ以外となる条件が上の行列式です。固有ベクトルは各点の振れ幅の比なので、最後に長さを1などにそろえます。

具体例

図のモデルBは質量が各2 kg、ばねが800 N/mと400 N/mです。$M=\operatorname{diag}(2,2)$、$K=\begin{pmatrix}1200&-400\\-400&400\end{pmatrix}$から、$(1200-2\omega^2)(400-2\omega^2)-400^2=0$です。展開して4で割ると$\omega^4-800\omega^2+80000=0$となり、$\omega^2=400\pm200\sqrt2$を得ます。 さらに平方根を取り、約10.82、26.13 rad/sです。低次では同方向、高次では逆方向に動きます。

応答スペクトルと擬似値の意味
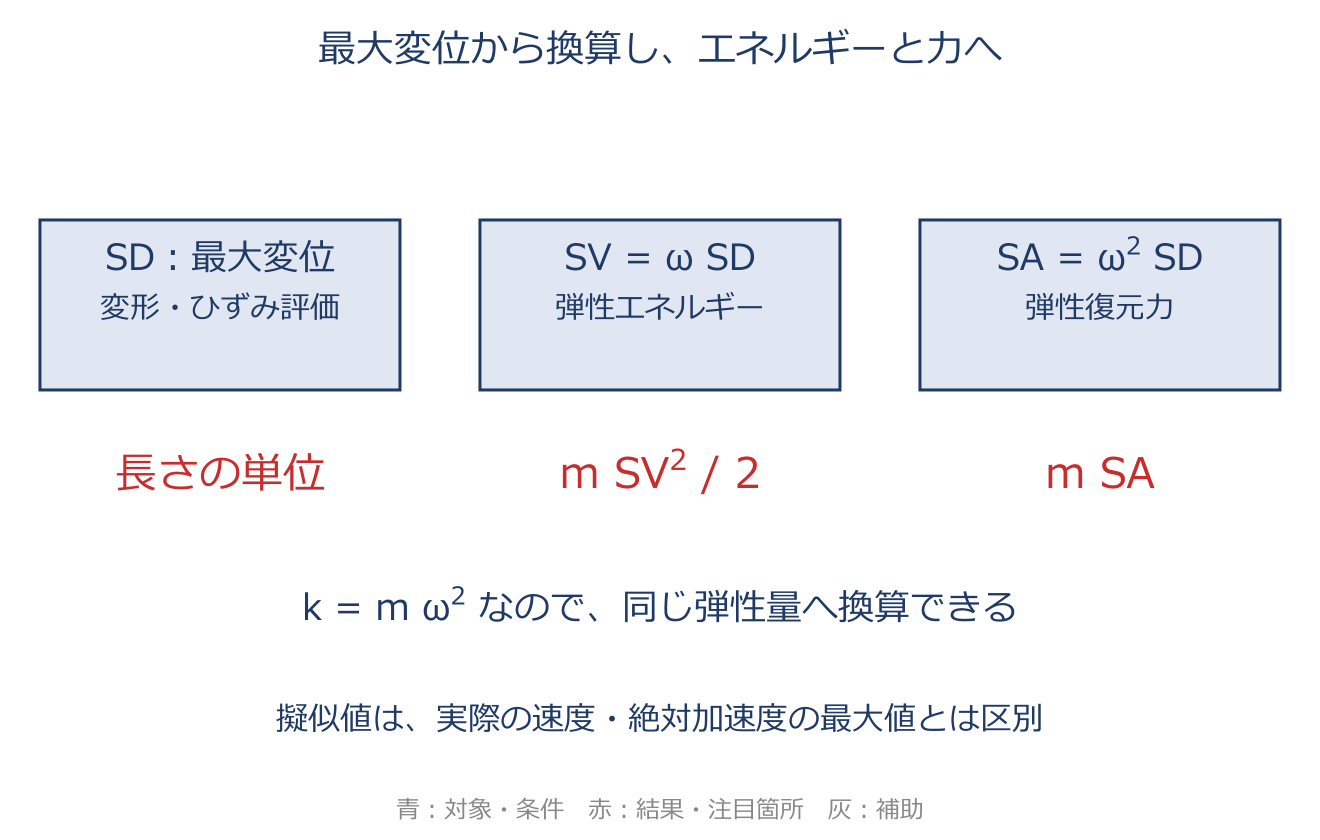
応答スペクトルと擬似値の意味のアプリ教材図
$S_V=\omega_n S_D$ $S_A=\omega_n^2S_D$
与えられた入力に対する1自由度系の最大応答を、減衰をパラメータとして固有振動数などに対して並べるのが応答スペクトルです。上の式でSDから換算したSV・SAは擬似値で、減衰のある系でも実際の速度や絶対加速度の最大値と常に厳密一致するわけではありません。

具体例

$k=m\omega_n^2$より、最大弾性エネルギーは$kS_D^2/2=mS_V^2/2$、最大弾性復元力は$kS_D=mS_A$です。複数モードの最大応答をSRSSなどで合成する方法が応答スペクトル法です。

共振曲線と振幅倍率
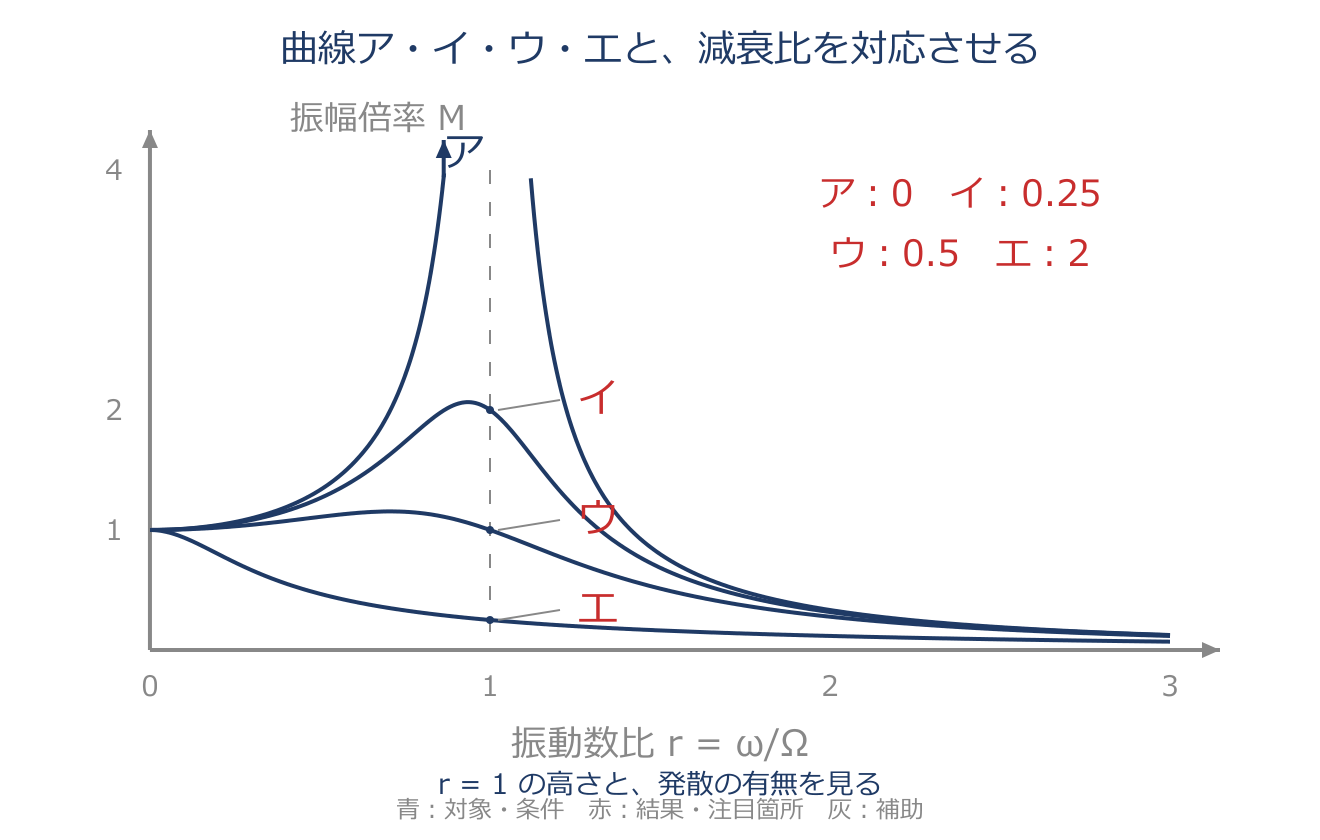
共振曲線と振幅倍率のアプリ教材図
$M=[(1-r^2)^2+(2\zeta r)^2]^{-1/2}$
rは加振角振動数を固有角振動数で割った比、ζは減衰比です。Mは定常変位の振幅と静的変位F/kの比です。 rが1なら$M=1/(2\zeta)$で、ζゼロは発散します。減衰が小さいほど共振付近の山が大きくなります。

具体例

6-21のζが0.25なら、rが1でMは2です。ζが2なら山はなく単調に減少します。

第7章 伝熱解析

3次元非定常熱伝導方程式
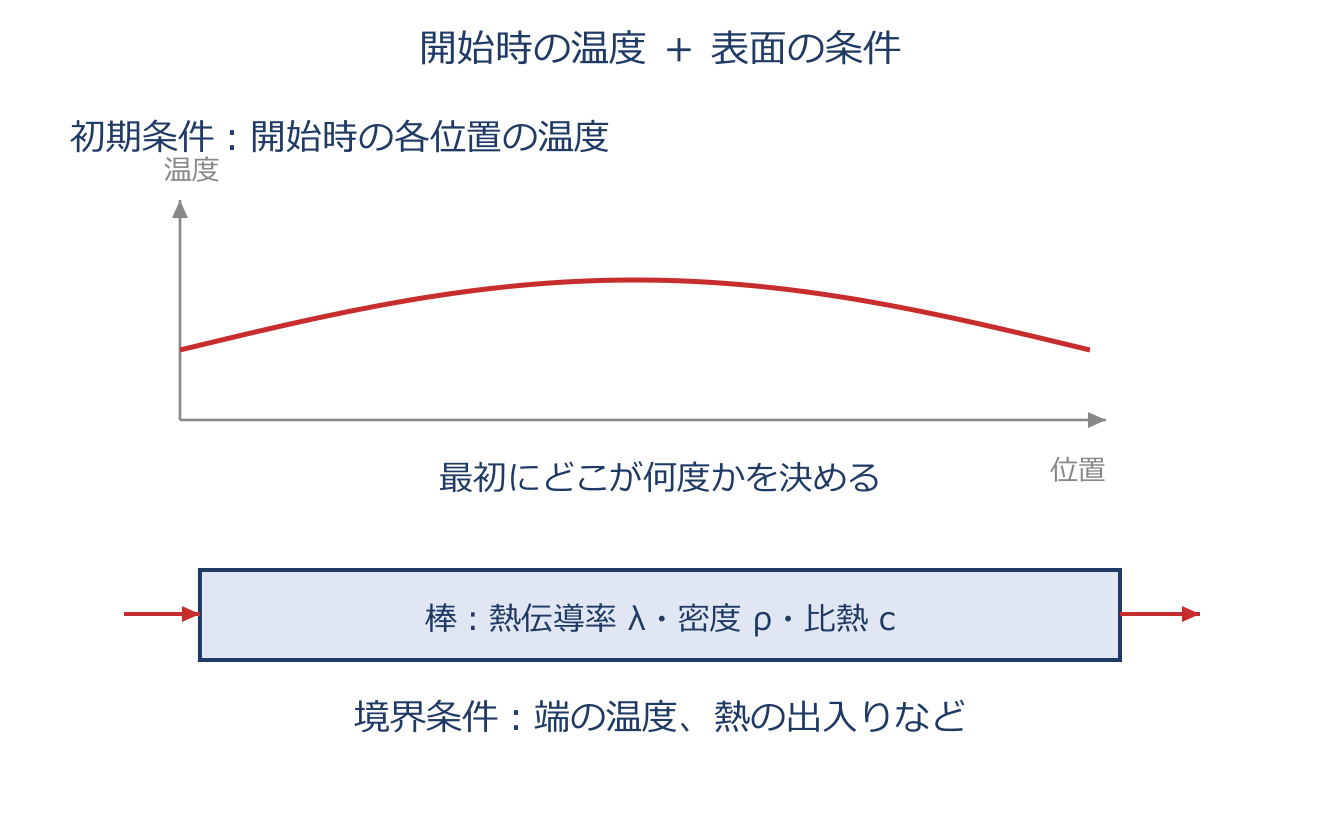
3次元非定常熱伝導方程式のアプリ教材図
$\rho c\dfrac{\partial T}{\partial t}=\lambda\nabla^2T+\dot Q$
小さな体積について「入る熱−出る熱+内部で発生する熱=温度を上げるために蓄える熱」と収支を立てます。密度$\rho$と比熱$c$の積に温度の時間変化を掛けた左辺が蓄熱の速さです。 均質・等方で熱伝導率$\lambda$一定のとき、右辺の$\lambda\nabla^2T$が伝導による正味の流入、$\dot Q$が単位体積・単位時間の内部発熱です。$\nabla^2T$は$x,y,z$方向の温度の二階微分を足したものです。

具体例

非定常解析には初期温度と境界条件が必要です。一定の端面温度を与えた棒など、安定な定常解へ近づく条件では、長時間後に$\partial T/\partial t=0$となります。

温度伝導率(熱拡散率)
$\kappa=\dfrac{\lambda}{\rho c}$
温度変化が物体内へ広がりやすいかを表す温度伝導率(熱拡散率)です。$\lambda$は熱の通しやすさ、$\rho c$は単位体積を1 K温めるのに必要な熱量です。 同じ熱伝導率なら、温まりにくい材料ほど温度変化がゆっくり伝わります。単位は$\mathrm{m^2/s}$です。

具体例

定常では蓄熱項が消えるため密度・比熱は式に入りません。非定常では熱伝導率に加えて密度・比熱が必要です。熱伝達・ふく射の境界には、それぞれの係数も必要です。

フーリエの法則(熱流束)
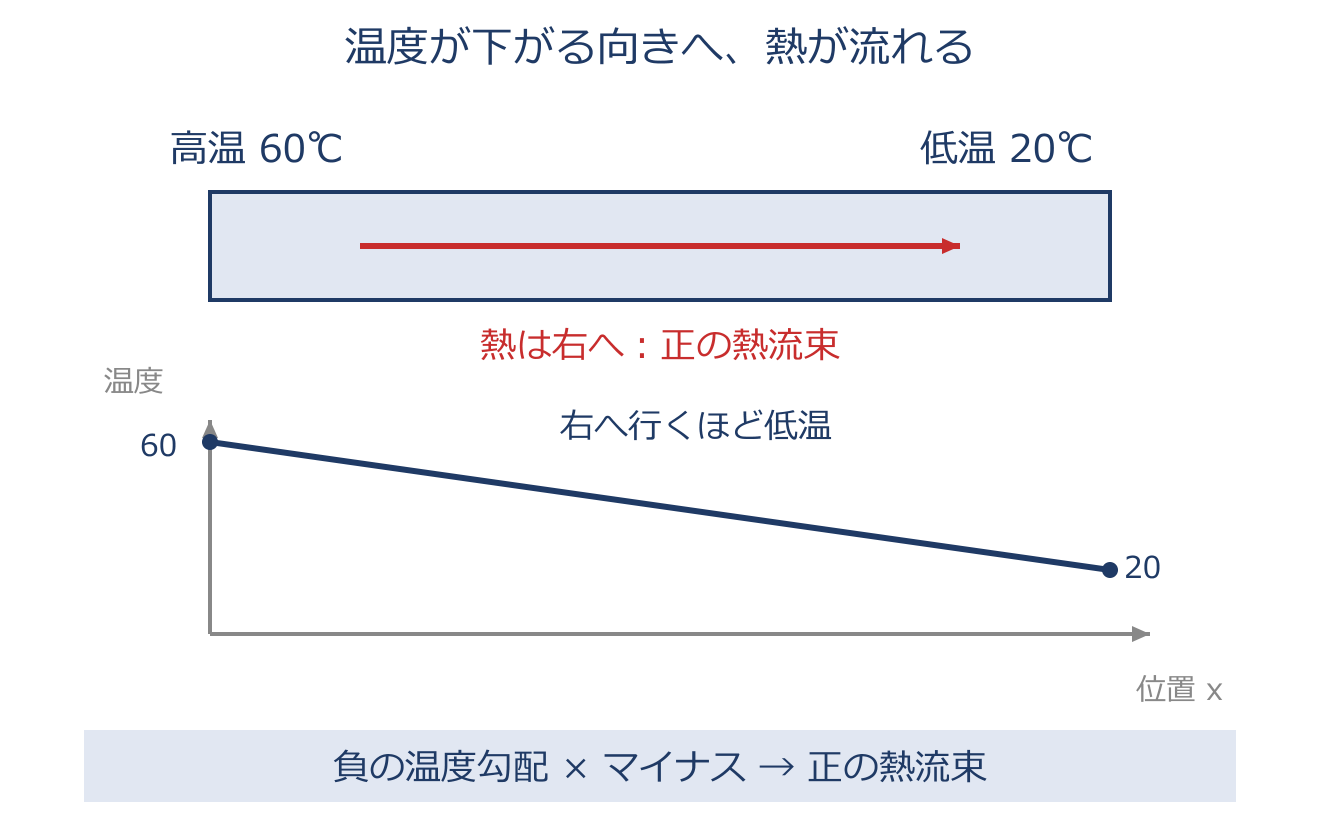
フーリエの法則(熱流束)のアプリ教材図
$q_x=-\lambda\dfrac{\partial T}{\partial x}$
熱流束は単位面積当たり、単位時間に移動する熱で、単位は$\mathrm{W/m^2}$です。熱は高温から低温へ流れるため、温度が増す方向と反対向きになることをマイナスで表します。外向き法線成分は$q_n=-\lambda\partial T/\partial n$です。

具体例

厚さ0.10 mの壁で、左60℃、右20℃、熱伝導率$\lambda=2\,\mathrm{W/(m\,K)}$とします。右向きを正にすると、温度勾配は$(20-60)/0.10=-400\,\mathrm{K/m}$です。 $q_x=-2\times(-400)=800\,\mathrm{W/m^2}$で、熱は右へ流れます。温度差は℃で引いてもKで引いても同じです。

有限要素法による熱伝導の定式化
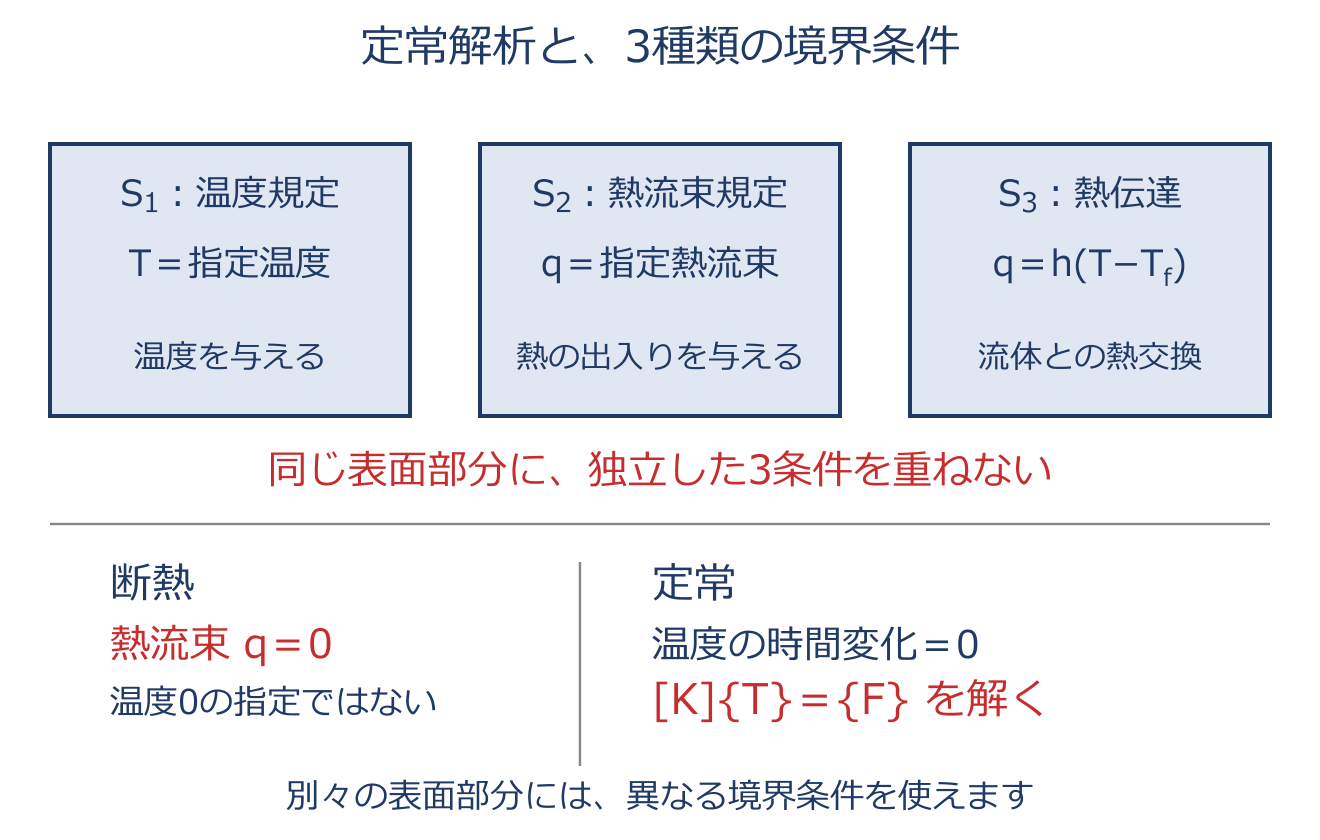
有限要素法による熱伝導の定式化のアプリ教材図
$[C]\{\dot T\}+[K]\{T\}=\{F\}$
節点温度$\{T\}$から、形状関数で各要素内部の温度を補間し、熱の収支をまとめます。$[C]$は熱容量行列で温度変化に必要な蓄熱、$[K]$は熱伝導行列で温度差による熱移動を表します。熱伝達を組み込む場合は、その係数もKに入ります。 右辺$\{F\}$は内部発熱・規定熱流束・流体温度などによる熱の供給をまとめた節点の熱流ベクトルです。面積や体積を積分した後なので、各節点の式の単位はWです。面積当たりの熱流束$\mathrm{W/m^2}$と区別します。

具体例

温度変化がない定常状態では蓄熱項が消え、$[K]\{T\}=\{F\}$を解きます。未指定の自然境界は熱流束0、すなわち断熱です。

時間積分のθ法と前進差分の安定条件
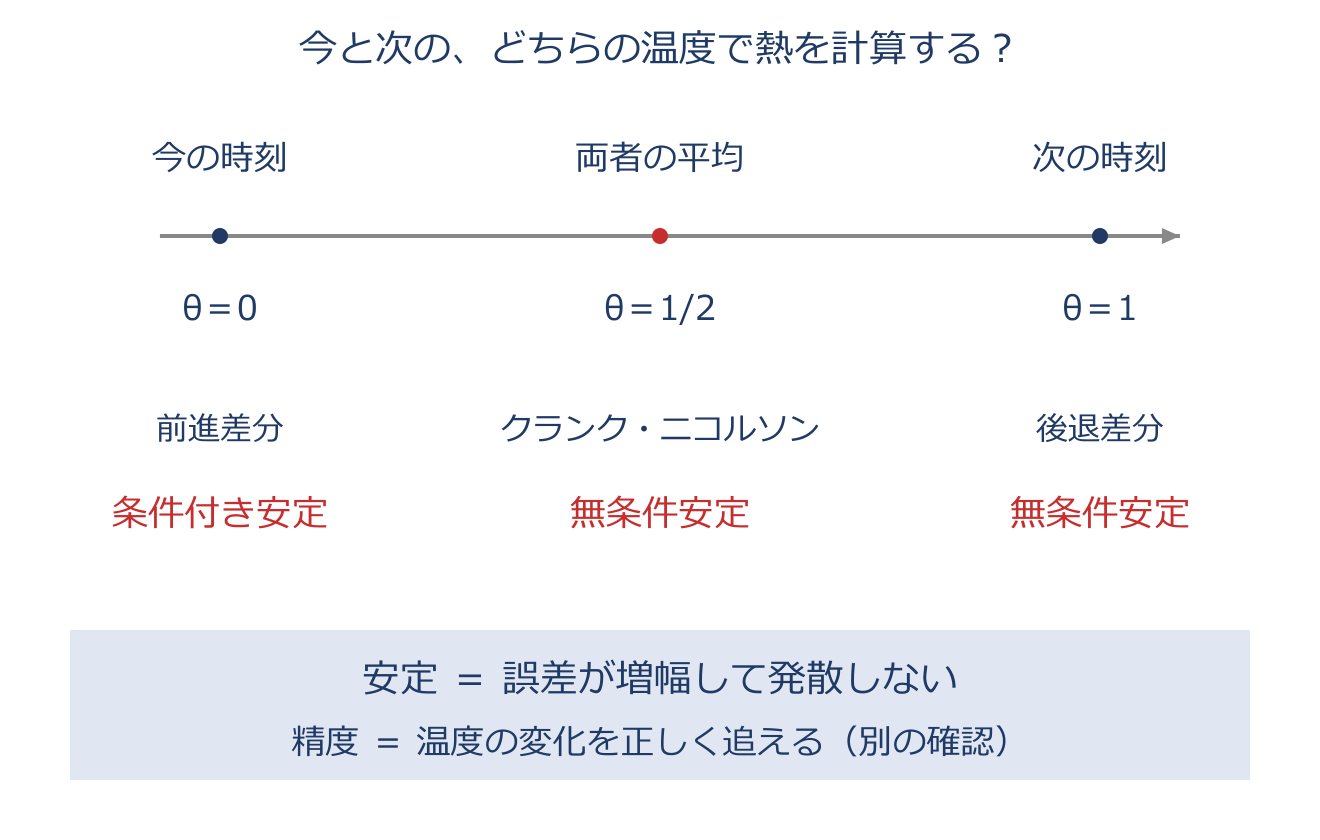
時間積分のθ法と前進差分の安定条件のアプリ教材図
$\theta=0$:前進差分、$\theta=1/2$:クランク・ニコルソン、$\theta=1$:後退差分
今の温度から次の時刻の温度を求める際に、熱の出入りをどの時刻で評価するかを$\theta$で選びます。0なら古い時刻、1なら新しい時刻、1/2なら両者の平均です。 通常の線形熱伝導では$0\le\theta<1/2$は条件付き安定、$1/2\le\theta\le1$は無条件安定です。前進差分は熱容量行列を対角化すると陽的に更新できます。

具体例

一次元の等間隔格子の中心差分、または一様線形要素と集中熱容量の基本モデルでは、前進差分の条件は$\kappa\Delta t/\delta^2\le1/2$です。これは全メッシュ共通の条件ではありません。無条件安定でも精度は別で、時間刻みが粗いと急な変化を追えません。

ステファンボルツマンの法則(黒体と灰色体)
$E_b=\sigma T^4$ $E=\varepsilon\sigma T^4$
黒体は入射放射をすべて吸収し、同じ温度で最大の放射をする理想物体です。$E_b$は黒体、$E$は灰色体の単位面積・単位時間当たり放射量で、単位は$\mathrm{W/m^2}$です。 放射率$\varepsilon$は黒体に対する比で0以上1以下です。灰色体は波長によらず一定の放射率で扱うモデルです。

具体例

温度は絶対温度Kです。絶対温度が2倍なら放射量は16倍です。正味の熱移動は、相手から受け取る放射を差し引いて求めます。

キルヒホッフの法則と反射・吸収・透過
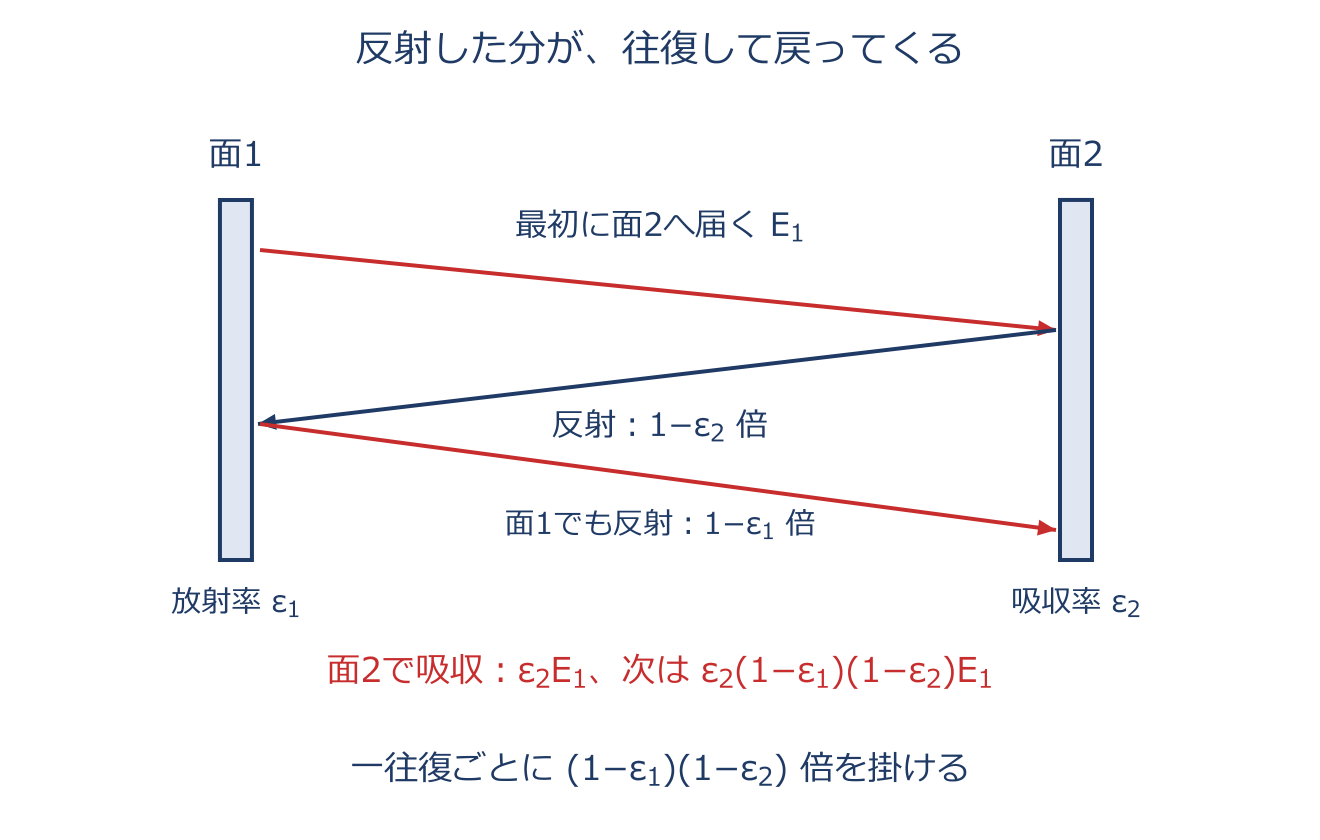
キルヒホッフの法則と反射・吸収・透過のアプリ教材図
$\rho+\alpha+\tau=1$、灰色体の熱平衡で$\varepsilon=\alpha$
届いた放射は反射・吸収・透過に分かれ、その割合を足すと1です。$\rho$は反射率、$\alpha$は吸収率、$\tau$は透過率です。 この項の$\rho$は密度ではありません。不透明面は$\tau=0$で、吸収率と反射率の和が1です。 灰色体の熱平衡では、放射率と吸収率が等しいというキルヒホッフの法則を使います。

具体例

不透明な灰色面で放射率が$\varepsilon$なら、吸収する割合は$\varepsilon$、反射する割合は$1-\varepsilon$です。多重反射の各段階でこの割合を掛けます。

平行2平板間のふく射伝熱
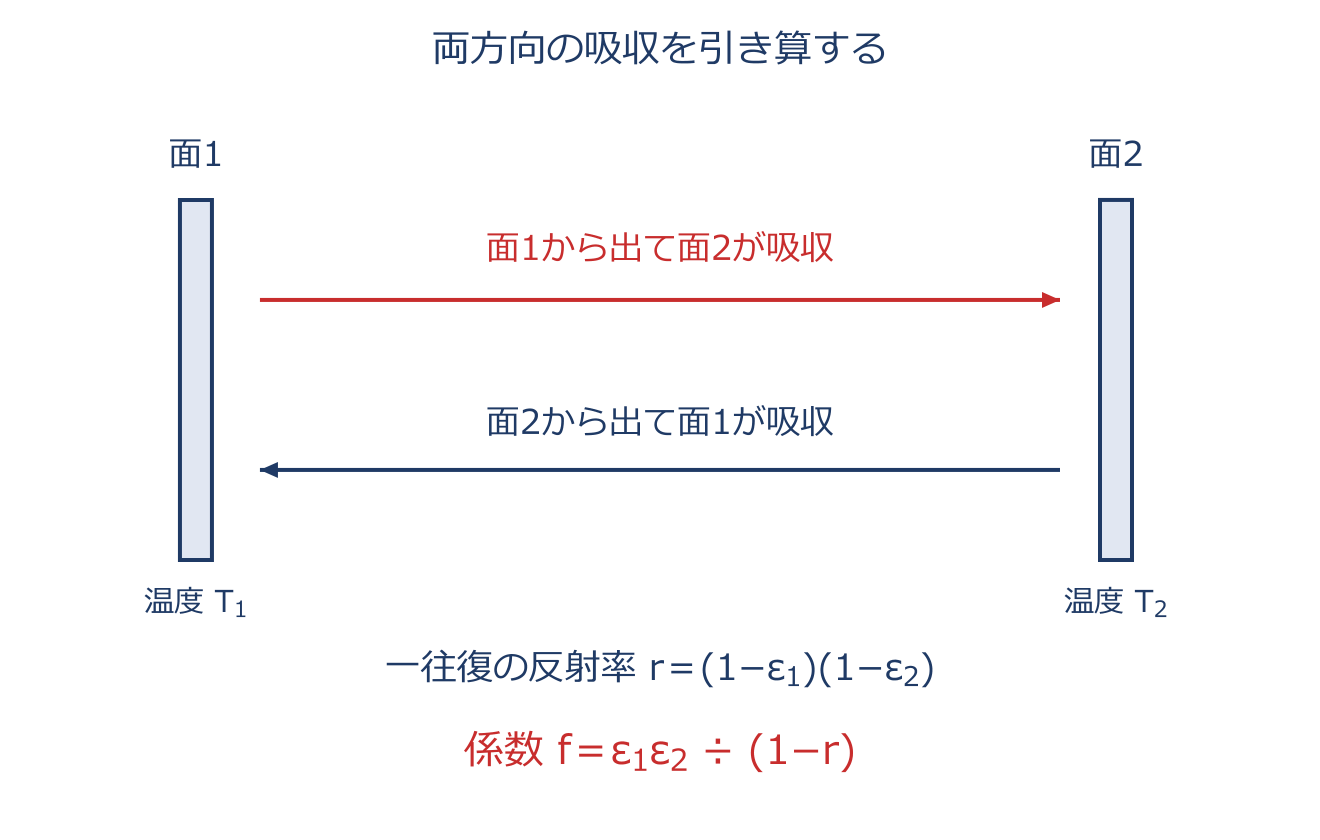
平行2平板間のふく射伝熱のアプリ教材図
$q=f\sigma(T_1^4-T_2^4)$ $f=\dfrac{1}{1/\varepsilon_1+1/\varepsilon_2-1}$
十分大きい平行な不透明灰色2面が、端からの逃げなくふく射をやり取りする場合の式です。$q$は単位面積当たりの正味熱移動で、単位は$\mathrm{W/m^2}$です。 面1で反射される割合と面2で反射される割合の積が、一往復で残る割合になります。この反射と再吸収のすべてを足し、逆向きとの差を取ると係数$f$が得られます。

具体例

両面黒体なら$f=1$です。$\varepsilon_1=0.6$、$\varepsilon_2=0.8$なら$f=12/23\simeq0.522$となり、単なる積0.48とは違います。

形態係数と相反則
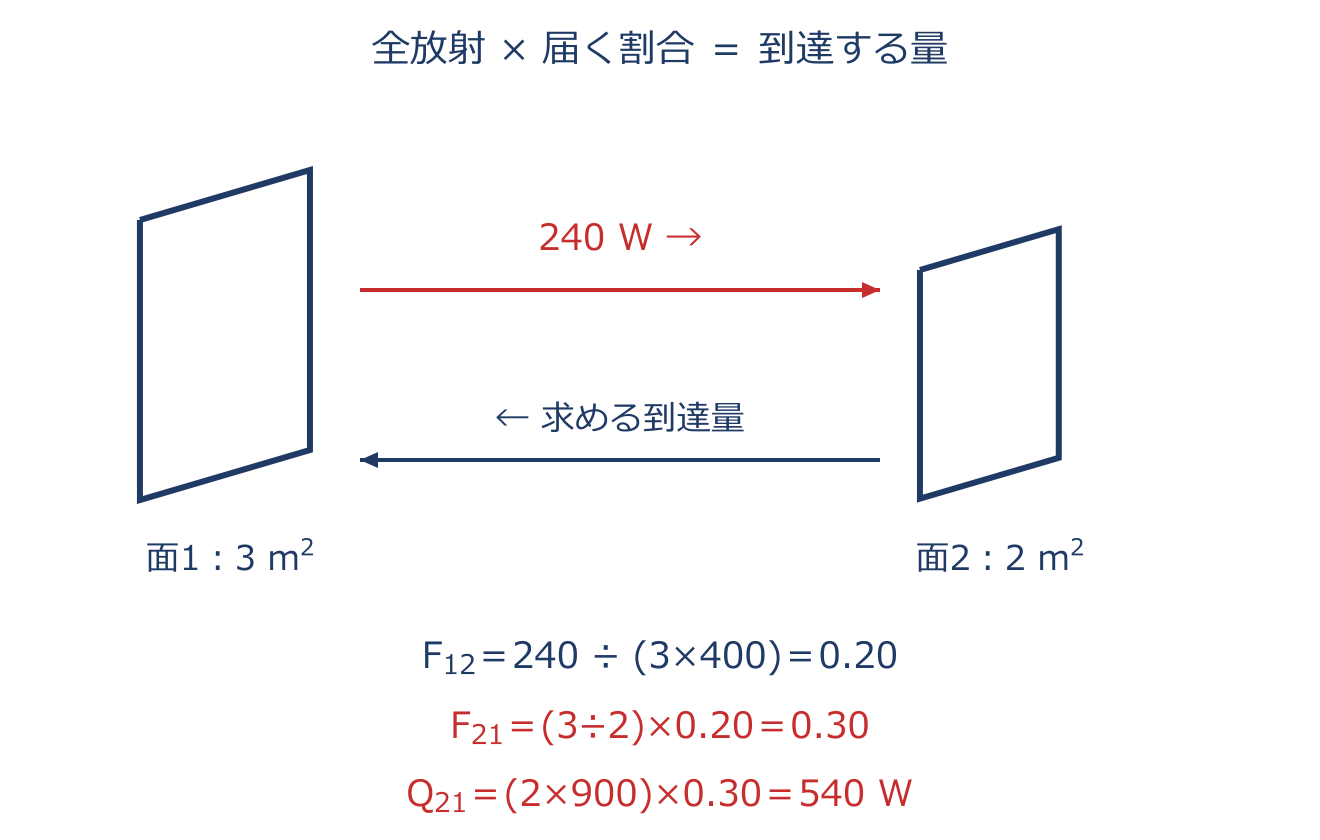
形態係数と相反則のアプリ教材図
$A_1F_{12}=A_2F_{21}$
形態係数$F_{12}$は、面1から放射された量のうち面2へ直接届く割合です。形状と配置で決まります。 相反則で等しいのは面積×係数で、係数そのものではありません。閉空間では、ある出発面から全表面へ届く係数の和が1です。 平面・凸面は自身へ直接届かないので自己形態係数は0です。

具体例

面1の全放射$A_1E_1$に$F_{12}$を掛けると片方向の到達量$Q_{12}$です。相反則で逆向きの係数を求めた後、面2の全放射に掛ければ$Q_{21}$が得られます。

第8章 要素テクノロジー

ベルヌーイ・オイラーのはり理論
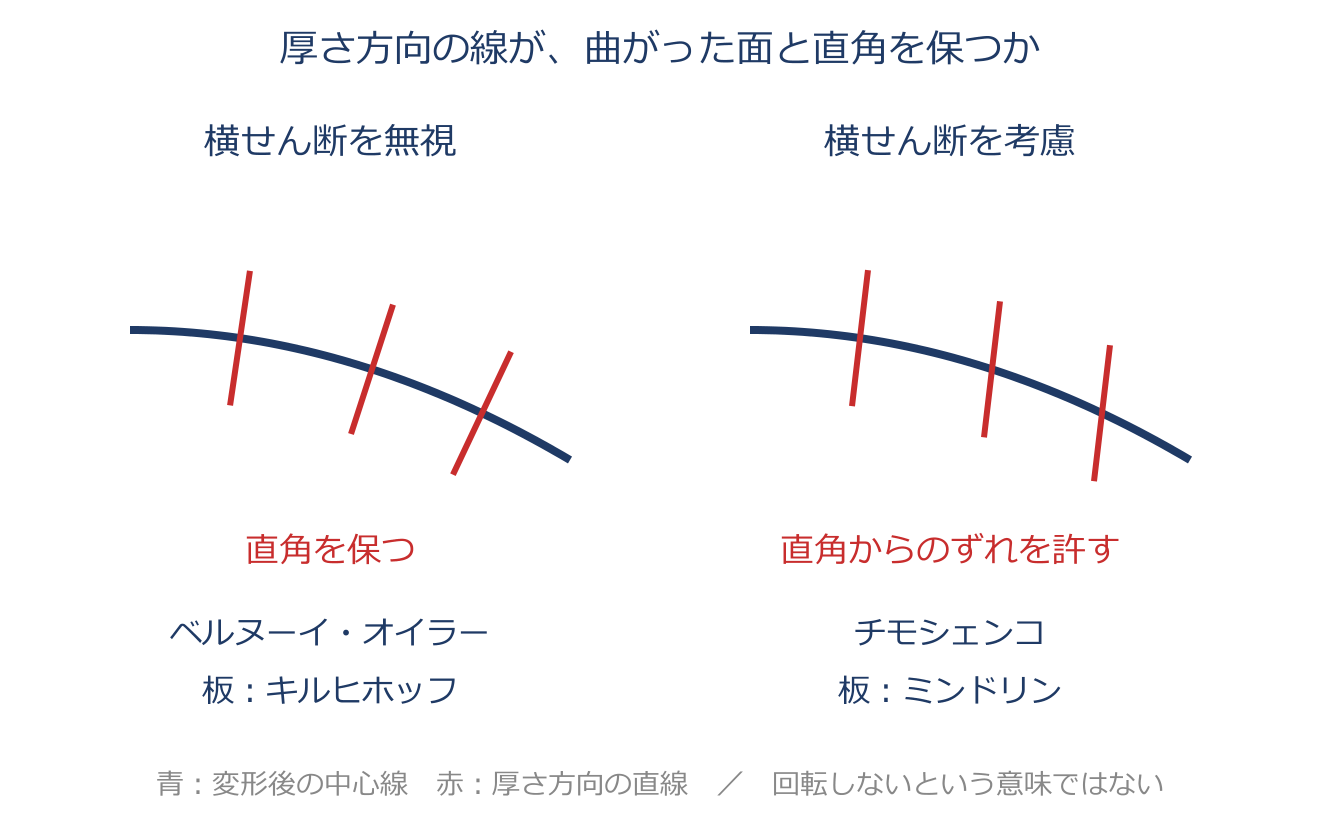
ベルヌーイ・オイラーのはり理論のアプリ教材図
$u(z)=-z\,\dfrac{\partial w_0}{\partial x}$
はりの最も古典的な理論です。中立軸(曲げても伸び縮みしない中心線)に垂直な断面は、曲げた後も平らなまま、しかも中立軸に垂直なままだと仮定します。 断面が曲がった中心線との直角を保つので『せん断変形』(断面が平行四辺形のようにずれる変形)は生じず、曲げ変形だけを表します。これは、はりの背(せい=高さ)が長さに比べてずっと小さい細長いはりでよく成り立ちます。 断面上の高さ$z$の点の軸方向変位は、たわみ$w_0$の傾き$\partial w_0/\partial x$を使って$u=-z\,\partial w_0/\partial x$と表せます。背が高くなるとせん断変形を無視できなくなり、この理論はたわみを実際より小さめ(硬め)に見積もってしまうのが弱点です。 板理論ではキルヒホッフ板がこれに対応します。

具体例

細長い物差しを曲げるイメージ。断面はいつも曲がった中心線に垂直を保ち、ずれ(せん断)は考えません。背の高いはりには向きません。

チモシェンコのはり理論
チモシェンコのはり理論のアプリ教材図
$u(z)=z\,\phi$
横せん断を考えるはり理論です。材軸を$x$、厚さ方向を$z$、たわみを$w_0$、軸方向変位を$u=z\phi$とします。 $\phi$は断面の傾きを表す独立変数です。この符号の定義では、せん断ひずみは$\gamma_{xz}=\partial u/\partial z+\partial w_0/\partial x=\phi+\partial w_0/\partial x$となります。 ベルヌーイ・オイラーは$\phi=-\partial w_0/\partial x$として、この和を0にする場合です。短く背の高いはりでは、横せん断を加えると曲げだけよりたわみが大きくなります。 板のミンドリン理論に対応します。

具体例

厚い消しゴムを曲げると、断面が少し斜めにずれます。この『ずれ』まで表せるのがチモシェンコで、背の高いはりで役立ちます。

キルヒホッフ板理論とミンドリン板理論
キルヒホッフ板理論とミンドリン板理論のアプリ教材図
$u=z\,\phi_x,\quad v=z\,\phi_y,\quad w=w_0$
薄板のキルヒホッフ理論は、中央面に垂直な線が変形後も中央面に垂直であると仮定し、横せん断を無視します。ミンドリン理論はその線が直線を保ちながら垂直からずれることを許し、たわみと二方向の傾きを別々の未知量にします。 上式の$\phi_x,\phi_y$は変位を表す厚さ方向の係数で、軸まわり回転の成分とは符号・添字の対応を定めて使います。変位が厚さ方向に一次のため、ミンドリンの基本形では横せん断ひずみが厚さ方向に一定となり、表面で横せん断応力0を直接は再現できません。 キルヒホッフでは横せん断ひずみ自体を無視しており、両者を同じせん断応力分布とは考えません。

具体例

薄い下敷きの曲げならキルヒホッフで十分。厚い板や、断面のずれが効く場面ではミンドリンを使います。

サンブナンのねじりと曲げねじり
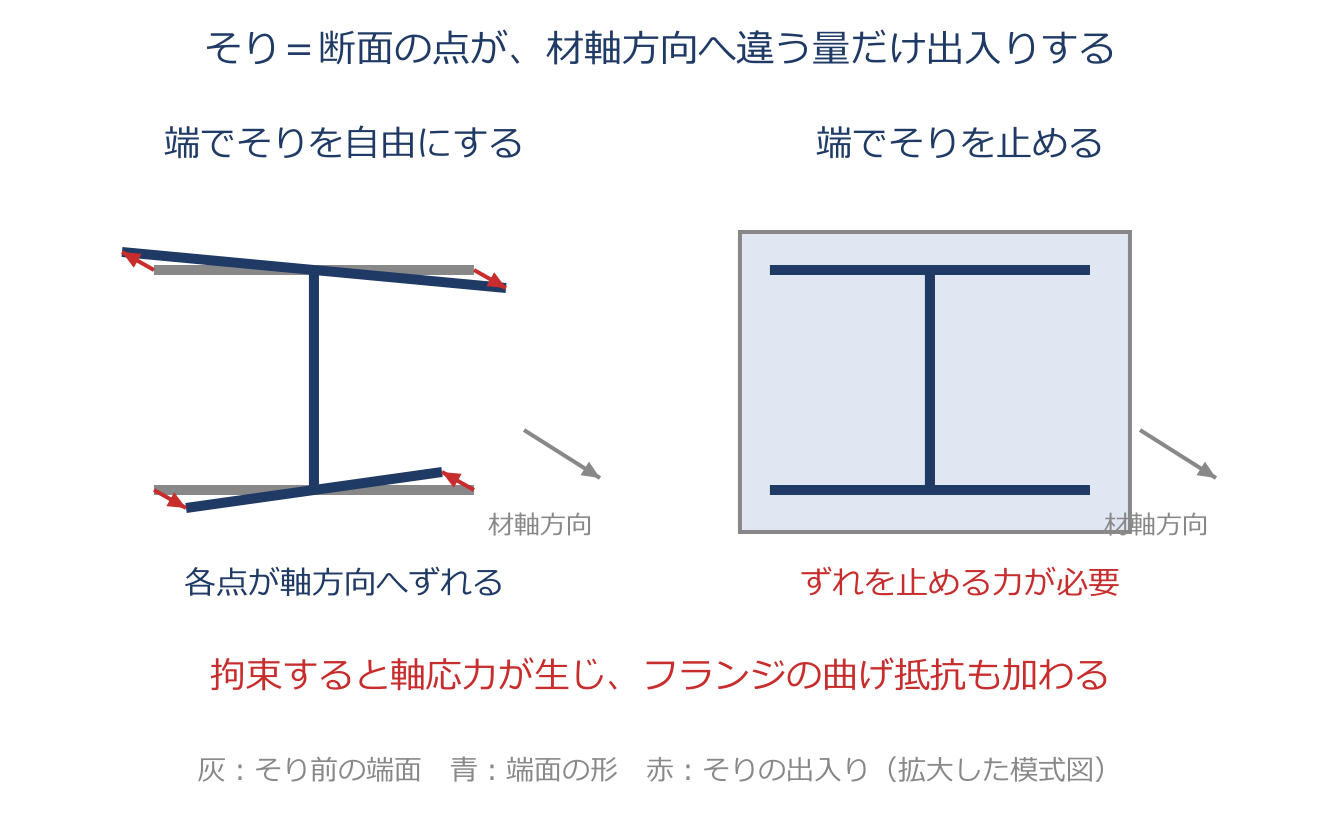
サンブナンのねじりと曲げねじりのアプリ教材図
$T=J\theta\prime$
ねじったときにせん断で抵抗するのがサンブナンねじりです。$\theta\prime=d\theta/dx$はねじり角の単位長さ当たりの変化、$J$はねじり剛性で単位は力×長さの二乗です。 別の記号で$GJ_t$と表す場合の積に相当します。サンブナンねじりは開断面にもあります。 非円形断面では各点が材軸方向へ出入りするそりが生じ、これを端で止めると軸応力やフランジ曲げによる抵抗が加わります。これが曲げねじりで、その分担は断面だけでなく長さやそりの拘束条件でも変わります。

具体例

ストローをねじるのがサンブナン型。コの字やH形の端をがっちり留めてねじると、フランジが曲がって踏ん張る曲げねじりが加わります。

要素剛性マトリクスとガウス積分の次数
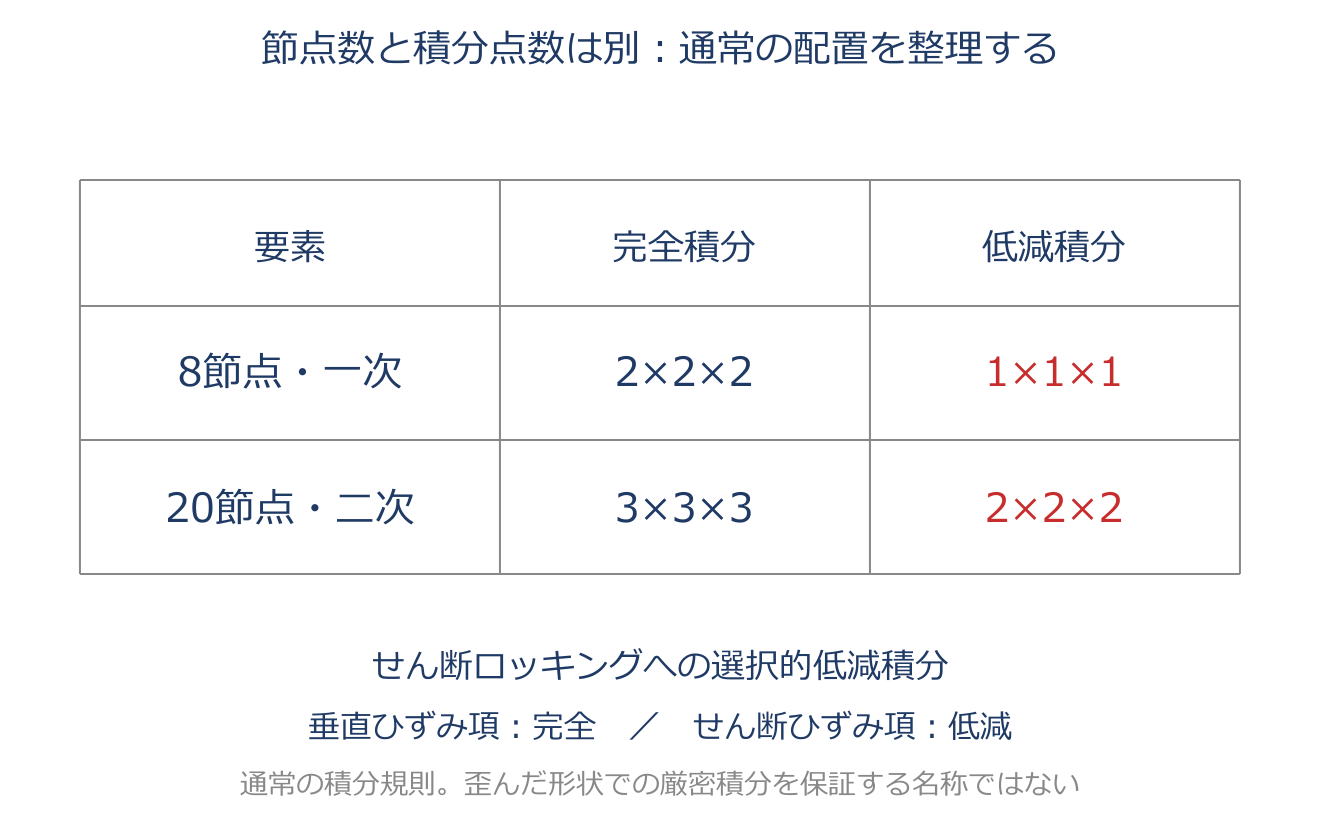
要素剛性マトリクスとガウス積分の次数のアプリ教材図
$K_e=\int_{-1}^{1}\int_{-1}^{1}\int_{-1}^{1}B^{T}DB\,|\det J|\,dr_1dr_2dr_3$
$B$は節点変位をひずみへ換える行列、$D$はひずみを応力へ換える行列です。$B^{T}$は内部の仕事に対応する量を節点側に換えます。 $|\det J|$は自然座標の小領域を実際の体積へ換える倍率です。積分は、要素の各場所の抵抗を足し合わせる操作です。 一次元の$n$点ガウス積分は$2n-1$次までの多項式を正確に積分します。通常の完全積分配置は8節点六面体が$2\times2\times2$、20節点が$3\times3\times3$です。 形状が歪むと座標変換の影響で被積分関数は単純な多項式とは限らず、通常の完全積分という名称が厳密な積分値を保証するわけではありません。

具体例

完全積分の点数は、8節点の直方体で$2\times2\times2$、20節点の2次要素で$3\times3\times3$です。

パッチテストと適合・非適合要素
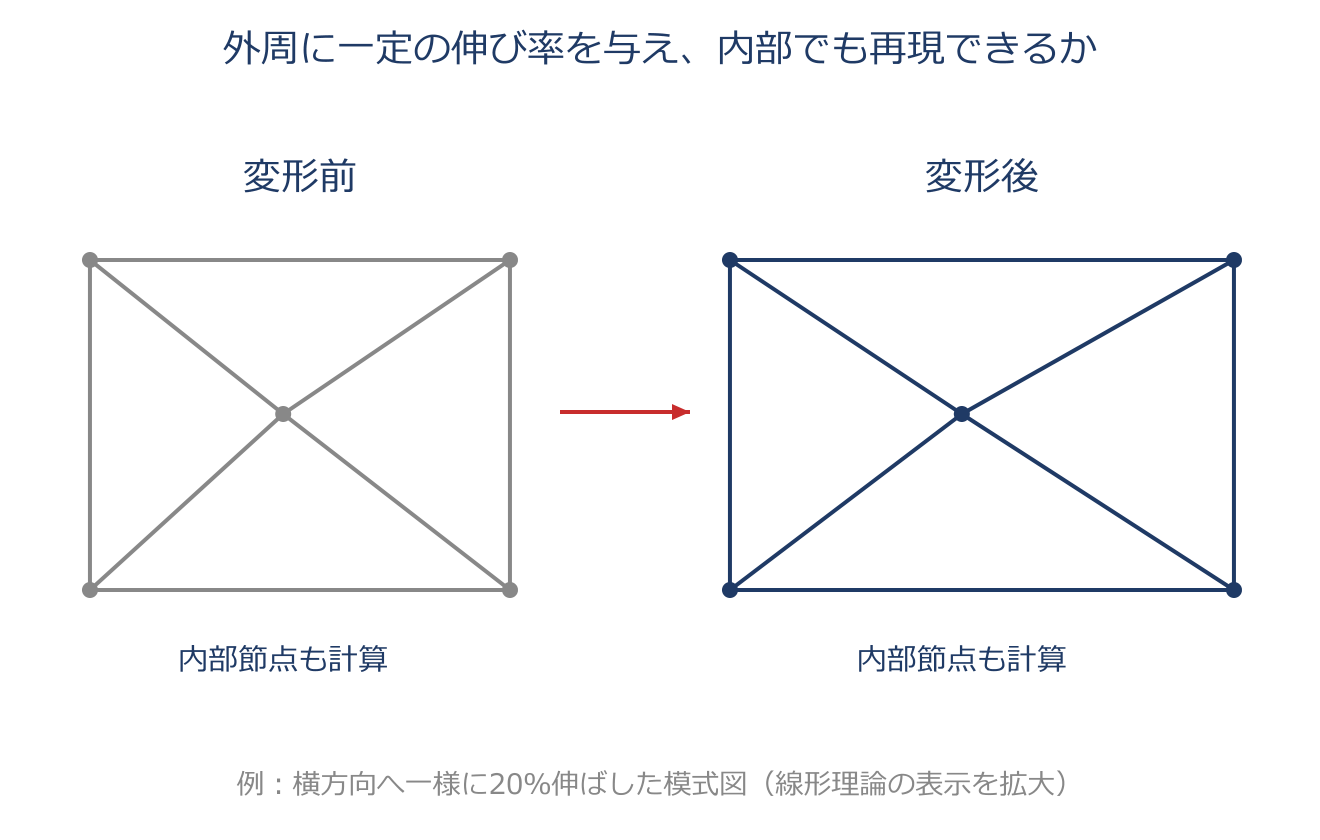
パッチテストと適合・非適合要素のアプリ教材図
$\sum_{I=1}^{4} N_I=1$
パッチテストは、複数の要素に一定ひずみを作る境界変位を与え、内部の解もその状態を再現できるか確かめます。剛体移動と一次の変位場を再現する基本的な整合性の確認です。 アイソパラメトリック要素では$\sum N_I=1$に加え、$x=\sum N_Ix_I$、$y=\sum N_Iy_I$という座標の再現も使うことで、$u=a+bx+cy$を再現できます。和が1という条件だけで一次場を保証するのではありません。 適合・非適合は要素境界で必要な連続性を満たすかの区別です。薄板の曲げをたわみだけで表す場合は、高さと傾きの連続性が必要です。 変位だけを使う通常の平面応力要素では、傾きの不連続だけで非適合とは判定しません。

具体例

全節点へ同じ変位aを与えると、$u=\sum_I N_Ia=a\sum_I N_I=a$となり、剛体移動を再現できます。 さらに座標の補間も一致するので、節点に$u_I=a+bx_I+cy_I$を与えれば、要素内も$u=a+bx+cy$となります。これが一定ひずみを作る基本です。

アワーグラス(ゼロエネルギー)モード
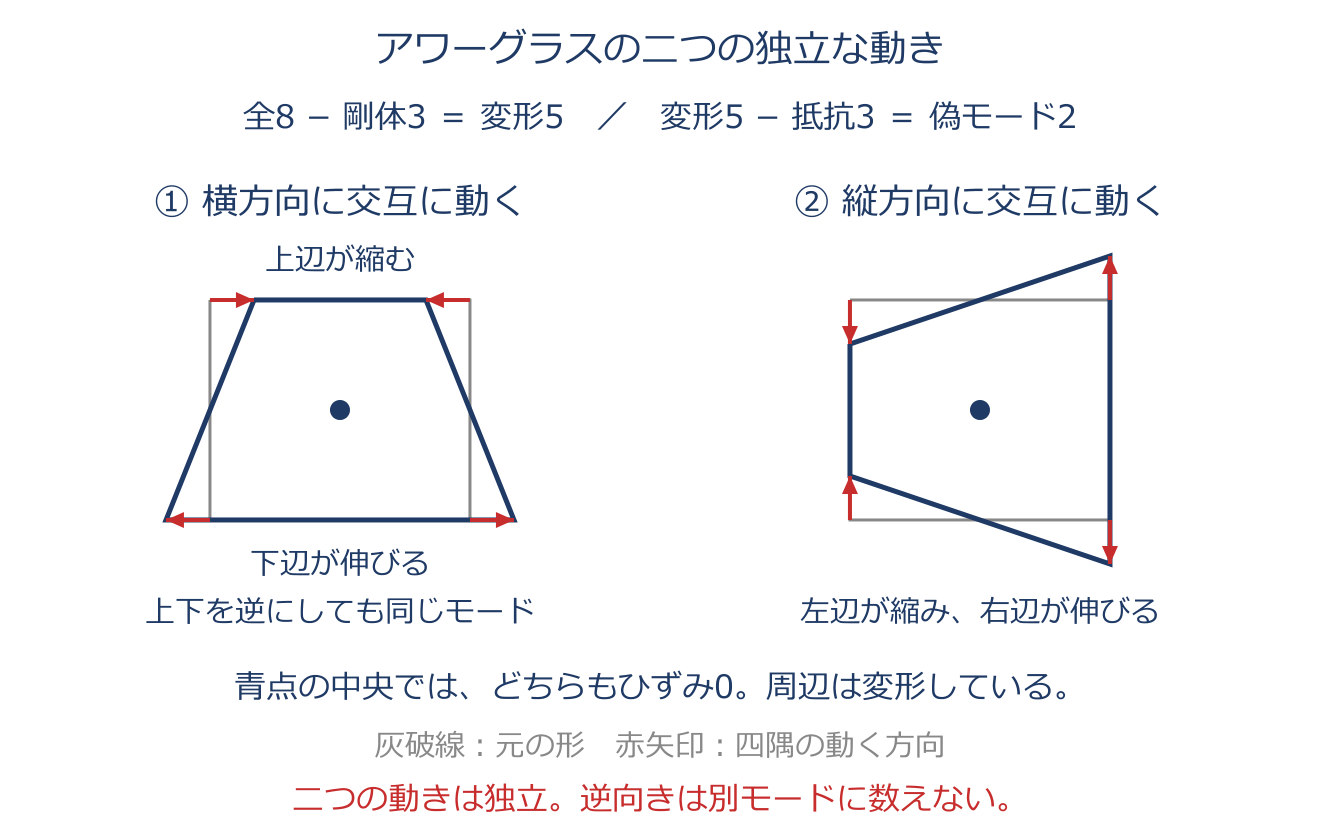
アワーグラス(ゼロエネルギー)モードのアプリ教材図
$K_e=tA_eB_0^{T}DB_0$
中央1点でしかひずみを調べないと、要素が変形しても中央のひずみが0になる動きを見落とします。これが偽のゼロエネルギー変形です。 上式の$t$は厚さ、$A_e$は面積、$B_0$は中央でのひずみ換算行列です。4節点×2自由度で全8、形を変えない剛体運動が3、残る変形は5です。 独立なひずみ3成分へ抵抗できても、残り2つの偽変形が残ります。ひずみが全域で0の剛体運動と、中央1点だけ0になる偽変形を区別します。

具体例

2次元4節点では変形モード$8-3=5$個、1点積分で硬さを持てるのは3モード→残り$5-3=2$個がアワーグラス。砂時計状の模様で現れます。

第9章 数値解析法

標準固有値問題
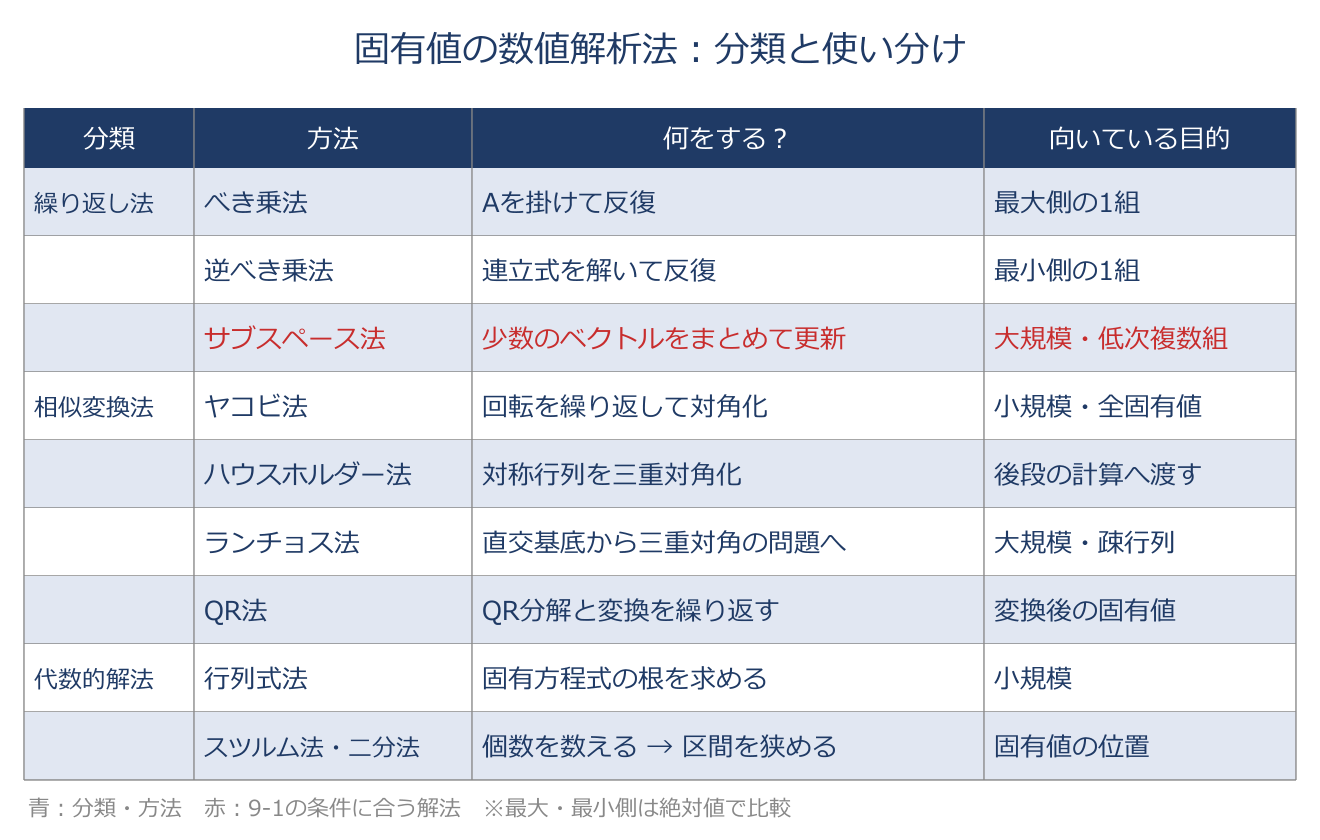
標準固有値問題のアプリ教材図
$Ax=\lambda x$
行列Aを掛けても、向きが変わらずλ倍になる零でないベクトルxを探します。λが負なら向きは反転します。λが固有値、xが固有ベクトルです。 固有振動では$Kx=\lambda Mx$を解きます。Kは剛性、Mは質量で、λは固有角振動数の二乗、xは振動の形です。静解析の$Ku=f$は、与えた荷重fに対する変位uを求める問題で、目的が違います。 固有値を求める反復の途中で、連立一次方程式を解くこともあります。例えば逆べき乗法は$Ay=x$を何度も解き、その内部では直接法や反復法を利用できます。「固有値を探す方法」と「連立式を解く方法」は、役割が違いながら一緒に使われます。

具体例

$A=\mathrm{diag}(3,5)$なら$(1,0)^{T}$と$(0,1)^{T}$が固有ベクトルで、倍率は3と5です。

べき乗法・逆べき乗法と収束率
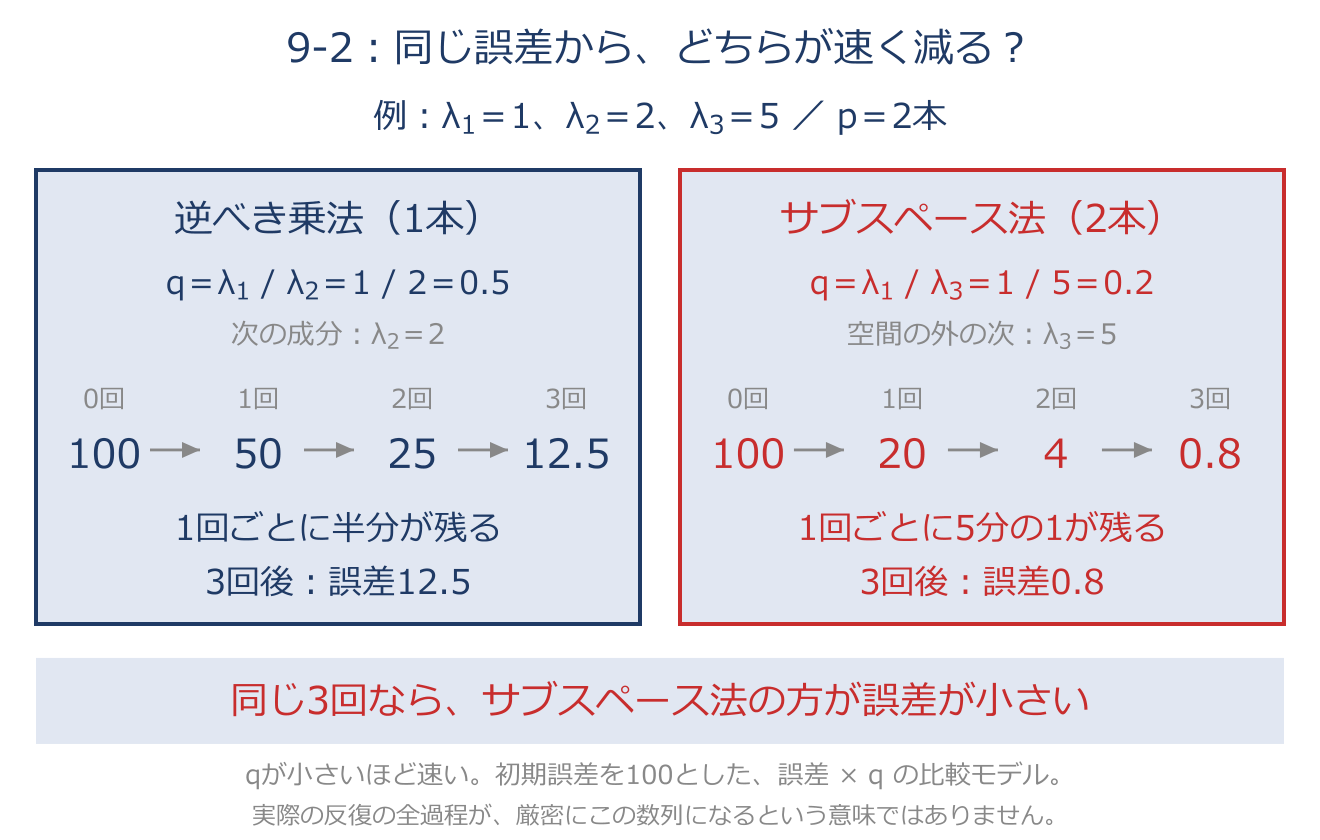
べき乗法・逆べき乗法と収束率のアプリ教材図
逆べき乗法:$q=|\lambda_1/\lambda_2|$
実対称正定行列の固有値を$0<\lambda_1<\cdots<\lambda_n$とします。べき乗法はAを掛けて最大固有値の方向へ、逆べき乗法は$Ay=x$を解く操作で最小固有値の方向へ近づけます。 逆行列を明示的に作る必要はありません。狙う成分を含む初期値が必要です。 誤差に残る割合qは、べき乗法で$|\lambda_{n-1}/\lambda_n|$、逆べき乗法で$|\lambda_1/\lambda_2|$です。

具体例

固有値が2と4なら逆べき乗の誤差割合は1/2です。2と2.1なら約0.95となり、近い固有値ほど誤差が減りにくくなります。

共役こう配法(CG法)と対称正定条件
共役こう配法(CG法)と対称正定条件のアプリ教材図
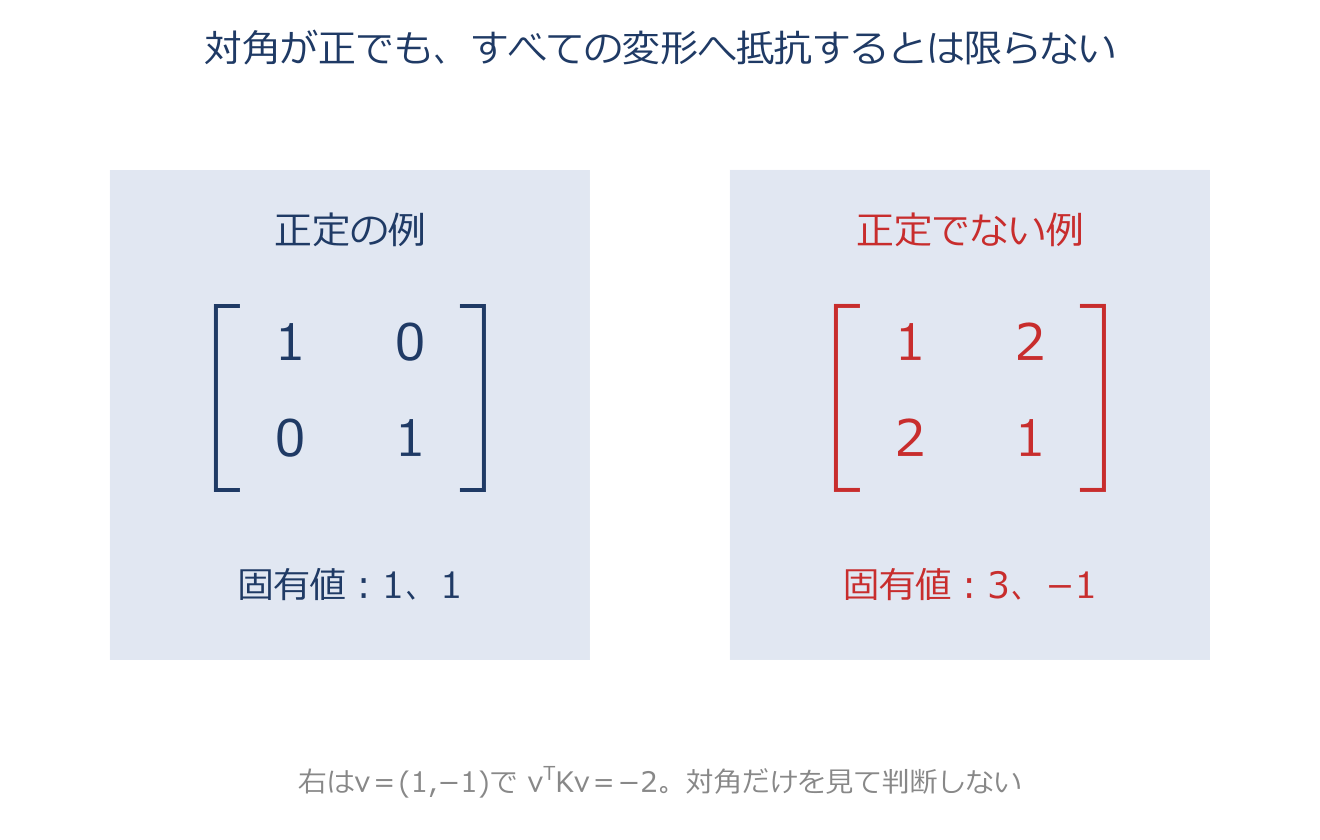
$v^{T}Kv>0\quad(v\ne0)$
標準CG法は実対称正定行列の連立一次方程式を対象にします。正定とは零でないどのvについてもこの二次形式が正となることです。 実対称では、全固有値が正、または左上から取った各次の主小行列式がすべて正という条件と同値です。対角成分が正なのは必要条件で、十分条件ではありません。 剛体運動が残る剛性行列は特異なので、適切な拘束も必要です。

具体例

$K=\begin{pmatrix}1&2\\2&1\end{pmatrix}$は対角が正ですが、固有値は3と−1で正定ではありません。零のエネルギーをもつ変形がすべて剛体運動とは限らず、偽の変形もあり得ます。

条件数と悪条件行列
条件数と悪条件行列のアプリ教材図
$\mathrm{cond}_2(K)=\|K\|_2\|K^{-1}\|_2$
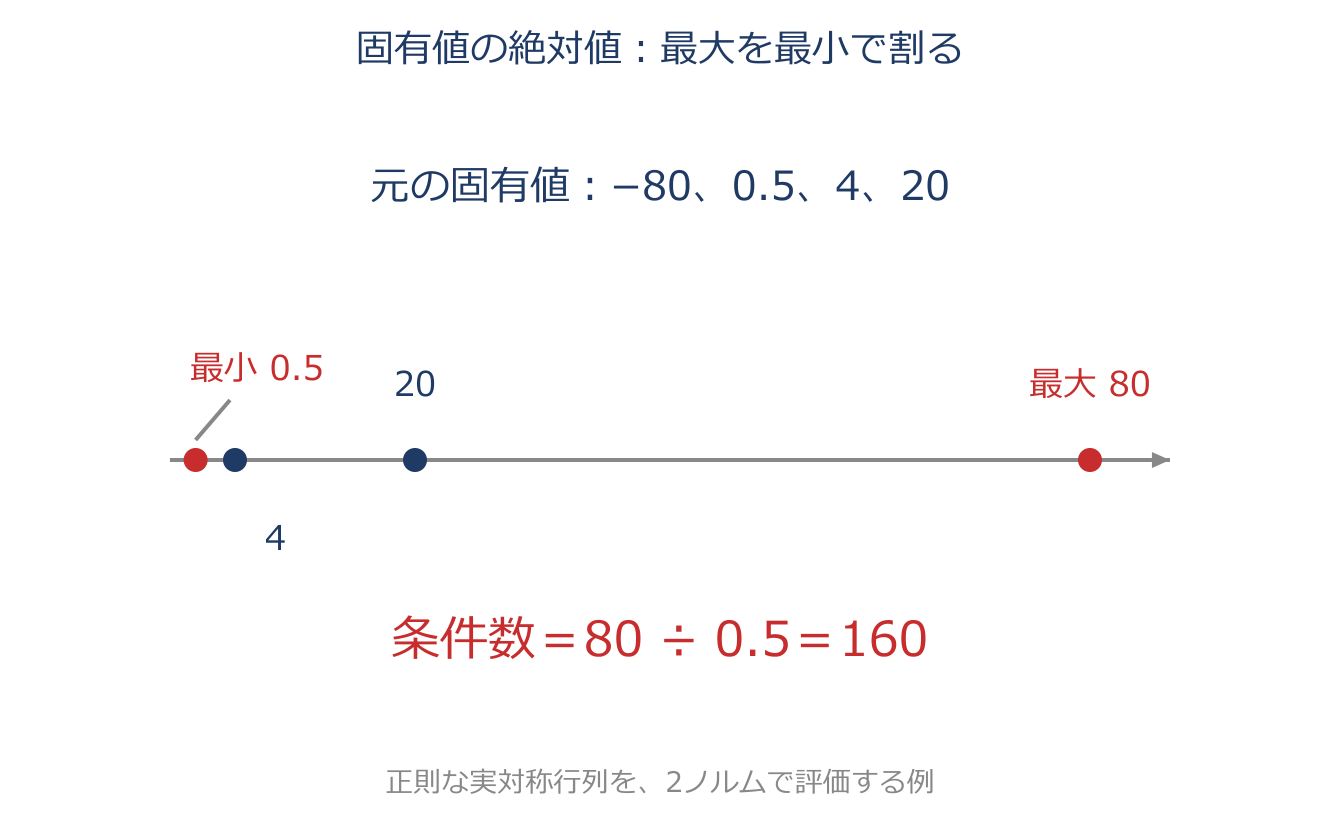
正則な行列について、入力の相対的な誤差が解へどれほど増幅され得るかを見る指標です。大きいほど悪条件です。 実対称行列で2ノルムを使う場合、固有値の絶対値の最大を最小で割った比に等しくなります。負の固有値も絶対値で比較します。 条件数が大きくても、すべての入力誤差が最大限に増幅される意味ではありません。反復法の収束性にも関係しますが、条件数だけで反復回数が決まるわけではありません。

具体例

固有値が−80、0.5、4、20なら条件数は80/0.5=160です。条件数1でも行列の符号や正定性は別問題で、固有値がすべて1であるとは限りません。

ニュートン法(接線剛性・残差力)
ニュートン法(接線剛性・残差力)のアプリ教材図
$K_T\delta u=-\phi$ $\phi=P(u)-f$
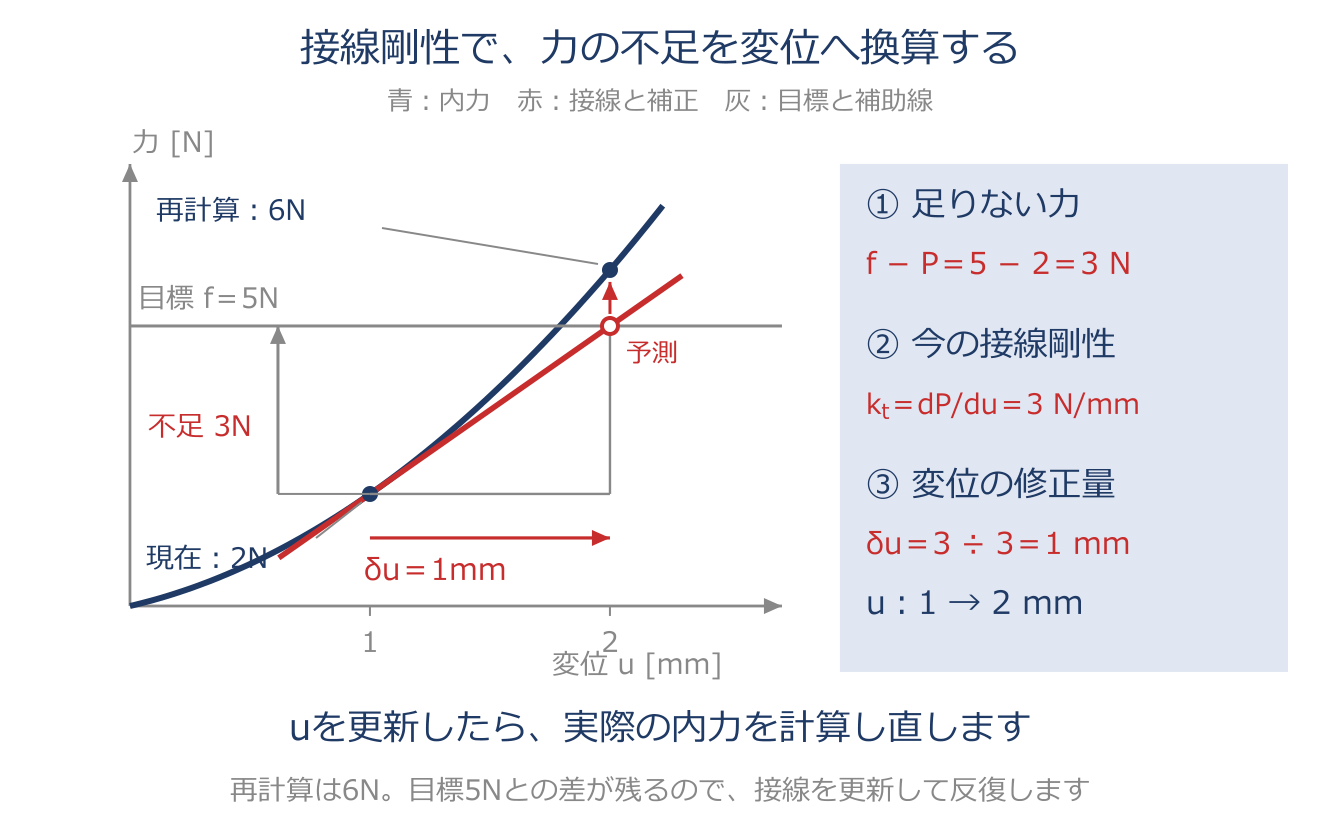
接線剛性は荷重−変位曲線の現在点の傾きで、1自由度なら$k_T=dP/du$です。図の縦の差が足りない力$f-P=-\phi$、接線の傾きが今の硬さ、横の補正量が$\delta u=(f-P)/k_T$です。 内力Pと外力fの差$\phi=P-f$を0へ近づけます。更新後の変位で内力を計算し直し、接線も毎回更新します。 多自由度では$K_T$は行列となり、連立方程式を解きます。滑らかな式と非特異な接線で、解に十分近いときは二次収束を期待できますが、初期値によらず収束する保証ではありません。

具体例

図では外力5N・内力2N・接線剛性3N/mmなので、変位を1mm増やします。新しい変位での内力は6Nとなり、まだ差が残るため反復します。内力は$P=\int B^{T}\sigma\,dV$で、応力の働きを節点の力へ換算して足し合わせます。

荷重制御・変位制御・弧長増分法
荷重制御・変位制御・弧長増分法のアプリ教材図
$\Delta u^{T}\Delta u+\Delta\lambda^{2}=r^{2}$
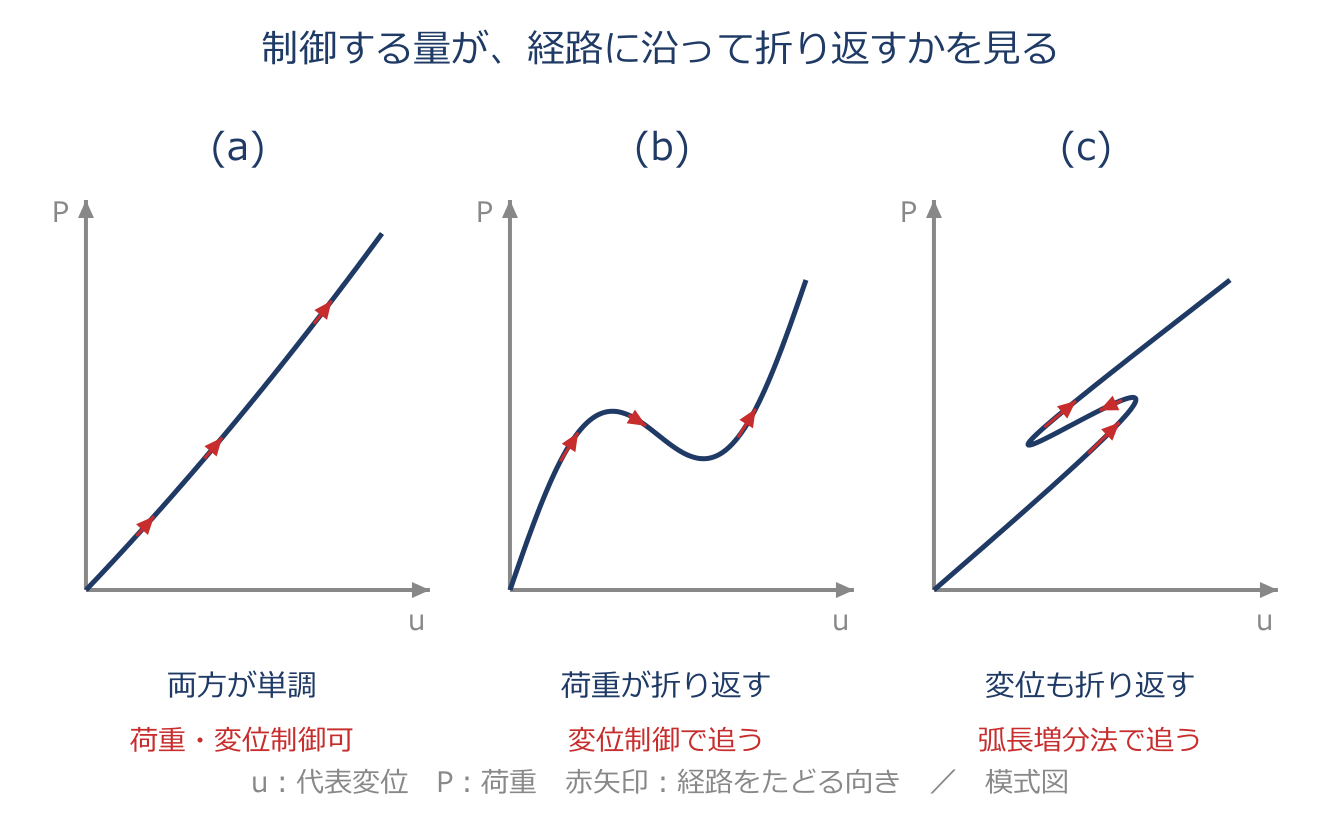
荷重制御は荷重の増分を、変位制御は代表変位の増分を指定します。荷重だけが折り返す経路は変位制御で追えても、その代表変位まで折り返す経路は同じ方向へ増やす変位制御では追えません。 弧長増分法は変位と荷重係数λをともに未知量にし、つり合い式に経路の進み幅を定める条件を加えます。上式は適切な基準量で変位と弧長を無次元化した球面型の例で、異なる単位の量をそのまま加える式ではありません。

具体例

図(a)は荷重・変位の両方が単調、(b)は荷重が折り返し、(c)は代表変位も折り返す場合です。弧長法は複雑な経路を追う方法で、経路の枝の選択やすべての収束を自動保証はしません。

中心差分法(陽解法)の安定条件
中心差分法(陽解法)の安定条件のアプリ教材図
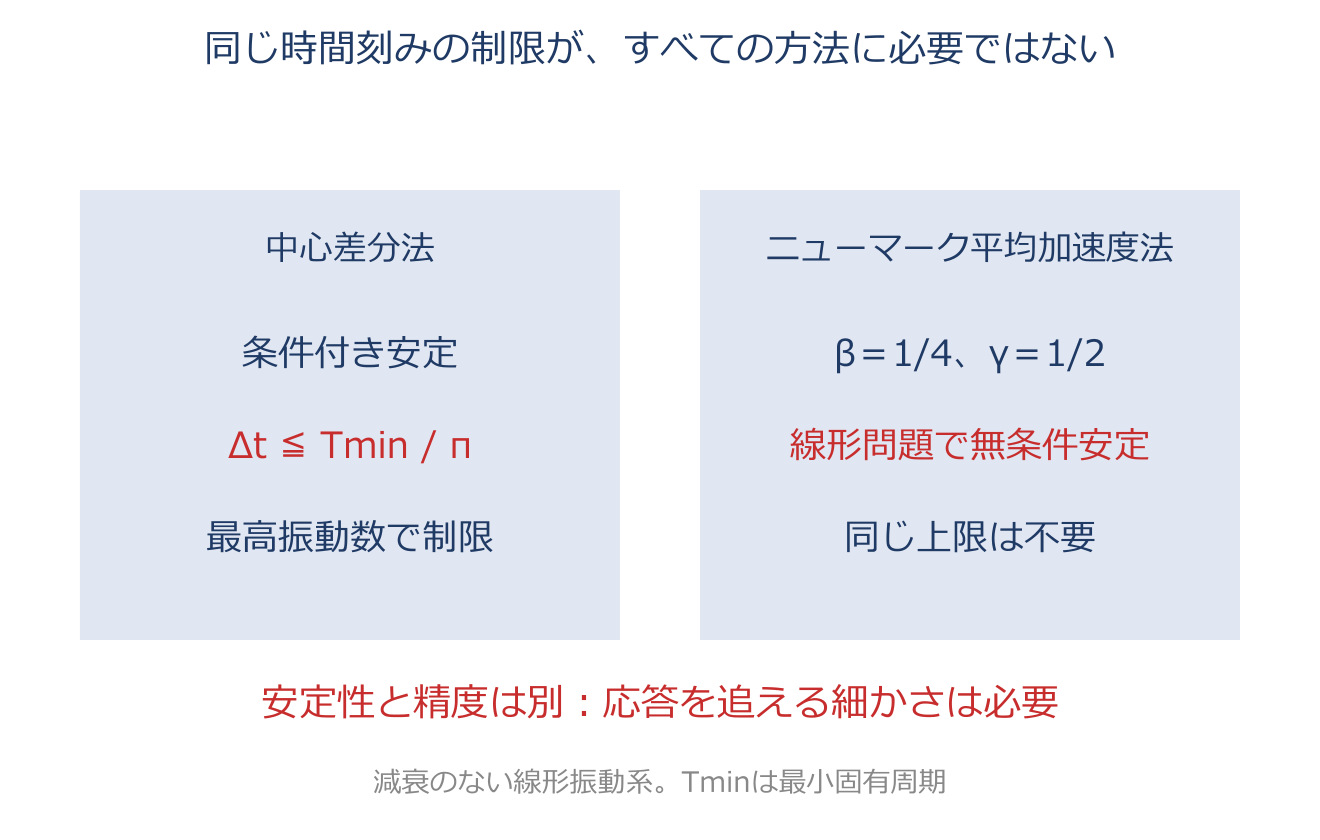
$\Delta t\le T_{\min}/\pi$
減衰のない線形振動系の中心差分法の安定限界です。最も短い固有周期をTmin、最大角振動数をωmaxとすると、上限は$2/\omega_{\max}$とも表せます。 境界の等号上では誤差に敏感な場合があり、実用上は余裕を取ります。対角質量などで連立方程式を避けて1回を軽くできる一方、小さい要素で最高振動数が増すと細かな刻みが必要です。

具体例

増分幅は安定性だけでなく精度にも関係します。弾塑性で急に降伏する場合は荷重増分を小さくします。クリープでは$\Delta t=k\bar\sigma/(E\dot\varepsilon^{c})$として、今回のクリープひずみを弾性ひずみの目安のk倍に制限する方法があります。

ニューマークβ法(陰解法)
ニューマークβ法(陰解法)のアプリ教材図
$u_{n+1}=u_n+\Delta t\,v_n+\Delta t^2[(1/2-\beta)a_n+\beta a_{n+1}]$
変位u・速度v・加速度aを時間刻みΔtで更新する時間積分法です。βが0でなければ次時刻の加速度が変位式にも入り、一般には連立方程式を解きます。 β=0、γ=1/2は中心差分法に対応し、β=1/4、γ=1/2は平均加速度法です。後者は減衰のない線形問題で無条件安定なので、中心差分法と同じ安定上限ではありません。 無条件安定は大きな刻みで正確、または任意の非線形問題で反復も収束する、という意味ではありません。

具体例

速度は$v_{n+1}=v_n+\Delta t[(1-\gamma)a_n+\gamma a_{n+1}]$で更新します。長い時間を解析しても、応答変化を追える精度の刻みは別に選ぶ必要があります。

第10章 解析の検証

極限解析と崩壊荷重(円板の例)
極限解析と崩壊荷重(円板の例)のアプリ教材図
$p_c=2.08\dfrac{6M_0}{a^2}$ $M_0=\dfrac{S_yt^2}{4}$
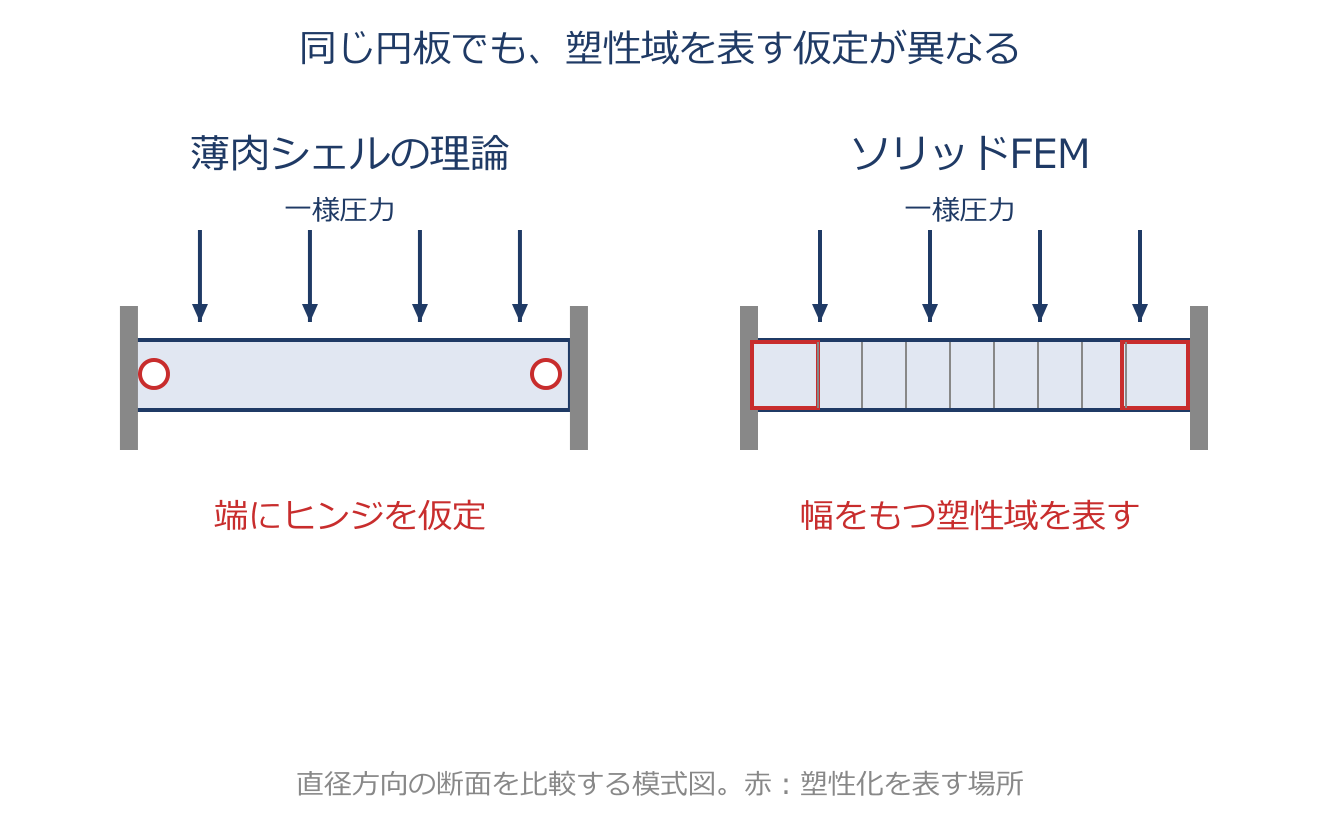
加工硬化を無視した材料で、構造が支えられる限界荷重を求めます。円板の式は外周固定・微小変形の薄肉シェル理論による近似です。 $S_y$は降伏点、tは厚さ、aは半径、$M_0$は単位長さ当たりの全塑性モーメントです。応力をMPa、長さをmmでそろえると$M_0$はN、圧力はMPaになります。 FEMでは弾完全塑性体も使用でき、刻みや収束条件を確認しながら、変位急増と限界圧力を調べます。計算停止だけで崩壊と断定しません。

具体例

独自例$t=24\,\mathrm{mm}$、$a=240\,\mathrm{mm}$、$S_y=240\,\mathrm{MPa}$なら$M_0=34560\,\mathrm{N}$、$p_c=7.488\,\mathrm{MPa}$です。ソリッドFEMとの比較では塑性域の広がりやヒンジ位置など、モデルの仮定の違いも調べます。

骨組の極限解析と塑性ヒンジの積分点評価
骨組の極限解析と塑性ヒンジの積分点評価のアプリ教材図
$P_{\mathrm{FEM}}=\dfrac{M_p}{L_{\mathrm{eff}}}$
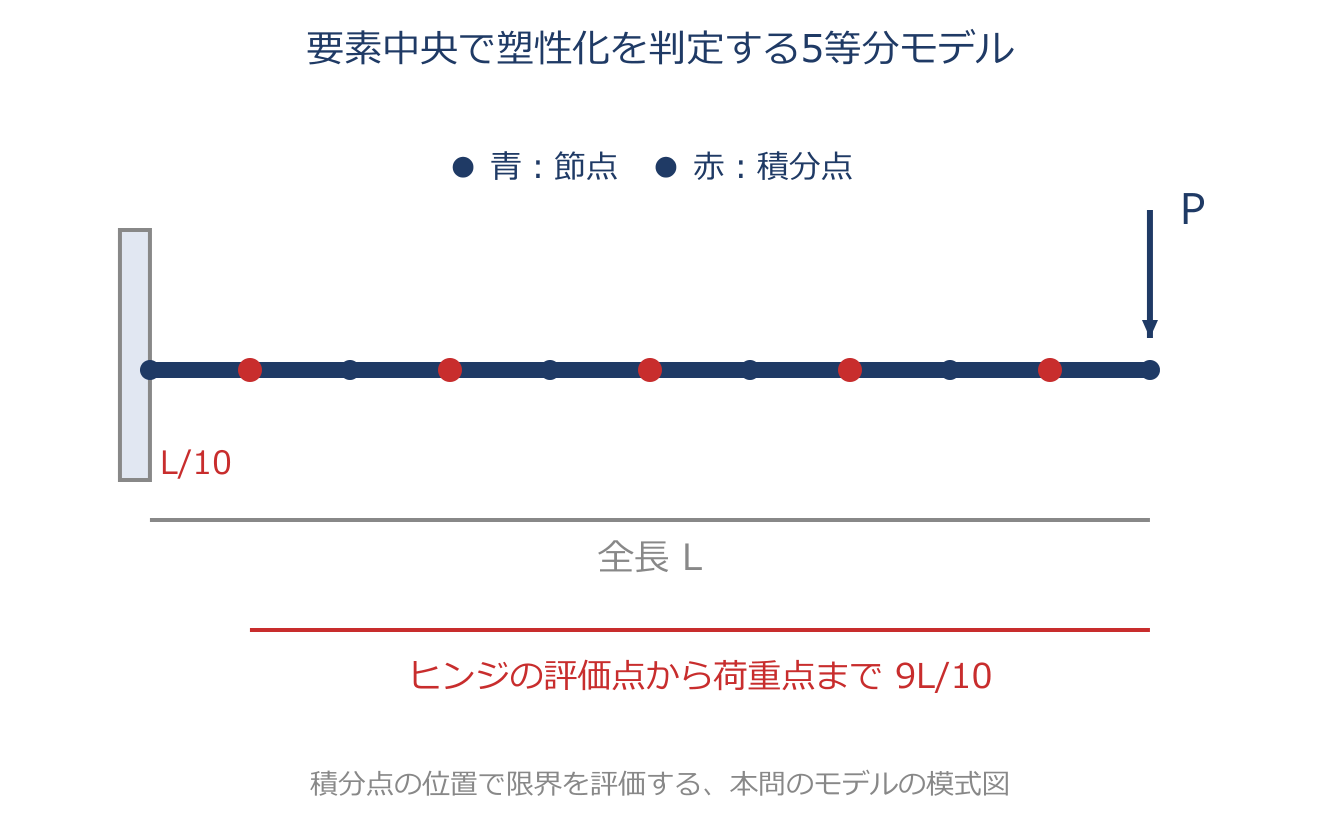
実際の片持ちはりは固定端に全塑性モーメント$M_p$が生じ、$P=M_p/L$で崩壊します。本問の一次チモシェンコ要素は中央1点で塑性化を評価するため、FEMでは最初の要素の中央が評価上のヒンジです。 その点から荷重点までの距離$L_{\mathrm{eff}}$がLより短くなり、限界荷重を高く見積もります。端付近の要素を細かくすると、評価点が実際の固定端へ近づきます。

具体例

5等分では最初の積分点が固定端から$L/10$、荷重点まで$9L/10$です。モーメントのつり合い$P_{\mathrm{FEM}}(9L/10)=M_p$から$P_{\mathrm{FEM}}=10M_p/(9L)$となります。

薄板の座屈と対称条件によるモードの抜け
薄板の座屈と対称条件によるモードの抜けのアプリ教材図
$P_x=k\dfrac{\pi^2D}{b}$ $k=\left(\dfrac{mb}{a}+\dfrac{a}{mb}\right)^2$ $D=\dfrac{Eh^3}{12(1-\nu^2)}$
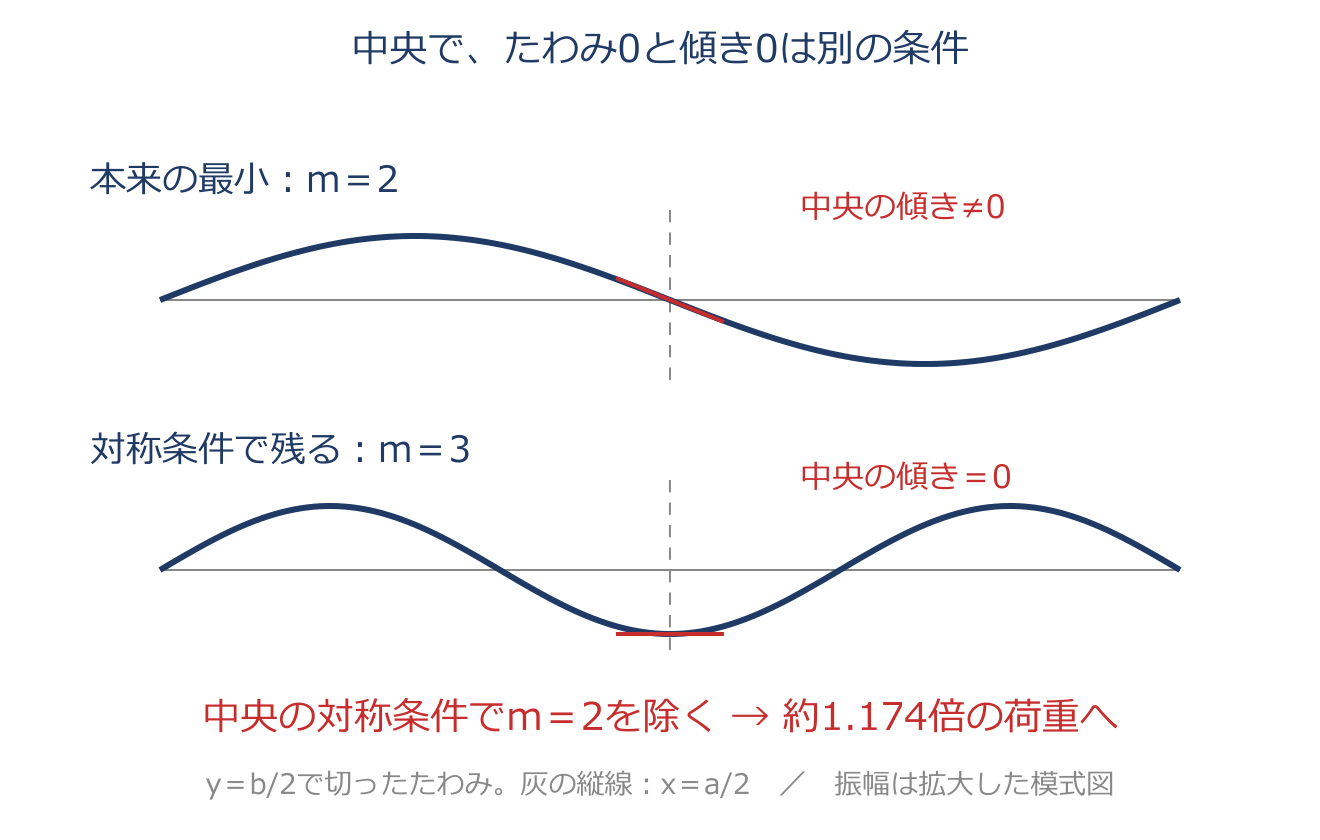
四辺単純支持の板で、長手x方向へ圧縮します。aは長さ、bは幅、hは厚さ、Dは曲げ剛性、mは長手方向に並ぶ半波の数です。 $a/b=2$ならm=2で最小となります。形状と荷重が対称でも、座屈変形は反対称になれます。 中央$x=a/2$へ傾き0の対称条件を課すと、中央で傾き0でないm=2が解から抜け、より高い荷重で座屈する結果になります。

具体例

この例では$m=1,2,3$に対し、係数kは6.25、4、約4.694です。中央の対称条件で偶数mを除くと、残る奇数のうち最小の荷重はm=3になります。 ただし、問題の核心は係数を暗算することではありません。対称条件が本来の一次座屈モードを解の候補から消し、荷重を高く見積もった点です。「一次」は荷重の小さい順であり、半波数m=1という意味ではありません。

定常クリープ(ノルトン則)と応力の再分布
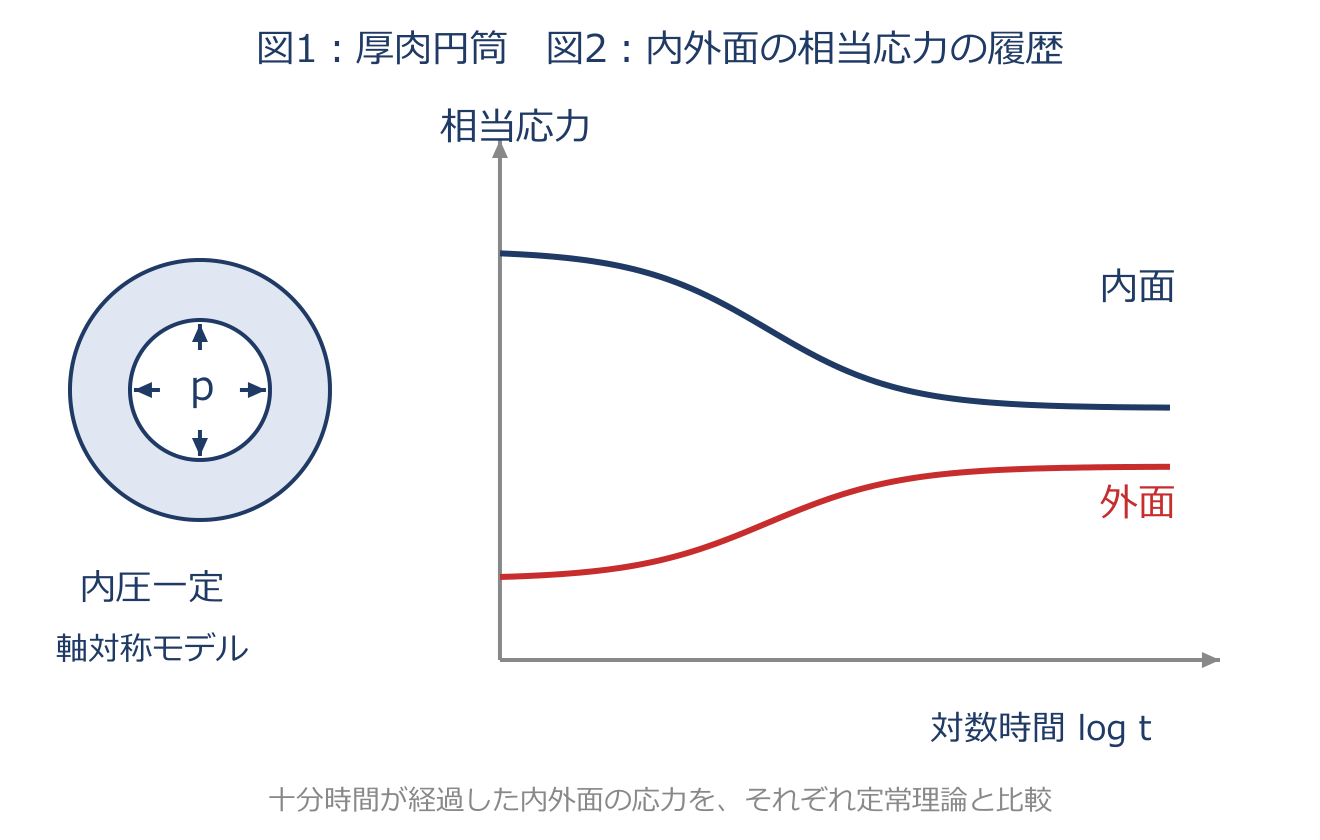
定常クリープ(ノルトン則)と応力の再分布のアプリ教材図
$\dot{\varepsilon}=k\sigma^{n}\quad(n>1)$
高温で時間とともにゆっくり変形が進むのがクリープで、その安定した第2期を表す代表式がノルトン則(指数則)$\dot{\varepsilon}=k\sigma^n$($n>1$)です。ここで大事なのが「応力の再分布」です。多くの構造は、応力の配り方が材料の性質(構成則)で変わる“不静定”なので、荷重をかけた直後の弾性的な応力分布と、クリープが十分進んだあとの定常の応力分布は一致しません。 そのため、定常クリープの式を使っても、応力は負荷直後の弾性分布から時間とともにじわじわ変化し、十分時間がたってやっと一定の定常分布に落ち着きます。この移り変わりが応力の再分布です。 だから汎用プログラム(刻々と追う非定常クリープ解析)の結果を定常の理論値と比べるときは、十分時間がたって一定になった応力どうしを照合する必要があります。

具体例

内圧を受ける厚肉円筒では、内面の相当応力は時間とともに下がり、外面は上がって一定値に近づきます。この一定値を理論値と照合するのが正しい検証です。

ばらつきの統計処理と不確かさ(標準偏差・GUM・ASME V&V20)
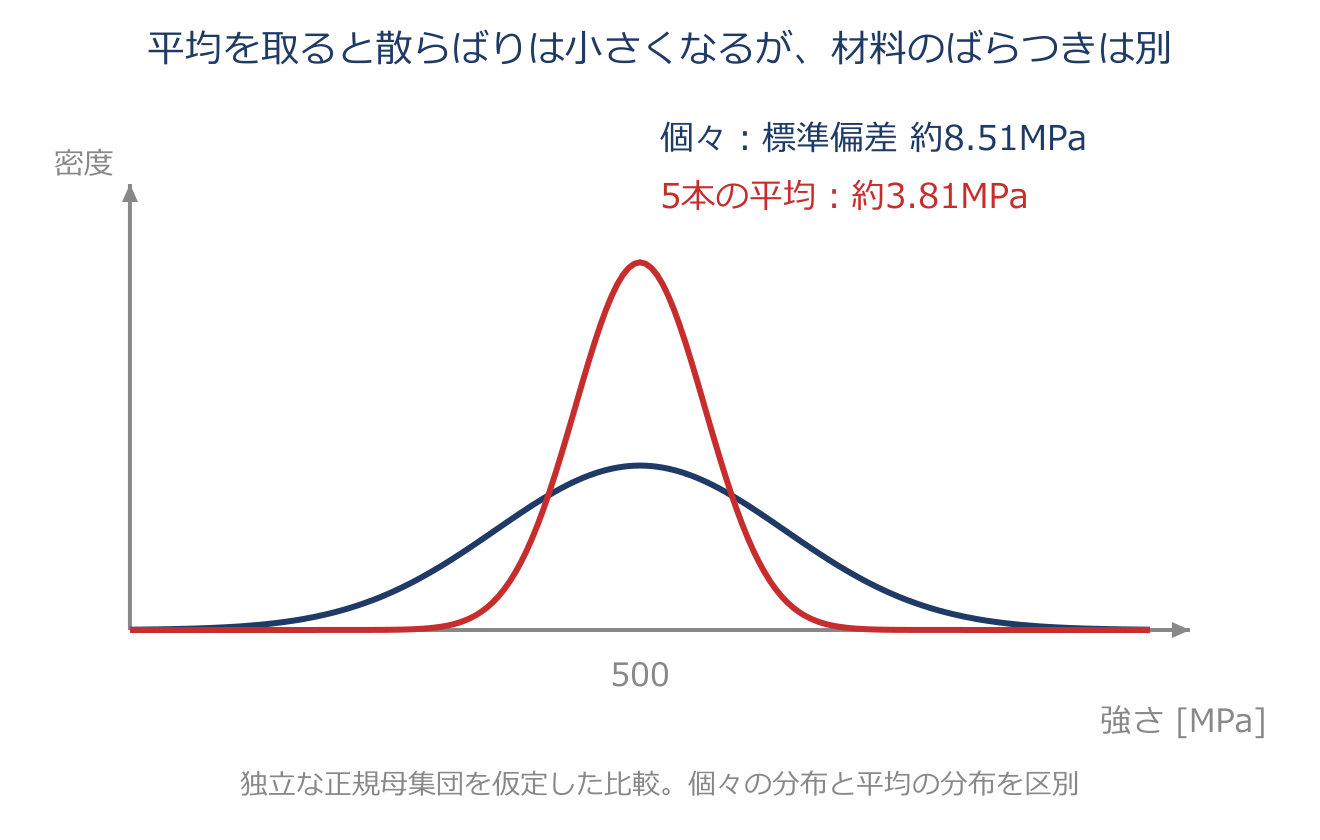
ばらつきの統計処理と不確かさ(標準偏差・GUM・ASME V&V20)のアプリ教材図
$s_x=\sqrt{\dfrac{\sum_{i=1}^n(S_i-\bar S)^2}{n-1}}$ 平均の標準偏差の推定値:$s_x/\sqrt n$
独立に測ったn個の値について、平均$\bar S$は中心、標本標準偏差$s_x$は個々の散らばり、$s_x/\sqrt n$は平均の標準偏差の推定値です。n−1で割るのは母分散を推定するためで、平方根を取った$s_x$自体が厳密に不偏という意味ではありません。 測定本数を増やすと平均のばらつきは小さくなりますが、材料自体のばらつきが同じ割合で減るわけではありません。GUMのタイプAは測定の統計解析、タイプBは校正情報等の別情報による不確かさ評価です。 計算と実験の比較でも、モデル化・数値解・入力の影響を分けて考えます。

具体例

512、498、505、491、494MPaでは平均500MPa、偏差二乗和290、$s_x=\sqrt{72.5}\approx8.51\,\mathrm{MPa}$、$s_x/\sqrt5\approx3.81\,\mathrm{MPa}$です。正規母集団・独立標本の仮定で、平均の95%信頼区間は係数2.776を使い約500±10.57MPaです。

第11章 各種モデリング技術

圧電の基本式(クラスII連成の代表)
$\sigma_{ij}=C_{ijkl}S_{kl}-e_{kij}E_k$ $D_i=e_{ikl}S_{kl}+\varepsilon_{ik}E_k$
圧電材料では、力を加えると電荷が現れ、電界を加えると変形します。電気的な境界条件によって、電位差や電荷の応答として観測します。これらを圧電効果・逆圧電効果と呼びます。 $\sigma$は応力、Sはひずみ、Eは電界、Dは電束密度です。この項のSは第2種PK応力、Eはヤング率、Dは材料剛性行列ではありません。 第1式のCSは通常の弾性応力、−eEは電界による応力の寄与です。第2式のeSは変形による電束密度、εEは電界による寄与です。εは誘電率、eは力学と電気を結ぶ圧電定数です。 同じ材料領域の中で両者が結び付くため、クラスII連成の例です。添字が重なる成分については和を取ります。

具体例

超音波振動子やアクチュエータでは、電圧をかけると素子が伸び縮みし(逆圧電効果)、外から力を受けると電圧を生みます(圧電効果)。

動的粘弾性(貯蔵弾性率・損失弾性率)とペイン効果
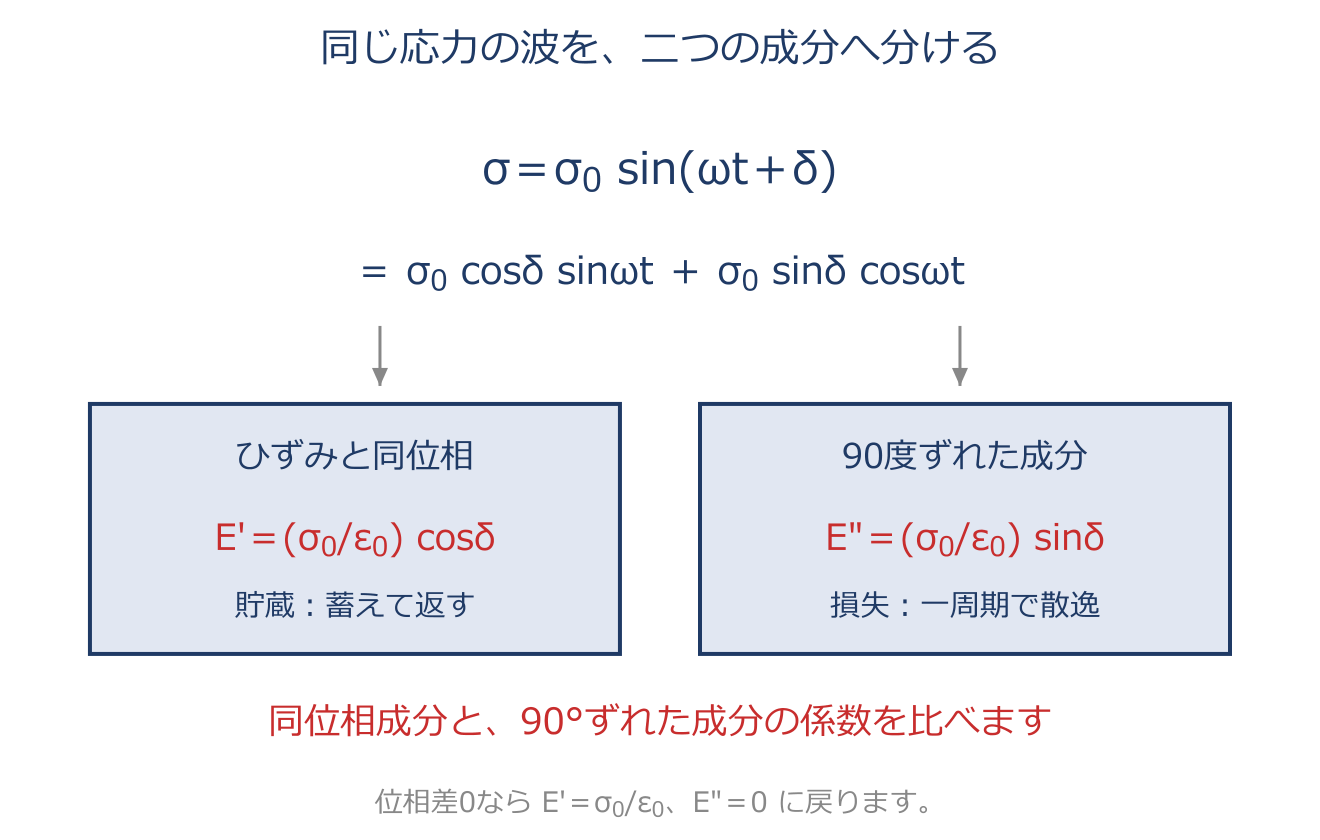
動的粘弾性(貯蔵弾性率・損失弾性率)とペイン効果のアプリ教材図
$E\prime=\dfrac{\sigma_0}{\varepsilon_0}\cos\delta$ $E\prime\prime=\dfrac{\sigma_0}{\varepsilon_0}\sin\delta$ $\tan\delta=E\prime\prime/E\prime$
ひずみ$\varepsilon=\varepsilon_0\sin\omega t$に対して、応力が$\sigma=\sigma_0\sin(\omega t+\delta)$と応答する場合を考えます。ωは角振動数、δは位相差で、正のδなら応力がひずみより先行します。 加法定理で$\sigma=\sigma_0\cos\delta\sin\omega t+\sigma_0\sin\delta\cos\omega t$と分けます。各係数をひずみ振幅$\varepsilon_0$で割ると、同位相の貯蔵弾性率E′と、90度ずれた損失弾性率E″になります。貯蔵は蓄えて返す働き、損失は1周期で散逸する働きに関係します。 大振幅で波形がゆがむ場合、入力と同じ基本周波数の成分を取り出します。最大応力を最大ひずみで割るだけでは、E′を求めたことになりません。 ひずみ振幅を増すとE′が低下するのがペイン効果です。一般に振幅を下げると回復する性質があり、過去の最大変形に依存するマリンス効果と区別します。高調波の発生だけからE′の低下が必ず導かれるわけではなく、基本成分を実際に評価します。

具体例

$\sigma_0/\varepsilon_0=150$MPa、$\delta=30^\circ$ なら $E'\approx130$MPa、$E''=75$MPa、$\tan\delta=0.58$。大振幅で使うとこの $E'$ が下がるのがペイン効果です。

温度時間換算則・マスターカーブ・WLF式
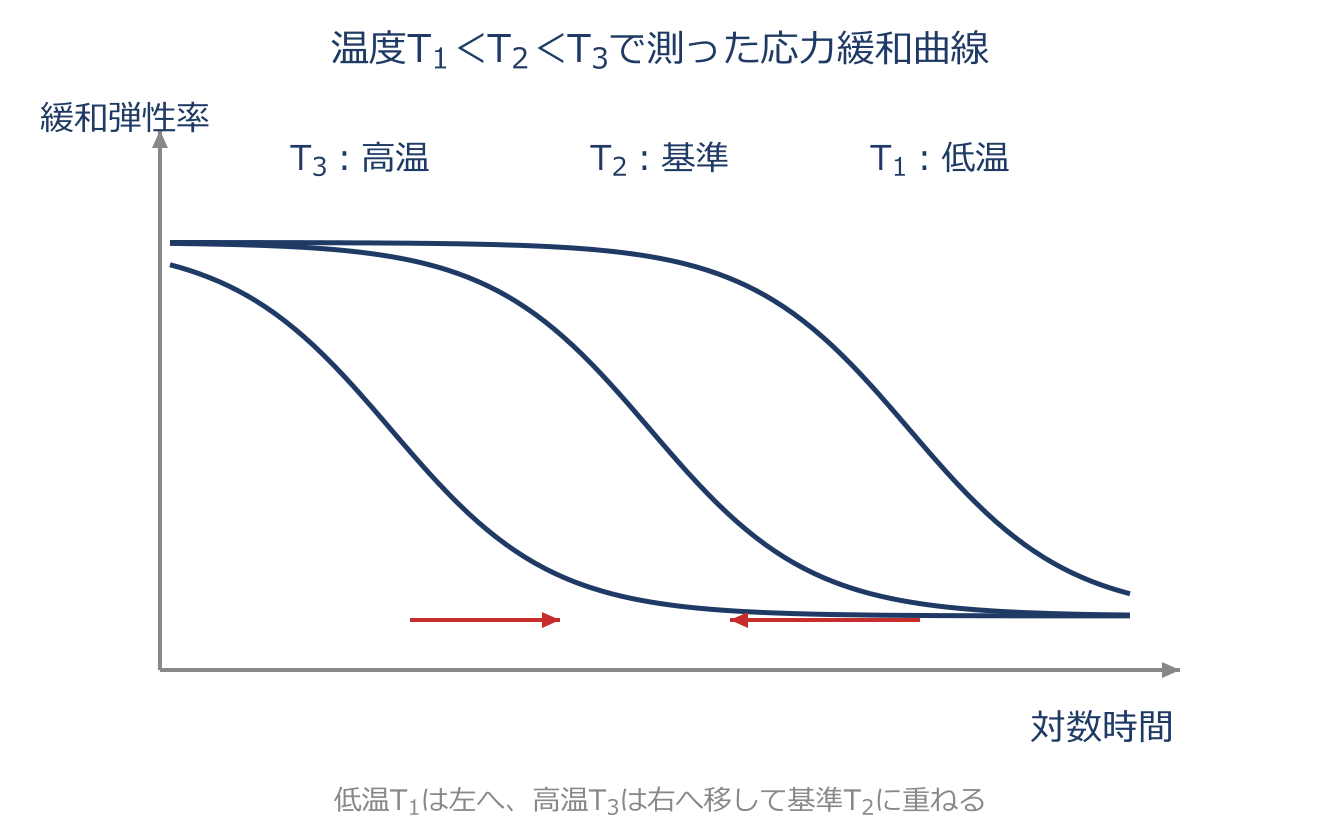
温度時間換算則・マスターカーブ・WLF式のアプリ教材図
$\log\alpha(T)=-\dfrac{C_1(T-T_s)}{C_2+(T-T_s)}$
温度を変えて測った緩和曲線を、対数時間軸に沿って水平移動して重ね、広い時間範囲のマスターカーブを作ります。基準温度へ低温曲線を移すと左の短時間・高周波側、高温曲線を移すと右の長時間・低周波側です。 $\alpha=t/t\prime$なので、基準温度の換算時間は$t\prime=t/\alpha$です。この重ね合わせが成り立つ性質を熱レオロジー的に単純と呼びます。 WLF式のlogは常用対数です。定数は基準温度と材料に依存し、特定の代表値がすべての材料へ適用できるわけではありません。

具体例

$C_1=8.86$、$C_2=101.6$、$T-T_s=10$なら、$\log_{10}\alpha=-88.6/111.6\approx-0.794$で、$\alpha\approx0.161$です。高温の測定時間をαで割るので、基準温度では長時間側へ移ります。

マクスウェルモデルと一般化マクスウェル(プローニー級数)
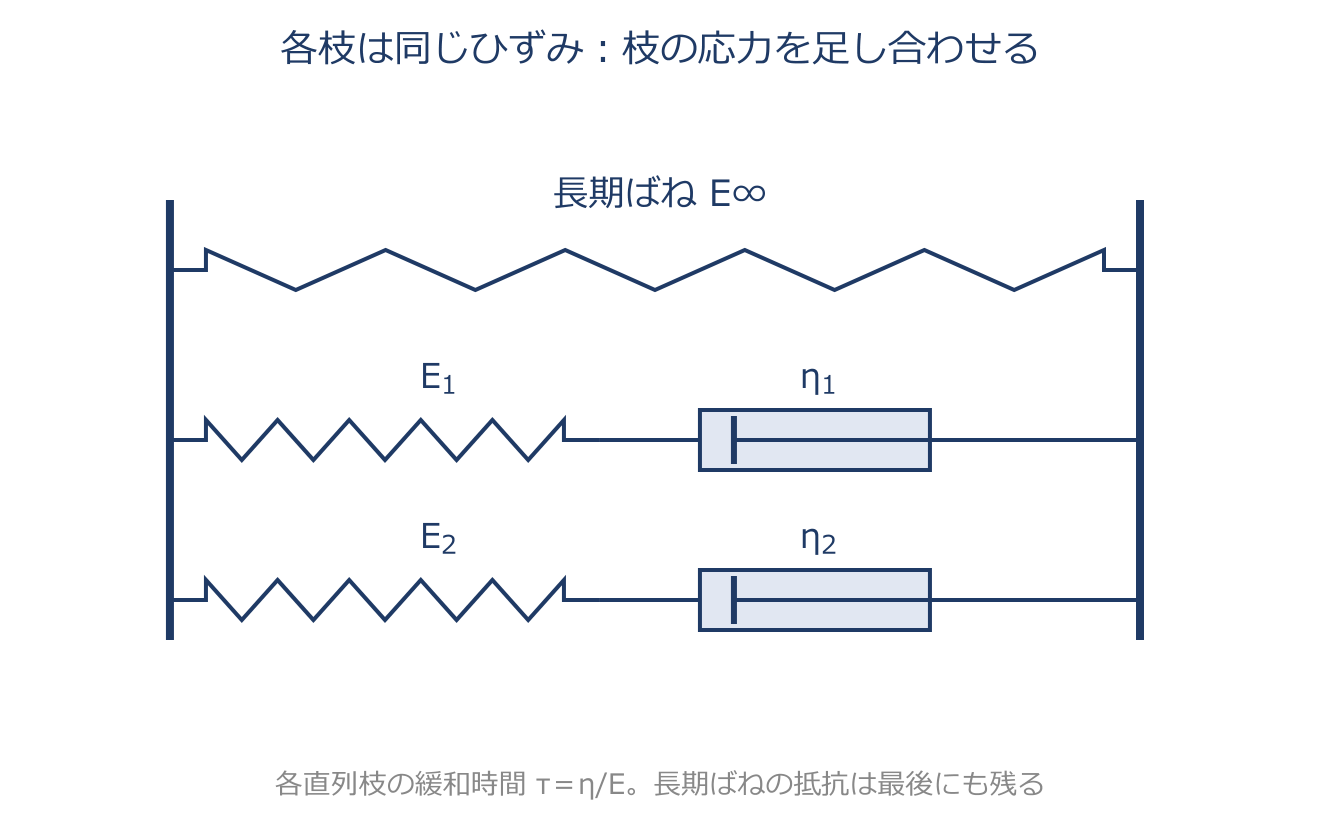
マクスウェルモデルと一般化マクスウェル(プローニー級数)のアプリ教材図
$E\prime=E\dfrac{(\omega\tau)^2}{1+(\omega\tau)^2}$ $E\prime\prime=E\dfrac{\omega\tau}{1+(\omega\tau)^2}$ $E(t)=E_\infty+\sum_i E_i e^{-t/\tau_i}$
マクスウェルモデルはばねEと粘性要素ηの直列で、ひずみ速度は$\dot\varepsilon=\dot\sigma/E+\sigma/\eta$です。$\tau=\eta/E$が緩和時間です。 上の動的弾性率は正弦波を与えたときの実部と虚部で、Eを掛けるため単位は応力です。Eで割った無次元表示と区別します。 複数の直列枝と長期ばねを並列にすると、同じひずみで各枝の応力が足し合わさります。緩和弾性率を指数減衰項の和で表すのがプローニー級数です。

具体例

$\omega\tau=1$なら単一枝の$E\prime=E\prime\prime=E/2$です。一般化モデルでは最初の剛性は$E_\infty+\sum E_i$、十分時間が経つと$E_\infty$が残ります。

連続体損傷力学と有効応力
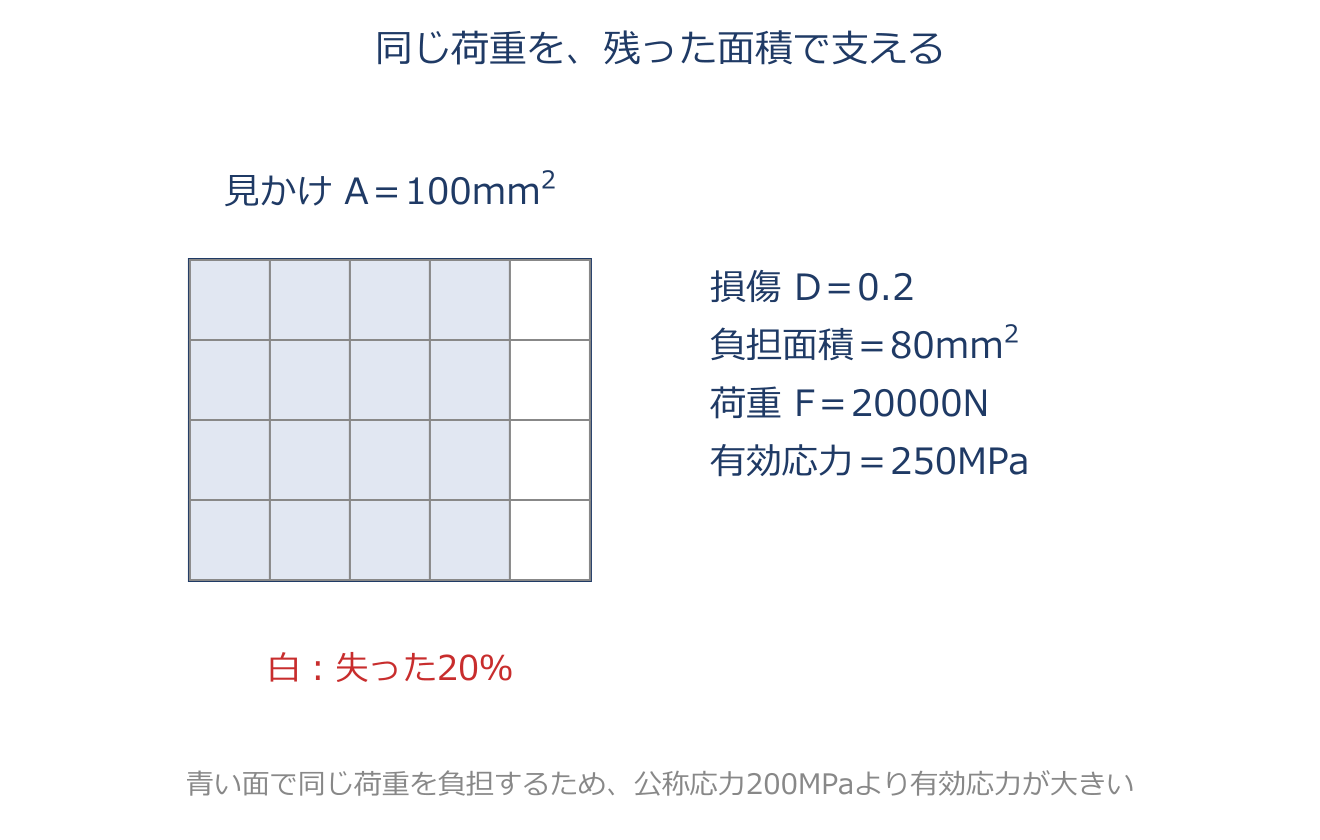
連続体損傷力学と有効応力のアプリ教材図
$\tilde{A}=(1-D)A,\qquad \tilde{\sigma}=\dfrac{F}{\tilde{A}}=\dfrac{\sigma}{1-D}$
損傷状態を変数として連続体へ取り込む方法です。等方損傷の一例ではDを有効面積の減少率とし、$0\le D<1$で扱います。 公称面積Aに対して負担面積は$(1-D)A$となるため、同じ力Fでも有効応力は$\sigma/(1-D)$へ増えます。Dが1に近いと式は特異になるので、完全破断後をこの式だけで扱うものではありません。 損傷力学全体が一つのスカラー変数に限定されるわけでもありません。

具体例

$\sigma=200$MPa、$D=0.2$ なら $\tilde{\sigma}=200/(1-0.2)=250$MPa。面積が20%失われ、応力は25%増しになります。

弾性テンソルの対称性と独立弾性定数
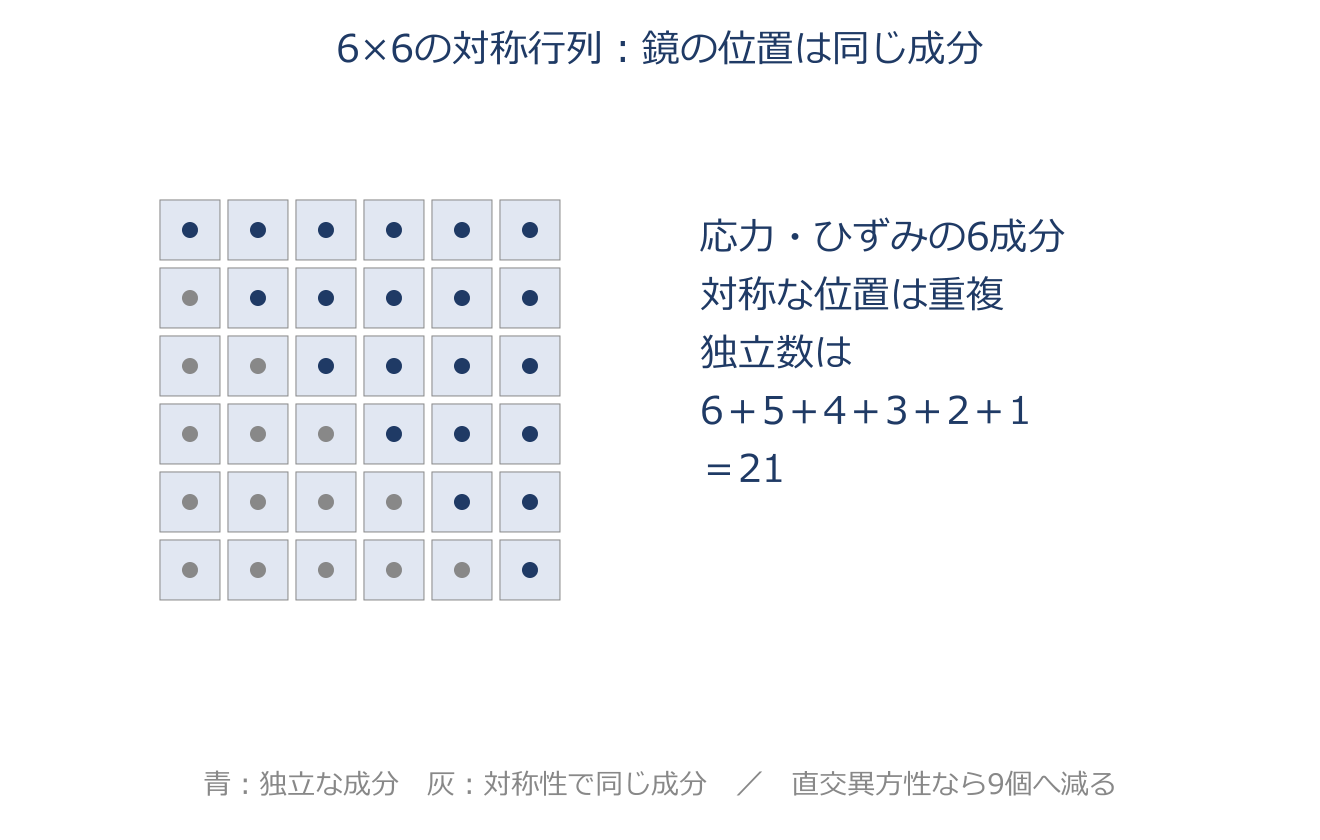
弾性テンソルの対称性と独立弾性定数のアプリ教材図
$D_{ijkl}=D_{jikl}=D_{ijlk}=D_{klij}$
応力とひずみは、それぞれ対称なので独立な成分は6個です。両者を結ぶ材料行列は6×6ですが、ひずみエネルギーが存在する弾性体では、この行列も対称になります。 したがって独立な成分は、対角を含む片側の$6+5+4+3+2+1=21$個です。これは一般の異方性線形弾性体で必要な最大数です。 直交異方性では、3方向のヤング率、3つのせん断弾性係数、独立な3つのポアソン比で9個です。例えば$\nu_{xy}/E_x=\nu_{yx}/E_y$という関係により、対になるポアソン比は独立に選べません。 等方性では$G=E/[2(1+\nu)]$なので、Eとνの2個からGも決まります。添字4個のテンソル表記と6×6の行列表記は、同じ関係を整理する二つの方法です。

具体例

一般異方性=21、直交異方性=9、等方性(ヤング率とポアソン比)=2。対称性が上がるほど独立な弾性定数は減ります。

古典積層板理論(CLPT)とABD剛性
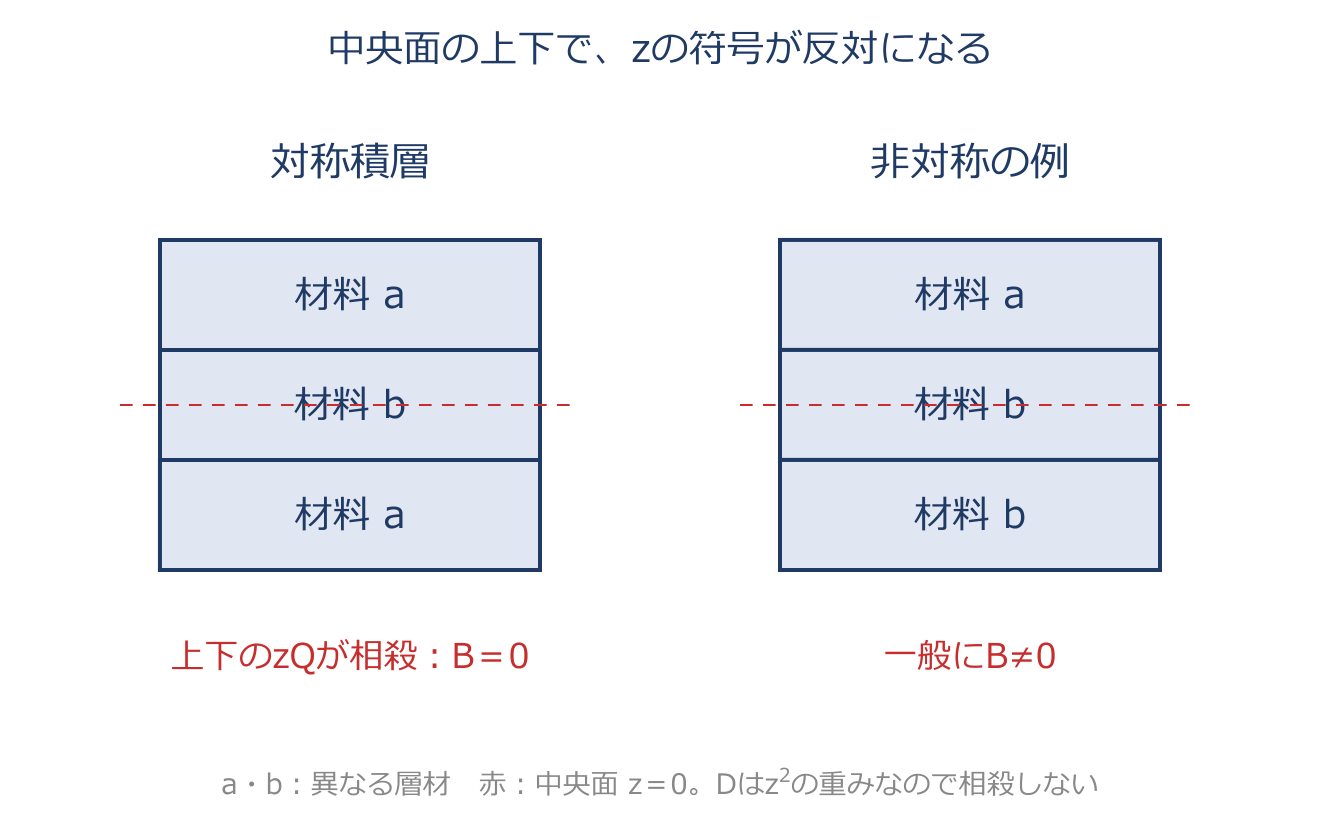
古典積層板理論(CLPT)とABD剛性のアプリ教材図
$A_{ij}=\sum_k Q_{ij}^{(k)}(z_k-z_{k-1})$ $B_{ij}=\dfrac12\sum_k Q_{ij}^{(k)}(z_k^2-z_{k-1}^2)$ $D_{ij}=\dfrac13\sum_k Q_{ij}^{(k)}(z_k^3-z_{k-1}^3)$
各層の剛性Qは板の共通x-y軸へ換算してから足します。中央面のひずみと曲率から、その位置のひずみを$\varepsilon(z)=\varepsilon^0+z\kappa$と表します。 合力は応力を厚さ方向に足すのでAとB、合モーメントはさらに腕zを掛けて足すのでBとDが現れます。Aは面内、Bは伸びと曲げの連成、Dは曲げの剛性です。 対称積層では上下のzQが打ち消されB=0ですが、$z^2Q$は打ち消されずD行列全体は消えません。個別の非対角成分が0になることとは別です。

具体例

全厚 $h=2$mm・$Q_{11}=120$GPa の対称一枚板なら、$A_{11}=Q_{11}h=240$MN/m、$B_{11}=0$、$D_{11}=Q_{11}h^3/12=80$N·m です。

アプリ教材原本をWeb向けに掲載。更新:2026年10月30日。本サイトは日本機械学会による公認・監修を示すものではありません。

スマートフォンで開く

計算力学技術者

QR code

カメラでQRコードを読み取り、スマートフォンでアプリを入手。

safa-lang.com/download/cae/