無料学習ライブラリ / 全公式77項目

固体力学2級の全公式集

アプリ教材の全公式を無料で読めます。章から探すか、検索して項目を開いてください。会員登録・アプリの購入は不要です。

第1章 計算力学のための数学の基礎

行列式の性質
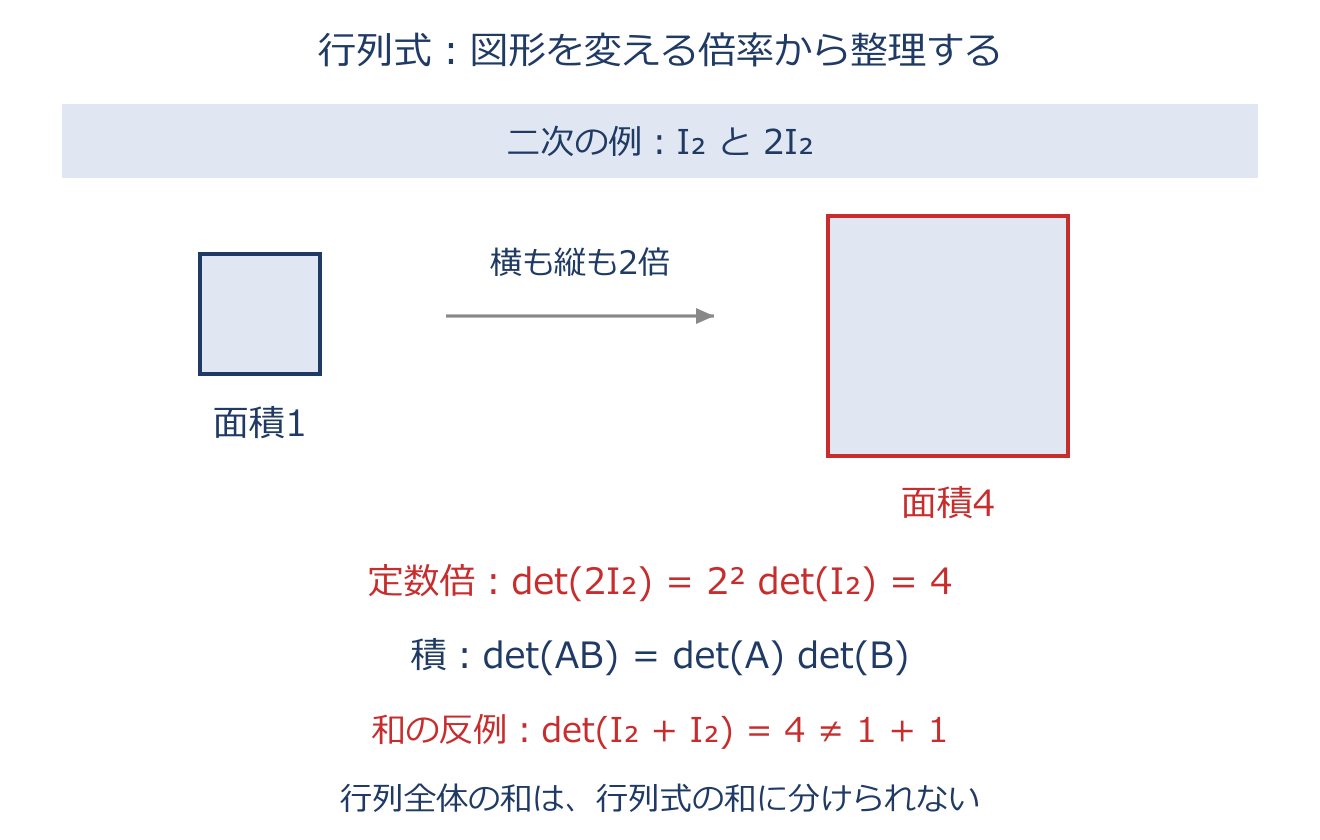
行列式の性質のアプリ教材図
$\det(cA)=c^n\det A$ $\det(AB)=\det A\,\det B$
行列式は、図形を変換したときの面積・体積の倍率と向きに関係する数です。面積の倍率は行列式の絶対値で、負の符号は向きの反転を表します。 n行n列の行列全体をc倍すると、各方向にc倍されるため、行列式はcのn乗倍です。積ABの行列式は、二つの変換の倍率を掛けた値になります。 和については、行列式を足す規則は一般にはありません。「必ず等しくない」という意味でもなく、特別な行列では一致することもあります。積の規則と区別します。

具体例

2次の単位行列をIとすると、$\det I=1$、$\det(2I)=2^2=4$。一方、$\det I+\det I=2$です。したがって、$\det(I+I)$を$\det I+\det I$へ分けると間違います。

固有値・固有ベクトル
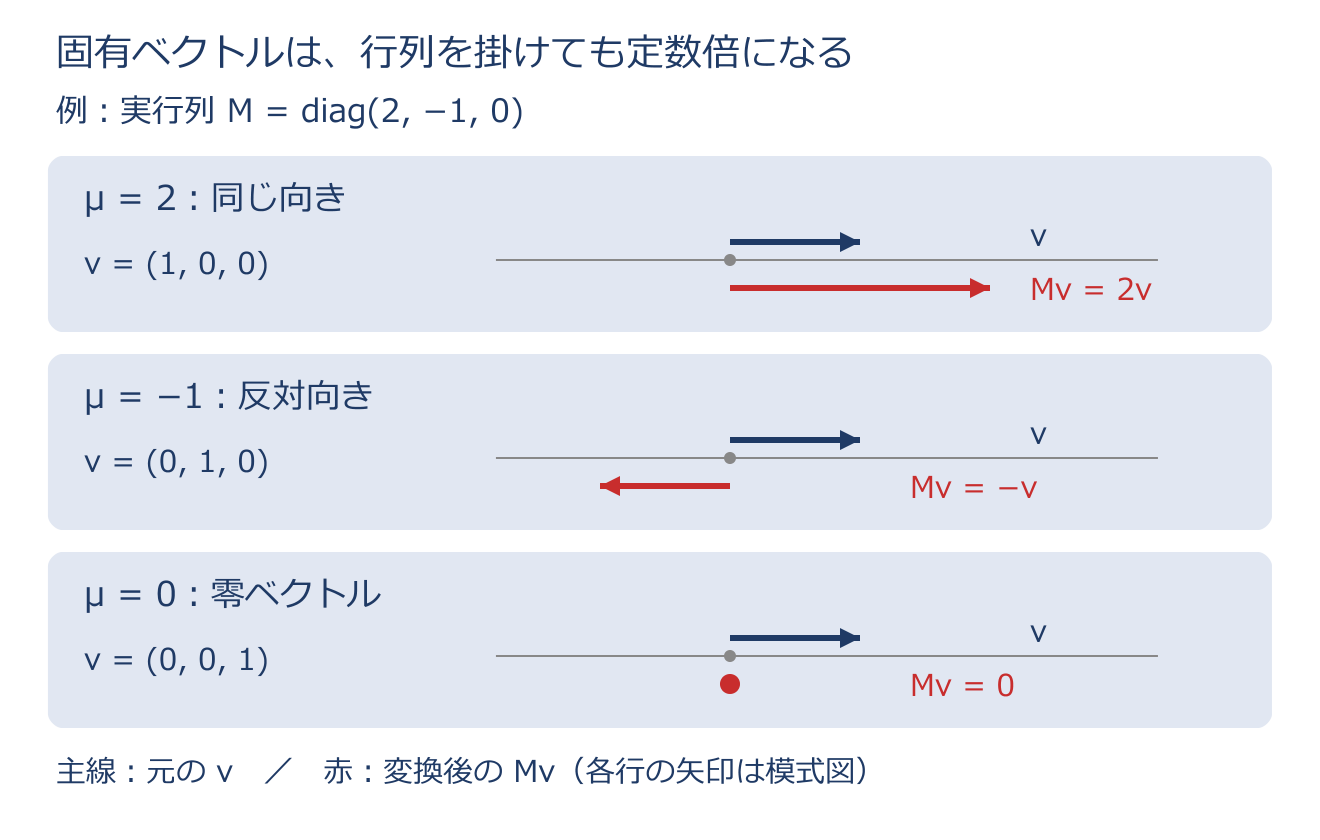
固有値・固有ベクトルのアプリ教材図
$A\mathbf x=\lambda\mathbf x\quad(\mathbf x\ne\mathbf0)$ $\det(A-\lambda I)=0$
ベクトルに行列Aを掛けると、一般には長さも方向も変わります。特別な非零ベクトルで、変換後も元と同じ直線上に残るものを固有ベクトルと呼び、その倍率λを固有値と呼びます。λが負なら逆向き、λが0なら零ベクトルになります。 式を移項すると$(A-\lambda I)\mathbf x=\mathbf0$です。ゼロ以外の解が存在するには、この行列が正則でないことが必要なので、行列式を0と置きます。 まずこの式からλを求め、次に元の式へ代入してベクトルの成分比を求めます。固有ベクトルの長さは任意なので、比較のため長さ1へそろえることがあります。

具体例

図の$A=\operatorname{diag}(2,-1,0)$では、x軸方向のベクトルは2倍、y軸方向は逆向き、z軸方向は0へ写ります。対応する固有値は2、−1、0です。固有ベクトル自体に零ベクトルを選ばないことに注意します。

テイラー展開・マクローリン展開(多変数)
$f(a+h,b+k)=f(a,b)+hf_x+kf_y+\frac12(h^2f_{xx}+2hkf_{xy}+k^2f_{yy})+\cdots$
基準点の近くでは、関数を「基準点の値+傾きによる変化+曲がり方による補正…」で表せます。これがテイラー展開です。基準点が原点ならマクローリン展開と呼びます。 上式では基準点が$(a,b)$、移動量がhとkです。$f_x,f_y$はx方向・y方向の傾きで、全て基準点で計算します。$f_{xx},f_{yy}$は各方向の曲がり方、$f_{xy}$は二方向が組み合わさる項です。 「一次まで」なら傾きの項で止め、「二次まで」なら二乗とhkの項も使います。二次の交差項の係数が2になるのは$(h\partial_x+k\partial_y)^2$を展開するためです。三次では係数が1、3、3、1になります。必要な次数まで計算し、残りを省くと近似誤差が生じます。

具体例

例として$f(x,y)=(x-y)^2$を基準点$(1,1)$のまわりで表します。 【手順1】各偏微分係数を $(1,1)$ で求める:$f(1,1)=0$、$f_x=2x-2y$ なので $f_x(1,1)=0$、$f_y=-2x+2y$ なので $f_y(1,1)=0$、$f_{xx}=2$、$f_{xy}=-2$、$f_{yy}=2$。【手順2】1次の項は $f_x,f_y$ が0なので消え、2次の項だけ残る:$f=\dfrac{1}{2!}\left[f_{xx}(x-1)^2+2f_{xy}(x-1)(y-1)+f_{yy}(y-1)^2\right]=\dfrac12\left[2(x-1)^2-4(x-1)(y-1)+2(y-1)^2\right]$。【手順3】$\dfrac12$ を掛けて $f=(x-1)^2-2(x-1)(y-1)+(y-1)^2$。【検算】もとの式は $f=(x-y)^2$ で、$x-y=(x-1)-(y-1)$ だから $f=\{(x-1)-(y-1)\}^2$ を展開しても同じ式になる(元が2次式なのでテイラー展開は厳密に一致)。

合成関数の偏微分(連鎖律)
$\frac{\partial w}{\partial x}=\frac{\partial f}{\partial u}\frac{\partial u}{\partial x}+\frac{\partial f}{\partial v}\frac{\partial v}{\partial x}$ $\frac{\partial w}{\partial y}=\frac{\partial f}{\partial u}\frac{\partial u}{\partial y}+\frac{\partial f}{\partial v}\frac{\partial v}{\partial y}$
$w=f(u,v)$で、uとvがどちらもxやyで変わるとします。xを少し変えると「uが変わってwが変わる経路」と「vが変わってwが変わる経路」があるので、各経路の微分の積を足します。 極座標$x=r\cos\theta,\ y=r\sin\theta$も同じ考え方です。半径rを変える効果と角度θを変える効果を、xとyを経由して計算します。角度はラジアンで扱います。

具体例

$w=f(x,y)$とすると、$w_r=f_x\cos\theta+f_y\sin\theta$、$w_\theta=-rf_x\sin\theta+rf_y\cos\theta$です。 後者をrで割ってから、それぞれを二乗して足します。交差項が打ち消され、$\sin^2\theta+\cos^2\theta=1$より$w_r^2+w_\theta^2/r^2=f_x^2+f_y^2$となります。これは$r>0$での関係で、角度方向の微分を距離当たりへ換算するためにrで割ります。

ベクトル解析とガウス・グリーンの公式
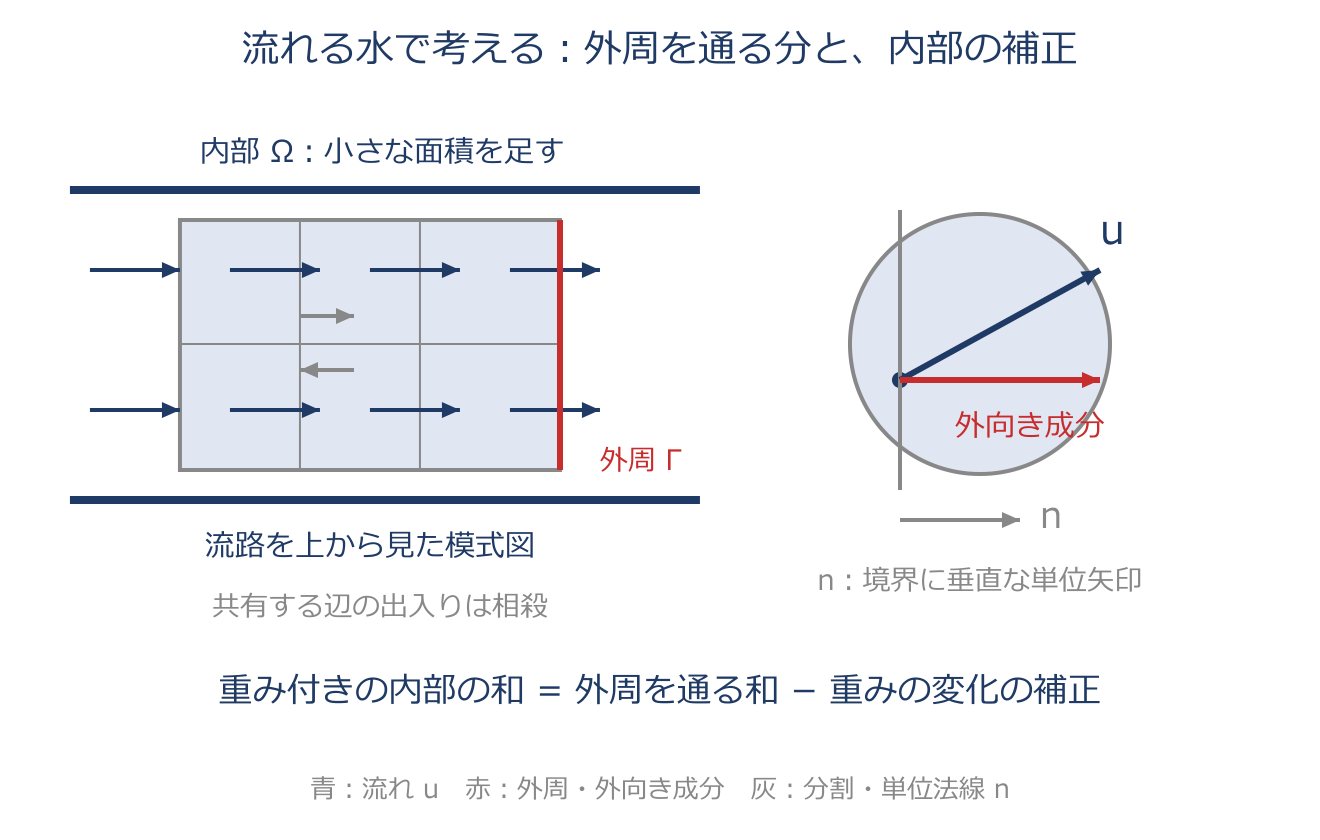
ベクトル解析とガウス・グリーンの公式のアプリ教材図
$\displaystyle\int_{\Omega} f\,\mathrm{div}\,\mathbf{g}\,dx=\int_{\Gamma} f\,\mathbf{g}\cdot\mathbf{n}\,ds-\int_{\Omega}\mathrm{grad}\,f\cdot\mathbf{g}\,dx$
勾配 $\mathrm{grad}\,f$、発散 $\mathrm{div}\,\mathbf{g}$、ラプラシアン $\Delta f=\mathrm{div}\,\mathrm{grad}\,f$ が基本の演算です。ガウス・グリーンの公式は「部分積分の多次元版」で、有限要素法の弱形式を導く土台になります。

具体例

$f\equiv1$ とすると発散定理 $\int_{\Omega}\mathrm{div}\,\mathbf{g}\,dx=\int_{\Gamma}\mathbf{g}\cdot\mathbf{n}\,ds$。$\mathbf{g}=\mathrm{grad}\,g$ とすると $\int_{\Omega} f\Delta g\,dx=\int_{\Gamma} f\dfrac{\partial g}{\partial n}ds-\int_{\Omega}\mathrm{grad}\,f\cdot\mathrm{grad}\,g\,dx$(公式問1-6)。

応力の釣合い方程式
$\frac{\partial\sigma_x}{\partial x}+\frac{\partial\tau_{xy}}{\partial y}+\frac{\partial\tau_{zx}}{\partial z}+X=0$ $\tau_{xy}=\tau_{yx}$
微小な直方体を切り出し、x方向の力を足して0と置いた式です。向かい合う面の応力の差が、微分の項になります。Xは単位体積当たりのx方向物体力で、重力などを表します。 応力の単位をN/m²とすると、位置で微分した項もXもN/m³です。y、z方向にも同様の式があります。回転のつり合いから、通常の固体ではせん断応力が対称になります。 静的なつり合いを、材料の応力–ひずみ関係、ひずみ–変位関係、境界条件と組み合わせて解きます。

具体例

物体力を無視する場合は$X=Y=Z=0$です。例えば断面一定の棒に分布荷重がなく、軸方向だけを考えるなら$d\sigma_x/dx=0$なので、軸応力は位置によらず一定になります。

線形性と重ね合わせ
$L(a\mathbf{x}+b\mathbf{y})=a\,L(\mathbf{x})+b\,L(\mathbf{y})$
この関係を満たす写像を線形写像といいます。例えば $-\Delta$ は線形で $-\Delta(au+bv)=a(-\Delta u)+b(-\Delta v)$。だからソースを定数倍・足し合わせると、解も同じ組合せになります(重ね合わせ)。非線形問題では重ね合わせはできません。 方程式だけでなく境界条件も対応させる必要があります。ゼロ変位境界を保って荷重を2倍にする場合は変位も2倍です。ゼロでない指定変位をそのまま固定した問題へ、この結論を無条件には使えません。

具体例

$-\Delta u=f$を同次の境界条件で解いた結果がuなら、荷重源を2fにした解は2uです。式に代入すると$-\Delta(2u)=2f$となり、ゼロの境界値も満たすためです。

1階微分の差分近似(前進・後退・中央)
前進(1次精度) $f'(x)\approx\dfrac{f(x+h)-f(x)}{h}$ 後退(1次精度) $f'(x)\approx\dfrac{f(x)-f(x-h)}{h}$ 中央(2次精度) $f'(x)\approx\dfrac{f(x+h)-f(x-h)}{2h}$
テイラー展開から導きます。前進差分・後退差分は誤差が $O(h)$ の1次精度、中央差分は誤差が $O(h^{2})$ の2次精度で、刻み幅 $h$ を半分にすると誤差が約1/4になり精度が良いです。

具体例

中央差分は $f(x+h)$ と $f(x-h)$ の差を使うため、テイラー展開の1次の誤差項が打ち消し合って2次精度になります(公式問1-10の正解)。

2階微分の中央差分
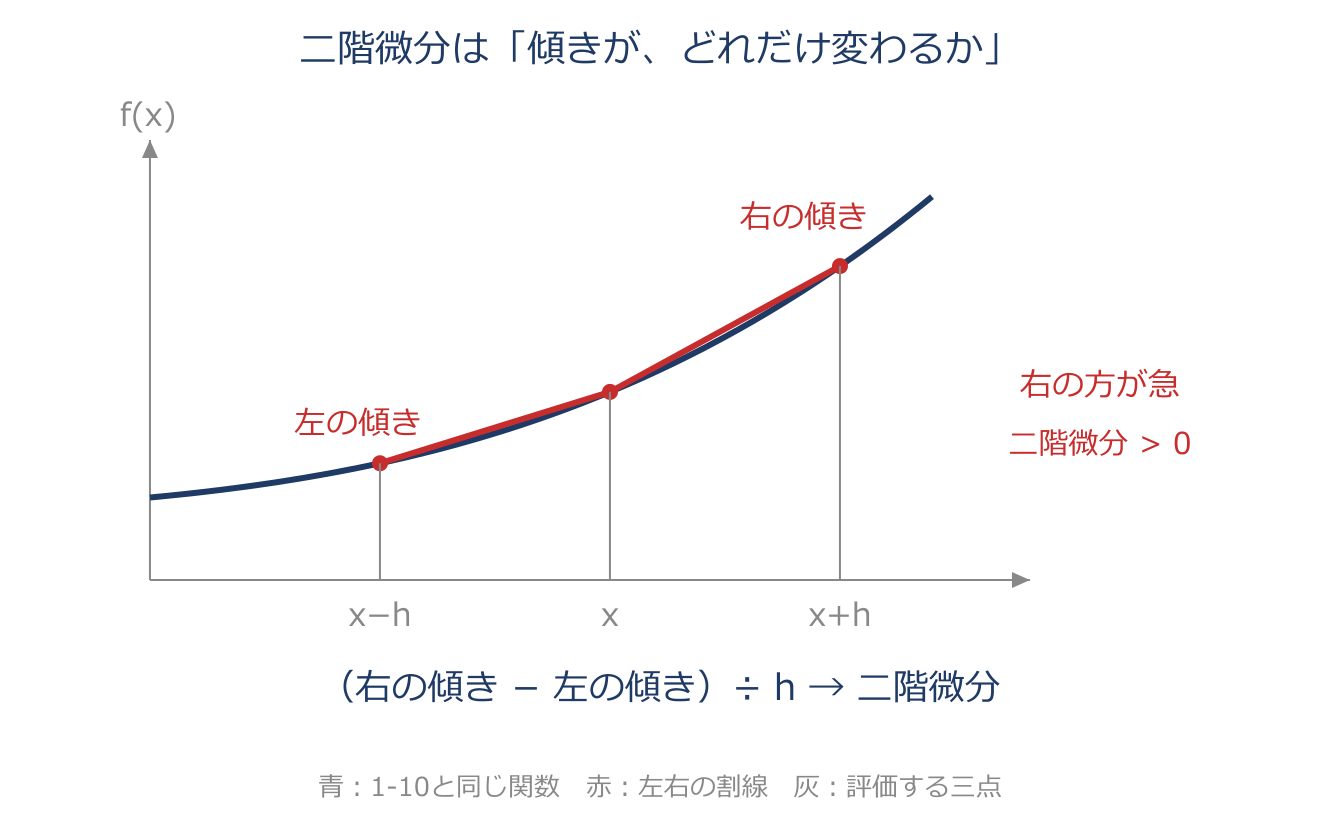
2階微分の中央差分のアプリ教材図
$f''(x)\approx\dfrac{f(x+h)-2f(x)+f(x-h)}{h^{2}}$(2次精度)
二階微分は「傾きが場所によってどれだけ変わるか」を表します。左の傾き$(f(x)-f(x-h))/h$と右の傾き$(f(x+h)-f(x))/h$の差を、さらにhで割ると表示した式になります。 テイラー展開で確認すると、左右を足したとき奇数階微分の項が打ち消され、$f(x+h)+f(x-h)-2f(x)=h^2f''(x)+O(h^4)$です。hの二乗で割ると、十分滑らかな関数では誤差が$O(h^2)$になります。高次の項まで全て消えるわけではありません。

具体例

分母は $h^{2}$、分子は $f(x+h)-2f(x)+f(x-h)$。中央の係数が $-2$ になるのが要点です(公式問1-11の正解)。

有限要素解の収束次数
$e(H)\approx C H^p$ $\frac{e(H/2)}{e(H)}\approx\frac{1}{2^p}$
Hを代表的な要素寸法、eを選んだ方法で測る誤差、pを収束次数とします。Cがほぼ一定とみなせる範囲では、要素寸法を半分にすると誤差はおよそ$1/2^p$になります。 滑らかな解を適切な形状のk次要素で近似する標準的な場合、変位のL²ノルム誤差は$O(H^{k+1})$、一階微分を含む誤差は$O(H^k)$が目安です。L²ノルムは、全領域の誤差を二乗して積分し、平方根を取る測り方です。 点ごとの最大応力まで同じ次数で減る保証ではありません。特異点や極端にゆがんだ要素では前提が崩れます。誤差の測り方を示さず「変位は常にk次」とだけ書かないことが大切です。

具体例

$p=2$ならHを半分にした誤差は約1/4、$p=1$なら約1/2です。h法は要素を細かくし、p法は近似の次数を上げ、r法は節点位置を動かします。どの方法でも、同じ位置・同じ物理量で結果を比較します。

固体力学の基礎

材料の変形しにくさ:E・G・ポアソン比
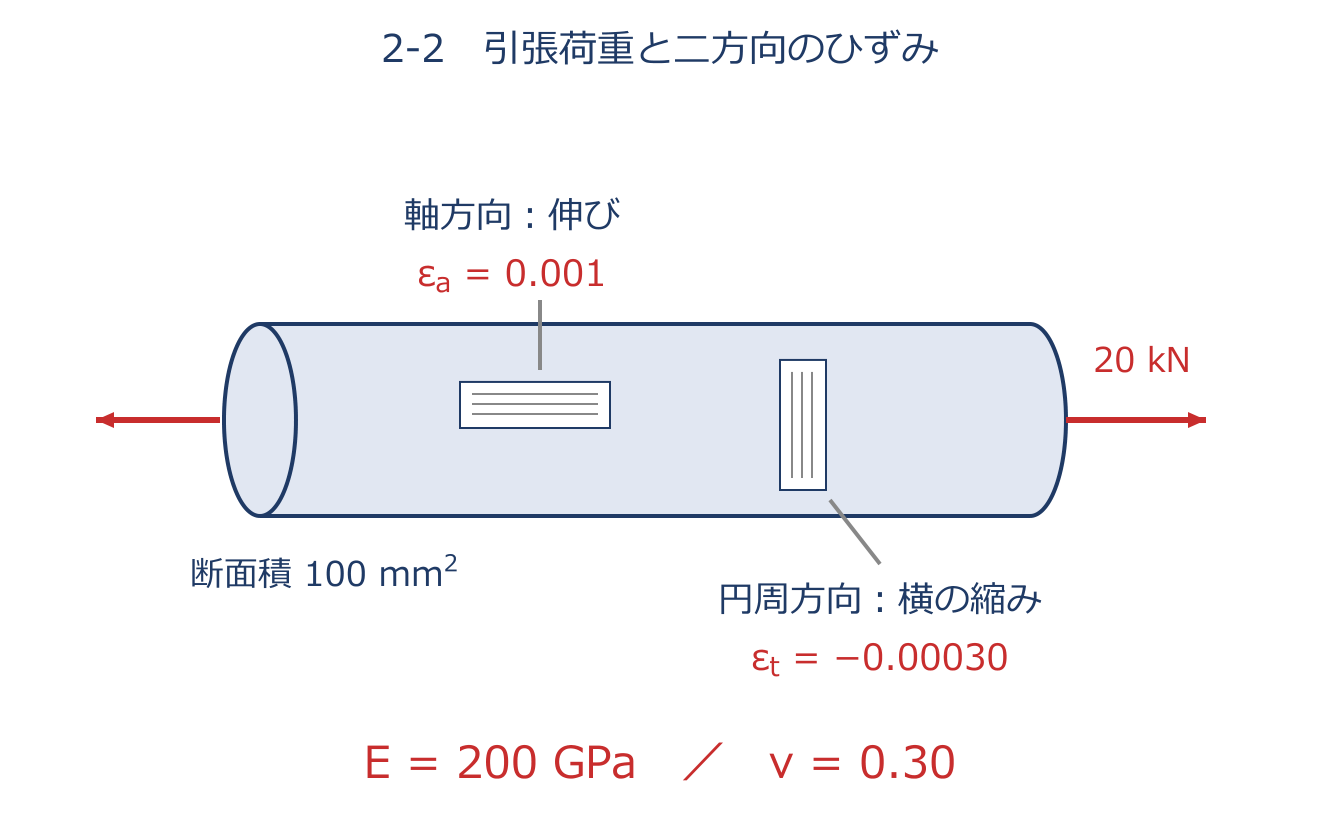
材料の変形しにくさ:E・G・ポアソン比のアプリ教材図
$G=\dfrac{E}{2(1+\nu)}$
同じ形状の試験片に同じ荷重を加えても、材質によって変形量は異なります。材料の弾性範囲での応力とひずみの関係を表す定数が、弾性係数です。 応力σは単位面積あたりの内力です。軸方向の力Pが断面に一様に分布するときは、$\sigma=P/A$ で求めます。 ひずみεは伸びを元の長さで割った割合です。1000 mmの棒が1 mm伸びれば、ひずみは0.001です。 荷重を取り除けば元へ戻り、力と変形が比例する範囲では、単軸応力の関係は $\sigma=E\varepsilon$ です。Eを縦弾性係数、またはヤング率と呼び、Eが大きいほど同じ応力で伸びにくくなります。 Gは、せん断変形に対する弾性係数で、横弾性係数またはせん断弾性係数と呼びます。その場合の応力τと、直角だった角度がどれだけ変わったかを表す工学せん断ひずみγには、$\tau=G\gamma$ の関係があります。 ポアソン比νは、縦に伸ばしたとき横に細くなる割合を結び付ける数字で、$\nu=-\varepsilon_{\perp}/\varepsilon_{\parallel}$ です。伸びを正、縮みを負とするため、普通の材料では先頭の負号によってνが正になります。 カードの式は、どの向きでも性質が同じ「等方性」の線形弾性体で、E・G・νを結び付けます。木材や繊維材料など、向きで性質が違う材料にそのまま使えません。 EとGには応力の単位があり、νとひずみには単位がありません。剛性は変形のしにくさ、強度は降伏や破断に対する抵抗を表します。 弾性係数が大きいことから、そのまま強度も大きいとは判断できません。

具体例

図と同じ$E=200000\,\mathrm{MPa}$、$\nu=0.30$、断面積100 mm²、引張荷重20 kNで計算します。 ① $G=200000/[2(1+0.30)]\approx76923\,\mathrm{MPa}$。 ② $\sigma=20000/100=200\,\mathrm{MPa}$、$\varepsilon=200/200000=0.001$。 ③長さ1000 mmなら伸びは1 mm、横ひずみは$-0.30\times0.001=-0.0003$です。百分率0.1%を式に入れるときは0.001に直します。

変位とひずみ:動くことと形が変わること
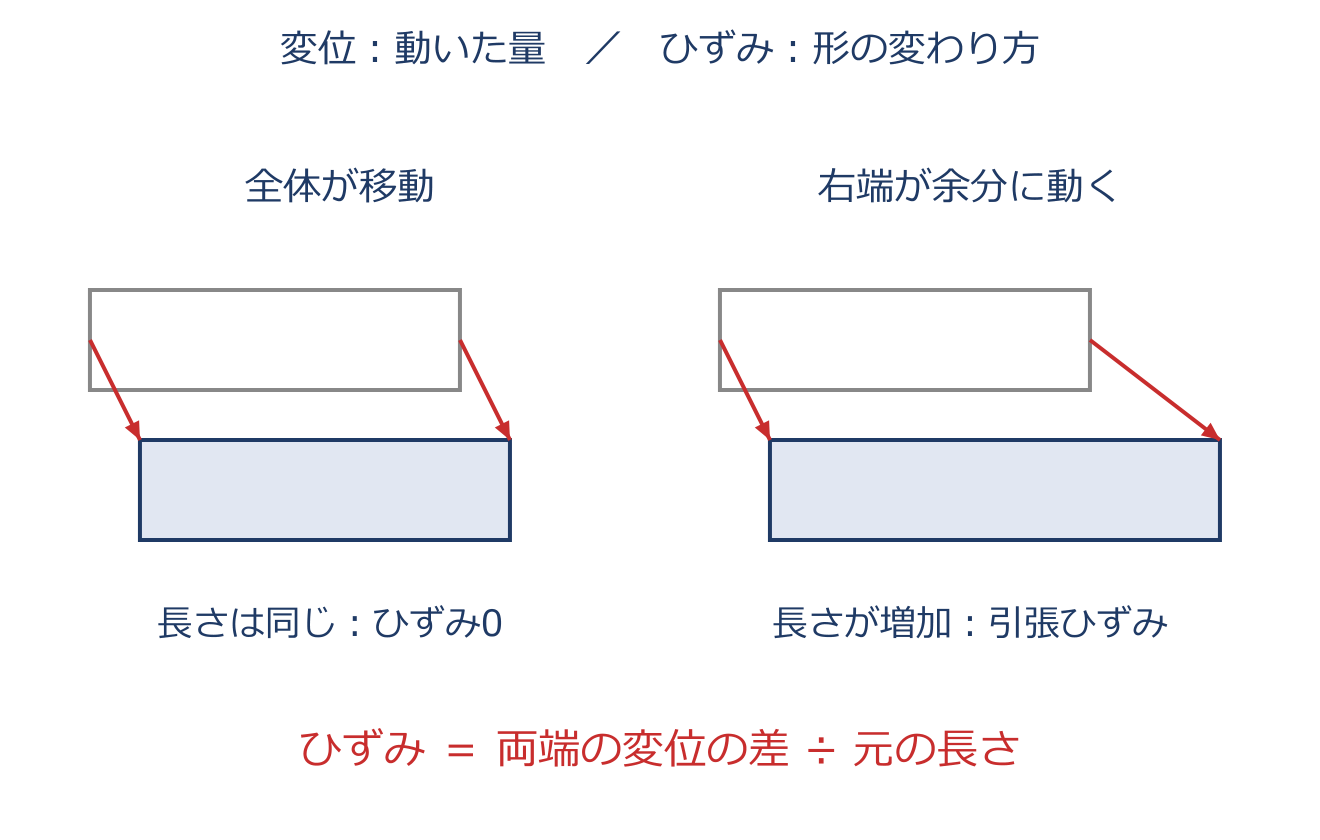
変位とひずみ:動くことと形が変わることのアプリ教材図
$\gamma_{xy}=\dfrac{\partial u}{\partial y}+\dfrac{\partial v}{\partial x}$
物体全体が同じ量だけ平行移動しても、内部の点間距離や角度は変わりません。一方、点ごとの変位に差があると変形が生じます。 この違いから、変位そのものではなく、変位の位置による変化を使ってひずみを求めます。変位は、ある点が元の場所からどれだけ動いたかを表します。 ひずみは、近くの二点の間隔や、二本の線が作る角度がどれだけ変わったかを表します。全ての点が同じ距離だけ動くなら、ひずみはゼロです。 x方向の変位をu、y方向をv、z方向をwと書きます。x方向の垂直ひずみは $\varepsilon_x=\partial u/\partial x$ です。 例えば距離Δxだけ離れた二点の変位差をΔuとすると、区間の平均ひずみはΔu/Δxです。Δxを十分小さくした極限が、この偏微分です。 y方向なら $\varepsilon_y=\partial v/\partial y$、z方向なら $\varepsilon_z=\partial w/\partial z$ となります。カードのγは、直角だった角度の変化を表す工学せん断ひずみです。 上側ほど横へ動く効果と、右側ほど縦へ動く効果の両方があるので、二つの変化を足します。他の面も同様に、$\gamma_{yz}=\partial v/\partial z+\partial w/\partial y$、$\gamma_{zx}=\partial w/\partial x+\partial u/\partial z$ です。 ひずみテンソルの成分では $\varepsilon_{xy}=\gamma_{xy}/2$ となります。工学せん断ひずみとテンソル成分を混用すると、二倍の誤差が生じます。 この式は伸び縮みと回転が小さい場合の近似です。大きな回転では、形が変わらない動きでもこの近似が誤ったひずみを出すことがあり、別の式が必要になります。

具体例

①x、y、u、vを全てmmで表し、$u=0.002y$、$v=0.001x$ とします。上へ1 mm進むと横の変位は0.002 mm増え、右へ1 mm進むと縦の変位は0.001 mm増えるので、$\gamma_{xy}=0.002+0.001=0.003$。ひずみテンソルの成分は0.0015です。 ②全ての点が右へ5 mm動く $u=5$、$v=0$ なら、どの変位も場所によって変わらず、ひずみはゼロです。

見る向きで変わる応力:主応力とモール円
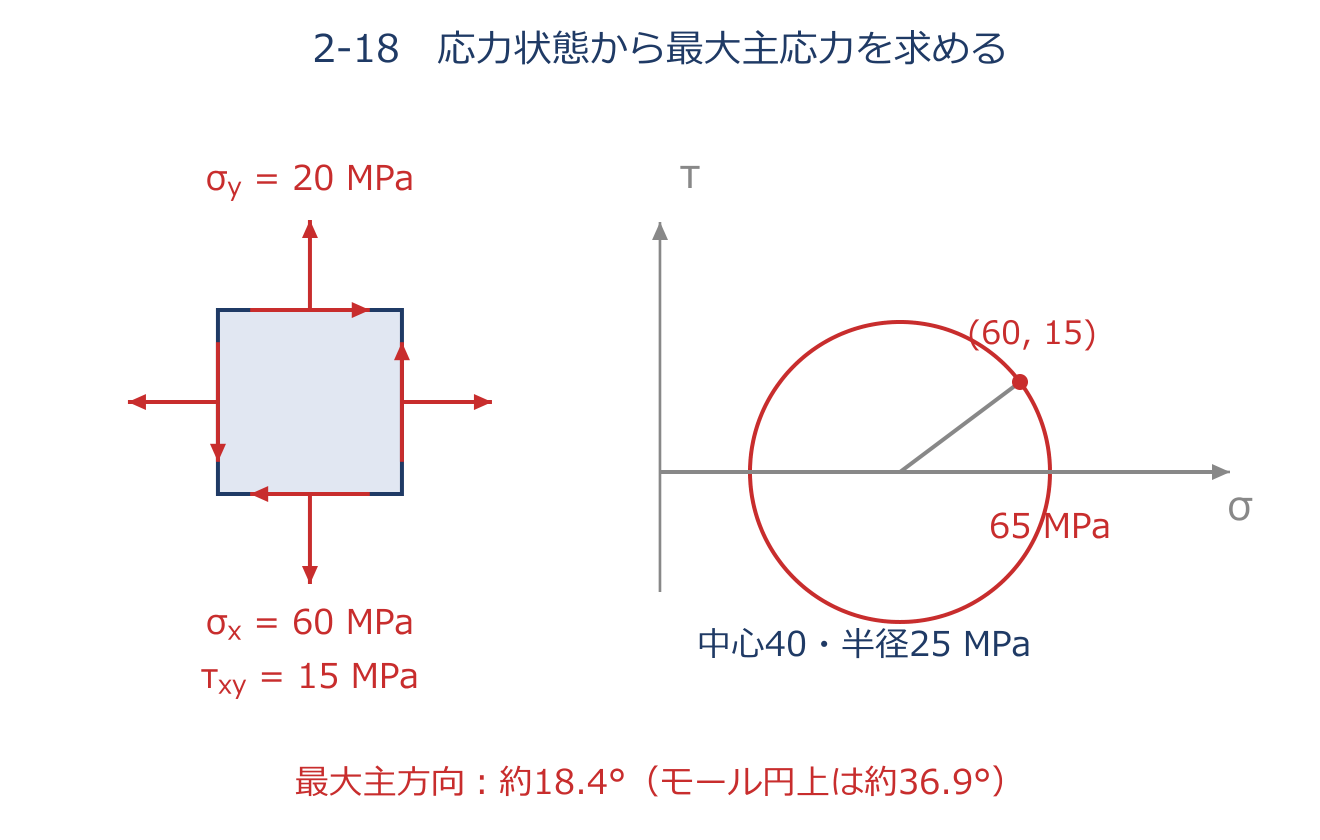
見る向きで変わる応力:主応力とモール円のアプリ教材図
$\sigma_{\pm}=\dfrac{\sigma_x+\sigma_y}{2}\pm\sqrt{\left(\dfrac{\sigma_x-\sigma_y}{2}\right)^2+\tau_{xy}^2}$
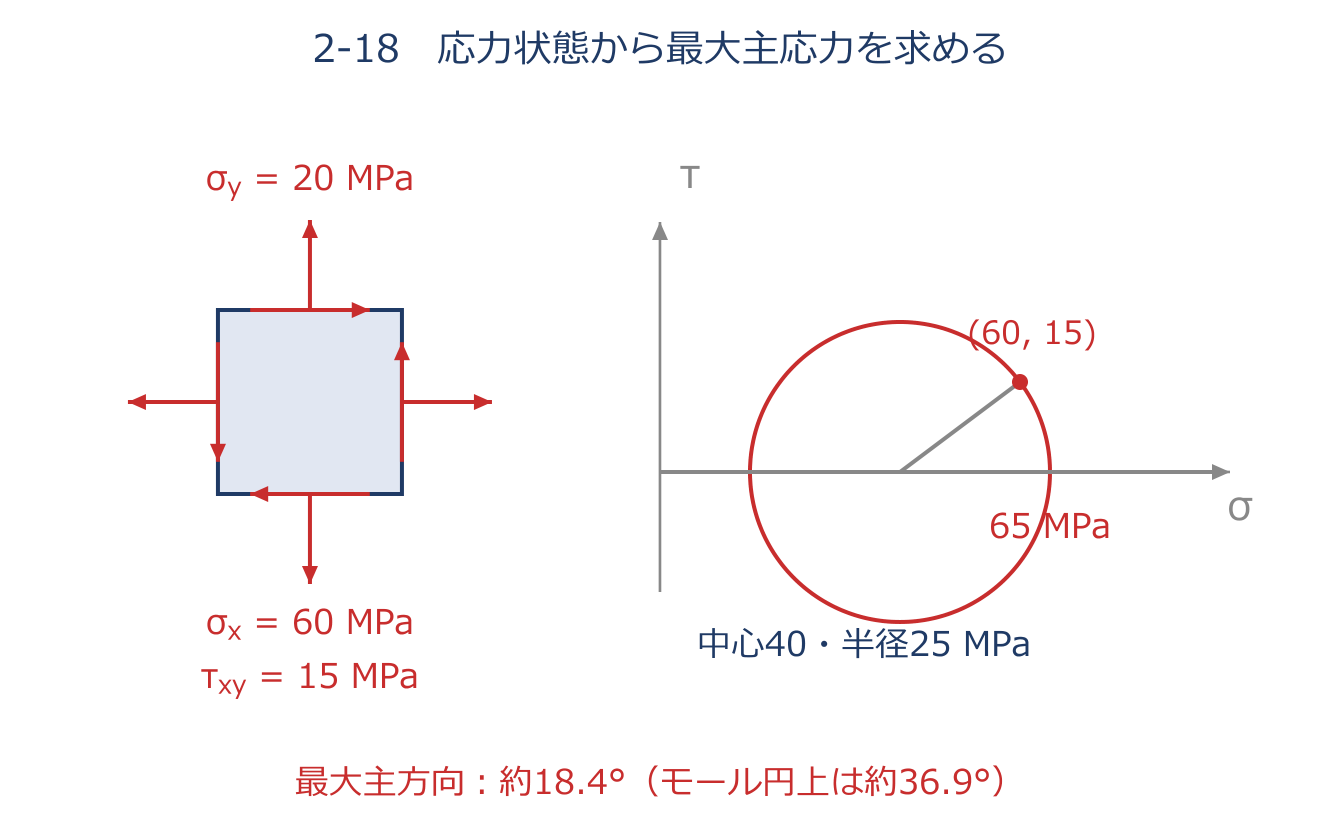
材料内部の同じ点でも、考える切断面の向きによって、垂直応力とせん断応力の成分は変わります。座標を回転させても応力状態そのものは変わらず、それを表す成分の組合せが変わります。 この分け方を変える計算が応力の座標変換です。面の向きを変えていくと、ずらす成分がゼロになる向きが見つかります。 その面の垂直応力が主応力で、xy平面内の二つをカードの式で求めます。プラスの側が大きい値、マイナスの側が小さい値です。 まず二つの垂直応力の平均Cを求め、次に平方根部分Rを求めると、主応力はCにRを足した値と引いた値になります。モール円は、横軸に垂直応力、縦軸にせん断応力を取って、この変化を円で表したものです。 中心は横軸上のC、半径はRで、左右の端が面内主応力、上下の端が面内での最大せん断応力に対応します。実際の面をθだけ回すと、円上では2θだけ移動します。 ただし回る向きは、図の縦軸で正のせん断応力をどちらに取るかにもよります。平面応力では、面外の主応力ゼロも存在します。 全方向の最大せん断応力を求めるときは、面内の二つとゼロを大きい順にσ1、σ2、σ3と並べ、$\tau_{\max}=(\sigma_1-\sigma_3)/2$ とします。面内の最大値Rと同じになるとは限りません。 主軸の角度を逆三角関数で求める場合も、角度の範囲と、どちらの主応力の向きかを確認しましょう。

具体例

図と同じ $\sigma_x=60,\sigma_y=20,\tau_{xy}=15$(単位MPa)で計算します。中心は $C=(60+20)/2=40$、半径は $R=\sqrt{20^2+15^2}=25$ です。面内主応力は $40+25=65$ と $40-25=15$、面内最大せん断応力は25 MPaです。 平面応力では面外の主応力0も含めます。全方向の最大せん断応力は $(65-0)/2=32.5\ \mathrm{MPa}$ となり、面内の25 MPaとは異なります。

応力の座標変換(x-y を反時計回りに回した x'-y')
応力の座標変換(x-y を反時計回りに回した x'-y')のアプリ教材図
$\sigma_{x'}=\sigma_x\cos^2\theta+\sigma_y\sin^2\theta+\tau_{xy}\sin2\theta$ $\sigma_{y'}=\sigma_x\sin^2\theta+\sigma_y\cos^2\theta-\tau_{xy}\sin2\theta$ $\tau_{x'y'}=\frac{\sigma_y-\sigma_x}{2}\sin2\theta+\tau_{xy}\cos2\theta$
同じ場所にかかる同じ力でも、見る向き(座標軸)を変えると「まっすぐ押す力(垂直応力)」と「ずらす力(せん断応力)」への分け方が変わります。もとの $x,y$ 軸を反時計回りに角度 $\theta$ だけ回した軸を $x',y'$ とすると、新しい成分 $\sigma_{x'},\sigma_{y'},\tau_{x'y'}$ は、もとの $\sigma_x,\sigma_y,\tau_{xy}$ から上の式で計算できます。 角度が $2\theta$ の形で入るのが特徴で、応力は「向きを180°変えると元に戻る」性質があるためです。この式を図にしたのが次のモールの応力円です。

具体例

図では$\sigma_x=60$、$\sigma_y=20$、$\tau_{xy}=15$ MPaです。主方向は$\tan2\theta=30/40=0.75$から$\theta\approx18.4^\circ$。この向きでは$\cos2\theta=0.8$、$\sin2\theta=0.6$なので、$\sigma_{x'}=40+20\times0.8+15\times0.6=65$ MPa、$\tau_{x'y'}=-20\times0.6+15\times0.8=0$です。図のモール円でも主応力65 MPaが読めます。

3次元の主応力(特性方程式・応力の不変量)
$\begin{vmatrix}\sigma_x-\sigma&\tau_{xy}&\tau_{zx}\\\tau_{xy}&\sigma_y-\sigma&\tau_{yz}\\\tau_{zx}&\tau_{yz}&\sigma_z-\sigma\end{vmatrix}=0$ $\sigma^3-I_1\sigma^2+I_2\sigma-I_3=0$ $I_1=\sigma_x+\sigma_y+\sigma_z$ $I_2=\sigma_x\sigma_y+\sigma_y\sigma_z+\sigma_z\sigma_x-\tau_{xy}^2-\tau_{yz}^2-\tau_{zx}^2$ $I_3=\sigma_x\sigma_y\sigma_z-\sigma_x\tau_{yz}^2-\sigma_y\tau_{zx}^2-\sigma_z\tau_{xy}^2+2\tau_{xy}\tau_{yz}\tau_{zx}$
3次元では、ある1点の応力は6つの成分 $(\sigma_x,\sigma_y,\sigma_z,\tau_{xy},\tau_{yz},\tau_{zx})$ で表せます。ここでもせん断応力が全部0になる向きが3つあり、そのときの垂直応力が3つの主応力 $\sigma_1\geq\sigma_2\geq\sigma_3$ です。 これらは応力行列の固有値で、上の3次方程式の3つの解として求まります。係数 $I_1,I_2,I_3$ は軸の取り方を変えても値が変わらないので「応力の不変量」と呼び、$I_1$ は3つの垂直応力の和(=主応力の和)、$I_3$ は行列式です。

具体例

全方向から同じ圧力 $-p$ を受ける状態(静水圧)では $\sigma_1=\sigma_2=\sigma_3=-p$ で、どの向きでもせん断応力は0。

棒の伸びと、つながった棒の考え方
棒の伸びと、つながった棒の考え方のアプリ教材図
$\delta=\dfrac{PL}{EA}$
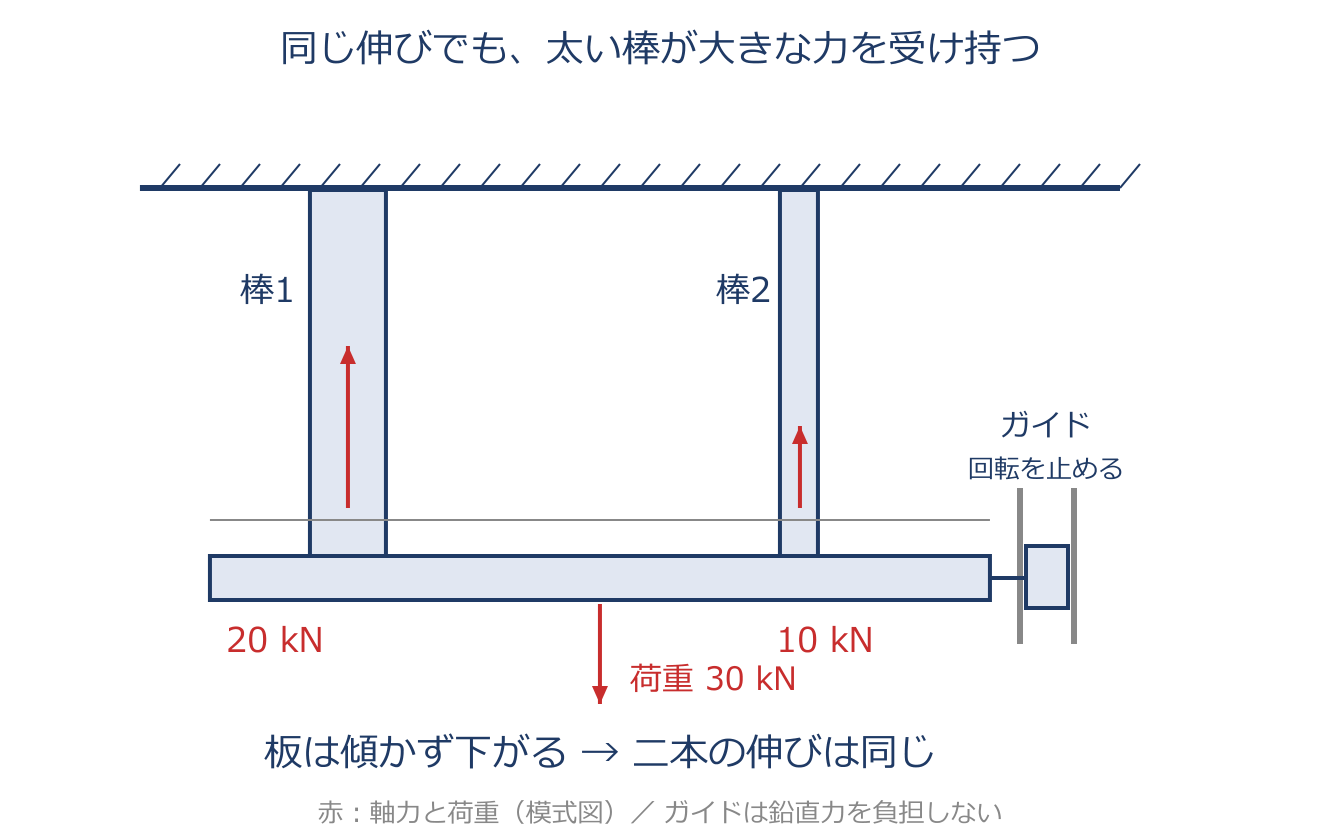
一様な棒が軸力Pを受けるとき、応力はP/A、単軸弾性ひずみはP/(EA)です。ひずみに元の長さLを掛けると、伸びδ=PL/(EA)が得られます。 軸力と長さに比例し、縦弾性係数と断面積に反比例する関係です。Pは棒の軸方向の力、Lは元の長さ、Aは断面積、Eは材料の伸びにくさ、δは伸びた長さです。 分子にあるPとLを大きくすると伸びが増え、分母のEとAを大きくすると伸びが減ります。式は、軸力・断面積・材料が一様な棒が、小さな弾性変形をする場合に使います。 引張りを正に取れば、圧縮ではPもδも負になります。棒が途中で太くなったり材料が変わったりするなら、各区間の伸びを計算して足します。 先端につないだ直列の棒は、途中に別の力が加わらなければ同じ軸力を受け、全体の伸びは各棒の伸びの合計です。横に並べた棒が同じだけ動く剛体板につながっている場合は、板が傾かない条件なら各棒の伸びが同じになります。 ただし、棒が負担する力まで同じとは限りません。伸びにくい棒ほど大きな力を負担します。 力の釣合いだけで未知の力を決められない問題を不静定と呼びます。その場合は「つながった場所は離れない」「固定端は動かない」という変形の条件を追加します。 これが適合条件です。太さが連続的に変わる棒は、細かい区間の伸びを積み上げる積分が必要になります。 細長い棒の圧縮で起こる横曲がり、つまり座屈は、この伸びの式だけでは判定できません。

具体例

① $P=10000\,\mathrm{N}$、$L=1000\,\mathrm{mm}$、$A=100\,\mathrm{mm^2}$、$E=200000\,\mathrm{MPa}$ なら、$\delta=10000\times1000/(200000\times100)=0.5\,\mathrm{mm}$。 ②同じL・Eの二本の棒が、傾かず平行移動する剛体板を支え、断面積が左200と右100 mm²なら、同じ伸びに必要な力の比は2:1です。全荷重30000 Nのうち、左20000 Nと右10000 Nを負担します。

丸棒のねじりとせん断応力
丸棒のねじりとせん断応力のアプリ教材図
$\tau(r)=\dfrac{Tr}{I_p}$
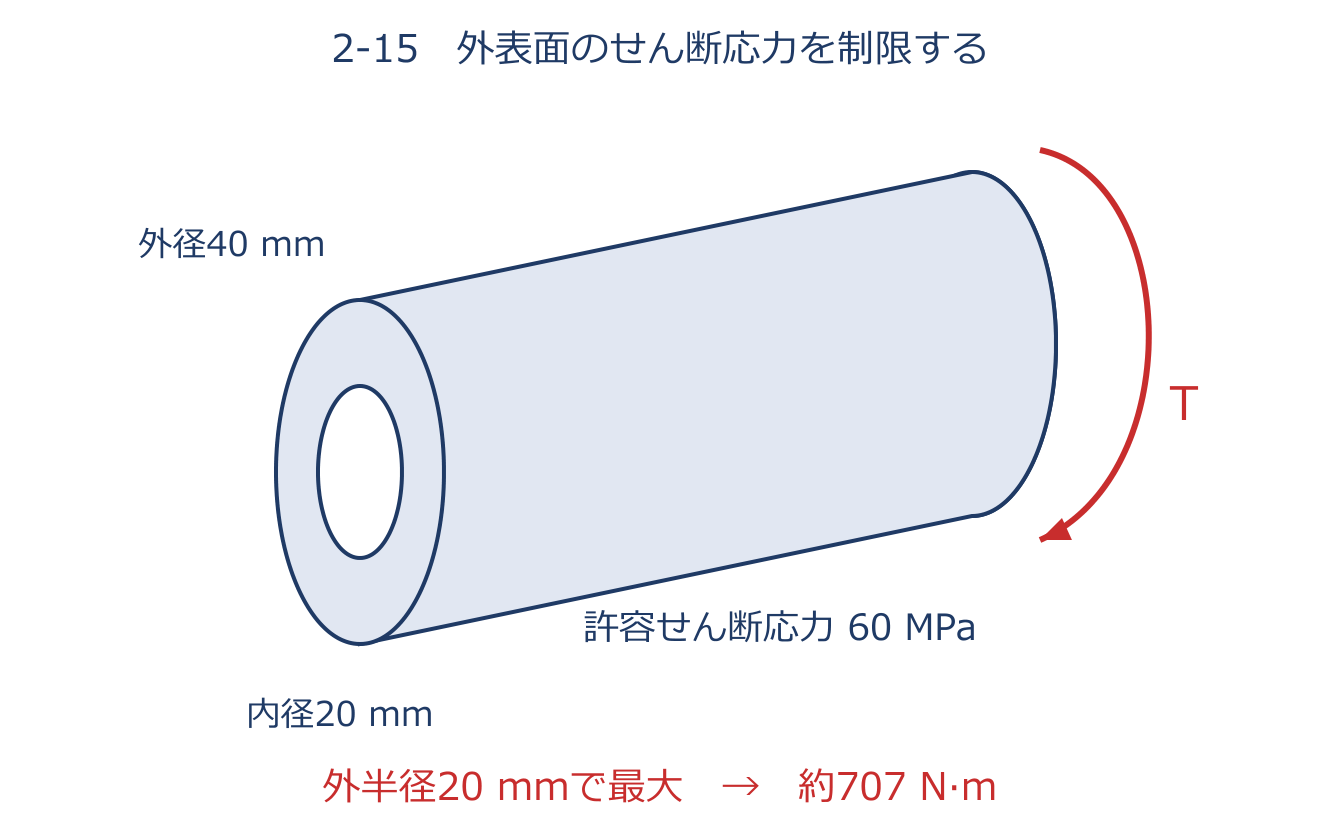
円形軸に軸まわりのトルクを加えると、断面ごとに回転角が変化し、ねじり変形が生じます。トルクTは回転軸まわりの力のモーメントで、力に作用線までの垂直距離を掛けて求めます。 単位はN mやN mmです。ねじられた丸棒の内部では、面に沿って材料をずらすせん断応力τが生じます。 小さな正方形を切り出すと、一つの面だけにせん断応力を描いたのでは回転の釣合いが保てません。通常の固体力学では、直角な面にも等しい成分のせん断応力があり、$\tau_{xy}=\tau_{yx}$ となります。 これを共役せん断応力と呼びます。カードの式は円形軸のねじり応力を求めるものです。 rは軸の中心からの距離、Ipは断面の形で決まる極断面二次モーメントです。一様な円形軸が弾性範囲でねじれると、応力はrに比例します。 中実軸の中心ではゼロで、外周が最大です。外径D、内径dの中空軸なら $I_p=\pi(D^4-d^4)/32$、中実ならdをゼロとします。 最大応力を求めるrには、直径Dではなく半径D/2を入れます。ねじれ角については、長さLの軸全体の回転角をφとすると、$\varphi=TL/(GI_p)$ です。 単位長さあたりのねじれ角はφ/Lなので、全体の角度と混同しないようにします。純せん断状態では主応力は正負の同じ大きさになり、主応力方向はせん断の座標軸から45°です。 この応力式を四角形など円形でない軸へそのまま使ってはいけません。断面が反るため、応力の分布が違うからです。

具体例

図と同じ外径40 mm、内径20 mmの中空円形軸で、外周のせん断応力を60 MPaとします。 ① $I_p=\pi(40^4-20^4)/32\approx235619\,\mathrm{mm^4}$。 ② $r=40/2=20$ mmなので、$T=\tau_{\max}I_p/r\approx706858\,\mathrm{N\,mm}=706.9\,\mathrm{N\,m}$。 ③ $G=80000$ MPa、$L=1000$ mmなら$\varphi=TL/(GI_p)=0.0375$ radです。応力を求めるときのrは直径でなく半径です。

はりの反力と曲げモーメント図
はりの反力と曲げモーメント図のアプリ教材図
$\sum M=0$
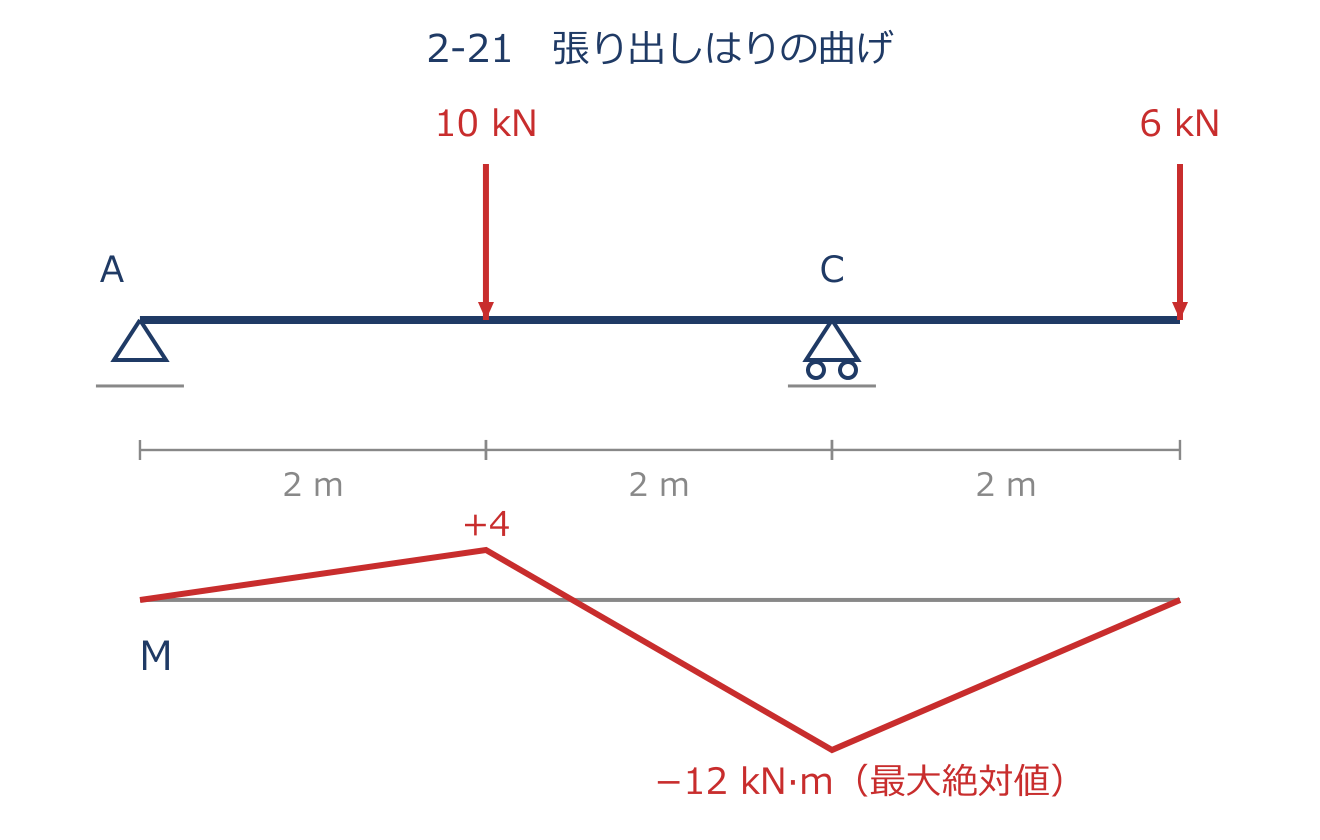
はりに加わる荷重を支持部が受け持つ力が反力です。単純支持はりでは、荷重の位置によって左右の反力の配分が変わり、必ずしも同じ大きさにはなりません。 はりの計算では、まず全体を周囲から切り離して、荷重と支持部の反力を全て描きます。この図を自由物体図、またはFBDと呼びます。 静止しているはりでは、水平の力の合計、鉛直の力の合計、回転させる働きの合計が、それぞれゼロです。力のモーメントは回転させる作用を表し、力に基準点から作用線までの垂直距離を掛けます。 支点まわりのモーメントを考えると、その支点の反力は距離ゼロで式から消えるため、もう片方の反力を求めやすくなります。支持部の種類も重要です。 ローラーは通常一方向の反力、ピンは二方向の反力、固定端は二方向の反力に加えて回転を止めるモーメントを持ちます。反力が求まったら、はりを途中で仮想的に切り、片側だけを取り出します。 切り口には、残した部分を釣り合わせる内力が必要で、そのうち曲げる働きが曲げモーメントMです。切る場所を変えながらMを求め、横軸に位置、縦軸にMを描いたものが曲げモーメント図です。 せん断力Qとの関係を $dM/dx=Q$ と取る符号規約では、Qがゼロになったり正負が変わったりする場所がMの最大・最小の候補です。端部や集中モーメントの前後も調べます。 図の上下の描き方だけで符号を決めず、使用する規約を統一します。不静定のはりでは、釣合いだけでなく、支持部の変位や回転の条件も必要になります。

具体例

図のA–B間は4 m、Bから右端までは2 mです。Aから2 mの位置に10 kN、右端に6 kNの下向き荷重があります。 ①Aまわりのつり合いは$4R_B-10\times2-6\times6=0$なので$R_B=14$ kN。鉛直のつり合いから$R_A=2$ kNです。 ②Aからの距離をx mとすると、$0\le x\le2$は$M=2x$、$2\le x\le4$は$M=2x-10(x-2)$です。 ③荷重点で$M=4$ kN m、Bで$M=-12$ kN m。張出し部では$M=6x-36$で、右端のMは0に戻ります。絶対値が最大なのはBです。

断面の形:断面二次モーメントIと断面係数Z
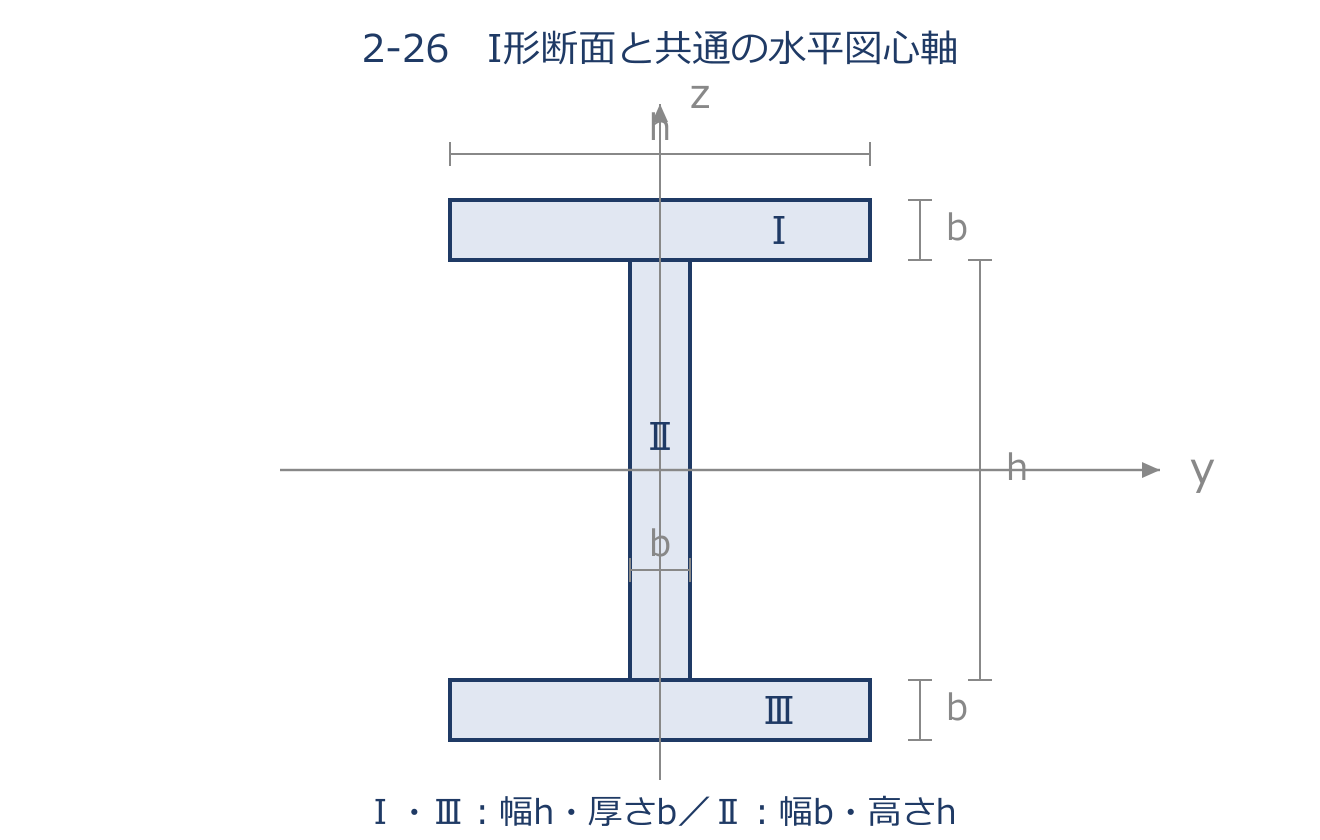
断面の形:断面二次モーメントIと断面係数Zのアプリ教材図
$I=\int_A z^2\,dA$
長方形断面の部材は、断面を90°回転させると、同じ材質・同じ断面積でも曲げ剛性が変わります。曲げに対する抵抗は、断面積の大きさだけでなく、曲げ軸から材料がどのように配置されているかで決まります。 この曲げに関わる材料の配置を数値にしたものが、断面二次モーメントIです。式のzは、曲げの基準となる中立軸からの距離です。 中立軸は、曲げによる伸びと縮みの境目になる位置を表します。均一な材料の単純な弾性曲げでは、断面の中心である図心を通ります。 dAは微小な面積要素です。各要素の面積に軸からの距離の二乗を掛け、その寄与を断面全体にわたって積分します。 それぞれの面積に距離の二乗を掛けて足すため、軸から遠い場所の材料ほど大きく効きます。幅b、高さhの長方形で、幅に平行な図心軸については $I=bh^3/12$ です。 高さは三乗なので、同じ幅で高さを二倍にするとIは八倍になります。I型断面が上下に材料を多く配置するのも、この効果を利用しています。 曲げ応力を求めるときは、Iを中立軸から評価する外縁までの距離cで割った $Z=I/c$ を使います。これが断面係数です。 Iの単位はmmの四乗、Zはmmの三乗で、断面積Aのmmの二乗とは異なります。IもZも材料の値ではなく、形と曲げる軸で決まります。 上下が非対称の断面では、上端までと下端までの距離が違うため、Zも上下で別々です。断面の中心から外れた軸について計算する場合は、図心軸のIに面積と軸間距離の二乗の積を加える平行軸の関係を使います。 断面の外縁の曲げ応力の大きさは $\sigma_{\max}=|M|/Z$ で求めます。Mが大きいほど、Zが小さいほど大きな応力になります。 これは均一な材料の単純な弾性曲げの式で、穴などの局所的な応力集中は別に扱います。

具体例

幅20 mm、高さ40 mmの長方形を、幅に平行な図心軸で曲げます。 ① $I=20\times40^3/12\approx106667\,\mathrm{mm^4}$。 ② $c=40/2=20\,\mathrm{mm}$ なので、$Z=106667/20\approx5333\,\mathrm{mm^3}$。 ③90°回して幅40、高さ20にすると $I\approx26667\,\mathrm{mm^4}$ で、元の1/4です。 面積はどちらも800 mm²ですが、同じ曲げモーメントでの曲がりにくさは異なります。別の平行な軸まで距離aなら $I_{\mathrm{new}}=I_{\mathrm{centroid}}+Aa^2$ です。 ④ $|M|=100000\,\mathrm{N\,mm}$ なら、元の向きの外縁応力は $100000/5333.3=18.75\,\mathrm{MPa}$ です。

はりのたわみ:曲げ剛性EI
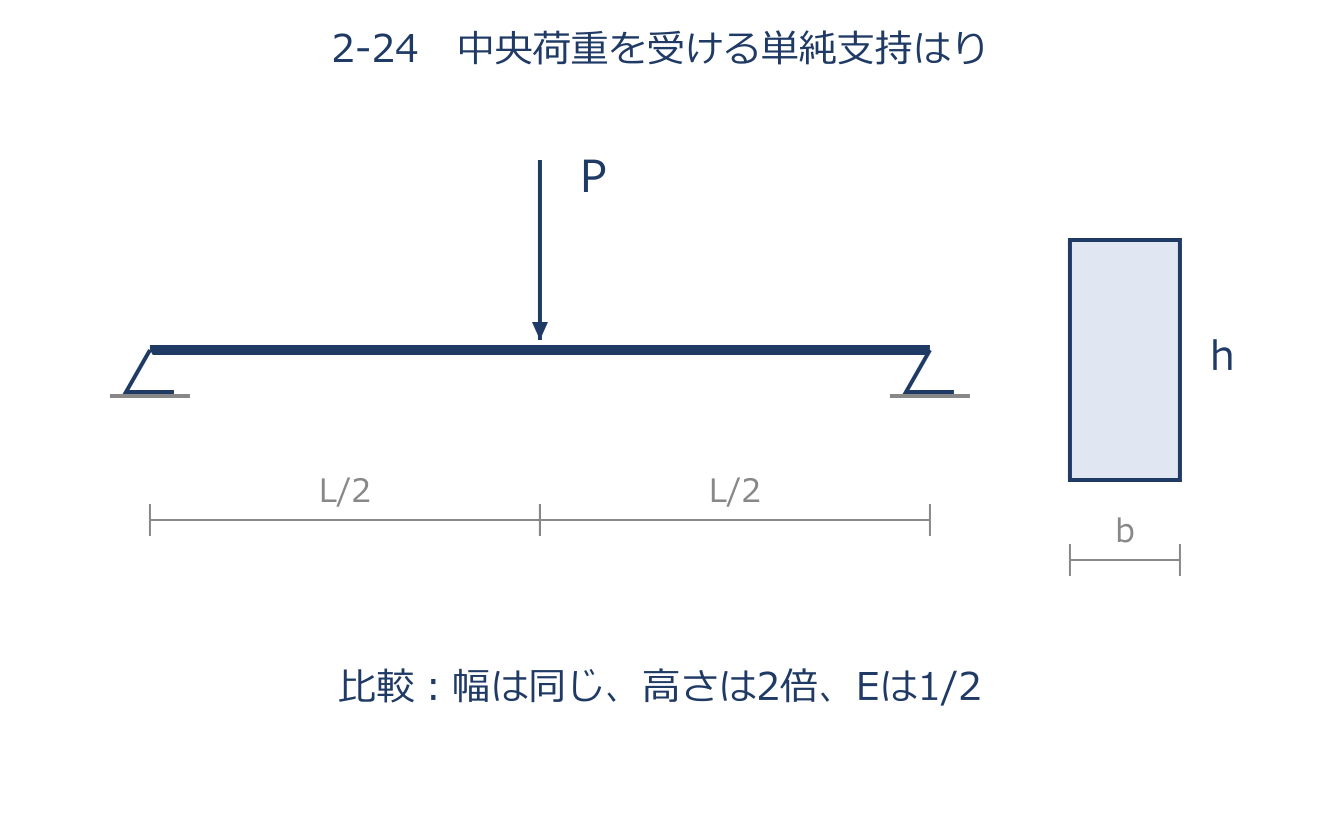
はりのたわみ:曲げ剛性EIのアプリ教材図
$\delta_{\max}=\dfrac{PL^3}{48EI}$
はりの軸に直角な方向の変位を、たわみと呼びます。過大なたわみは、応力が降伏応力に達する前でも、部材の使用や周辺部品との接触に支障を生じさせることがあります。 そのため「応力が小さい」と「たわみが小さい」は別々に確認します。曲がりにくさを表すのが曲げ剛性EIです。 Eは材料そのものの変形しにくさ、Iは断面の形と向きによる曲げへの抵抗に関係する数字です。同じ長さ、荷重、支持条件で比べるなら、EIが大きいほどたわみは小さくなります。 Eが二倍なら半分、Iが二倍でも半分、両方が二倍なら四分の一です。カードの式は、両端を単純支持した一様なはりの中央に、下向きの集中荷重Pを置く場合の、中央の下向きたわみの大きさです。 Lは支点間の長さで、三乗になっています。同じP・E・IでLを二倍にすると、たわみは八倍です。 長い棚がしなりやすい理由がここにあります。単純支持では両端のたわみがゼロですが、端の回転は許されます。 片持ちはりのように片端を固定した場合や、荷重が全長へ分布する場合は係数も式の形も変わります。例えば片持ちはりの先端荷重では、先端たわみは $PL^3/(3EI)$ です。 同じ長さのはりでも、支持条件を読み違えると大きな誤差になります。これらは、細長いはりの小さな弾性変形を考え、せん断による変形を無視する近似です。 短く厚いはり、大きく曲がるはり、材料が降伏した場合には、そのまま使わないようにします。

具体例

両端単純支持・中央集中荷重で、$P=1000\,\mathrm{N}$、$L=1000\,\mathrm{mm}$、$E=200000\,\mathrm{N/mm^2}$、$I=100000\,\mathrm{mm^4}$ とします。 ①分子は $1000\times1000^3=10^{12}$。 ②分母は $48\times200000\times100000=9.6\times10^{11}$。 ③たわみは約1.042 mm。 ④Iだけ二倍なら約0.521 mm、同じ中央荷重でLだけ二倍なら約8.333 mmです。単位をNとmmにそろえて計算します。

薄肉円筒:内圧で壁に生じる引張応力
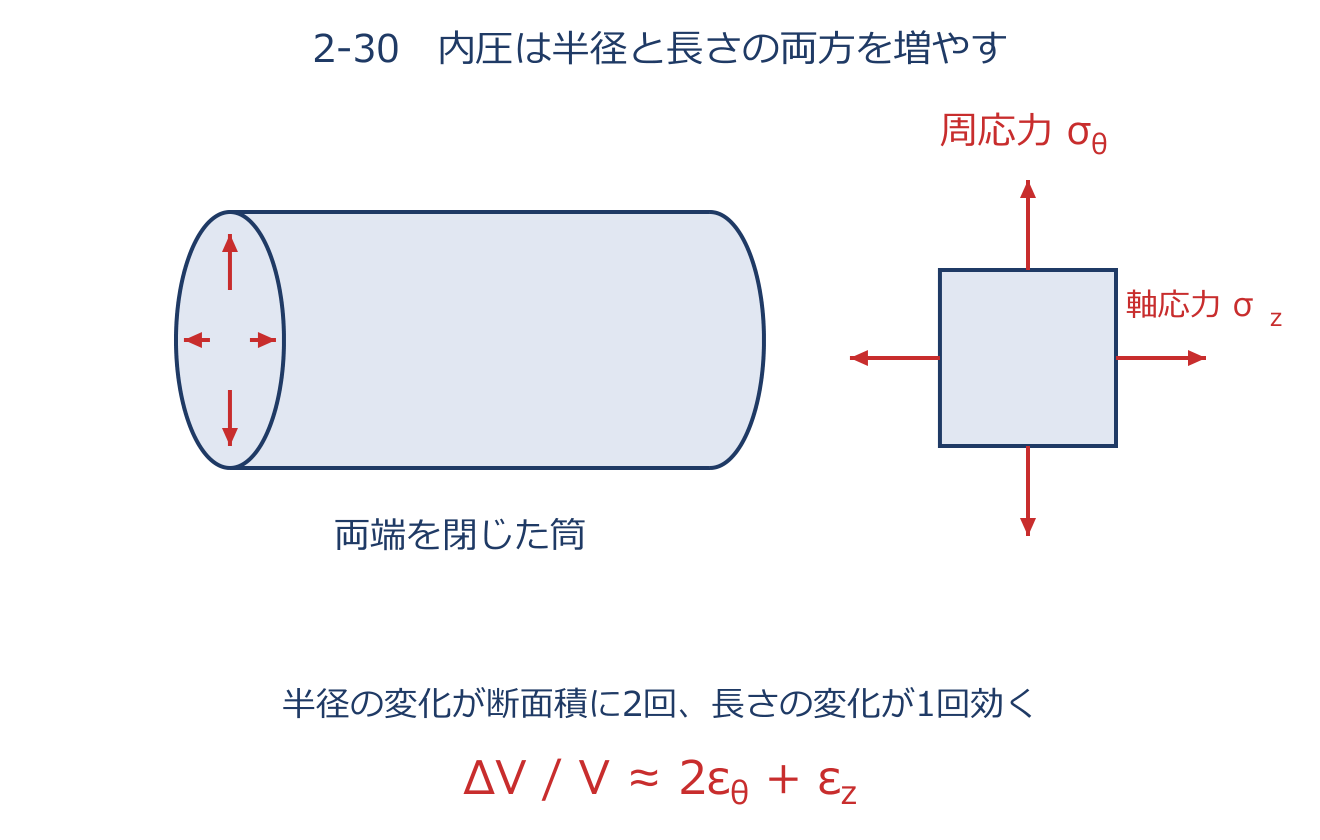
薄肉円筒:内圧で壁に生じる引張応力のアプリ教材図
$\sigma_{\theta}=\dfrac{pd}{2t}$
圧力容器や配管の円筒壁には、内圧によって円周方向の引張応力が生じます。両端を閉じ、端板に作用する圧力の力を円筒壁が負担する場合は、軸方向の引張応力も生じます。 前者が円周方向応力、後者が軸方向応力です。カードの式は、壁が直径に比べて十分薄い円筒の円周方向応力を求めます。 pは内外の圧力差、dは内径、tは板厚です。薄肉の近似では内径と中央面の直径の差は小さくなりますが、問題で指定された直径の定義にそろえます。 同じ圧力なら直径が大きいほど壁の応力は増え、板厚を二倍にすると半分になります。内圧pと壁の応力は同じ値ではありません。 壁が薄いほど、小さな圧力でも大きな応力が生じます。両端が閉じ、ふたを押す圧力の力を円筒の壁が受け持つ場合、軸方向応力は $\sigma_a=pd/(4t)$ となり、円周方向応力の半分です。 開いた管や、ふたの力を別の棒などが受け持つ構造に、この軸方向の式を無条件で使ってはいけません。応力は引張りでも、各方向のひずみは他方向の応力による縮みを受けます。 均一な等方弾性材なら円周方向ひずみは $\varepsilon_{\theta}=(\sigma_{\theta}-\nu\sigma_a)/E$、軸方向ひずみは $\varepsilon_a=(\sigma_a-\nu\sigma_{\theta})/E$ です。体積の増加割合は小変形なら円周方向ひずみの二倍と軸方向ひずみの和で求めます。 厚い壁、ふた付近、穴や溶接などの局所部分では、応力の分布を別に検討する必要があります。

具体例

閉じた薄肉円筒で $p=1\,\mathrm{MPa}$、$d=200\,\mathrm{mm}$、$t=2\,\mathrm{mm}$ とします。 ①円周方向は $1\times200/(2\times2)=50\,\mathrm{MPa}$。 ②軸方向は25 MPa。 ③ $E=200000\,\mathrm{MPa}$、$\nu=0.30$ なら、$\varepsilon_{\theta}=(50-0.30\times25)/200000=0.0002125$、$\varepsilon_a=(25-0.30\times50)/200000=0.00005$。 ④体積増加割合は $2\times0.0002125+0.00005=0.000475$、つまり0.0475%です。

降伏と破断:材料に合う判定方法
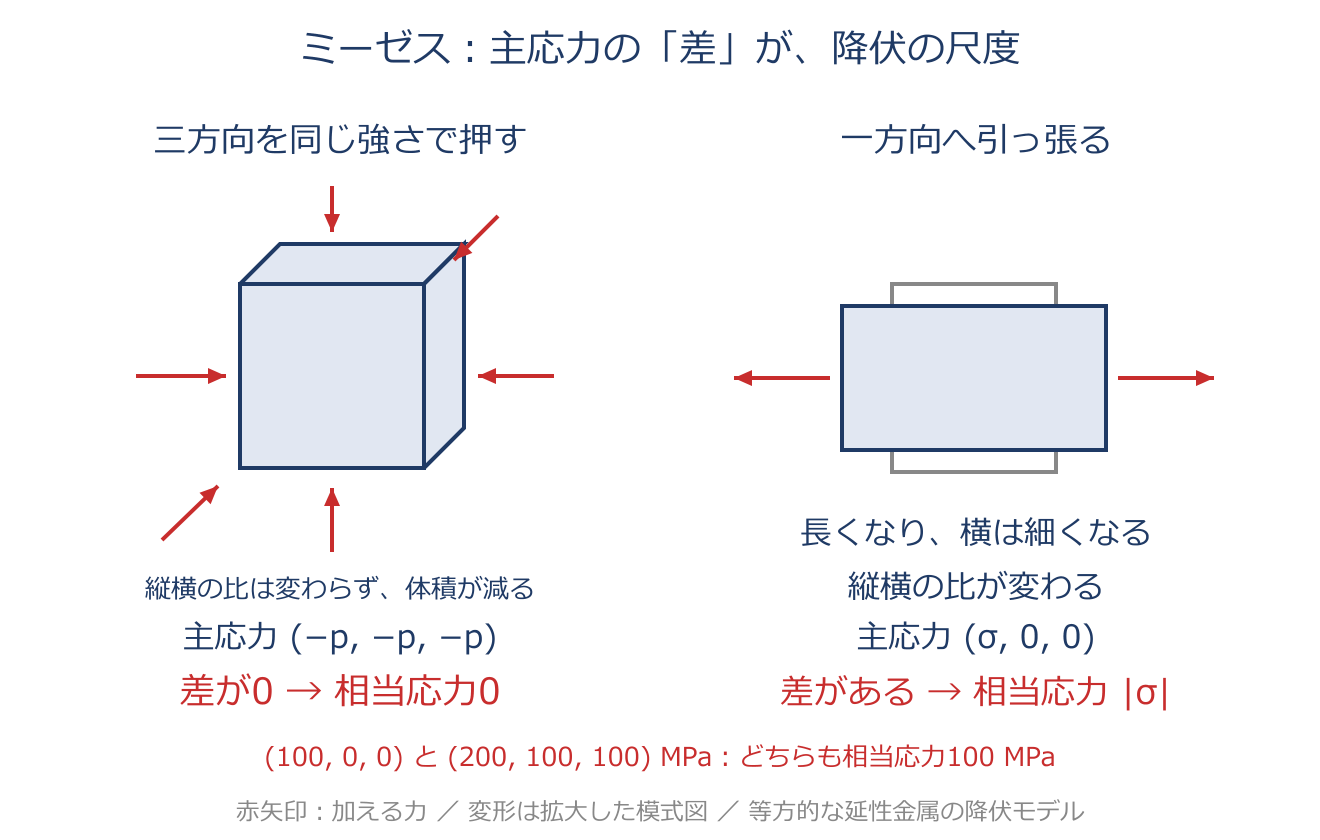
降伏と破断:材料に合う判定方法のアプリ教材図
$\sigma_M=\sqrt{\dfrac{(\sigma_1-\sigma_2)^2+(\sigma_2-\sigma_3)^2+(\sigma_3-\sigma_1)^2}{2}}$
破断までに大きな塑性変形を生じる性質を延性、大きな塑性変形を生じる前に破断しやすい性質を脆性と呼びます。どの応力を評価すべきかは、材料の性質と対象とする破損形態によって異なります。 力を取り除いても残る変形の始まりが降伏、材料が切れたり割れたりすることが破断です。一方向の引張試験で求めた降伏応力をσYとします。 いろいろな向きの力を同時に受ける材料では、それらを一つの目安にまとめてσYと比較します。延性金属によく使う方法がミーゼスとトレスカです。 カードの式はミーゼス相当応力σMで、三つの主応力の差から計算します。主応力を大きい順にσ1、σ2、σ3と呼びます。 σMがσYより小さければこの基準では降伏前、等しくなると降伏開始です。トレスカは最大せん断応力に注目し、$\sigma_1-\sigma_3=\sigma_Y$ で降伏開始と判定します。 同じ引張降伏応力で比べると、トレスカはミーゼスと同じか、より早く降伏と判定します。これらは材料の形を変える働きに注目するため、全方向から同じ圧力を加えるだけなら主応力の差がなく、相当応力はゼロです。 ただし、どんな材料でも任意の圧力に耐えるという意味ではありません。脆性材料の基本的な目安には、最大主応力説があります。 引張側の主応力を引張強さ、圧縮側を圧縮強さと比べます。両方の強さが同じとは限りません。 また、コンクリートなど複雑な性質を持つ材料の全ての破損を、この簡単な目安だけで正確に予測することはできません。まず材料の種類と、判定したいのが降伏か破断かを確認しましょう。

具体例

引張降伏応力が $\sigma_Y=240\,\mathrm{MPa}$ の金属を純せん断でずらします。せん断応力の大きさをqとすると、主応力はq、0、−qです。 ①トレスカは $2q=240$ なので、q=120 MPaで降伏開始。 ②ミーゼスは $\sigma_M=\sqrt{3}q$ なので、$q=240/\sqrt{3}\approx138.6\,\mathrm{MPa}$ で降伏開始。 ③全方向から−100 MPaの圧力応力を受けるだけなら三つの主応力は同じで、σMはゼロです。八面体せん断応力は $\tau_{\mathrm{oct}}=(\sqrt{2}/3)\sigma_M$ で、ミーゼス相当応力と比例する別の表し方です。

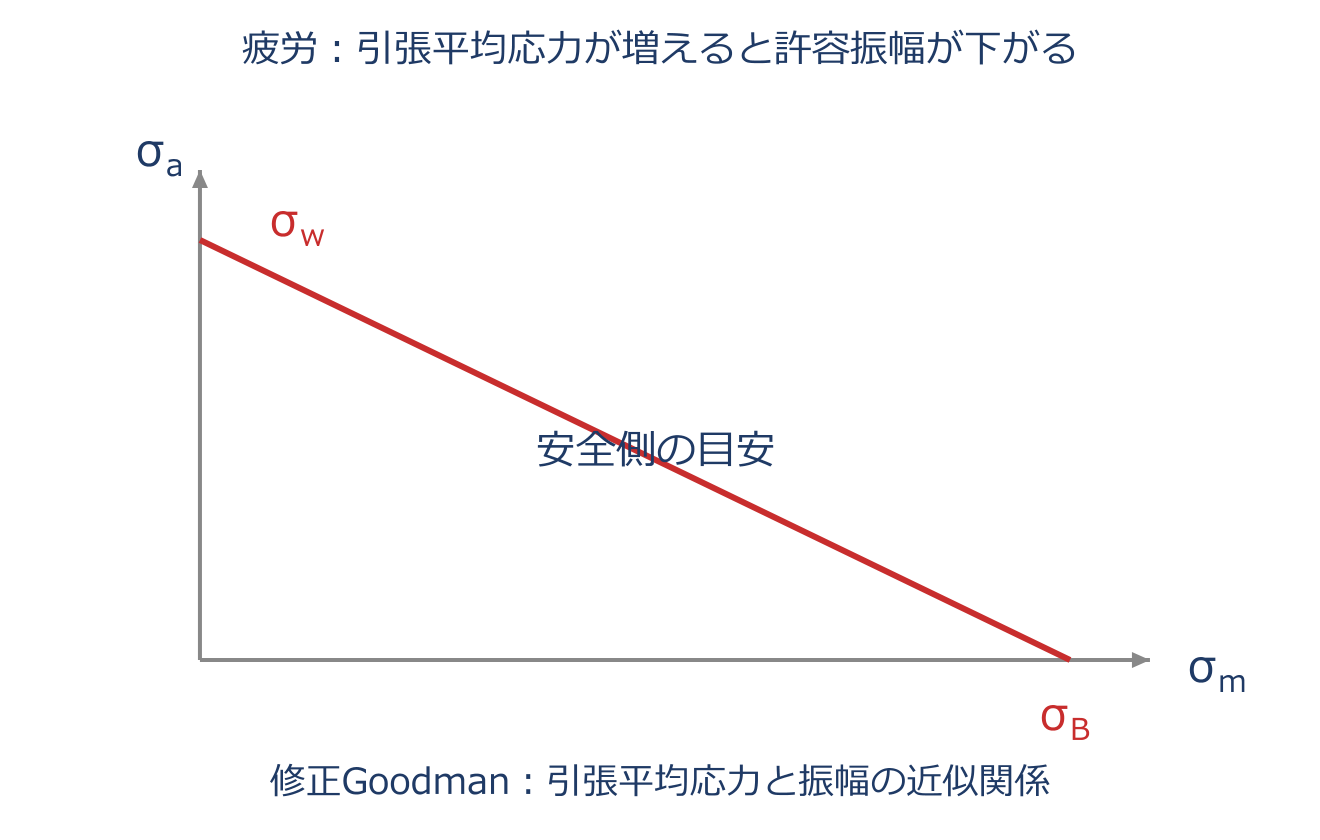
疲労:繰返しの力による壊れ方
疲労:繰返しの力による壊れ方のアプリ教材図
$\sigma_a=\dfrac{\sigma_{\max}-\sigma_{\min}}{2}$
機械部品や構造部材は、一度の荷重では破断しない応力でも、繰返し荷重によって破断することがあります。繰返しの力で損傷が進み、き裂が伸びて破断する現象が疲労です。 静かに一度引っ張ったときの強さより低い応力でも起こるため、降伏しないことだけでは疲労の安全を確認できません。応力が一定の幅で増減する場合、その最大と最小の差が全振幅で、半分が応力振幅σaです。 カードの式はこの半分を求めます。最大と最小の平均が平均応力σmで、$\sigma_m=(\sigma_{\max}+\sigma_{\min})/2$ です。 プラスとマイナスの同じ大きさを行き来する両振りなら平均はゼロ、ゼロから引張りを行き来する片振りなら平均はプラスです。同じ振幅でも、引張りの平均応力が大きいほど疲労に不利になることがあります。 S–N曲線は、応力振幅と破断までの繰返し回数を結んだ図です。横軸の回数は十倍ごとに目盛を刻むことが多いので、等間隔の数字と読み違えないようにします。 一定の条件で試験すると、鋼などには、非常に多く繰り返しても破断しにくい応力振幅の目安である疲労限度が見られます。しかし、全ての材料に明瞭な疲労限度があるわけではありません。 腐食、表面の傷、部品の大きさ、応力集中、荷重の変動でも結果が変わります。鋼の疲労限度を引張強さの約0.4〜0.6倍と見積もる経験的な目安がありますが、適用する試験条件を確認し、実部品の安全を保証する値として直接使いません。 「疲労限度以下なら、どんな環境でも永遠に壊れない」と覚えないことが大切です。 図はS–N曲線ではなく、平均応力と応力振幅を比較するグッドマン線図です。横軸が平均応力、縦軸が応力振幅で、直線の近似では $\sigma_a/\sigma_w+\sigma_m/\sigma_B=1$ と表します。$\sigma_w$ は両振りの疲労限度、$\sigma_B$ は引張強さです。

具体例

①最大150 MPa、最小−50 MPaなら、$\sigma_a=[150-(-50)]/2=100\,\mathrm{MPa}$、$\sigma_m=[150+(-50)]/2=50\,\mathrm{MPa}$。全振幅は200 MPaです。 ②−100〜100 MPaでも振幅は100 MPaですが、平均はゼロです。 ①は同じ振幅でも引張り側に寄っています。 ③適用条件が合う試験片で引張強さ600 MPaから0.5倍を目安にすれば300 MPaですが、表面状態や大きさの影響などを無視して、そのまま製品の許容応力とはしません。

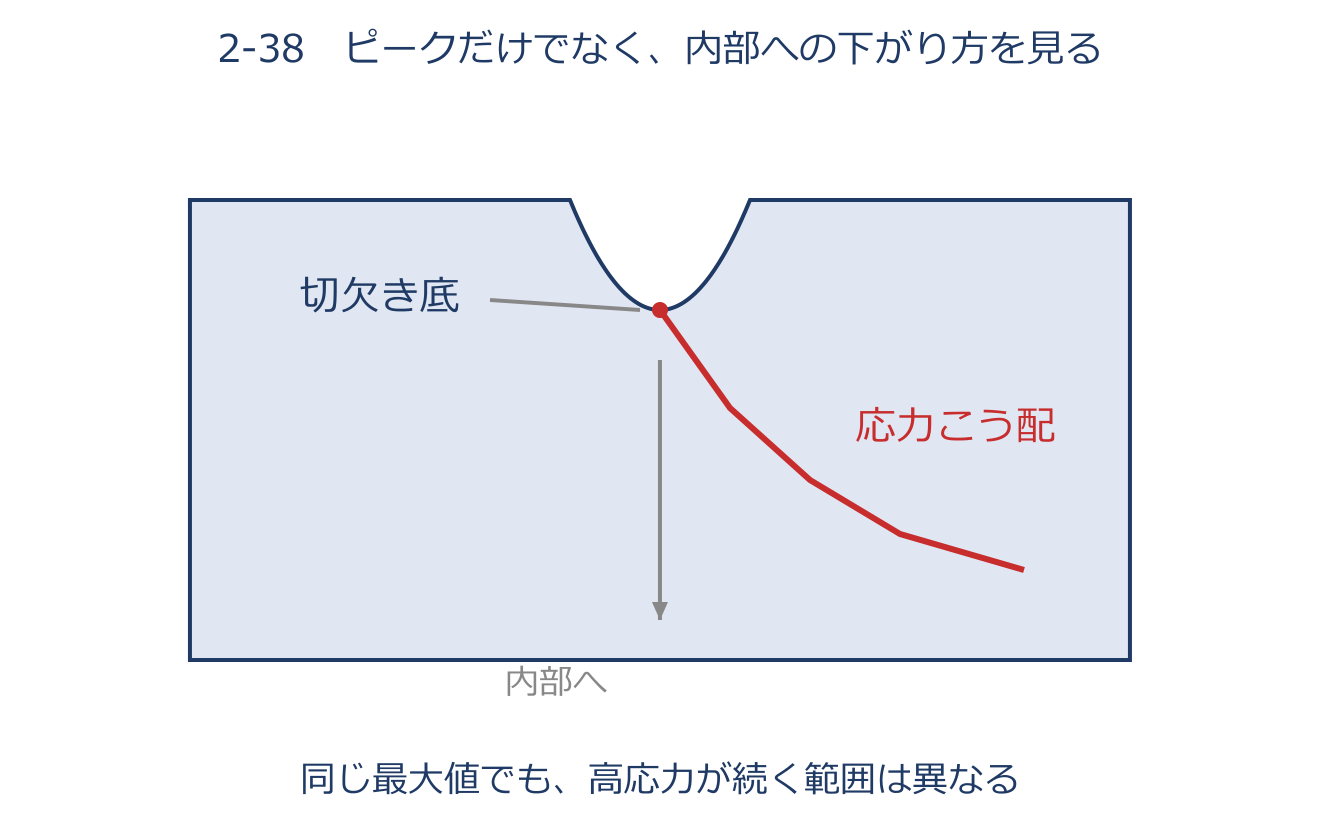
応力集中:穴や切欠きに集まる負担
応力集中:穴や切欠きに集まる負担のアプリ教材図
$\sigma_{\max}=K_t\sigma_n$
穴、切欠き、段付き部分など、形状が変化する箇所では、周囲の平均的な応力より大きな局所応力が生じます。これが応力集中です。 荷重を伝える応力の分布が形状の変化によって乱れ、その周囲へ集中するためです。形状の影響をひとまず無視して求めた基準の応力を公称応力σnと呼び、局所的な最大応力が何倍になるかを表す数字が応力集中係数Ktです。 カードの式は、公称応力に係数を掛けて最大応力を求めます。ただし、公称応力の計算に使う断面をそろえることが非常に重要です。 穴を差し引かない全面積で求める図表も、穴を除いた残りの面積で求める図表もあります。どちらの図表のKtを使うかで、公称応力の定義も変わります。 残りの面積で求めた係数に、全面積の公称応力を掛けるなどの混用をすると、最大応力を間違えます。Ktは主に形状や荷重状態で決まる弾性範囲の係数です。 材料の降伏強さそのものではありません。切欠きの先が丸いほど集中が弱くなる傾向があり、鋭いほど大きくなります。 有限要素解析では、この付近の要素を細かくして応力が安定するか確認します。ただし完全に尖った角などでは、要素を細かくしても理想化モデルの最大値が増え続ける場合があり、単に最大の色の値だけを読むのは適切ではありません。 局所降伏した後の応力や、疲労への影響を表す係数も、弾性応力集中係数と同一とは限りません。

具体例

幅100 mm、板厚2 mm、穴の直径20 mmの板を10000 Nで引っ張ります。 ①全面積は200 mm²、公称応力は50 MPa。 ②穴を除いた断面積は160 mm²、公称応力は62.5 MPa。 ③全面積基準のKtが3なら、最大応力は150 MPa。 同じ最大値を残りの面積基準で表すKtは $150/62.5=2.4$ です。「Kt=3」と「62.5 MPa」を混ぜて187.5 MPaとするのは誤りです。 このKt=3は計算用の仮定で、この板の実際の値を指定するものではありません。

熱応力:伸びたいのに伸びられない力
熱応力:伸びたいのに伸びられない力のアプリ教材図
$\sigma=-E\alpha\Delta T$
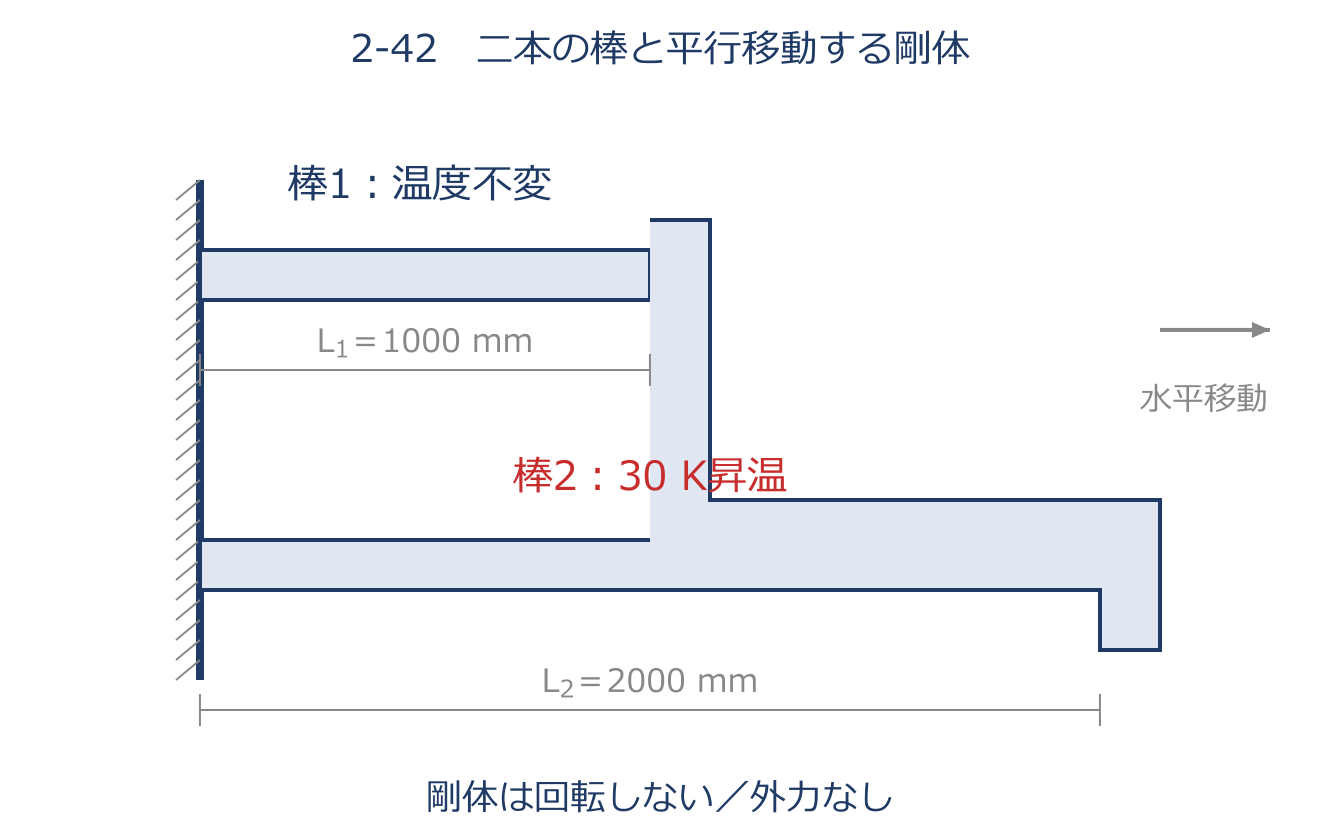
金属部材などは、温度が上がると一般に膨張し、下がると収縮します。熱応力は、この自由な熱変形が拘束されることで生じます。 どれだけ伸びようとするかを表す材料の数字が線膨張係数αです。温度変化をΔTとすると、自由に伸びられる棒の熱ひずみは $\varepsilon_T=\alpha\Delta T$ で、長さLなら自由な伸びは $\delta_T=\alpha\Delta T L$ です。 一様な材料の棒を均一に温め、自由に伸ばせるなら、温度変化だけによる軸方向の応力は生じません。両端を動かないように固定すると、伸びようとする棒を押し戻す力が必要になります。 このとき生じるのが熱応力です。引張りを正、温度上昇を正とすると、加熱で生じる応力は圧縮なので負になります。 カードの式は、温度が均一に変わり、軸方向の伸びを完全に止めた一様な棒について、小さな弾性変形を仮定した式です。全ひずみを、応力による分 $\sigma/E$ と温度による分 $\alpha\Delta T$ に分け、その合計がゼロになると考えれば導けます。 冷却では縮みたいのを引き止めるため、引張応力が生じます。温度差の数値は、摂氏でもケルビンでも同じです。 一部分だけを加熱した固定棒や、別々の材料をつないだ棒では、全体の伸びの条件と力の釣合いから求めます。例えば、傾かない剛体板につながった同じ長さの二本の棒で片方だけ加熱すると、自由に伸びたい棒をもう片方が抑えます。 外力がなければ、各棒の軸力は合計ゼロでも、それぞれには圧縮と引張りが生じます。支持部が動く場合まで完全拘束の式を使わず、降伏や座屈が起きた後まで同じ比例関係が続くとも考えないようにします。

具体例

一様な棒で $E=200000\ \mathrm{MPa}$、$\alpha=12\times10^{-6}/\mathrm K$、長さ1000 mm、温度上昇50 Kなら、自由な伸びは $\alpha\Delta TL=0.6\ \mathrm{mm}$ です。軸方向を完全固定すると $\sigma=-E\alpha\Delta T=-120\ \mathrm{MPa}$ です。 図の2本の棒では、長さも違うため、共通の板の移動量 $\delta$ を未知数とします。各棒について $\delta=N_iL_i/(E_iA_i)+\alpha_i\Delta T_iL_i$ を立て、外力がなければ $N_1+N_2=0$ と組み合わせます。各棒へ完全固定の式を別々に当てはめることはできません。

熱伝導の基礎

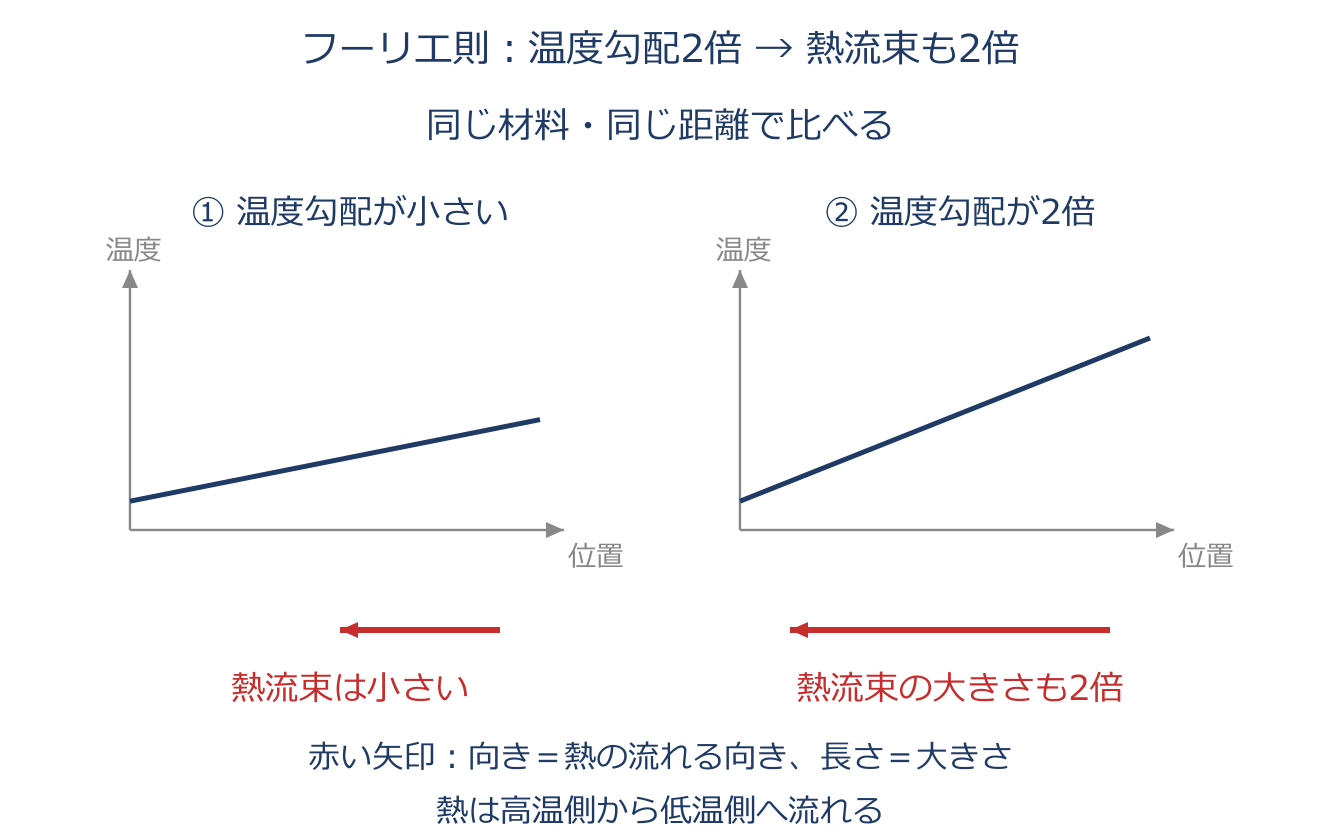
フーリエの法則:温度勾配と熱流束
フーリエの法則:温度勾配と熱流束のアプリ教材図
$q_x=-\lambda\dfrac{dT}{dx}$
熱伝導では、材料内部の温度差によって熱が高温側から低温側へ移動します。フーリエの法則は、この熱の流れと温度勾配を結び付ける式です。 熱流束qは、単位面積を単位時間に通過する熱エネルギーで、単位はW/m²です。WはJ/sなので、熱流束は単なる熱量ではなく、面積あたりの伝熱速度を表します。 温度勾配dT/dxは、位置xに対して温度がどれだけ変化するかを表し、単位はK/mです。熱伝導率λの単位はW/(m K)で、同じ温度勾配ならλが大きい材料ほど熱流束も大きくなります。 負号は、熱が温度の高くなる向きとは反対に流れることを示します。例えばxを高温側から低温側へ取ると、温度はxとともに低下し、勾配は負、熱流束は正になります。 座標を逆に取れば熱流束も負になるため、「常にqを正にするための負号」ではありません。面積Aで熱流束が一様なら、全体の熱流量は $Q=q_xA$ で、単位はWです。 熱流束と熱流量を区別すると、平板と円筒の違いも理解しやすくなります。この式は定常だけでなく、通常の非定常熱伝導でも各時刻に使います。 三次元の等方材では $\boldsymbol{q}=-\lambda\nabla T$ と表し、各方向の温度勾配から熱流束を求めます。熱の伝わりやすさが方向で異なる材料では、λを一つの数ではなく行列として扱います。 温度差の計算には℃を使ってもKを使っても同じ差になりますが、長さや面積の単位は式に合わせて統一します。

具体例

厚さ0.02 mの平板の左面を100℃、右面を20℃とし、左から右へxを取ります。発熱なし・定常・λ一定なら、① $dT/dx=(20-100)/0.02=-4000\,\mathrm{K/m}$。 ② $\lambda=0.50\,\mathrm{W/(m\,K)}$ なら、$q_x=-0.50\times(-4000)=2000\,\mathrm{W/m^2}$。 ③面積0.10 m²なら、$Q=2000\times0.10=200\,\mathrm{W}$ です。右から左へ座標を取るとqは−2000 W/m²になりますが、実際の熱の向きは変わりません。

構造解析と熱伝導解析の対応関係
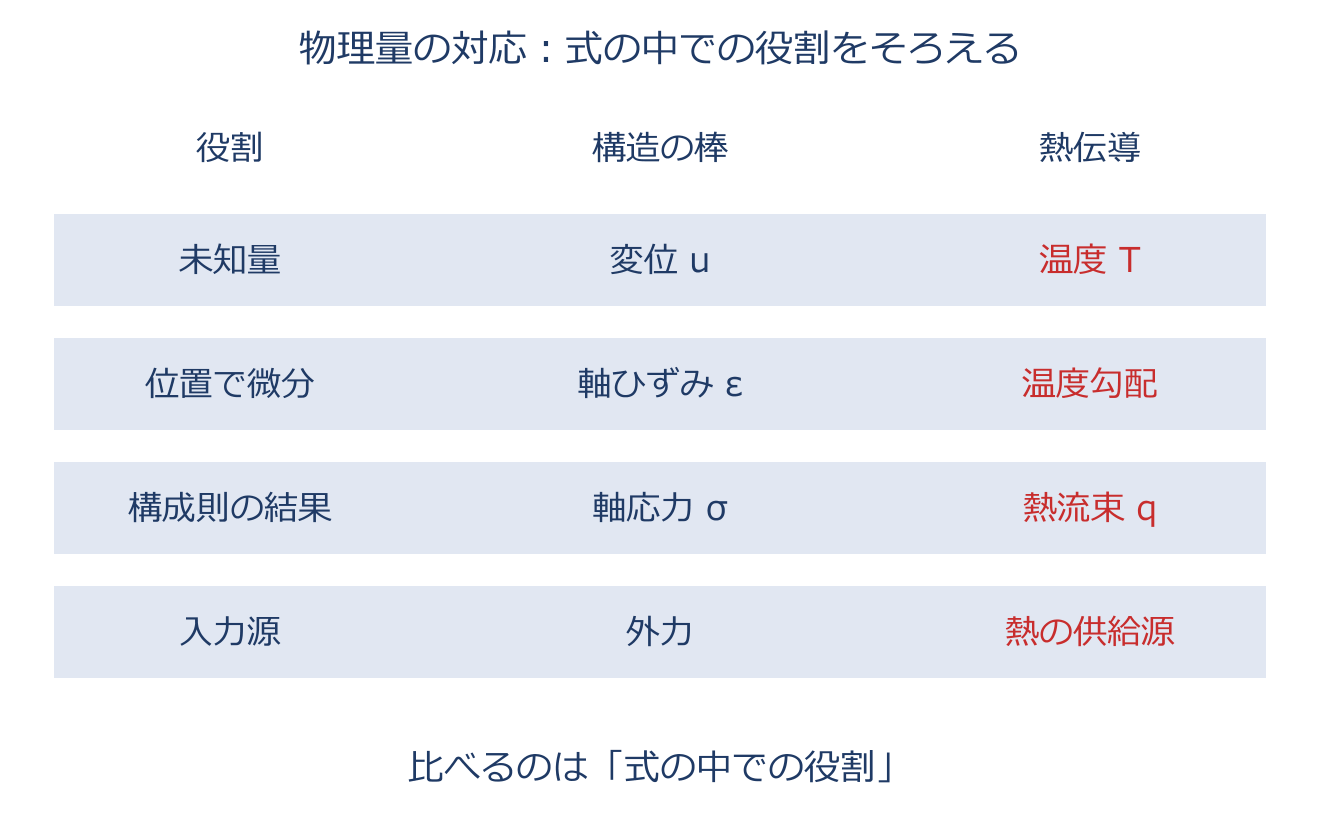
構造解析と熱伝導解析の対応関係のアプリ教材図
$k_T=\dfrac{\lambda A}{L}$
一次元の棒の弾性解析と熱伝導解析は、未知量と物性を置き換えると、同じような形の方程式になります。この数学的な対応をアナロジーと呼びます。 弾性棒では、未知量は変位uで、ひずみは位置に対する変位の勾配du/dxです。応力はEを掛けて $\sigma=E\,du/dx$ と求めます。 熱伝導では、未知量は温度Tで、熱流束は $q_x=-\lambda\,dT/dx$ です。したがって、変位に温度、変位勾配に温度勾配、弾性係数に熱伝導率が対応します。 ただし、フーリエの法則には負号があり、応力と熱流束の符号まで無条件に同じにはできません。釣合い式や熱収支式で、境界に流入する向きも含めて規約をそろえる必要があります。 一様な棒の軸方向ばね定数EA/Lに対し、熱伝導ではλA/Lが温度差と熱流量を結び付ける係数になります。カードのkTは熱コンダクタンスで、単位はW/Kです。 材料定数λとは単位も意味も違い、形状のAとLも含みます。有限要素法では、構造の節点変位に節点温度、節点力に節点の熱流入量が対応し、要素係数を組み立てて全体方程式を作る考え方を共通に使えます。 ただし、三次元の構造は各節点に複数の変位成分を持つのに対し、通常の固体熱伝導は温度一つを持ちます。構造用要素を設定変更だけで任意の熱問題に使えるという意味ではありません。 また、λの温度依存を無視しても、熱伝達係数や発熱量が温度に依存したり、放射を含めたりすれば非線形になる場合があります。

具体例

長さ0.10 m、面積0.002 m²、$\lambda=50\,\mathrm{W/(m\,K)}$ の一次元熱伝導要素なら、① $k_T=50\times0.002/0.10=1.0\,\mathrm{W/K}$。 ②両端温度80℃と20℃の差は60 Kなので、$Q=k_T(80-20)=60\,\mathrm{W}$。 ③要素の節点熱流入量を正とすると、左節点は+60 W、右節点は−60 Wで、合計はゼロです。対応する構造要素の係数EA/Lの単位はN/mです。

一次元定常熱伝導:熱収支と内部発熱
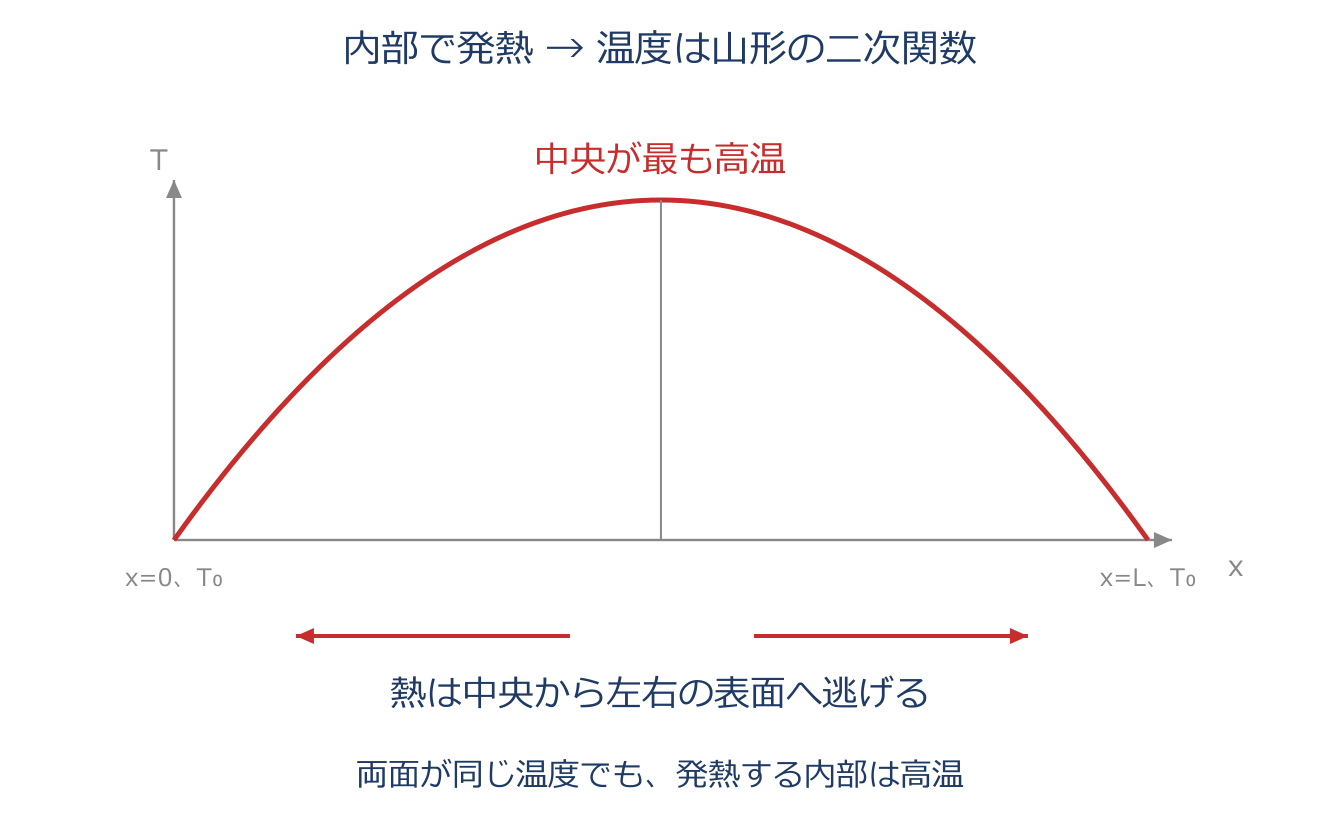
一次元定常熱伝導:熱収支と内部発熱のアプリ教材図
$\lambda\dfrac{d^2T}{dx^2}+H=0$
定常状態では、各位置の温度が時間とともに変わらず、微小な領域に熱エネルギーが蓄積しません。そのため、領域へ流入する熱と内部で発生する熱の合計が、流出する熱に等しくなります。 体積あたりの発熱速度をHとすると、単位はW/m³です。一次元で断面積が一定なら、微小領域の熱収支から $dq_x/dx=H$ が得られます。 そこへフーリエの法則を代入し、λを一定とすると、カードの方程式になります。発熱がなければH=0で、温度の二階微分がゼロ、つまり温度勾配が一定なので、温度は直線分布になります。 一様な正の内部発熱がある場合は二階微分が負となり、温度分布は頂点が上にある放物線です。両端が同じ温度T0、間の長さがLなら、$T(x)=T_0+H x(L-x)/(2\lambda)$ となり、中心で最高温度を取ります。 両端温度が異なる場合は、その温度差による直線分布も加わるため、最高温度の位置は必ずしも中心ではありません。内部発熱があると熱流束は位置によって変化し、各断面で同じ熱流量が通る「発熱なしの直列熱抵抗」の考えを、そのまま全域に適用できません。 最高温度の位置では温度勾配がゼロなので、その断面の熱流束もゼロです。ただし、最高温度の位置より左右では、それぞれ外側へ熱が流れます。 λが場所や温度で変わる場合の一次元式は、$d(\lambda\,dT/dx)/dx+H=0$ と書き、λを微分の外へ出してはいけません。このカードは断面一定・一次元・定常を前提とした式です。

具体例

厚さ $L=0.02\,\mathrm{m}$、$\lambda=10\,\mathrm{W/(m\,K)}$、$H=1000000\,\mathrm{W/m^3}$ の平板で、両面を20℃に保ちます。 ①中心温度の上昇は $HL^2/(8\lambda)=1000000\times0.02^2/(8\times10)=5\,\mathrm{K}$、最高温度は25℃。 ②各面から外へ出る熱流束は $HL/2=10000\,\mathrm{W/m^2}$。 ③面積が各1 m²なら、二面の合計流出は20000 Wで、発熱量 $HAL=20000\,\mathrm{W}$ と一致します。

定常温度分布:直線・折れ線・対数
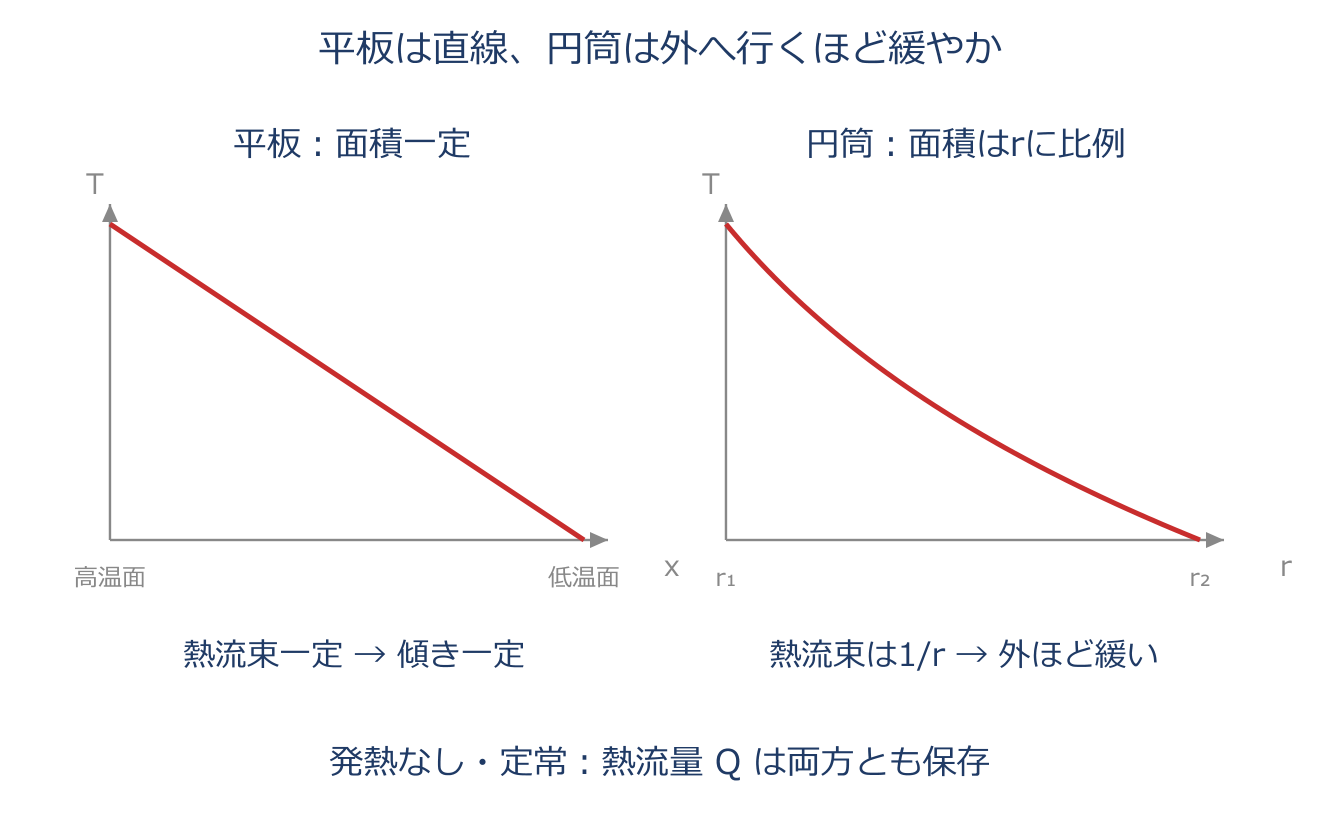
定常温度分布:直線・折れ線・対数のアプリ教材図
$T(x)=T_1+\dfrac{T_2-T_1}{L}x$
発熱のない定常熱伝導では、全ての断面を通過する熱流量が一定になります。ただし、温度分布が直線になるかどうかは、材料と形状の条件にもよります。 断面積と熱伝導率が一定の一次元平板では、熱流束も温度勾配も一定なので、温度分布はカードの直線式で表せます。T1はx=0の温度、T2はx=Lの温度で、両端の条件から直線の位置と傾きが決まります。 異なる材料の平板を直列につないだ多層壁では、各層内のλが一定なら、各層ごとに直線になります。面積が同じで発熱がなければ、層をまたいで熱流束が連続し、勾配の大きさは $|dT/dx|=|q_x|/\lambda$ です。 したがって、λの小さい層ほど温度が急に変化します。完全に接触し、界面の熱抵抗を無視する場合、界面温度は連続ですが、傾きは変わります。 接触熱抵抗を考慮するモデルでは、界面に有限の温度差が生じるため、「温度は必ず連続」とは一般化できません。円筒を半径方向に熱が流れる場合は、半径が大きいほど通過面積が増えます。 同じ熱流量でも外側ほど熱流束が小さくなり、温度勾配も小さくなるため、温度分布は対数関数になります。また、単一材の平板でもλが温度によって変われば、一般に直線分布にはなりません。 温度分布の形を判断するときは、発熱の有無だけでなく、面積変化、λの一定性、界面の扱いを併せて確認します。

具体例

厚さがともに0.01 m、$\lambda_1=10$、$\lambda_2=20$ W/(m K)の二層平板で、両端温度を200℃と50℃とします。発熱なし・完全接触なら、①面積あたりの抵抗は0.001と0.0005 m² K/W。 ② $q_x=150/(0.001+0.0005)=100000\,\mathrm{W/m^2}$。 ③各層の温度降下は100 Kと50 Kなので、界面温度は100℃。 ④勾配の大きさは10000 K/mと5000 K/mで、比は2:1です。

熱抵抗:温度差と熱流量を結ぶ
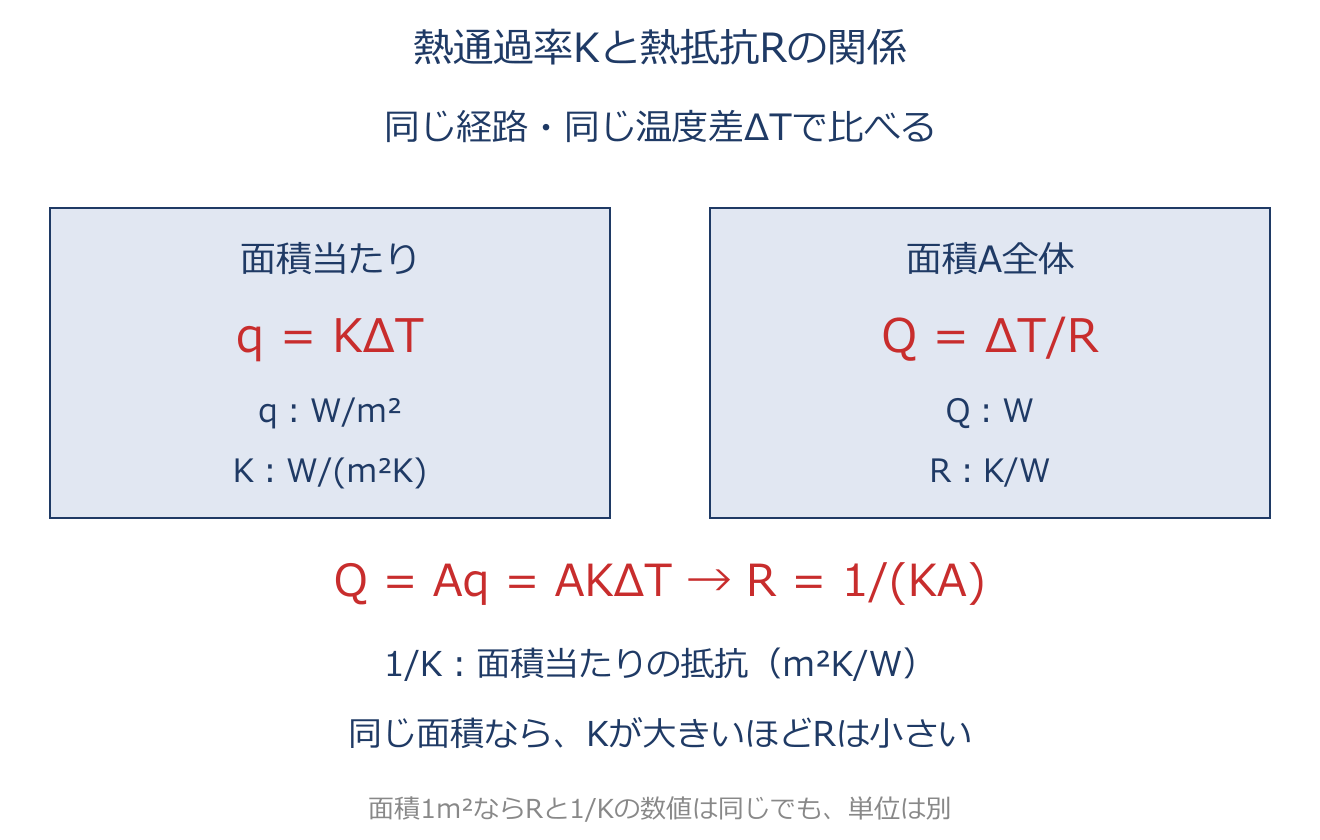
熱抵抗:温度差と熱流量を結ぶのアプリ教材図
$Q=\dfrac{\Delta T}{R_{\mathrm{tot}}}$
熱抵抗Rは、ある伝熱経路で熱が流れにくい程度を、温度差と熱流量の比で表したものです。単位はK/Wで、抵抗が大きいほど、同じ温度差でも熱流量が小さくなります。 電気回路の「電圧差=電流×抵抗」と同じ形で、「温度差=熱流量×熱抵抗」と書けます。ただし、温度差、熱流量、抵抗は別々の物理量であり、電気との対応は計算形式の対応です。 平板の伝導抵抗は、フーリエの法則を厚さ方向に積分して $R_{\mathrm{cond}}=L/(\lambda A)$ となります。Lは厚さ、Aは熱が通る面積です。 表面と流体の熱伝達抵抗は、ニュートンの冷却則から $R_{\mathrm{conv}}=1/(hA)$ です。同じ熱流量が順に通る直列経路では、各抵抗を足して全体の抵抗とします。 複数の経路に同じ温度差がかかる並列では、各経路の熱流量を足すため、合成抵抗の逆数が各抵抗の逆数の和になります。多層壁の直列計算では、まずそれぞれの層と表面の抵抗を求め、合計からQを計算し、各部分の温度降下を $\Delta T_i=QR_i$ で求めます。 この方法は、各区間を同じQが通る定常・発熱なしの条件で特に有効です。途中で発熱がある場合や側面から熱が出入りする場合は、流量が変わるので熱収支の分岐を考える必要があります。 面積が変わる経路では、各抵抗にその場所の面積を使います。また、Rを面積で割った形と混同せず、面積あたりの抵抗は $R^{\prime\prime}=AR$ で、単位がm² K/Wになることを区別します。

具体例

面積1 m²、厚さ0.10 m、$\lambda=1\,\mathrm{W/(m\,K)}$ の壁の両側に、$h_h=10$、$h_c=20$ W/(m² K)の流体があります。 ①熱抵抗は高温側0.10 K/W、壁0.10 K/W、低温側0.05 K/W。 ②流体の温度差が50 Kなら、$Q=50/0.25=200\,\mathrm{W}$。 ③各温度降下は20 K、20 K、10 Kで、合計は50 Kです。 面積が2 m²なら各抵抗は半分、同じ温度差でQは400 Wになります。

伝熱を支配する抵抗:律速の判定
伝熱を支配する抵抗:律速の判定のアプリ教材図
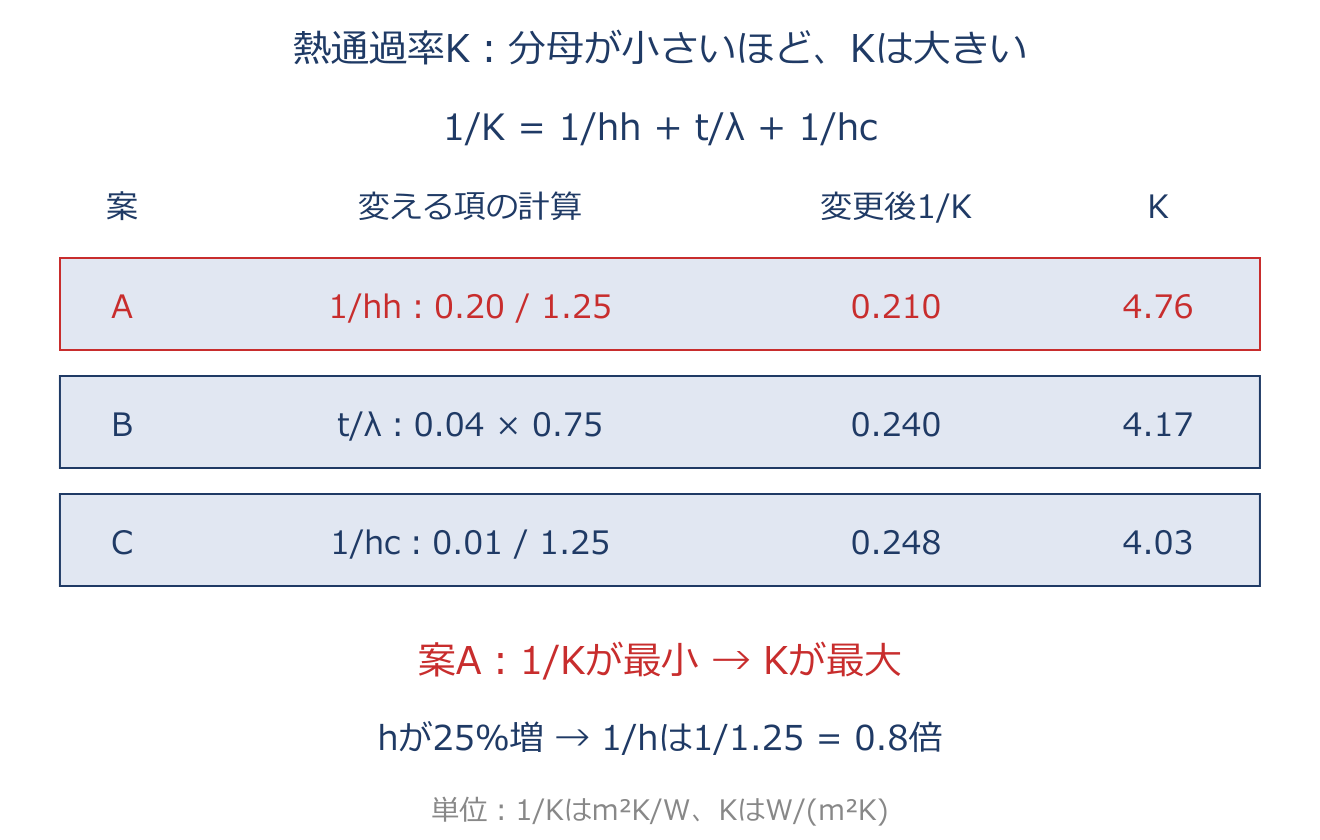
$1/K=1/h_h+t/\lambda+1/h_c$
同じ流体温度差なら、熱通過率Kが大きいほど熱流束は大きくなります。Kの分母を小さくするには、三項のうち大きな項を減らすことが有効です。 それぞれの項は面積当たりの熱抵抗に相当します。比較はhとλそのものではなく、1/hとt/λへそろえて行います。 hを25%増やすと1/hは1/1.25=0.8倍になり、25%減ではありません。板厚を25%減らすとt/λは0.75倍です。 変更する項だけ計算し直し、分母の和を比較します。最大の項があるからといって、ほかを無条件に省いてよいわけではありません。

具体例

初期の三項が0.20、0.04、0.01m²K/Wなら、1/K=0.25、K=4W/(m²K)。高温側hを25%増やすと、1/K=0.16+0.04+0.01=0.21、K≈4.76W/(m²K)。壁だけを25%薄くすると1/K=0.24、K≈4.17W/(m²K)です。

円筒の半径方向熱伝導
円筒の半径方向熱伝導のアプリ教材図
$Q=\dfrac{2\pi\lambda L(T_i-T_o)}{\ln(r_o/r_i)}$
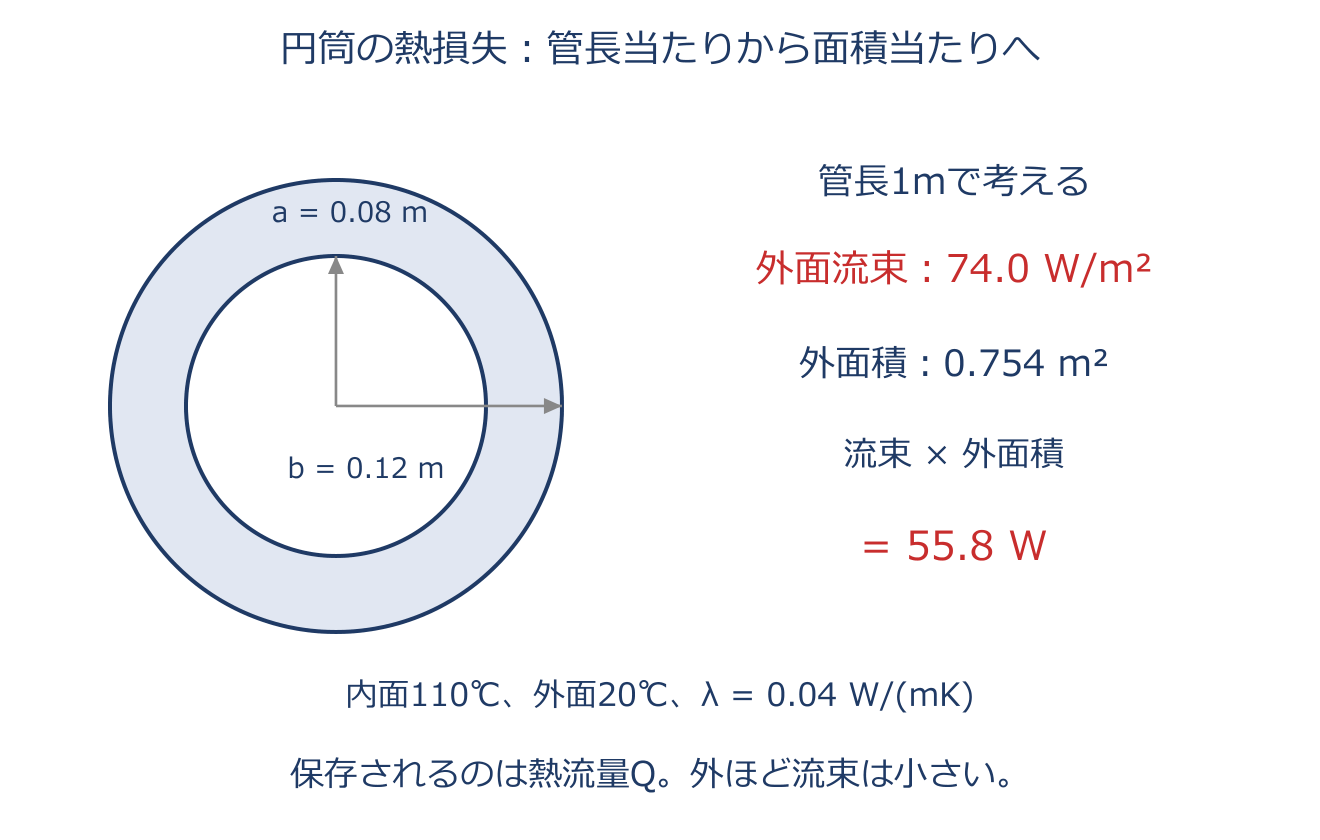
配管や円筒の壁を半径方向へ熱が流れる場合、半径が大きいほど熱の通過面積が増えます。内半径をri、外半径をro、軸方向の長さをLとすると、半径rの面積は2πrLです。 発熱なしの定常状態では、どの半径でも全体の熱流量Qが同じですが、熱流束は $q_r=Q/(2\pi rL)$ となるため、外側ほど小さくなります。これをフーリエの法則へ入れると、温度勾配は1/rに比例します。 半径について積分すると対数が現れ、内外面の温度Ti、Toを使ってカードの式が得られます。円筒壁の熱抵抗は $R=\ln(r_o/r_i)/(2\pi\lambda L)$ です。 温度分布は $T(r)=T_i+(T_o-T_i)\ln(r/r_i)/\ln(r_o/r_i)$ と書け、平板のような直線にはなりません。対数の中は半径どうしの比で、単位のない量です。 riとroには同じ長さの単位を使いますが、λをW/(m K)で使うとき、Lはmでそろえます。単位長さあたりの熱流量Q/Lの単位はW/mで、外面の熱流束のW/m²とは異なります。 外面の熱伝達を加えるなら、その抵抗には外面積2πroLを使い、内面には内面積2πriLを使います。内外面積が異なるので、平板用の「同じ面積で抵抗を足す式」をそのまま流用しません。 このカードはλ一定・半径方向だけの伝導・発熱なし・定常を前提とし、端面からの熱の流れは無視します。

具体例

図では内半径$a=0.08$ m、外半径$b=0.12$ m、長さ$L=1$ m、$\lambda=0.04$ W/(m K)、内面110℃・外面20℃です。aとbは式の$r_i,r_o$に対応します。 ① $Q=2\pi\times0.04\times1\times90/\ln(0.12/0.08)\approx55.8$ W。 ②外面積は$2\pi bL\approx0.754$ m²なので、外面熱流束は$55.8/0.754\approx74.0$ W/m²です。 ③内面は面積が小さいため約111.0 W/m²ですが、面積を掛け戻した熱流量は同じ55.8 Wです。

熱伝達と温度境界層
熱伝達と温度境界層のアプリ教材図
$q_n=h(T_s-T_f)$
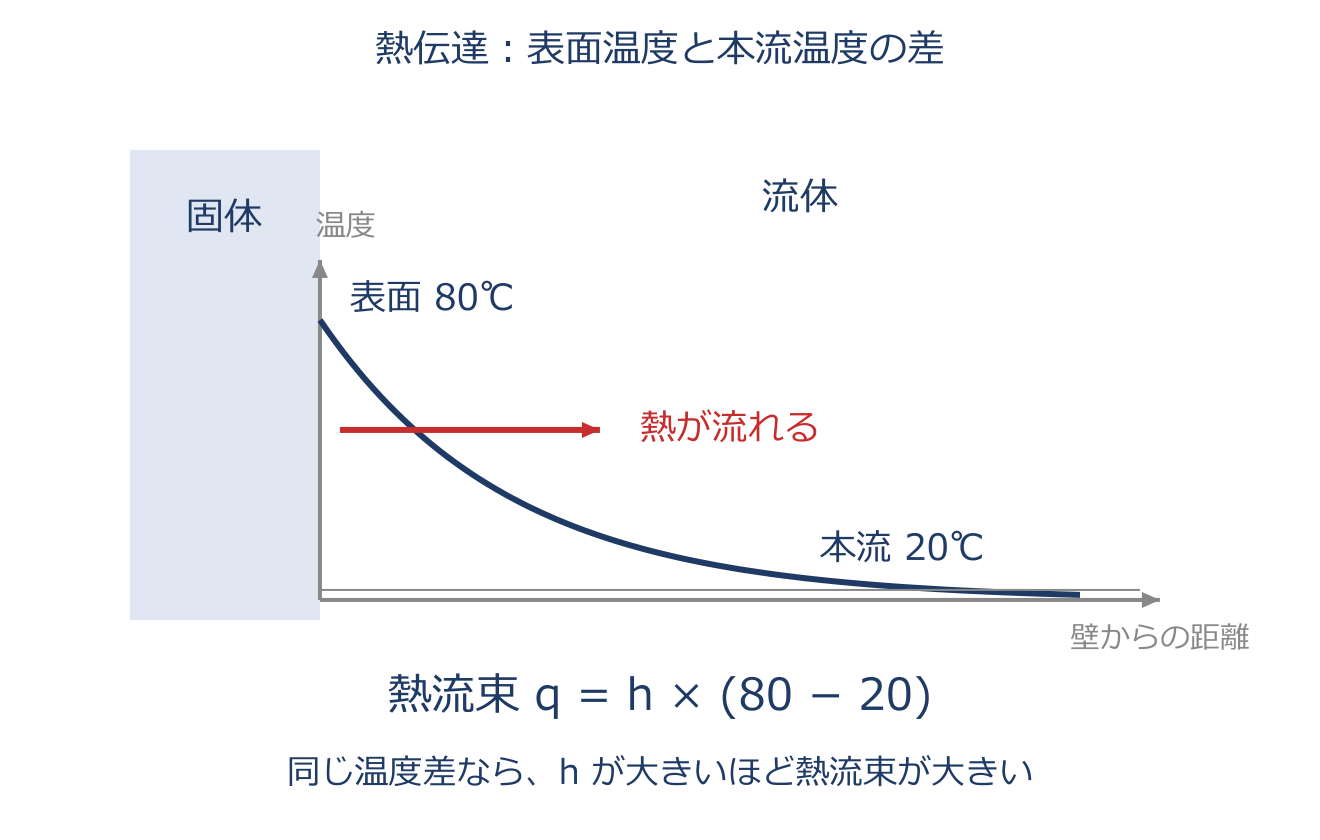
固体表面と周囲の流体の間では、表面温度Tsと流体本流の温度Tfの差によって熱が移動します。その熱流束を表すのがニュートンの冷却則です。 hは熱伝達率で、単位はW/(m² K)です。このカードでは、固体から流体へ出る向きを正に取ります。 表面の方が高温ならqは正、流体の方が高温なら負となり、固体へ熱が入ります。流体の壁面近くでは、温度が壁面温度から本流温度へ変化する領域が形成されます。 この領域を温度境界層と呼びます。流体全体を細かく解析せず、その層で起こる熱の移動をhにまとめて表すのが、この境界条件の役割です。 hは固体だけの材料定数ではなく、流体の種類、流速、流れの状態、表面形状などに依存します。同じ熱流束を通す場合、表面と本流の温度差は $T_s-T_f=q_n/h$ なので、hが小さいほど温度差は大きくなります。 一方、温度差を同じにして比較すると、hが大きいほど熱流束は増えます。どちらを固定して比較するかで説明が変わるため、条件を区別します。 壁と両側の流体を熱抵抗の模式図で描くと、表面付近に縦の「温度段差」が描かれる場合があります。これは本流と壁面の温度差をまとめた表現で、通常の完全接触を仮定した固体と流体の接触面で、温度が瞬間的に不連続になることを意味しません。 実際の境界層内では、位置とともに温度が変化します。また、対流のhに放射を含めるかはモデルの定義によるため、放射を別計算する場合は二重に加算しないようにします。

具体例

表面温度80℃、流体本流20℃、$h=25\,\mathrm{W/(m^2\,K)}$ なら、① $q_n=25\times(80-20)=1500\,\mathrm{W/m^2}$。 ②面積0.20 m²では $Q=300\,\mathrm{W}$。 ③同じ熱流束1500 W/m²を維持したままhを50にすると、本流と表面の温度差は30 Kへ半減します。表面温度が必ず同じままという条件ではありません。逆に表面・本流の温度を固定してhを二倍にすると、熱流束が二倍になります。

熱通過率K:流体から流体へ通る熱
熱通過率K:流体から流体へ通る熱のアプリ教材図
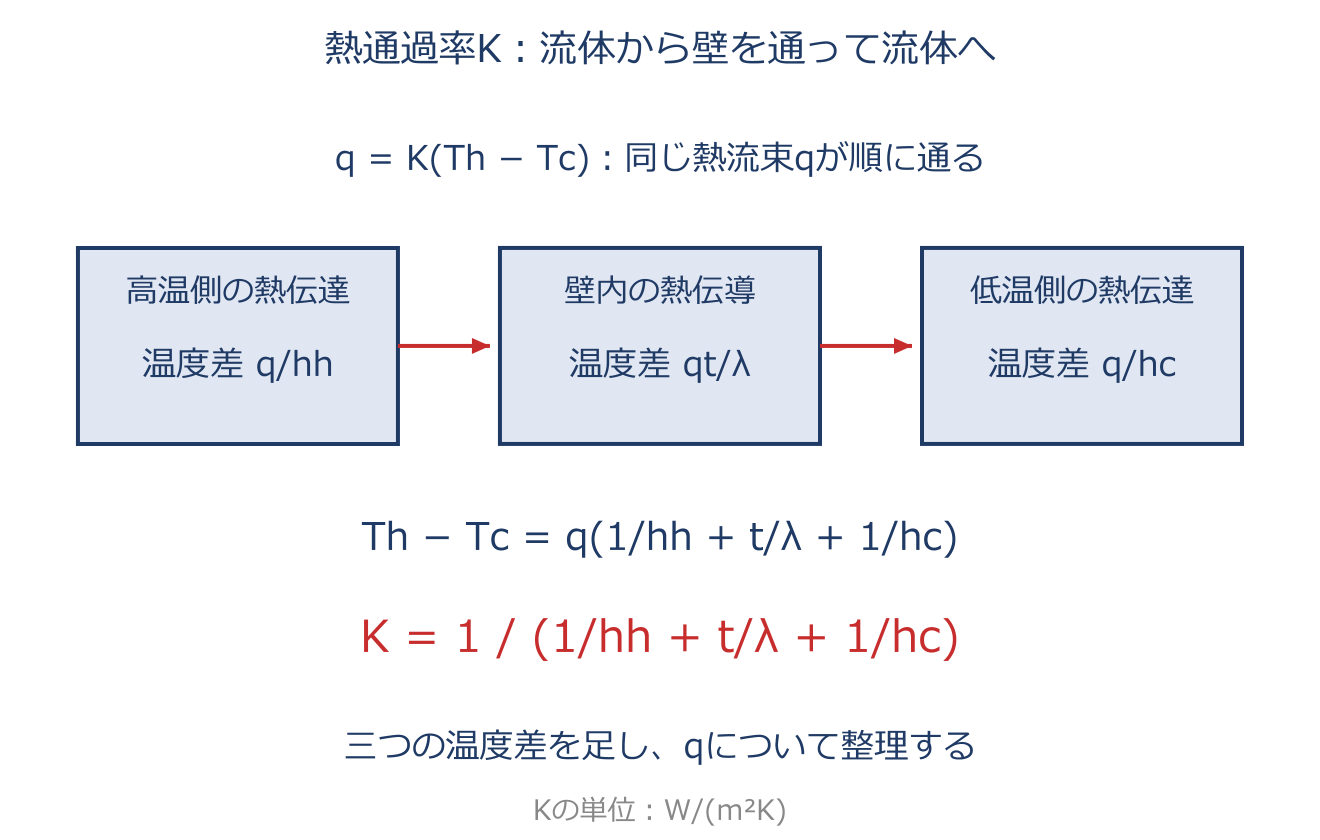
$K=1/(1/h_h+t/\lambda+1/h_c)$
熱通過率Kは、高温流体から壁を通って低温流体へ移る熱流束を、$q=K(T_h-T_c)$ で表す係数です。$h_h$・$h_c$は両側の熱伝達率、tは板厚、λは壁の熱伝導率。 高温側の温度差はq/$h_h$、壁内はqt/λ、低温側はq/$h_c$なので、三つを足すと $T_h-T_c=q(1/h_h+t/\lambda+1/h_c)$。この式をqについて整理すると、表示したKの式になります。 Kが大きいほど、同じ流体温度差で多くの熱が通ります。Kの単位はW/(m²K)、1/Kは面積当たりの熱抵抗で単位はm²K/Wです。 面積A全体の熱抵抗Rとは $R=1/(KA)$ の関係があります。多層平板ならt/λを各層の厚さ/熱伝導率の和に置き換えます。 定常・発熱なし・共通面積の平板で使う式です。

具体例

$h_h=10$、$h_c=20\,\mathrm{W/(m^2K)}$、$t=0.10\,\mathrm m$、$\lambda=1\,\mathrm{W/(mK)}$ なら、$1/K=0.10+0.10+0.05=0.25\,\mathrm{m^2K/W}$。よって $K=4\,\mathrm{W/(m^2K)}$。流体温度差50Kなら $q=4\times50=200\,\mathrm{W/m^2}$ です。

熱伝導の境界条件と対称面
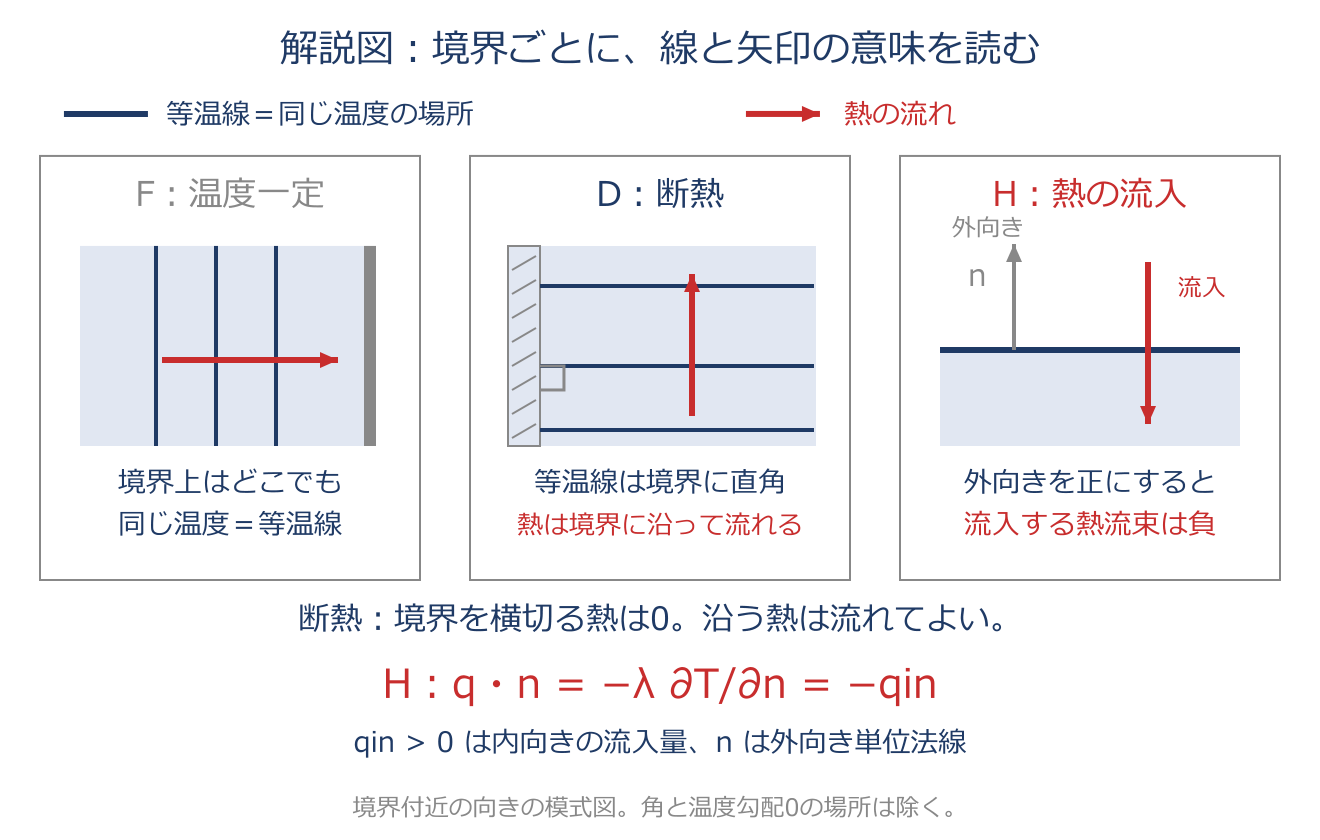
熱伝導の境界条件と対称面のアプリ教材図
$q_n=-\lambda\dfrac{\partial T}{\partial n}$
熱伝導方程式だけでは、温度分布を一つに決められません。解析領域の表面で何が与えられているかを指定する必要があり、これを境界条件と呼びます。 温度を指定する条件がディリクレ条件、熱流束を指定する条件がノイマン条件です。断熱は、表面を横切る熱流束がゼロというノイマン条件の特別な場合です。 流体との熱伝達を $q_n=h(T-T_f)$ で表す条件は、温度と熱流束の関係を与えるロビン条件です。ここではnを外向き法線とし、qnも領域の外へ出る向きを正に取ります。 ソフトによって流入を正にする場合があるため、境界入力の符号を必ず確認します。等方材では、断熱条件qn=0から法線方向の温度勾配もゼロになります。 温度勾配がゼロでない通常の点では、等温線は断熱境界を直角に横切り、熱流束は境界に沿って流れます。ただし、異方材では熱流束と温度勾配が平行とは限らず、この等温線の説明を一般化できません。 対称面へ断熱条件を使うには、形状だけでなく、材質、発熱、温度や熱伝達の条件も対称である必要があります。片側だけを加熱している形状対称のモデルは、その面で熱がゼロになるとは限りません。 標準的な熱伝導FEMでは、未指定の境界が自然境界として熱流束ゼロになる定式化がありますが、実際のソフトの既定条件や放射などの設定を確認する必要があります。さらに、定常解析で全境界を熱流束だけにすると、熱収支が合っていても温度の基準が決まらず、定数分の不定性が残ることがあります。 発熱があり全て断熱なら、定常状態自体が成立しません。

具体例

①領域の外向きを正とする熱流束入力で、外部から500 W/m²を加熱する場合は $q_n=-500\,\mathrm{W/m^2}$。流入正のソフトなら入力は+500です。 ②形状・材料・発熱・冷却条件が左右対称のモデルを半分にすると、切断対称面へ $q_n=0$ を与えます。 ③全境界が断熱で発熱なしの定常モデルは、一様な温度ならどの温度でも方程式を満たすので、温度基準が必要です。 ④全境界が断熱で正の内部発熱がある場合は、熱が蓄積するため非定常問題として扱います。

熱拡散率と非定常熱伝導
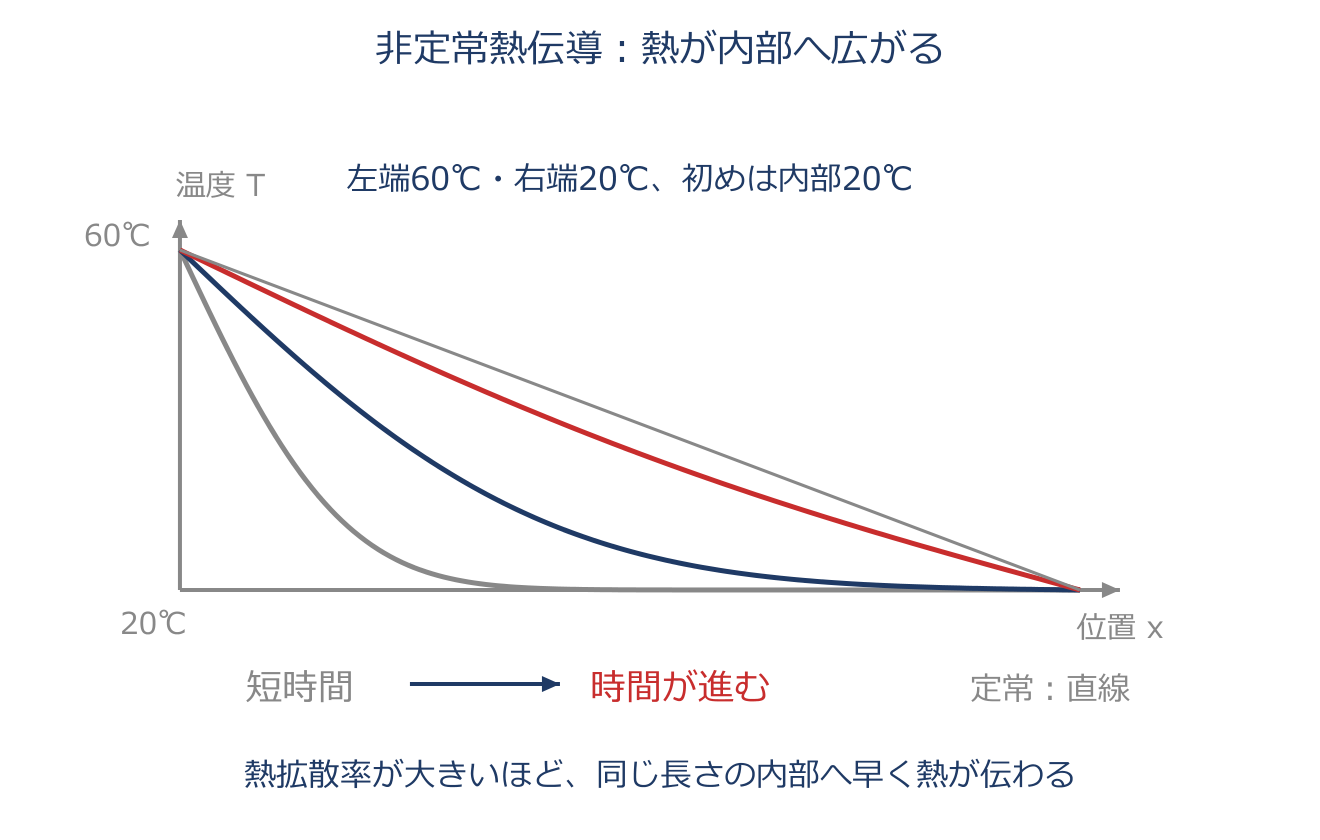
熱拡散率と非定常熱伝導のアプリ教材図
$\alpha=\dfrac{\lambda}{\rho c}$
非定常熱伝導では、温度が位置だけでなく時間によって変化します。材料の温度変化には、内部へ熱を伝える働きと、熱エネルギーを蓄える働きの両方が関わります。 λは熱伝導率、ρは密度、cは比熱です。比熱は単位質量の温度を1 K変えるために必要な熱エネルギーで、単位はJ/(kg K)です。 ρcは単位体積あたりの熱容量で、単位はJ/(m³ K)になります。カードの熱拡散率αは、熱を伝える能力を蓄える能力で割った値で、単位はm²/sです。 αが大きいほど、同じ形状と境界条件で内部の温度分布が変化する時間尺度は短くなる傾向があります。λが大きくてもρcが非常に大きければ、温度分布の変化が速いとは限らないことが分かります。 熱収支から、一次元で物性一定なら $\rho c\,\partial T/\partial t=\lambda\,\partial^2T/\partial x^2+H$ となります。発熱なしなら、両辺をρcで割って $\partial T/\partial t=\alpha\,\partial^2T/\partial x^2$ です。 非定常解析には境界条件だけでなく、開始時の温度分布である初期条件も必要です。代表長さLに対して、内部の熱拡散の時間尺度はおよそL²/αで評価できます。 ただし、これは正確な定常到達時刻ではなく、熱伝達や形状なども含めて実際の時間変化を判断します。時間に依存しない境界条件と放熱経路があり、定常解へ収束する場合には、十分時間が経つと定常温度分布へ近づきます。 全て断熱で発熱し続ける場合や、境界温度が周期的に変わる場合は、時間が経てば必ず一定温度になるとはいえません。

具体例

例として $\lambda=50\,\mathrm{W/(m\,K)}$、$\rho=7800\,\mathrm{kg/m^3}$、$c=500\,\mathrm{J/(kg\,K)}$ を使います。 ① $\alpha=50/(7800\times500)\approx1.282\times10^{-5}\,\mathrm{m^2/s}$。 ②代表長さ0.01 mなら $L^2/\alpha\approx7.8\,\mathrm{s}$。 ③同じ物性で長さを0.02 mにすると約31.2 sで四倍です。 ④完全断熱・初期温度一様で $H=1000000\,\mathrm{W/m^3}$ なら、温度上昇速度は $H/(\rho c)\approx0.2564\,\mathrm{K/s}$ で、定常にはなりません。

有限要素法の定式化

重み付き残差法・ガラーキン法
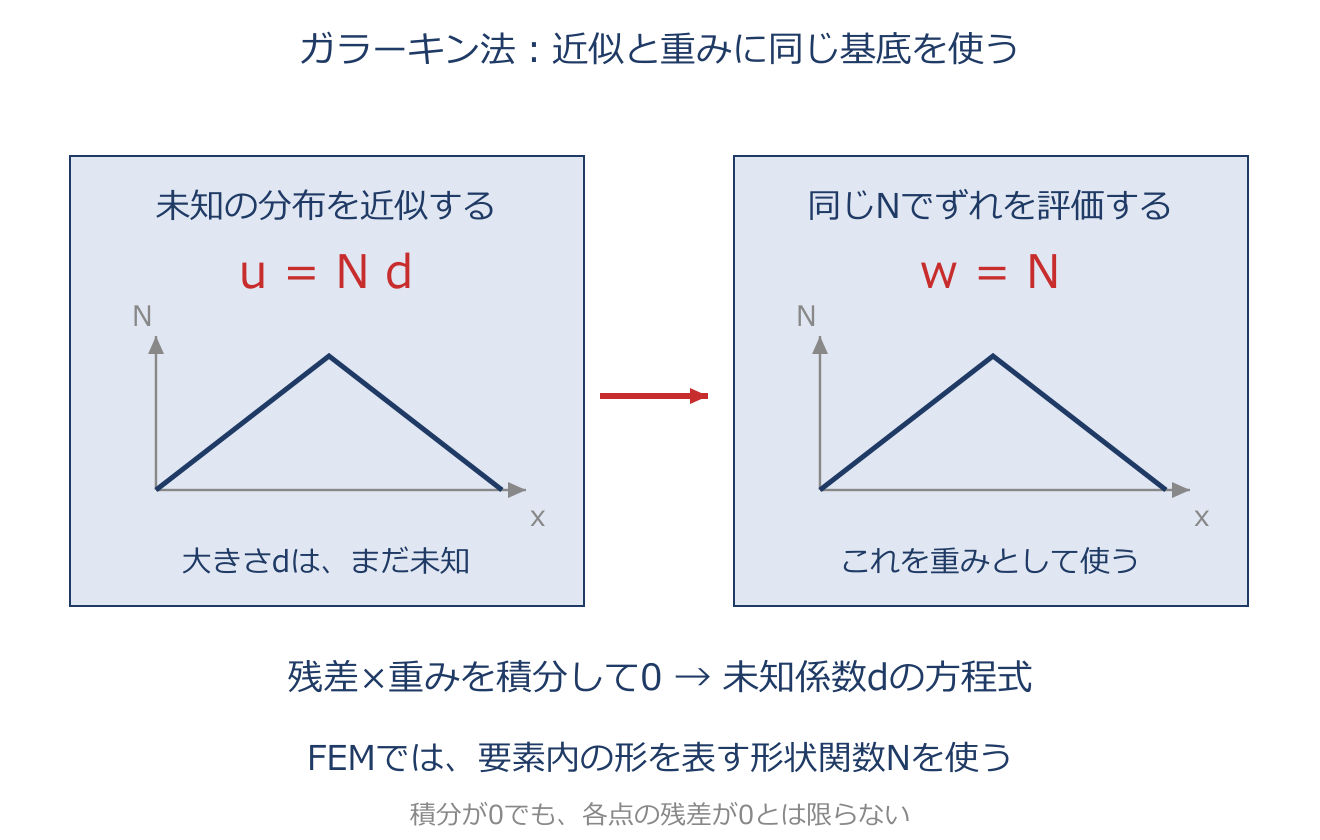
重み付き残差法・ガラーキン法のアプリ教材図
$R=\mathcal L u_h-f$。$\int_V w_iR\,dV=0$。ガラーキン法では $w_i=N_i$。
【物理の式と近似のずれ】支配方程式 $\mathcal L u=f$ は、変位などの分布が満たす物理の式です。$\mathcal L$ は微分などの操作を表します。近似した分布 $u_h$ を入れたときの左辺と右辺の差が残差 $R$ です。 【重み付き残差法】ずれを重み $w_i$ によって場所ごとに違う割合で評価し、全体を積分して0にします。独立な重みごとに条件を課すことで、未知数を求める連立方程式を作ります。一つの平均だけを0にする方法ではありません。積分が0でも、各点の残差が0とは限りません。 【ガラーキン法はその一種】例えば $u_h=\sum_jN_jd_j$ と近似し、その分布を作る基底関数 $N_i$ を重みにも使います。標準的な変位法FEMでは、この基底が形状関数です。指定変位を変化させられない境界では、重みは0とします。 【微分を一回下げる理由】棒の式には変位の二回の微分が現れます。積分後に部分積分すると、一回の微分どうしの積へ書き換えられ、要素内で直線の変位を使いやすくなります。これが弱形式です。線形弾性では仮想仕事の式にも対応します。対称なエネルギーをもつ問題で同じ近似空間を使えば、レイリー・リッツ法と同じ離散方程式になりますが、どの問題でも同じとは限りません。

具体例

共通例:長さ200mm、$EA=20000000\,\mathrm N$(Eはヤング率、Aは断面積)の棒を両端固定し、右向きの分布軸荷重 $p=10\,\mathrm{N/mm}$ を与えます。100mmずつの二要素に分け、中間変位をdとします。 中央で1、両端で0の山形の $N$ によって $u_h=Nd$ と近似します。弱形式は $d\int_0^{200}EA(N')^2dx=\int_0^{200}pNdx$。 $N'=\pm1/100$、Nのグラフの面積は100mmなので、左の係数は400000N/mm、右辺は1000Nです。$400000d=1000$ を解くと $d=0.0025\,\mathrm{mm}$。 プライムはxでの微分です。

基礎から順に読む:微分方程式からガラーキン法へ →

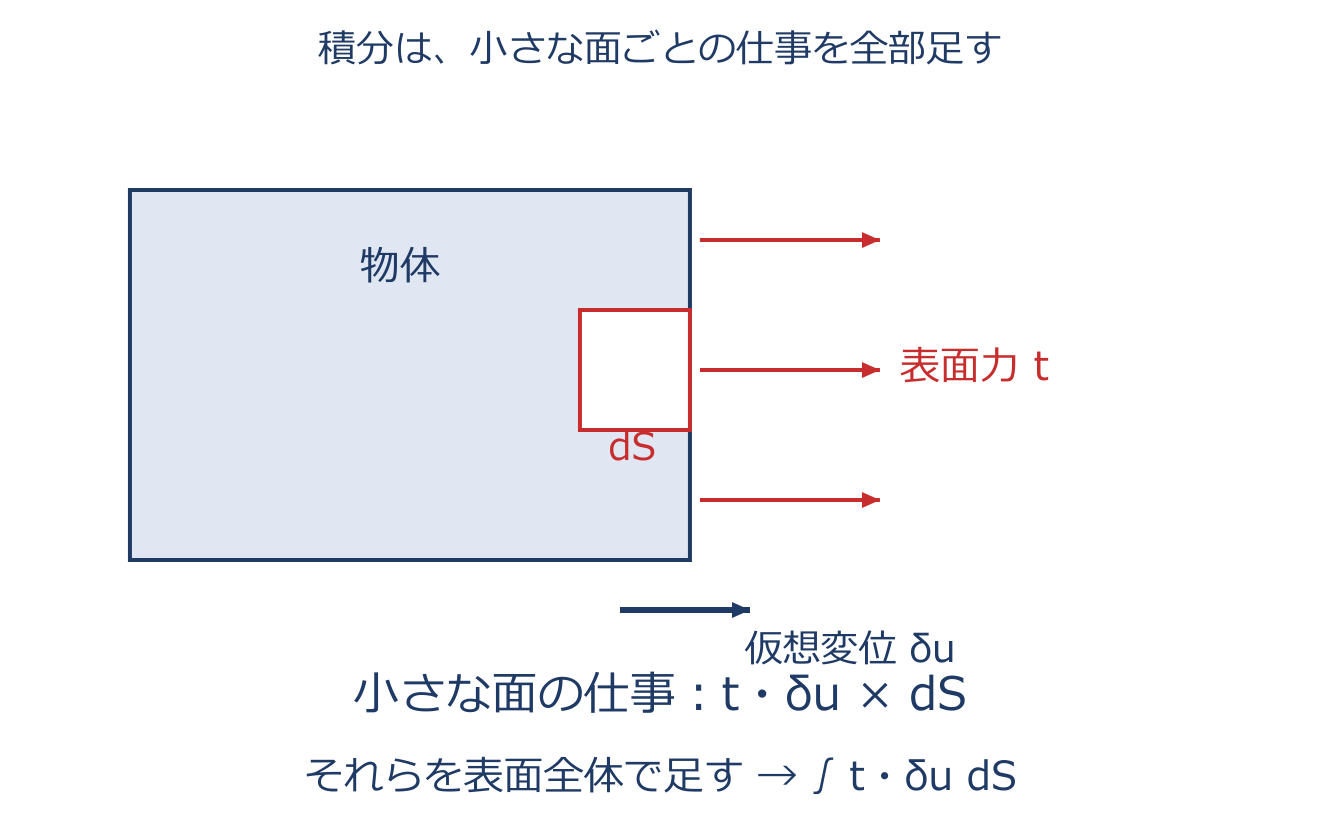
仮想仕事の原理
仮想仕事の原理のアプリ教材図
$\int_V\delta\boldsymbol\varepsilon^T\boldsymbol\sigma\,dV=\int_V\delta\mathbf u^T\mathbf b\,dV+\int_{S_t}\delta\mathbf u^T\bar{\mathbf t}\,dS$
仮想変位 $\delta\mathbf u$ は、現在の釣合い状態を調べるために仮に与える、ごく小さな変位の変化です。実際に時間を進めて生じた変位ではありません。 指定変位の境界では自由に動かせないため、仮想変位を0にします。内部仮想仕事は応力 $\boldsymbol\sigma$ と、それに対応する仮想ひずみ $\delta\boldsymbol\varepsilon$ の積を体積全体で積分した量です。 外部仮想仕事は、体積力 $\mathbf b$ と表面力 $\bar{\mathbf t}$ が同じ仮想変位に対してする仕事です。$\mathbf b$ の単位は $\mathrm{N/m^3}$、表面力は $\mathrm{N/m^2}$ で、両辺はエネルギーの単位になります。 静的に釣り合う物体では、この等式が許される任意の仮想変位について成立します。変位を $\mathbf u=\mathbf N\mathbf d$、ひずみを $\boldsymbol\varepsilon=\mathbf B\mathbf d$ と置き、線形弾性の関係を代入すると、節点変位に関する $\mathbf K\mathbf d=\mathbf f$ が導かれます。 仮想仕事の原理自体は線形材料だけに限定されませんが、この章の $\mathbf B$ と一定の $\mathbf D$ による式は微小変形・線形弾性を前提にしています。動的問題では慣性力の仕事も含めます。 せん断ひずみに工学せん断ひずみを使うときは、応力ベクトルとの成分順をそろえる必要があります。

具体例

剛性 $k=20000\,\mathrm{N/mm}$ のばねが $d=0.5\,\mathrm{mm}$ 伸び、外力 $F=10000\,\mathrm N$ で釣り合っているとします。仮想変位を $\delta d=0.01\,\mathrm{mm}$ とすると、内部仮想仕事は $kd\delta d=100\,\mathrm{N\,mm}$、外部仮想仕事は $F\delta d=100\,\mathrm{N\,mm}$ です。この仮想変位の大きさは任意なので、等式から $kd=F$ が得られます。

ひずみエネルギー
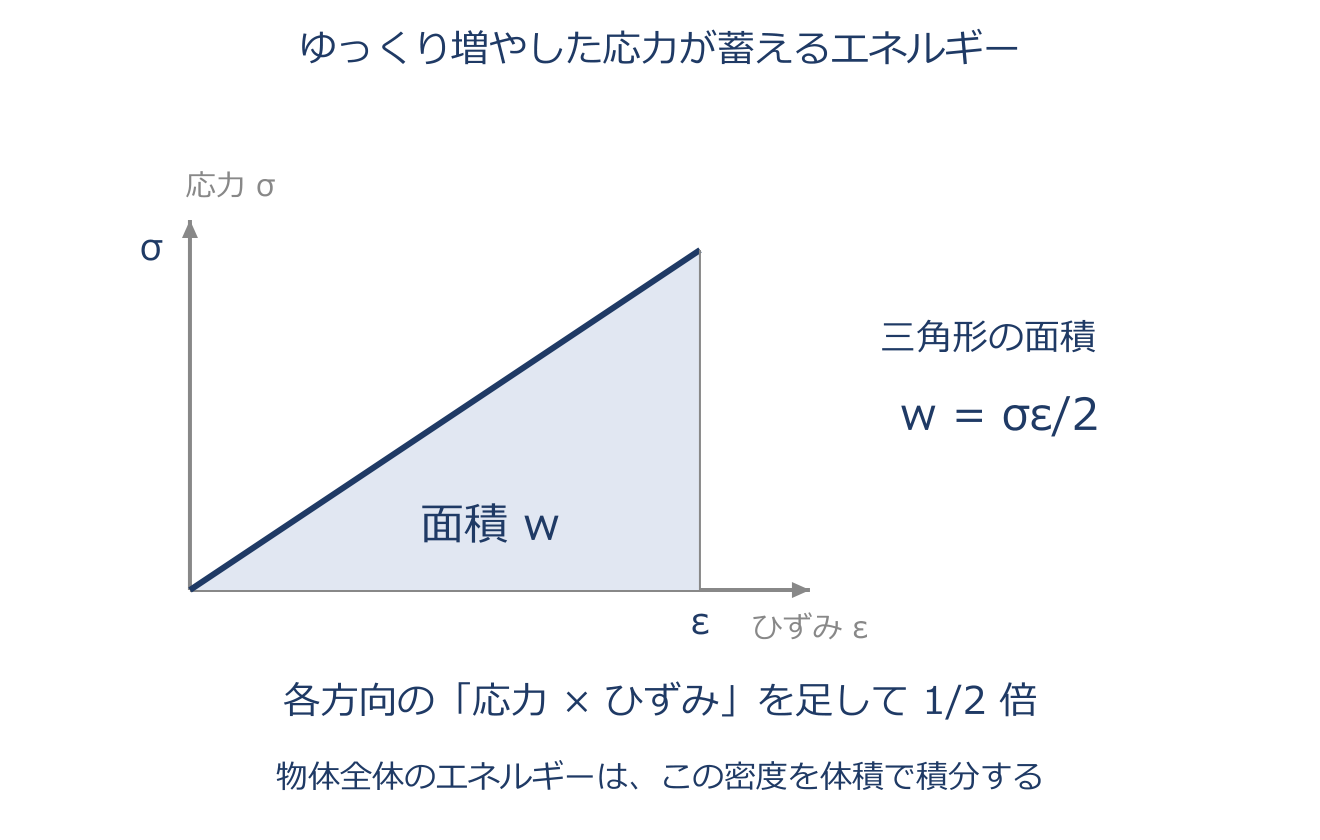
ひずみエネルギーのアプリ教材図
$U=\frac12\int_V\boldsymbol\varepsilon^T\mathbf D\boldsymbol\varepsilon\,dV,\quad U_{\mathrm{bar}}=\frac12\frac{EA}{L}d^2=\frac{F^2L}{2EA}$
ひずみエネルギーは、弾性変形の過程で材料に蓄えられるエネルギーです。線形ばねを0から伸ばすと、必要な力は $F=kd$ に従って増えます。 そのため、最終の力と伸びの積 $Fd$ ではなく、力–変位グラフの三角形の面積 $\tfrac12Fd=\tfrac12kd^2$ になります。断面積 $A$、長さ $L$、ヤング率 $E$ が一定の軸力棒では $k=EA/L$ なので、同じ式が使えます。 多軸状態では、工学せん断ひずみを含むひずみベクトルと対応する応力ベクトルを用い、単位体積当たりのエネルギーを $\tfrac12\boldsymbol\varepsilon^T\boldsymbol\sigma$ と表します。これを物体全体で積分したものが $U$ です。 この2分の1を付ける式は、初期ひずみ・初期応力のない線形弾性を原点から負荷する場合の式です。非線形弾性では応力をひずみについて積分する必要があります。 また「剛性が高いほどエネルギーが大きい」という説明には、何を同じにするかが必要です。同じ伸びなら $U=\tfrac12kd^2$ から大きくなり、同じ外力なら $U=F^2/(2k)$ から小さくなります。 FEMでは $U=\tfrac12\mathbf d^T\mathbf K\mathbf d$ と表せるため、剛性行列とエネルギーは直接結びついています。

具体例

$E=200\,\mathrm{GPa}=200000\,\mathrm{N/mm^2}$、$A=100\,\mathrm{mm^2}$、$L=500\,\mathrm{mm}$、伸び $d=0.1\,\mathrm{mm}$ とします。$k=EA/L=40000\,\mathrm{N/mm}$、$F=kd=4000\,\mathrm N$。$U=\tfrac12\times40000\times0.1^2=200\,\mathrm{N\,mm}=0.2\,\mathrm J$ です。$1\,\mathrm{N\,mm}=0.001\,\mathrm J$ に注意します。

ひずみ–変位関係(2次元)
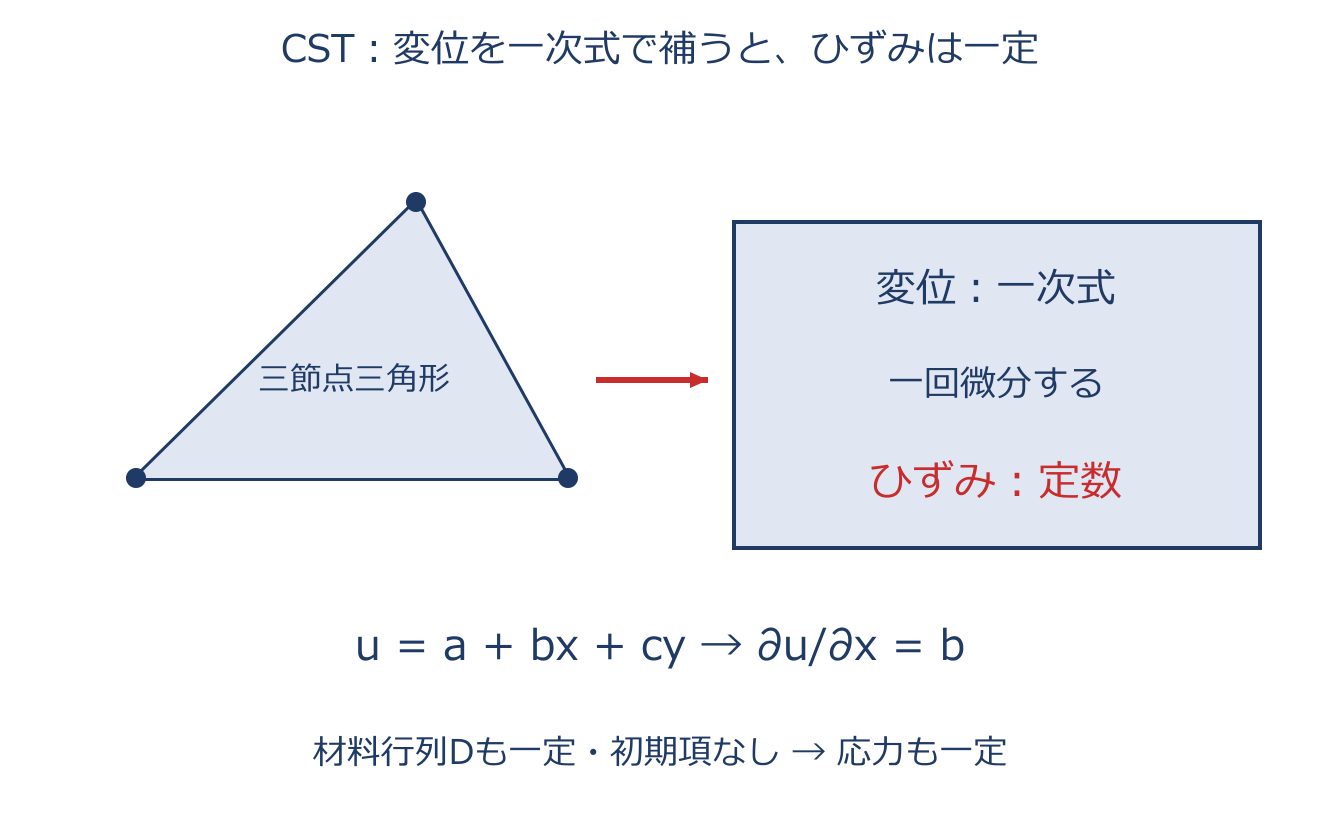
ひずみ–変位関係(2次元)のアプリ教材図
$\varepsilon_x=\frac{\partial u}{\partial x},\quad\varepsilon_y=\frac{\partial v}{\partial y},\quad\gamma_{xy}=\frac{\partial u}{\partial y}+\frac{\partial v}{\partial x}$
2次元の変位を $x$ 方向の $u(x,y)$、$y$ 方向の $v(x,y)$ とします。垂直ひずみ $\varepsilon_x$ は、$x$ 方向に離れた2点の変位差を元の距離で割った量で、極限をとると $\partial u/\partial x$ になります。 $\varepsilon_y$ も同じ考え方です。工学せん断ひずみ $\gamma_{xy}$ は、最初は直角だった2方向の線が変形して、直角からどれだけ変わるかを表します。 2本の線それぞれの傾きが効くため、$\partial u/\partial y$ と $\partial v/\partial x$ の和になります。テンソルせん断ひずみは $\varepsilon_{xy}=\gamma_{xy}/2$ なので、材料行列の定義と混同しないことが重要です。 これらの式は、変位勾配の2次の項を無視する微小変形の関係です。大きな回転や変形では別のひずみ尺度が必要になります。 全点を同じ量だけ移動させると変位の微分が0になり、ひずみも0です。また微小な剛体回転では2つのせん断勾配が打ち消し合います。 変位を形状関数で近似し、この微分操作をまとめると $\boldsymbol\varepsilon=\mathbf B\mathbf d$ が得られます。3節点の直線辺三角形では変位が座標の1次式なので、ひずみが要素内で一定となります。 応力まで一定になるのは、材料行列と初期ひずみなども要素内で一定の場合です。

具体例

$u=0.001x+0.002y$、$v=-0.0005x+0.0003y$ とします。座標と変位をともにmmで表すと、$\varepsilon_x=0.001$、$\varepsilon_y=0.0003$、$\gamma_{xy}=0.002-0.0005=0.0015$、$\varepsilon_{xy}=0.00075$ です。微小剛体回転 $u=-\theta y$、$v=\theta x$ では $\gamma_{xy}=-\theta+\theta=0$ になります。

Bマトリックス(ひずみ–変位行列)
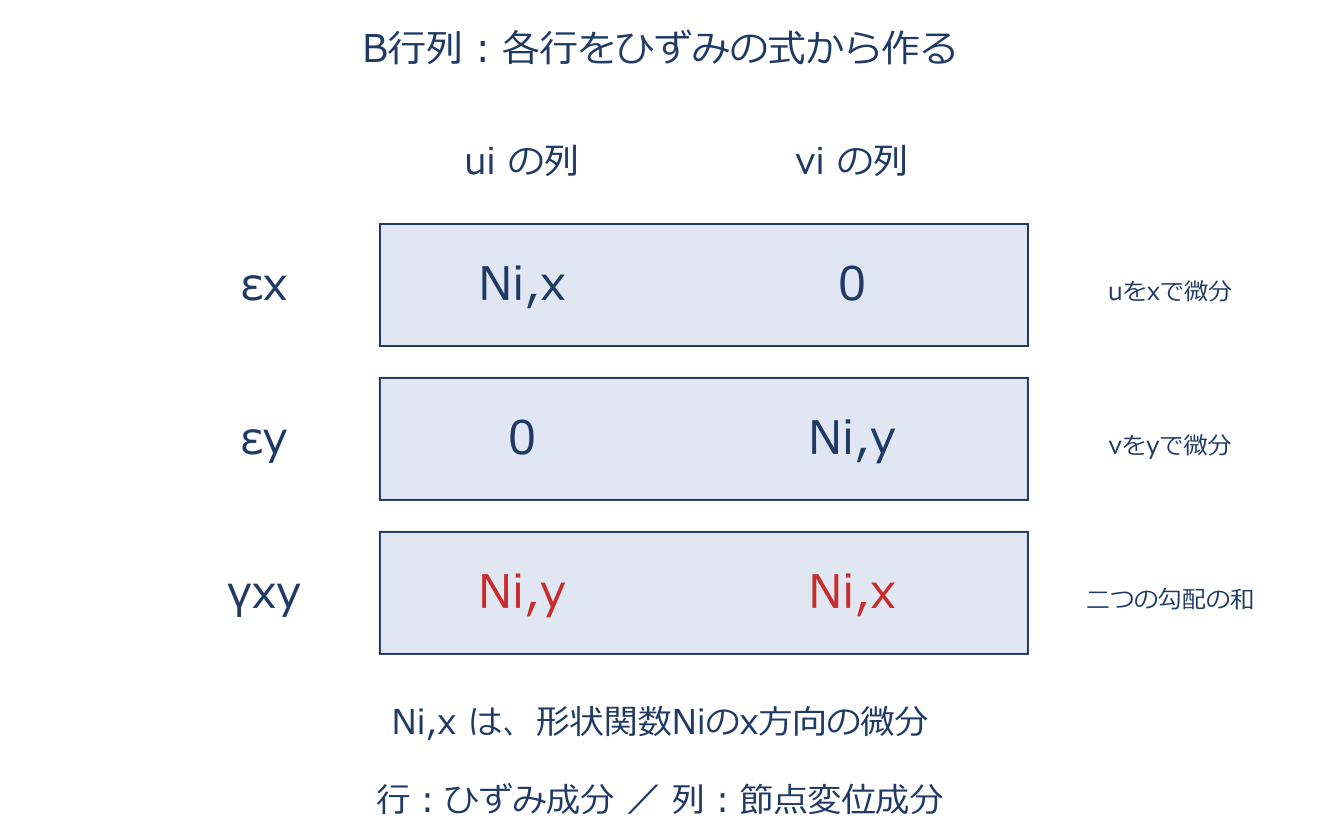
Bマトリックス(ひずみ–変位行列)のアプリ教材図
$\boldsymbol\varepsilon=\mathbf B\mathbf d,\quad \mathbf B_{\mathrm{bar}}=\begin{bmatrix}-1/L&1/L\end{bmatrix}$
$\mathbf B$ は節点変位を要素内のひずみに変換する行列です。材料の硬さを表す行列ではなく、要素の形状と変位の内挿方法から決まります。 2節点棒なら $u=N_1d_1+N_2d_2$ を $x$ で微分するため、$\mathbf B=[-1/L,\,1/L]$ となり、$\varepsilon=(d_2-d_1)/L$ です。2次元で節点ごとに $u_i,v_i$ の順に並べると、節点 $i$ の列ブロックは $\mathbf B_i=\begin{bmatrix}N_{i,x}&0\\0&N_{i,y}\\N_{i,y}&N_{i,x}\end{bmatrix}$ です。 ここで $N_{i,x}$ は形状関数の $x$ 微分です。長さにmmを用いれば $\mathbf B$ の単位は通常 $1/\mathrm{mm}$ となり、mmの変位を掛けて無次元のひずみを得ます。 2節点棒や3節点の直線辺三角形では $\mathbf B$ が一定ですが、「1次要素なら常に一定」とは言えません。4節点四角形の双1次内挿では一般に位置によって変化し、自然座標で定義した微分を実座標へ変換するためのヤコビアンも関係します。 三角形では各節点の座標から形状関数を決め、その微分を使って $\mathbf B$ を作ります。要素が細長い、つぶれているなどの場合は、微分や剛性の計算が悪条件になりやすいため、要素品質にも注意します。

具体例

$L=200\,\mathrm{mm}$、$d_1=0$、$d_2=0.1\,\mathrm{mm}$ なら $\varepsilon=(0.1-0)/200=5\times10^{-4}$。$E=200000\,\mathrm{N/mm^2}$ の棒では $\sigma=E\varepsilon=100\,\mathrm{N/mm^2}$ です。両節点にさらに同じ $0.3\,\mathrm{mm}$ を加えても、変位差は変わらないため、ひずみと応力は同じです。

Dマトリックス(平面応力・平面ひずみ)
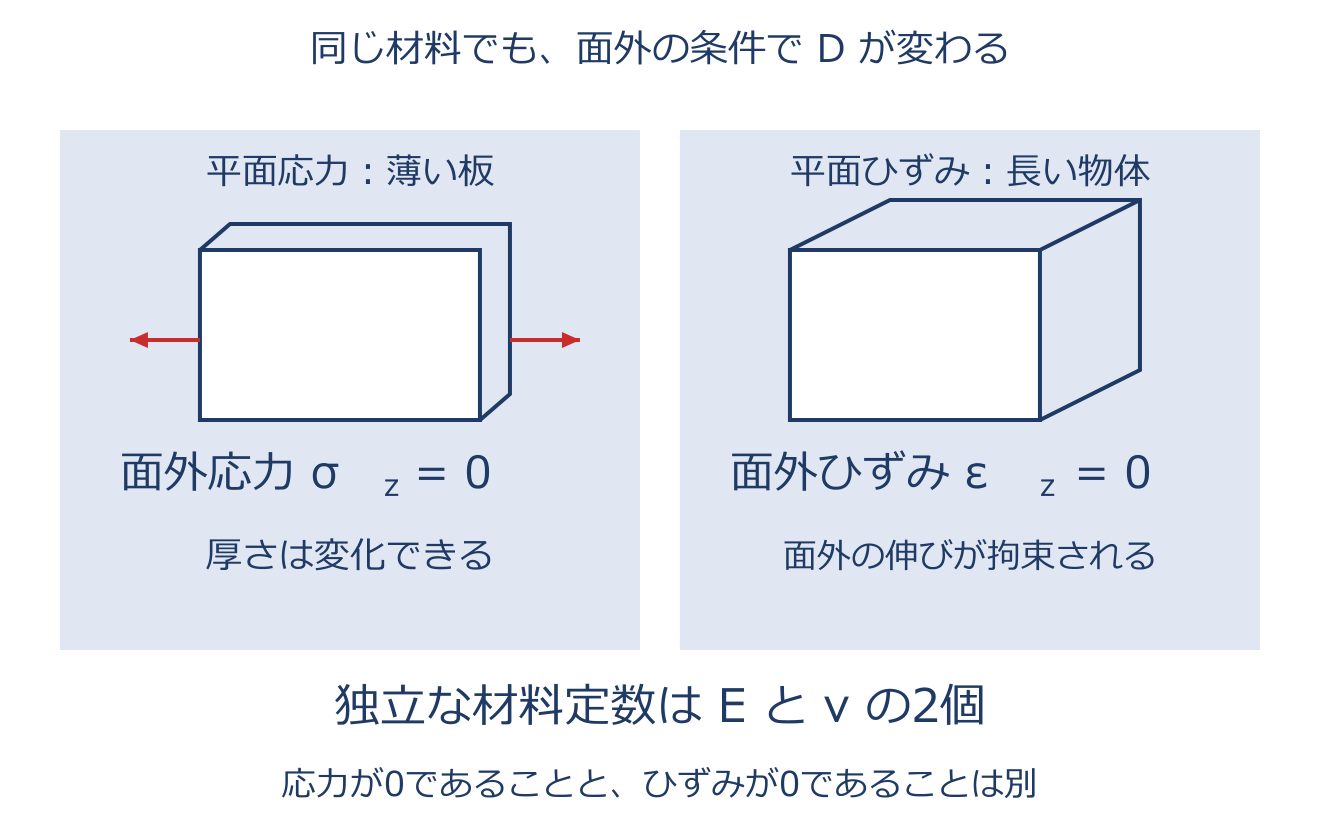
Dマトリックス(平面応力・平面ひずみ)のアプリ教材図
$\mathbf D_{\mathrm{ps}}=\frac{E}{1-\nu^2}\begin{bmatrix}1&\nu&0\\\nu&1&0\\0&0&(1-\nu)/2\end{bmatrix}$
$\mathbf D$ は、ひずみを応力へ変換する材料行列です。ここでは等方性・線形弾性・微小変形を考え、$\boldsymbol\sigma=[\sigma_x,\sigma_y,\tau_{xy}]^T$、$\boldsymbol\varepsilon=[\varepsilon_x,\varepsilon_y,\gamma_{xy}]^T$ とします。 $\boldsymbol\sigma=\mathbf D\boldsymbol\varepsilon$ なので、$\mathbf D$ の単位はヤング率と同じ応力の単位です。ポアソン比 $\nu$ による対角外の成分は、ある方向のひずみが別方向の応力にも関係することを示します。 平面応力は、薄い板の表裏が自由で面内荷重が主な場合などに、$\sigma_z,\tau_{xz},\tau_{yz}$ を0と近似するモデルです。厚さ方向のひずみ $\varepsilon_z$ まで0になるわけではありません。 平面ひずみは $\varepsilon_z,\gamma_{xz},\gamma_{yz}$ を0とするモデルで、奥行き方向に変化せず、その方向の伸びが抑えられる場合に用います。この場合 $\sigma_z$ は一般に0ではありません。 部材が厚い、長いという形だけで決めず、荷重と拘束も確認します。平面ひずみの行列は $\mathbf D_{\mathrm{pe}}=\frac{E}{(1+\nu)(1-2\nu)}\begin{bmatrix}1-\nu&\nu&0\\\nu&1-\nu&0\\0&0&(1-2\nu)/2\end{bmatrix}$ です。 どちらもせん断成分は $G=E/[2(1+\nu)]$ になります。

具体例

平面応力で $E=206000\,\mathrm{N/mm^2}$、$\nu=0.3$、$\boldsymbol\varepsilon=[0.001,0,0.002]^T$ とすると、$E/(1-\nu^2)=226373.6\,\mathrm{N/mm^2}$、$G=79230.8\,\mathrm{N/mm^2}$。$\sigma_x=226.4\,\mathrm{MPa}$、$\sigma_y=67.9\,\mathrm{MPa}$、$\tau_{xy}=158.5\,\mathrm{MPa}$ です。せん断には工学せん断ひずみ0.002を使い、さらに2倍しません。

要素剛性行列
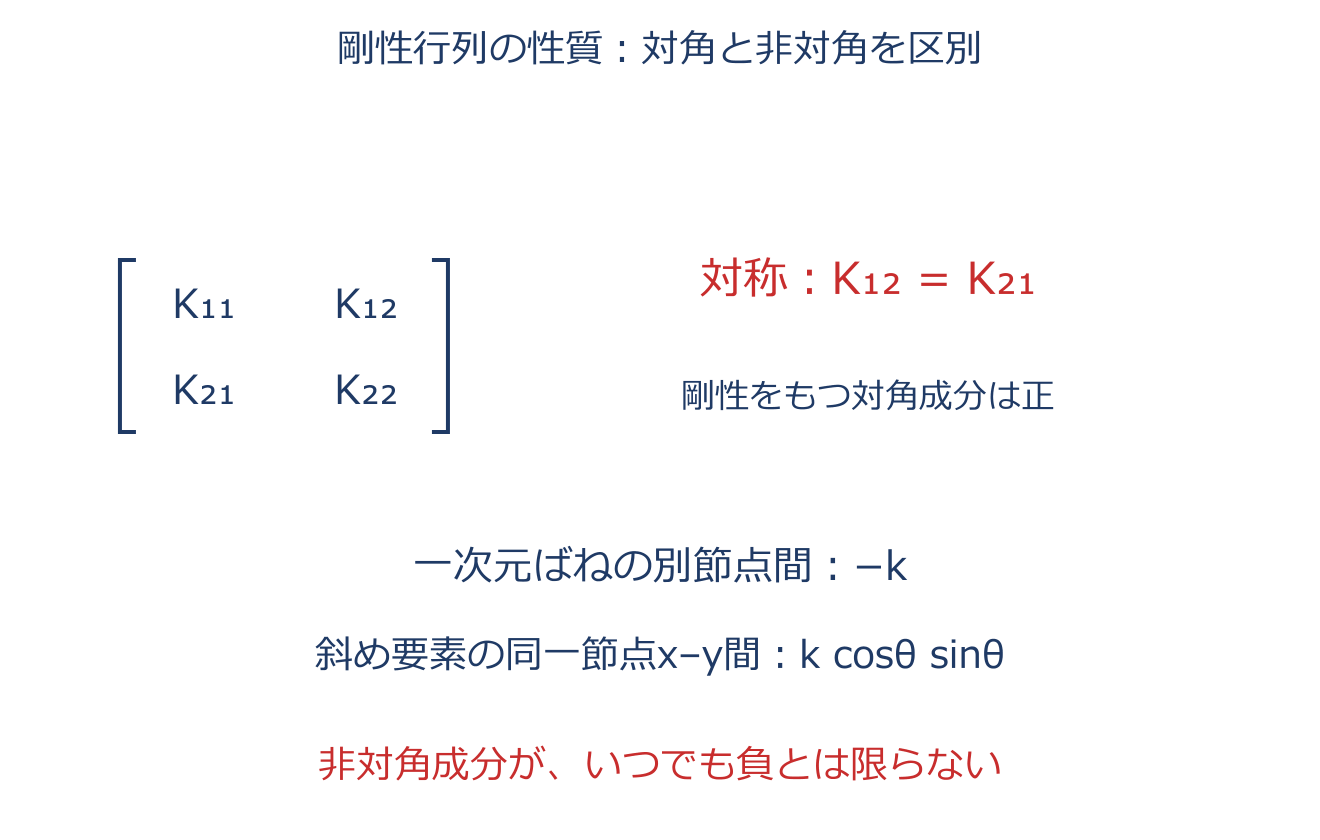
要素剛性行列のアプリ教材図
$\mathbf k_e=\int_{V_e}\mathbf B^T\mathbf D\mathbf B\,dV,\quad\mathbf k_{\mathrm{bar}}=\frac{EA}{L}\begin{bmatrix}1&-1\\-1&1\end{bmatrix}$
要素剛性行列 $\mathbf k_e$ は、その要素の節点変位と、要素が負担する節点力の関係を表します。初期ひずみや分布荷重などがない場合、$\mathbf f_e=\mathbf k_e\mathbf d_e$ です。 式の順番は、$\mathbf B$ で節点変位をひずみに変換し、$\mathbf D$ で応力に変換し、$\mathbf B^T$ と体積積分で節点力に戻す、と読むことができます。転置の記号 $T$ は行と列を入れ替える操作です。 2節点棒では $\mathbf B$ が一定、$D=E$、体積が $AL$ なので、積分の結果が $EA/L$ を係数とする2行2列の行列になります。対角成分は、その節点の変位が同じ節点の力に与える寄与、対角外の負の成分は隣の節点の変位による寄与です。 線形弾性で $\mathbf D$ が対称なら $\mathbf k_e$ も対称になります。2次元の平面問題では体積積分を厚さ $t$ を用いて $\int_{A_e}\mathbf B^T\mathbf D\mathbf B\,t\,dA$ と書くため、厚さを忘れないことが重要です。 拘束前の要素は剛体移動できるので、剛性行列には力を生まない変位があります。一般には $\mathbf k_e\mathbf r=\mathbf0$ で表す性質で、すべての要素について行成分の和が0と覚えるのは適切ではありません。 回転自由度や局所座標を持つ要素では、剛体運動のベクトルを確認します。

具体例

$E=200000\,\mathrm{N/mm^2}$、$A=100\,\mathrm{mm^2}$、$L=500\,\mathrm{mm}$ なら $EA/L=40000\,\mathrm{N/mm}$。$\mathbf d_e=[0,0.1]^T\,\mathrm{mm}$ を掛けると $\mathbf f_e=[-4000,4000]^T\,\mathrm N$ です。左右の符号が反対なのは、棒を引張状態に保つ力が左右で逆向きだからです。$[0.1,0.1]^T$ なら変位差が0なので、節点力も0になります。

全体剛性行列の性質とアセンブリ
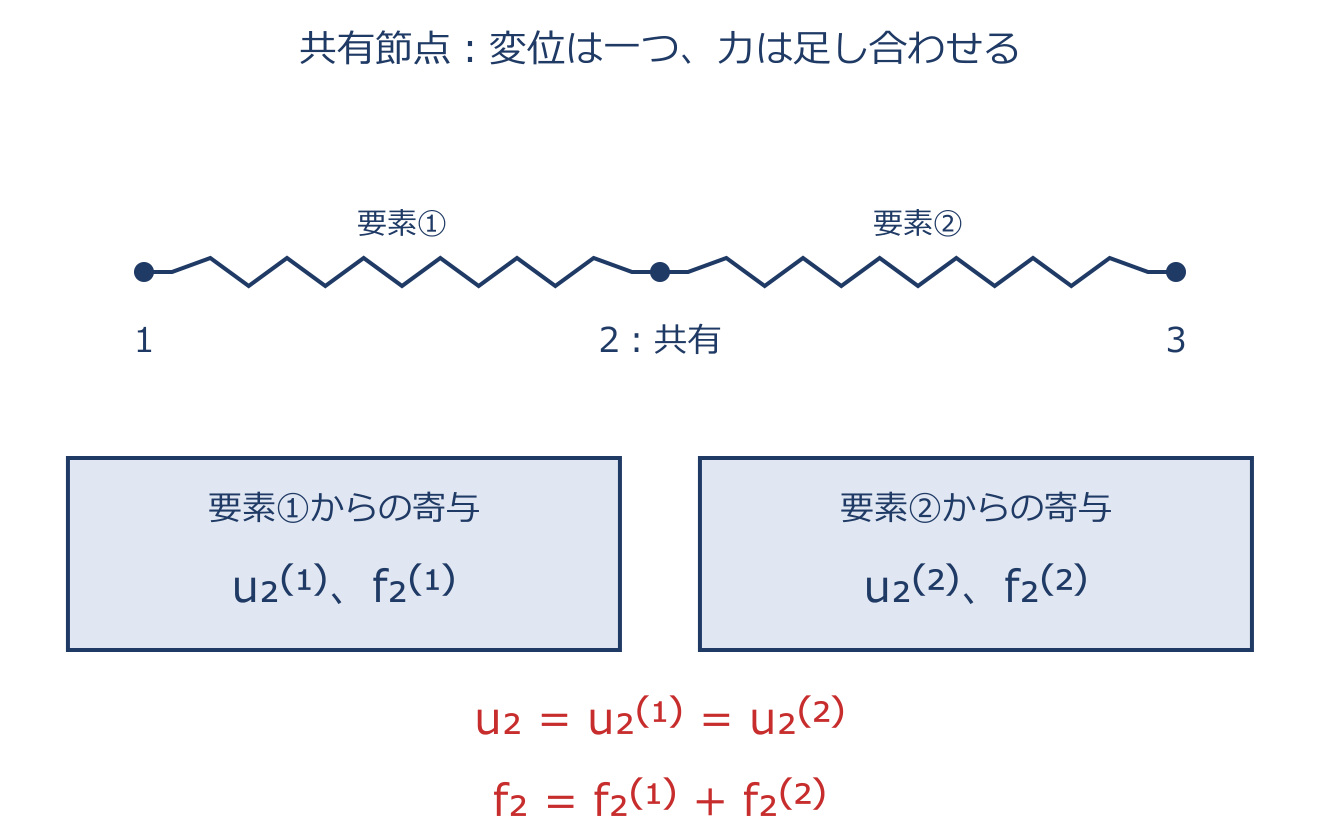
全体剛性行列の性質とアセンブリのアプリ教材図
$\mathbf K=\sum_e\mathbf A_e^T\mathbf k_e\mathbf A_e,\quad\mathbf K\mathbf d=\mathbf f$
アセンブリは、要素ごとに計算した力と変位の関係を、物体全体の節点番号・自由度番号に対応させて足し合わせる操作です。$\mathbf A_e$ は全体変位から要素変位を取り出す対応行列で、$\mathbf d_e=\mathbf A_e\mathbf d$ と表します。 隣り合う要素が同じ節点を共有すると、その節点の変位は共通で、節点力への寄与は加算されます。これによって、要素間の変位のつながりと節点での力の釣合いが同時に扱えます。 通常の線形弾性の変位法では $\mathbf K$ は対称で、多くの成分が0の疎行列になります。節点番号を工夫すれば非ゼロ成分を対角近くに集められますが、帯の幅は番号付けに依存します。 拘束前は剛体運動に対してひずみも力も出ないため、剛性行列は特異です。正しい一般表現は、剛体運動ベクトル $\mathbf r$ に対する $\mathbf K\mathbf r=\mathbf0$ です。 1次元棒では $\mathbf r=[1,1,\ldots]^T$ なので行和が0ですが、あらゆる要素・自由度で無条件に行和0とは言えません。拘束後の縮約行列も通常は行和0ではありません。 また、剛体運動以外にトラスの機構や積分不足による変形モードが残ると、支持を入れても特異になり得ます。メッシュを細かくすることと、必要な拘束や安定性を確保することは別の問題です。

具体例

節点0–1–2を同じ剛性 $k$ の2本のばねで結ぶと、拘束前の $\mathbf K=k\begin{bmatrix}1&-1&0\\-1&2&-1\\0&-1&1\end{bmatrix}$。節点0を固定し、節点2に $F=1000\,\mathrm N$、$k=10000\,\mathrm{N/mm}$ とすると、$2kd_1-kd_2=0$、$-kd_1+kd_2=F$。$d_1=0.1\,\mathrm{mm}$、$d_2=0.2\,\mathrm{mm}$ で、各ばねの伸びは0.1mmです。固定端反力は $-1000\,\mathrm N$。

面積座標・体積座標
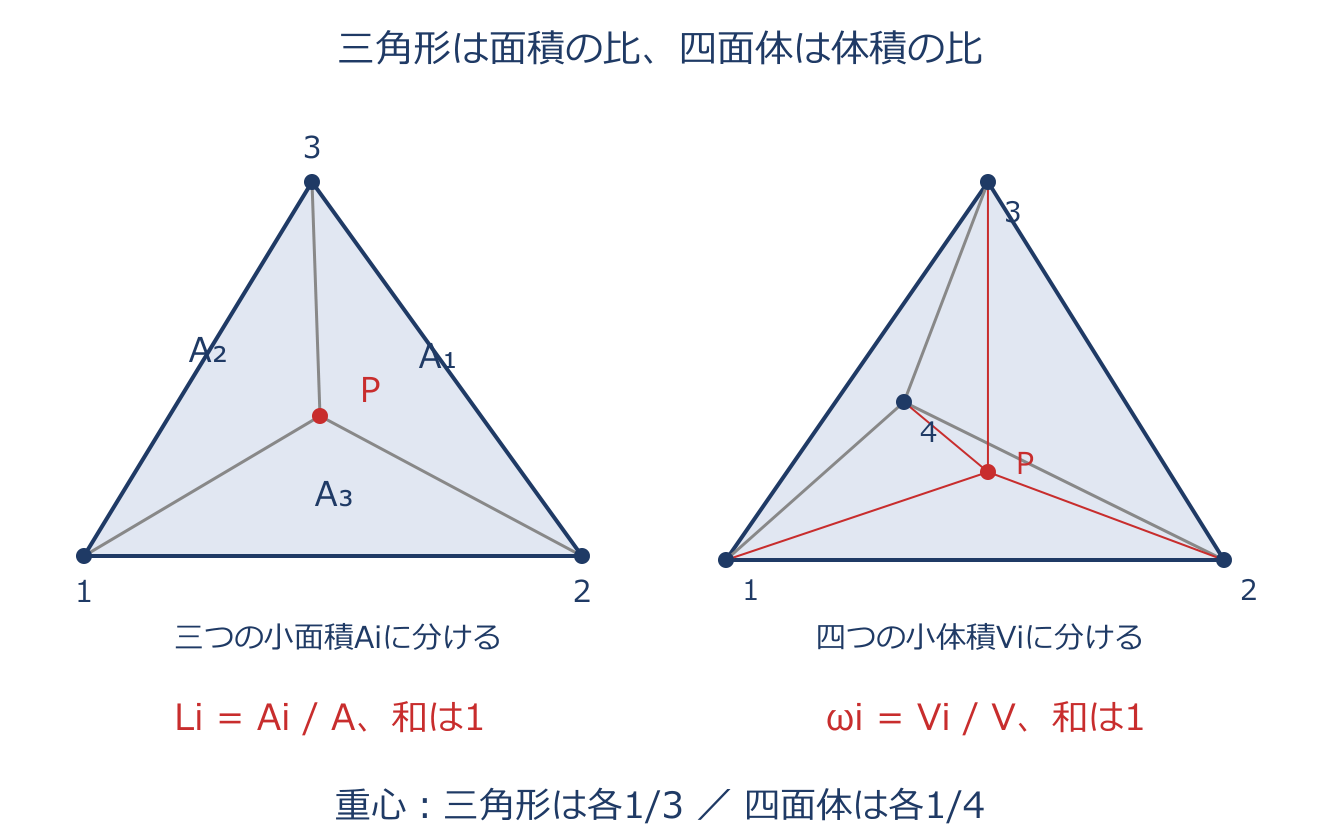
面積座標・体積座標のアプリ教材図
$L_1+L_2+L_3=1,\quad\int_{A_e}L_1^lL_2^mL_3^n\,dA=\frac{2A_e\,l!m!n!}{(l+m+n+2)!}$
面積座標は、三角形の中の点を3個の面積比で表す座標です。全体の面積を $A_e$ とし、点と辺2–3で作る小三角形の面積を $A_1$ とすれば、節点1に対応する座標は $L_1=A_1/A_e$ です。 同様に $L_2,L_3$ を定めると、内部ではいずれも0以上で和が1になります。節点1では $L_1=1$、残りは0となるので、3節点の直線辺三角形の形状関数はそのまま $N_i=L_i$ です。 位置も $x=\sum_iL_ix_i$、$y=\sum_iL_iy_i$ と表せます。3個ありますが和が1という関係があるため、独立なのは2個です。 四面体では、向かいの面と内部点で作る小四面体の体積比を使い、4個の体積座標 $\omega_i$ の和が1になります。独立なのは3個で、4節点四面体の形状関数と一致します。 三角形上の積分公式の $l,m,n$ は0以上の整数で、$0!=1$ です。定数1の積分を入れると面積そのものになるため、係数を覚える際の確認に使えます。 四面体の体積を $V_e$ とすると、対応する式は $\int_{V_e}\prod_{i=1}^4\omega_i^{a_i}dV=6V_e\prod_{i=1}^4a_i!/(\sum_{i=1}^4a_i+3)!$ です。いずれも直線辺・平面を持つ通常の単体に対する式で、曲がった高次要素にそのまま使うときは座標変換の確認が必要です。

具体例

$A_e=300\,\mathrm{mm^2}$ の三角形なら、$\int N_1dA=A_e/3=100\,\mathrm{mm^2}$、$\int N_1^2dA=A_e/6=50\,\mathrm{mm^2}$、$\int N_1N_2dA=A_e/12=25\,\mathrm{mm^2}$ です。一定厚さ $t=2\,\mathrm{mm}$、一様な $x$ 方向体積力 $b_x=0.01\,\mathrm{N/mm^3}$ なら、各節点への等価力は $t b_x\int N_idA=2\,\mathrm N$。3節点の合計6Nは、$b_x t A_e=6\,\mathrm N$ と一致します。

初期ひずみ・初期応力と等価節点力
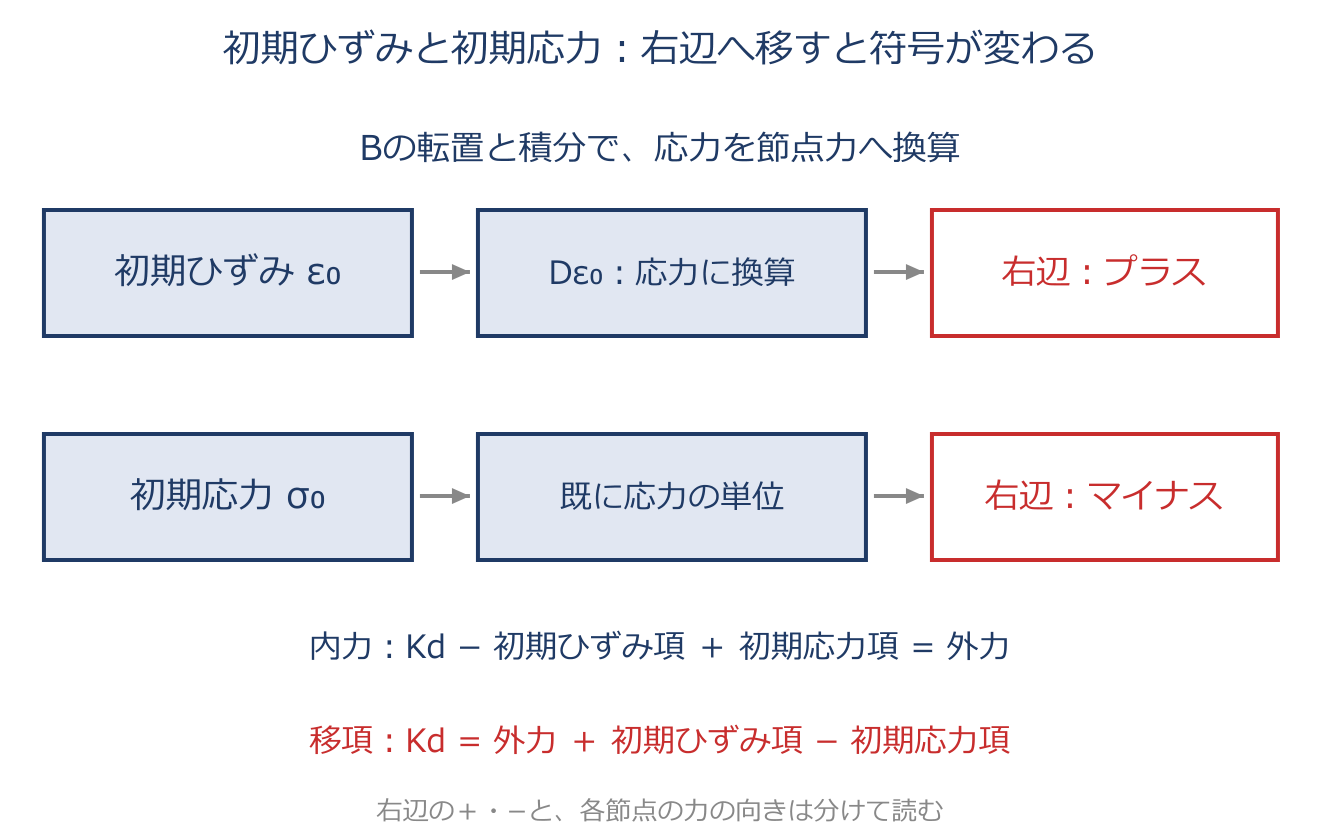
初期ひずみ・初期応力と等価節点力のアプリ教材図
$\boldsymbol\sigma=\mathbf D(\mathbf B\mathbf d-\boldsymbol\varepsilon_0)+\boldsymbol\sigma_0,\quad\mathbf K\mathbf d=\mathbf f_{\mathrm{ext}}+\int_V\mathbf B^T\mathbf D\boldsymbol\varepsilon_0\,dV-\int_V\mathbf B^T\boldsymbol\sigma_0\,dV$
初期ひずみ $\boldsymbol\varepsilon_0$ は、温度上昇などによって材料が自由に変形できるなら生じるひずみとして与えます。変位から計算した全ひずみ $\mathbf B\mathbf d$ からこれを引いた分が、この構成式で応力を生む弾性ひずみです。 例えば一様温度上昇の棒では $\varepsilon_0=\alpha\Delta T$ で、自由に伸びれば $\varepsilon=\varepsilon_0$、応力は0になります。初期応力 $\boldsymbol\sigma_0$ は、選んだ基準状態に既に存在するとして扱う応力です。 これらを仮想仕事の式へ代入すると、内部節点力は $\mathbf K\mathbf d-\int\mathbf B^T\mathbf D\boldsymbol\varepsilon_0dV+\int\mathbf B^T\boldsymbol\sigma_0dV$ になります。外力との釣合いで右辺へ移すため、初期ひずみの寄与はプラス、初期応力の寄与はマイナスです。 積分をプラスで定義する場合も、最終の右辺ではこの符号を区別します。等価節点力は、同じ仮想仕事を与えるように変換した荷重であり、必ずしも実際に外から加えた力ではありません。 両端固定の加熱棒では、全ひずみが0なので圧縮応力が生じます。熱ひずみ荷重の方向と支持反力の方向は反対です。 残留応力を扱う際は、初期応力が釣合っているか、基準状態や初期ひずみと整合しているかも確認します。この章の式は微小変形の線形定式化で、大変形の初期応力による幾何剛性までは含みません。

具体例

$E=200000\,\mathrm{N/mm^2}$、$A=100\,\mathrm{mm^2}$、$\alpha=12\times10^{-6}/\mathrm K$、$\Delta T=50\,\mathrm K$ なら $\varepsilon_0=0.0006$。棒の熱ひずみ荷重は $\mathbf f_{\mathrm{th}}=EA\varepsilon_0[-1,1]^T=[-12000,12000]^T\,\mathrm N$ です。両端固定では $\sigma=-E\varepsilon_0=-120\,\mathrm{MPa}$、支持が棒に与える反力は $[12000,-12000]^T\,\mathrm N$。固定せず右端を自由にした $L=500\,\mathrm{mm}$ の棒では、伸び0.3mm、応力0です。

第5章 有限要素法の実践

4節点四辺形の形状関数
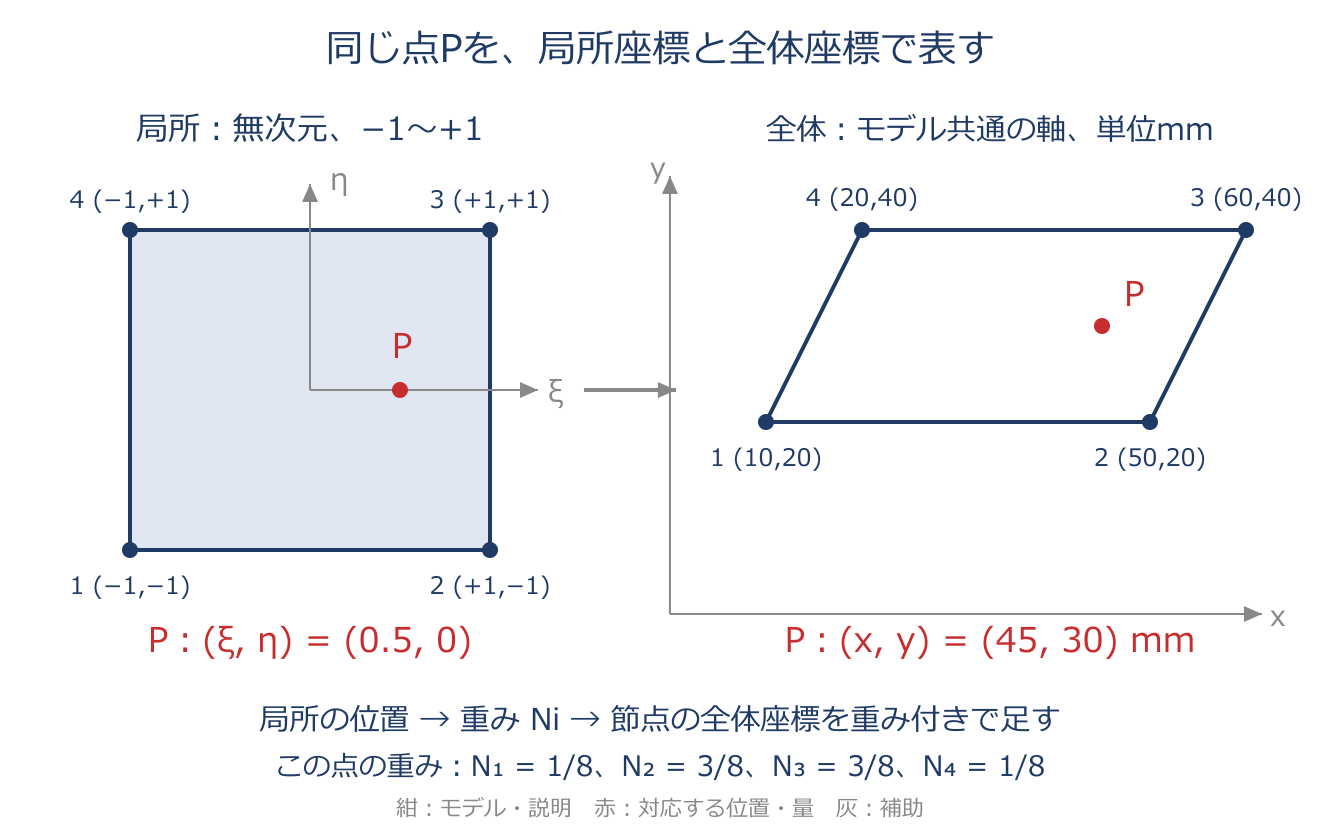
4節点四辺形の形状関数のアプリ教材図
$N_i=\tfrac{1}{4}(1+\xi_i\xi)(1+\eta_i\eta)$
基準正方形では $-1\le\xi,\eta\le1$ とし、節点1〜4を順に $(-1,-1),(1,-1),(1,1),(-1,1)$ に置きます。式の $\xi_i,\eta_i$ は各節点の座標で、それぞれ−1または1です。 例えば節点1なら $N_1=(1-\xi)(1-\eta)/4$ です。自分の節点を代入すると1、ほかの節点では0となり、要素内では $N_1+N_2+N_3+N_4=1$ です。 座標は $x=\sum N_i x_i$、$y=\sum N_i y_i$、変位は $u=\sum N_i u_i$ と計算します。基準座標の位置と実際の位置を混同しないことが大切です。

具体例

図の点 $\xi=0.5,\eta=0$ では、$N_1=N_4=1/8$、$N_2=N_3=3/8$ です。節点座標が順に $(10,20),(50,20),(60,40),(20,40)$ なら、$x=(10+3\times50+3\times60+20)/8=45$、$y=(20+3\times20+3\times40+40)/8=30$ です。

ヤコビ行列
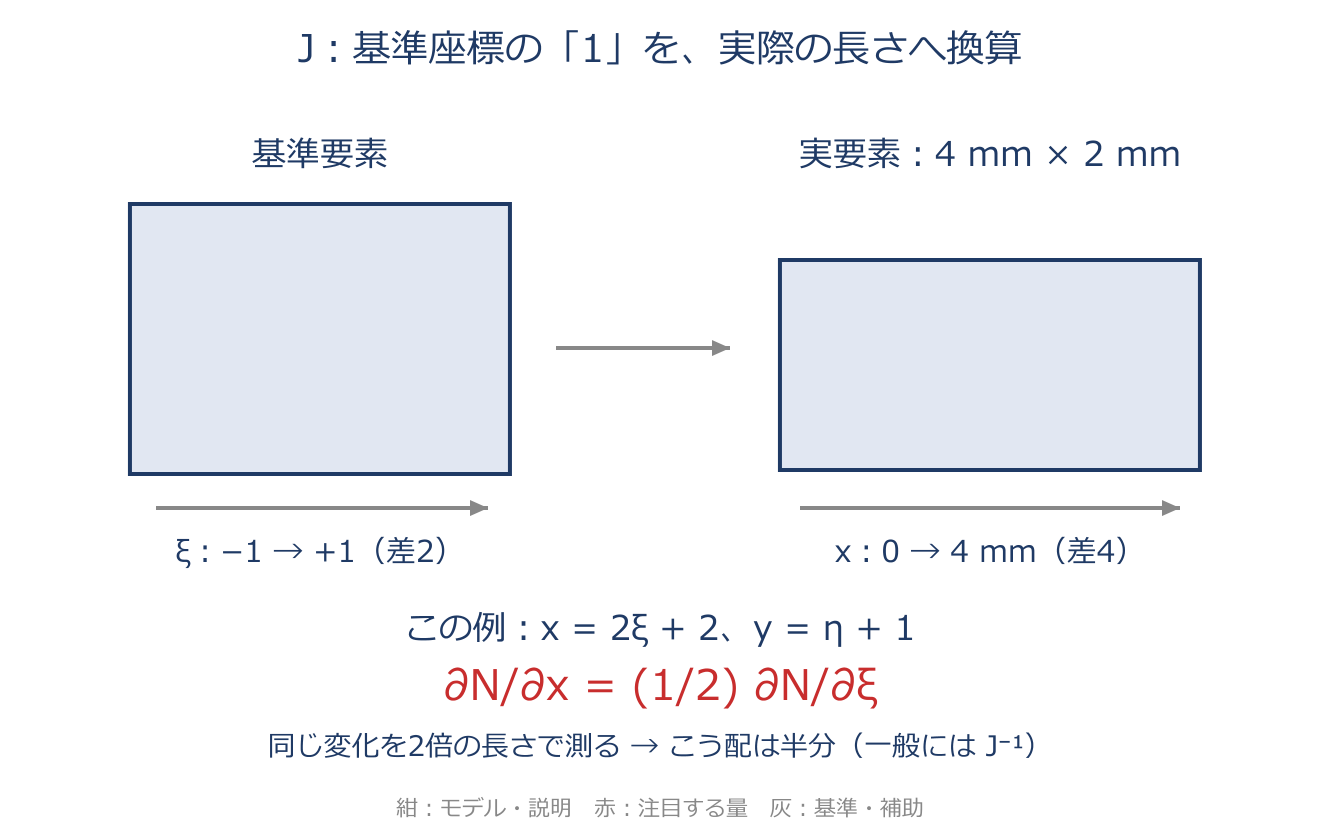
ヤコビ行列のアプリ教材図
$J=\begin{bmatrix}\partial x/\partial\xi & \partial y/\partial\xi\\ \partial x/\partial\eta & \partial y/\partial\eta\end{bmatrix}$
ヤコビ行列は、基準座標 $(\xi,\eta)$ の小さな変化が実座標 $(x,y)$ でどのように変わるかを表します。上式では行を $\xi,\eta$、列を $x,y$ の順に並べています。 連鎖律から $\{N_{,\xi},N_{,\eta}\}^{T}=J\{N_{,x},N_{,y}\}^{T}$ です。したがって、形状関数の実座標での微分は、基準座標での微分に $J^{-1}$ を掛けて求めます。これは変位からひずみを計算するために必要です。 面積の換算は $dx\,dy=|\det J|\,d\xi\,d\eta$ です。通常の節点順序では正の行列式を保つように要素を作ります。ゼロは変換がつぶれた状態、負は節点順序の逆転や要素の裏返りを疑う状態です。

具体例

幅4、高さ2の長方形を $x=2\xi+2,y=\eta+1$ と表すと、$J=\operatorname{diag}(2,1)$、$\det J=2$ です。基準正方形の面積4を2倍して実面積8になります。また $\partial N/\partial x=(1/2)\partial N/\partial\xi$ です。

分布圧力の等価節点力
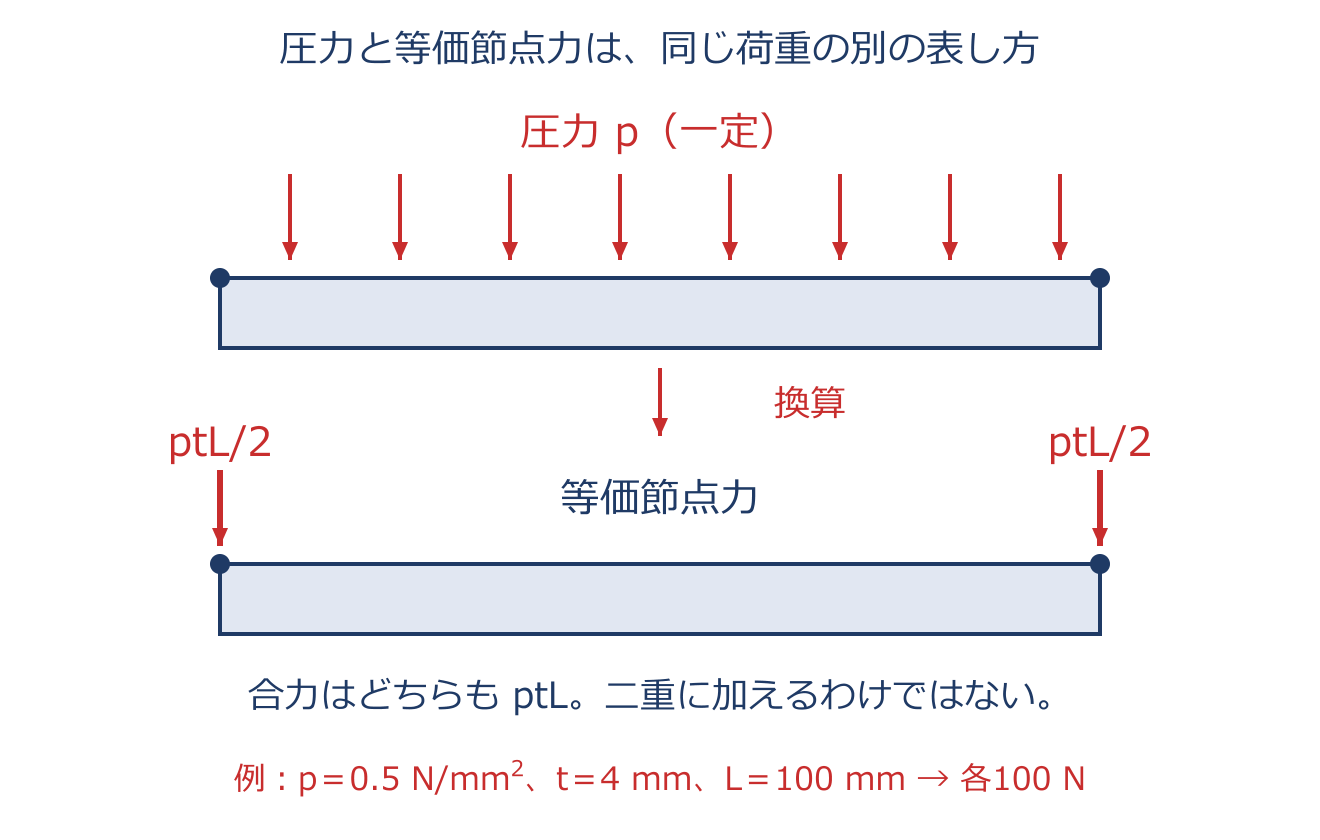
分布圧力の等価節点力のアプリ教材図
$F_{\mathrm{total}}=pLt$。一定圧力の二節点線形辺では$F_1=F_2=F_{\mathrm{total}}/2$。
圧力 $p$ は単位面積当たりの力です。長さ $L$、厚さ $t$ の辺に一定圧力が作用するなら、面積 $Lt$ に圧力を掛けて合力 $pLt$ を求めます。圧力の向きは面に垂直です。 有限要素法では、この分布荷重と同じ仮想仕事をする節点力に置き換えます。直線の2節点線形辺なら、両端への配分は半分ずつです。2次辺では中間節点もあるため、単純な均等配分にはなりません。 求めた節点力を荷重ベクトルに加え、$[K]\{u\}=\{f\}$ を解きます。

具体例

図では $p=0.5\ \mathrm{N/mm^2},L=100\ \mathrm{mm},t=4\ \mathrm{mm}$ です。合力は $0.5\times100\times4=200\ \mathrm N$、両端には $200/2=100\ \mathrm N$ ずつを与えます。

物体力(自重)の等価節点力と死荷重
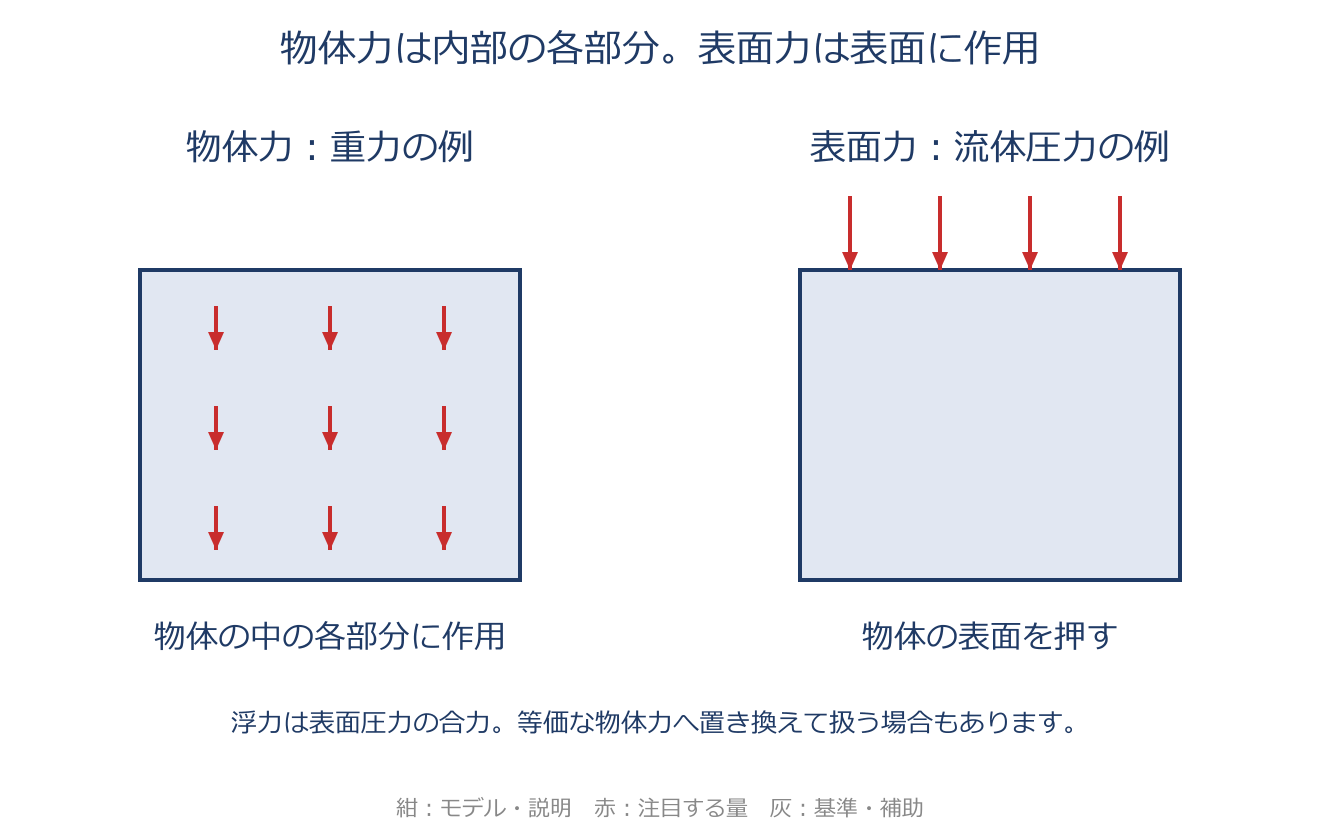
物体力(自重)の等価節点力と死荷重のアプリ教材図
$F = \rho g V$
重力や遠心力は、物体の内部に分布する物体力です。自重では密度 $\rho$ と重力加速度 $g$ の積 $\rho g$ が単位体積当たりの力となり、体積 $V$ を掛けると合力になります。 一方、圧力は表面に作用する表面力です。浮力も本来は流体圧力の合力で、計算上、等価な物体力として扱う場合があります。この区別を保って節点力へ換算します。 構造自身の重量は代表的な死荷重です。荷重方向が変形した面の向きに追随する圧力などと区別し、死荷重は変形に追随しない一定の荷重として扱います。

具体例

鋼($\rho=7800\ \mathrm{kg/m^3}$)の体積 $V=1\times10^{-3}\ \mathrm{m^3}$ の部品の自重は $F=7800\times9.8\times1\times10^{-3}\fallingdotseq76$ N。構造自身の重さは代表的な死荷重。

変位境界条件の処理(縮約)
$[K_{\alpha\alpha}]\{\delta_\alpha\}=\{F_\alpha\}-[K_{\alpha\beta}]\{\delta_\beta\}$
剛性方程式を、変位が未知の自由度αと既知(固定・強制変位)の自由度βに分けます。既知変位 $\delta_\beta$ を右辺へ移項すると、未知変位だけの縮約した方程式になり、これを解きます。零拘束(固定)だけなら既知自由度の行・列を単純に取り除くだけで済みます。解いた後、未知だった外力(反力)は残りの行から求めます。

具体例

ばね定数 $k=1000\ \mathrm{N/mm}$、左端の既知変位 $u_1=0.2\ \mathrm{mm}$、右端荷重 $F_2=100\ \mathrm N$ とします。右端の式は $-ku_1+ku_2=F_2$ なので、$1000u_2=100+1000\times0.2=300$。未知変位は $u_2=0.3\ \mathrm{mm}$ です。左端の反力は $k(u_1-u_2)=-100\ \mathrm N$ となります。

拘束された熱応力
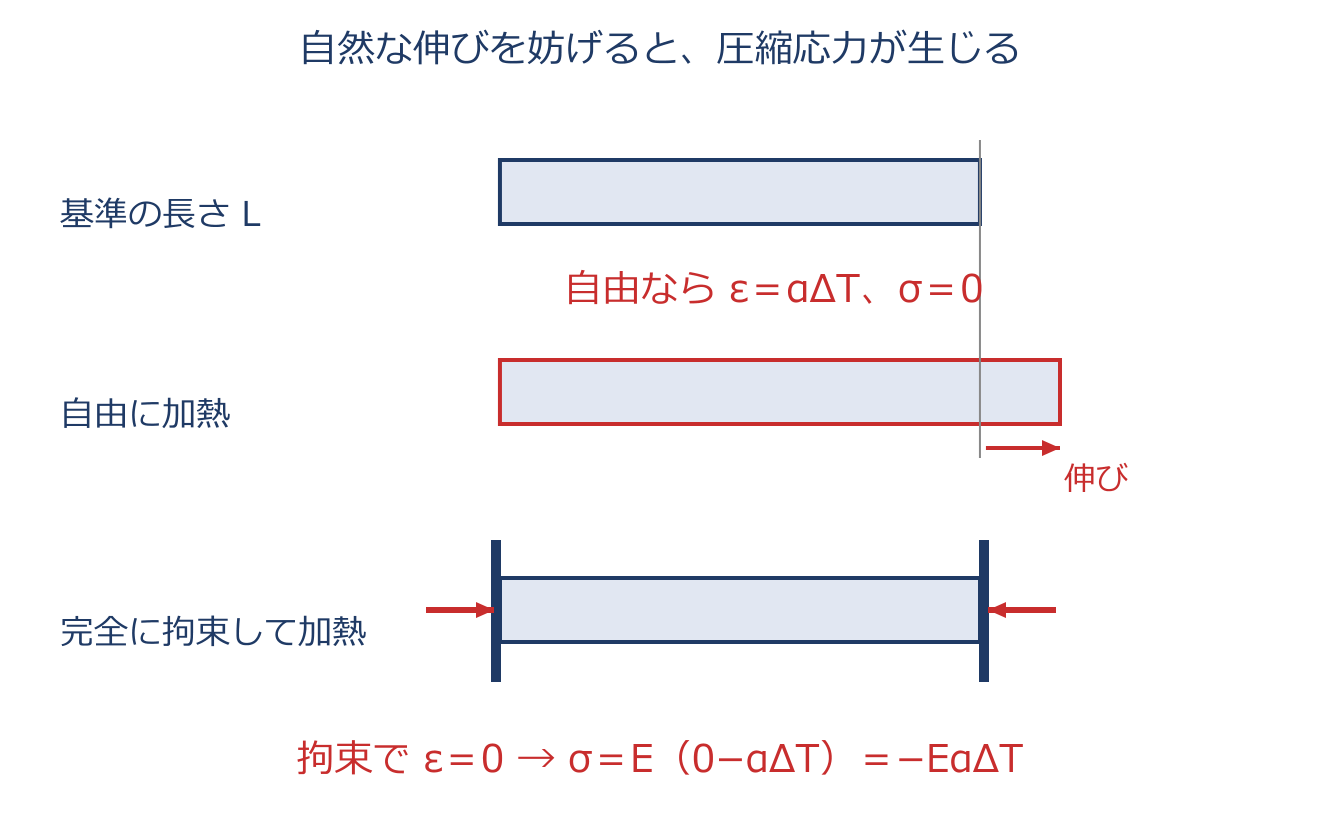
拘束された熱応力のアプリ教材図
$\sigma=-E\alpha\Delta T$(軸方向を完全拘束した棒)
温まった棒は $\alpha\Delta T$ だけ熱ひずみを生じようとします。$E$ はヤング率、$\alpha$ は線膨張係数、$\Delta T$ は温度上昇です。 横方向には自由で、軸方向の伸びを両端固定で完全に止めた一様な棒を考えます。全ひずみは弾性ひずみと熱ひずみの和なので、$0=\sigma/E+\alpha\Delta T$。移項して $\sigma=-E\alpha\Delta T$ です。引張りを正とすれば、負の符号は圧縮を意味します。 自由に伸びる棒なら応力は0です。上式は線形弾性の範囲で、軸方向だけを完全拘束した場合の式であり、全方向を拘束する場合は別の式になります。

具体例

E=200 GPa、$\alpha=12\times10^{-6}$ /K、ΔT=40 K のとき $\sigma=-200\times10^9\times12\times10^{-6}\times40=-96$ MPa(96 MPaの圧縮)。

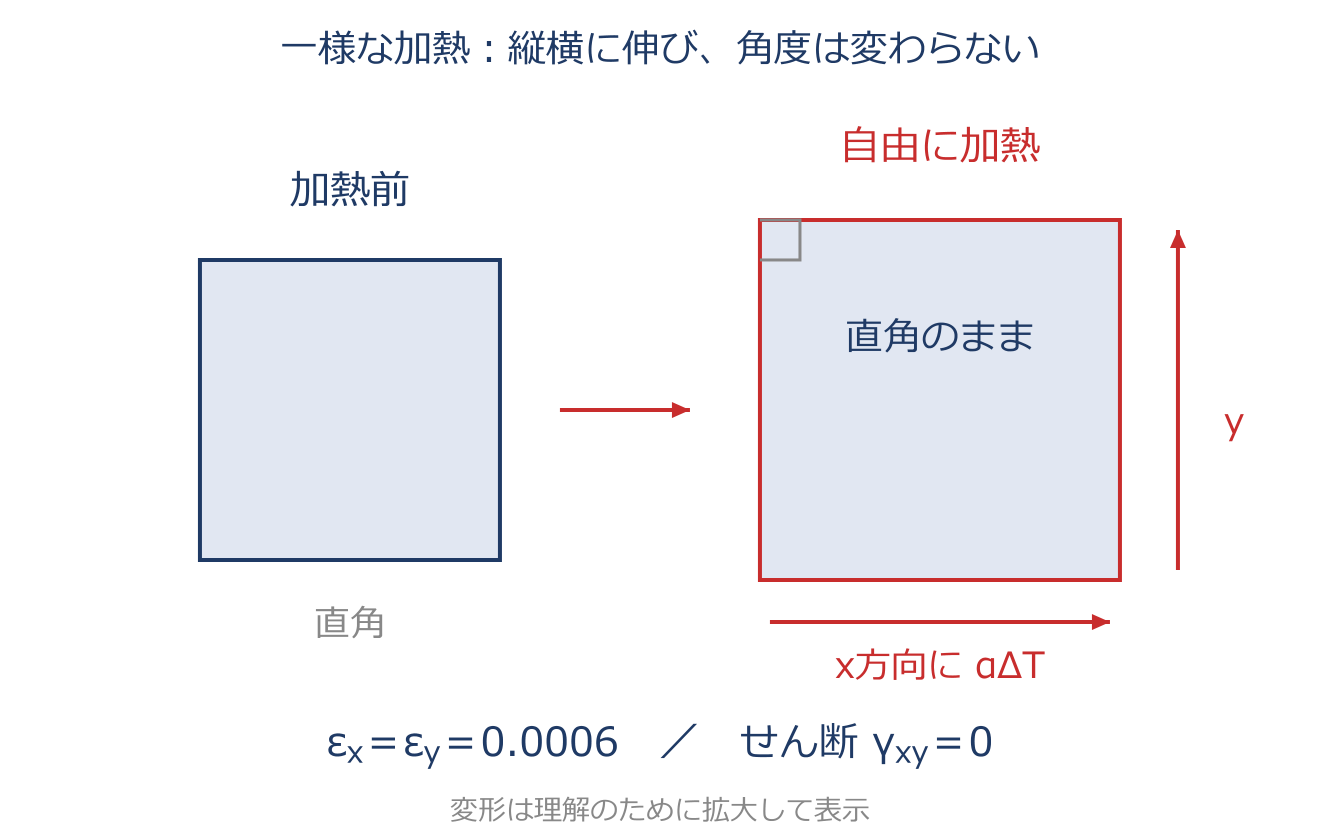
熱ひずみベクトルと初期ひずみ法
熱ひずみベクトルと初期ひずみ法のアプリ教材図
平面応力:$\{\varepsilon_{\mathrm{th}}\}=\alpha\Delta T\begin{bmatrix}1\\1\\0\end{bmatrix}$ $\{\sigma\}=[D_{\mathrm{ps}}](\{\varepsilon\}-\{\varepsilon_{\mathrm{th}}\})$ $\{F_{\mathrm{th}}\}=\int_V[B]^T[D_{\mathrm{ps}}]\{\varepsilon_{\mathrm{th}}\}\,dV$
等方性材料を温めると、自由な熱ひずみは各垂直方向に $\alpha\Delta T$ ずつ生じます。せん断成分は0です。上式は平面応力の場合で、成分の順番は $x,y,xy$、せん断は工学せん断ひずみです。 全ひずみから自由な熱ひずみを引くと、応力を生む弾性ひずみが残ります。熱ひずみを初期ひずみとして与え、その効果を等価節点力へ移すのが初期ひずみ法です。$[B]$ は変位からひずみを求める行列、$[D]$ は弾性ひずみから応力を求める行列、積分は要素内の寄与を全部足す操作です。 平面ひずみでは、奥行き方向にも生じようとする熱膨張を拘束します。そのため、上の2次元熱ひずみをそのまま平面ひずみの $[D]$ に掛けるだけでは不十分です。3次元の熱ひずみと $\varepsilon_z=0$ を考慮すると、面内応力は $\{\sigma\}=[D_{\mathrm{pe}}]\{\varepsilon\}-\dfrac{E\alpha\Delta T}{1-2\nu}\begin{bmatrix}1\\1\\0\end{bmatrix}$ です。

具体例

図では $\alpha=12\times10^{-6}/\mathrm K$、$\Delta T=50\ \mathrm K$ なので、自由な熱ひずみは $0.0006$ です。元の長さが1000 mmなら0.6 mm伸びようとします。自由に伸びれば全ひずみと熱ひずみが等しくなり、弾性ひずみも応力も0です。

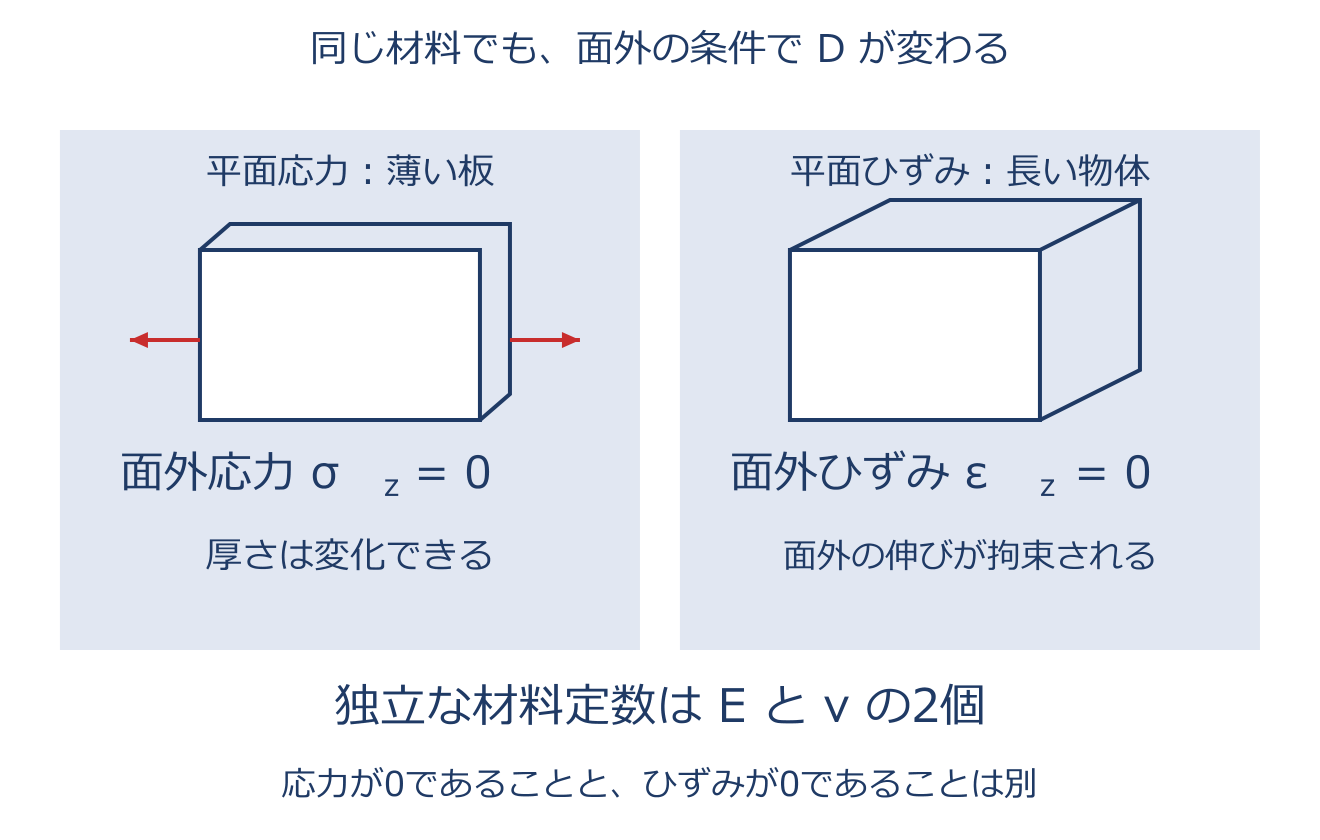
平面応力・平面ひずみのD行列
平面応力・平面ひずみのD行列のアプリ教材図
平面応力:$[D_{\mathrm{ps}}]=\dfrac{E}{1-\nu^2}\begin{bmatrix}1&\nu&0\\\nu&1&0\\0&0&(1-\nu)/2\end{bmatrix}$ 平面ひずみ:$[D_{\mathrm{pe}}]=\dfrac{E}{(1+\nu)(1-2\nu)}\begin{bmatrix}1-\nu&\nu&0\\\nu&1-\nu&0\\0&0&(1-2\nu)/2\end{bmatrix}$
等方線形弾性体の面内応力 $\{\sigma_x,\sigma_y,\tau_{xy}\}^{T}$ と、面内ひずみ $\{\varepsilon_x,\varepsilon_y,\gamma_{xy}\}^{T}$ を結ぶ行列です。$\gamma_{xy}$ は工学せん断ひずみ、$E$ はヤング率、$\nu$ はポアソン比です。 平面応力は、薄板の厚さ方向の応力を0とみなします。厚さ方向にはポアソン効果で伸縮できます。平面ひずみは、奥行き方向の伸縮を0とみなします。その拘束により、奥行き方向の応力は一般に0ではありません。 初期ひずみがなければ $\{\sigma\}=[D]\{\varepsilon\}$ と使えます。熱ひずみなどがある場合は、それによる応力項も必要です。平面ひずみでの温度項は「熱ひずみベクトルと初期ひずみ法」を参照してください。

具体例

$E=200000\ \mathrm{MPa},\nu=0.3$ で面内ひずみが $\varepsilon_x=0.001,\varepsilon_y=\gamma_{xy}=0$ の場合、平面応力の $\sigma_x$ は約219.8 MPa、平面ひずみでは約269.2 MPaです。同じ面内ひずみでも、奥行きの拘束があると必要な応力が変わります。

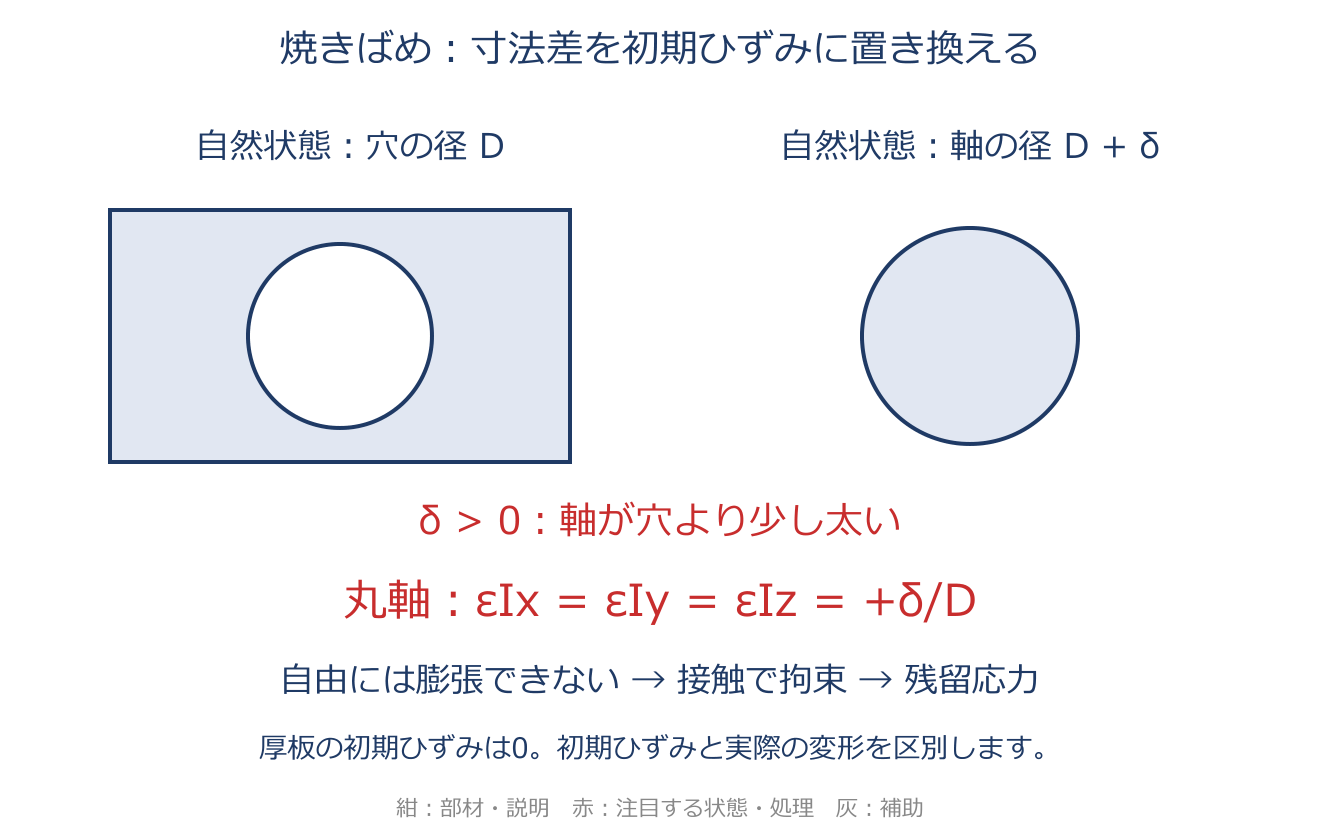
残留応力の初期ひずみ置換(焼きばめ・貼合わせ)
残留応力の初期ひずみ置換(焼きばめ・貼合わせ)のアプリ教材図
$\{\sigma\}=[D](\{\varepsilon\}-\{\varepsilon_I\})\quad(\varepsilon_I=\text{初期ひずみ})$
初期ひずみは、拘束がなければ部材が伸び縮みしたい量です。寸法差や組立て前の変形をこの量に置き換え、周囲とのつり合いを解くと残留応力が求まります。 図の焼きばめでは、穴と軸を同じ基準径 $D$ でモデル化し、実際には軸の直径が $\delta$ 大きい状況を表します。軸の各垂直方向に $+\delta/D$ の初期ひずみを与え、厚板には与えません。軸は大きくなろうとしますが穴に拘束され、接触圧力が生じます。軸と厚板に同時に正負の同じ量を与えると、しめしろを二重に表してしまいます。 一方、引張った部材を接着してから除荷する場合は、接着時の形状から自然形状へ戻ろうとするひずみを与えます。初期ひずみの符号は「どの形を基準にするか」から決めます。

具体例

直径 $D=20\ \mathrm{mm}$、直径のしめしろ $\delta=0.02\ \mathrm{mm}$ なら、軸の初期ひずみは $\delta/D=0.001$ です。引張応力 $\sigma$ を与えて接着した部材Aでは、除荷時の戻りを $\{-\sigma/E_A,\nu_A\sigma/E_A,\nu_A\sigma/E_A\}$ で表します。

第6章 数値計算法の基礎

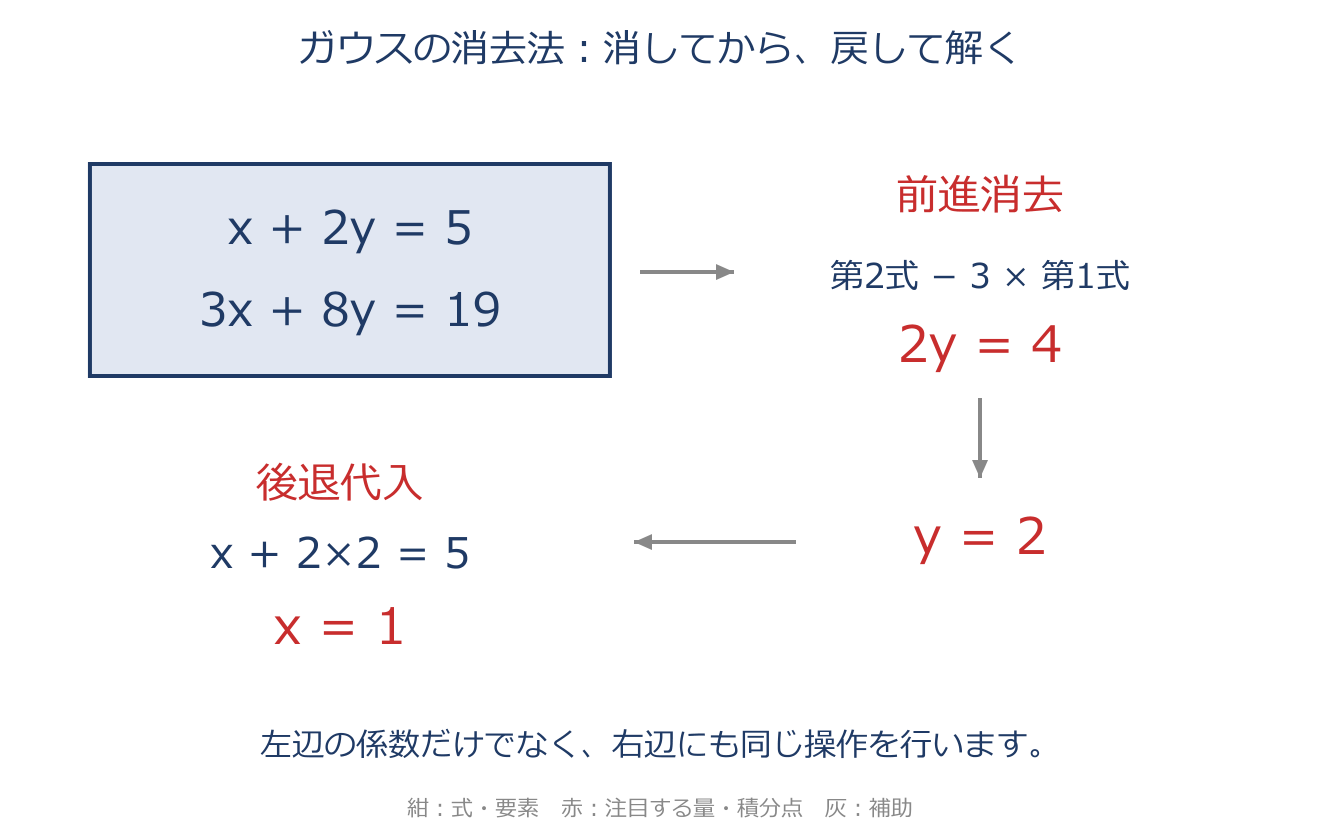
ガウス消去法と計算量
ガウス消去法と計算量のアプリ教材図
密な $n\times n$ 行列の主要な演算量:$\dfrac{2}{3}n^3$
まず、上の式の倍数を下の式から引き、未知数を順に消します。これが前進消去です。最後の式から未知数が一つずつ求まる形になったら、下から上へ代入します。これが後退代入です。 小さすぎる数で割ると丸め誤差が大きくなるため、部分ピボット選択では、消去中の列の残りの行から絶対値が最大の係数を選び、行を交換します。 上の演算量は、ほぼ全成分を持つ密行列の目安です。同じ条件で未知数を2倍にすると主要な計算量は約8倍ですが、疎行列の専用解法ではゼロの配置などにも左右されます。

具体例

図の $x+2y=5$ と $3x+8y=19$ では、第2式から第1式の3倍を引き、$2y=4$。よって $y=2$ です。第1式へ戻すと $x=5-2\times2=1$ です。

LU分解
LU分解のアプリ教材図
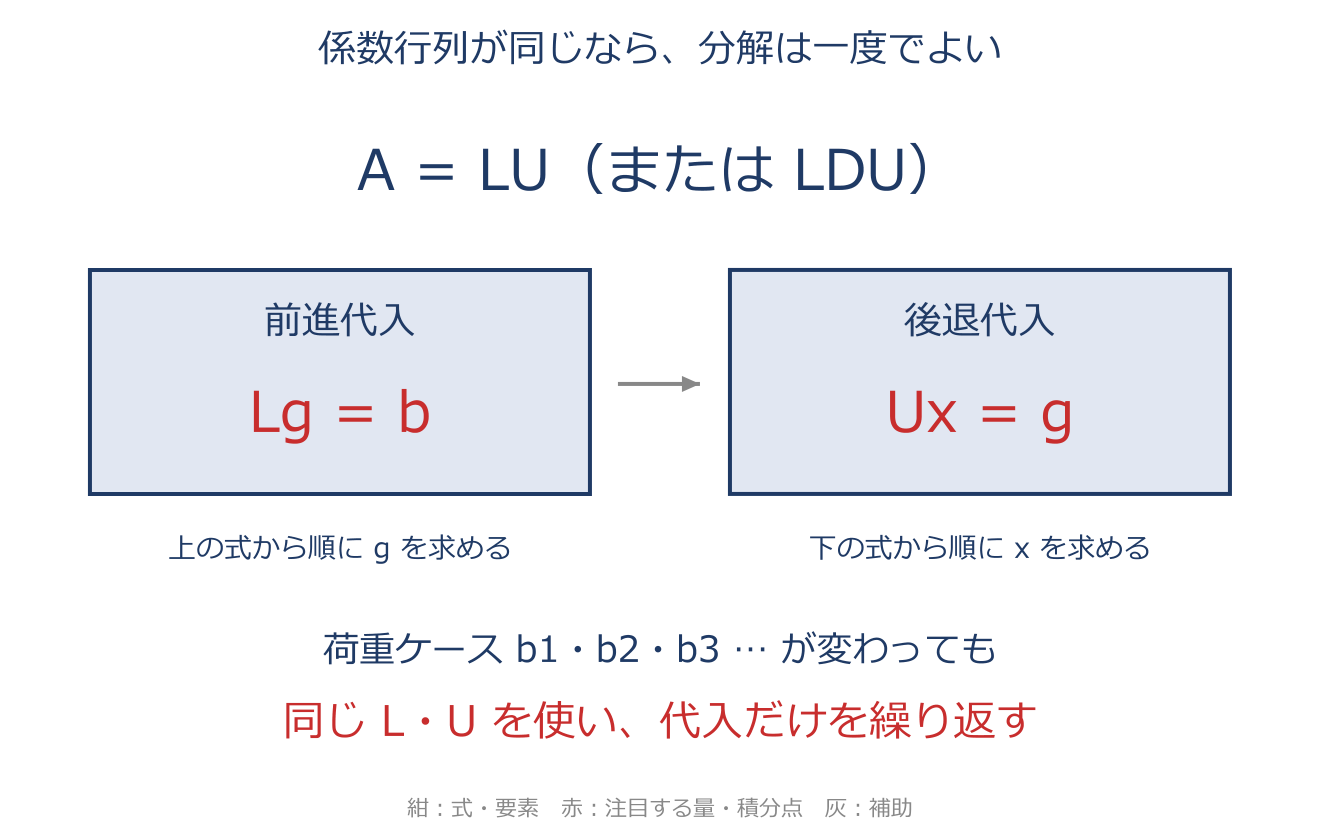
行交換なし:$A=LU$ 行交換あり:$PA=LU$
係数行列を、下三角行列 $L$ と上三角行列 $U$ の積に分けます。行を交換する場合、その並べ替えを表すのが $P$ です。 $A\{u\}=\{f\}$ を解くには、まず $L\{y\}=P\{f\}$ を前進代入で解き、次に $U\{u\}=\{y\}$ を後退代入で解きます。行交換がなければ $P$ は単位行列です。逆行列を実際に作る必要はありません。 係数行列が同じなら、この分解を使い回せます。対称正定値行列では、$A=LL^T$ とするコレスキー分解も使えます。

具体例

荷重ケースが10通りある解析では、Aを1回LU分解しておけば、各ケースは代入だけで素早く解けます。

SOR法と緩和係数
SOR法と緩和係数のアプリ教材図
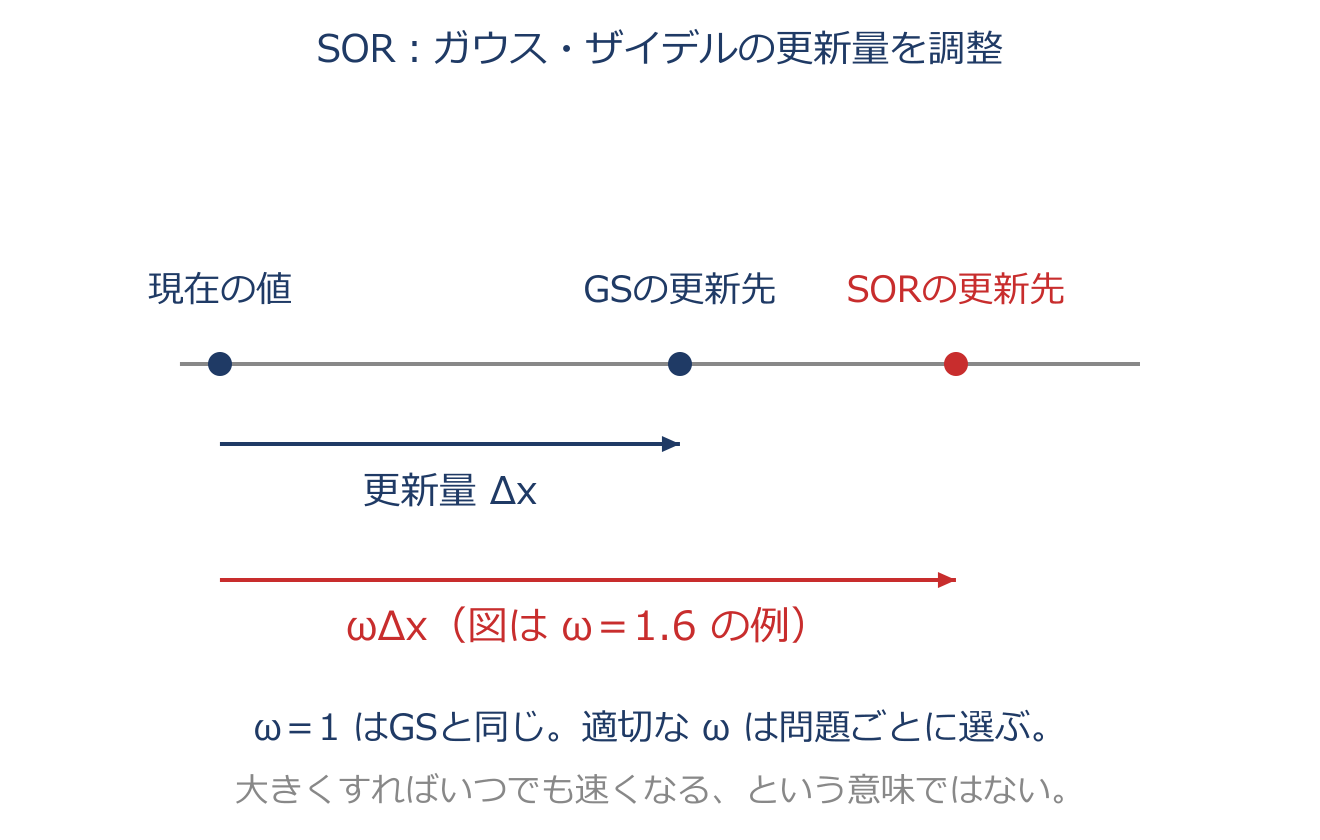
$x^{(k+1)} = x^{(k)} + \omega\,\Delta x$
ガウス・ザイデル法の更新量$\Delta x$を、緩和係数$\omega$倍して加える方法です。$\omega=1$は元のガウス・ザイデル法、$1<\omega<2$は過緩和です。適切な値なら収束を速められますが、単に大きくすればよいわけではありません。対称正定値行列では$0<\omega<2$が収束する範囲です。一般の行列については、この範囲だけで収束を保証できません。

具体例

現在の値が1、ガウス・ザイデル法の更新先が2なら$\Delta x=1$です。$\omega=1.6$では次の値は$1+1.6\times1=2.6$です。最適な係数は問題ごとに異なります。

条件数と誤差増幅
条件数と誤差増幅のアプリ教材図
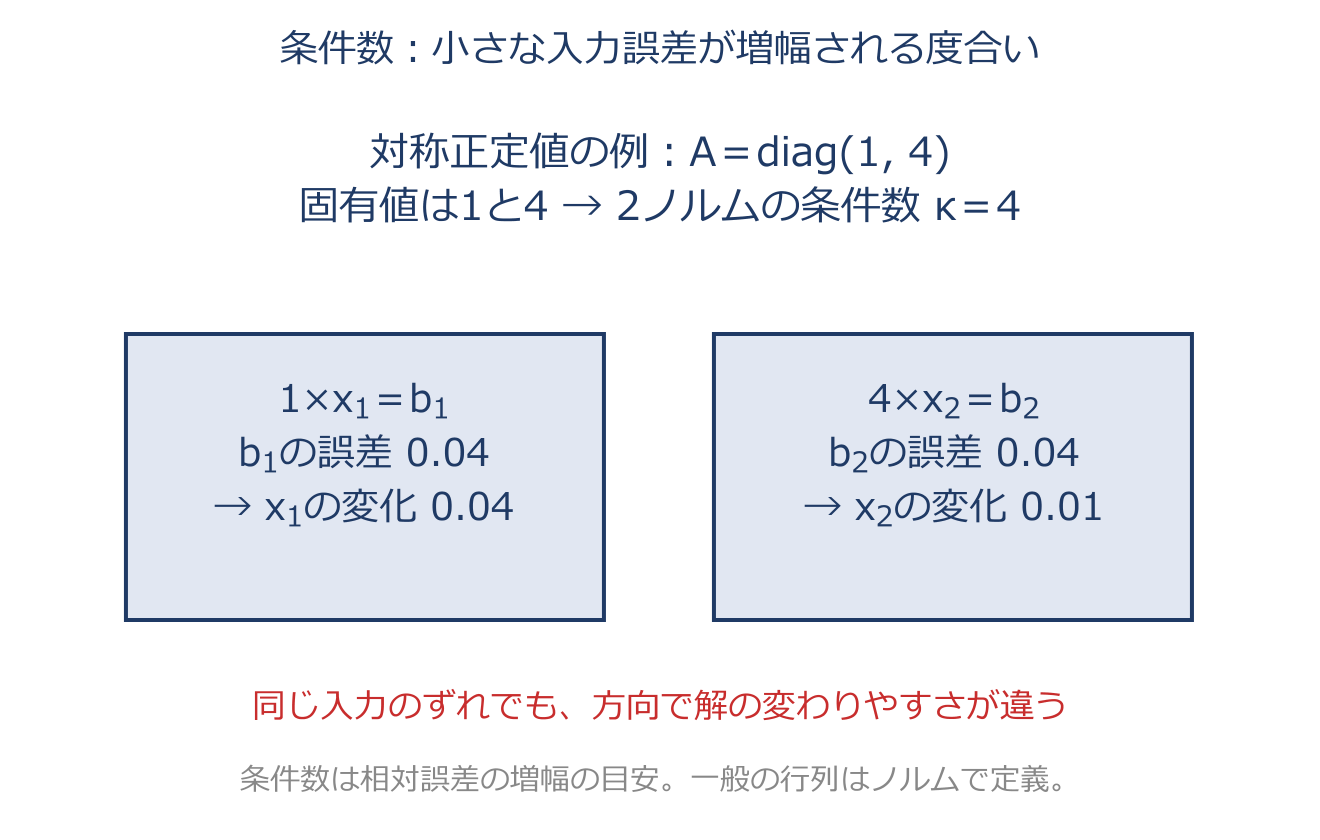
$\kappa_2(\mathbf A)=\|\mathbf A\|_2\|\mathbf A^{-1}\|_2$。対称正定値行列では$\kappa_2=\lambda_{\max}/\lambda_{\min}$。
条件数は、入力の小さな相対誤差が解の相対誤差へ増幅される度合いを評価する数です。大きいほど誤差の影響を受けやすく、小さい残差でも解の誤差が十分小さいとは限りません。 一般には行列と逆行列のノルムで定義します。固有値の最大・最小の比という式は、対称正定値行列と2ノルムの場合です。 前処理は同じ解を保ちながら、反復が進みやすい方程式へ整える工夫です。

具体例

図の$\mathbf A=\operatorname{diag}(1,4)$では$\kappa_2=4$です。同じ大きさの右辺の誤差でも、固有値1の方向は固有値4の方向より変位が変わりやすくなります。大きな条件数が全ての反復法の速度を一意に決めるわけではありません。

ガウス積分(数値積分)
ガウス積分(数値積分)のアプリ教材図
$I=\int_a^b f(x)\,dx$、$I\approx\frac{b-a}{2}\sum_{i=1}^{n}w_i f\!\left(\frac{b-a}{2}\xi_i+\frac{b+a}{2}\right)$
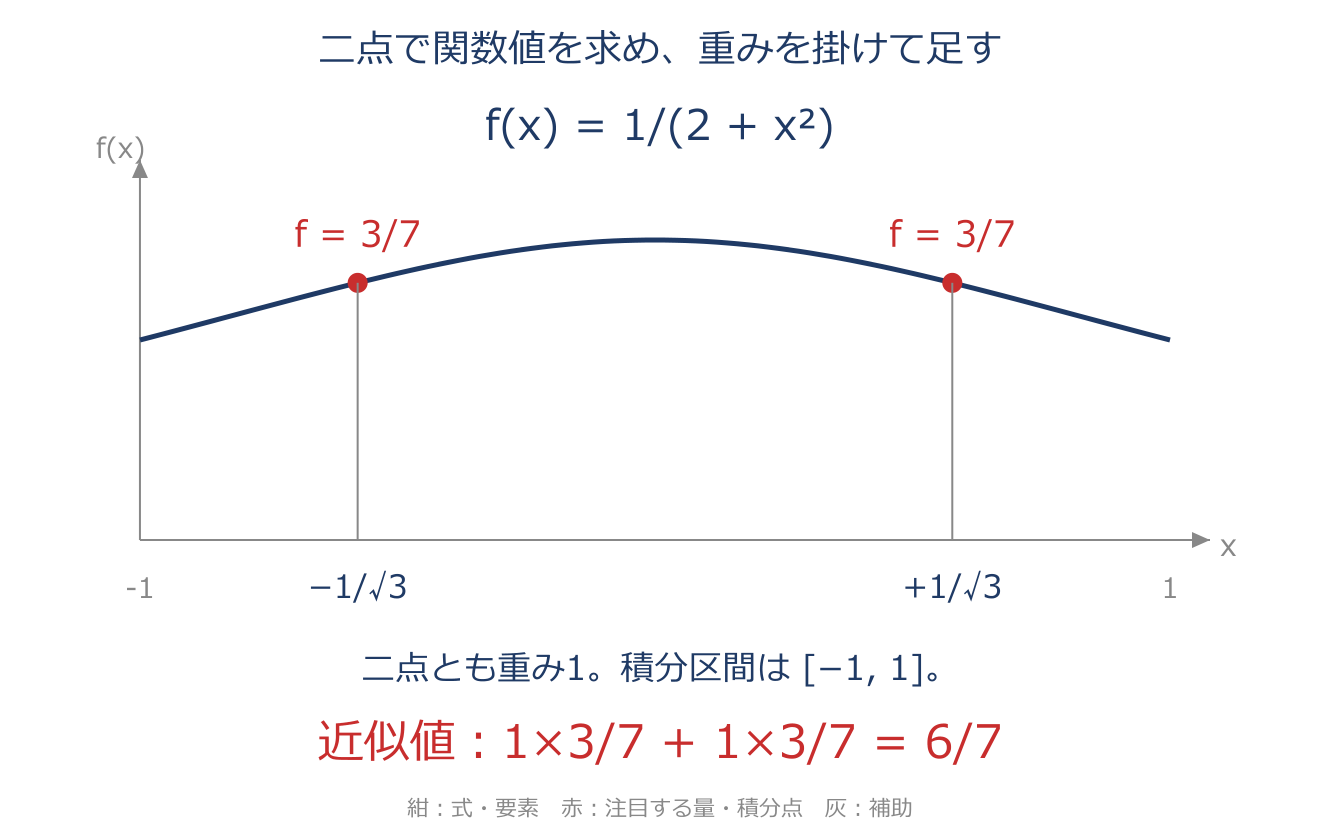
ガウス積分は、いくつかの点での関数値(高さ)に重みを掛けて足し、積分値を近似する方法です。$f(x)$ は積分したい関数、$a,b$ は積分区間の下端・上端、$n$ は点数、$\xi_i$ は基準区間 $[-1,1]$ の積分点、$w_i$ はその点の重みです。添字 $i=1,2,\ldots,n$ は点の番号です。 まず半幅 $h=(b-a)/2$ と中心 $c=(b+a)/2$ を計算します。基準区間の点を、元の区間の位置 $x_i=h\xi_i+c$ へ移します。次に $f(x_i)$ を計算し、$I\approx h\{w_1f(x_1)+\cdots+w_nf(x_n)\}$ と足します。$\sum$ は、この足し算をまとめた記号です。外側のhは、基準区間から元の区間へ長さを換算する係数です。 二点公式では $\xi_1=-1/\sqrt3$、$\xi_2=1/\sqrt3$、$w_1=w_2=1$ です。したがって $I\approx h\{f(c-h/\sqrt3)+f(c+h/\sqrt3)\}$ と使えます。一般にn点のガウス・ルジャンドル積分は $2n-1$ 次以下の多項式を厳密に積分できます。任意の関数で誤差0を保証する意味ではありません。

具体例

6-12と同じ $\int_{-1}^{1}1/(2+x^2)\,dx$ を二点で近似します。 ① $a=-1,b=1$ より $h=1,c=0$。 ② $x_1=-1/\sqrt3,x_2=1/\sqrt3$。 ③どちらも $f(x_i)=1/(2+1/3)=3/7$。 ④重みは各1なので $I\approx1\times(1\times3/7+1\times3/7)=6/7$。区間幅2を重ねて掛けません。この関数は多項式ではないため、6/7は近似値です。

ニュートン・コーツ積分(台形・シンプソン)
台形:$\displaystyle\int_a^b f(x)\,dx\approx\frac{b-a}{2}\{f(a)+f(b)\}$ シンプソン:$\displaystyle\int_a^b f(x)\,dx\approx\frac{b-a}{6}\{f(a)+4f(m)+f(b)\},\quad m=\frac{a+b}{2}$
等間隔に並んだ点の関数値を使う積分です。台形公式は両端の2点を直線で結び、その下の面積を求めます。シンプソンの公式は両端と中点の3点を放物線で結び、その面積を求めます。 上式では、どちらも区間全体の長さを $b-a$ としています。点の間隔を $h$ と書く場合、台形では $h=b-a$、シンプソンでは $h=(b-a)/2$ となるため、混同しないようにします。 台形は1次以下、シンプソンは3次以下の多項式を厳密に積分できます。シンプソンの補間自体は2次ですが、3次の誤差項が区間の中央を挟んで打ち消し合います。区間を細かく分けて使う合成シンプソン則では、分割数を偶数にします。

具体例

$f(x)=x^3$ を0から2まで積分すると、厳密値は $[x^4/4]_0^2=4$ です。端と中点の値は0、1、8なので、台形は $2(0+8)/2=8$、シンプソンは $2(0+4\times1+8)/6=4$ となります。

ラグランジュ補間
$P(x)=\sum_{i=1}^{n} y_i N_i(x)$ $N_i(x)=\prod_{j\ne i}\dfrac{x-x_j}{x_i-x_j}$
位置の異なる $n$ 個の点 $(x_i,y_i)$ を通る、高々 $n-1$ 次の多項式を作ります。$\prod$ は条件に合う項を全部掛ける記号です。 $N_i$ は自分の点 $x_i$ で1、ほかの点で0になるので、各 $y_i$ を掛けて足せば、指定したすべての値を再現できます。関数値だけを条件とし、傾きは指定しません。 2点なら直線補間、3点なら高々2次の補間です。3点が一直線上に並ぶときは、結果が1次になる場合もあります。

具体例

$(0,0),(1,1),(2,4)$ を通る式を考えます。$P(x)=0\times N_1+x(2-x)+4\times x(x-1)/2=x^2$ です。中間の $x=0.5$ では $P(0.5)=0.25$ と求まります。

エルミート補間
異なる $n$ 点の値と1階微分を指定 → 高々 $(2n-1)$ 次の多項式
点での値に加え、そこでの傾きも指定する補間です。2点なら条件は合計4個となり、3次までの多項式の4係数を決められます。 はりでは、たわみだけでなく断面の回転も重要です。両端のたわみと傾きを用いて、その間をなめらかにつなぐ形状関数が得られます。

具体例

長さ $L$ のはりで左端のたわみ0、右端 $\delta$、両端の傾き0とします。$s=x/L$ とおくと $w=\delta(3s^2-2s^3)$ です。$s=0,1$ で値は0、$\delta$、傾き $dw/dx=(6\delta/L)s(1-s)$ は両端で0になります。

第8章 モデリングの基礎

応力–ひずみマトリックス(D行列)
材料行列は「ひずみから応力を求める換算表」です。三次元は垂直3成分・せん断3成分を結ぶ6行6列、平面は面内3成分を結ぶ3行3列です。 行は求める応力、列は掛けるひずみです。垂直成分の対角以外にはポアソン効果が入り、工学せん断ひずみを使う場合、せん断の係数は $G=E/[2(1+\nu)]$ です。 三次元の逆の関係は $\varepsilon_x=[\sigma_x-\nu(\sigma_y+\sigma_z)]/E$ とx,y,zを入れ替えた二式、$\gamma_{xy}=\tau_{xy}/G$ などです。

具体例

応力とひずみの順を $[\sigma_x,\sigma_y,\tau_{xy}]^T$ と $[\varepsilon_x,\varepsilon_y,\gamma_{xy}]^T$ とします。平面応力は $[D^e]=\dfrac{E}{1-\nu^2}\begin{bmatrix}1&\nu&0\\\nu&1&0\\0&0&(1-\nu)/2\end{bmatrix}$、平面ひずみは $[D^e]=\dfrac{E}{(1+\nu)(1-2\nu)}\begin{bmatrix}1-\nu&\nu&0\\\nu&1-\nu&0\\0&0&(1-2\nu)/2\end{bmatrix}$ です。右下の成分は両方ともGです。

はり・トラス要素の変位と剛性
ベルヌーイ・オイラーはりは「中立面に垂直な断面は変形後も平面を保ち中立面に垂直」と仮定し、軸方向変位は中立軸からの距離 $z$ に比例して $u=-z\,\dfrac{\partial\bar w}{\partial x}$ となります。トラスは軸力のみを伝え、局所座標系の剛性は軸方向だけに $\pm\dfrac{EA}{L}$ を持ち、軸直交方向は0です。全体座標系へは座標変換で回します。

具体例

トラスの局所剛性: $\bar{\mathbf k}=\dfrac{EA}{L}\begin{bmatrix}1&0&-1&0\\0&0&0&0\\-1&0&1&0\\0&0&0&0\end{bmatrix}$。角度 $\theta$ 傾くと $\cos^2\theta,\ \sin^2\theta,\ \cos\theta\sin\theta$ を含む形になります。

第9章 境界条件の使い方の基礎

傾斜境界条件(局所座標系)
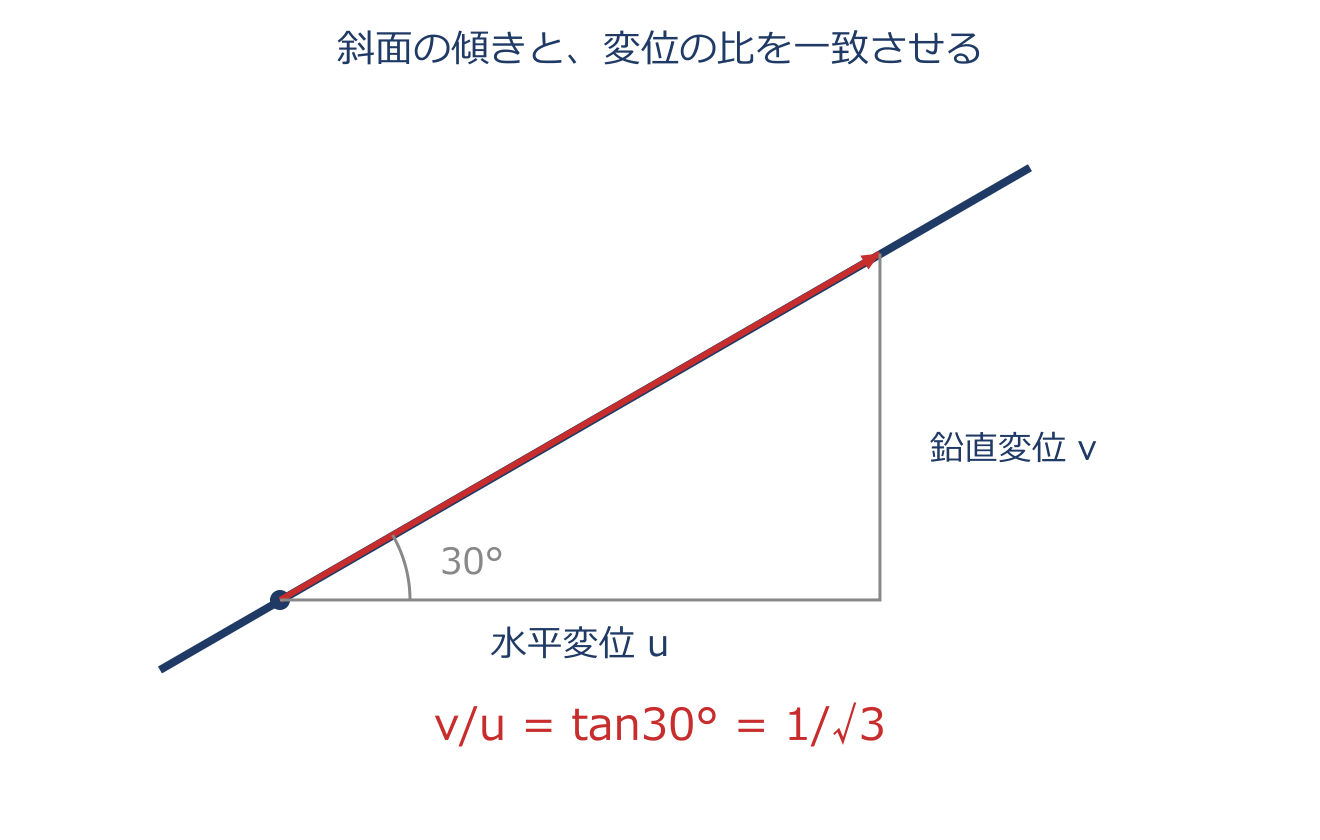
傾斜境界条件(局所座標系)のアプリ教材図
$v'=-u\sin\alpha+v\cos\alpha=0$
水平から角度 $\alpha$ の支持面に沿って $x'$、垂直に $y'$ をとります。全体座標の水平変位 $u$ と鉛直変位 $v$ を法線方向に分けると、$v'=-u\sin\alpha+v\cos\alpha$ です。 接触を保つ摩擦なし滑りでは、この法線変位をゼロにし、斜面に沿う変位 $u'$ は自由にします。局所座標で指定しても、全体変位を結ぶMPCで指定しても同じ条件です。

具体例

45°なら $u-v=0$、30°なら $v=u/\sqrt3$ です。傾斜角を変えたら拘束式も変わります。

表面力の等価節点力の配分
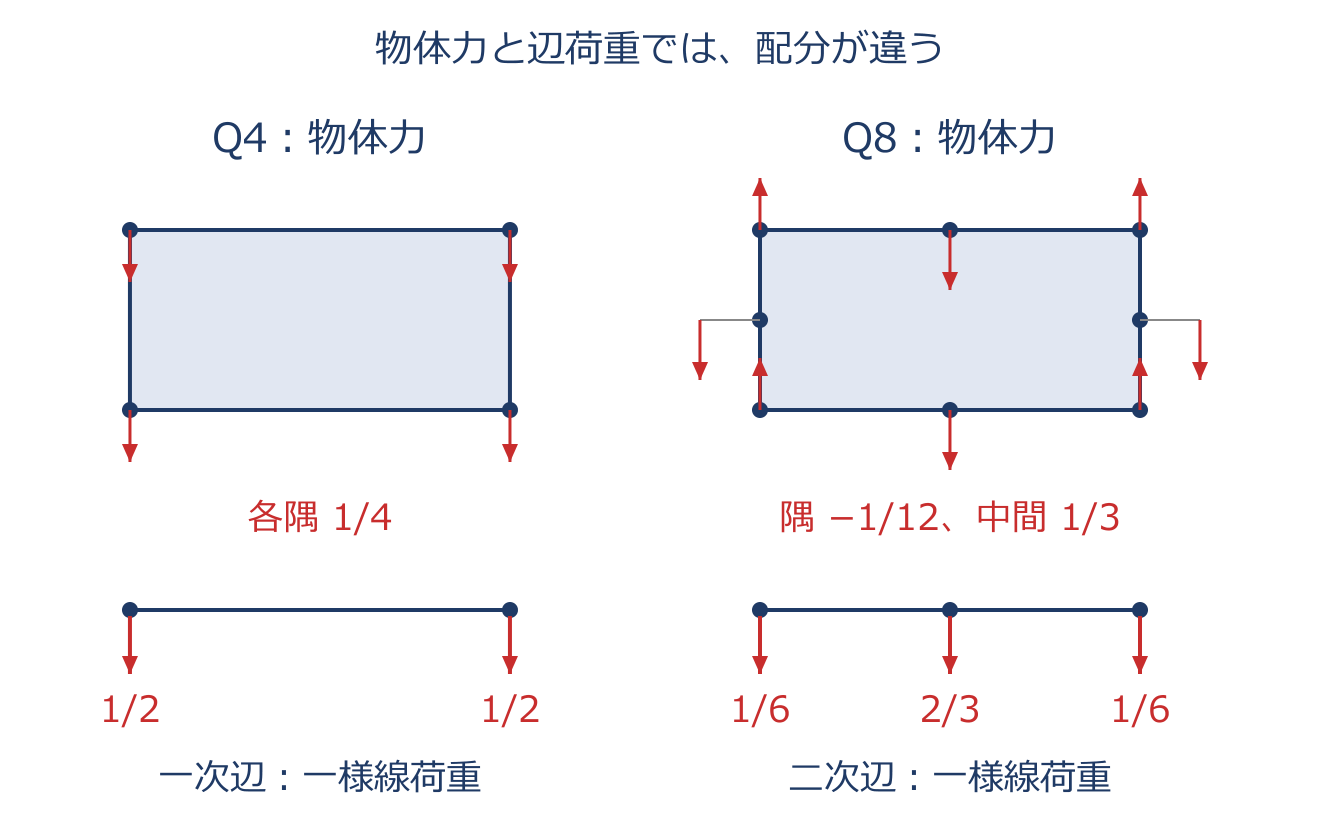
表面力の等価節点力の配分のアプリ教材図
$\mathbf f_i=\int_S N_i\mathbf t\,dS$
分布する表面力 $\mathbf t$ を、要素内の変位の表し方に合わせて節点力へ置き換えます。$N_i$ は節点iの形状関数、$dS$ は小さな面積で、積分は各部分の寄与を全部足す操作です。 一定厚さ・直線辺の一様線荷重では、一次辺の両端は各1/2、二次辺は隅1/6・中間2/3・隅1/6です。節点数で等分するのではありません。 隣り合う辺の共有節点では寄与を足します。

具体例

総力600 Nを直線二次辺へ与えると、両隅各100 N・中間400 Nです。直線一次辺の三角形分布(左0・右最大 $q_0$、長さL)なら左 $q_0L/6$、右 $q_0L/3$ で、合力とモーメントを保ちます。

物体力(自重・遠心力)の等価節点力
物体力(自重・遠心力)の等価節点力のアプリ教材図
$\mathbf b=\rho r\omega^2\mathbf n,\quad \mathbf f_i=m_i\mathbf g$
物体力は物体の内部に分布する力です。自重は、適切に節点へ配分した質量 $m_i$ に重力加速度 $\mathbf g$ を掛けても与えられます。 遠心力の単位体積当たりの大きさは $b=\rho r\omega^2$ です。$\rho$ は密度、$r$ は回転軸からの距離、$\omega$ は角速度、$\mathbf n$ は半径外向きの単位ベクトルです。 密度と角速度が一定なら物体力密度はrの1乗に比例します。節点力は各要素内の分布を積分して足すため、異なる配分体積の節点同士まで単にrだけで比例するとは限りません。 矩形Q8の一定物体力は各隅−1/12・各辺中間1/3に配分されます。

具体例

長さ $L$、高さ $h$、厚さ $t$ の一様なはりを、長手方向8個・高さ方向1個の4節点長方形要素で分割します。1要素の自重は $\rho gLht/8$、その4節点へ各1/4を配るので、端の各節点は $\rho gLht/32$ です。隣り合う2要素が共有する各節点には2個分を足し、$\rho gLht/16$ となります。2節点の一次元はり要素の配分とは区別します。

反力によるつり合いの検算
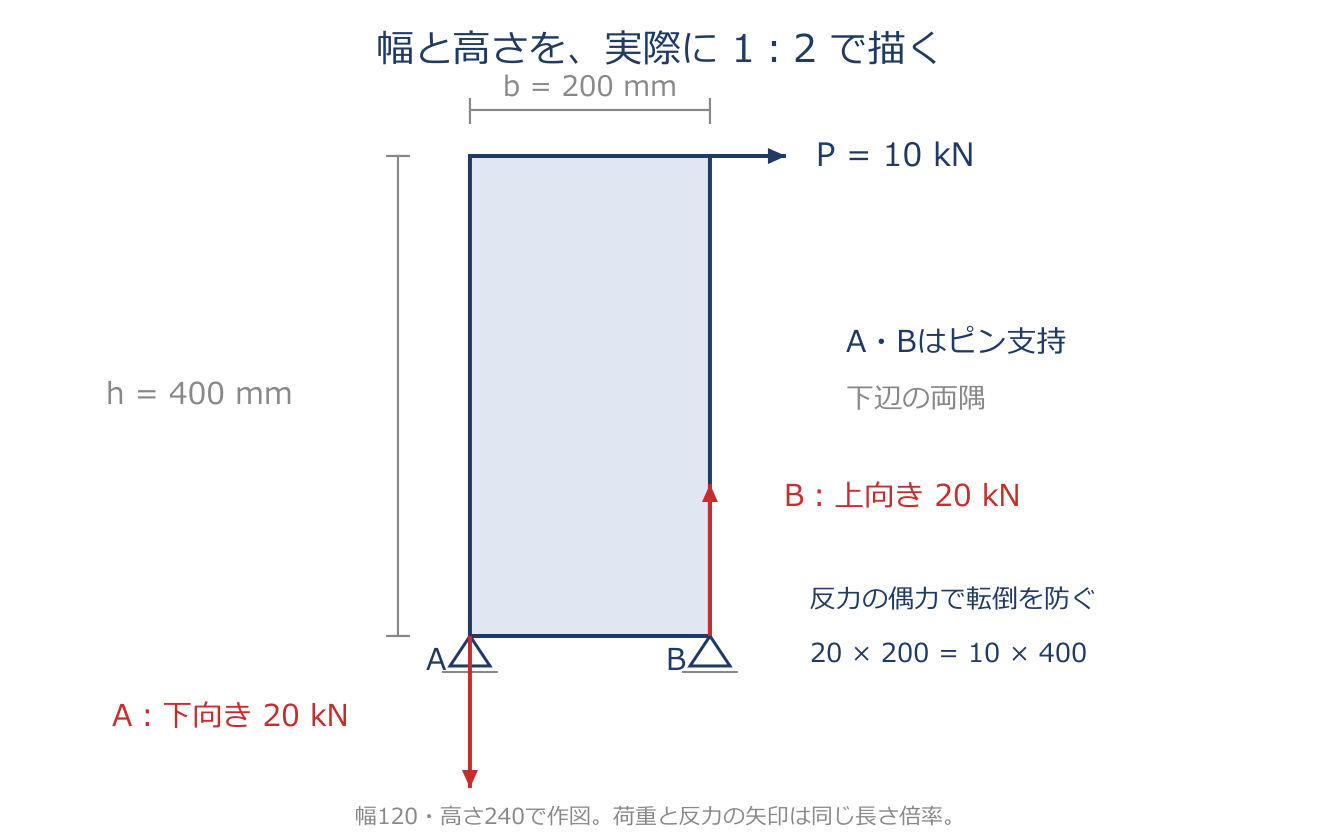
反力によるつり合いの検算のアプリ教材図
$\sum_i\mathbf R_i+\sum_j\mathbf F_j=\mathbf0,\quad \sum M=0$
静解析では、物体に働く支点反力と外力を同じ座標の正負で足すとゼロになります。合力だけでなく、任意の点回りのモーメントもゼロか確認します。「反力の大きさの合計=外力の大きさの合計」とだけ覚えず、向きも含めてつり合わせます。

具体例

全外力が下向き1000 Nなら、支点反力の合計も上向き1000 Nになるはず。ずれていれば入力を見直します。

剛体モードの除去(最小拘束)
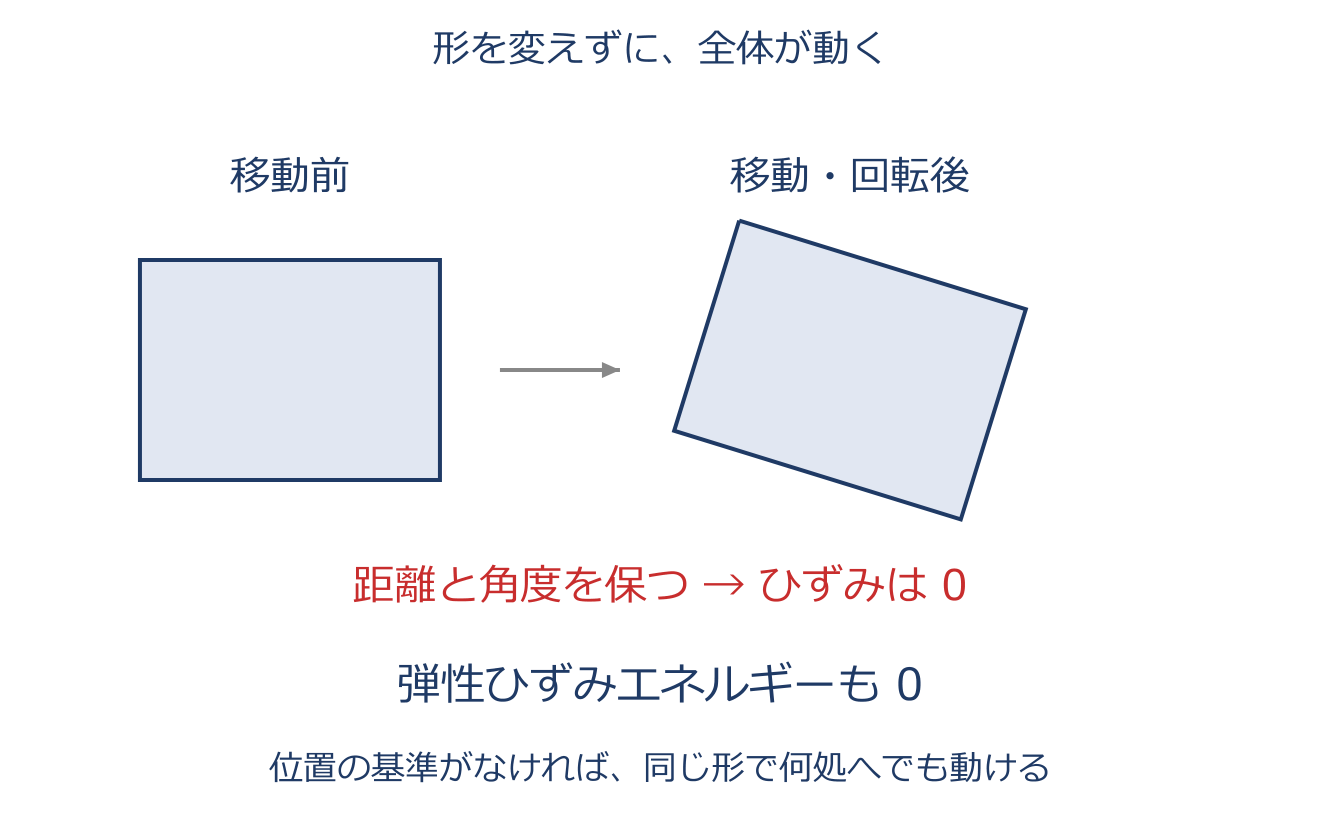
剛体モードの除去(最小拘束)のアプリ教材図
$\mathbf K\boldsymbol\phi=\mathbf0$
剛体モードは、形を変えず物体全体が並進・回転する動きです。自由な連結弾性体は二次元で並進2・回転1の計3、三次元で並進3・回転3の計6を持ちます。 ひずみも内部のひずみエネルギーも増えないため、その動きに対する剛性はゼロです。これが残ると、つり合う荷重でも変位に任意の剛体移動を加えられ、一意に決まりません。 つり合わない荷重なら静的なつり合い自体が成立しません。必要な支持と位置の基準を与え、余計な拘束で実際の変形を妨げないようにします。 部材同士が回って形を変える内部機構は、全体の剛体運動と区別します。

具体例

外力の合力・モーメントが0でつり合う荷重だけの解析でも、計算を成立させるために剛体モードを止める最小拘束が要ります。

第10章 プリポスト処理の基礎

ホットスポット応力(溶接止端部の評価)
$d=0.30t$
溶接止端を鋭い角としたモデルの最大応力は、細分化しても有限値に収束しない場合があります。そこで、決められた止端からの位置で応力を読み、構造的な応力を評価します。 本章の例は板厚tの30%の距離dで読み取る条件です。この位置を捉えられる実用的な分割を選び、採用する評価法のメッシュ・補間・外挿規定に従います。 30%をすべての溶接評価に共通する規則にはしません。

具体例

10-11は板厚12 mmなので評価距離は3.6 mmです。止端から等間隔に並べた節点がこの位置に来る候補のうち、最大の寸法3.6 mmを選びます。1.2 mmでも節点は置けますが、候補中の最大寸法ではありません。

ガウス(ガウス・ルジャンドル)積分
$\int_{-1}^{1}f(\xi)\,d\xi\simeq\sum_{i=1}^n w_i f(\xi_i)$
区間内の積分点 $\xi_i$ で値を計算し、重み $w_i$ を掛けて足す近似です。ガウス・ルジャンドル則はn点で $2n-1$ 次以下の多項式を厳密に積分します。一般の有限要素の被積分関数まで、その次数で必ず厳密になるわけではありません。

具体例

2点なら3次以下、3点なら5次以下の多項式を厳密に積分します。積分の点数や方式は形状品質の指標ではなく、要素の定式化に関係する設定です。

第11章 結果の検証の基礎

理論解との定量比較と誤差評価
$e=|s_{\mathrm{FEM}}-s_{\mathrm{ref}}|/|s_{\mathrm{ref}}|\times100\%$
同じ位置・同じ物理量のFEM値と基準値の差を、基準値の大きさで割った割合が絶対相対誤差です。sは応力や変位、refは理論などの基準を表します。基準値がゼロなら割合を使えないため絶対誤差などを用います。

具体例

11-1は理論62.5 MPaとFEM52.5 MPaの差が10 MPaで、10/62.5×100=16.0%です。

応力集中係数による検証(円孔付き平板)
$\alpha=\sigma_{\max}/\sigma_{\mathrm{nom}},\quad\sigma_{\mathrm{nom}}=P/[(W-d)t]$
幅W、穴径d、厚さtの板を合力Pで引くと、最小断面積は(W−d)tです。この断面を基準にした公称応力と応力集中係数をそろえて最大応力を求めます。全断面Wtを基準にする場合は係数の数値も変わります。外挿しただけで孔縁の値の精度が保証されるわけではありません。

具体例

11-1はW=100 mm、d=20 mm、t=2 mm、P=4000 N、α=2.5から、公称25 MPa・理論最大62.5 MPaを求め、FEM外挿値と比較します。

要素中心応力の外挿と理論解(厚肉円筒)
$s_0=s_1+(s_2-s_1)(0-x_1)/(x_2-x_1)$
外挿はデータの範囲の外へ線などを延ばして値を推定する操作です。xを内表面からの距離、sを周方向応力とすれば、与えられた二点からx=0の値を直線で求められます。分布に曲がりがあれば近似誤差が入ります。応力が常に要素中心だけで計算されるという意味ではありません。

具体例

11-3は5 mmで42 MPa、15 mmで37 MPaから傾き−0.5 MPa/mm、表面44.5 MPaです。理論45.5 MPaに対する誤差は約2.2%です。

第12章 コンピューターの基礎

整数演算(小数切り捨て)の計算順序
$1+(1\div2-1)\times2+1\div2 = 1+(0-1)\times2+0 = -1$
ここでは、割り算の結果の小数部分を捨てる整数演算を考えます。整数の割り算の仕様は言語や設定によるため、問題で指定された規則を確認します。 計算順序は括弧内、乗除、加減です。小数部分を捨てるのは割り算を行うたびであり、最後にまとめて切り捨てるのではありません。途中の値を分数のまま持ち越すと別の答えになります。

具体例

1÷2 は整数演算では 0 です(0.5 ではありません)。括弧内は 0−1=−1、これに ×2 で −2。末尾の 1÷2 も 0。よって 1+(−2)+0 = −1 です。問12-3 で使います。

並列化効率
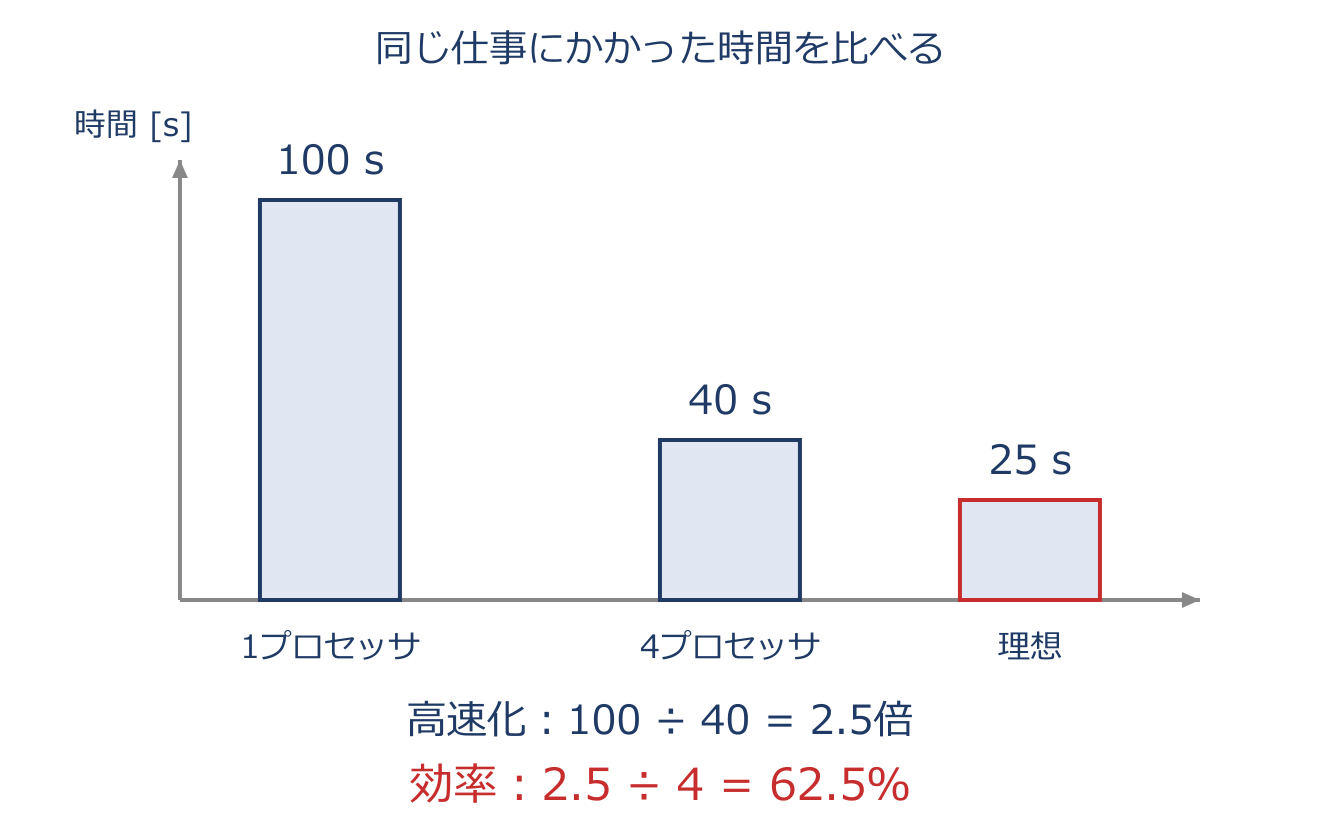
並列化効率のアプリ教材図
$\text{並列化効率}=\dfrac{\text{逐次計算の計算時間}}{n\times(n\text{並列での計算時間})}$
高速化倍率は逐次時間を並列時間で割った値です。並列化効率は、この倍率をプロセッサ数で割った値で、同じ仕事を均等に分けて理想的に速くなった場合を1とする比較です。通信や逐次処理の影響で、通常はこの基準に届きません。

具体例

12-31では高速化100/40=2.5倍、効率2.5/4=0.625=62.5%です。4台で40秒という所要時間比40%を、効率と取り違えません。

アプリ教材原本をWeb向けに掲載。更新:2026年10月30日。本サイトは日本機械学会による公認・監修を示すものではありません。

スマートフォンで開く

計算力学技術者

QR code

カメラでQRコードを読み取り、スマートフォンでアプリを入手。

safa-lang.com/download/cae/