無料学習ライブラリ / 全公式84項目
振動力学1級の全公式集
アプリ教材の全公式を無料で読めます。章から探すか、検索して項目を開いてください。会員登録・アプリの購入は不要です。
この分野・級の用語・公式を検索
133項目を無料公開。用語名・公式名・解説の言葉から探せます。
言葉を入力するか、種類を選んで検索してください。
第1章 解析力学
ダランベールの原理
具体例
質量2 kgへ右向き6 Nが働けば、$a=6/2=3\,\mathrm{m/s^2}$。慣性力は左向き6 Nなので、$6-2\times3=0$ と整理できます。物体が静止しているという意味ではありません。
仮想仕事の原理・仮想変位
具体例
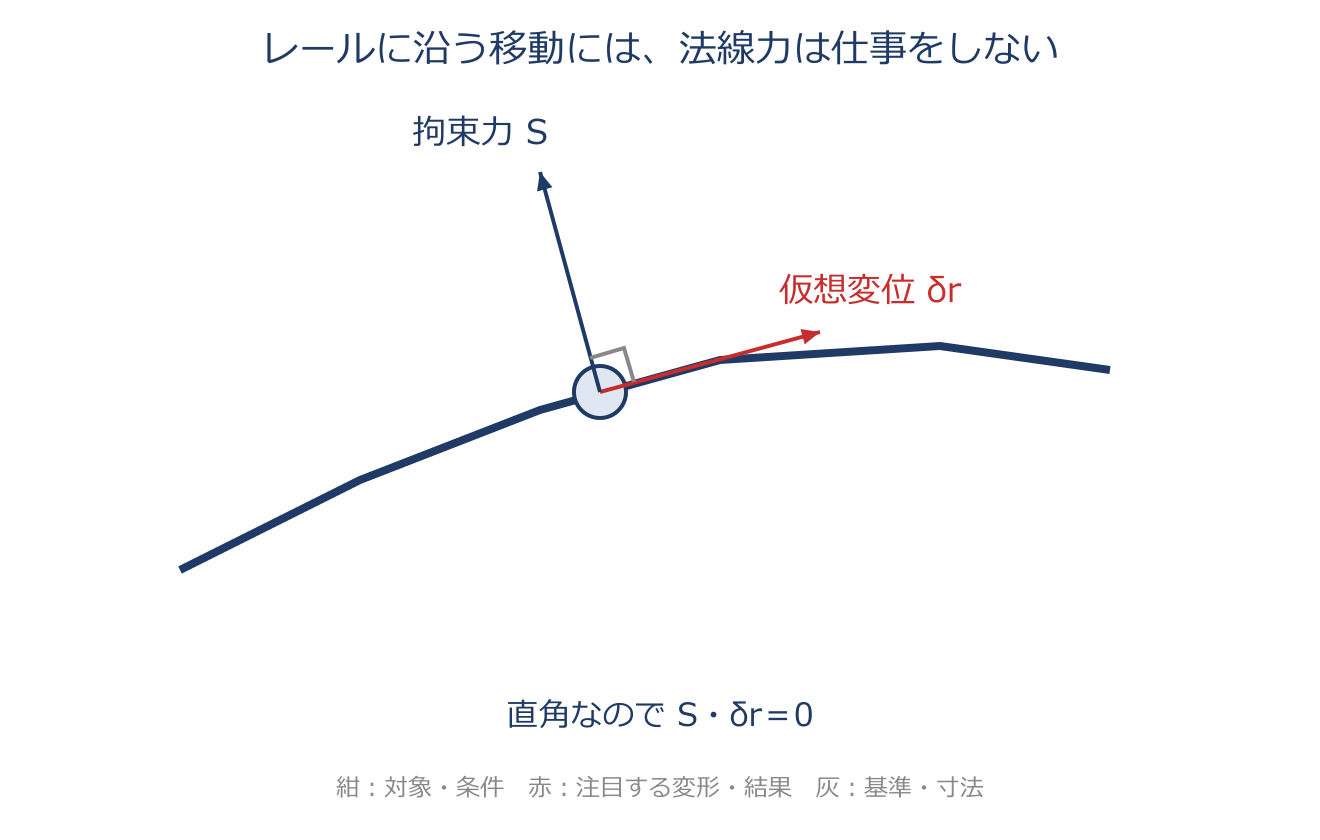
摩擦のないレールで、法線方向の力が10 N、接線方向の仮想変位が0.001 mなら、拘束力の仮想仕事は $10\times0.001\cos90^\circ=0$ です。接線方向にある力は残ります。
保存力とポテンシャル・つり合い条件
具体例
$k=100\,\mathrm{N/m}$、$x=0.02\,\mathrm{m}$ なら $U=kx^2/2=0.02\,\mathrm{J}$、$F=-kx=-2\,\mathrm{N}$ です。正方向へ伸ばすと、力は戻す向きになります。
ラグランジアンとラグランジュの運動方程式
具体例
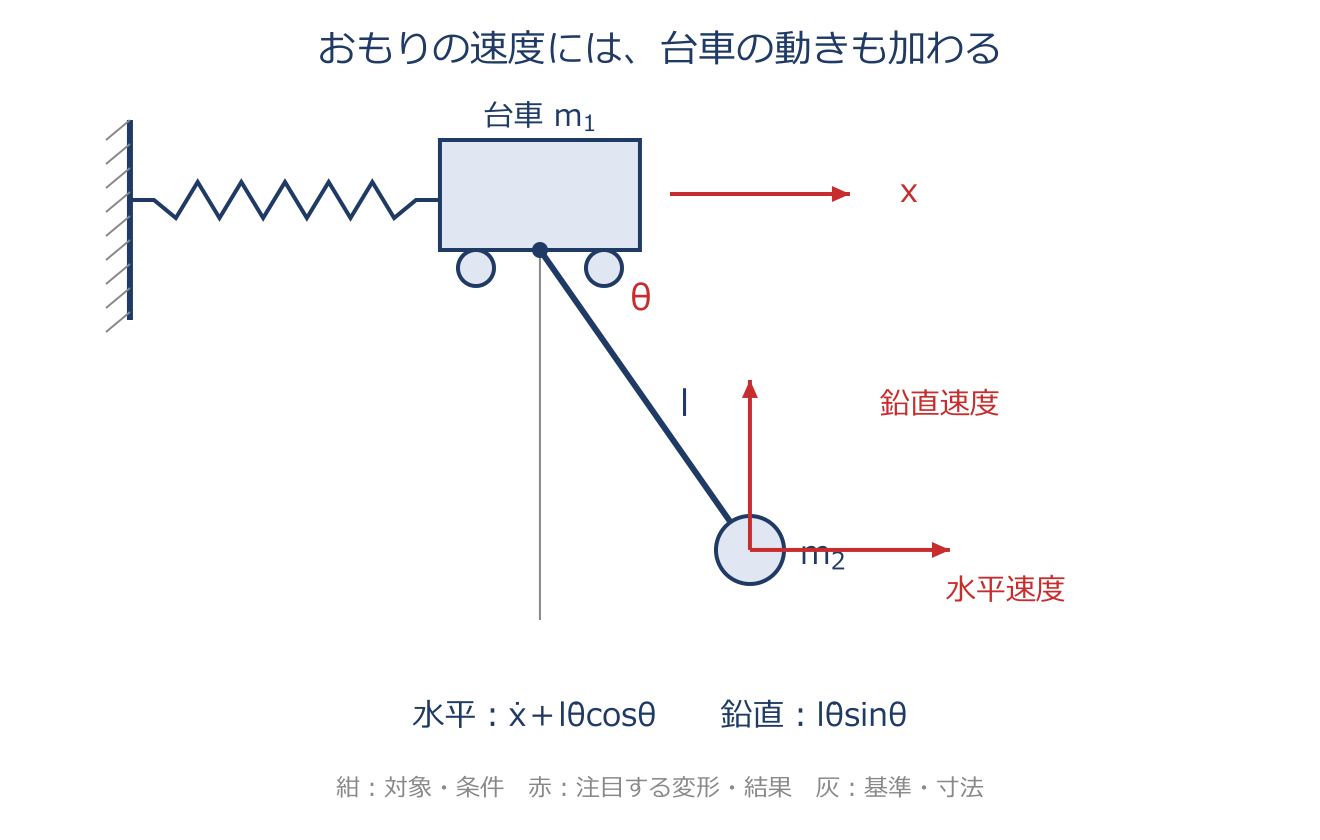
ばね質量系の $L=m\dot x^2/2-kx^2/2$ では、$\partial L/\partial\dot x=m\dot x$、その時間微分は $m\ddot x$、$\partial L/\partial x=-kx$。よって $m\ddot x-(-kx)=0$、つまり $m\ddot x+kx=0$ です。
ハミルトンの原理
具体例
ばね質量系で $\delta\int Ldt=\int(m\dot x\delta\dot x-kx\delta x)dt$。第1項を部分積分し、両時刻で $\delta x=0$ とすると、$-\int(m\ddot x+kx)\delta xdt=0$ です。任意の途中の変化に対して成り立つため、$m\ddot x+kx=0$ が得られます。
単振子の運動方程式
具体例
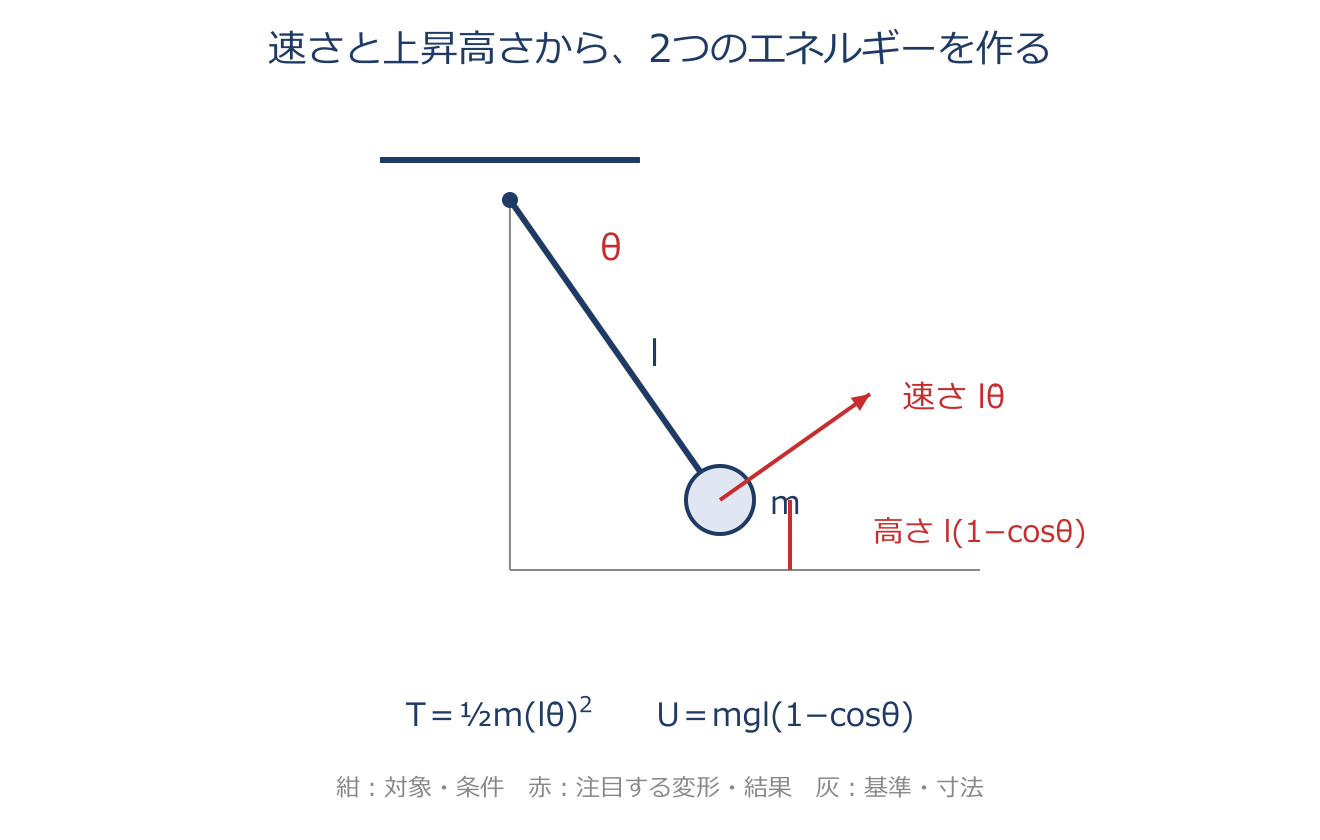
$T=ml^2\dot\theta^2/2$、$U=mgl(1-\cos\theta)$ を使うと $ml^2\ddot\theta+mgl\sin\theta=0$。$ml^2$ で割ると上の式です。$l=0.98\,\mathrm{m}$、$g=9.8\,\mathrm{m/s^2}$ の微小振動なら、$\omega_n=\sqrt{10}\approx3.16\,\mathrm{rad/s}$、周期は約1.99秒です。
棒の縦振動(エネルギーと運動方程式)
具体例
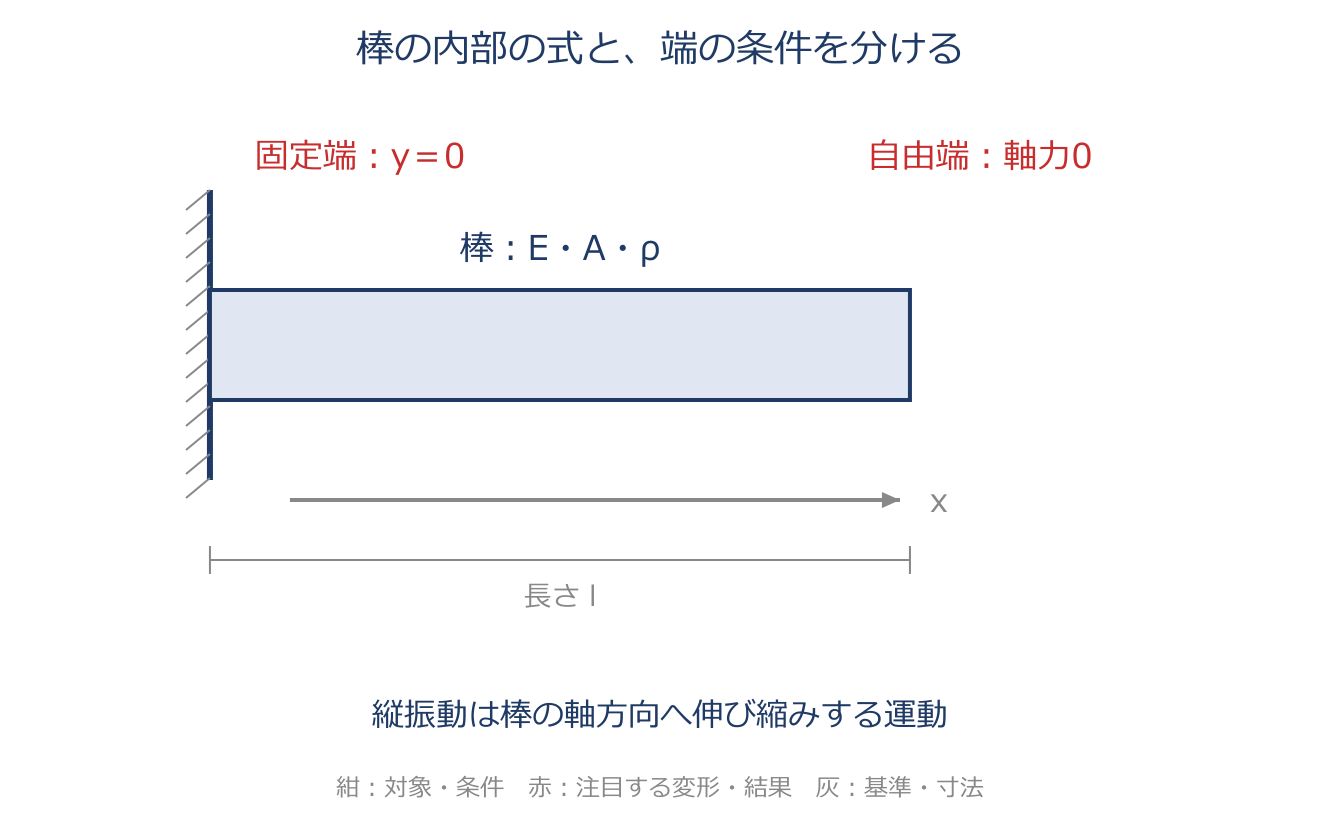
長さdxの小部分の質量はρA dx、軸力差は $EA y_{xx}dx$ です。$\rho A dx\,y_{tt}=EA y_{xx}dx$ を整理すると上式です。$E=200\,\mathrm{GPa},\rho=8000\,\mathrm{kg/m^3}$ なら波速 $c=\sqrt{E/\rho}=5000\,\mathrm{m/s}$ です。
幾何学的境界条件と力学的境界条件
具体例
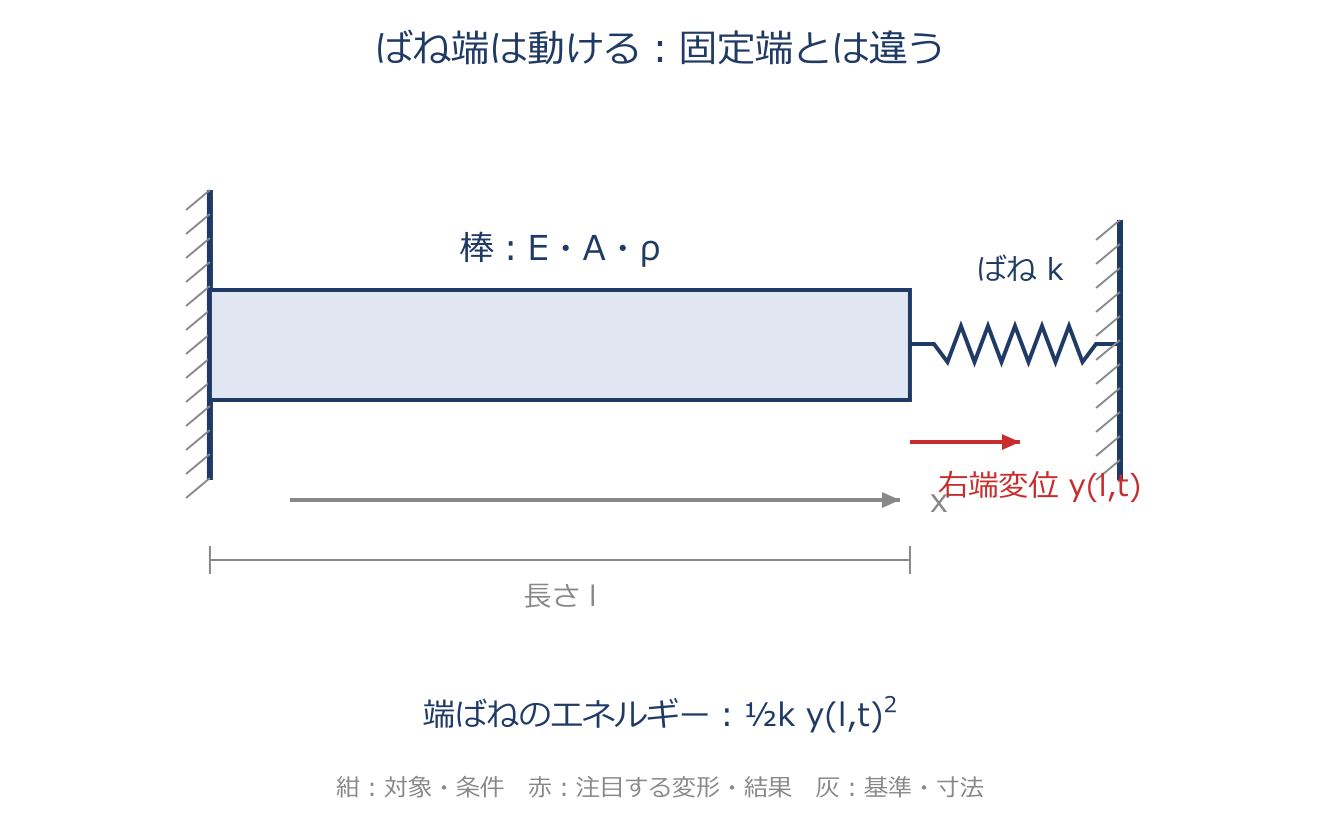
右端をばねで支えると端は動けます。$EA y_x+ky=0$ において $k=1000\,\mathrm{N/m}$、端の変位 $y=0.001\,\mathrm{m}$ なら、棒の端の軸力は $EA y_x=-1\,\mathrm{N}$ です。固定端の $y=0$ とは違います。
レイリー法
具体例
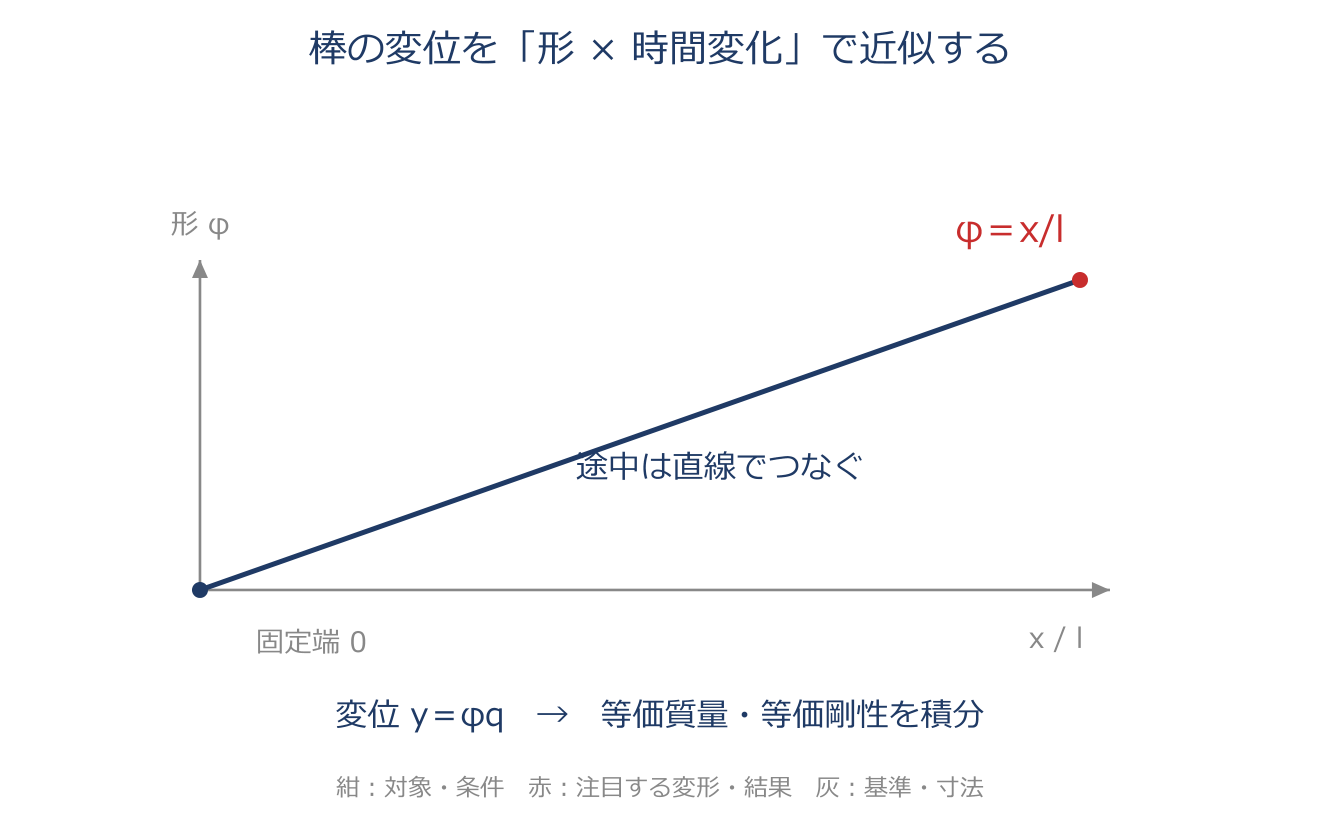
固定自由の一様棒で $\phi=x/l$ とすると、$m^*=\rho A\int_0^l(x/l)^2dx=\rho Al/3$、$k^*=EA\int_0^l(1/l)^2dx=EA/l$。よって $\omega=\sqrt3\,c/l\approx1.732c/l$。厳密値 $\pi c/(2l)\approx1.571c/l$ より約10.3%高い値です。
レイリー・リッツ法と離散化運動方程式
具体例
長さlの棒で $\phi_1=x/l,\phi_2=(x/l)^2$ を使うと、質量行列の $M_{12}=\rho A\int_0^l(x/l)^3dx=\rho Al/4$。剛性行列の $K_{12}=EA\int_0^l(1/l)(2x/l^2)dx=EA/l$ です。形どうしの重なりから行列成分を作ります。
重みつき残差法(ガラーキン・選点法)
具体例
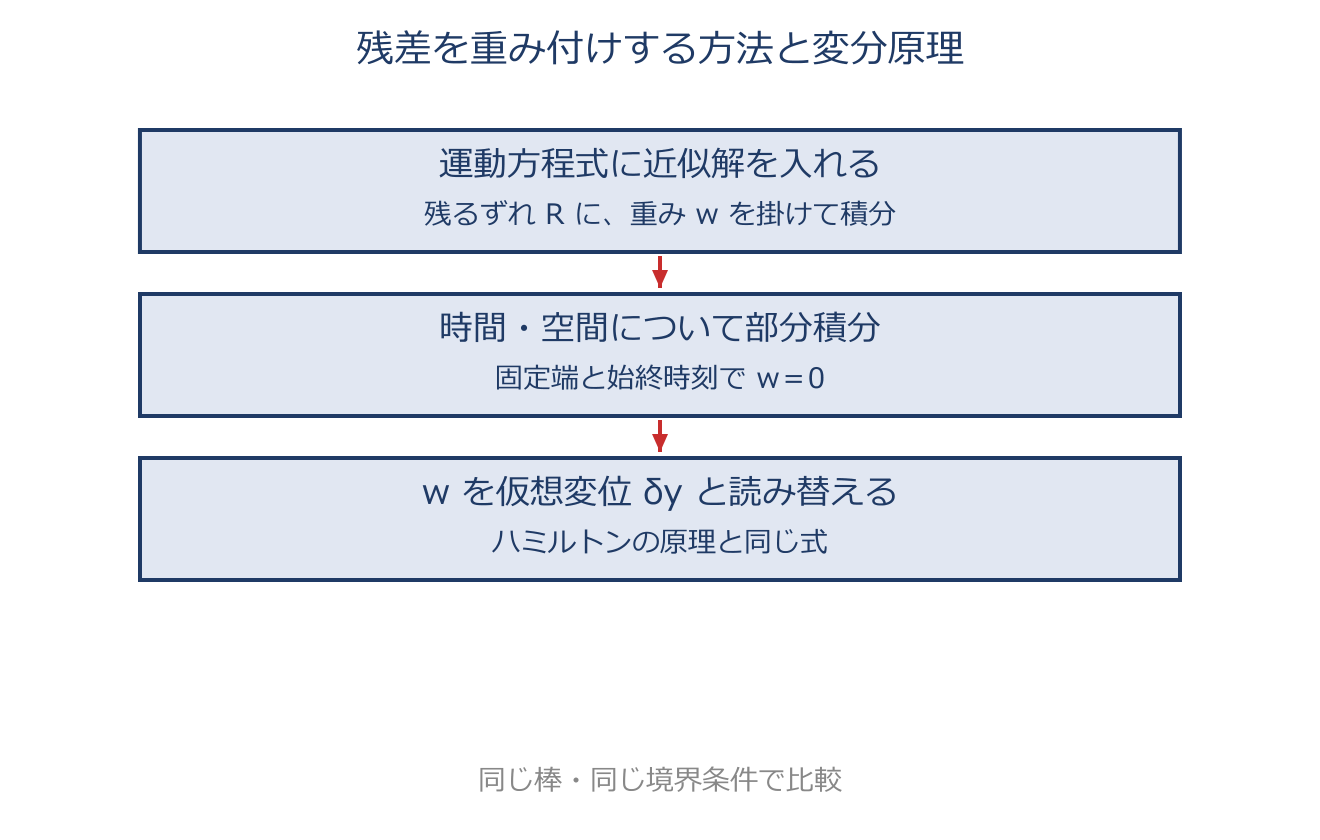
単純な残差 $R(x)=x-a$ を0から1で考え、重みを1とすると、$\int_0^1(x-a)dx=1/2-a=0$。未知係数は $a=1/2$ です。各点で残差0ではなく、重み付きの合計を0にしています。
変分法・オイラーの微分方程式
具体例
$f=(y^{\prime})^2/2$ なら $\partial f/\partial y=0$、$\partial f/\partial y^{\prime}=y^{\prime}$ なので、オイラー方程式は $-y^{\prime\prime}=0$。端点 $y(0)=0,y(1)=1$ を与えると $y=x$ です。
ねじり振動
具体例
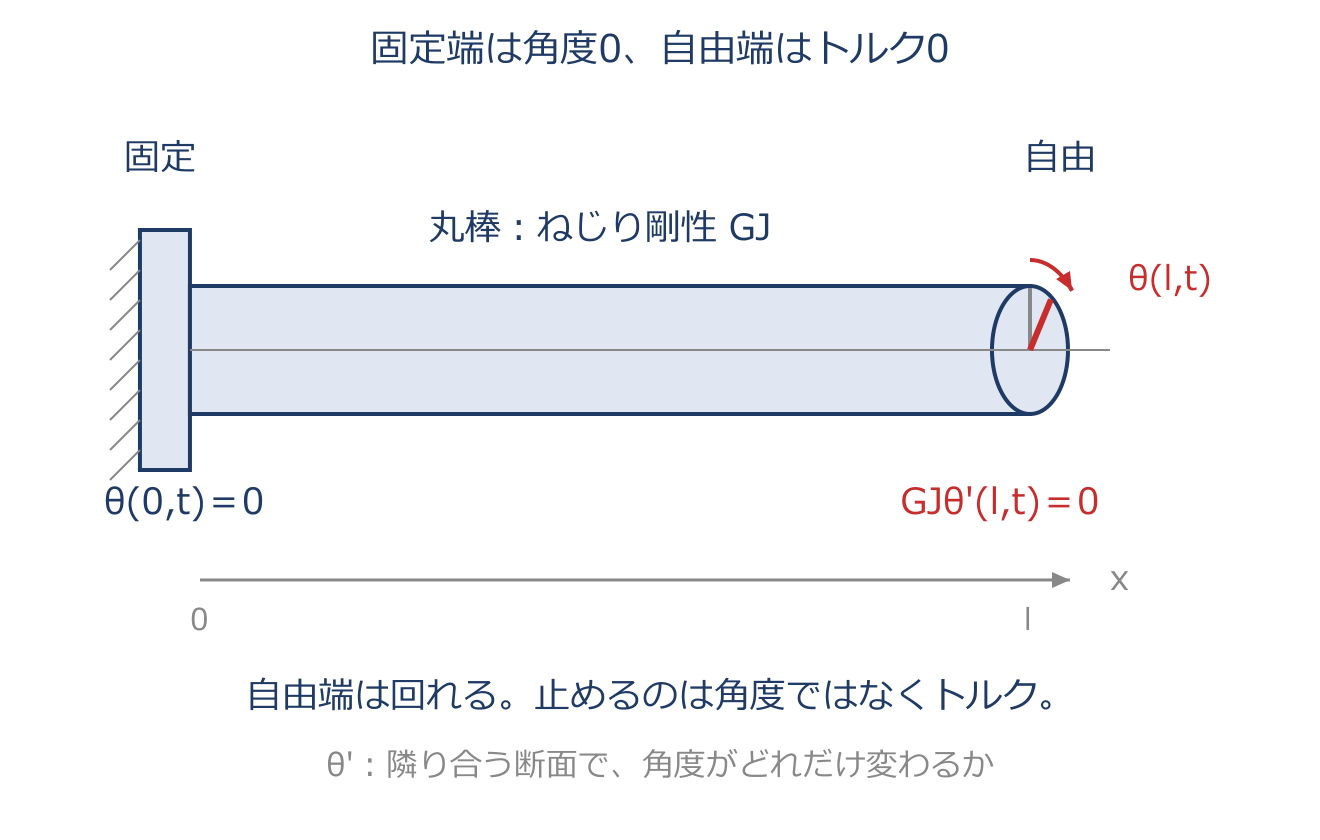
均質な丸棒では単位長さの質量慣性モーメント $I=\rho J$ です。波速は $\sqrt{GJ/I}=\sqrt{G/\rho}$。$G=80\,\mathrm{GPa},\rho=8000\,\mathrm{kg/m^3}$ なら約3162 m/sです。断面のJと質量慣性のIは単位が違います。
第2章 振動工学
臨界減衰係数・減衰比・減衰固有角振動数
具体例
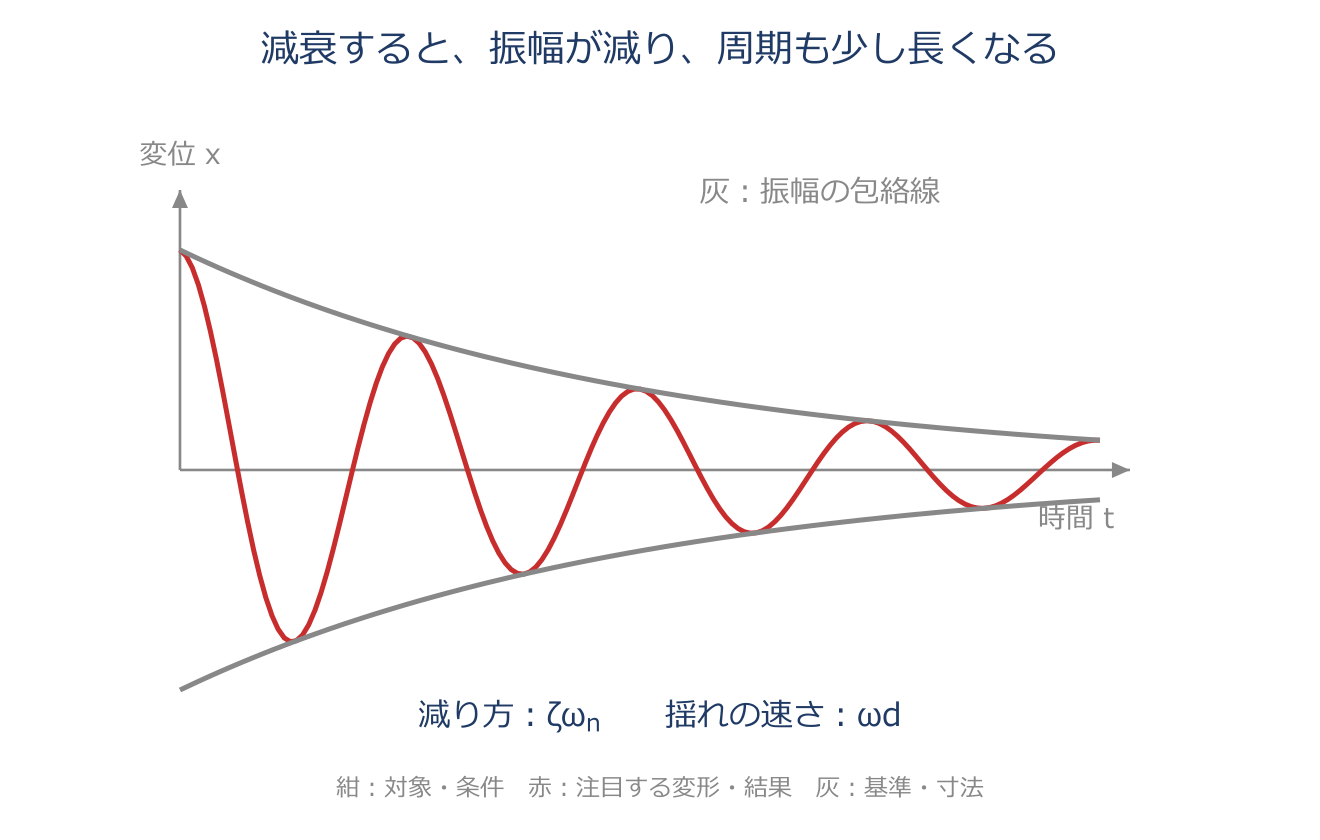
$m=2\,\mathrm{kg}$、$k=200\,\mathrm{N/m}$、$c=4\,\mathrm{N\,s/m}$ なら、$\omega_n=\sqrt{200/2}=10\,\mathrm{rad/s}$、$c_c=2\sqrt{2\times200}=40\,\mathrm{N\,s/m}$ です。したがって $\zeta=4/40=0.1$、$\omega_d=10\sqrt{0.99}\approx9.95\,\mathrm{rad/s}$。臨界減衰より小さいので、揺れながら振幅が小さくなります。
応答倍率・共振と最大応答倍率(Q値)
具体例
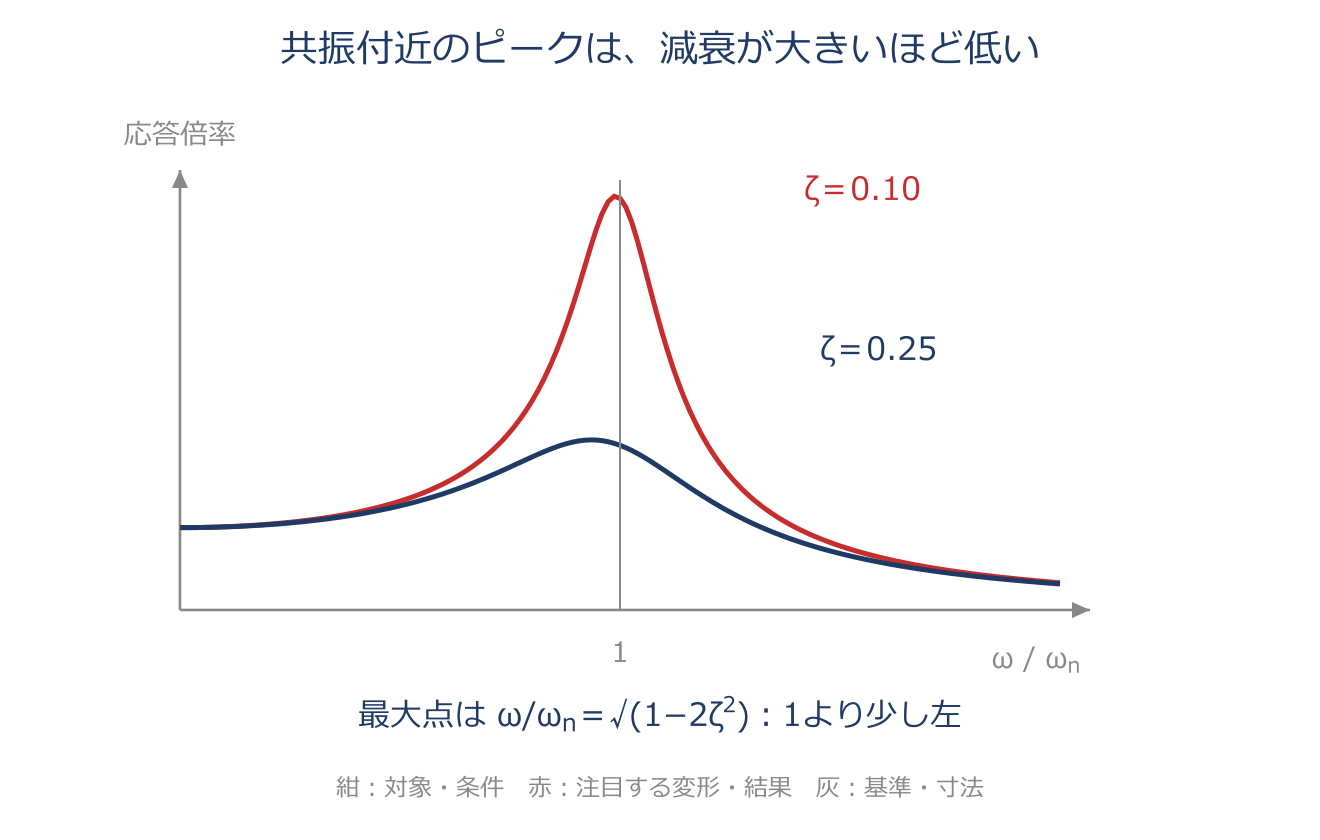
$F=10\,\mathrm N$、$k=1000\,\mathrm{N/m}$ なら静的変位は $F/k=0.01\,\mathrm m$。$\zeta=0.05$ のとき最大倍率は $1/(0.1\sqrt{0.9975})\approx10.01$ なので、最大振幅は約 $0.100\,\mathrm m$ です。小さい減衰では、静的な変位だけで安全性を判断できません。
変位伝達率と振動絶縁
具体例
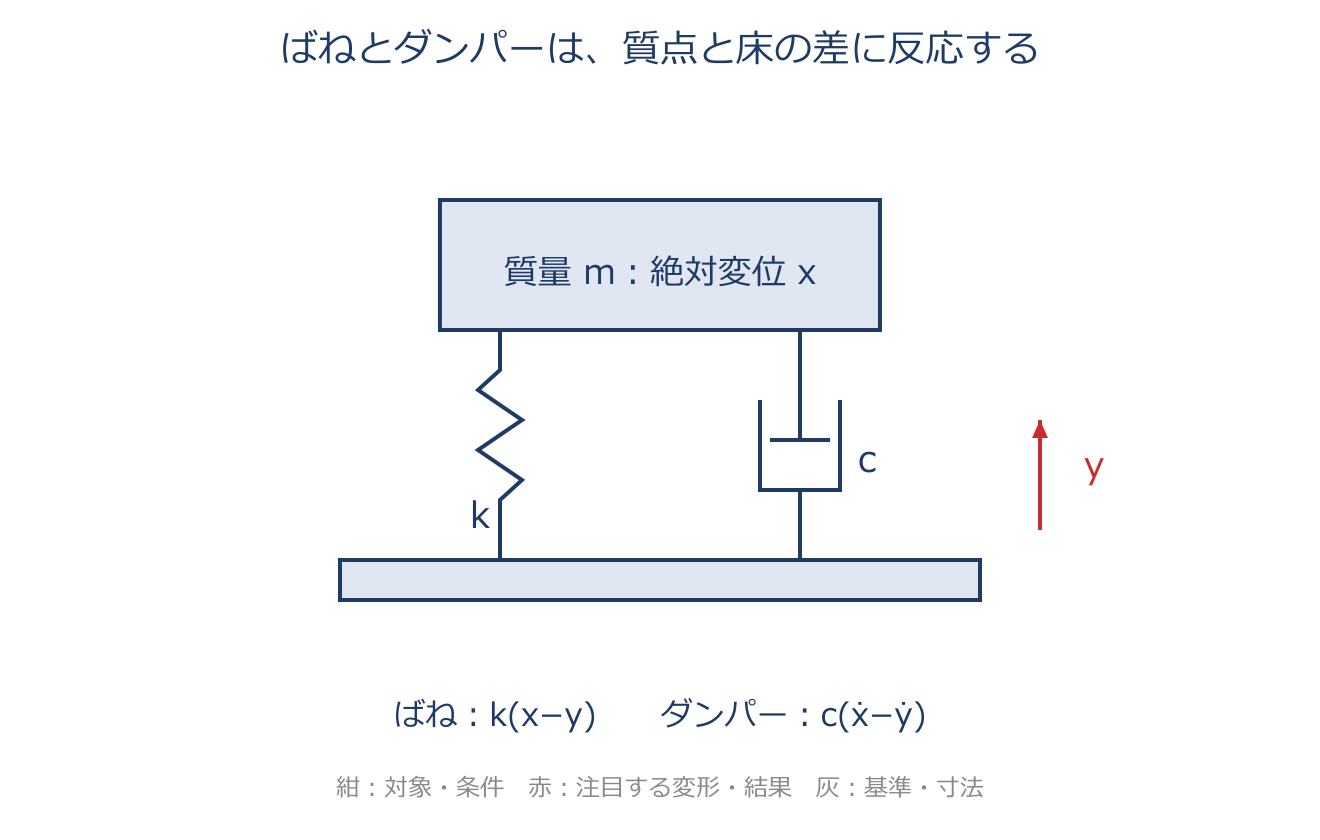
床の振幅 $Y=10\,\mathrm{mm}$、$r=3$、$\zeta=0.1$ なら、$X/Y=\sqrt{1+(2\times0.1\times3)^2}/\sqrt{(1-3^2)^2+(2\times0.1\times3)^2}\approx0.145$。機械の絶対変位の振幅は $X\approx1.45\,\mathrm{mm}$ です。これは床との相対変位 $x-y$ の振幅ではありません。
動吸振器(非減衰)
具体例
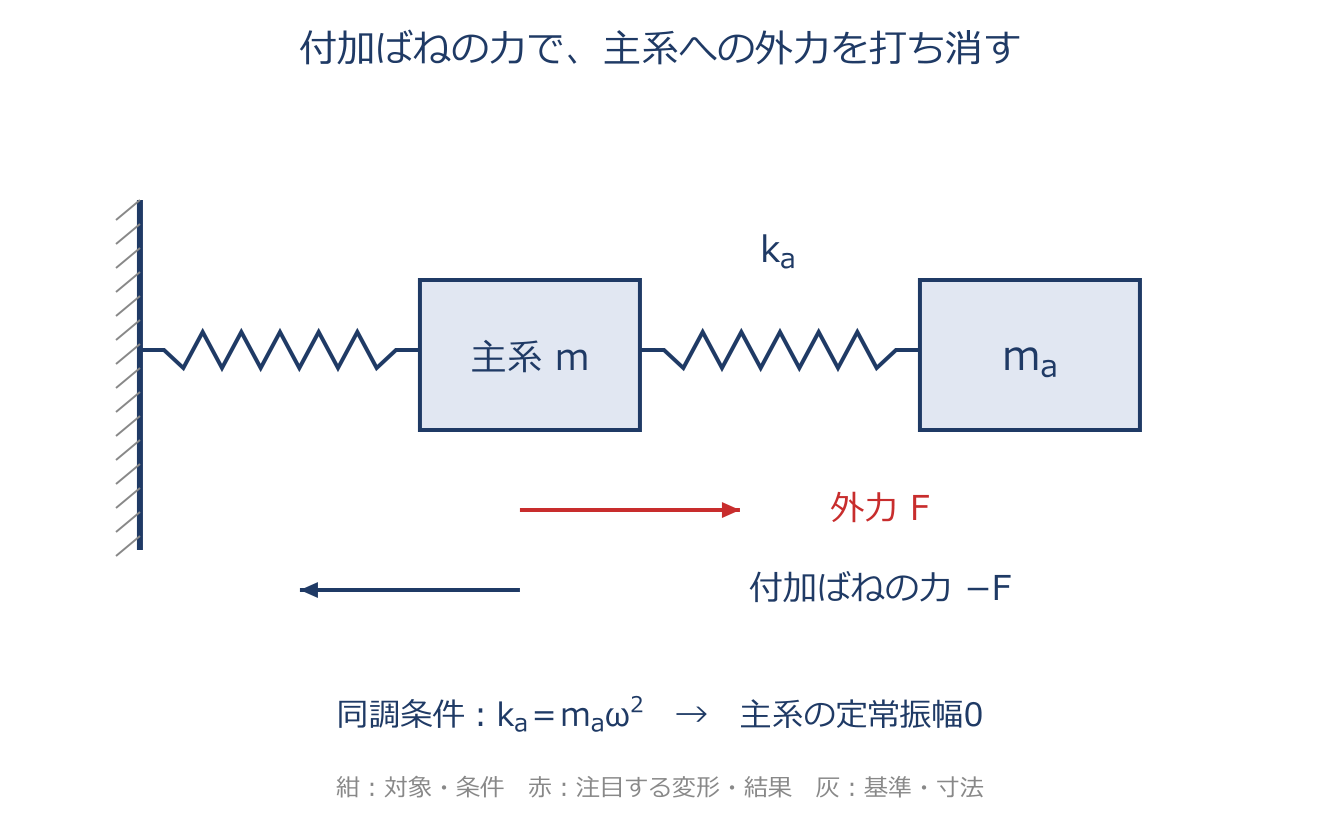
$m_a=1\,\mathrm{kg}$、外力の角振動数が $10\,\mathrm{rad/s}$ なら、$k_a=1\times10^2=100\,\mathrm{N/m}$ に調整します。外力振幅が $10\,\mathrm N$ のとき $X_a=-10/100=-0.1\,\mathrm m$。負号は外力と逆位相を表し、補助ばねの力が外力を打ち消します。
機械式振動記録計(変位計・加速度計)
具体例
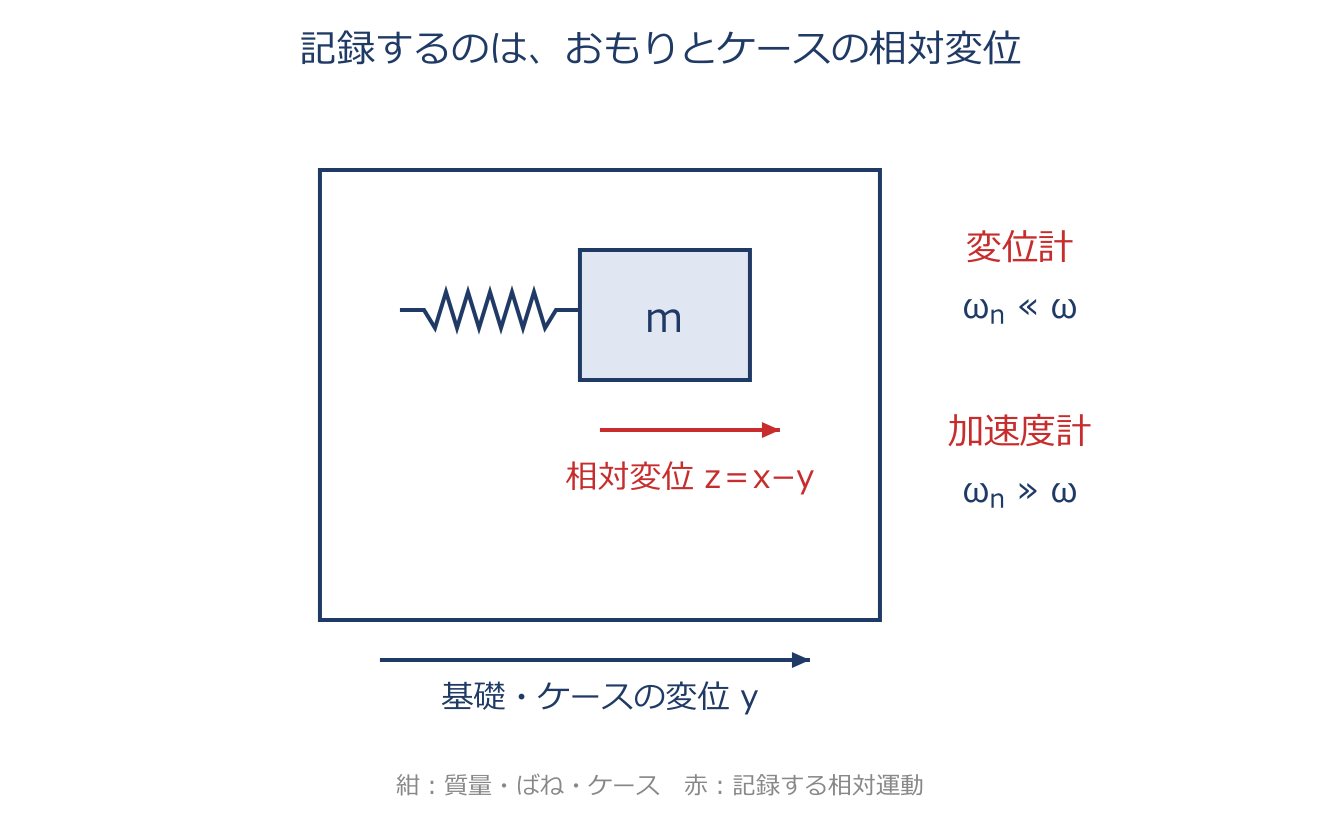
基礎を $y=A\sin\omega t$ とし、$Z$ は相対変位 $z=x-y$ の符号付き係数とします。$\omega_n=2$、$\omega=20\,\mathrm{rad/s}$ なら $Z/A=400/(4-400)\approx-1.01$。大きさはほぼ同じで向きが逆です。$\omega_n=200$ なら $Z/A=400/(40000-400)\approx0.0101$ となり、$z\approx-\ddot y/\omega_n^2$ から加速度を読み取れます。
モード質量・モード剛性と質量正規化
具体例
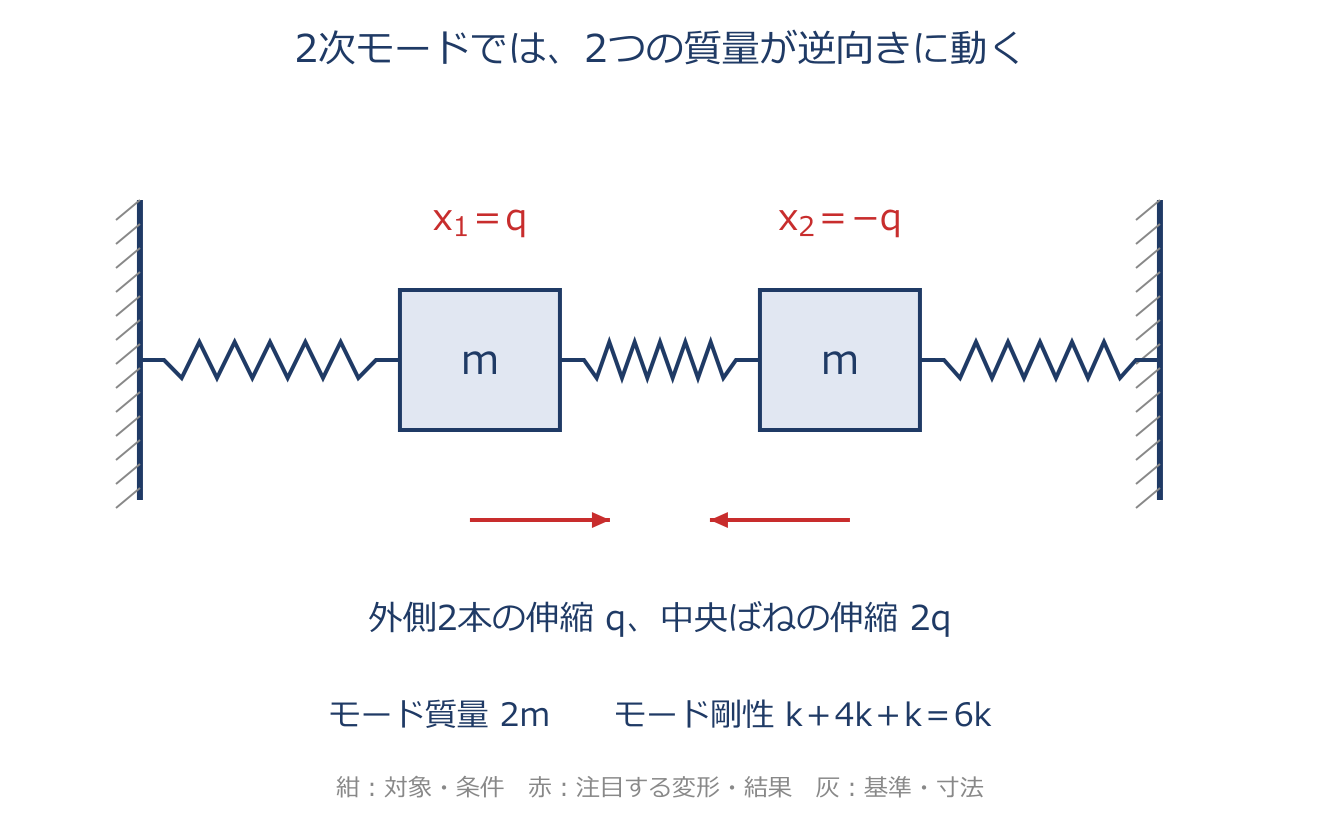
図の左右対称な2質点・3ばねで各質量 $m=2\,\mathrm{kg}$、各ばね $k=100\,\mathrm{N/m}$、逆向きのモード $\phi=(1,-1)^T$ を考えます。$\bar m=2m=4$、$\bar k=6k=600$ なので $\omega=\sqrt{600/4}\approx12.25\,\mathrm{rad/s}$。モードを2で割ると $\bar m=1$、$\bar k=150$ になりますが、振動数は変わりません。
モード重ね合わせ法と周波数応答関数(コンプライアンス)
具体例
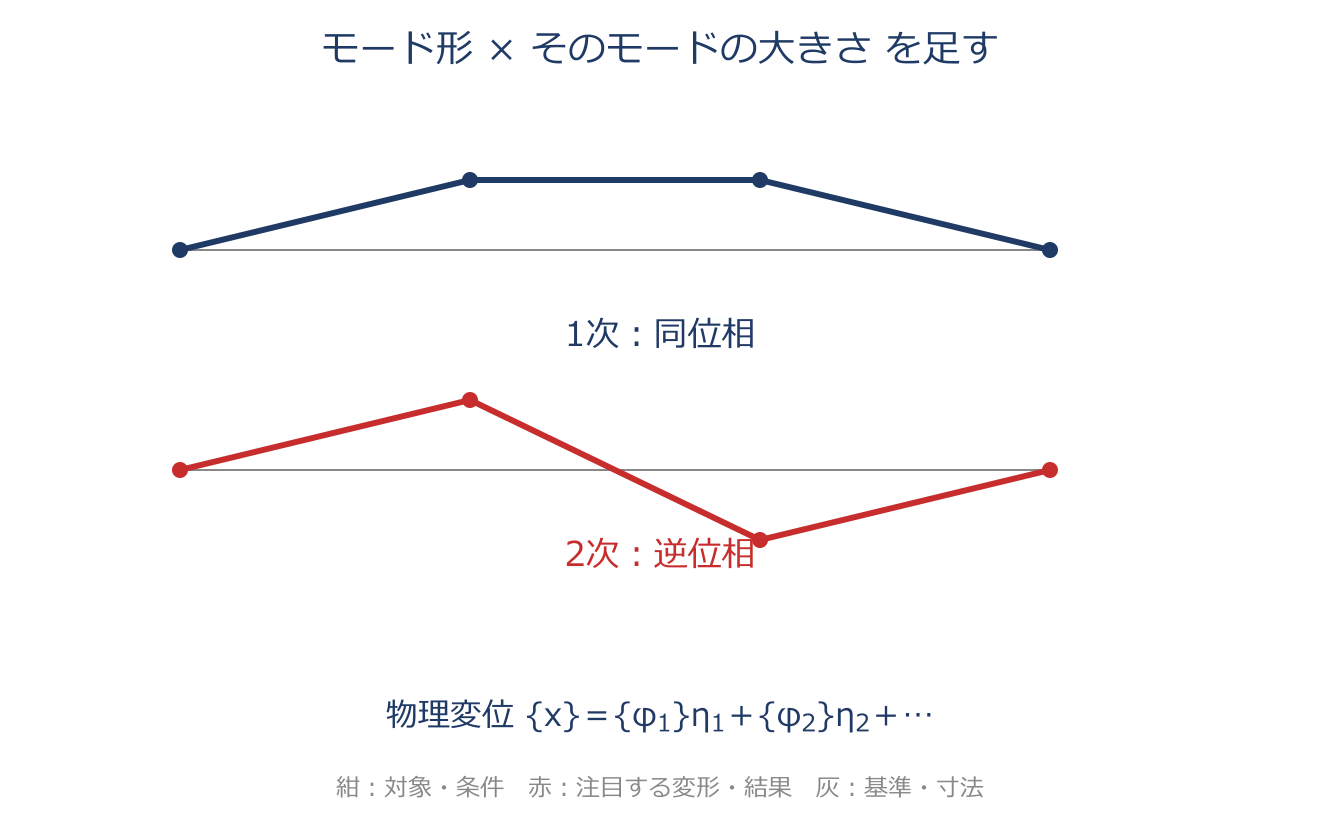
$\phi=(1,-1)^T$ のモードへ、2点で同方向の力 $F=(1,1)^T$ を加えると、$\phi^TF=1-1=0$ でこのモードは励起されません。逆向きの力 $F=(1,-1)^T$ なら $\phi^TF=2$ です。共振振動数に近いかだけでなく、力を加える位置・向きも応答を左右します。
比例(レイリー)減衰とモード減衰比
具体例
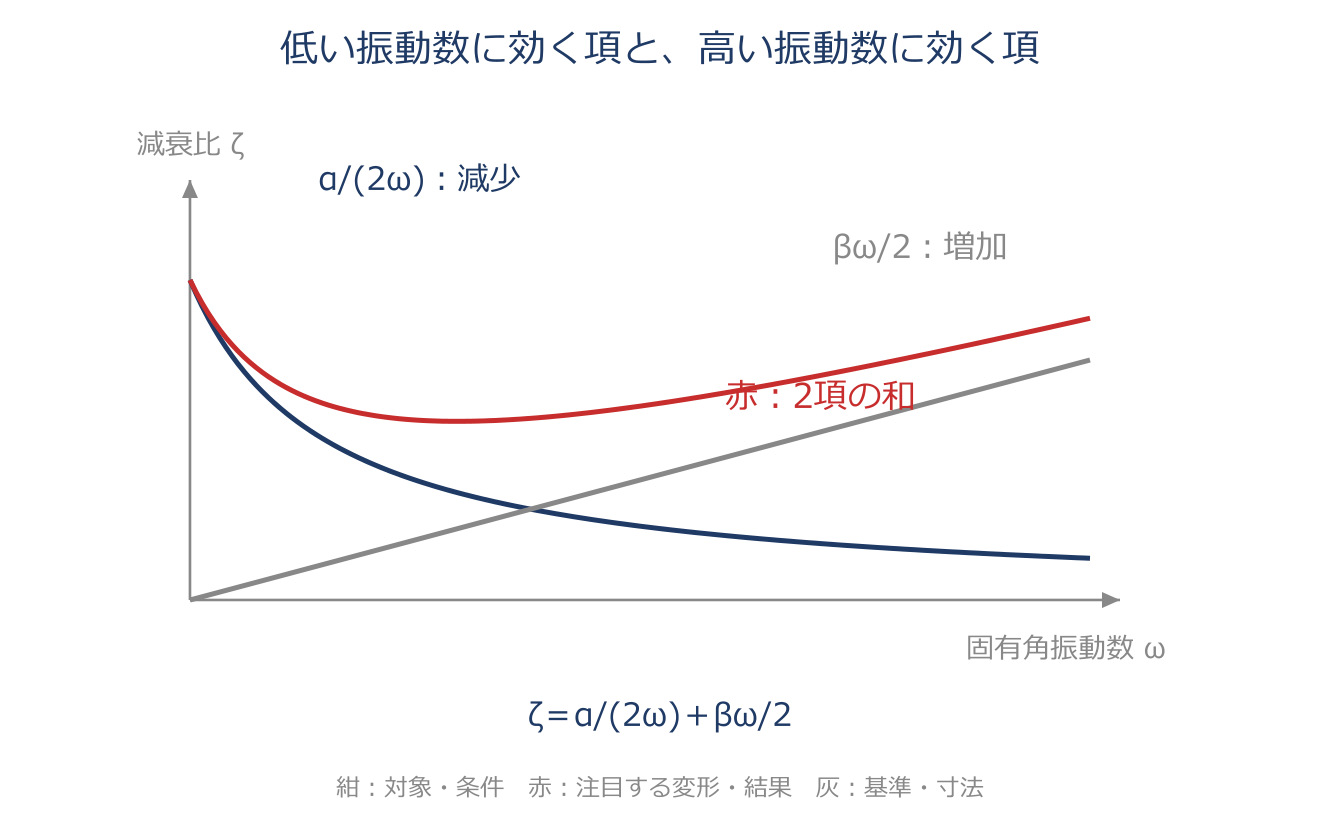
$\alpha=1\,\mathrm{s^{-1}}$、$\beta=0.001\,\mathrm s$、$\omega_r=10\,\mathrm{rad/s}$ なら、$\zeta_r=1/(2\times10)+0.001\times10/2=0.055$。低振動数では質量比例項、高振動数では剛性比例項の影響が大きくなります。同じ係数でも全モードが同じ減衰比にはなりません。
構造(ヒステリシス)減衰と複素剛性
具体例
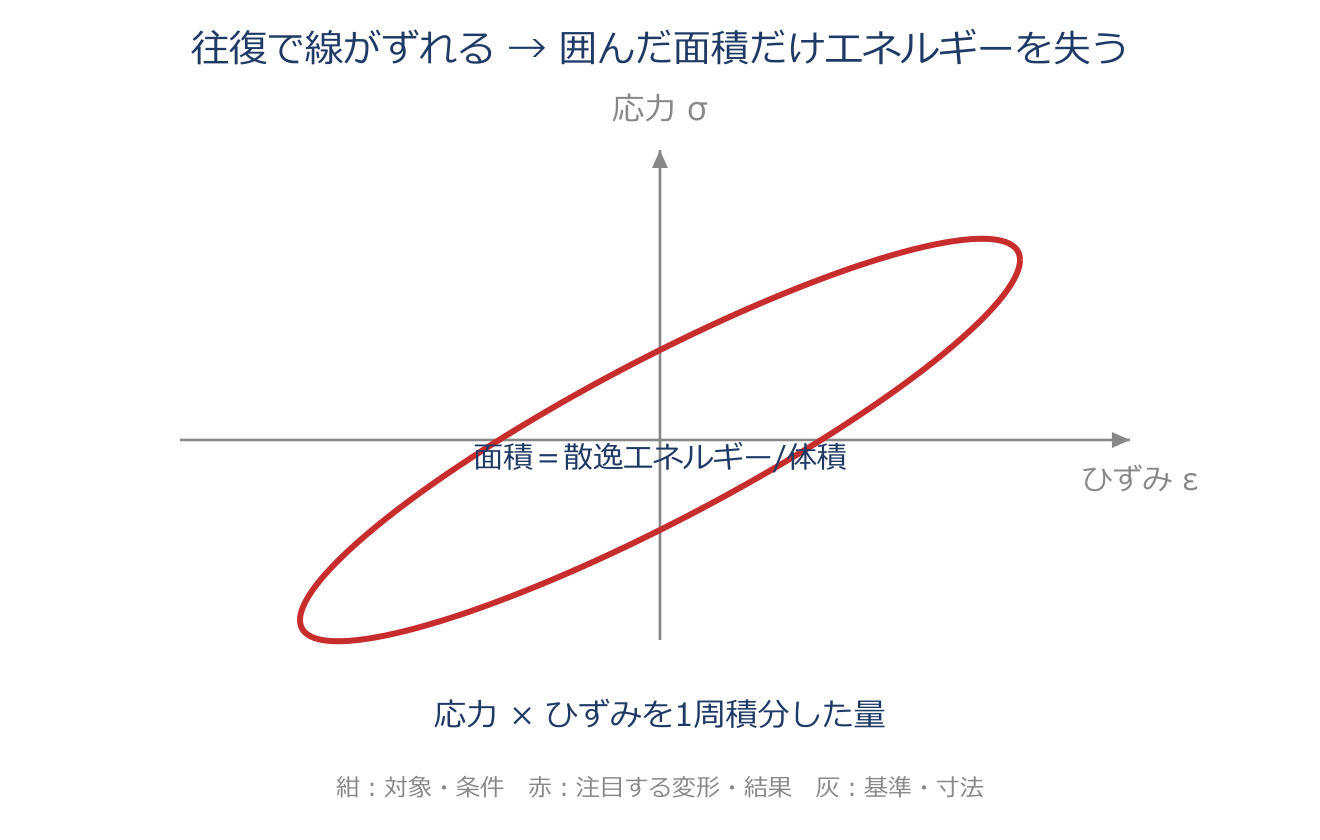
力と変位で表した1自由度系では、最大弾性エネルギーは $U_{\max}=kX^2/2$、1周期の損失は $\Delta W=\pi\eta kX^2$ です。$k=1000\,\mathrm{N/m}$、$X=0.01\,\mathrm m$、$\eta=0.02$ なら $U_{\max}=0.05\,\mathrm J$、$\Delta W\approx0.00628\,\mathrm J$。共振付近で粘性減衰と対応させると、小減衰では $\eta\approx2\zeta$ です。
一般粘性減衰(複素モード・状態方程式)
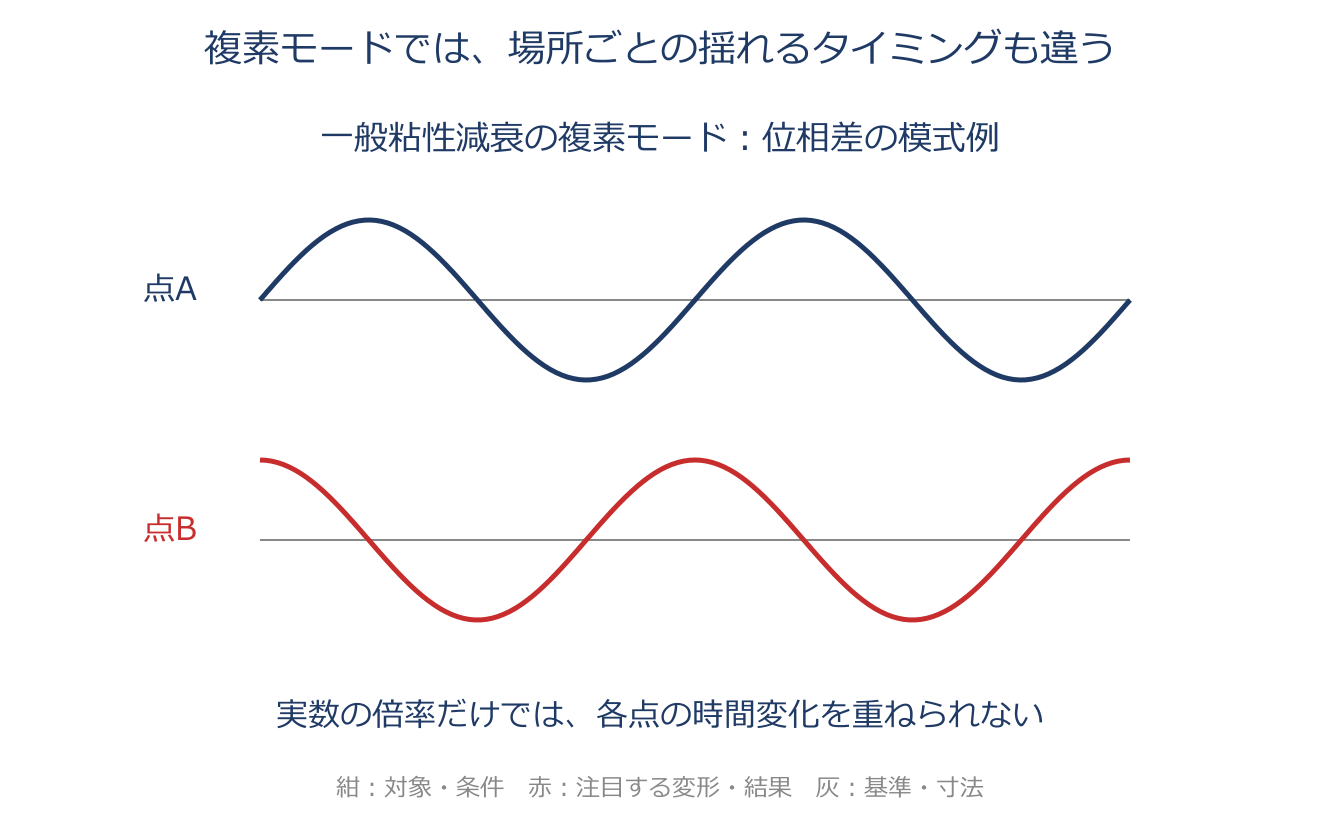
具体例
1自由度の $\ddot x+2\dot x+5x=0$ は、$y=(x,v)^T$、$D=\begin{bmatrix}2&1\\1&0\end{bmatrix}$、$E=\begin{bmatrix}5&0\\0&-1\end{bmatrix}$ で $D\dot y+Ey=0$ と書けます。第2行は $\dot x-v=0$、第1行は元の運動方程式です。特性根 $-1\pm2j$ の実部が減衰、虚部が揺れの速さを表します。
デュフィング系と硬化・軟化ばね(跳躍・副共振)
具体例
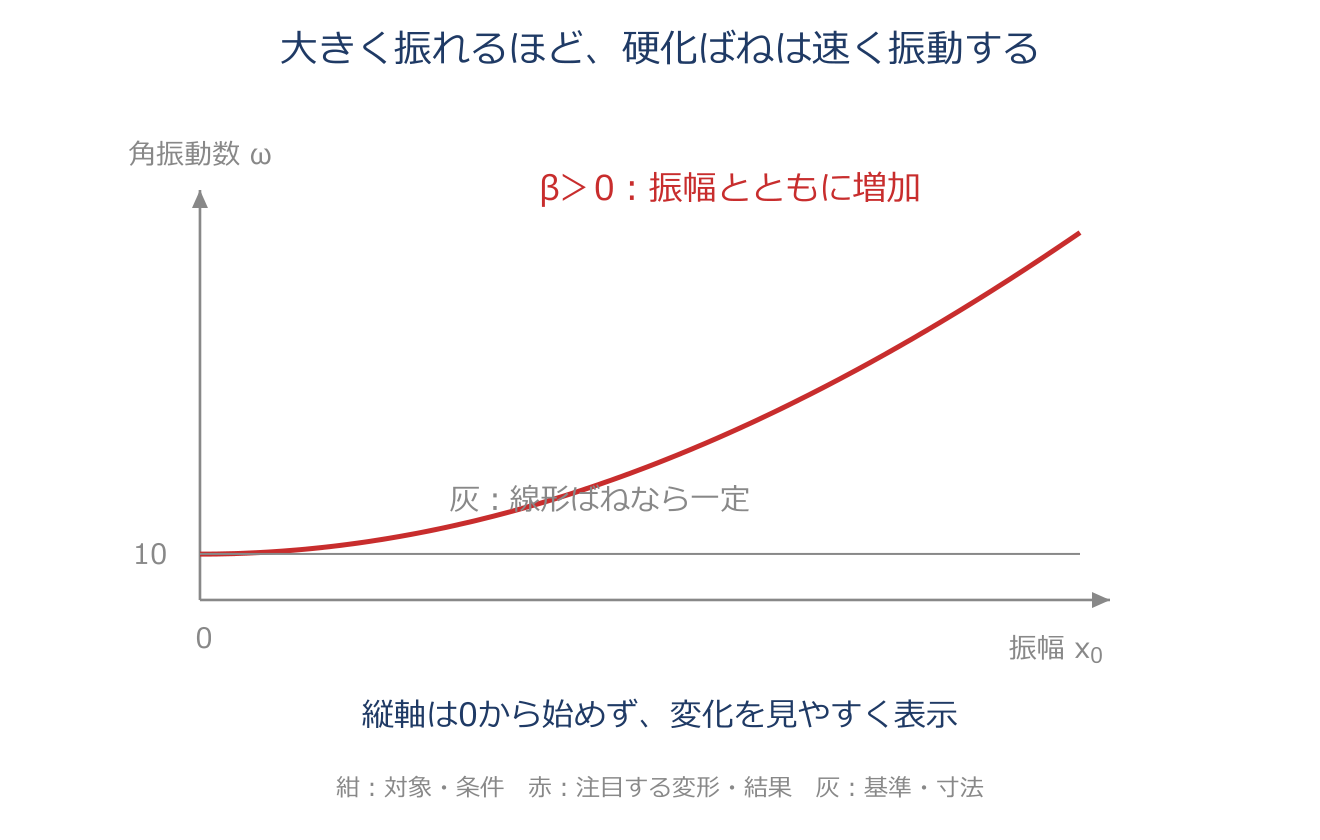
$x=x_0\cos\omega t$ とし、$\cos^3\theta=(3\cos\theta+\cos3\theta)/4$ を使います。基本成分だけを残すと $-m\omega^2+k+3\beta x_0^2/4=0$ となり、上の近似式を得ます。$m=k=1$、$\beta=0.1$、$x_0=1$ なら $\omega\approx\sqrt{1.075}=1.037$。小振幅の値 $\sqrt{k/m}=1$ より高くなります。
自励振動(負性抵抗)・ファンデルポール・再生びびり
具体例
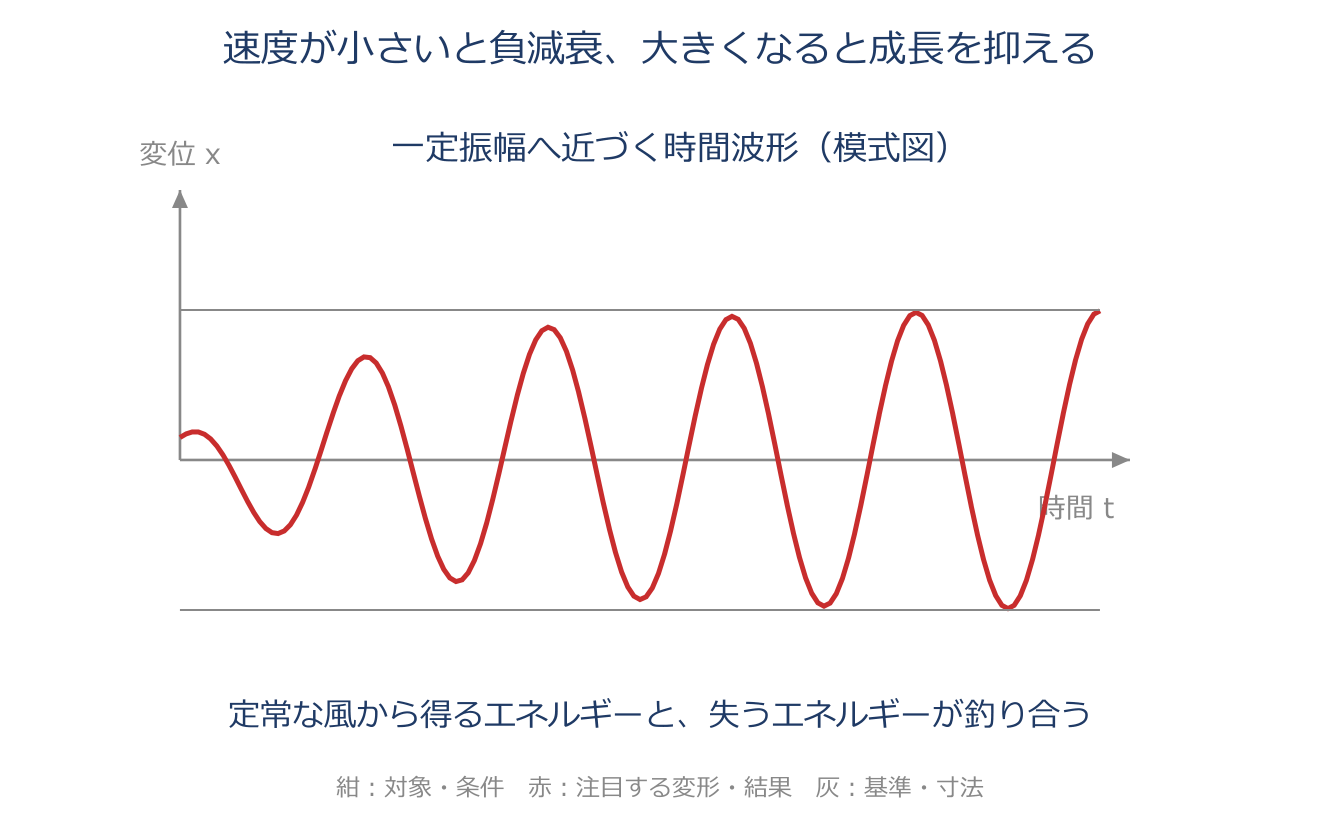
無次元のファンデルポール式で $\mu=0.2$ とします。瞬間の位置が $x=0$ なら速度の係数は $-0.2$ で、運動へエネルギーを与えます。$x=2$ なら $-0.2(1-4)=0.6$ で、エネルギーを奪います。1周期の収支が釣り合うと、持続する振動に落ち着きます。
係数励振振動(マシュー型・パラメトリック共振)
具体例
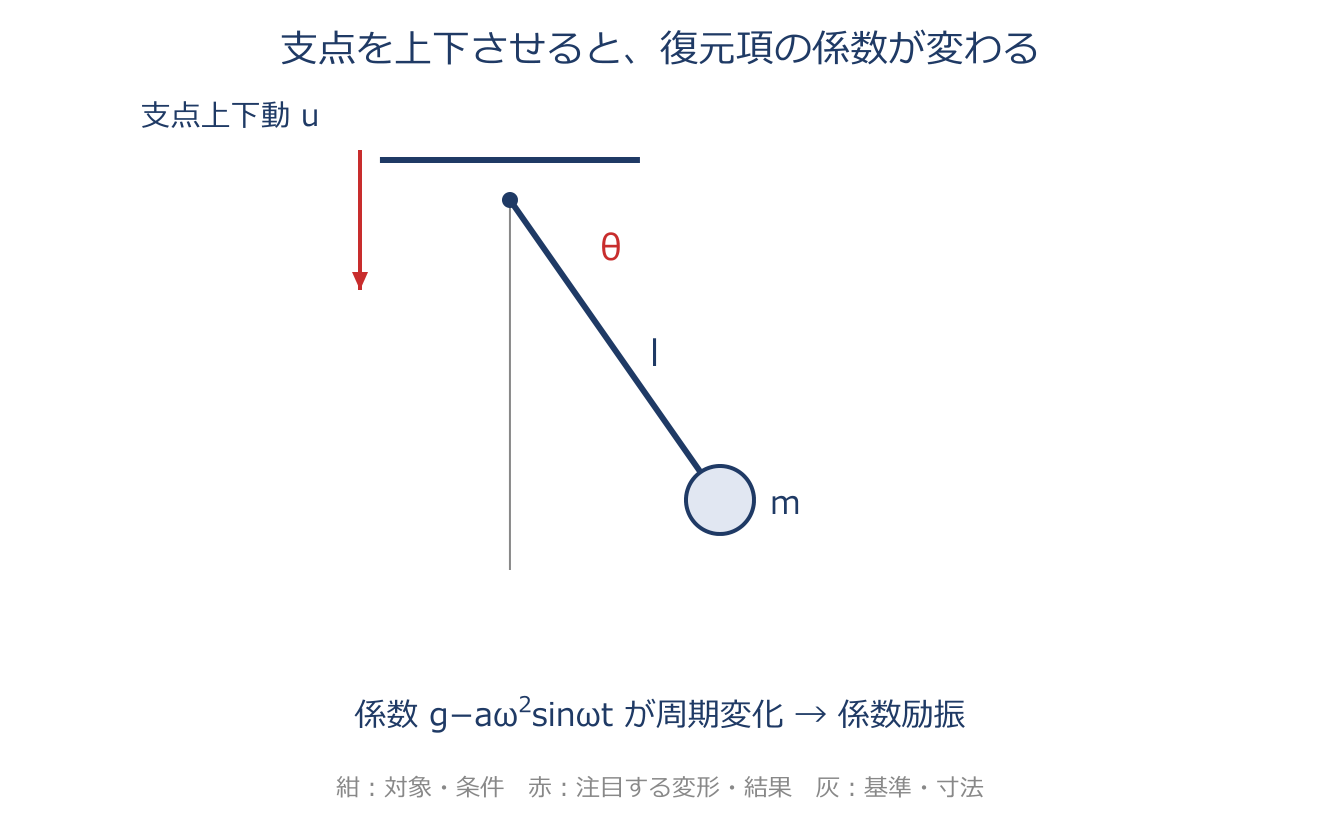
固有振動数が $f_0=10\,\mathrm{Hz}$ の系なら、主要な不安定領域は係数が約 $20\,\mathrm{Hz}$ で変わる付近です。外力で直接 $10\,\mathrm{Hz}$ に揺らす通常の共振とは、変化させる量が違います。発生の有無は変動幅・振動数のずれ・減衰で決まり、どんな小さな変動でも必ず成長するわけではありません。
第3章 有限要素のテクノロジー
減衰の表し方(粘性減衰・構造減衰・クーロン摩擦)
具体例
粘性減衰で $c=10\,\mathrm{N\,s/m}$ なら、速度 $0.1\,\mathrm{m/s}$ で抵抗力の大きさは $1\,\mathrm N$、速度を2倍にすると $2\,\mathrm N$ です。クーロン摩擦は、同じ垂直抗力で滑り続ける範囲では、速度を2倍にしても抵抗力の大きさはほぼ変わりません。
レイリー減衰と減衰比
具体例
$\omega_1=10$、$\omega_2=100\,\mathrm{rad/s}$ でともに $\zeta=0.05$ とします。$0.05=\alpha/20+5\beta$、$0.05=\alpha/200+50\beta$ を連立すると、$\alpha\approx0.909\,\mathrm{s^{-1}}$、$\beta\approx0.000909\,\mathrm s$ です。2点の間の減衰比まで一定になるわけではありません。
幾何剛性(初期応力剛性)と軸力付きはり
具体例
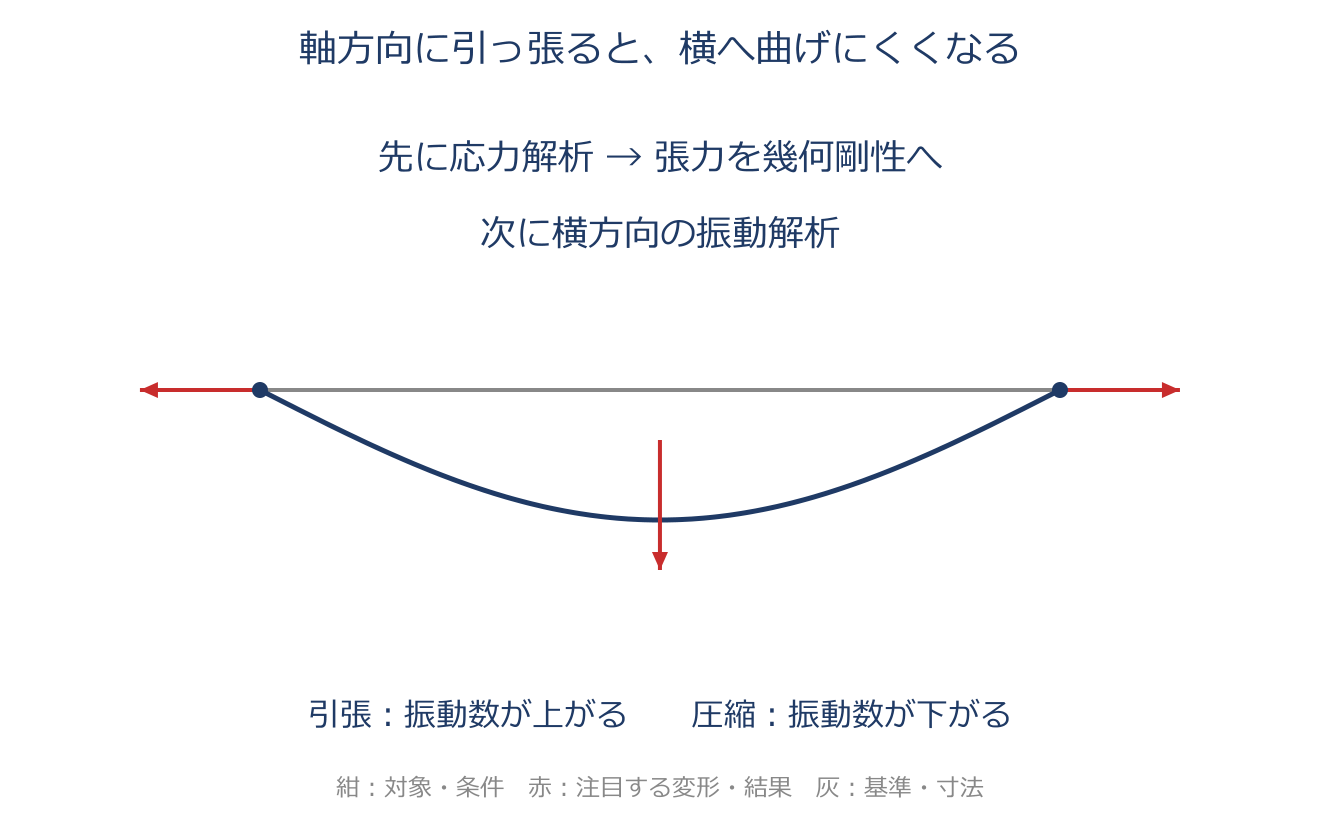
単純支持はりで $q=n\pi/L$、$w=W\sin(qx)e^{j\omega t}$ と置くと、$w_{xx}=-q^2w$、$w_{xxxx}=q^4w$ です。代入して $\rho A\omega^2=EIq^4+Pq^2$。引張 $P>0$ なら振動数が上がり、圧縮 $P<0$ なら下がることが、符号から分かります。
複合材・積層材の等価剛性(混合則・並列/直列)
具体例
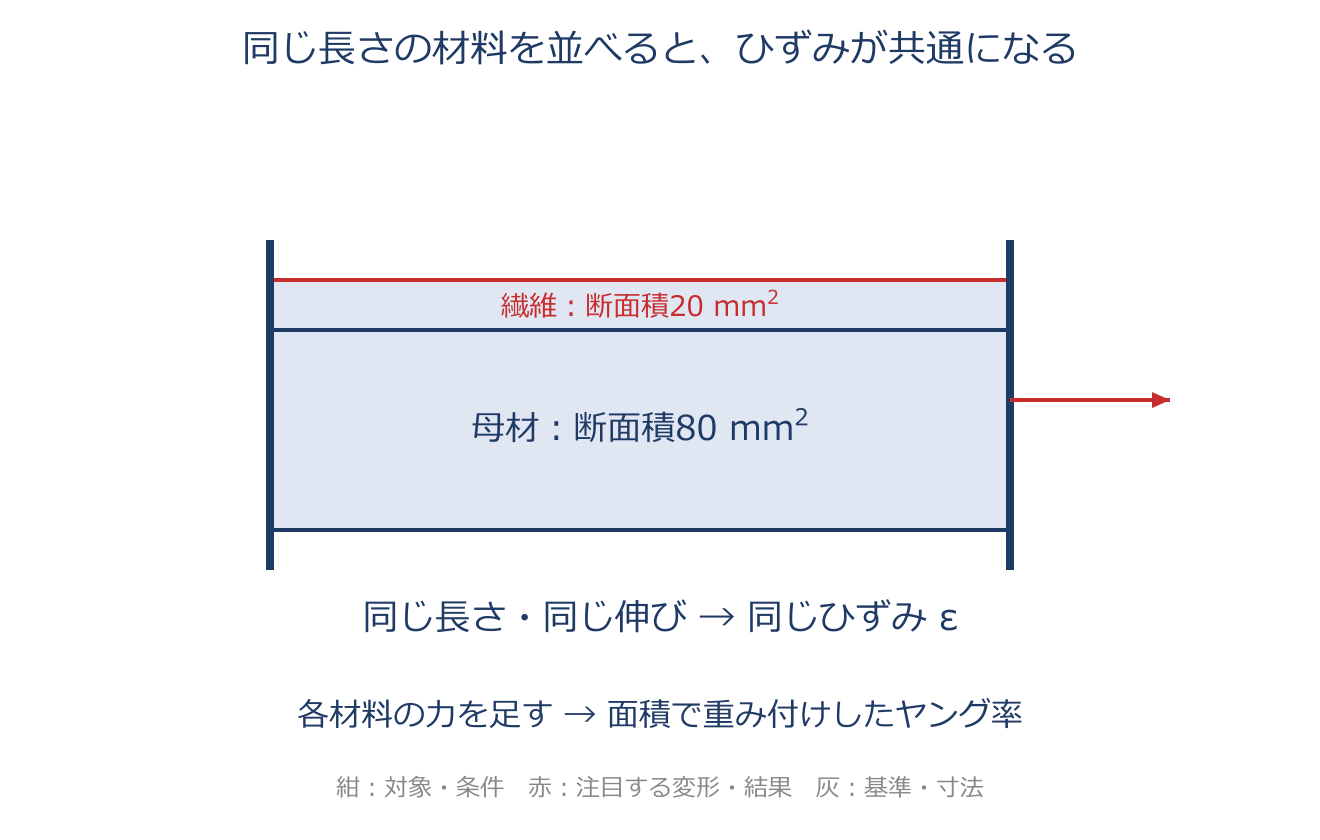
硬い材が面積の20%で $E_f=100\,\mathrm{GPa}$、残り80%が $E_m=2\,\mathrm{GPa}$ なら、等ひずみの並列は $E=0.2\times100+0.8\times2=21.6\,\mathrm{GPa}$。同じ面積の層を厚さ比20%・80%で直列にすると $1/E=0.2/100+0.8/2$ より $E\approx2.49\,\mathrm{GPa}$ です。
非圧縮性とポアソン比
具体例
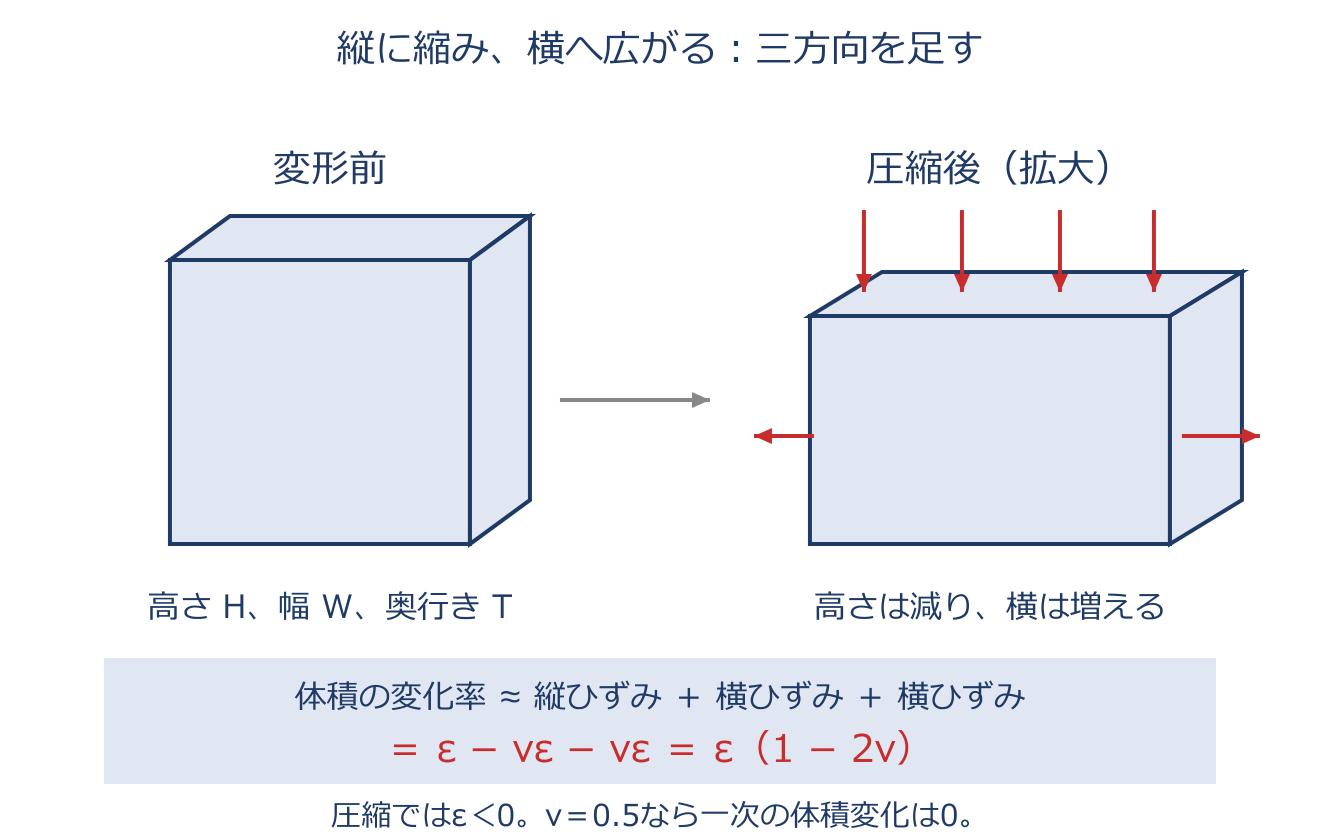
縦ひずみ $\varepsilon=0.01$、$\nu=0.3$ なら、体積ひずみは $\Delta V/V\approx0.01(1-0.6)=0.004$、約0.4%の増加です。$\nu=0.5$ なら一次の体積変化はゼロです。この式は微小ひずみの近似で、大きく伸ばしたゴムの体積変化へそのまま使いません。
形状関数と要素行列(整合質量行列・要素剛性行列)
具体例
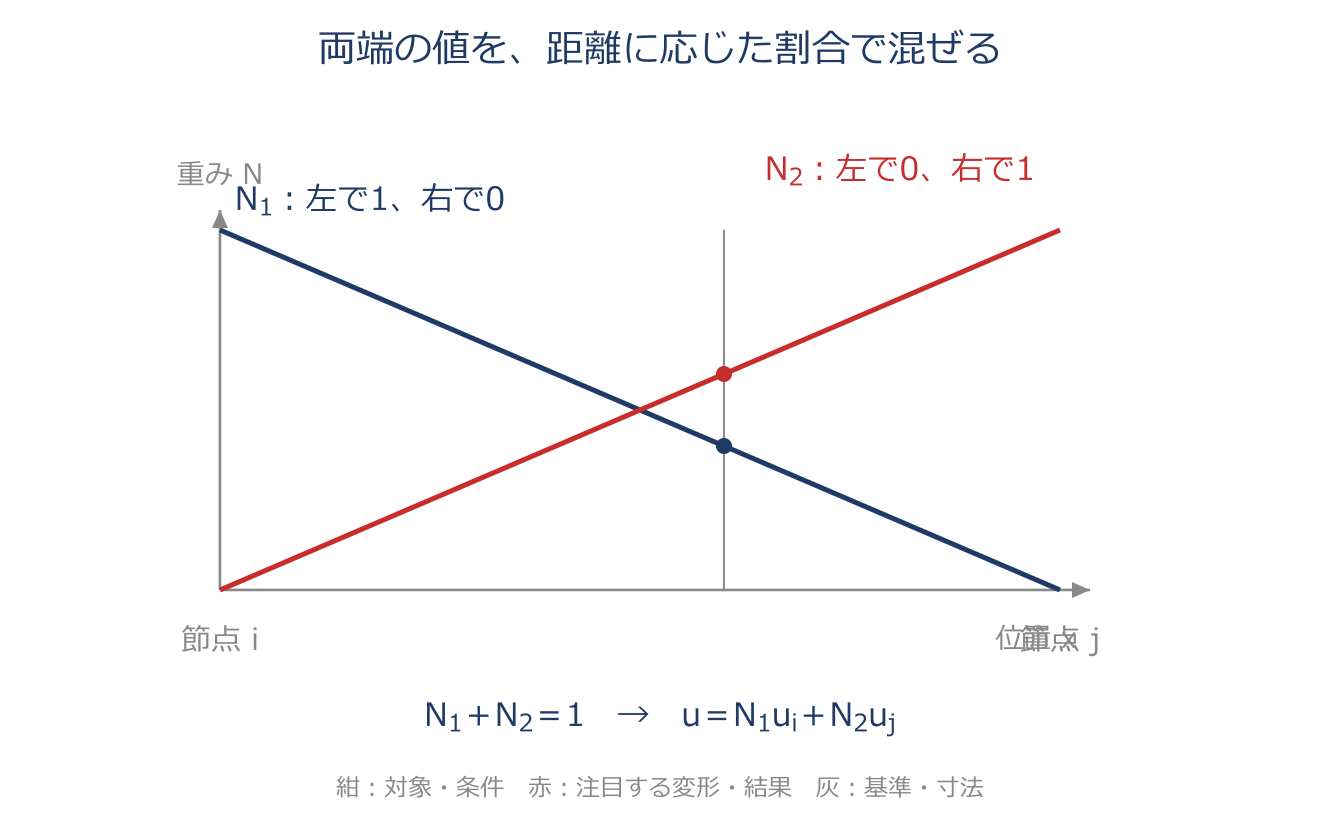
長さ $h$ の2節点要素で $N_1=1-x/h$、$N_2=x/h$ とすると、$m_{12}=\mu\int_0^h(1-x/h)(x/h)\,dx=\mu h/6$ です。対角成分は $\mu h/3$。微分した形状関数を使う棒の剛性は、$K=(EA/h)\begin{bmatrix}1&-1\\-1&1\end{bmatrix}$ となります。
アイソパラメトリック要素とヤコビ行列
具体例
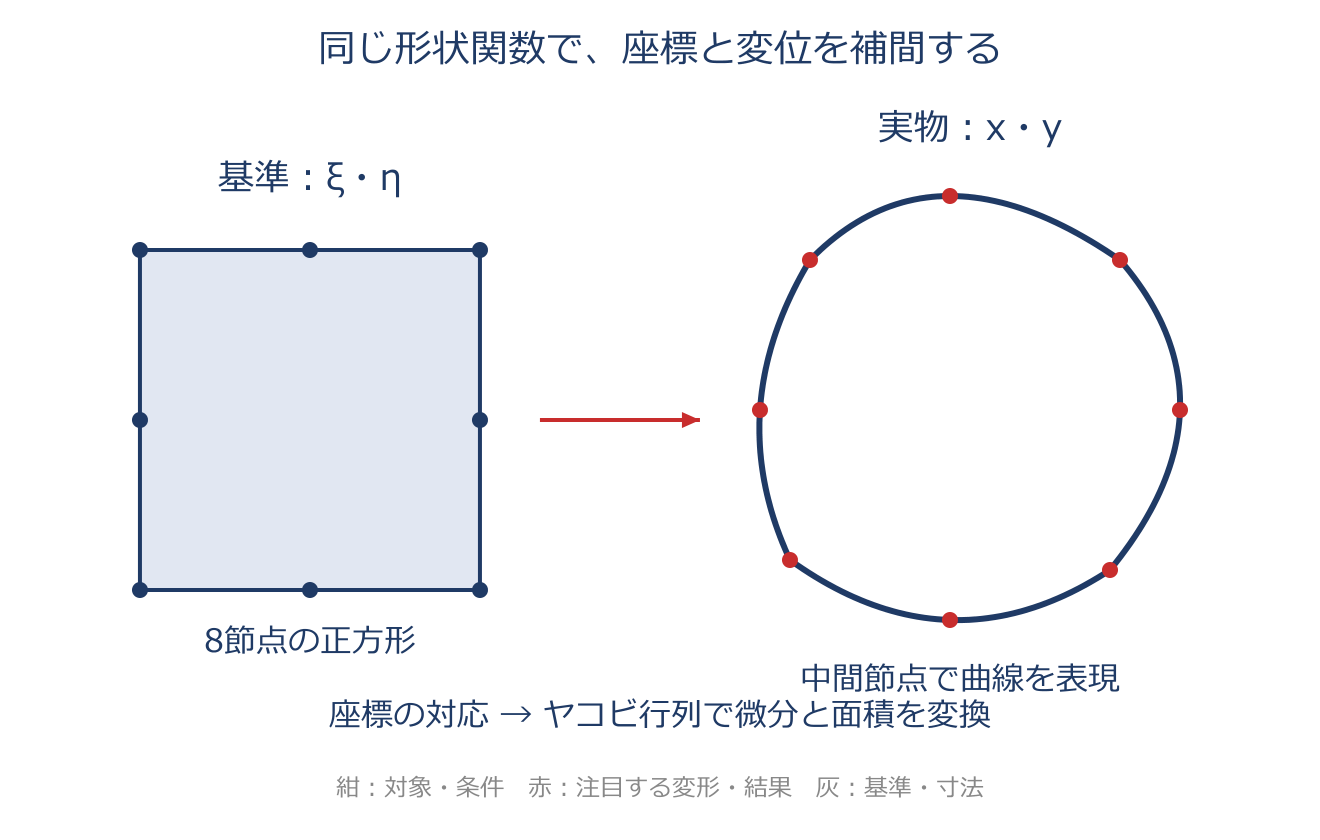
横幅 $4$、高さ $2$ の長方形を $-1\le\xi,\eta\le1$ に写すと、$x=2\xi+x_c$、$y=\eta+y_c$。この定義の $J$ は対角成分 $2,1$、$\det J=2$ です。基準正方形の面積4に2を掛けると実面積8になり、面積の倍率を確認できます。
音響管の1次元FEM
具体例
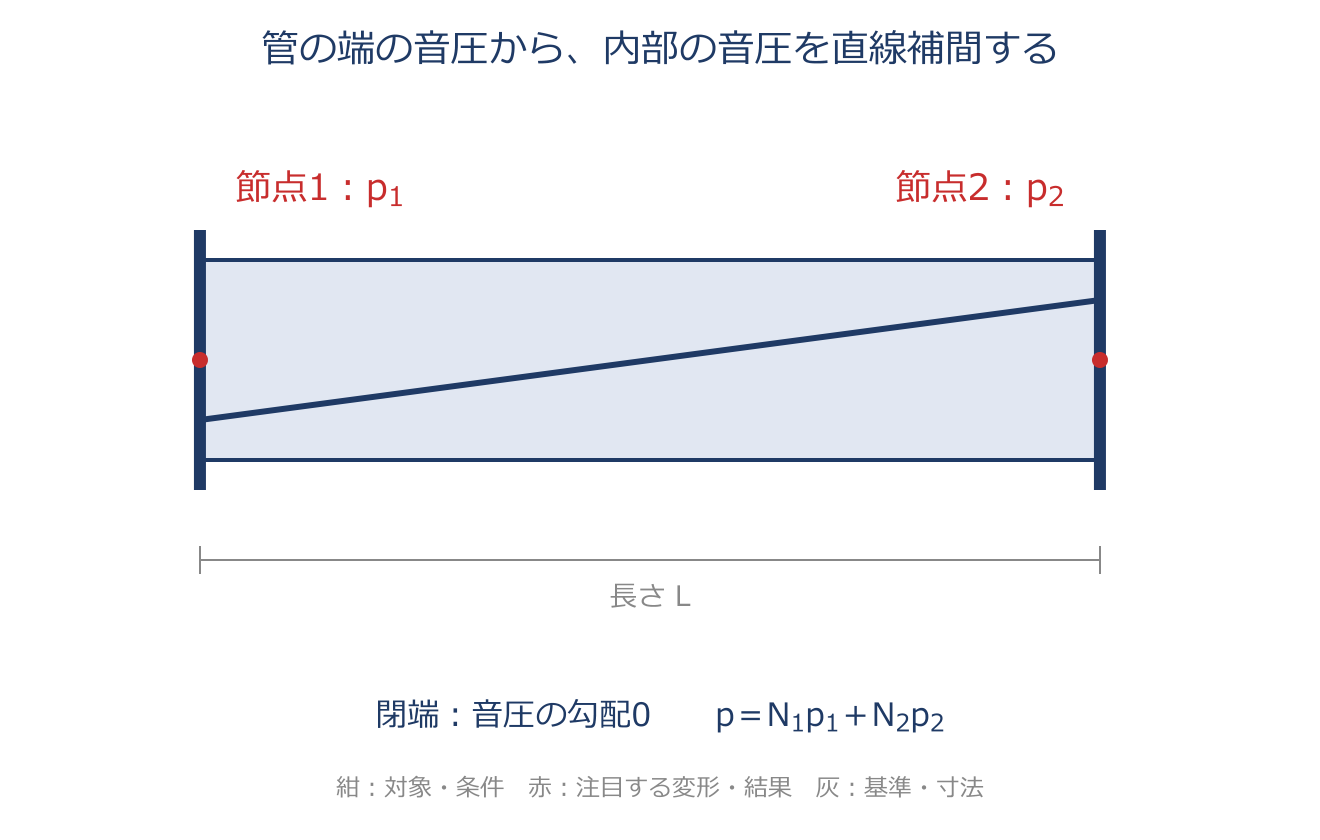
要素長 $L$ で $M_{12}=\int_0^L(1-x/L)(x/L)\,dx=L/6$。剛性の非対角成分は $K_{12}=c^2\int_0^L(-1/L)(1/L)\,dx=-c^2/L$ です。積分するのは質量の実測値ではなく、音圧の波動方程式を離散化した係数です。
第4章 結合・境界部のモデリング
多点拘束(MPC)と力の分配(転置)
具体例
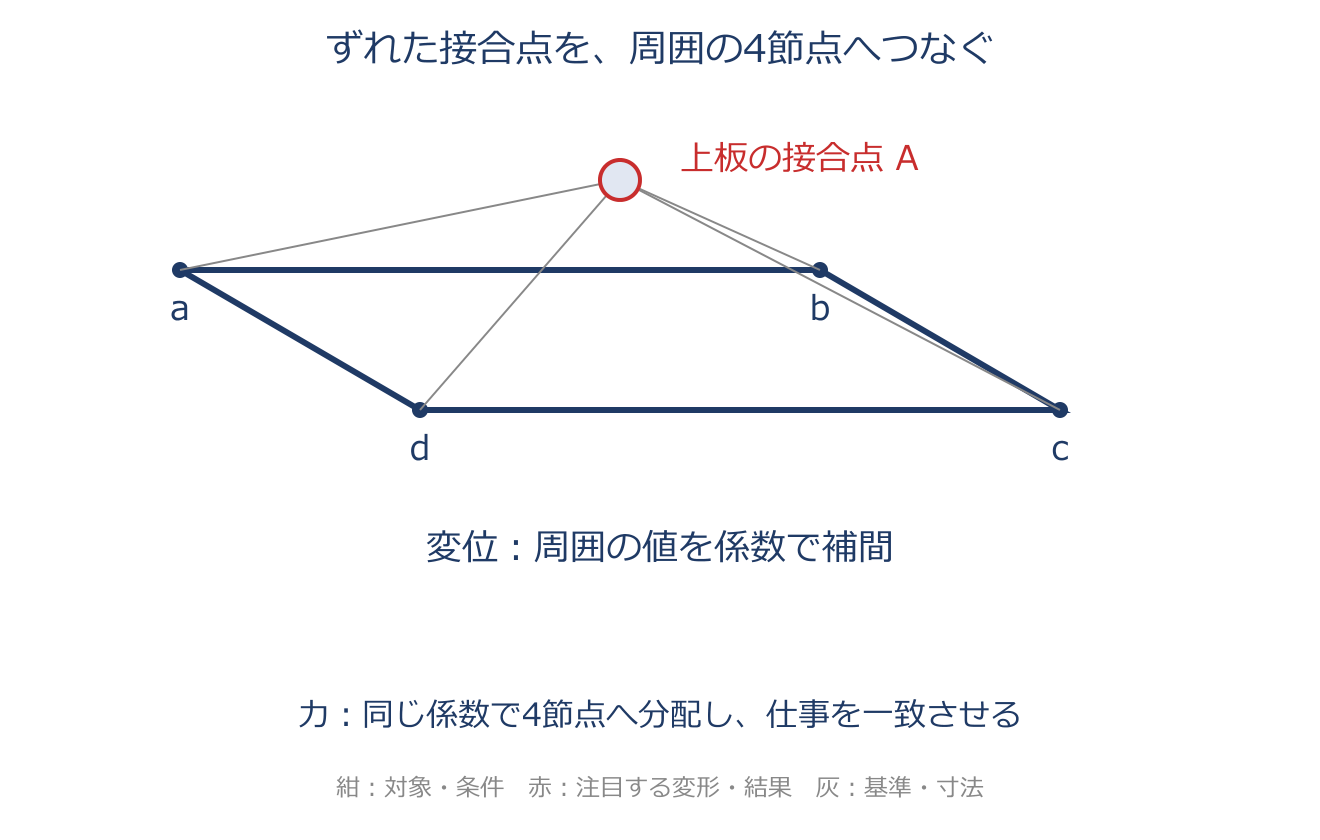
$u_A=0.25(u_a+u_b+u_c+u_d)$ と結び、Aへ $100\,\mathrm N$ を与えると、各節点への等価力は $25\,\mathrm N$ です。一般に $u_A=Tu$ なら、$F_A\delta u_A=F_AT\delta u=(T^TF_A)^T\delta u$。任意の仮想変位に対して等しくするため、$f=T^TF_A$ となります。
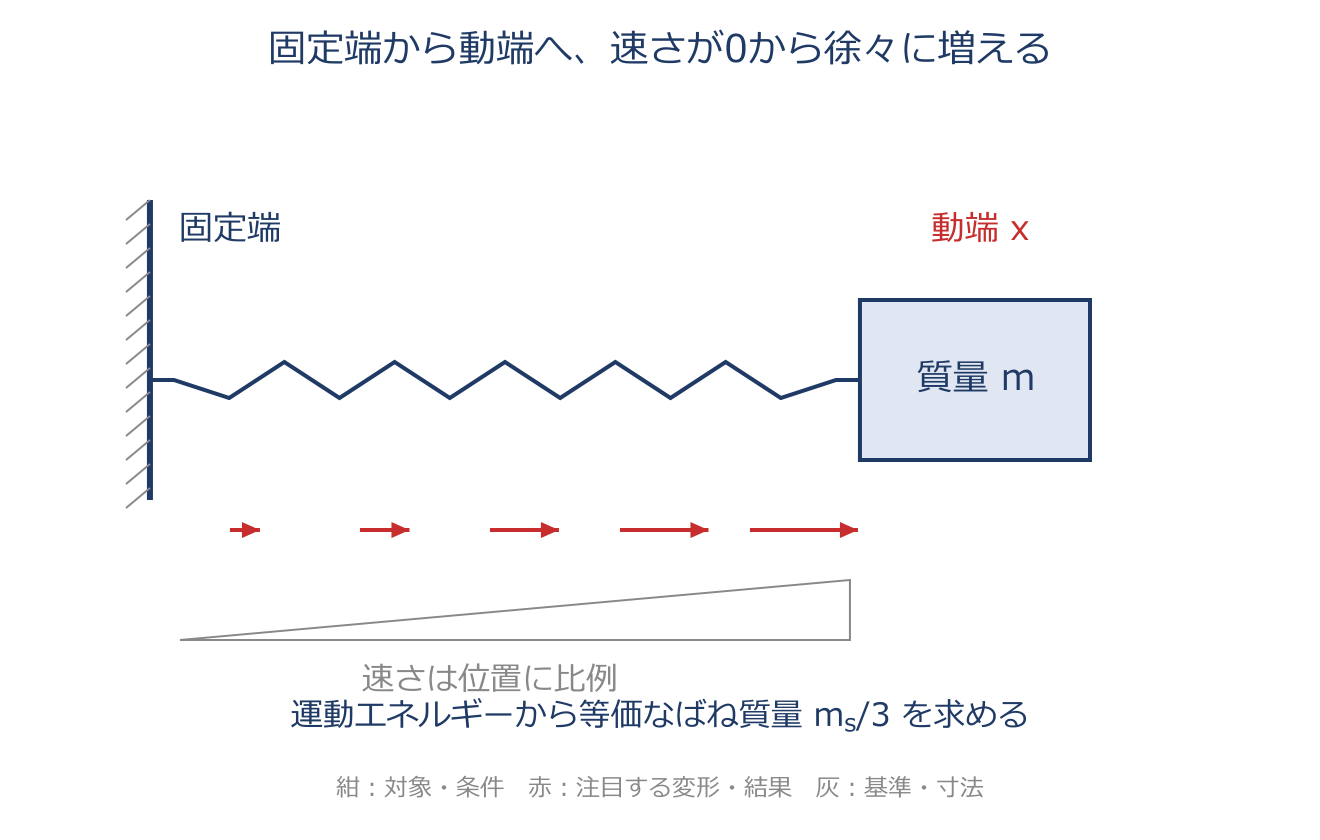
コイルばねの等価質量(mₛ/3)
具体例
ばねの線密度を $m_s/l$ とすると、$T_s=\tfrac12(m_s/l)\int_0^l(s\dot x/l)^2ds$。$\int_0^l s^2ds=l^3/3$ なので $T_s=\tfrac12(m_s/3)\dot x^2$ です。先端質量 $1\,\mathrm{kg}$、ばね質量 $0.3\,\mathrm{kg}$ なら等価質量は $1.1\,\mathrm{kg}$。
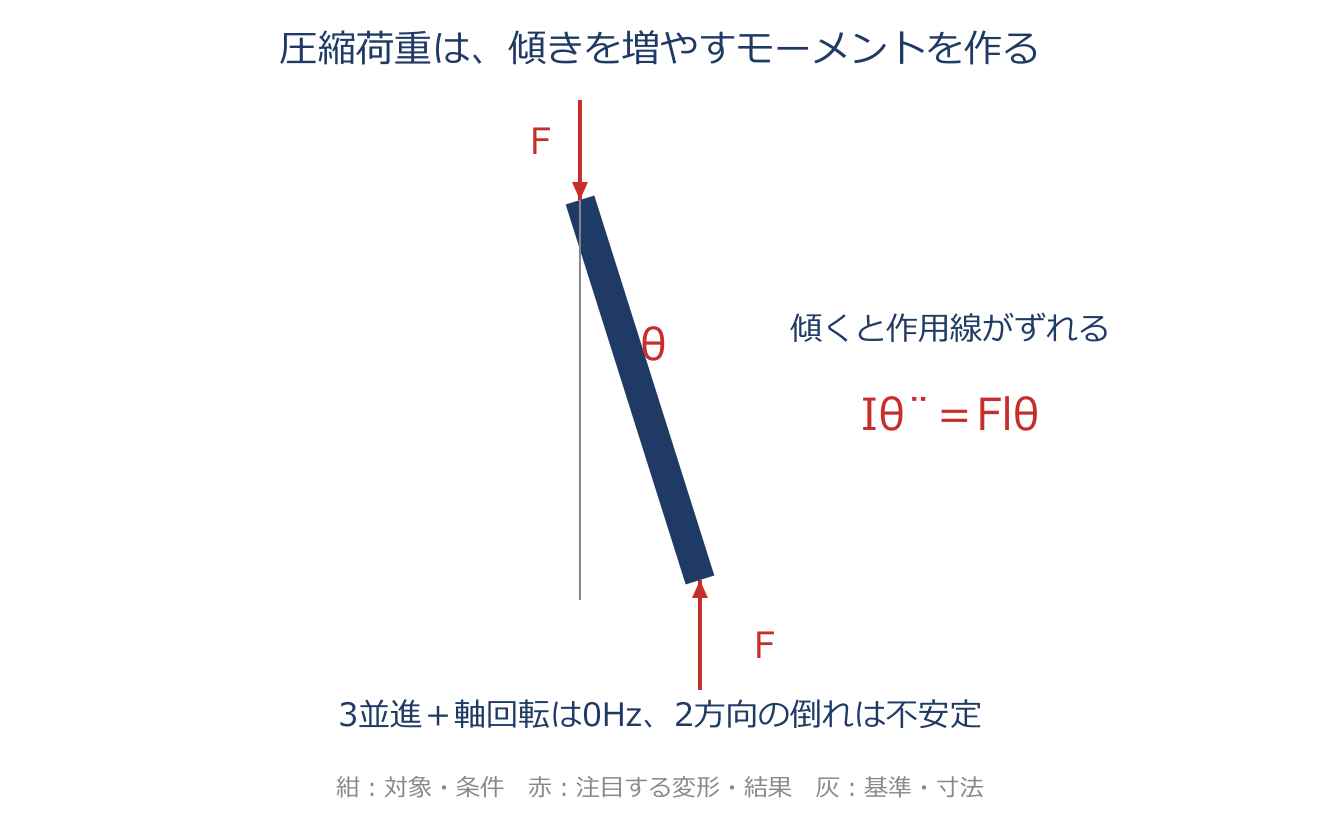
幾何剛性・負の剛性とコイルばねの倒れ
具体例
$F=100\,\mathrm N$、$l=0.1\,\mathrm m$、$I=0.01\,\mathrm{kg\,m^2}$ とすると、$\lambda=\pm\sqrt{100\times0.1/0.01}=\pm31.6\,\mathrm{s^{-1}}$。$e^{31.6t}$ の成分があるため、小さな傾きが成長します。これは正弦波で揺れる通常の安定な振動とは異なります。
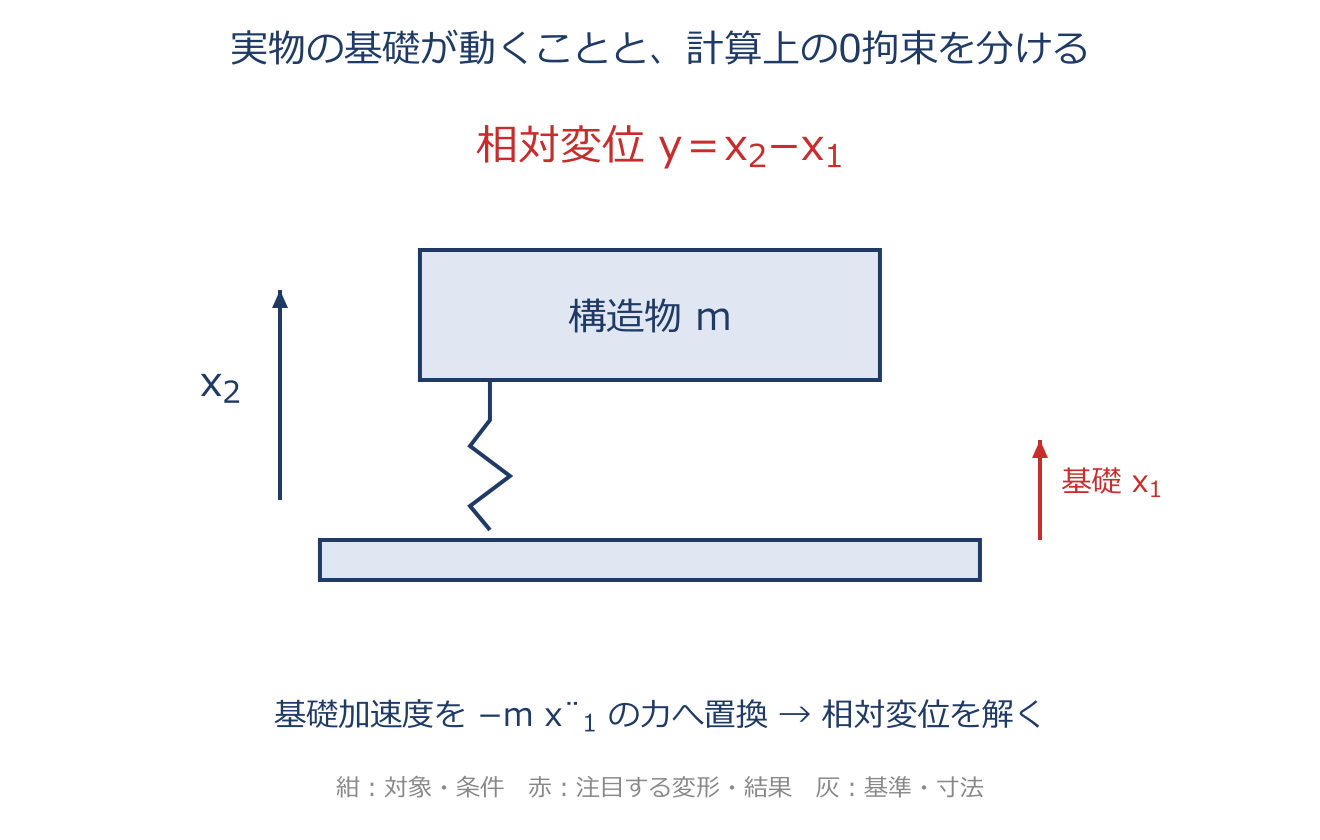
地震・基礎励振のモデル化(相対座標と力加振への置換)
具体例
絶対変位 $x=y+x_0$ を $m\ddot x+k(x-x_0)=0$ に入れると、$m(\ddot y+\ddot x_0)+ky=0$。基礎加速度の項を移せば $m\ddot y+ky=-m\ddot x_0$ です。$m=2\,\mathrm{kg}$、$\ddot x_0=3\,\mathrm{m/s^2}$ なら等価力は $-6\,\mathrm N$。最後に $x=y+x_0$ で絶対変位へ戻せます。
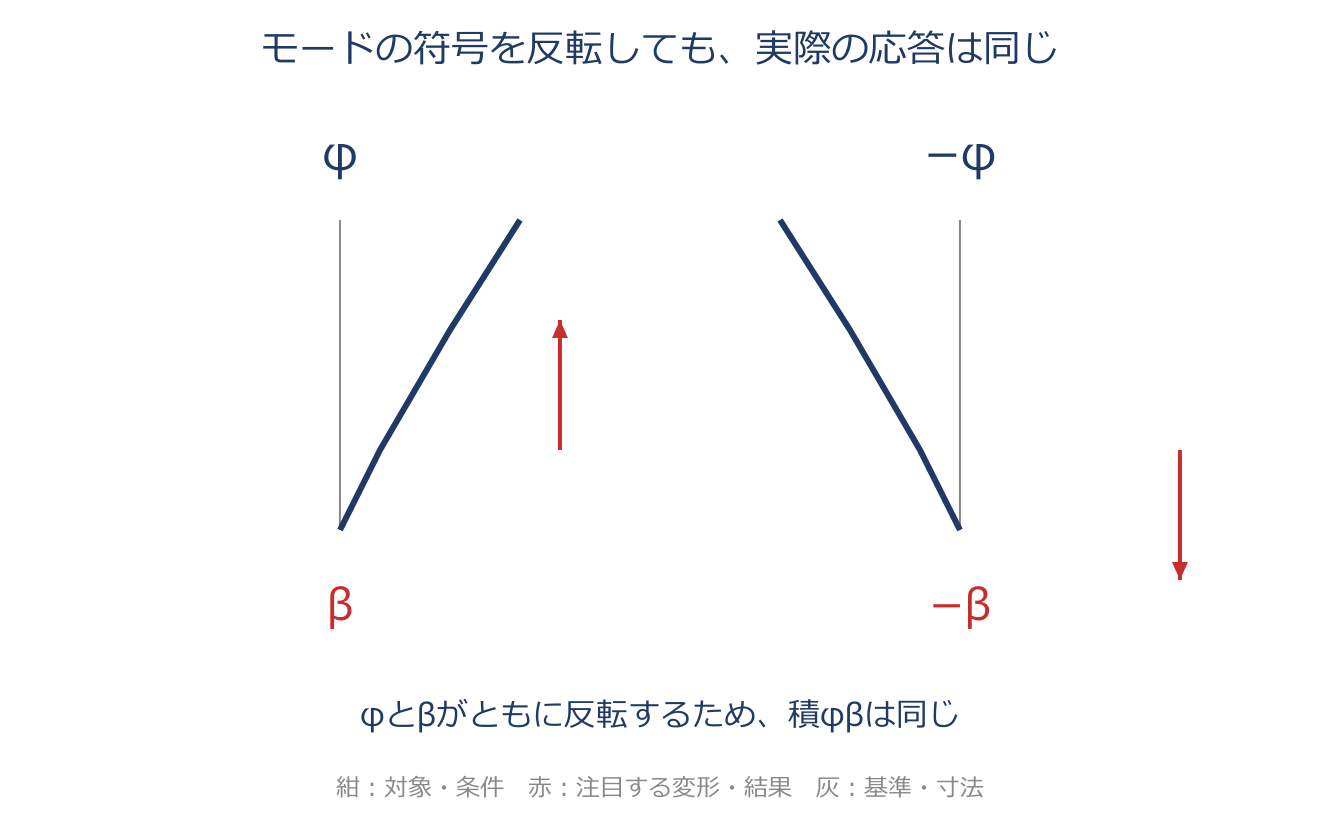
モード分離と刺激係数 βᵢ
具体例
一般の正規化では $\beta_i=(\phi_i^TMI)/(\phi_i^TM\phi_i)$ です。モードの向きを $\phi_i\to-\phi_i$ と反転すると、$\beta_i$ も負号が反転します。積 $\phi_i\beta_i$ は変わらないので、実際の応答は同じです。刺激係数が負でも、負の質量という意味ではありません。
走行時の時間遅れ・位相と前後輪の共振
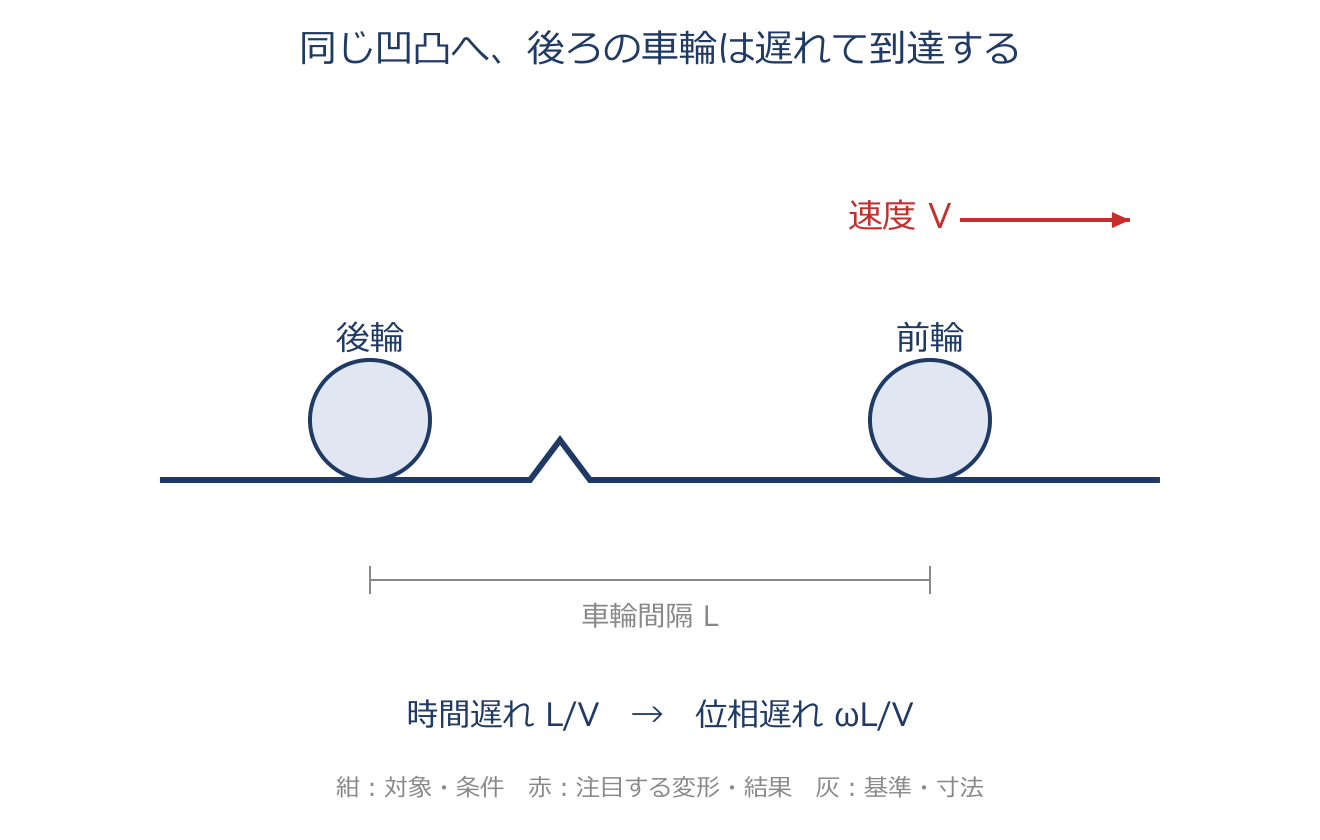
具体例
車輪間隔 $L=2\,\mathrm m$、速度 $v=72\,\mathrm{km/h}=20\,\mathrm{m/s}$ なら、$\tau=2/20=0.1\,\mathrm s$。$f=5\,\mathrm{Hz}$ の成分では $\omega\tau=2\pi\times5\times0.1=\pi$ なので後輪入力は逆位相です。この入力が車体のどのモードと合うかを調べます。
ブレーキ鳴き(非対称剛性・複素固有値)
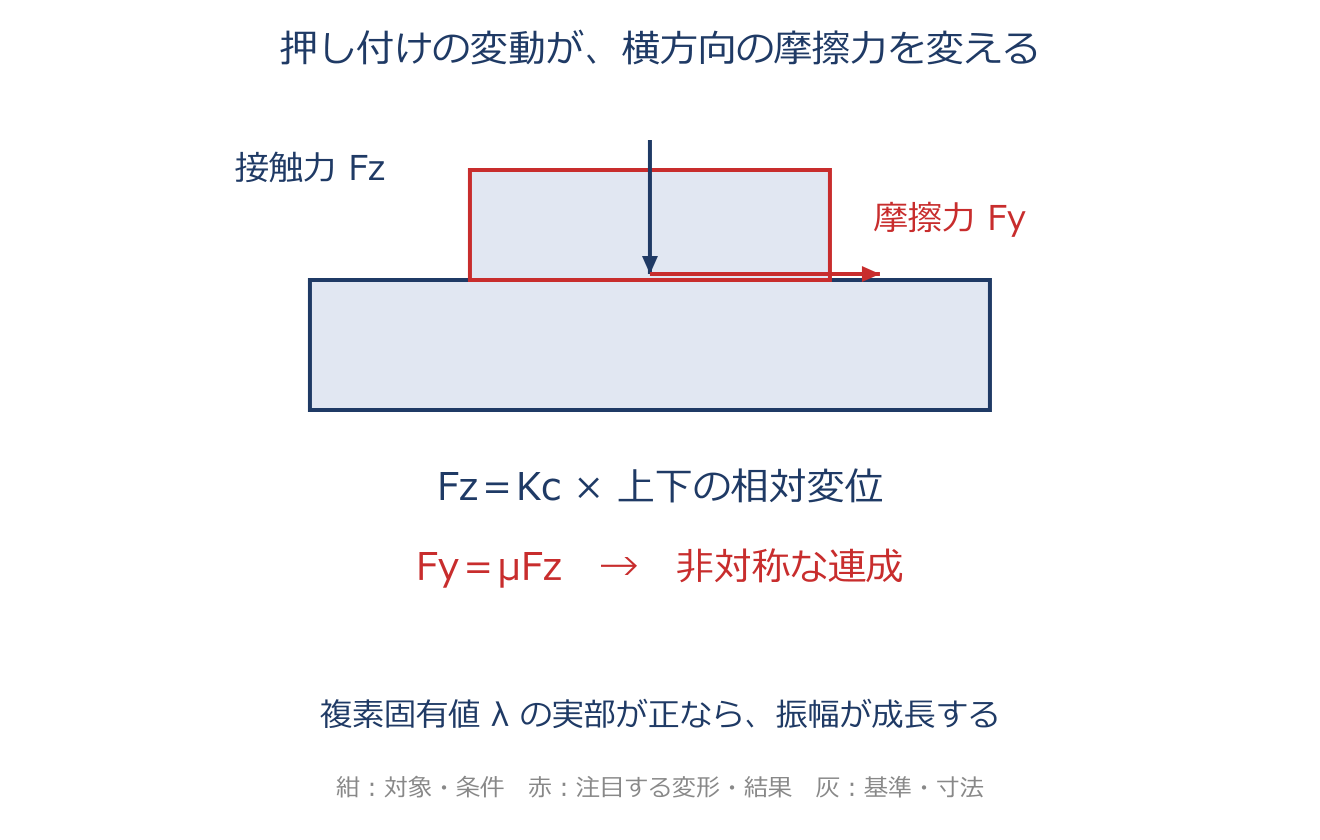
具体例
時間変化を $e^{\lambda t}$ とすると、$\lambda=-2+100j$ の成分は振幅が $e^{-2t}$ で減ります。$\lambda=2+100j$ なら $e^{2t}$ で成長します。虚部があるだけでは不安定とはいえず、実部の符号で成長・減衰を確認します。
第5章 構造複合系の解析
振れ回り運動の運動方程式と自動調心性
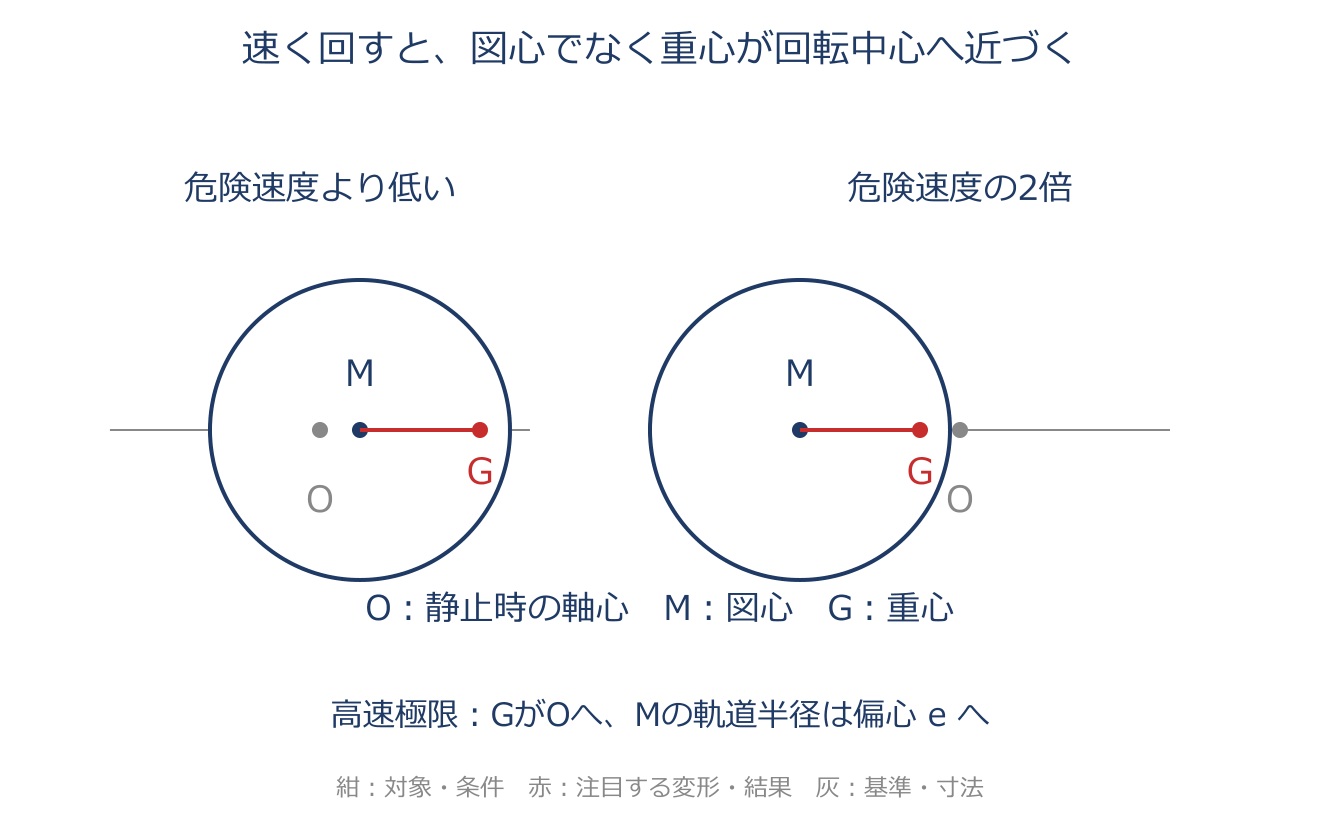
具体例
$e=0.1\,\mathrm{mm}$、$r=2$ なら、図心の符号付き振幅は $X=0.1\times4/(1-4)=-0.133\,\mathrm{mm}$。重心は $X+e=-0.0333\,\mathrm{mm}$ です。$r$ をさらに大きくすると、図心の半径は $0.1\,\mathrm{mm}$ に、重心の半径はゼロに近づきます。
たわみ振動と傾き振動(ジャイロ項)
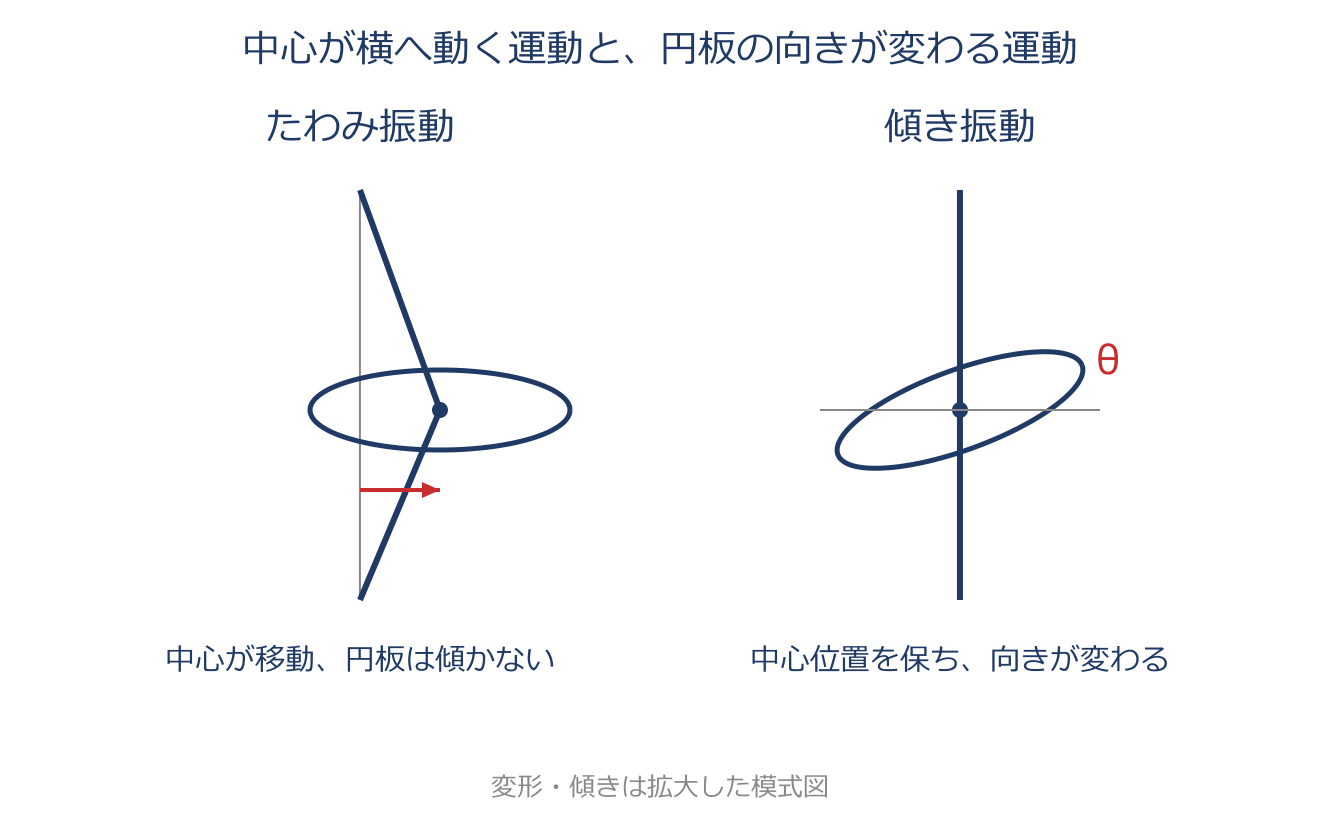
具体例
この等方モデルのたわみでは、$m=1$、$k=100$ なら左右どちらの方向も $\omega_n=10\,\mathrm{rad/s}$ です。方向は2つありますが振動数の値は同じです。傾きでは、片方の方向へ傾く速さが、もう一方の方向のモーメントへ入るため、前向き・後向きの値が分かれます。
一般回転軸系のFEM運動方程式
具体例
$G=\begin{bmatrix}0&g\\-g&0\end{bmatrix}$ なら $G^T=-G$。速度を $v=(v_1,v_2)^T$ とすると $v^TGv=gv_1v_2-gv_2v_1=0$ です。形が速度項でも、粘性減衰行列とは役割が違うと確認できます。
回転座標系での運動方程式(コリオリ力・遠心力)
具体例
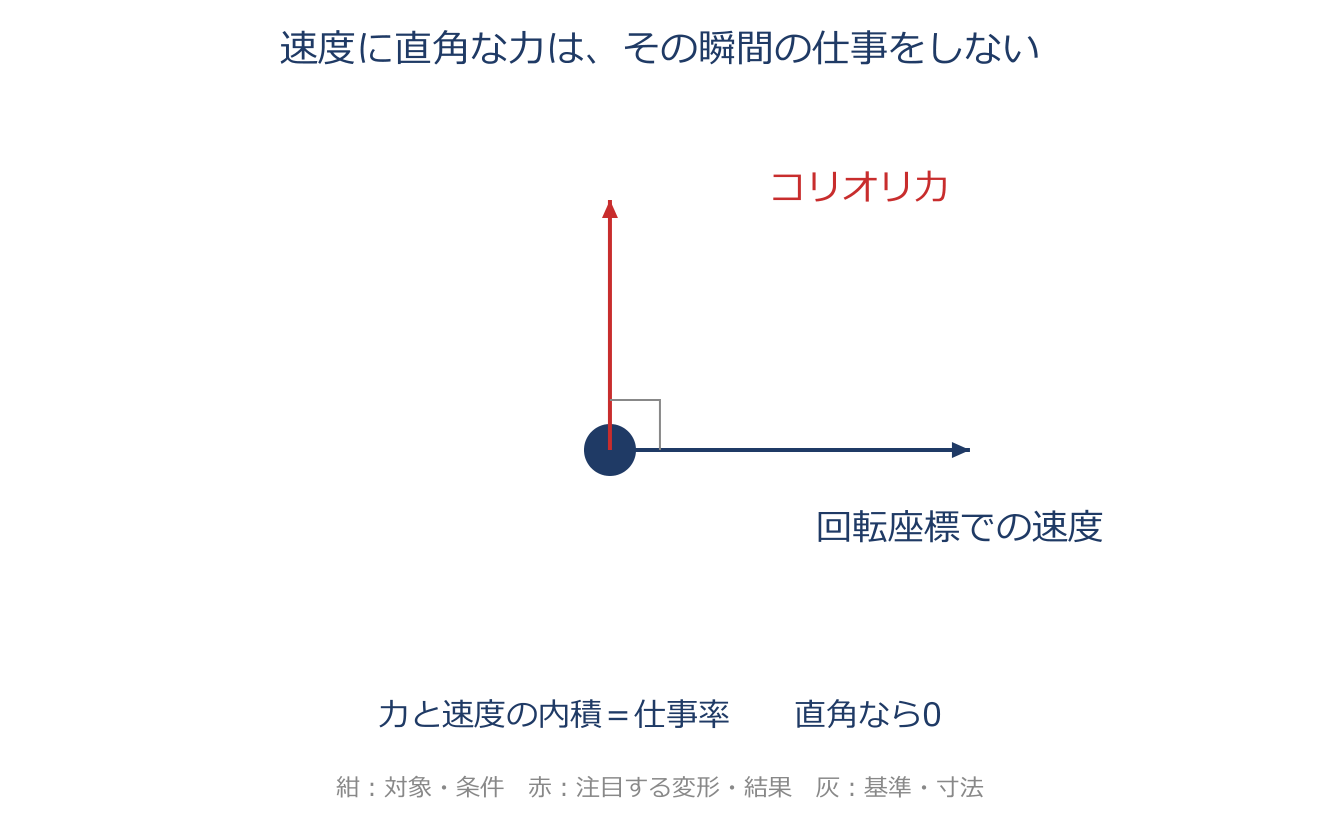
回転座標で $\dot X=1$、$\dot Y=0$、$m=2$、$\omega=3$ とすると、コリオリ力は $F_X=0$、$F_Y=-2\times2\times3\times1=-12$ です。力が速度と直角なので、仕事率 $F_X\dot X+F_Y\dot Y=0$。エネルギーを失う減衰力ではありません。
第6章 音響連成系の解析基礎
1次元平面波の基礎2式(連続の式・運動方程式)
具体例
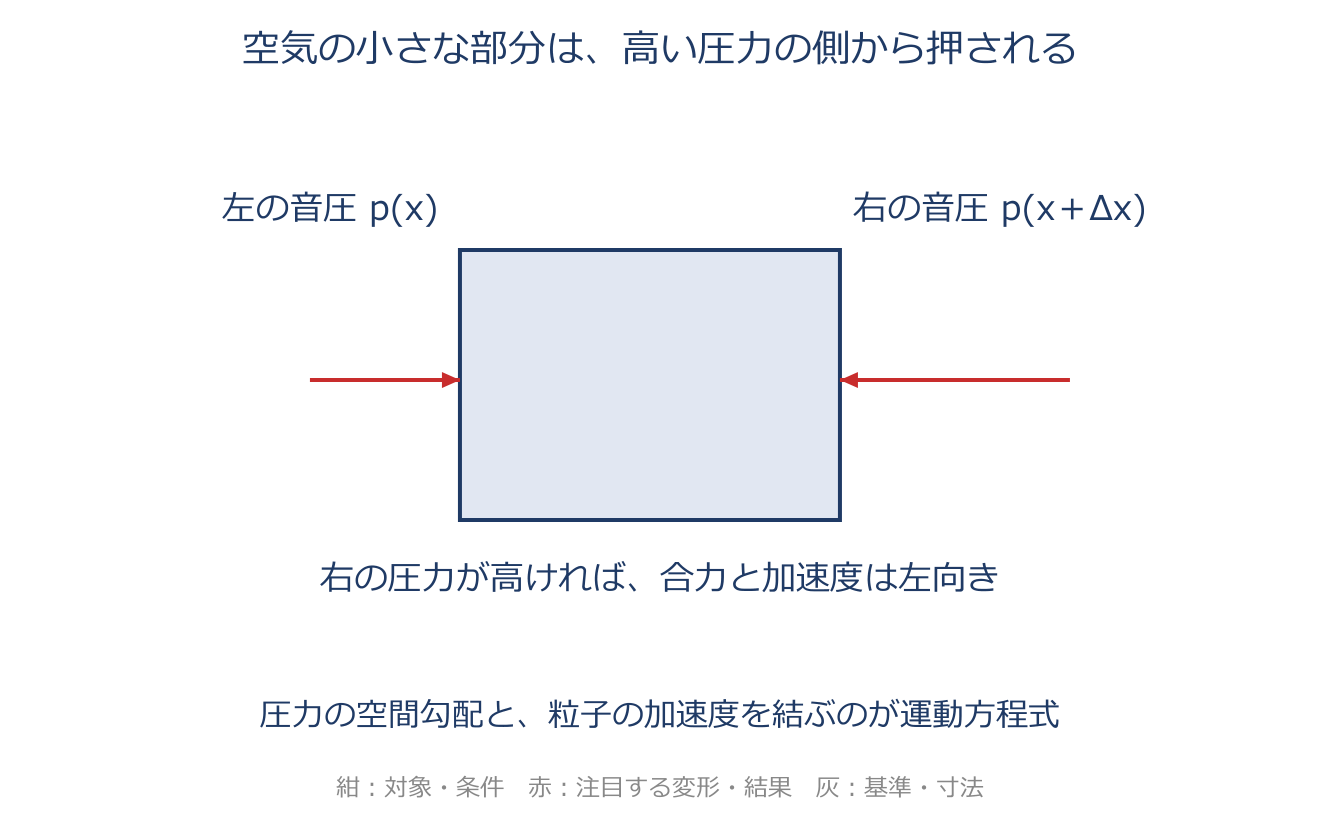
右へ行くほど音圧が高く、$\partial p/\partial x=12\,\mathrm{Pa/m}$、$\rho=1.2\,\mathrm{kg/m^3}$ なら、$\partial v/\partial t=-12/1.2=-10\,\mathrm{m/s^2}$。空気は低圧側の左へ加速します。音速と粒子速度は別で、空気が音速で管の端まで運ばれるわけではありません。
平面波の波動方程式と音速
具体例
連続の式を時間で微分すると $v_{xt}=-p_{tt}/K$。運動方程式を場所で微分すると $\rho v_{tx}=-p_{xx}$。両者から $p_{xx}=(\rho/K)p_{tt}$ です。$K=1.3872\times10^5\,\mathrm{Pa}$、$\rho=1.2\,\mathrm{kg/m^3}$ なら $c=\sqrt{K/\rho}=340\,\mathrm{m/s}$。
速度ポテンシャル φ
具体例
$\varphi=A\cos(kx-\omega t)$ なら、$v=Ak\sin(kx-\omega t)$、$p=\rho A\omega\sin(kx-\omega t)$。$k=\omega/c$ を使うと $p/v=\rho c$ です。進行波で音圧と速度が同位相になることも確認できます。
ヘルムホルツ方程式
具体例
$\varphi=\Phi(x)e^{j\omega t}$ なら、時間の2階微分は $\varphi_{tt}=-\omega^2\Phi e^{j\omega t}$。波動方程式へ代入し共通の時間因子を除くと $\Phi_{xx}+k^2\Phi=0$ です。$c=340\,\mathrm{m/s}$、$f=100\,\mathrm{Hz}$ なら $\lambda=3.4\,\mathrm m$、$k=2\pi/3.4\approx1.85\,\mathrm{rad/m}$。
両端閉口管の固有振動数と音圧モード
具体例
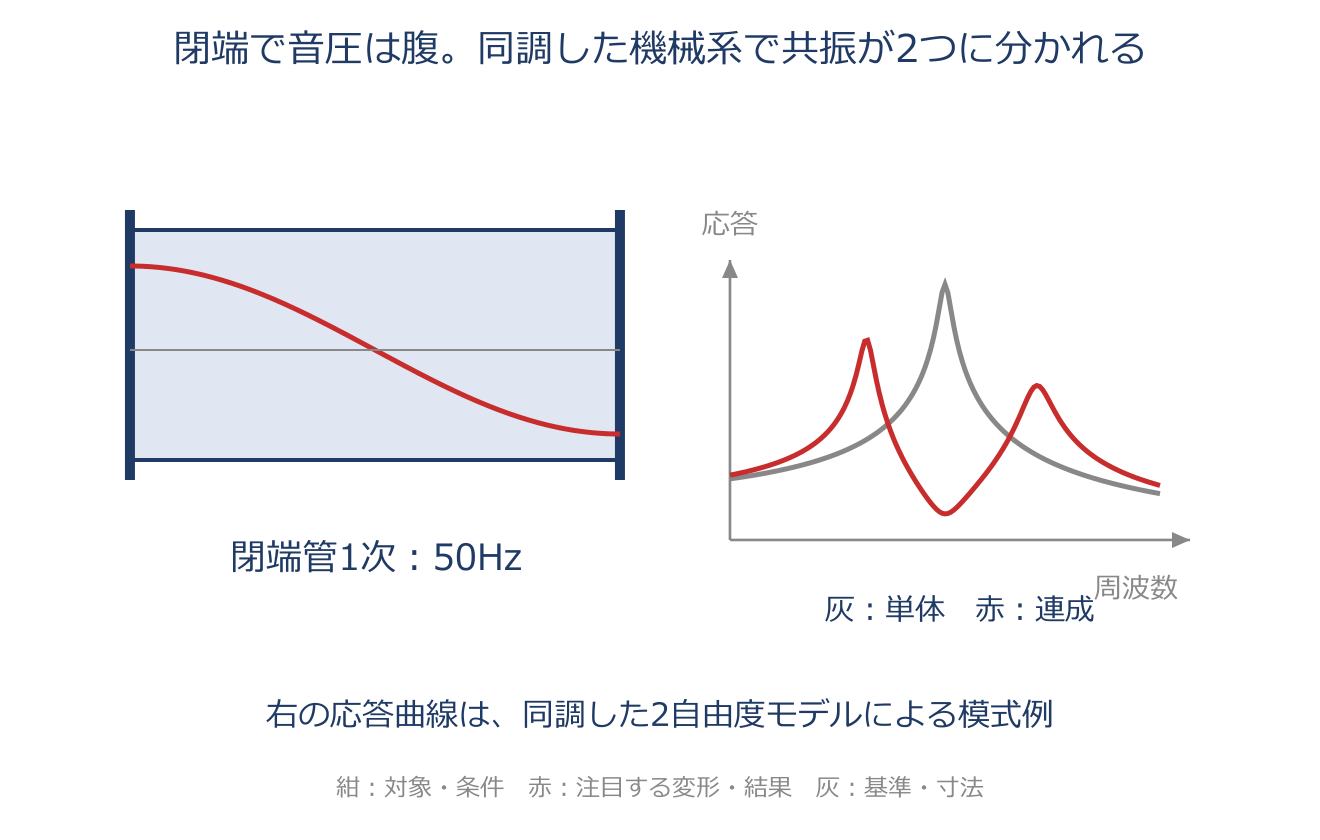
$l=3.4\,\mathrm m$、$c=340\,\mathrm{m/s}$ なら、半波長が管に収まり $\lambda=2l=6.8\,\mathrm m$。$f_1=340/6.8=50\,\mathrm{Hz}$ です。モード $\cos(\pi x/l)$ は左端1、中央0、右端−1で、両端の圧力変動は逆向きです。
音響インピーダンス密度と吸音率
具体例
ピーク複素振幅が $p=2\,\mathrm{Pa}$、$u=0.005\,\mathrm{m/s}$ で同位相なら、$Z=2/0.005=400\,\mathrm{Pa\,s/m}$。位相がずれると虚部も現れます。反射率がエネルギーで0.3、背後へ透過しない境界なら、吸音率は $1-0.3=0.7$ です。
音響インテンシティ・音響パワー(複素インテンシティ)
具体例
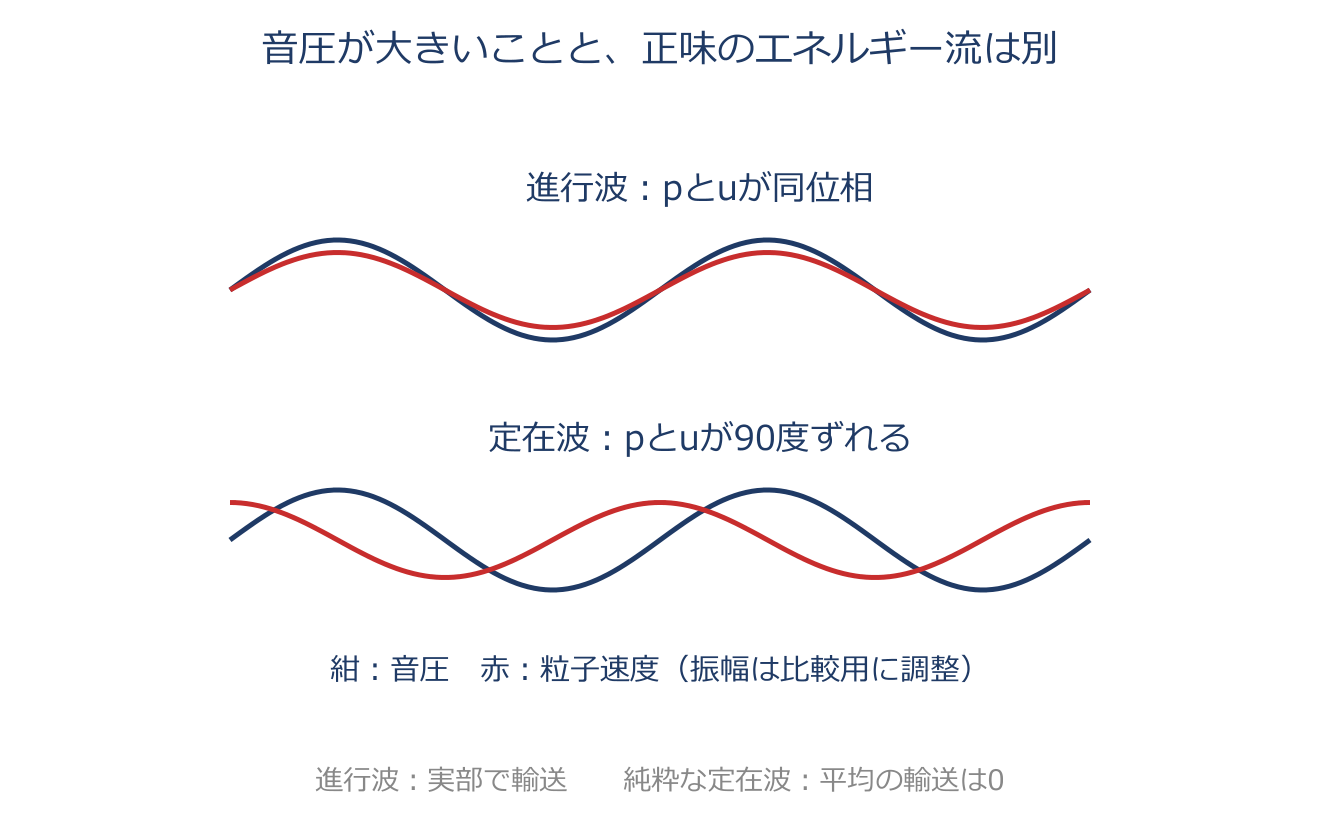
ピーク振幅で $p=2\,\mathrm{Pa}$、$u=0.005\,\mathrm{m/s}$ が同位相なら、$\operatorname{Re}I=\tfrac12\times2\times0.005=0.005\,\mathrm{W/m^2}$。面積 $2\,\mathrm{m^2}$ を一様に垂直に通過するならパワーは $0.01\,\mathrm W$。90度ずれると積の時間平均はゼロです。
音響有限要素(形状関数・弱形式化)
具体例
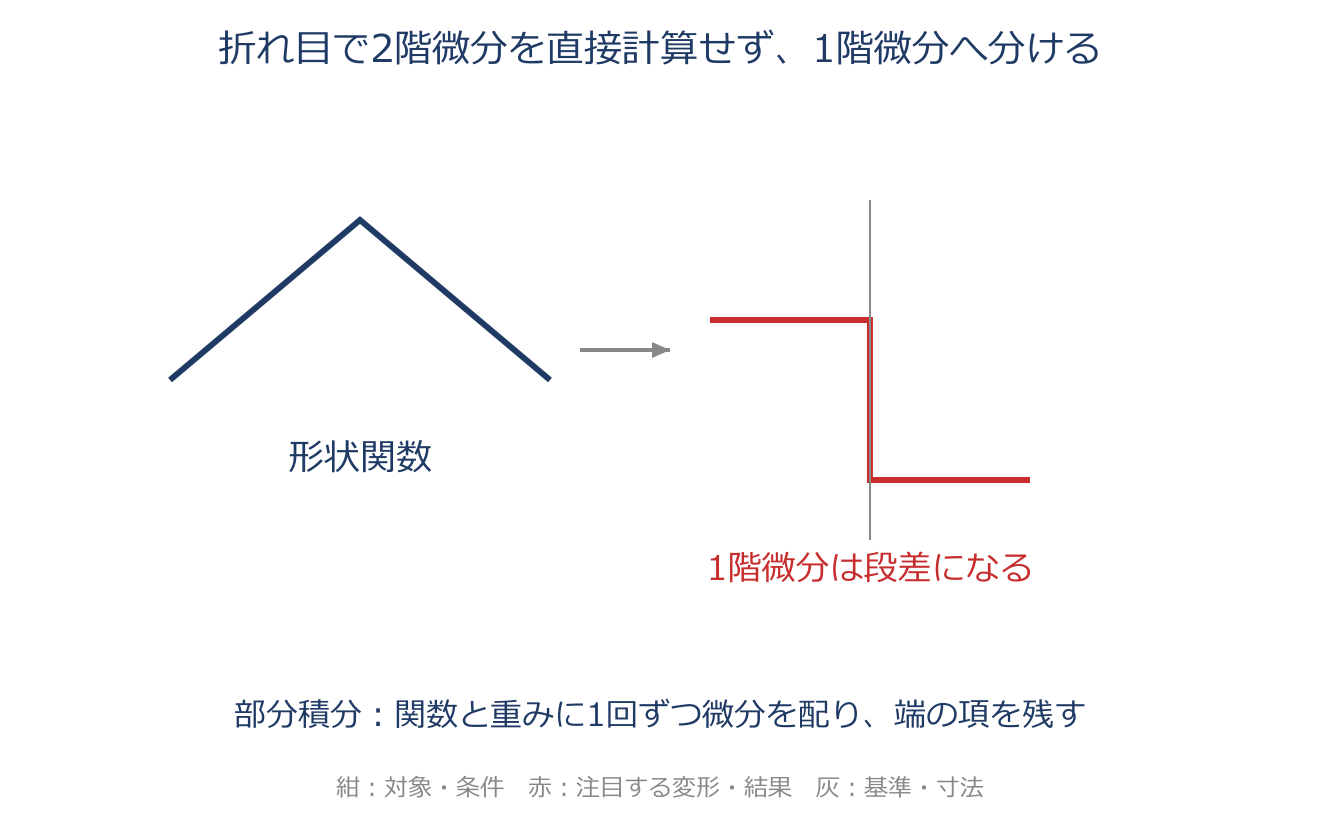
積の微分から $\int W\Phi_{xx}dx=[W\Phi_x]-\int W_x\Phi_xdx$ です。これを $\int W(\Phi_{xx}+k^2\Phi)dx=0$ へ入れ、全体の符号を反転すると式欄の弱形式になります。端に残る項は、速度などの自然境界条件を入れる場所です。
音響管+ばね支持振動体の連成系
具体例
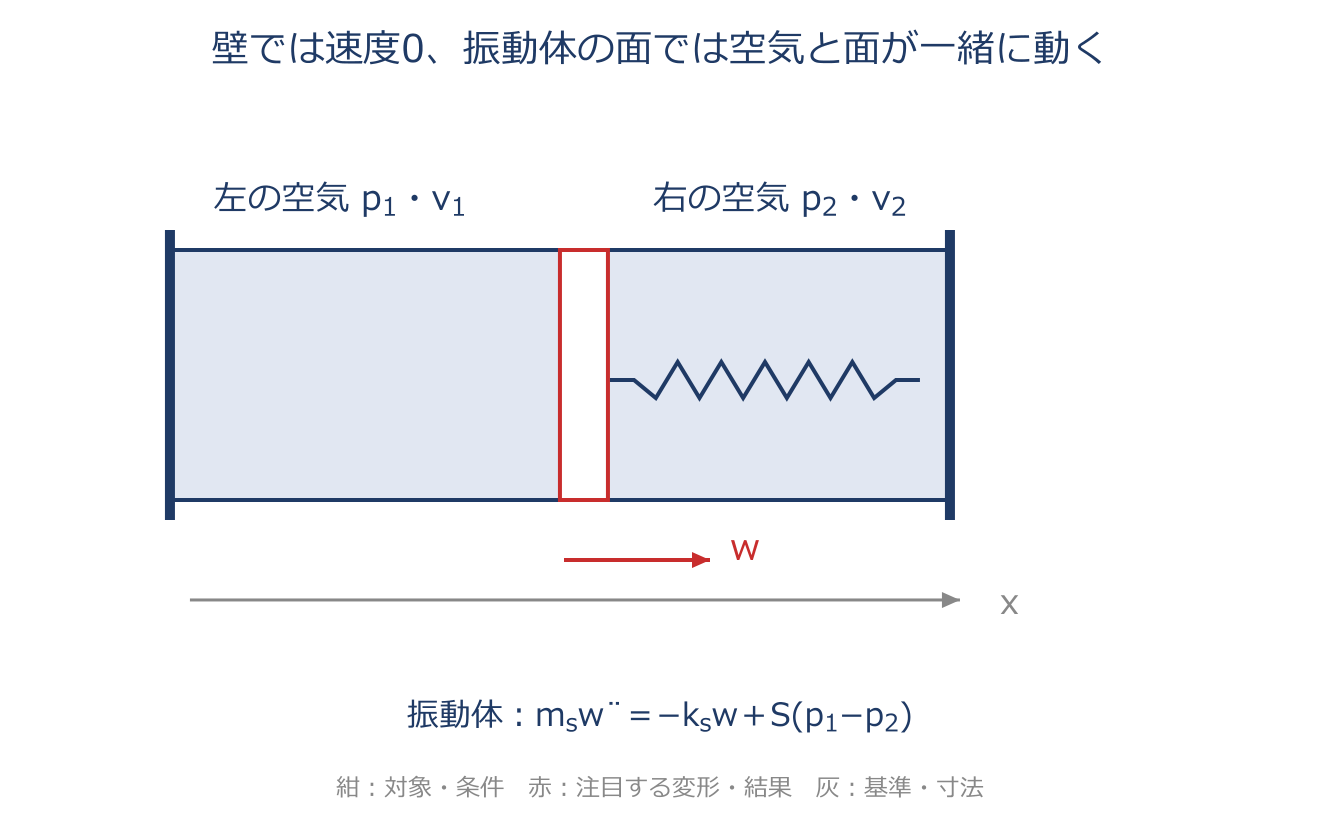
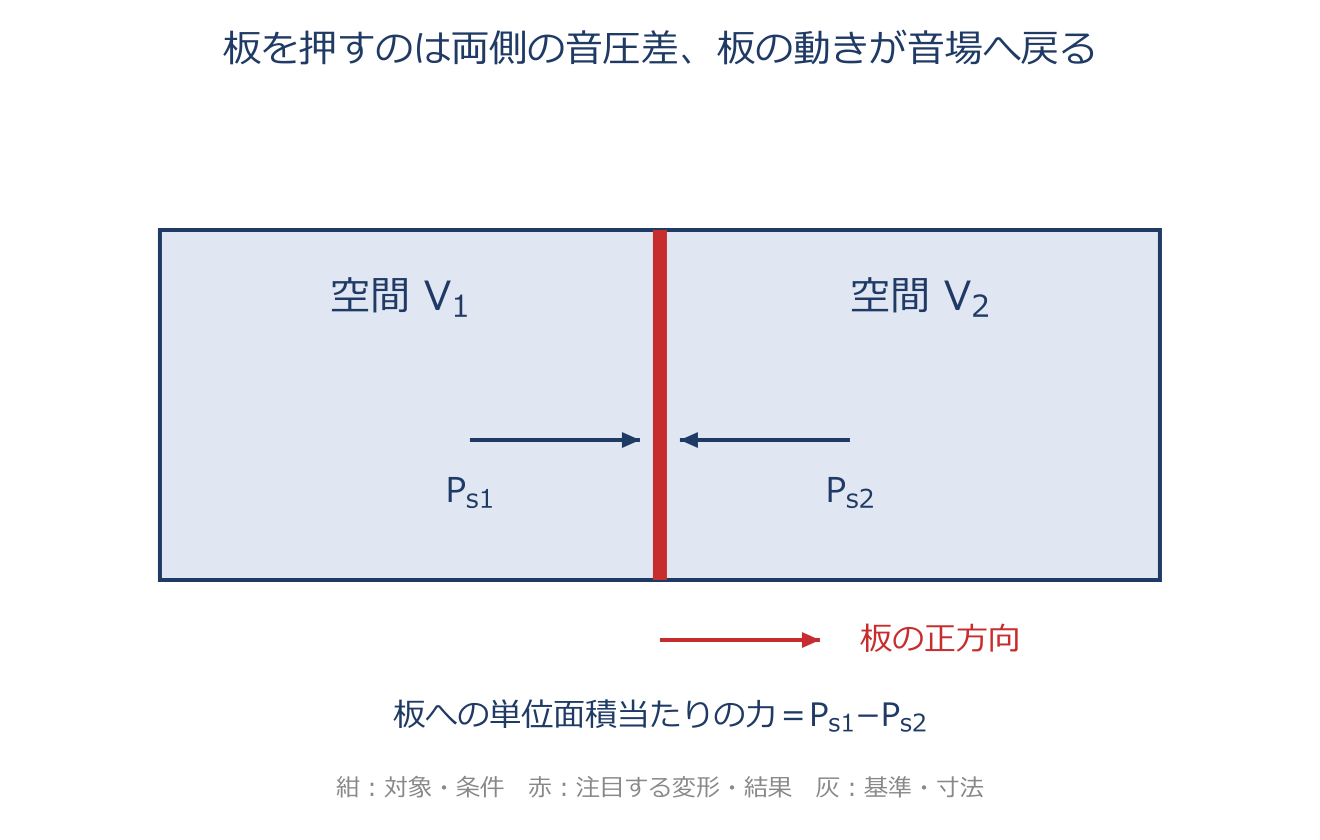
$S=0.01\,\mathrm{m^2}$、$p_1=100\,\mathrm{Pa}$、$p_2=60\,\mathrm{Pa}$ なら、空気が板へ与える力は $S(p_1-p_2)=0.4\,\mathrm N$ です。両側の圧力を足さないのは、押す向きが逆だからです。板と空気の境界では、同じ座標の向きで法線方向の速度を一致させます。
構造-音響連成のFEM運動方程式
具体例
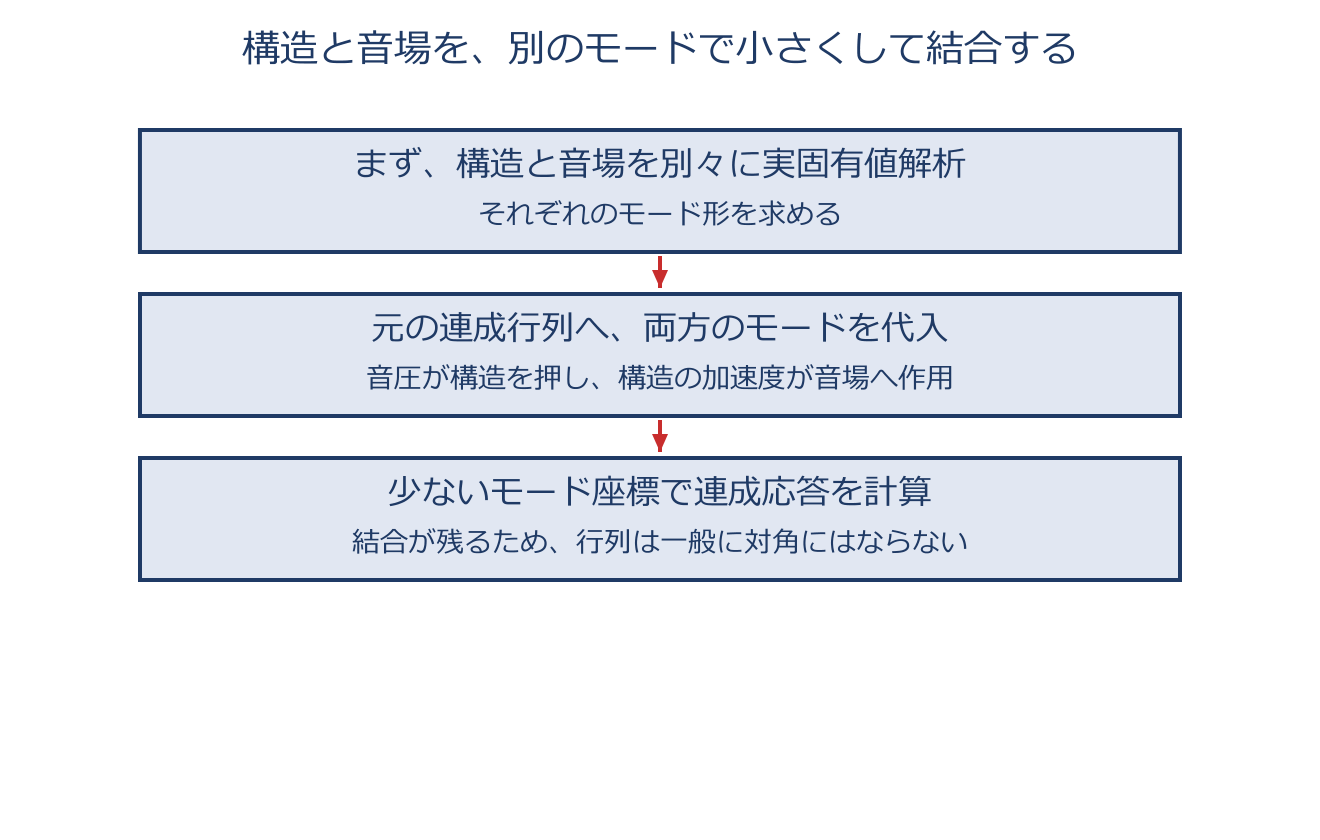
式を行ごとに読むと、構造側は $M_s\ddot x_s+C_s\dot x_s+K_sx_s+Ax_a=P_s$。音場側は $-A^T\ddot x_s+M_a\ddot x_a+C_a\dot x_a+K_ax_a=P_a$ です。音圧が構造へ力を与え、構造の加速度が音場へ作用するという異なる役割が、非対称な配置に現れます。
波長基準の要素分割と交差周波数
具体例
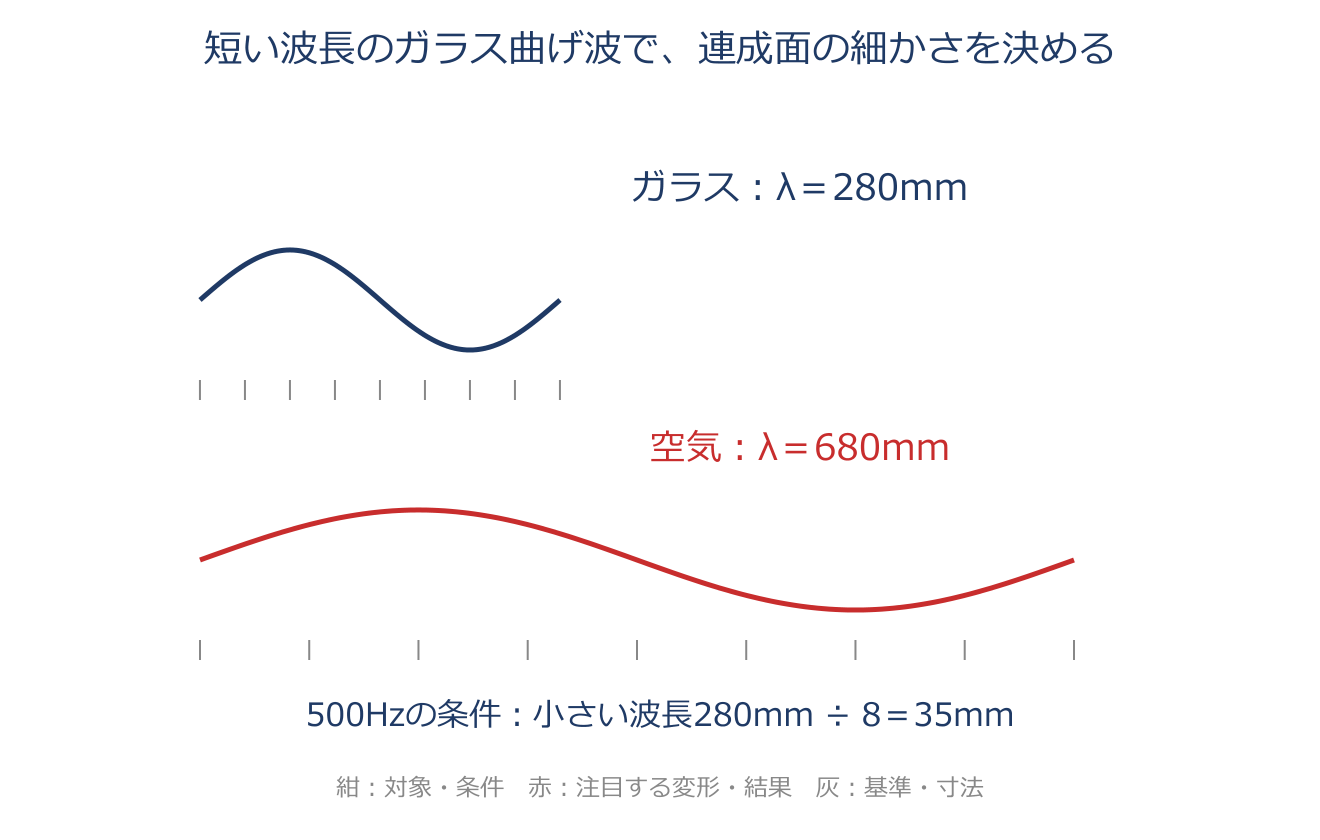
$500\,\mathrm{Hz}$ で空気の音速が $340\,\mathrm{m/s}$ なら、$\lambda_a=340/500=0.68\,\mathrm m$。ガラスの曲げ波速度が $140\,\mathrm{m/s}$ なら、$\lambda_s=0.28\,\mathrm m$ です。8分割を目安とすると、小さい方から $h\le0.28/8=0.035\,\mathrm m=35\,\mathrm{mm}$ を選びます。
音場-弾性体結合系(弾性板で仕切る)と板の曲げ剛性
具体例
同じ材質で板厚を2倍にすると、$D\propto h_p^3$ より曲げ剛性は8倍、面密度 $\rho_ph_p$ は2倍です。振動数は剛性だけでなく慣性にも依存します。両側の音圧が等しい瞬間は圧力差の外力がゼロですが、すでに動く板が瞬時に止まるわけではありません。
第7章 流体連成系の解析基礎
非定常空気力とモーメント
具体例
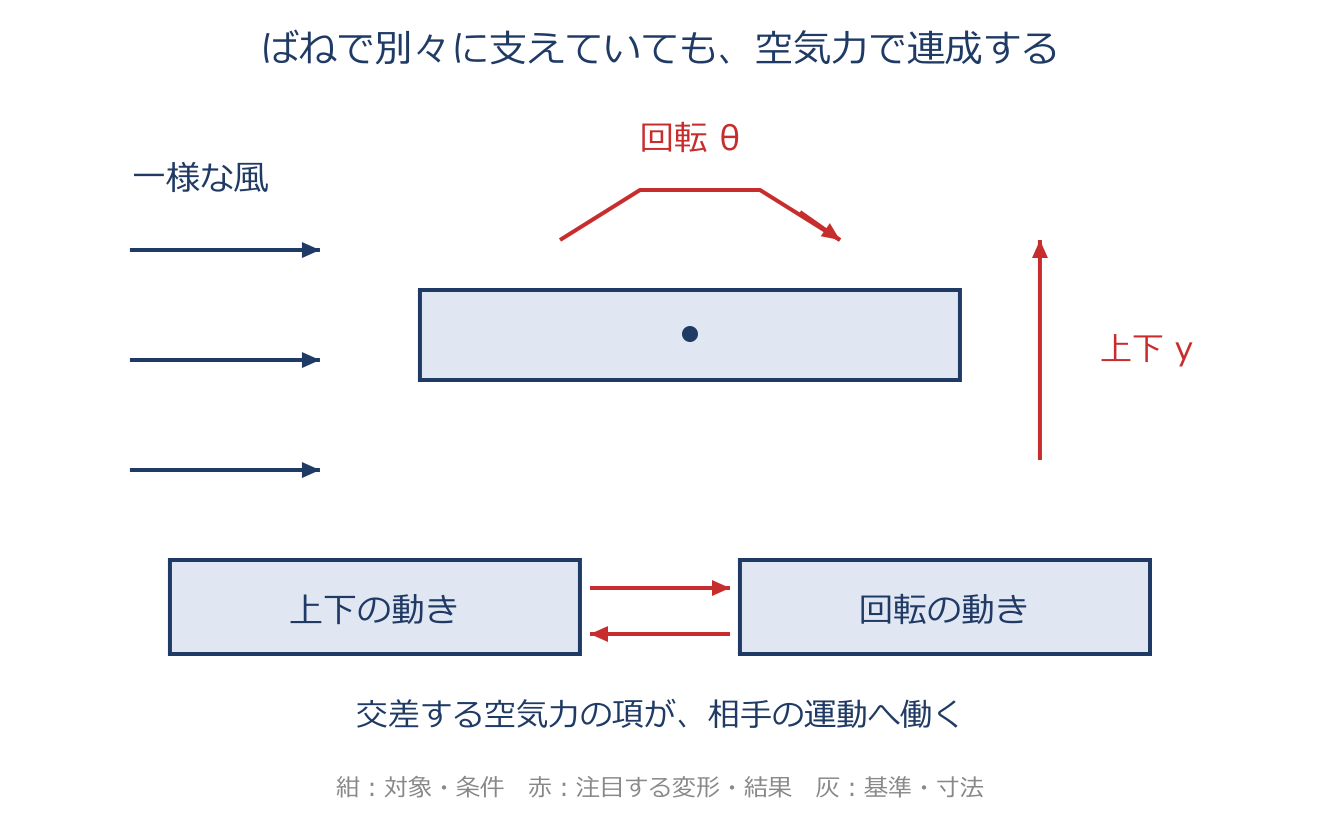
上下変位 $y=0$ でも、回転角 $\theta$ があれば $L_{R\theta}\theta$ の上下力が生じ得ます。反対に上下の動きから回転モーメントも生まれます。式の交差項は「別の方向の動きが、この方向の力を作る」ことを表します。
2自由度連成の運動方程式(マトリックス形)
具体例
$m\ddot y+c_y\dot y+k_yy=L_{Iy}\dot y$ だけを考えると、$m\ddot y+(c_y-L_{Iy})\dot y+k_yy=0$。構造減衰が5、空気力の速度係数が8なら、実効減衰は $5-8=-3$ です。空気力が運動を後押しする強さが、構造の減衰を上回っています。
カルマン渦の発生周波数と共振
具体例
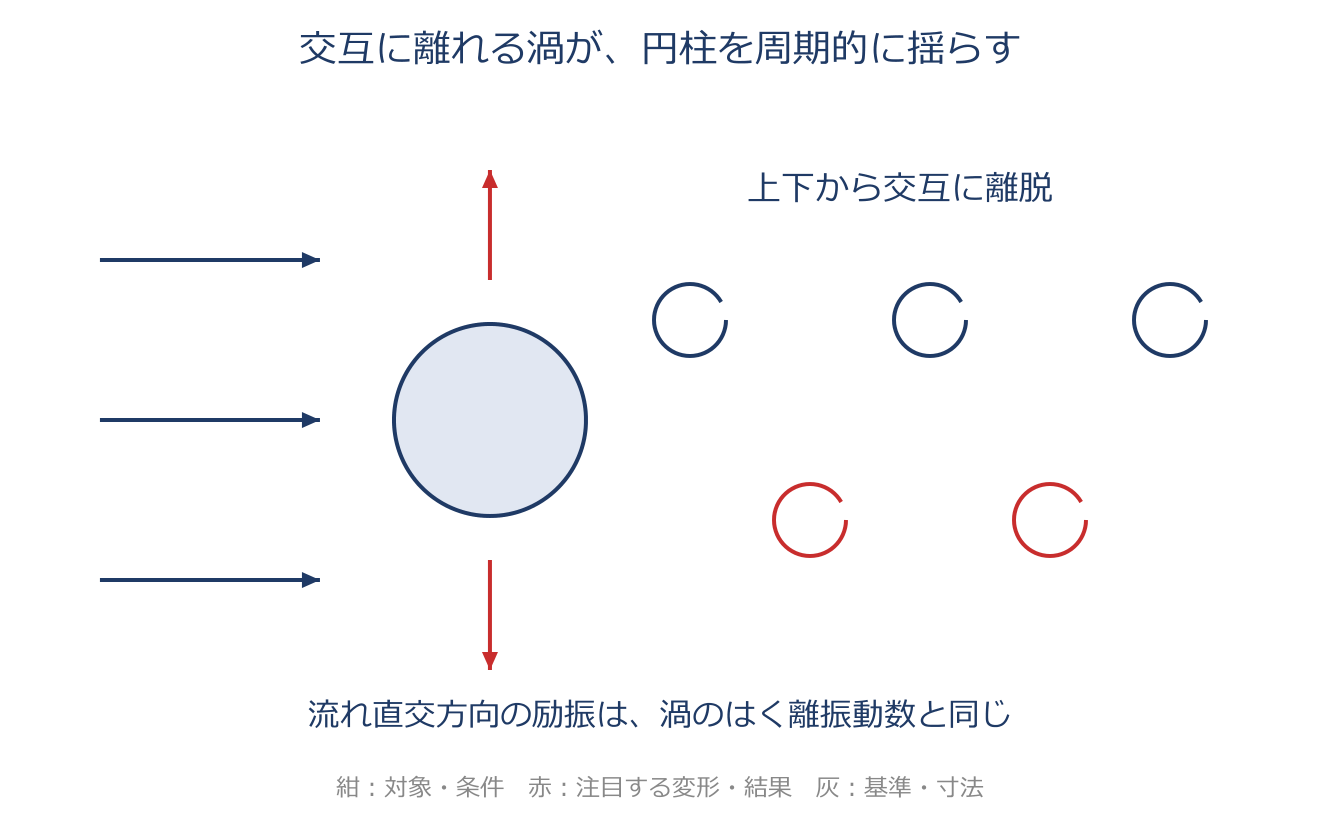
$S_t=0.2$、$V=10\,\mathrm{m/s}$、$D=0.1\,\mathrm m$ なら $f=0.2\times10/0.1=20\,\mathrm{Hz}$。$K=3.9\times10^6\,\mathrm{N/m}$、$M=10\,\mathrm{kg}$ なら $f_n=\sqrt{3.9\times10^5}/(2\pi)\approx99.4\,\mathrm{Hz}$ で、20Hzから離れています。直径と半径、指数の桁を確認して計算します。
付加質量・付加質量係数と円柱の付加質量
具体例
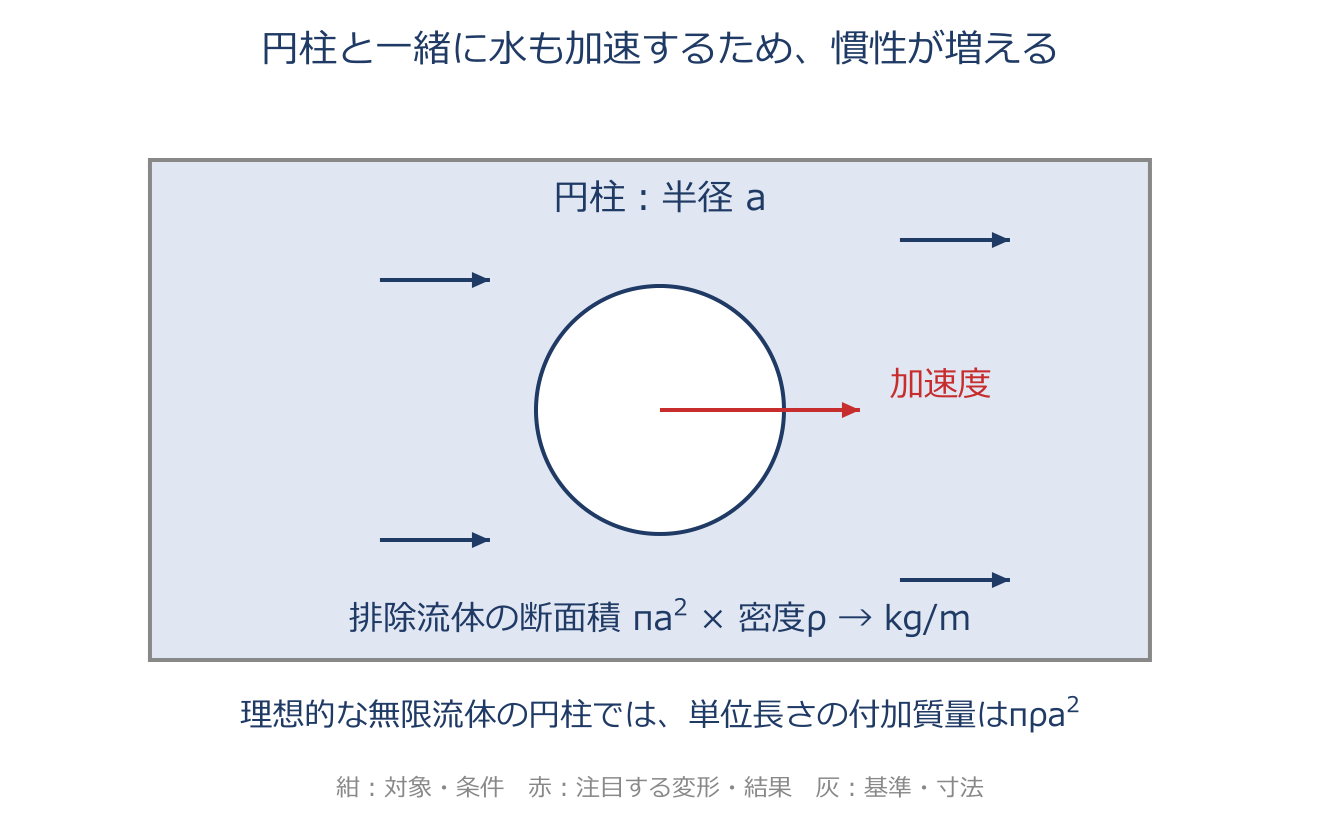
半径 $a=0.05\,\mathrm m$ の十分長い円柱が、密度 $\rho=1000\,\mathrm{kg/m^3}$ の無限な理想流体中で横へ動くなら、単位長さの付加質量は $M_f=\pi\times1000\times0.05^2\approx7.85\,\mathrm{kg/m}$。加速度 $2\,\mathrm{m/s^2}$ に対し流体反力は約 $-15.7\,\mathrm{N/m}$ です。
水中構造物の一般則(流体反力と固有振動数の低下)
具体例
構造質量 $m=10\,\mathrm{kg}$、付加質量 $M_v=5\,\mathrm{kg}$ なら、振動数の比は $f_{\mathrm{wet}}/f_{\mathrm{dry}}=\sqrt{10/15}\approx0.816$。空中で100Hzなら、水中の単純な付加質量モデルでは約81.6Hzです。ヤング率を下げて合わせるのとは物理的な意味が異なります。
第8章 振動の数値計算技術
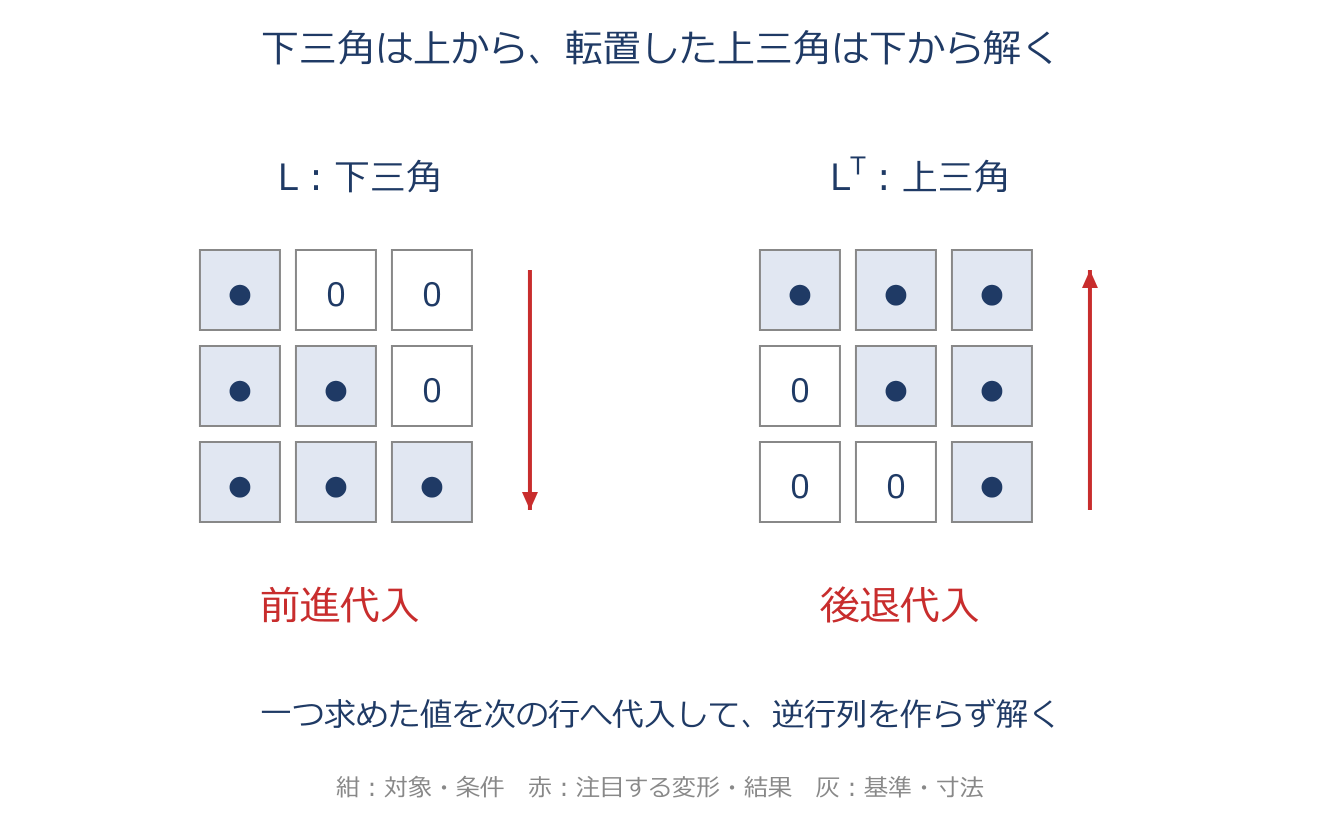
直接法:コレスキー分解と前進/後退代入
具体例
$L=\begin{bmatrix}2&0\\1&1\end{bmatrix}$、$f=(6,4)^T$ とします。$Lx=f$ から $2x_1=6$、$x_1+x_2=4$ なので $x=(3,1)^T$。次に $L^Tu=x$ を下から解くと $u_2=1$、$2u_1+u_2=3$ より $u=(1,1)^T$ です。
Newmark-β法(時間積分)
具体例
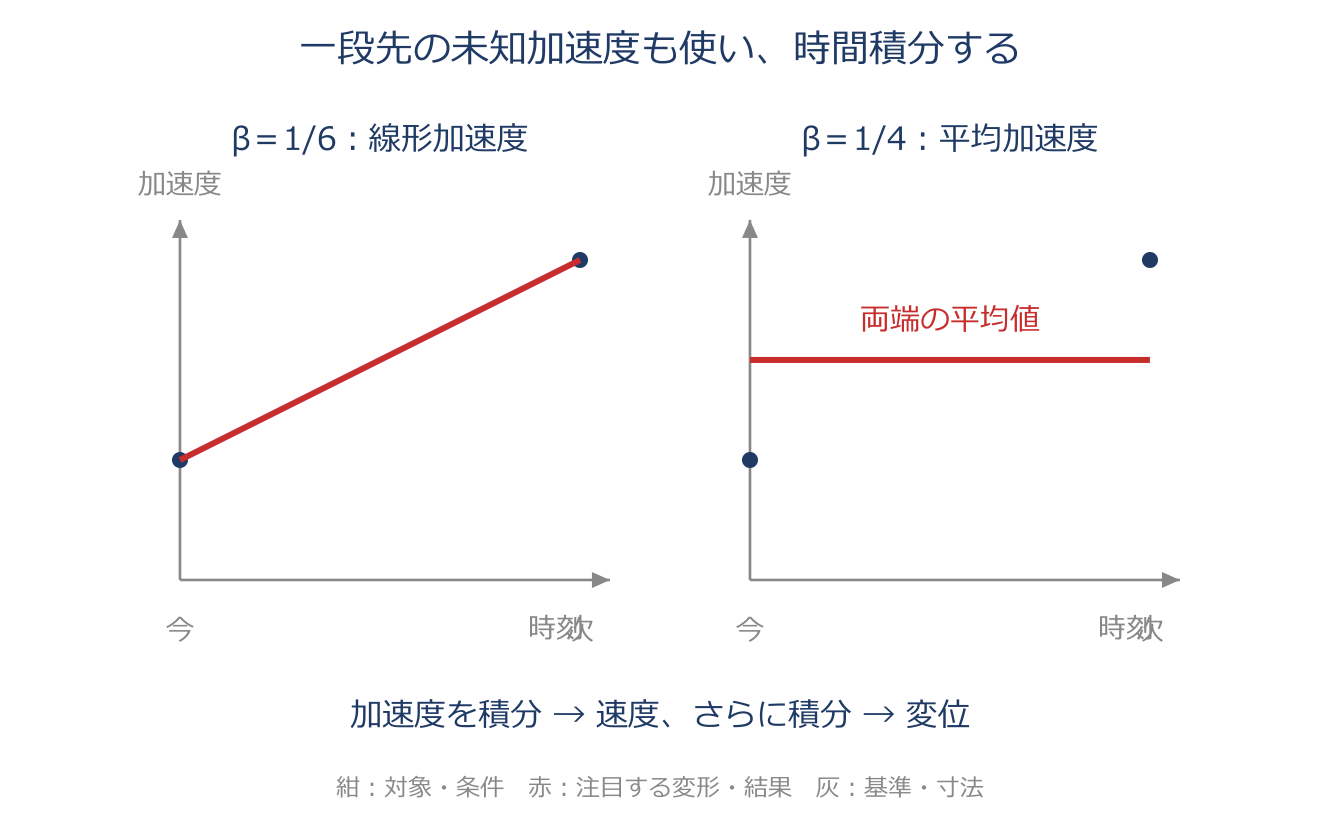
$\gamma=1/2$、$\beta=1/4$、$\Delta t=0.1\,\mathrm s$、初期変位・速度ゼロ、両端の加速度がともに $2\,\mathrm{m/s^2}$ なら、速度増分は $0.1(2+2)/2=0.2\,\mathrm{m/s}$、変位増分は $0.1^2(2+2)/4=0.01\,\mathrm m$ です。一般には次の加速度も未知なので釣合い式と同時に求めます。
剛い(スティフな)系
具体例
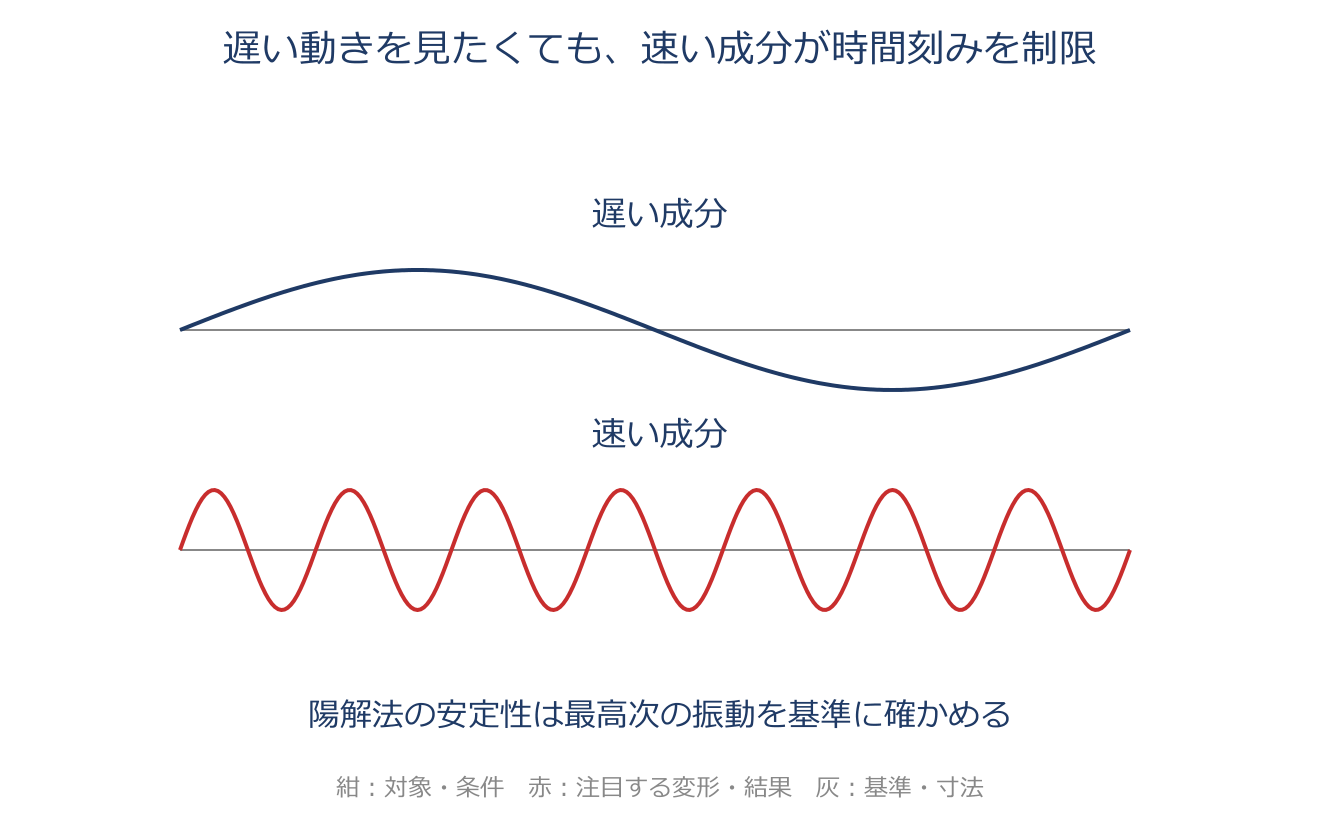
最小の正の固有振動数が1Hz、最大が1000Hzなら、振動数比は1000、固有値比は $1000^2=10^6$ です。遅い1周期を追うだけでも、速い成分に合わせた細かい時間刻みが多数必要になります。材料のヤング率が高いという意味だけではありません。
ヤコビ法(相似変換・回転行列)
具体例
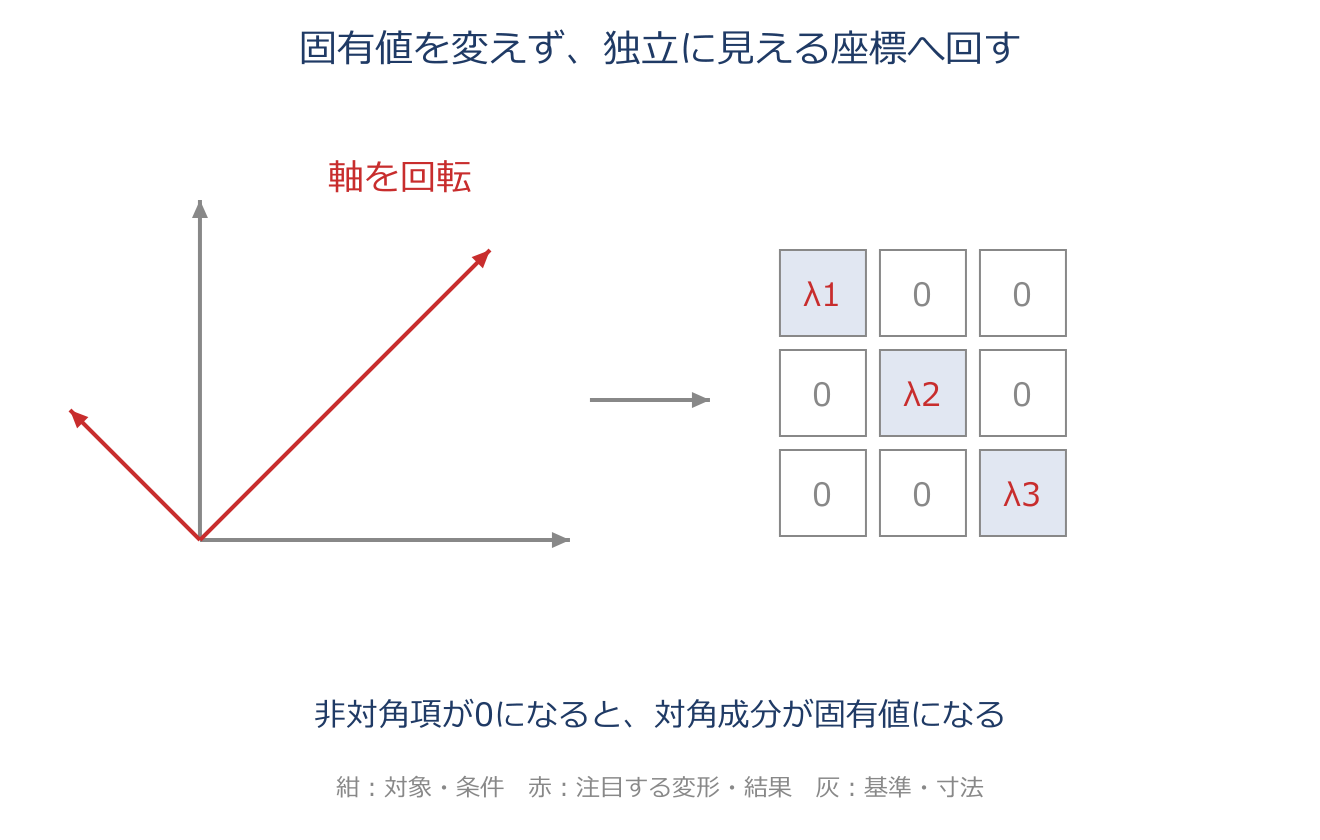
$A=\begin{bmatrix}2&1\\1&2\end{bmatrix}$ に対し、$R=\tfrac1{\sqrt2}\begin{bmatrix}1&1\\-1&1\end{bmatrix}$ を使うと、$R^TAR=\operatorname{diag}(1,3)$ です。行列の見え方は変わりますが固有値は同じです。連立一次方程式の反復法にも「ヤコビ法」がありますが、ここでは固有値を求める回転法を指します。
ランチョス法(三重対角化)
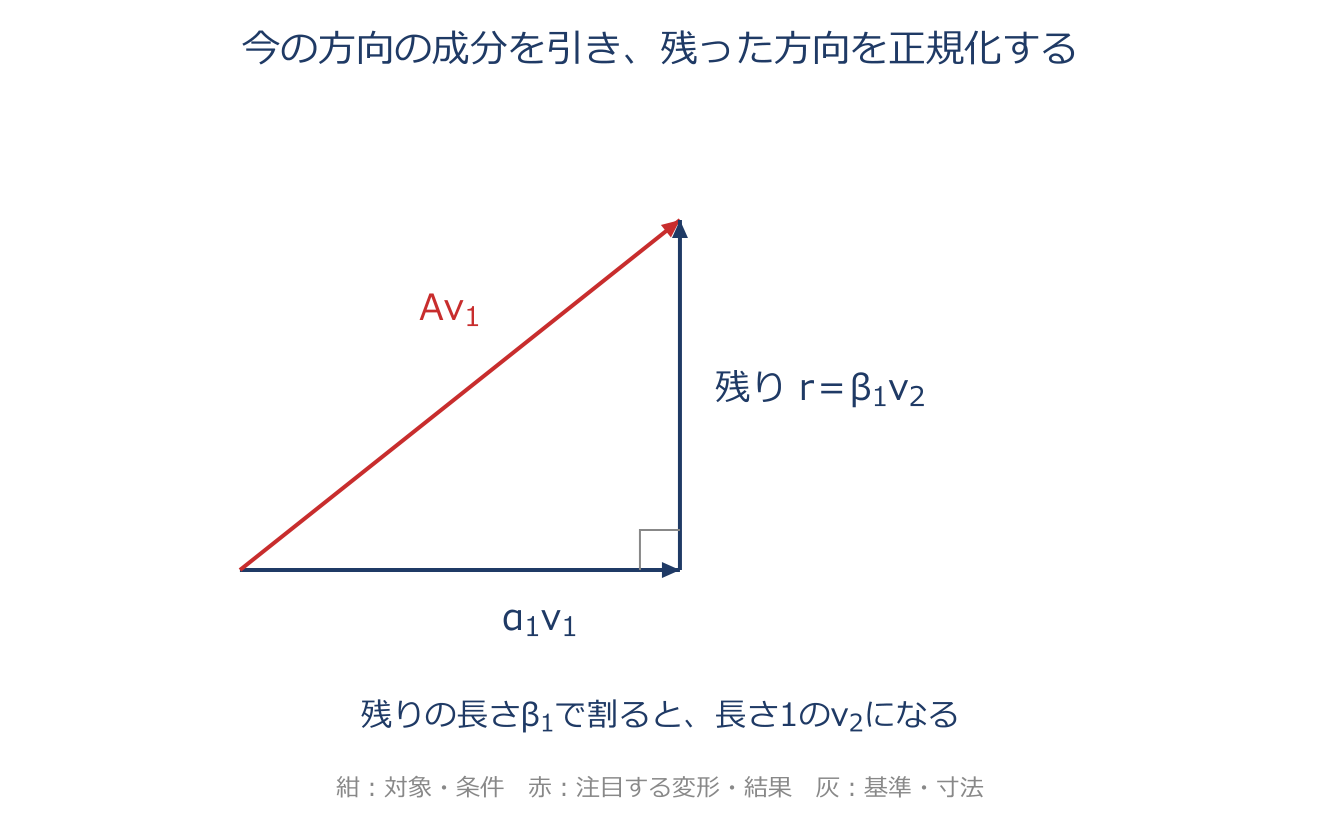
具体例
$A=\begin{bmatrix}2&1\\1&2\end{bmatrix}$、$v_1=(1,0)^T$ なら $Av_1=(2,1)^T$、$\alpha_1=2$。残差は $(0,1)^T$ なので、$\beta_1=1$、$v_2=(0,1)^T$ です。残差がゼロなら、その方向を割り算で作れないため、得られた部分空間の収束などを確認します。
べき乗法と固有値解法の分類
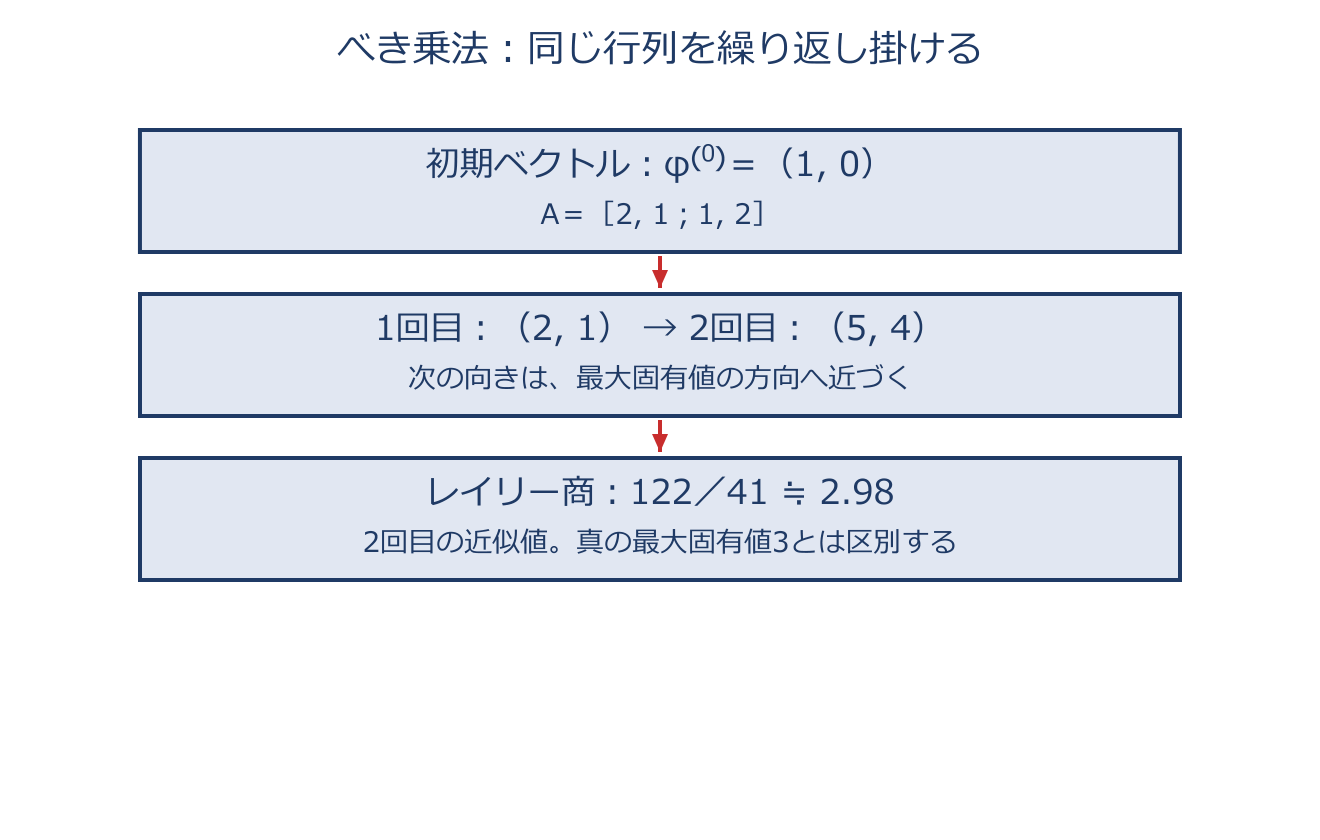
具体例
図の $A=\begin{bmatrix}2&1\\1&2\end{bmatrix}$ に $(1,0)^T$ を掛けると、1回目 $(2,1)^T$、2回目 $(5,4)^T$。レイリー商は $(5,4)A(5,4)^T/(25+16)=122/41\approx2.976$ で、真の最大固有値3へ近づきます。実計算では途中で正規化し、桁あふれを防ぎます。
固有値・固有モードの感度解析
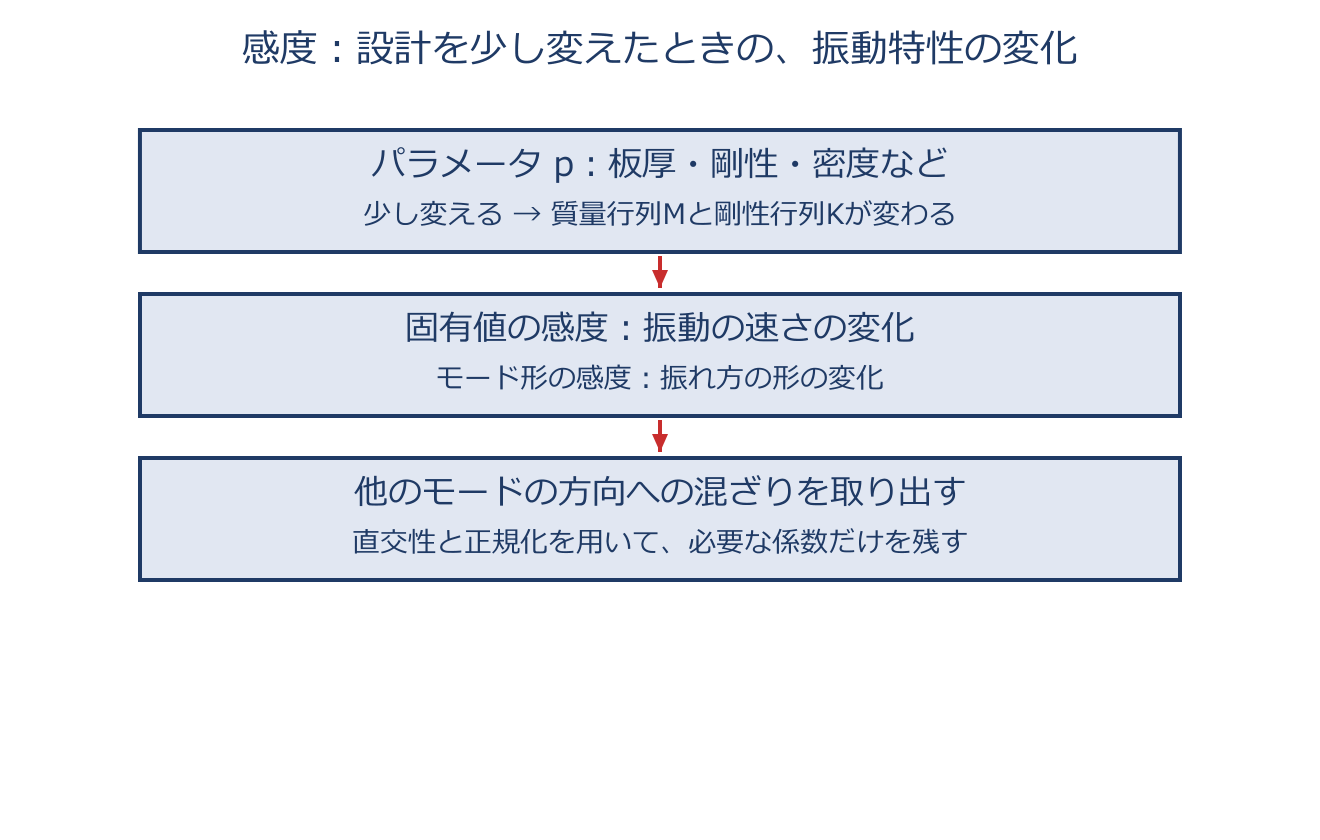
具体例
1自由度なら $\lambda=k/m$ なので、$\partial\lambda/\partial k=1/m$、$\partial\lambda/\partial m=-k/m^2$ です。$k=100$、$m=2$ ではそれぞれ0.5と−25。剛性を少し増やすと固有値は上がり、質量を少し増やすと下がると分かります。大きな設計変更では線形の見積りを再確認します。
ガウスの求積法(数値積分)
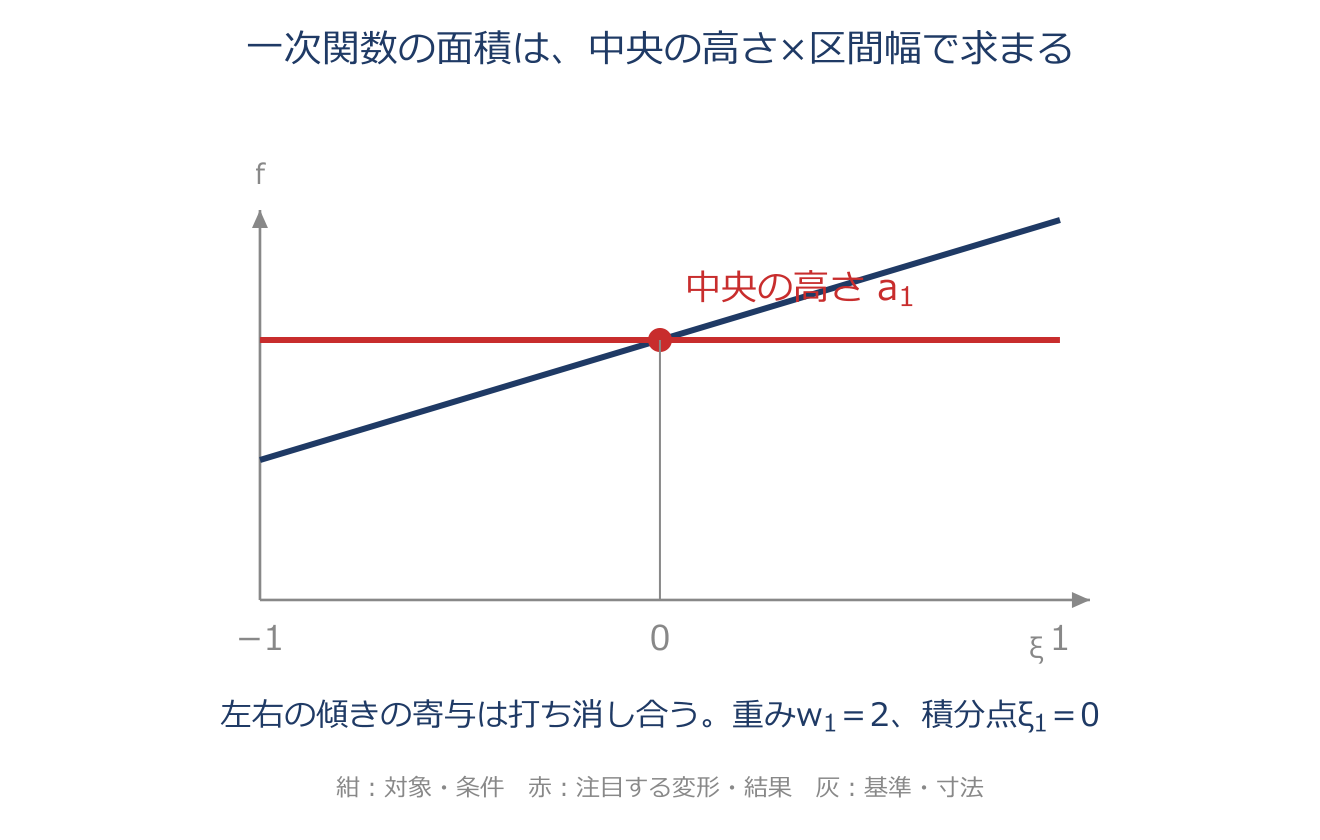
具体例
$f(\xi)=3+2\xi$ の積分は $\int_{-1}^1(3+2\xi)d\xi=6$。1点ガウス積分でも、中央の値3に重み2を掛けて6です。一方 $f(\xi)=\xi^2$ では1点法はゼロとなり、正しい $2/3$ を出せません。1点で厳密なのは一次までだからです。
Guyanの静縮小法と静たわみモード
具体例
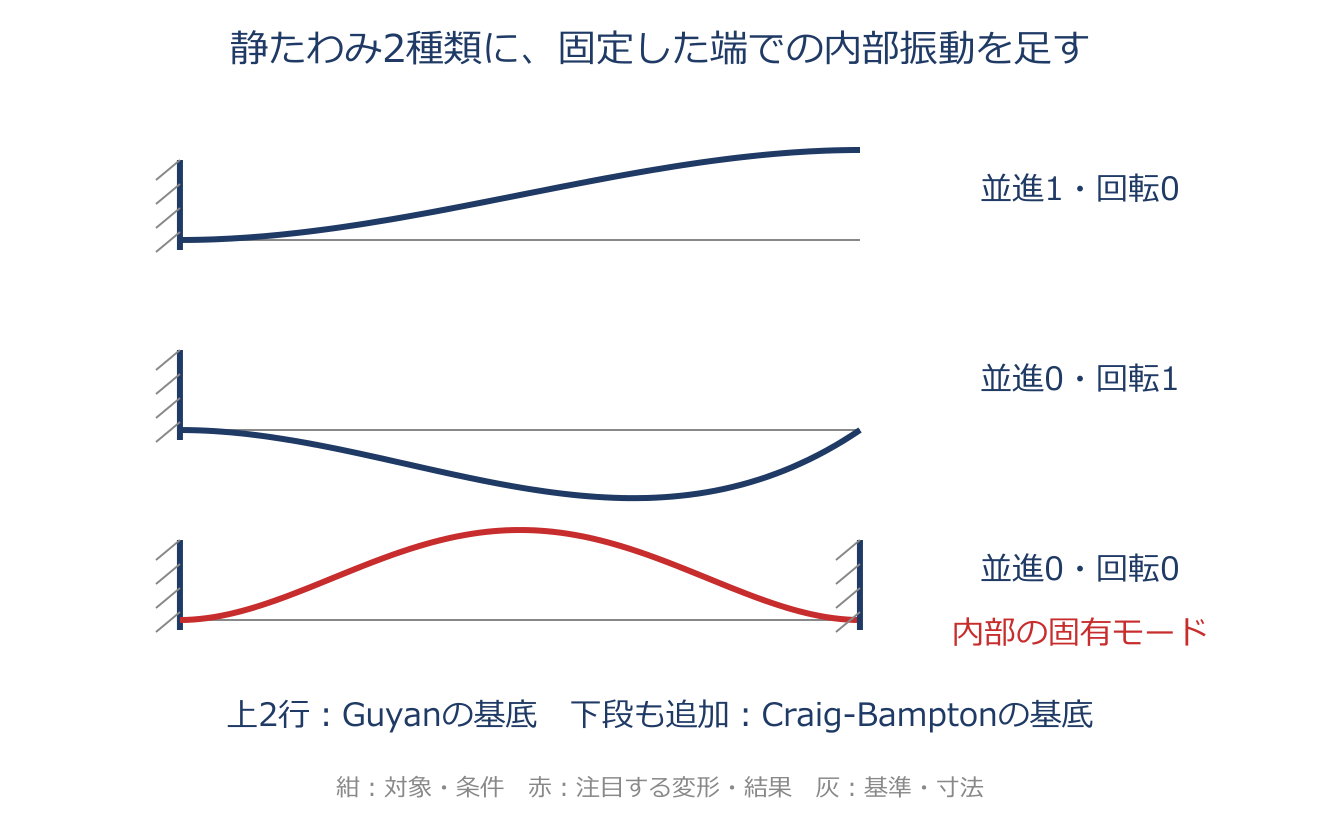
全変位を $x=T x_a$ と表したら、縮小行列は $M_r=T^TMT$、$K_r=T^TKT$ です。内部変位の関係を作るときに慣性を無視することと、縮小後の質量をゼロにすることは違います。図の上2つのような、境界の単位並進・単位回転による静たわみを使います。
動縮小法とCraig-Bampton法
具体例
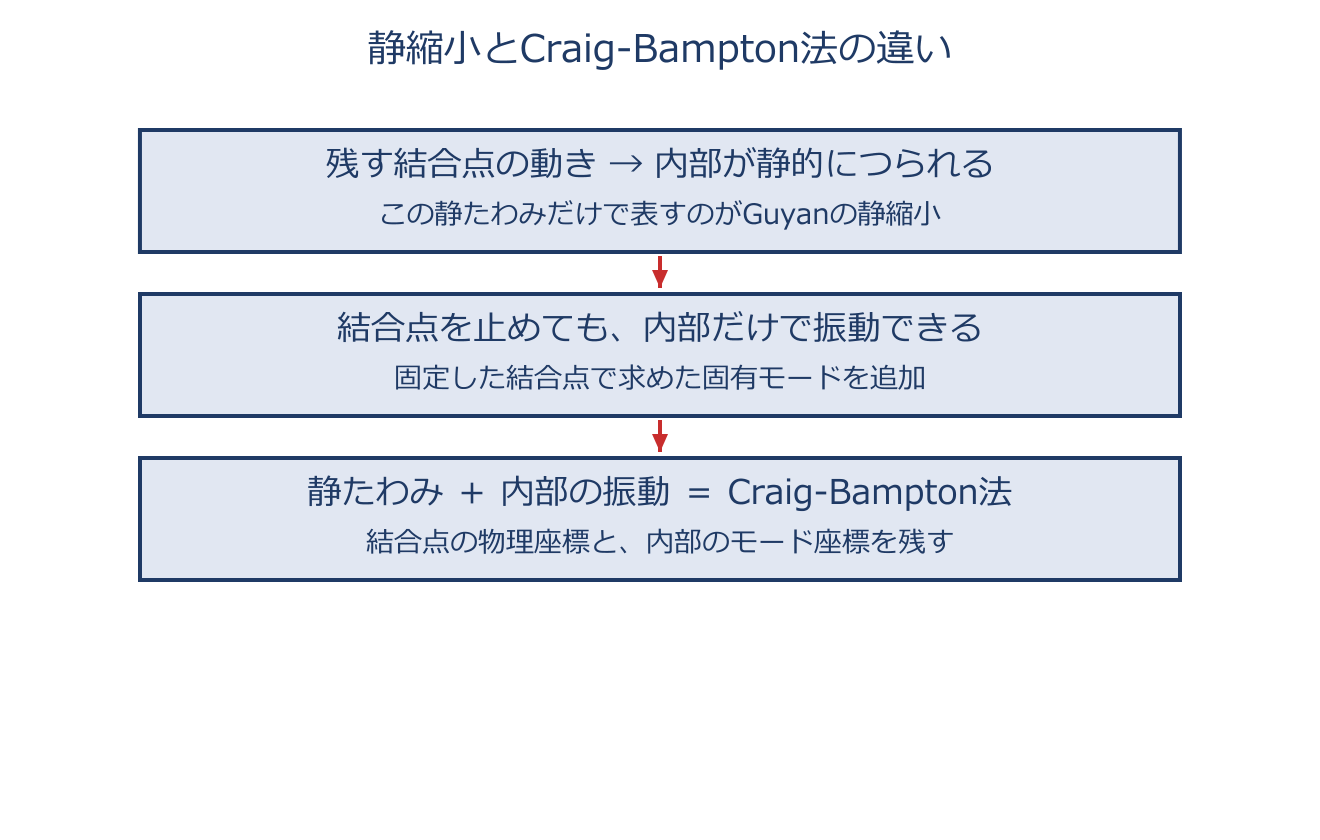
$x_d=-K_{dd}^{-1}K_{da}x_a+\Phi q$ と読むと、前半が境界の動きにつられる変形、後半が内部モードの振幅 $q$ による変形です。境界変位がゼロでも後半は振動できます。残す境界自由度10、内部モード20なら、縮小後は30自由度です。
伝達関数合成法とその数値誤差対策
具体例
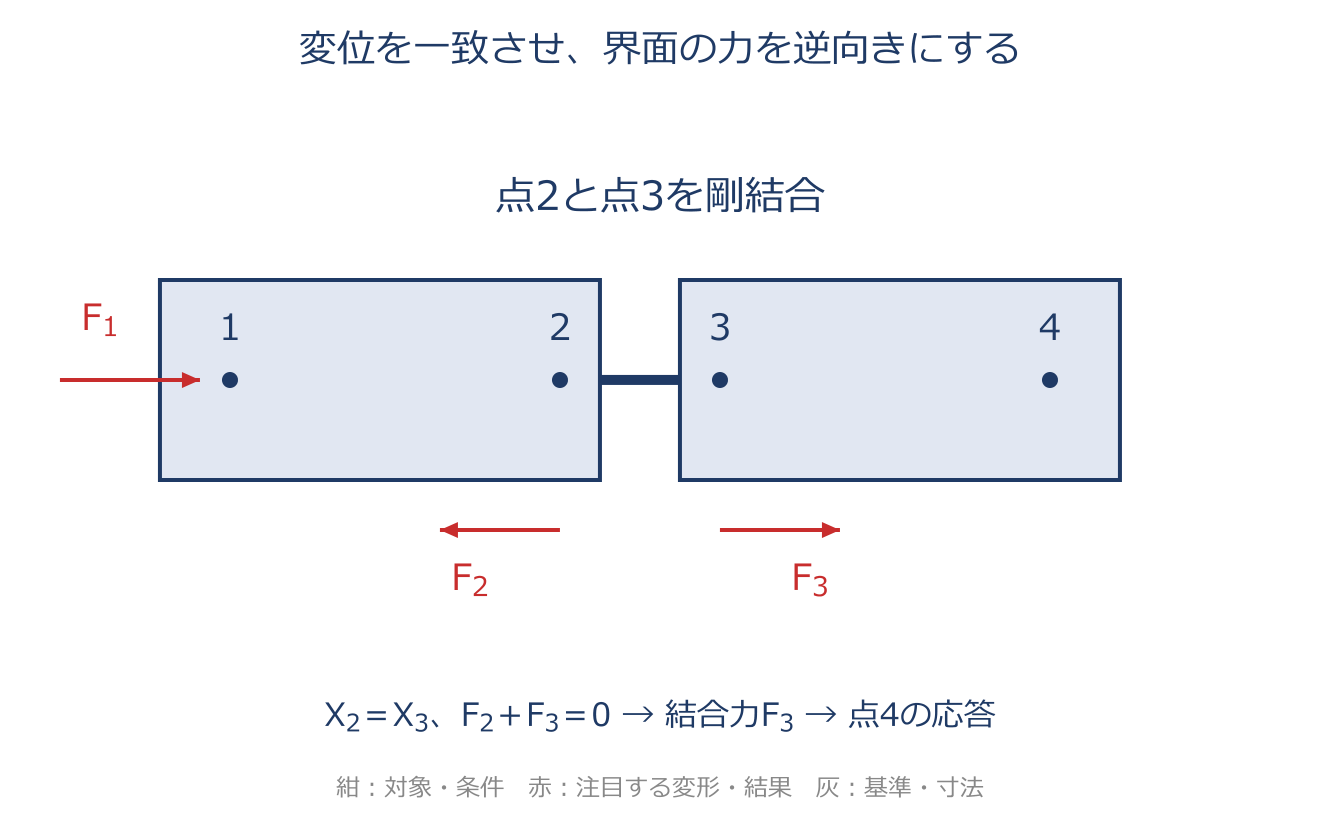
$X_2=H_{21}F_1+H_{22}F_2$、$X_3=H_{33}F_3$ とし、$F_2=-F_3$、$X_2=X_3$ を代入すると、$(H_{22}+H_{33})F_3=H_{21}F_1$。この連立方程式を解き、$X_4=H_{43}F_3$ へ入れます。式で逆行列を書いていても、実装で逆行列を丸ごと作る必要はありません。
拘束モード法による大規模モデルの縮小
具体例
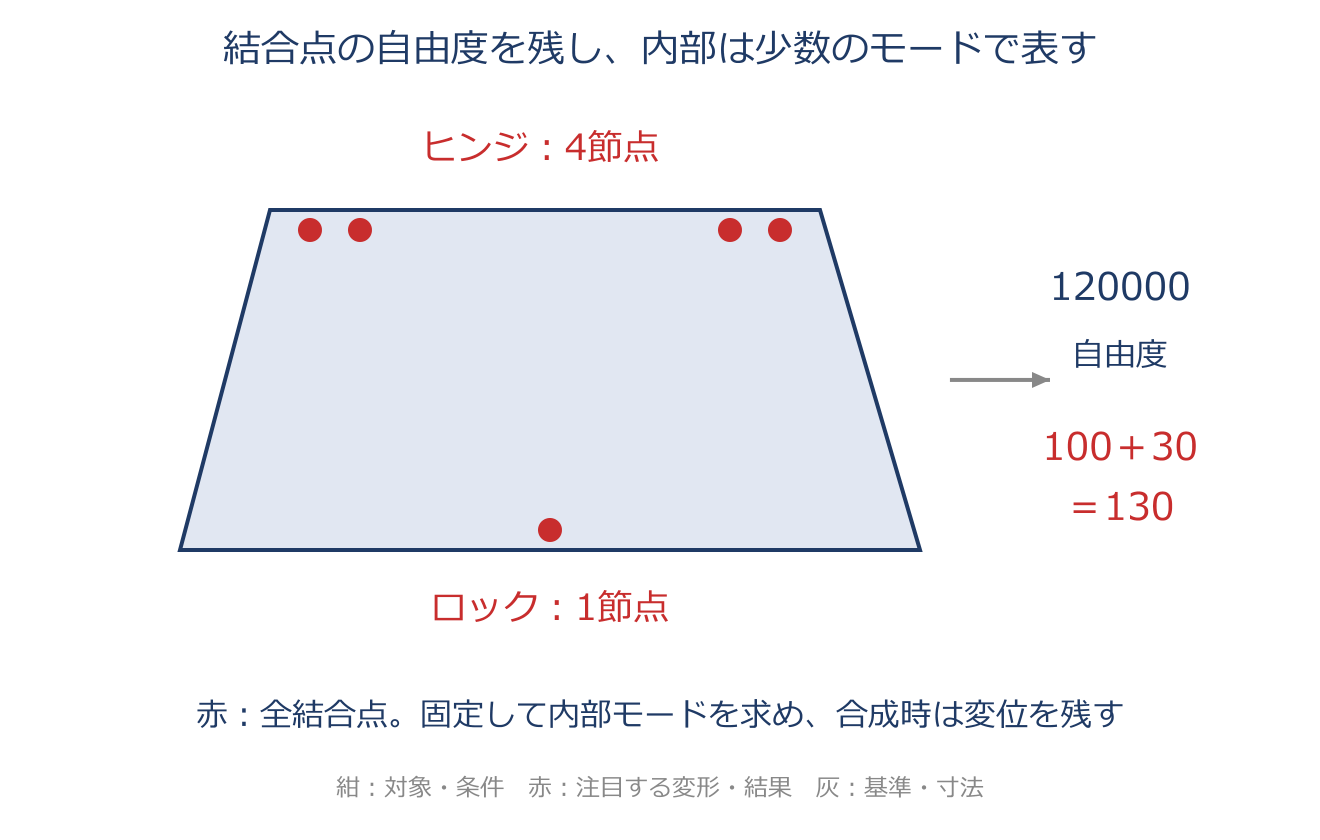
節点20000、1節点6自由度なら元は120000自由度です。内部の拘束モードを100個、結合点5個の6自由度を残すなら、$100+5\times6=130$ 自由度になります。モードを求めるときに固定する点と、合成後も動かない支持点を混同しません。
第9章 結果の検証と考察
MAC(モード信頼性評価基準)
具体例
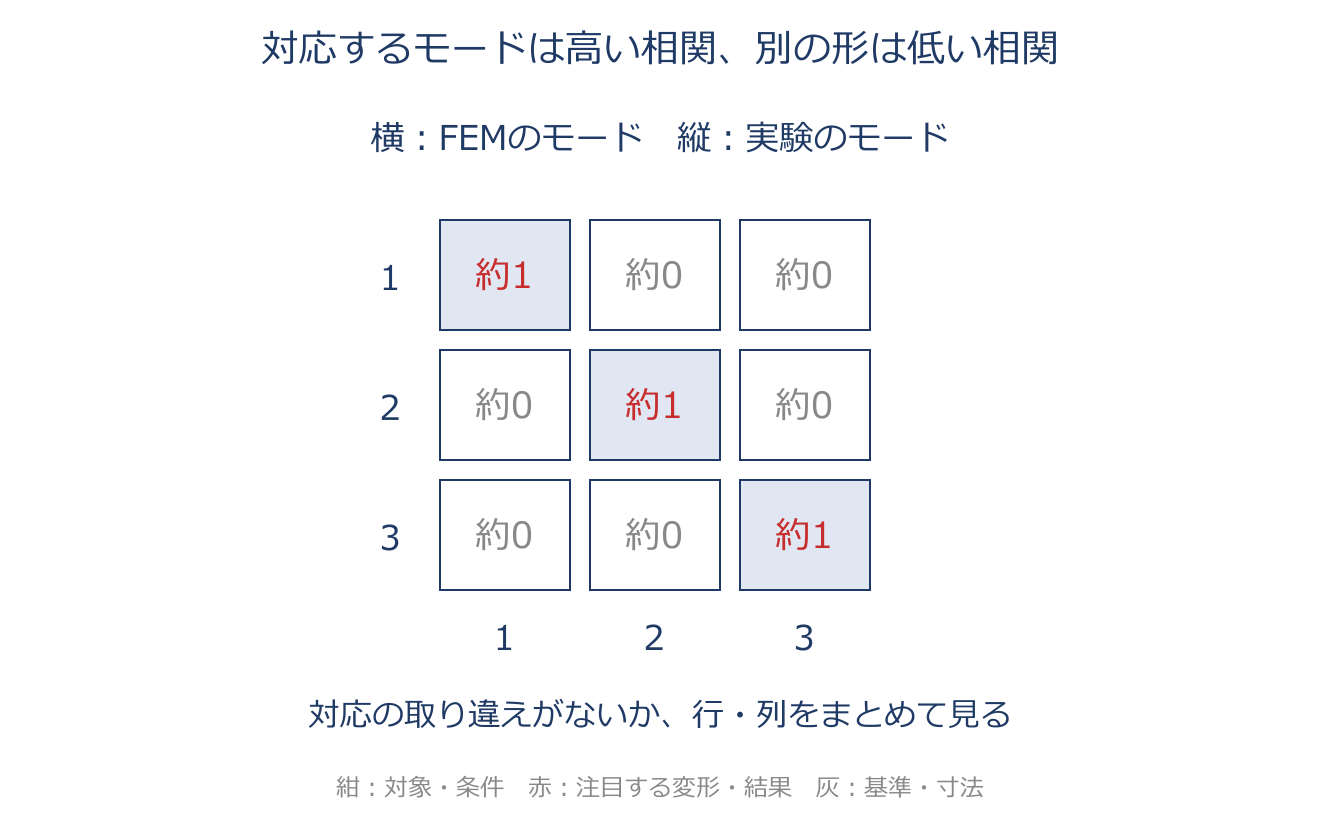
$\phi=(1,2)^T$ と $\psi=(2,4)^T$ なら、内積10、長さの2乗は5と20なので、$\mathrm{MAC}=10^2/(5\times20)=1$。$\psi=(-2,-4)^T$ に符号を反転しても1です。振幅や全体の符号が違っても同じ形と判断します。振動数まで正しいことを保証する指標ではありません。
固有値方程式の残差とモードの直交性(妥当性の裏取り)
具体例
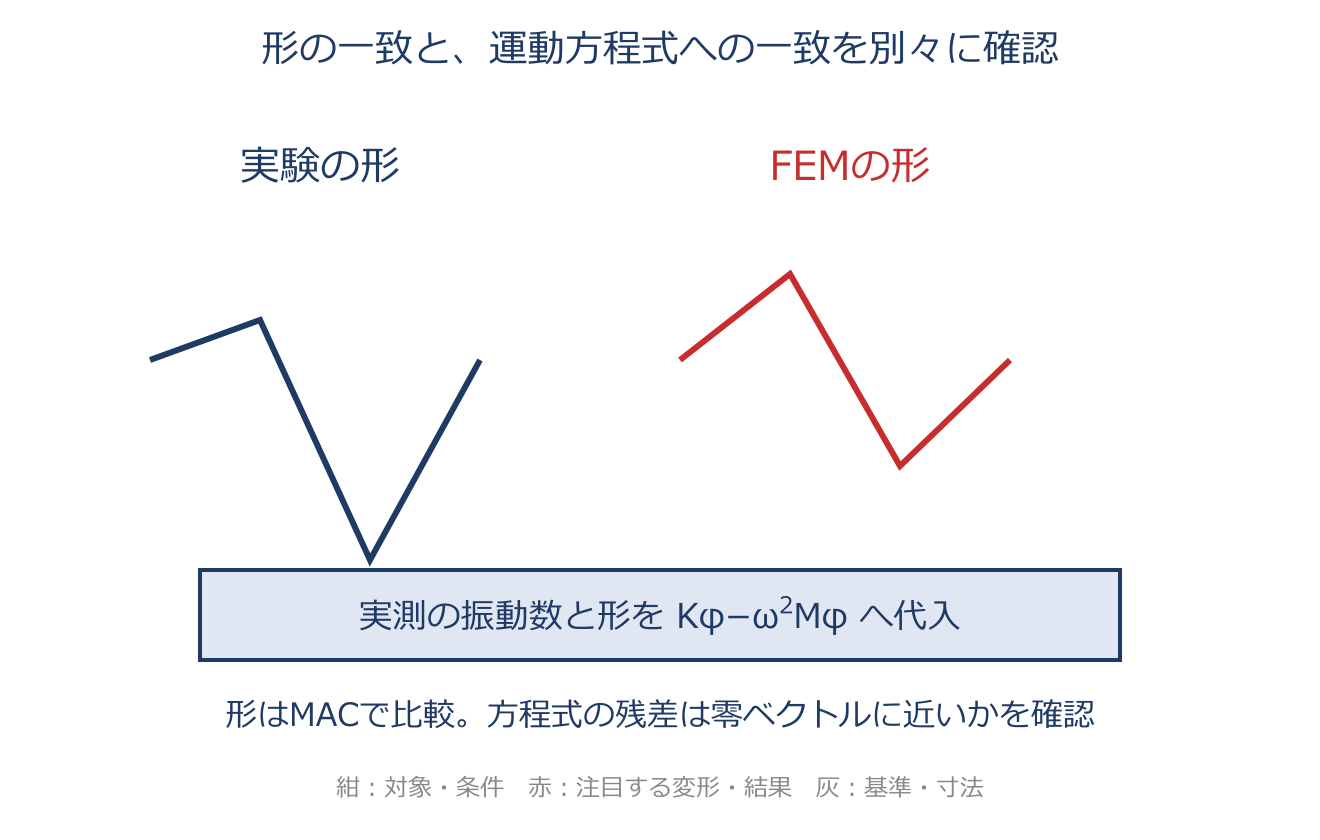
$K=\begin{bmatrix}2&-1\\-1&2\end{bmatrix}$、$M=I$、$\phi=(1,1)^T$、$\omega^2=1$ なら、$K\phi-\omega^2M\phi=(0,0)^T$ です。同じ形でも $\omega^2=2$ を入れると残差は $(-1,-1)^T$。MACだけでは見えない振動数との不整合が分かります。
コンプライアンスのモード展開(レジデュー・損失係数)
具体例
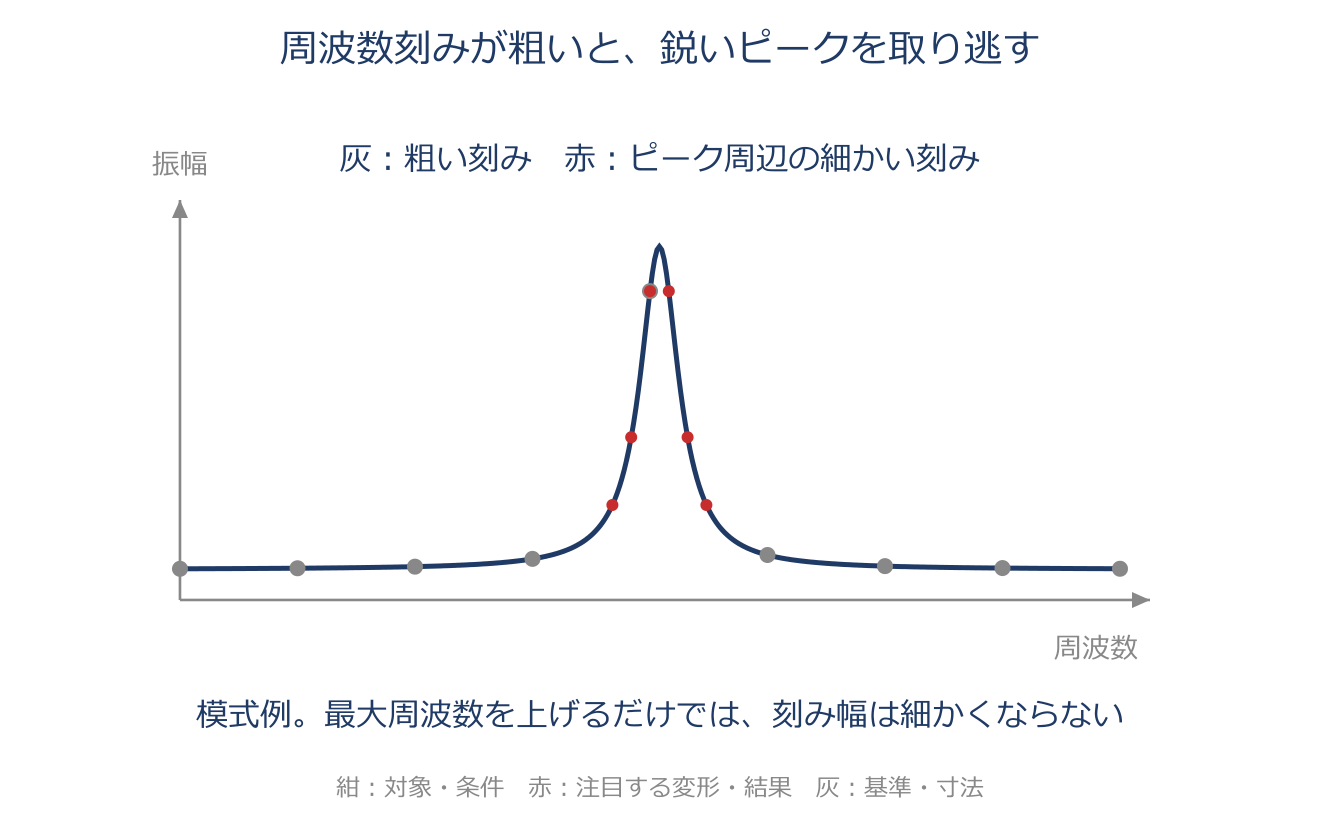
1モードで $R=0.001\,\mathrm{m/N}$、$\eta=0.02$ とすると、$\omega=\omega_r$ では $|G|=|R/(j\eta)|=0.05\,\mathrm{m/N}$。この付近を粗い刻みで計算すると、大きなピークを見落とします。入力点や観測点のモード成分がゼロなら、そのモードの $R$ もゼロです。
手計算による固有振動数の検算(片持ちはり理論式・材料依存性)
具体例
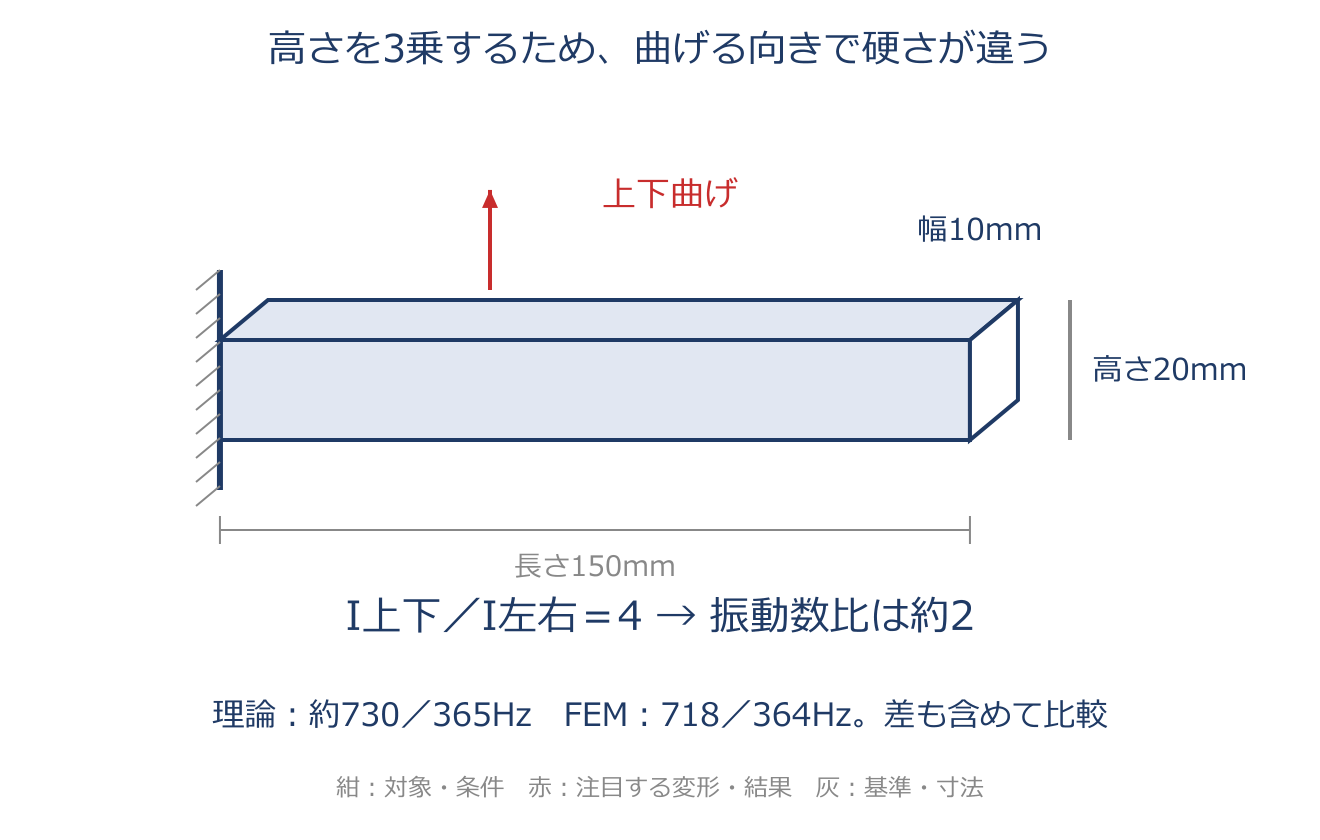
幅10mm・高さ20mmなら、上下曲げの $I=10\times20^3/12\approx6667\,\mathrm{mm^4}$、左右曲げは $20\times10^3/12\approx1667\,\mathrm{mm^4}$。比は4なので、同じ長さと質量なら振動数比は $\sqrt4=2$ です。長さを2倍にすると、理論式の振動数は4分の1になります。
不つり合い強制振動の振幅・位相と危険速度(rpm)
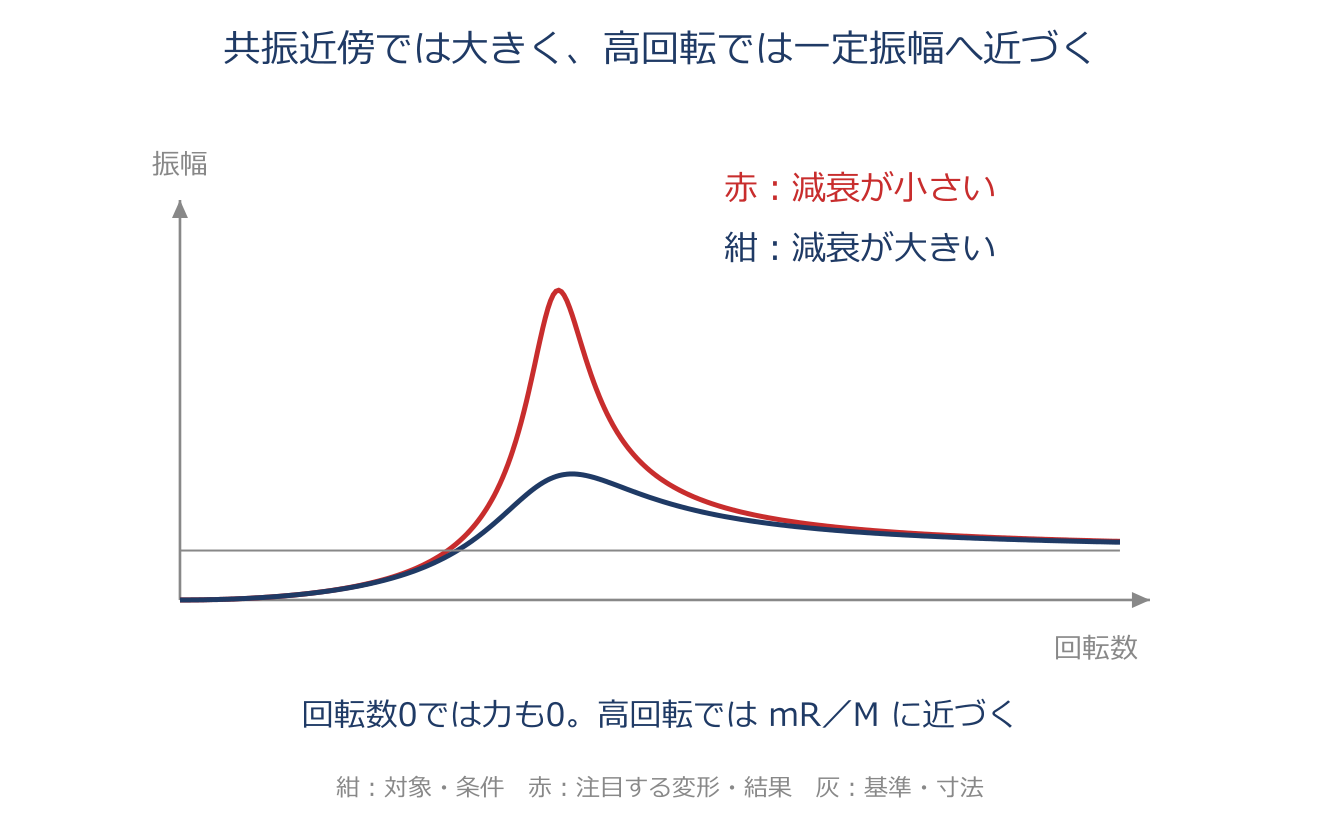
具体例
$m=0.01\,\mathrm{kg}$、$R=0.02\,\mathrm m$、$M=2\,\mathrm{kg}$ なら、高速側は $A\to mR/M=0.0001\,\mathrm m=0.1\,\mathrm{mm}$。固有振動数200Hzは $200\times60=12000\,\mathrm{rpm}$ に相当します。Hzとrpmをそのまま比較してはいけません。
歪エネルギー分担率によるばね定数調整
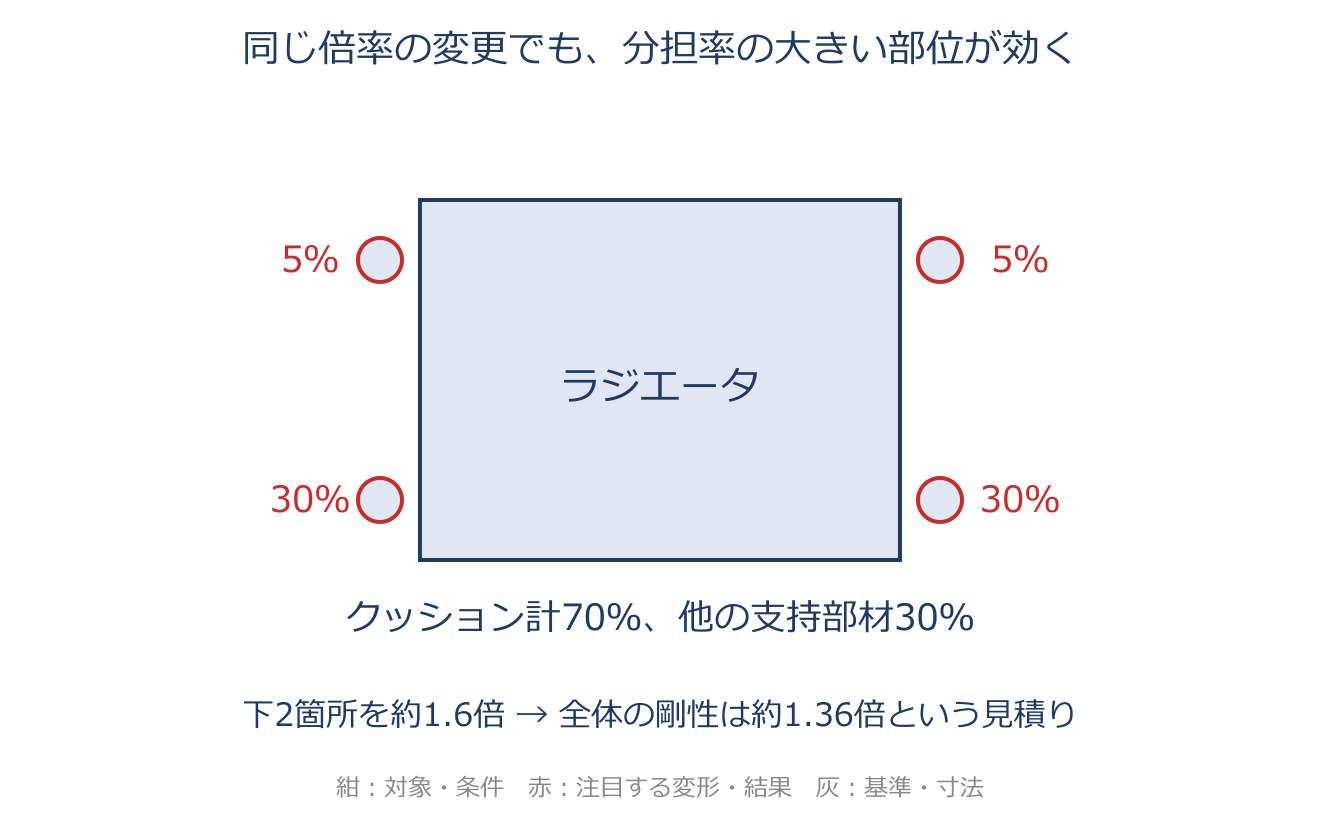
具体例
12Hzを14Hzへ上げる目標倍率は $(14/12)^2=49/36\approx1.361$。変更する下側ばねの分担率が60%なら、$0.6x+0.4=1.361$ より $x\approx1.60$ です。上側の10%だけなら $0.1x+0.9=1.361$ より約4.61倍が必要です。
歯車かみ合い周波数
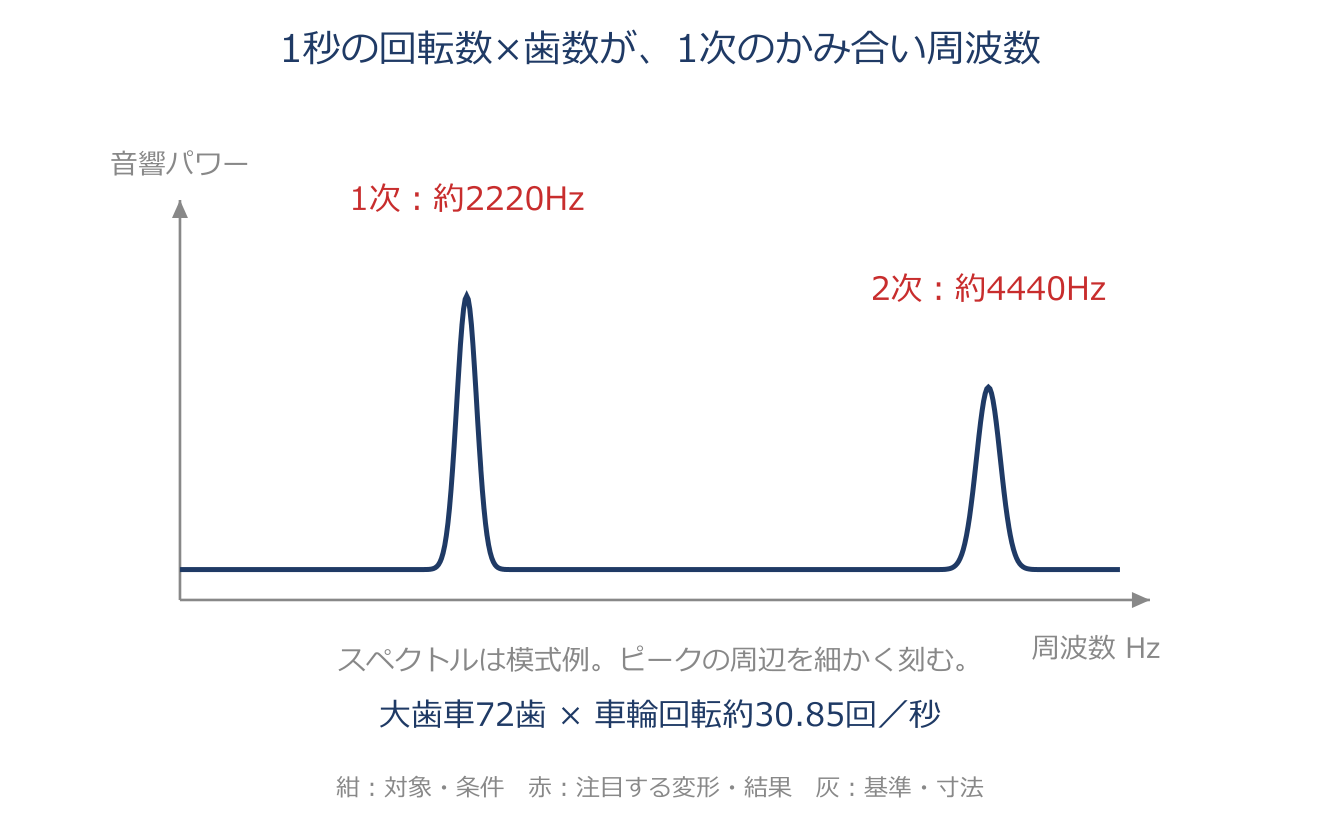
具体例
大歯車72歯が毎秒30.85回転なら、1次は $30.85\times72=2221.2\,\mathrm{Hz}$、2次は $4442.4\,\mathrm{Hz}$ です。rpmで与えられた回転数は先に60で割ります。スペクトルのピークがこの周波数の近くにあるかを照合します。
ランダム振動のPSD入出力関係(1入力・2入力)
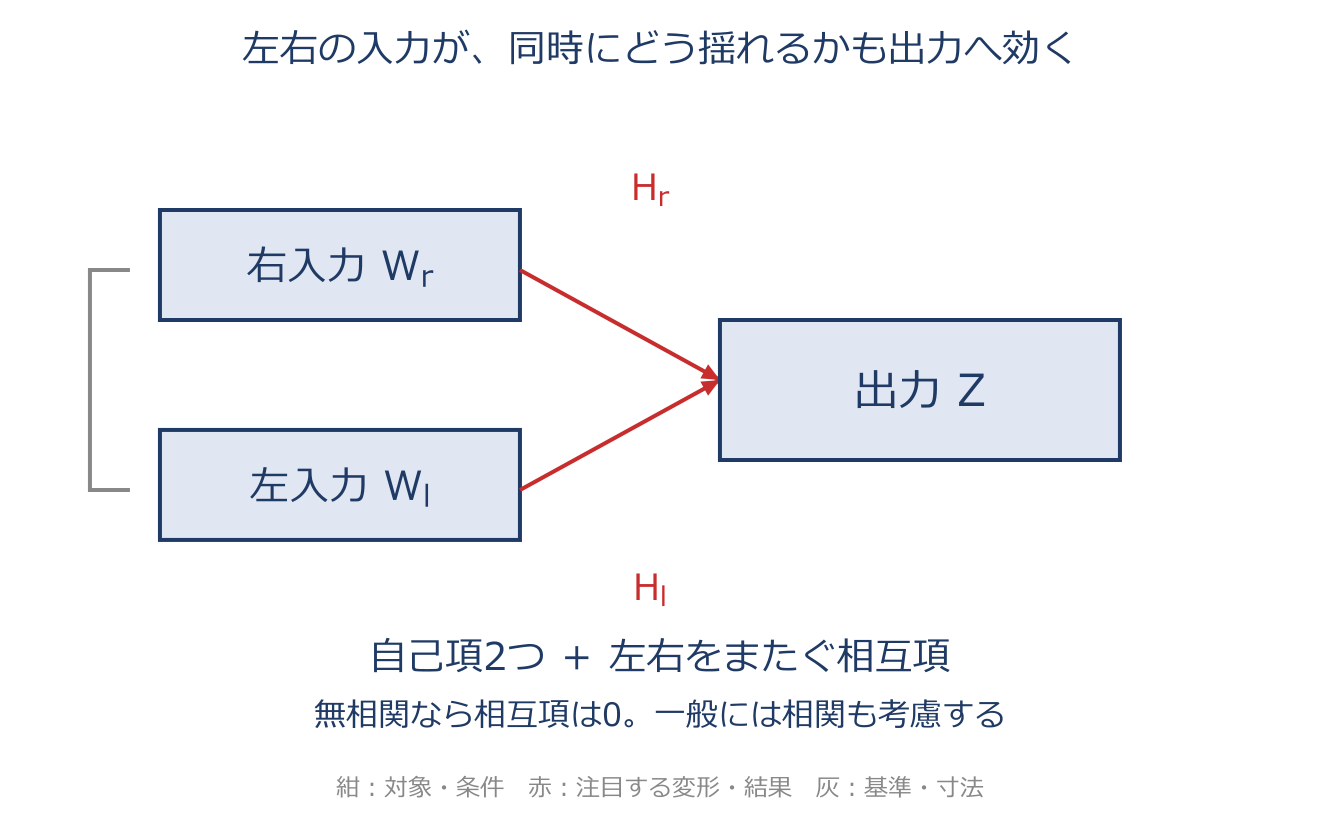
具体例
1入力で $|H|=3$、入力PSDが2なら、出力PSDは $3^2\times2=18$ です。2入力の伝達関数がともに1、各入力PSDが1なら、無相関では出力2。同じ信号なら足して振幅2となるためPSDは4で、クロス項を無視できません。
応答スペクトル法(刺激係数・加速度応答スペクトル・SRSS)
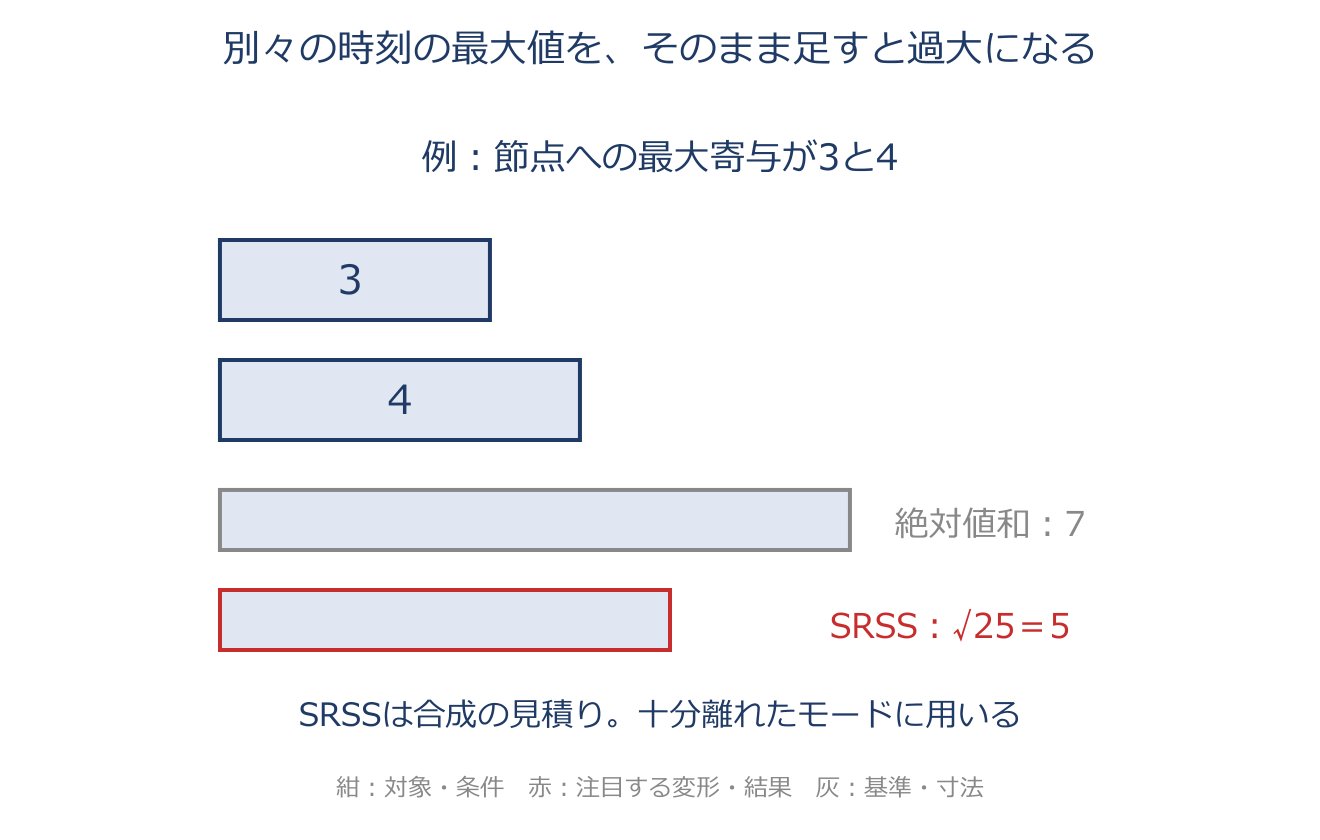
具体例
十分離れた2モードの変位寄与が最大3mmと4mmなら、SRSSは $\sqrt{3^2+4^2}=5\,\mathrm{mm}$。絶対値和の7mmは、両者が同じ向きに同時に最大になる想定です。近接モードには相関を考慮する合成方法が必要になります。
周波数応答の振幅・位相の読み方
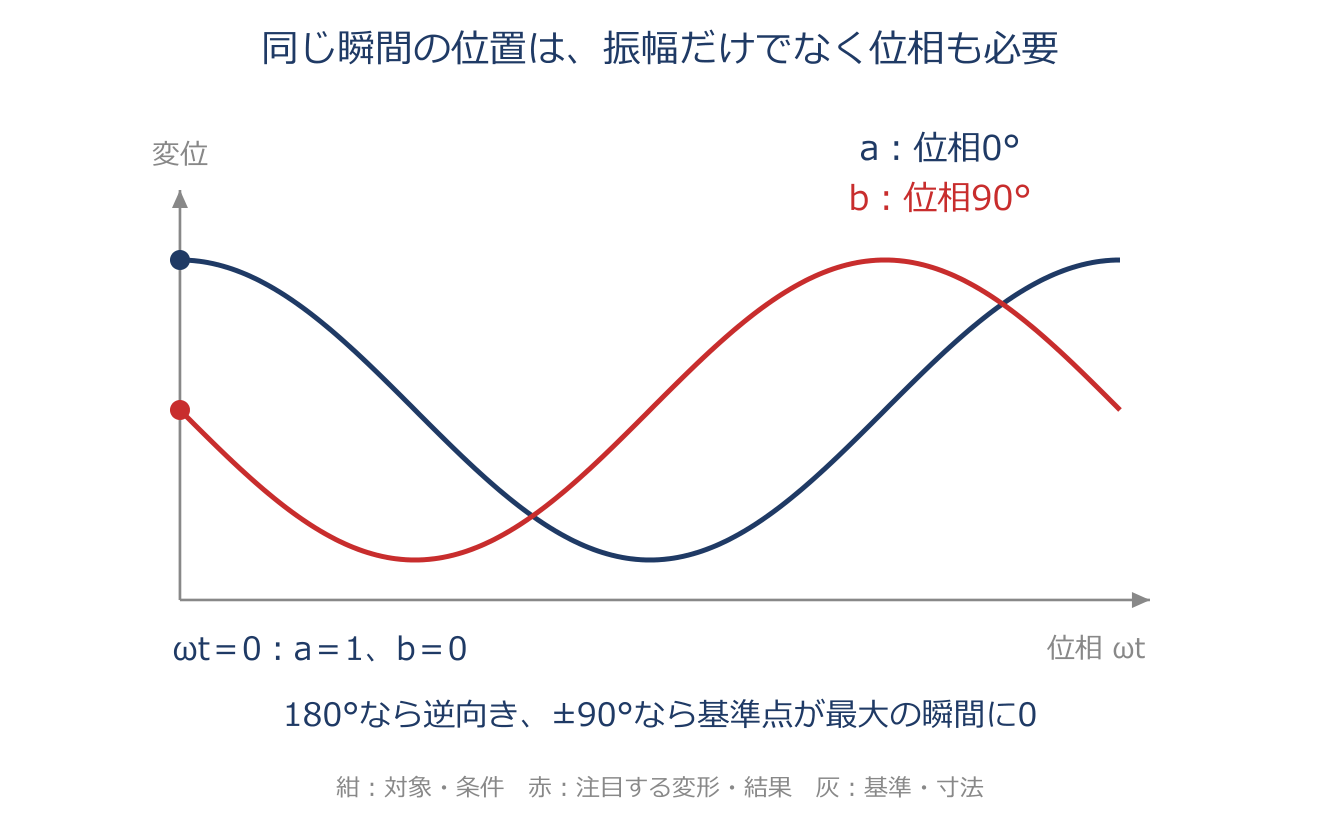
具体例
基準を $x_a=1\cos\omega t$、別の点を $x_b=2\cos(\omega t+\pi/2)$ とします。$t=0$ ではAは1、Bは $2\cos(\pi/2)=0$。Bの振幅が2だからその瞬間も2、とはなりません。90度の位相差は1周期の4分の1に対応します。
アプリ教材原本をWeb向けに掲載。更新:2026年10月30日。本サイトは日本機械学会による公認・監修を示すものではありません。