無料学習ライブラリ / 全用語49項目

振動力学1級の全用語集

アプリ教材の全用語を無料で読めます。章から探すか、検索して項目を開いてください。会員登録・アプリの購入は不要です。

第1章 解析力学

一般化座標・自由度・拘束条件
自由度とは、その系の形(配置)を一つに決めるのに最低限必要な、独立した変数の数です。一般化座標 $q_1,\cdots,q_n$ は、その独立変数として選ぶ座標のことで、長さでも角度でも、解きやすいものを自由に選べます(必ずしも $x,y,z$ でなくてよい)。 拘束条件は『糸の長さが一定』『面から離れない』のような変数どうしの関係式で、動ける範囲を縛るぶん自由度を減らします。位置で表せる独立な拘束を考えると、『自由度=質点数×次元-独立な拘束条件の数』。 身近な振り子なら、角度 $\theta$ 一つで玉の位置が決まるので自由度は1です。選ぶ座標がうまいほど、あとの計算が一気に簡単になります。

具体例

台車の位置xと振り子の角度θは独立に変えられるので2自由度です。振り子の糸の長さが一定なら、おもりの水平・鉛直位置を別々の未知数として数え直す必要はありません。

有限要素法(疎な対称行列)
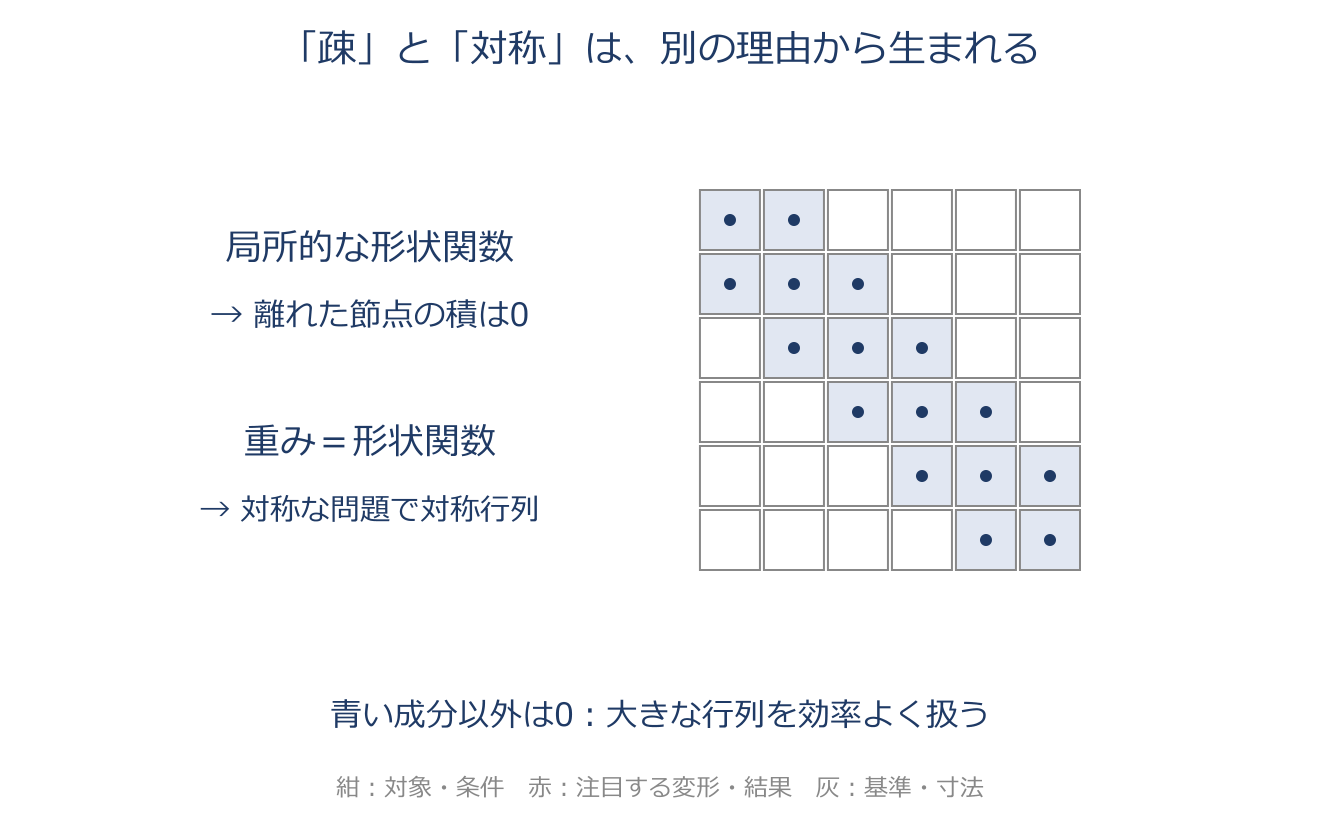
有限要素法(疎な対称行列)のアプリ教材図
有限要素法は、ガラーキン法に『各節点のまわりだけで値をもち、離れた所では零になる局所的な形状関数』を組み合わせた数値解法です。重み=形状関数(ガラーキン法)なので、対称な弾性・慣性問題では係数行列も対称になり、形状関数が局所的なので、行列の非ゼロ成分が一部に限られる『疎(すか)な』行列になります。 対称かつ疎という性質のおかげで、節点をたくさん取っても必要な記憶量と計算量を大きく節約でき、複雑な形の構造でも実用的に解けます。これが現在の構造解析・振動解析の標準手法になっている理由です。

具体例

1—2—3とつながる棒要素では、節点1と3が同じ要素に含まれないため通常 $K_{13}=0$ です。一方 $K_{12}=K_{21}$ となる理由は、本章の弾性問題の対称性です。「疎」と「対称」は別の性質です。

第2章 振動工学

モードの直交性
$\phi_r^TM\phi_s=0$、$\phi_r^TK\phi_s=0\quad(r\ne s)$
実対称の質量・剛性行列をもち、質量行列が正定値の系を考えます。異なる固有値のモードでは、質量や剛性を間に挟んだ内積がゼロになります。同じ固有値をもつ場合も、互いに直交するモードを選べます。普通の矢印どうしの直角とは異なる、重み付きの直交性です。 この性質でモード座標の質量行列と剛性行列が対角になります。減衰行列まで対角になるとは限らないため、一般の減衰では複素モードなどを用います。正規化はモードの大きさをそろえる操作で、直交性とは別の性質です。

具体例

$M=mI$、$\phi_1=(1,1)^T$、$\phi_2=(1,-1)^T$ なら、$\phi_1^TM\phi_2=m(1-1)=0$。一方の形の運動が他方のモード質量の項に混ざりません。減衰の項も独立にするには、モード座標で減衰行列も対角になる必要があります。

剛体モード
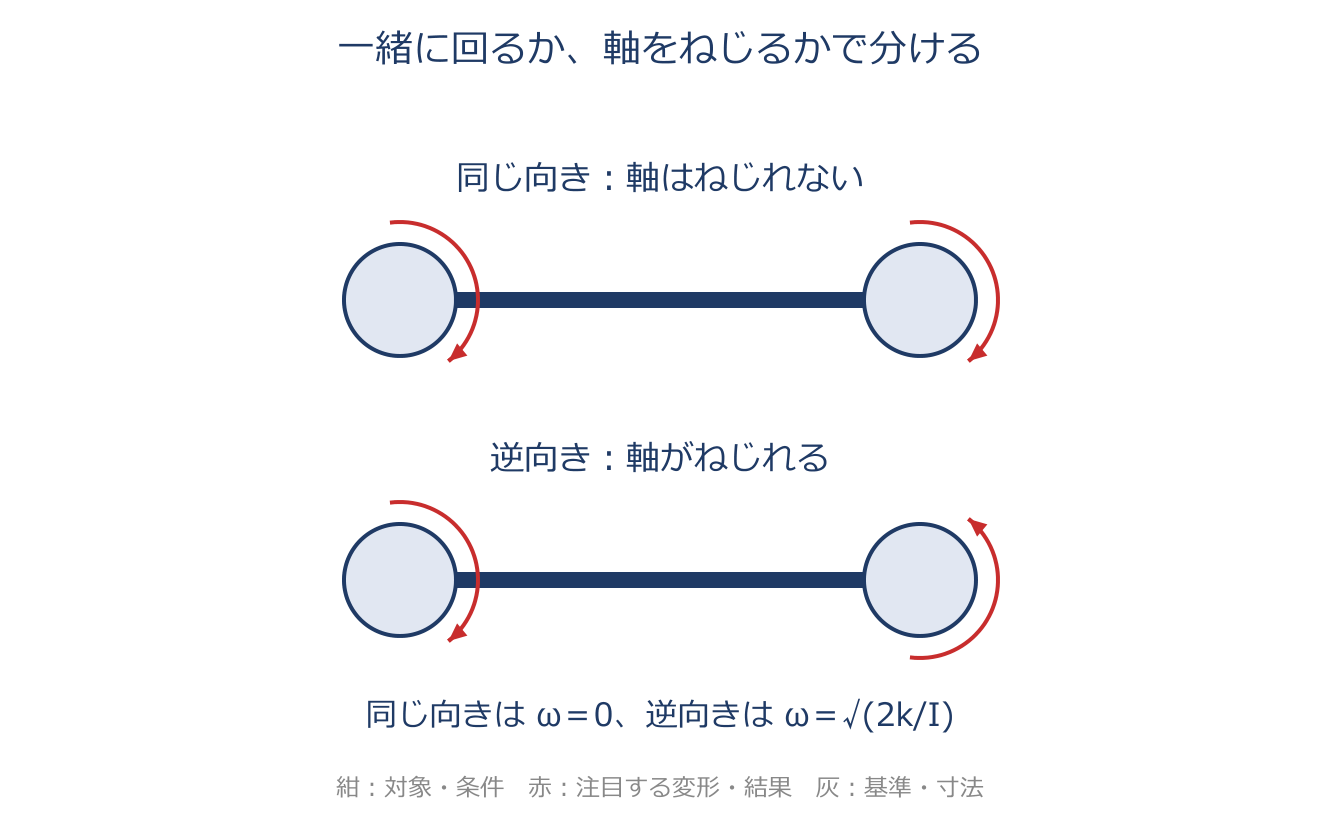
剛体モードのアプリ教材図
形を変えずに並進・回転する動きが剛体モードで、その固有角振動数は $\omega=0$ です。宙に浮いて何にも固定されていない構造(自由系)は、変形せずにそのまま平行移動したり回転したりできます。この『変形しない動き』がちょうど $\omega=0$ のモードで、このとき剛性行列 $[K]$ は逆行列をもたない半正定値になります(変形しないので元に戻そうとするばねの力が零)。 宇宙空間に浮いた物体なら、前後・左右・上下の並進3つと、3軸まわりの回転3つで、合わせて6つの剛体モードをもちます。全体の移動も含む応答では剛体モードも扱います。慣性力と外力を釣り合わせて弾性変形だけを求める計算などでは、剛体運動と変形を分けます。なお、ゼロの固有値には結合不足による機構も含まれ得るため、すべてを正常な剛体モードと判断してはいけません。

具体例

自由な2枚の円板をねじりばねでつなぎ、両方を同じ角度だけ回すと、ばねのねじれはゼロです。この動きは剛体モードです。逆向きに回す動きではばねがねじれ、復元力が生じます。全体の移動まで求める動的応答では、剛体モードを一律に捨ててはいけません。

第3章 有限要素のテクノロジー

モデルを簡略化する要素(質量要素・剛体要素・集中質量要素)
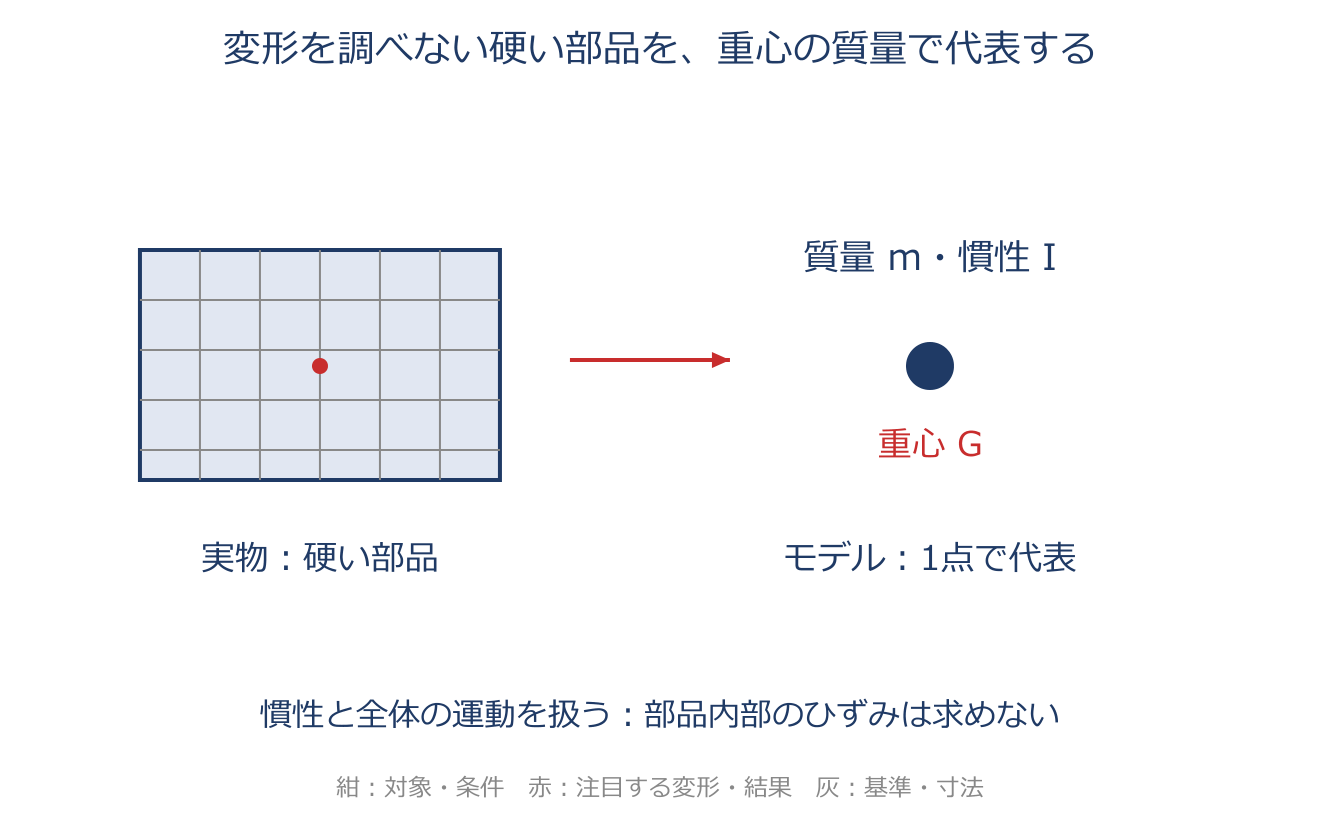
モデルを簡略化する要素(質量要素・剛体要素・集中質量要素)のアプリ教材図
FEMで全部を細かいメッシュで作ると要素数が増えて計算が重くなります。そこで「ほとんど変形しない硬い部分」は、形を細かく刻まず特徴だけを持つ特別な要素で代表させて軽くします。①質量要素=寸法(形)の情報を持たず、質量や慣性モーメントだけを入力する1点の要素。十分硬くてひずまないパーツを重心位置に置いたこの1点で代表させれば、メッシュを切らずに済み計算時間を短くできます(ただしこの点自体はひずまないので、そこの応力・ひずみは出ません)。 ②集中質量要素=フライホイールのように大きな慣性を持つ部品を1点にまとめたもの。重心位置を代表できる節点を選び、ずれる場合は剛体結合や偏心の扱いを確認します(重心からずれると慣性の効き方が実物と変わる)。③剛体要素=節点どうしを「無限に硬い棒」でつなぎ、つないだ点の相対位置が変わらない(変形しない)とみなす要素で、変形を無視できるほど硬い連結部を少ない自由度で表せます。いずれも「硬くて変形しない所は細かく作らず、質量や連結の役目だけを持たせて軽くする」ための道具です。

具体例

モーター本体がほぼ変形せず、支持部の揺れだけを知りたいなら、本体の重心に質量と慣性モーメントを与え、取付部へ適切に結びます。回転も扱う場合、質量だけでは足りません。重心から距離 $d$ だけ離れた軸の慣性モーメントは $I=I_G+md^2$ となるため、位置のずれも影響します。

等価線形化・線形摂動
非線形の振動を、選んだ振幅や運転状態の近くで扱いやすい線形モデルに近似する考え方です。弾塑性の履歴による剛性低下やエネルギー損失を、等価なばねと減衰に置き換えると、線形の計算法を使えます。 等価線形化では代表的な振幅における剛性や1周期の損失を合わせます。一方、線形摂動は、ある釣合い状態のまわりの微小な変化を接線剛性などで表します。いずれも近似ですが、どの状態・振幅に合わせるかが異なります。跳躍や大きな履歴変化まで自動的に再現できるわけではありません。

具体例

振幅 $X$ で復元力が $F$ なら、割線による等価剛性は $k_{\mathrm{eq}}=F/X$ と置けます。履歴ループの面積 $\Delta W$ を同じにする粘性減衰は、角振動数 $\omega$ に対して $c_{\mathrm{eq}}=\Delta W/(\pi\omega X^2)$ です。振幅や振動数を変えると、選んだ等価値も変わり得ます。

粘弾性モデル(マクスウェル/フォークト)
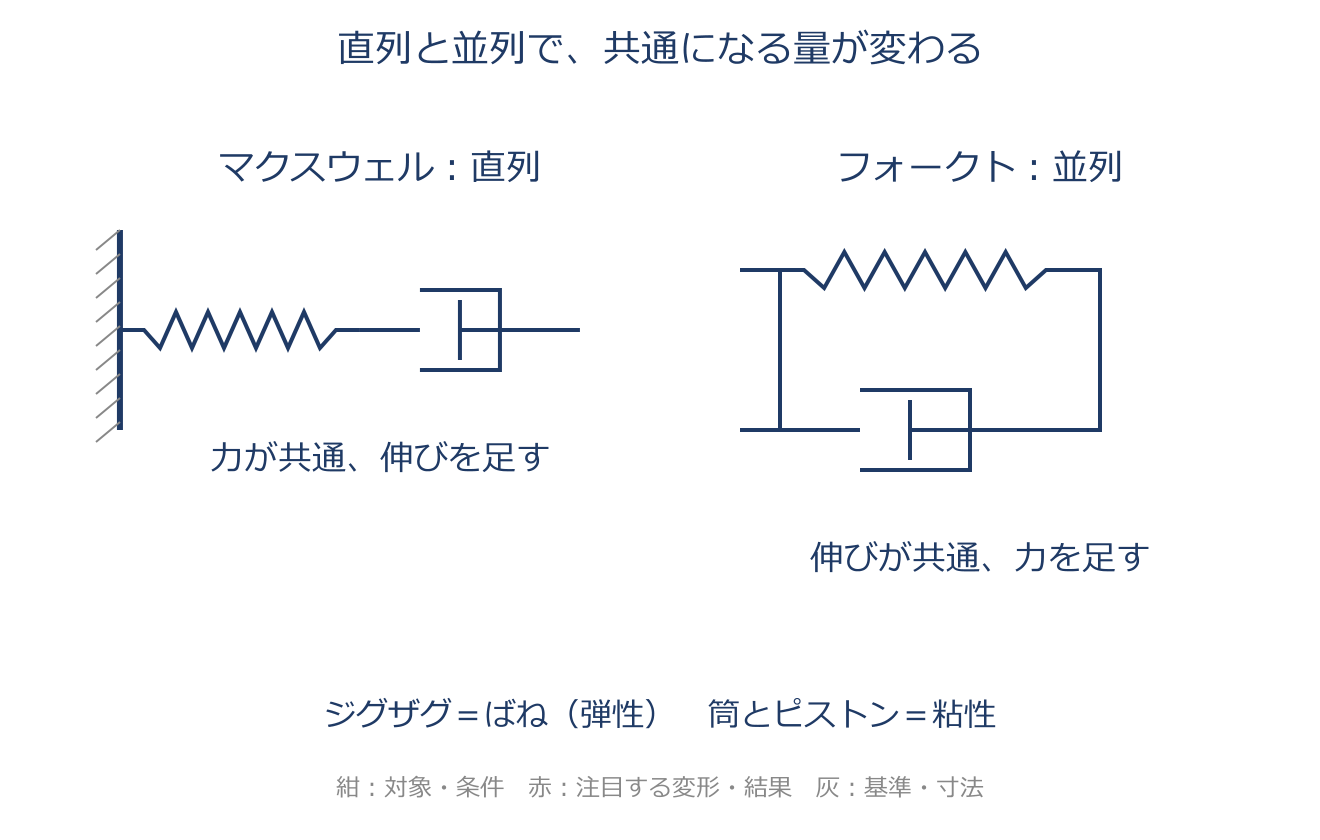
粘弾性モデル(マクスウェル/フォークト)のアプリ教材図
ゴムのように「弾性(ばねのように形を戻す性質)」と「粘性(ゆっくり流れて抵抗する性質)」を両方もつ材料の表し方です。弾性はばね、粘性はダッシュポット(ピストンがオイルの中を動く筒で、速く動かすほど強く抵抗する部品)で表し、この2つの組み合わせ方で性質が変わります。 ばねとダッシュポットを縦に一列につないだのがマクスウェルモデル、横に並べてつないだのがフォークトモデルで、両者を組み合わせた一般化モデルもあります。粘性があるので速度依存が大きく、衝撃のような急な荷重をやわらげたい(緩和させたい)場面で使われます。どのモデルを選ぶかで、力を抜いたあとの戻り方や、ゆっくり荷重したときの硬さの出方が変わります。

具体例

マクスウェルは直列なので、$\dot\varepsilon=\dot\sigma/E+\sigma/\eta$。ひずみを固定すると、ばねの力が時間とともに緩和します。フォークトは並列なので、$\sigma=E\varepsilon+\eta\dot\varepsilon$。一定の応力を与えると、ダッシュポットが急な変形を妨げ、徐々に伸びます。

オイラーはり/チモシェンコはり
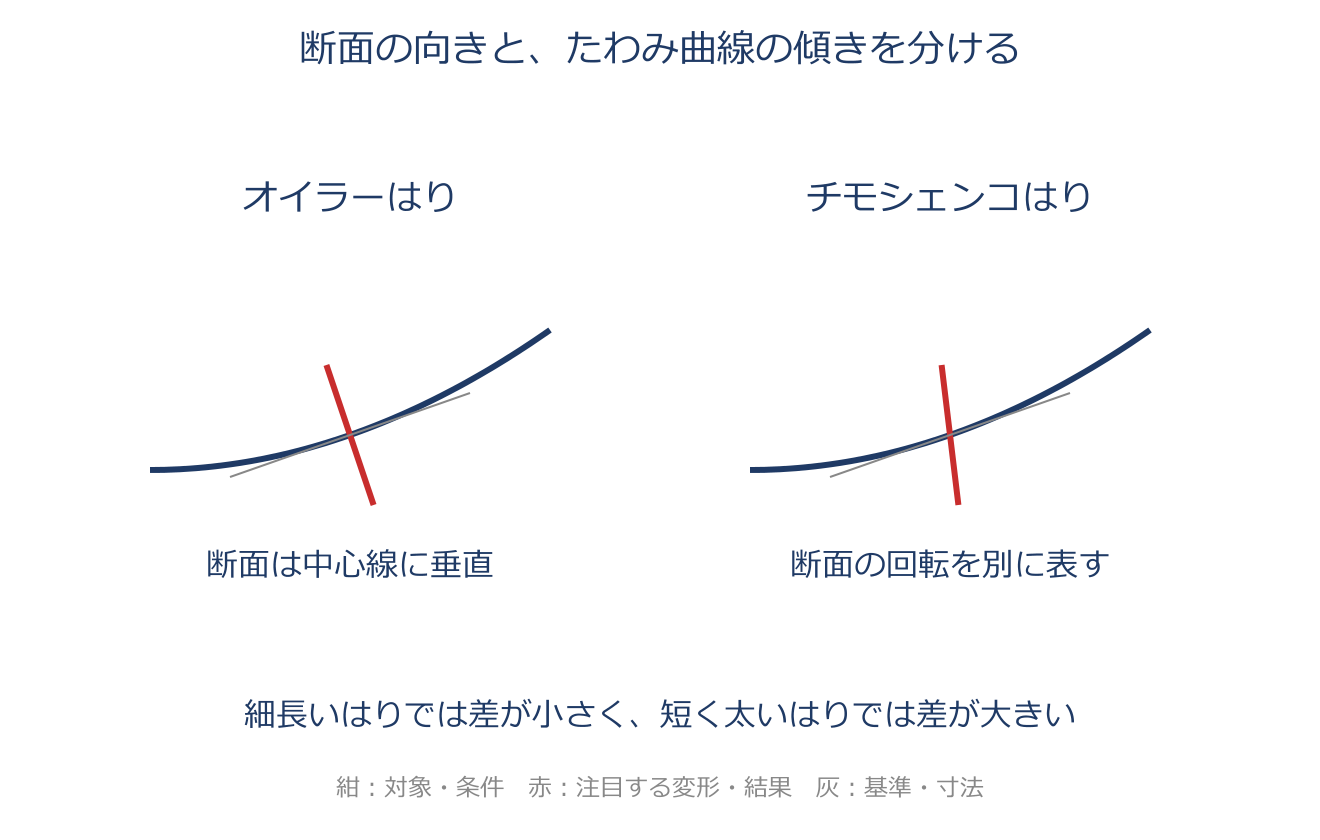
オイラーはり/チモシェンコはりのアプリ教材図
はりの曲げ振動には2つのモデルがあります。本章のオイラー(ベルヌーイ・オイラー)はりモデルは、せん断変形と回転の慣性を無視する、細長い薄いはり向けのモデルで、「変形前に中立軸に垂直だった断面は、変形後もまっすぐ垂直なまま」と仮定します。チモシェンコはりは、そのせん断変形と回転慣性もちゃんと考える、短く太いはりや高次の振動にも使えるモデルです。 無視するぶんオイラーはりは見かけ上かたくなり、固有振動数を実際より高めに見積もります。はりが長く(細長く)なるほど両者の差は小さくなり、ねじりについて同じ剛性・回転慣性を与える比較では、ねじり振動の固有振動数は両者で一致します。だから、細長いはりならオイラーで十分、ずんぐりした短く太いはりはチモシェンコ、と使い分けます。別の注意点として、採用した要素でねじりの回転慣性まで省略していると、試験で見えるねじれモードが解析で出ないこともあり、適当な節点に回転慣性を与える工夫が要ります。

具体例

細長い定規をゆっくり曲げる形では、断面は中心線にほぼ垂直を保ちます。一方、短く厚い部材では断面の傾きと中心線の傾きがずれ、せん断変形が効きます。同じ材料・寸法・支持条件で比較すると、この柔らかさを無視するモデルは曲げの固有振動数を高めに出す傾向があります。

適合要素/非適合要素
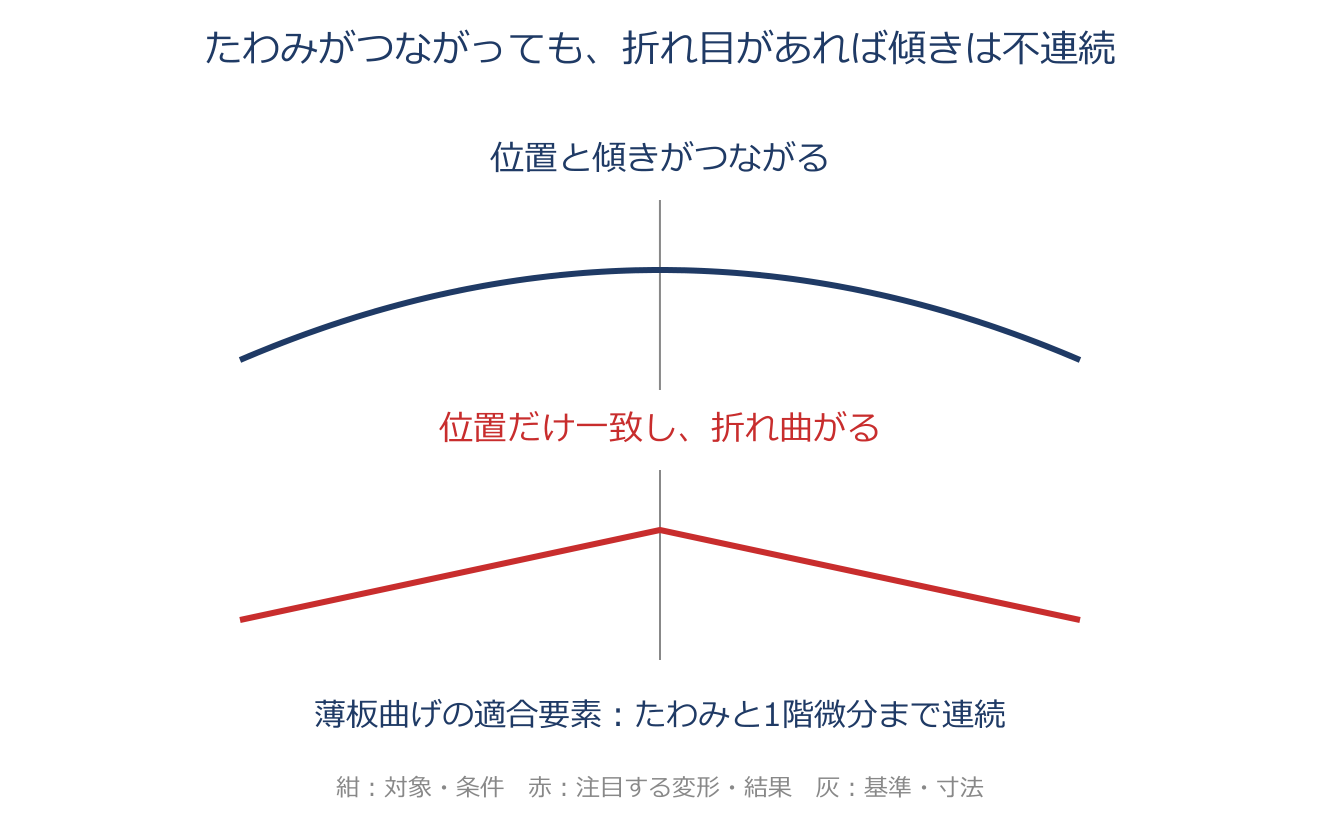
適合要素/非適合要素のアプリ教材図
隣り合う要素のつなぎ目で、変形が滑らかにつながっているか(連続性)を満たすのが適合要素、必ずしも満たさないのが非適合要素です。薄板の曲げでは、ひずみエネルギーにたわみの2階微分が出てくるため、つなぎ目でたわみだけでなく、たわみの傾き(1階微分=たわみ角)まで連続している必要があります。 要素境界のたわみ・たわみ角が、共有する節点の値だけで決まるように作れば連続になり、これが適合要素。適合な変位場に解を制限する標準的な変位法では、同じ質量・剛性を正しく積分した条件で「硬い解」となり、固有振動数を高めに出す傾向があります。一方、連続条件を満たす関数を見つけるのは難しいので、作りやすく実用十分な非適合要素がこのような板曲げで使われます。連続性が完全でなくても、整合性・安定性・収束性を確かめて用いることが前提です。

具体例

薄板曲げで、隣の要素とたわみはつながっていても、傾きが急に折れると、曲率を通常の曲げエネルギーとして扱えません。そのため適合な薄板要素では、たわみと傾きをつなぎます。棒の伸縮や通常の変位型ソリッドでは、同じ理由で傾きまで連続にする必要はありません。

h法/p法
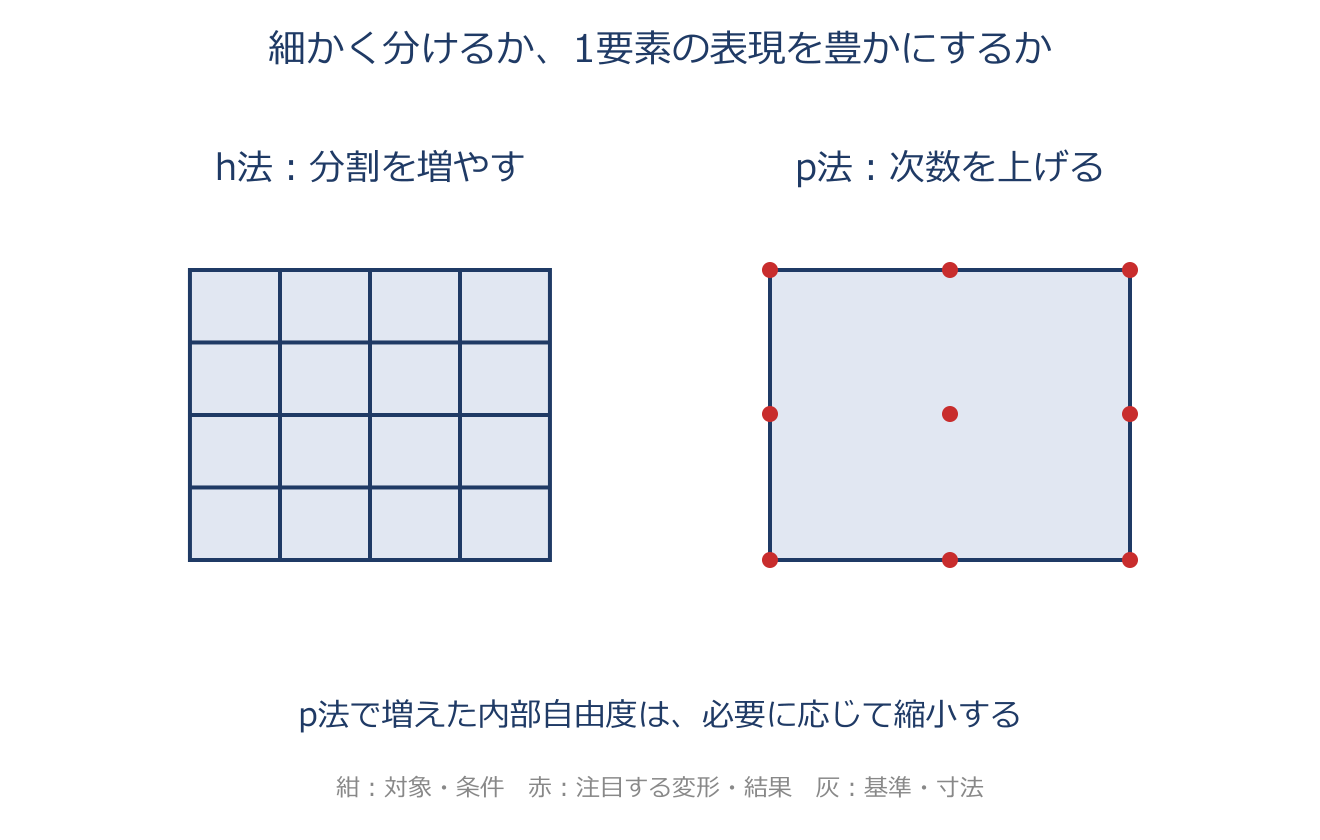
h法/p法のアプリ教材図
FEMの精度を上げるには2つの方向があります。h法は、形状関数の次数(補間の細かさ)はそのままで、メッシュを細かく分割して精度を上げるやり方です。応力が集中する場所だけ細かく割る、といった局所的な精度アップに向きます。 p法は、分割は変えずに形状関数の次数を上げて(高次の補間にして)精度を上げるやり方です。ただしp法は要素の内部に、節点以外の自由度が増える場合があるため、節点ごとの質量・剛性をそのまま知りたいときは扱いづらく、自由度を縮小して節点自由度に対応させる処理を使います。どちらも精度を上げる手段ですが、目的や計算量との兼ね合いで、細かく割る(h)か補間を賢くする(p)かを使い分けます。

具体例

1本の棒を2要素から4要素へ分け、各要素を一次のままにするのがh法です。2要素のまま一次補間を高次へ上げるのがp法です。高次化で内部自由度を導入する場合、必要に応じて縮小し、接続節点の自由度へまとめます。

ロッキング・板理論・アワーグラスモード
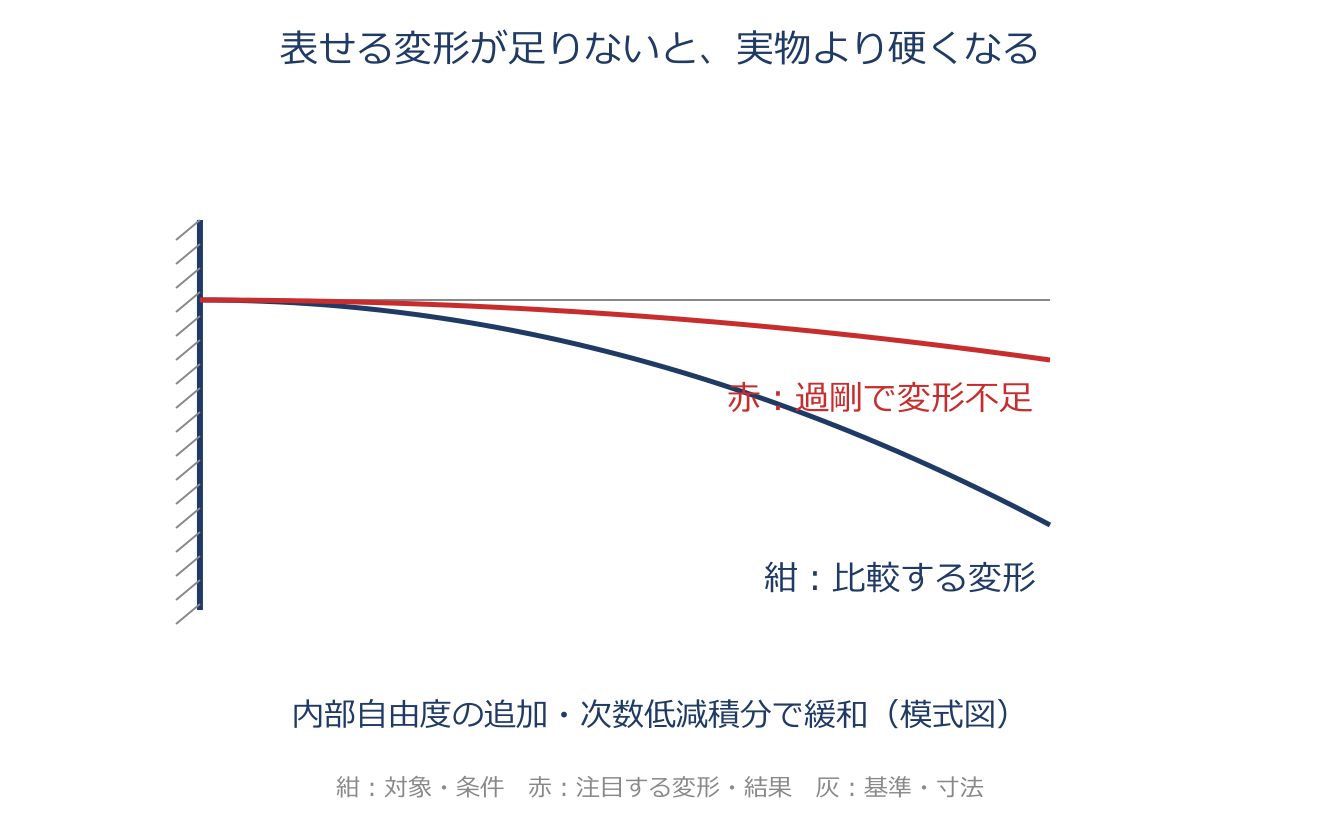
ロッキング・板理論・アワーグラスモードのアプリ教材図
変位をもとに組むFEMでは、要素が本来の変形をうまく表せず、剛性を実際より高く(硬く)見積もってしまうことがあります。これがロッキングで、せん断変形で起きるせん断ロッキングと、非圧縮材で起きる体積ロッキングがあります。板の曲げには、面外せん断を無視する薄板向けのキルヒホッフ・ラブ理論と、せん断も考える厚板向けのミンドリン・ライスナ理論があり、ミンドリン要素を薄い板に使うとせん断ロッキングが出がちです。 回避策は、要素に内部自由度を足して変形を表せるようにするか、剛性行列を作る積分の次数をわざと下げる次数低減積分で、硬くする原因の成分を消すこと。ただし低減積分には副作用もあり、ひずみエネルギーにほとんど寄与しない偽の変形(砂時計のような形=アワーグラスモード)が抑えられずに残ることがあるので、その制御(スタビライズ)が必要になります。

具体例

曲がるはずの薄い部材がほとんど曲がらないならロッキングを疑います。低減積分で改善しても、今度は波打つ偽の変形が出る場合があります。低減積分だけで解決したとせず、変形形状と、アワーグラスなどの人工的なエネルギーの大きさを確認します。

第4章 結合・境界部のモデリング

偶力とモーメント励振
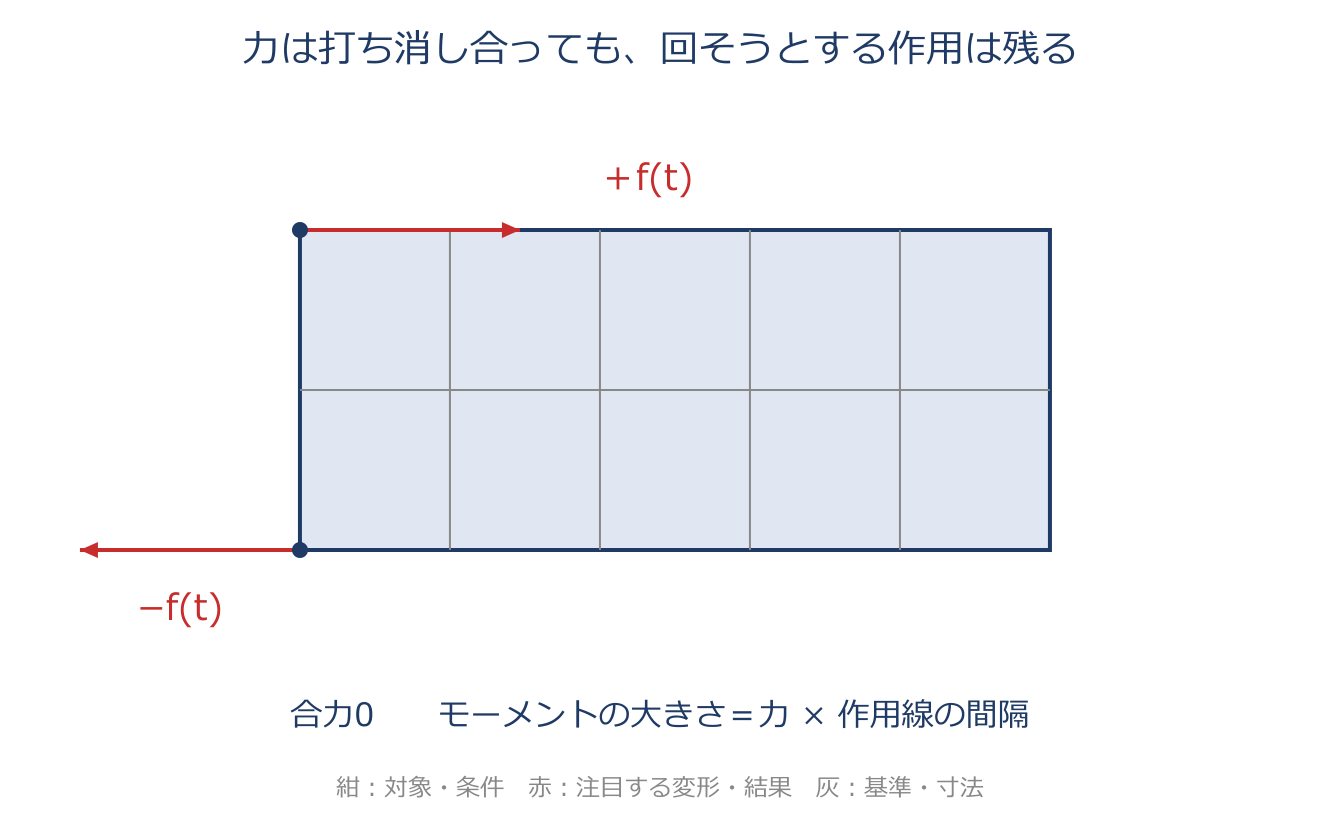
偶力とモーメント励振のアプリ教材図
平行で作用線が離れた、大きさが同じで向きが反対の1組の力を偶力といいます。少し離れた2点に逆向きの力を与えると、力を合計すると0(全体を押し流す作用はない)なのに、回転させようとする作用(モーメント)だけが残ります。FEMでは、並んだ2つの節点に逆向き・等大の力 $+f_0\cos\omega t$ と $-f_0\cos\omega t$ を与えると、その端は回転方向に揺さぶられる「モーメント励振」を受けます(横にまるごとずらす「せん断励振」ではありません)。 回転方向に振動を入れたいときに使う、基本的なテクニックです。合力が0でも回転の作用だけ残るのが偶力のミソで、ドアノブを両指でつまんで回すときのように、逆向きの力の対が回転を生みます。

具体例

大きさ $F=10\,\mathrm N$ の逆向きの力を、作用線の間隔 $d=0.2\,\mathrm m$ で加えると、合力はゼロ、偶力のモーメントは $M=Fd=2\,\mathrm{N\,m}$ です。ここで使う距離は、2点の距離ではなく作用線どうしの垂直距離です。

ボルト締結の固着範囲モデル化
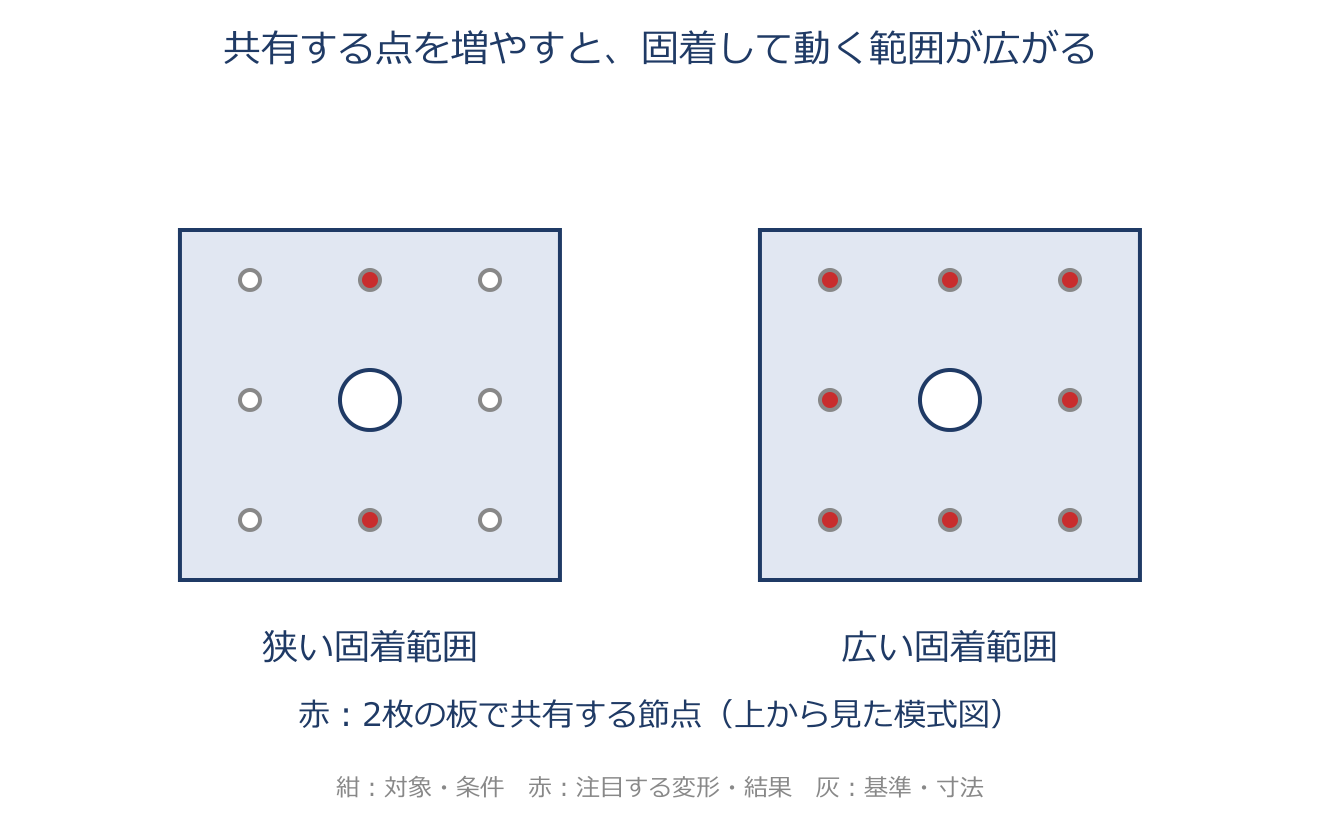
ボルト締結の固着範囲モデル化のアプリ教材図
2枚の板をボルトで締めた部分は、どれくらいの範囲ががっちりくっついているか(固着範囲)で固有振動数が変わります。これをモデルで表すには、ボルト付近の接触面で、上下両方の板の節点を共有(一体化)させて「くっついている」状態を作ります。 そして共有する節点の個数を増やしたり減らしたりすると、モデル上の固着範囲を調整できます。個数を増やせば広くがっちり、減らせば狭くゆるく、というイメージです。実際には実験で測った固有振動数にモデルが合うように、共有する節点の数を決めます。ボルト1本でも、周りのどこまでが一緒に動くかで硬さが変わるので、固着範囲を表すモデルパラメータとして調整します。実際のボルト軸力や滑りを直接計算しているわけではありません。

具体例

ボルト周囲の2点だけを共有するモデルと、周囲の8点を共有するモデルでは、一緒に動く範囲が変わります。ただしメッシュを細かくして節点数が増えただけでは締結が強くなったとはいえません。実物の固着範囲と、複数の振動数・モード形を照合して決めます。

大質量法
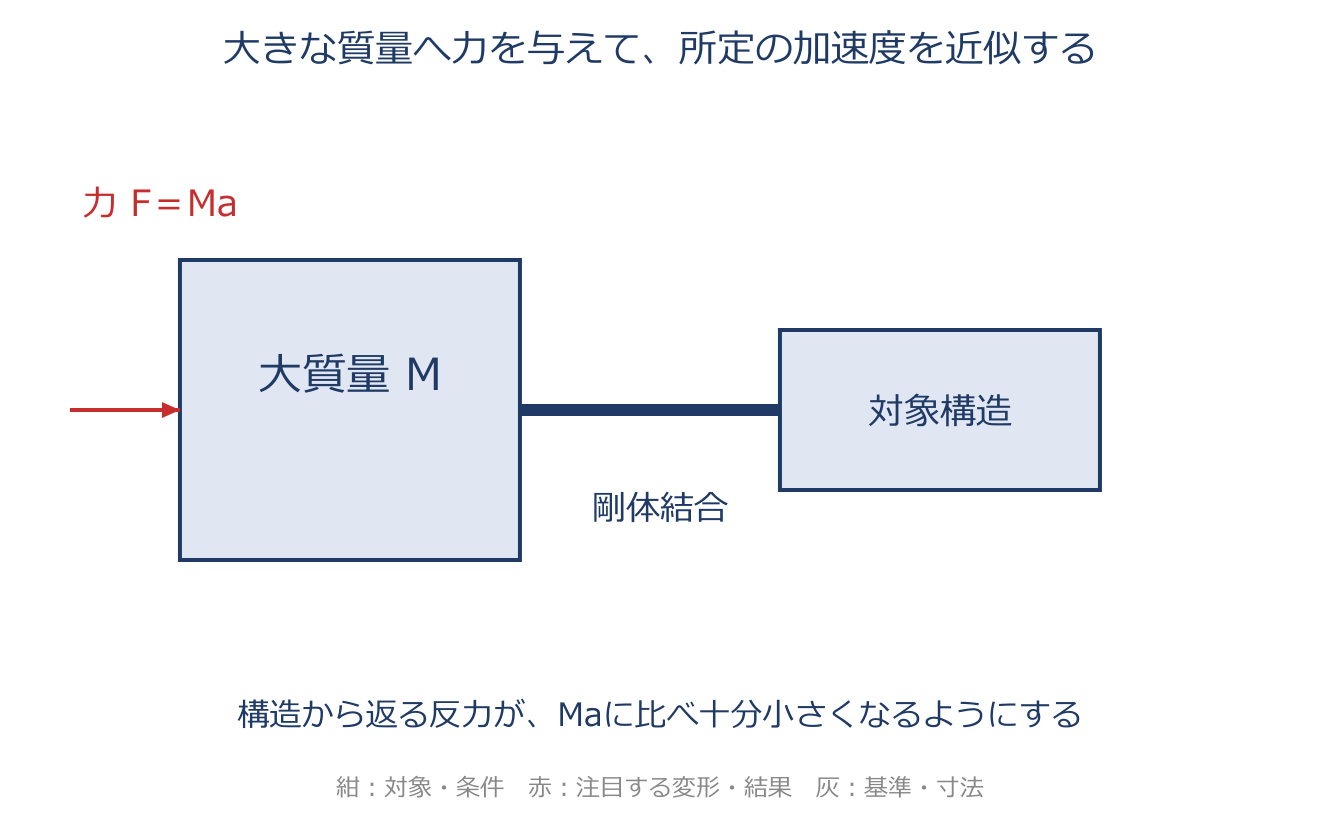
大質量法のアプリ教材図
加速度で揺さぶる加振(加速度加振)を、FEMで手軽に近似する手法です。加振したい場所に、解析対象よりずっと大きな仮想の質量を置き、それを剛体要素で構造の加振部位につなぎます。この大質量に力 $F$ を加えると、加速度は $a\approx F/M$ で決まり、それがほぼそのまま構造へ入力されます。 ミソは質量がとても大きいこと――構造から多少の反作用を受けても、大質量の加速度はほとんど変わらないので、狙った加速度を安定して与えられるのです。使い方は分かりやすく、目的の加速度波形に見合う力(目的加速度×大質量)を与えればよいだけ。力入力を用いて所定の加速度を近似する工夫です。 仮想質量を極端に大きくすると数値条件が悪化するため、入力加速度の近似誤差と計算の安定性を確かめます。

具体例

$M=10000\,\mathrm{kg}$ に $a_0=2\,\mathrm{m/s^2}$ を与えたいなら、$F=Ma_0=20000\,\mathrm N$。構造の反力が逆向きに $100\,\mathrm N$ なら、実際の加速度は $(20000-100)/10000=1.99\,\mathrm{m/s^2}$ です。反力が入力をどれだけ変えるかで近似精度を確かめます。

接触解析(マスター・スレーブ/ペナルティ法・初期貫入)
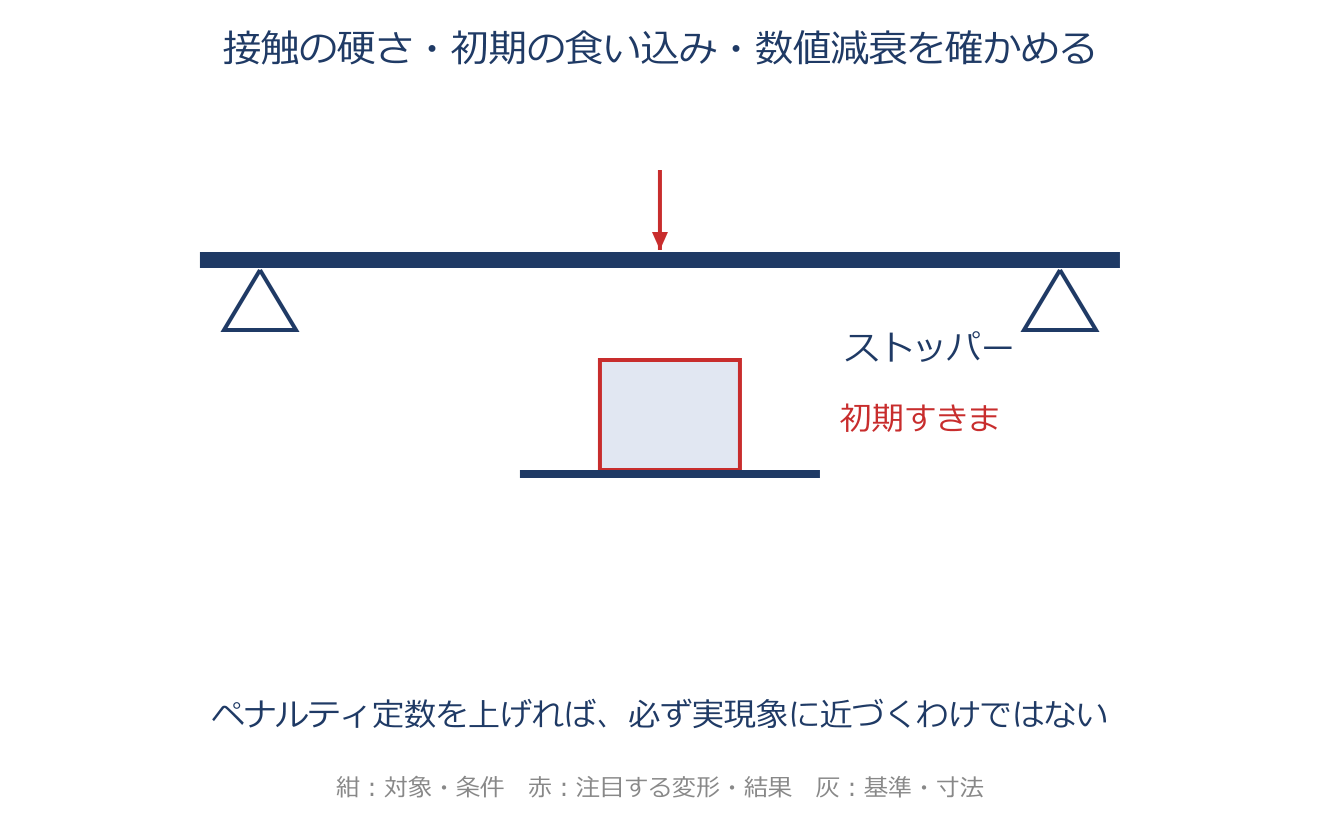
接触解析(マスター・スレーブ/ペナルティ法・初期貫入)のアプリ教材図
ストッパーが当たるように、部品どうしがぶつかって接触する現象を扱うのが接触解析です。接触する面はマスター面とスレーブ面に役割分けしますが、どちらにするかは面積の大小ではなく、メッシュの切り方・節点・接触面の形から効率のよいほうを選びます。接触の表し方の一つがペナルティ法で、相手面に少し食い込むのを許し、食い込んだぶんをばねのように押し返します。 ただしこのばね定数(ペナルティ定数)を大きくしすぎると、偽の高周波振動が出てしまうので注意。さらに、解析の最初から2部品が触れていると、座標のわずかな誤差で食い込んだ状態(初期貫入)が生じ、余計な初期反力が出ます。対策は、差し支えない範囲で初期座標をずらして食い込みを消すか、まず第1段階でそっと接触させた結果を、第2段階(過渡応答)の初期条件にすること。接触直後の力のピークは時間刻みやペナルティ定数に左右されるので、物理的な妥当性を確かめてから設計に使う点も大事です。

具体例

ペナルティ剛性 $k_p$ で食い込み量 $g$ を押し戻すなら、反力の大きさは $F\approx k_pg$ です。$k_p$ を10倍にすると、同じ反力に必要な食い込みは10分の1になりますが、接触の高い固有振動数も生じやすくなります。定数を大きくするだけで精度が保証されるわけではありません。

結合部モデル化の使い分け
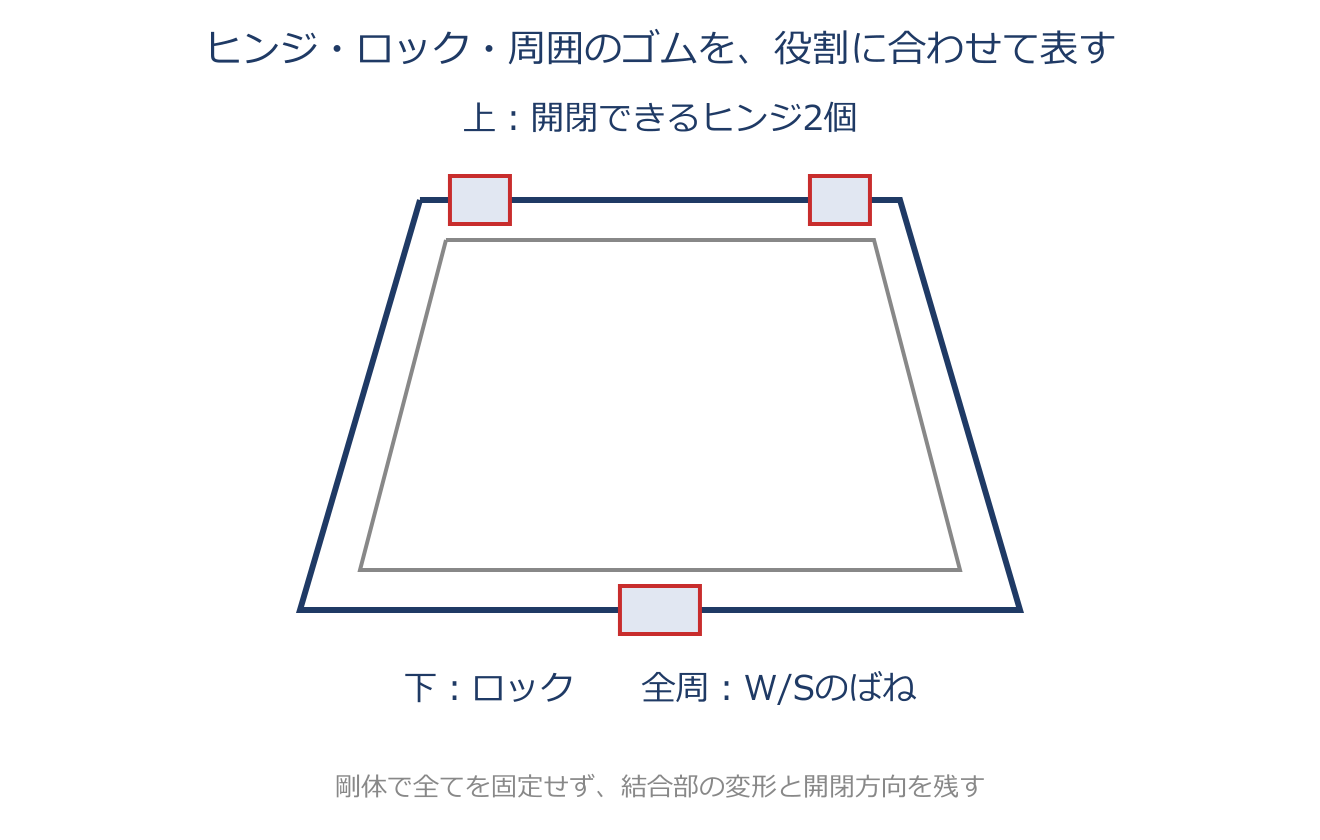
結合部モデル化の使い分けのアプリ教材図
部品どうしの結合部は、「そこが伝える力の性質」に合わせて表し分けます。面で接触してモーメント(回転させる力)まで伝えるような結合(ヒンジやロックなど)は、変形も含めて詳しく表す必要があるので、板要素とはり要素を組み合わせて詳細にモデル化します。 ヒンジは実車どおりドアが開く向きに回転できる境界条件にして、実物と条件を合わせます。一方、幅の狭いゴム(車のウェザーストリップなど)のように、長手まわりのモーメント伝達が小さく、並進力どうしの連成も小さい結合は、ばね要素で表せば十分です。要は「モーメントまで伝える硬い結合は詳細に、力をやんわり伝える柔らかい結合は簡易に」という使い分け。細かく作りすぎると工数も計算時間も膨らむので、伝わる力の性質を見極めて必要なところだけ丁寧に作るのがコツです。

具体例

ドアのヒンジを全方向固定すると、開閉方向の回転まで消してしまいます。一方、周囲の細いゴムシールに同じ詳細モデルを使う必要はありません。開閉回転を許すヒンジと、主に押し戻す力を伝えるシールの役割を分けます。

車両下部加振の境界条件
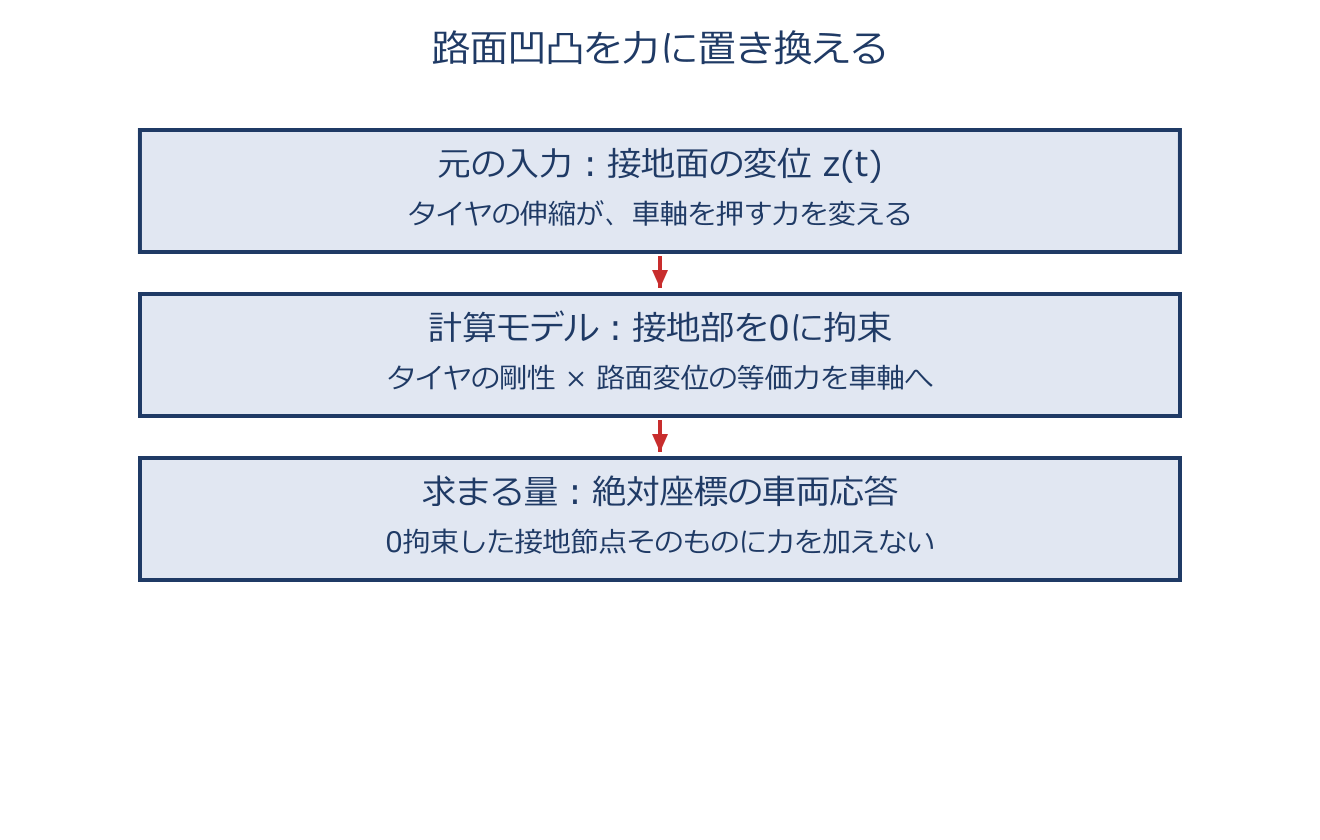
車両下部加振の境界条件のアプリ教材図
タイヤや車体の下から入る加振を、手間を減らしつつ正しく解くための境界条件の選び方です。路面の凹凸による走行振動では、タイヤが接地する節点の上下変位を0に拘束し、車軸側の節点に「タイヤ剛性 × 路面凹凸の変位」で決まる等価力を加えるのが、本章のばねによる路面入力モデルでは簡便です(拘束せずに力を加える方法は、車軸の変位しだいで力を決めねばならず手間がかかる)。 アイドリング時のエンジン起振力では、タイヤやサスペンションも含めてモデル化し、タイヤの接地面を拘束したうえで、エンジンにモーメントを加えます。また、対象の振動数帯で、その先の動きを無視できるほど十分に剛性が高い支持側の部材はカット断面を拘束し、剛性が足りない部材だけを弾性体としてモデル化すると、工数も計算時間も減らせます。全部を丁寧に作るのではなく、効く所だけ弾性体にして残りは拘束する、という割り切りが大事です。

具体例

タイヤばねの剛性 $k_t=200000\,\mathrm{N/m}$、路面変位 $z=0.001\,\mathrm m$ なら等価力は $k_tz=200\,\mathrm N$。計算上の接地点を固定し、この力を車軸側へ与えます。固定した接地点そのものへ力を与えても、その自由度は動かず反力になるだけです。

第5章 構造複合系の解析

Guyanの静縮小
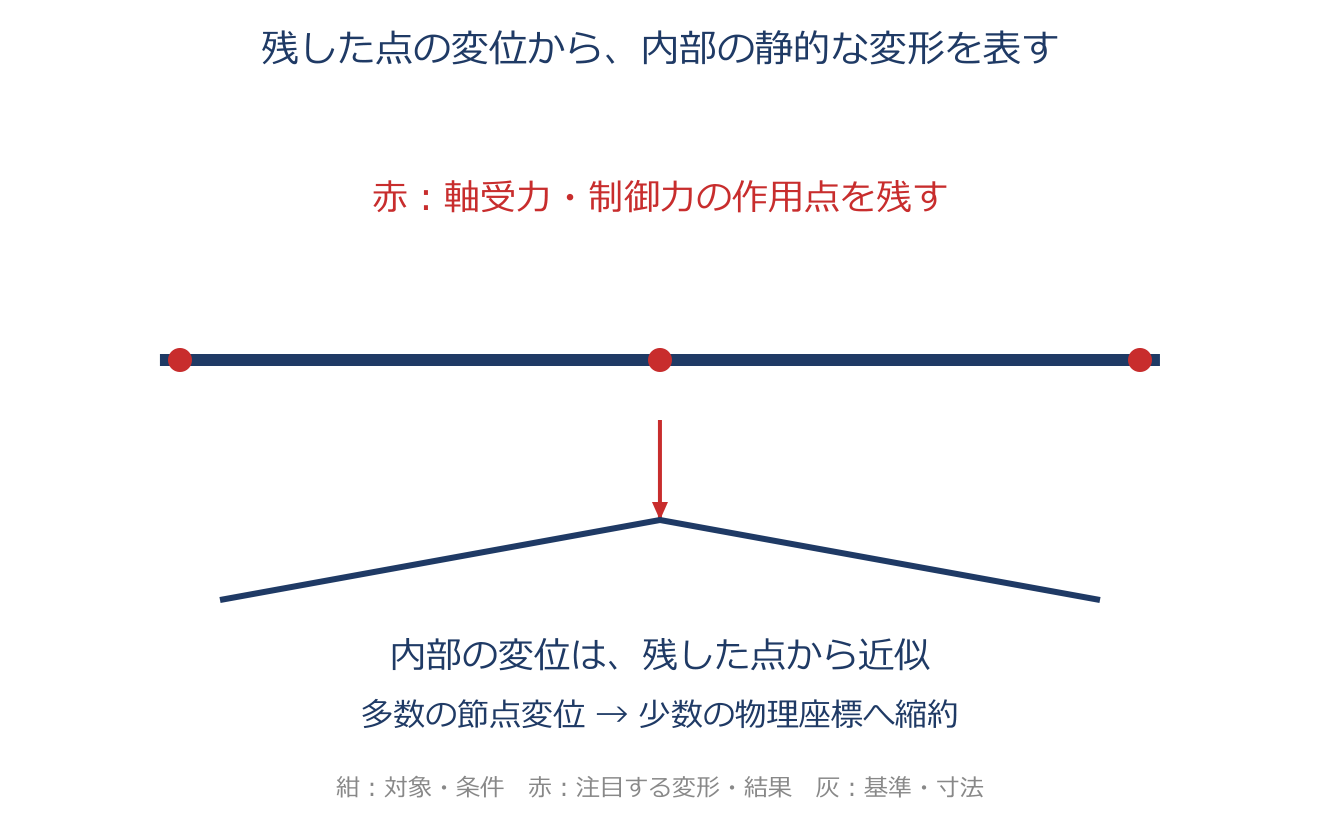
Guyanの静縮小のアプリ教材図
大きな機械を有限要素で細かく分けると、節点(計算点)の数が膨大になり、解くのに時間がかかります。そこで、本当に注目したい少数の節点(マスター節点)だけを残し、残り(内部節点)を消して方程式を小さく作り直すのが縮小法で、その最も素朴なものがGuyanの静縮小です。 考え方は単純で、消したい内部節点の動きを『マスター節点が静かに動いたときに、ばねのように弾性的につられて動く分』だけで近似します(=力の速い出入りは無視し、静かなつり合いだけで内部を決める)。こうすると未知数はマスター節点だけになり、計算量が大きく減ります。マスター節点には、設計者が扱う力(軸受の力や制御の力)がかかる節点を選んでおくと後の計算で扱いやすくなります。不つり合い力がかかる節点は、必ずしもマスターに選ぶ必要はありません。

具体例

内部の釣合いが $K_{ic}u_c+K_{ii}u_i=0$ なら、$u_i=-K_{ii}^{-1}K_{ic}u_c$。例えば $-100u_c+200u_i=0$ なら $u_i=0.5u_c$ です。内部の慣性力を無視して作った変換なので、高い振動数でも常に正確というわけではありません。内部に外力がある場合は、その等価な荷重も縮小後へ反映します。

ジャイロ項(ジャイロモーメント)
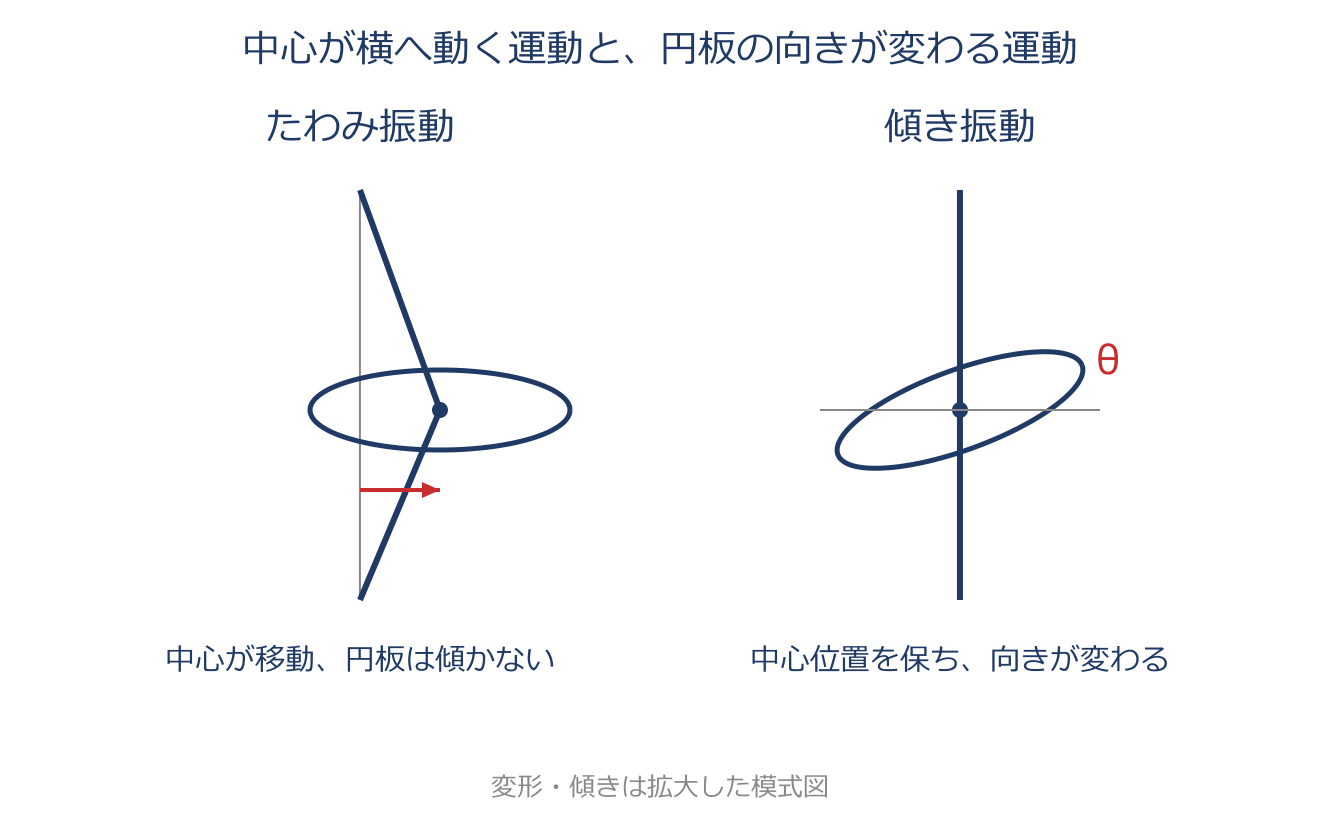
ジャイロ項(ジャイロモーメント)のアプリ教材図
傾き振動の式で$\theta_x$と$\theta_y$をつなぐ項$I_p\omega\dot{\theta}_y$と$-I_p\omega\dot{\theta}_x$をジャイロ項といいます。回っているコマが倒れそうで倒れず首を振る(みそすり運動)のと同じで、回転体は軸方向に角運動量$I_p\omega$を持ち、その向きを変えようとすると抵抗するようなモーメント(ジャイロモーメント)が生まれます。 これがジャイロ項の正体です。見た目は傾く速さ$\dot{\theta}$に比例するので減衰(エネルギーを食う項)に似ていますが、エネルギーは散逸させず、むしろ復元力(戻そうとする力)の性質を変えます。だから固有振動数が回転数に依存し、前向きと後向きで値が分かれるのです。運動方程式を行列で書くと、この項の係数は転置すると符号が反転する反対称行列になります。回転が止まる($\omega=0$)とこの項は消え、連成もなくなります。

具体例

ジャイロ項の仕事率に対応する和は、$\dot\theta_x(I_p\omega\dot\theta_y)+\dot\theta_y(-I_p\omega\dot\theta_x)=0$ です。2項が打ち消し合うので散逸しません。粘性減衰の $c\dot x^2\ge0$ とは、この点が異なります。

前向き・後向きふれまわりと極慣性モーメントの影響
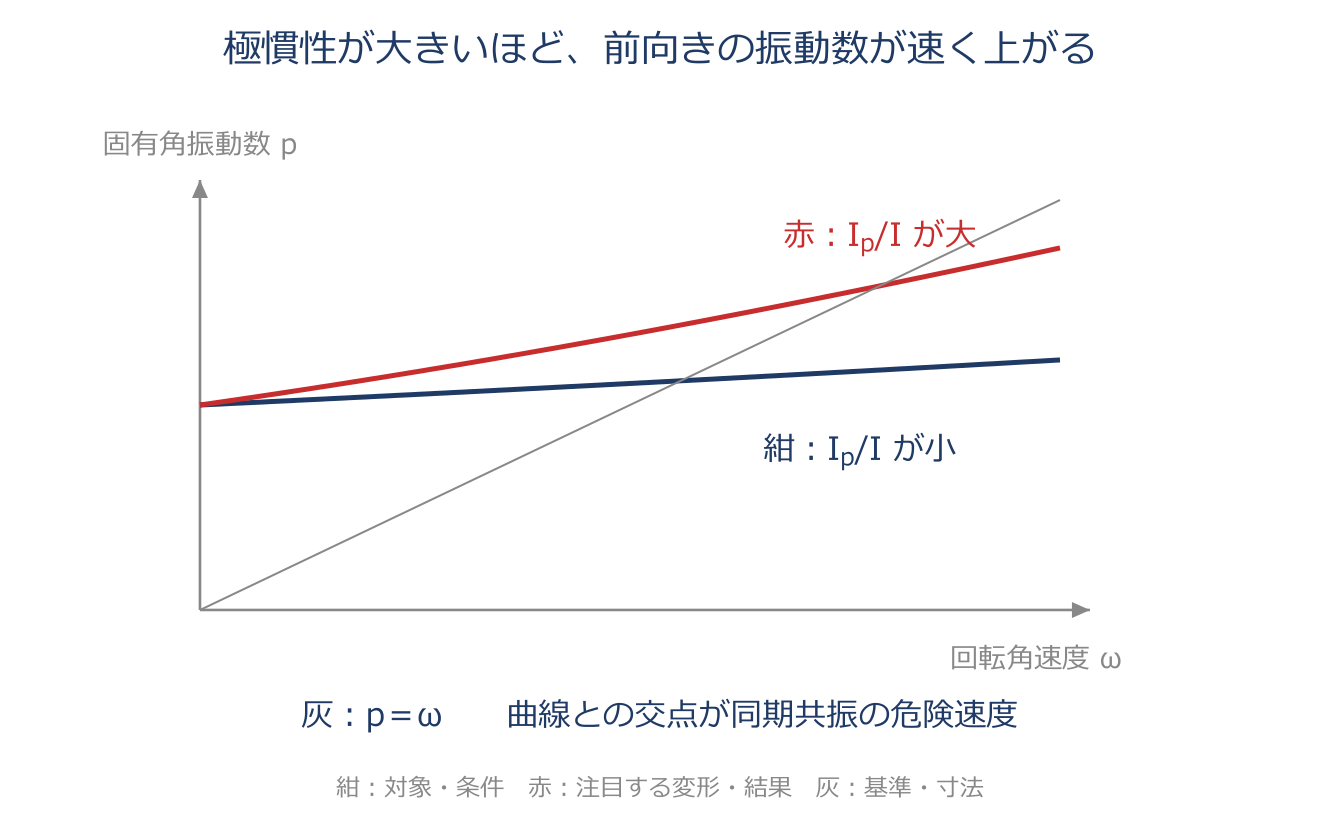
前向き・後向きふれまわりと極慣性モーメントの影響のアプリ教材図
傾き振動で分かれる二つの固有振動数は、振れ回る『向き』の違いに対応します。軸の自転と同じ向きに振れ回るのが前向き(前回り)、逆向きが後向き(後回り)です。ジャイロ効果のため、回転数を上げると前向きの固有振動数は上がり、後向きは下がる、というように別々に変化します。回転数を横軸、固有振動数を縦軸にして描くと、固有振動数と回転数が一致して共振する回転数(危険速度)を読み取れます。 ここに効くのが回転体の平たさを表す極慣性モーメント$I_p$です。$I_p$が直径まわりの慣性モーメント$I$より小さい範囲では、前向きふれまわりの固有振動数が回転数とともに変わる度合いは$I_p$が大きいほど急で、強制振動での危険速度も$I_p$が大きいほど高くなります。形状の影響は $I_p$ と $I$ の比で判断します。薄い円板では $I_p/I$ が大きくなりますが、上の危険速度の比較は $I_p<I$ の範囲の結果です。

具体例

本章の傾きモデルで $I_p<I$ のとき、前向き同期の危険速度は $\omega_c=\sqrt{k_\theta/(I-I_p)}$ です。$I=1$、$k_\theta=100$ として、$I_p=0.2$ なら約 $11.18\,\mathrm{rad/s}$、$I_p=0.5$ なら約 $14.14\,\mathrm{rad/s}$。他の量を同じにすると、極慣性が大きいほど交点が高速度側へ移ります。

内部減衰と外部減衰
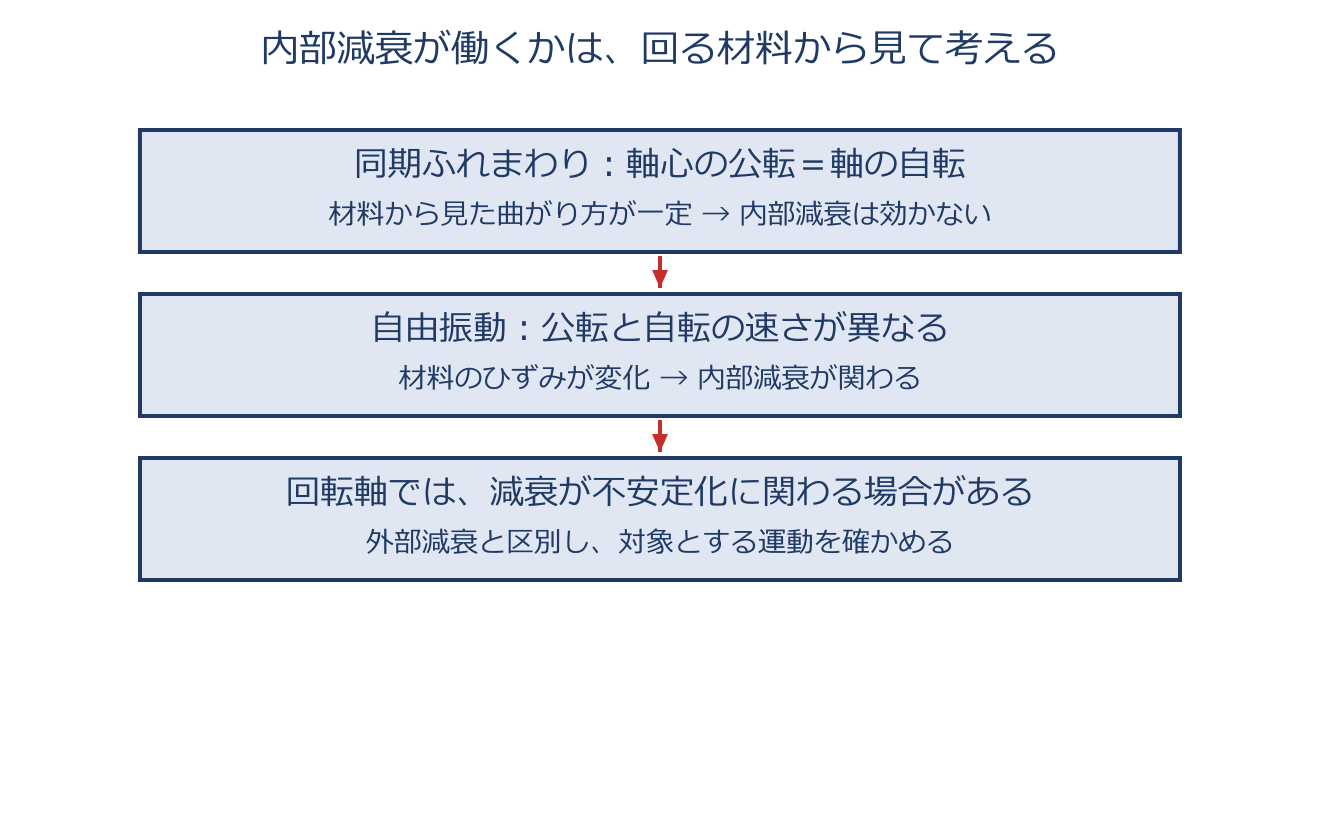
内部減衰と外部減衰のアプリ教材図
回転軸系の減衰(振動を弱めるはたらき)は、ふつうの往復振動とは違う振る舞いをするので、二つに分けて考えます。内部減衰は、軸と同じ速さで回る部分どうしの間に生じる減衰で、軸の材料そのものの内部摩擦や、一緒に回る部品どうしのこすれがこれにあたります。やっかいなことに、自由振動に対しては『軸の振れ回る速さと回転の速さの差』が原因で働き、ある回転数を超えると逆に振動を大きくして系を不安定にする(発散させる)ことがあります。 一方、等方な線形軸の前向き同期ふれまわりを仮定した不つり合い定常強制振動では、回る部品どうしに相対的なずれが生じないため、振幅の大きさには影響しません。外部減衰は、回る部分と止まっている部分の間に生じる減衰で、回転体とまわりの空気の抵抗や、静止した軸受・ダンパによる減衰がこれにあたります。内部減衰と違い、本章の理想的な外部粘性減衰は安定化する向きに働くので、十分に確保することが安定運転の鍵になります。

具体例

軸の自転と前向きふれまわりが同じ速さなら、材料から見た曲がり方は一定です。理想的な同期定常応答では内部減衰が働きません。一方、両者の速さが違う自由振動では材料のひずみが変化し、回転を維持する駆動から振動へエネルギーが移る場合があります。

モード減衰比の合成と損失係数
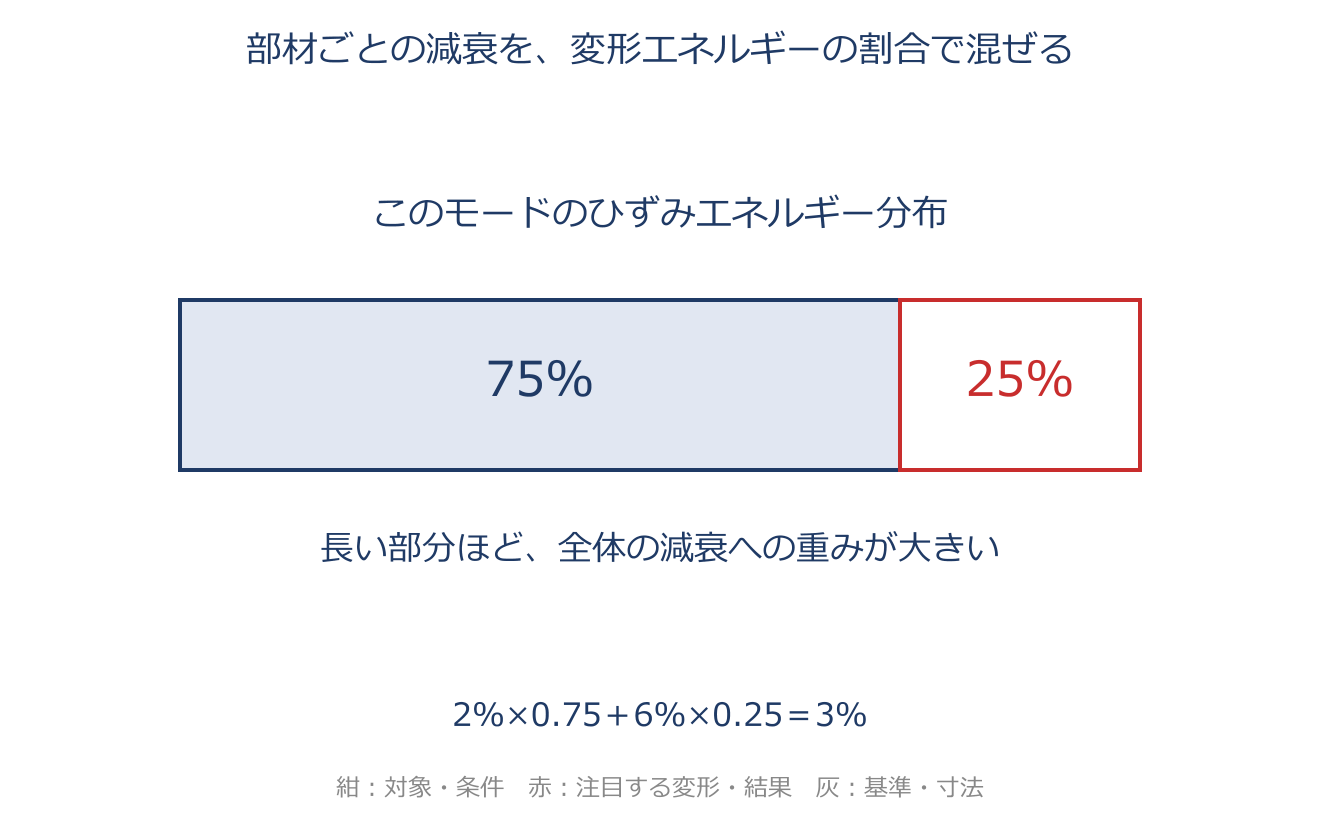
モード減衰比の合成と損失係数のアプリ教材図
いくつもの部材が連結した構造や、場所ごとに減衰の効き方が違う構造で、系全体の各振動モードの減衰比を小減衰で近似する方法です。手順は、まず部材(要素)ごとに減衰比を決め、固有値解析で各モードの『ひずみエネルギー分布』(そのモードでどの部材にどれだけ変形エネルギーがたまるか)を調べ、それを重みにして部材ごとの減衰比を加重平均します。 要するに、そのモードでよく変形する部材の減衰ほど、全体の減衰に強く効く、という考え方です。制振材料を貼る場合も同じで、材料単体の制振能力は損失係数という量で表され、制振材を含む各部のひずみエネルギー分布を評価して重み付けして、製品全体のモード減衰比を見積もります。小減衰では損失係数 $\eta$ と減衰比の関係は $\eta\approx2\zeta$ です。変位の大きさだけでなく、制振材にひずみエネルギーが蓄えられる位置かどうかで効き方を判断します。

具体例

あるモードのひずみエネルギーが部材Aに75%、Bに25%あり、減衰比がそれぞれ2%、6%なら、$\zeta\approx0.75\times0.02+0.25\times0.06=0.03$、約3%です。図の長さは部材の寸法ではなく、そのモードのエネルギー割合を表します。

幾何剛性(吊り橋ケーブルの例)
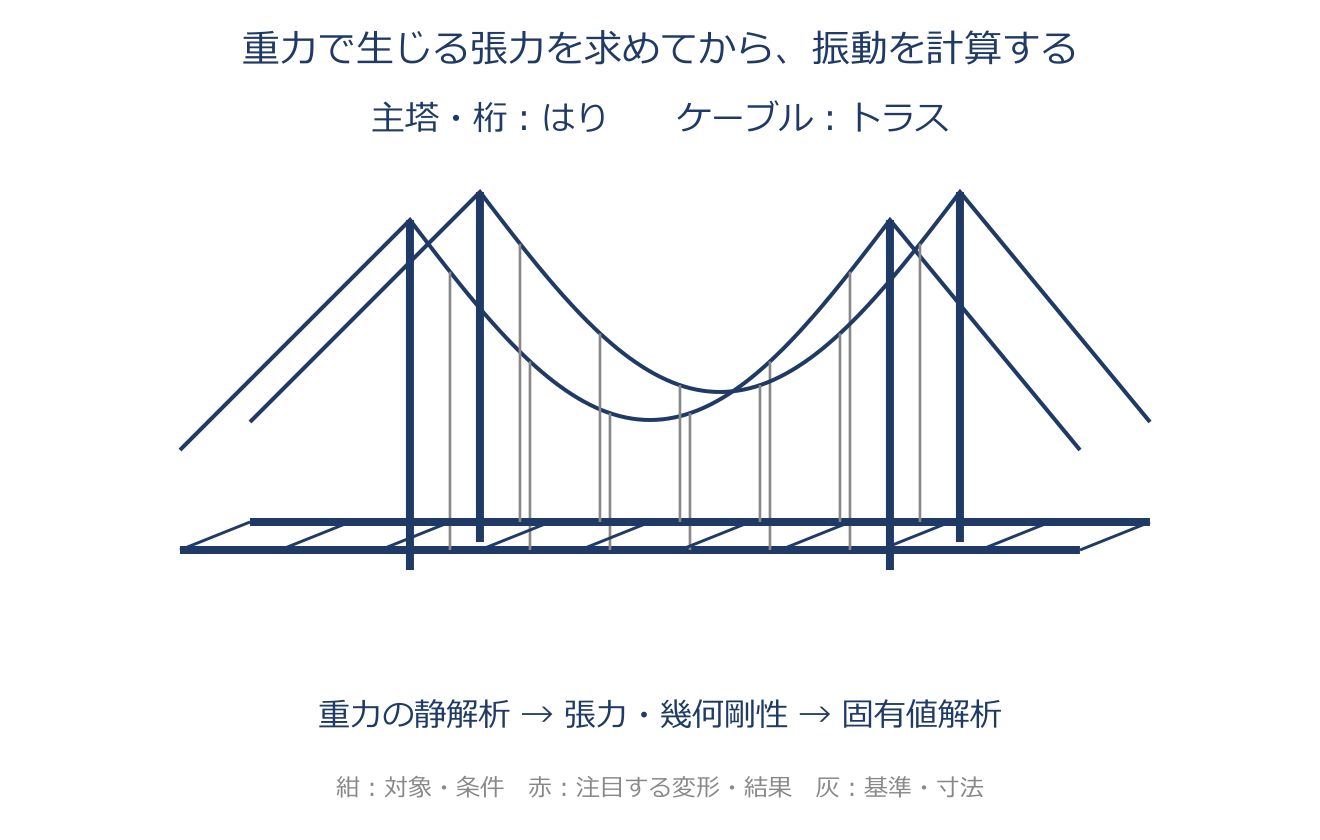
幾何剛性(吊り橋ケーブルの例)のアプリ教材図
ピンと張った弦やケーブルが、張られていないひもより横揺れしにくいのは、張力(引張力)がたわみを元へ戻そうとするからです。このように、部材にかかる張力や面内の力によって横方向のたわみに対する剛性(硬さ)が変わる効果を幾何剛性といいます。引張力が働くと剛性が増えて固有振動数が上がり、逆に圧縮力が働くと剛性が減って下がります。 張力が大きくて無視できない構造では、いきなり固有値解析をしても正しい結果が出ません。正しい順序は、まず重力などをかけた静解析で各部材に生じる張力(初期応力)を求め、それを幾何剛性として取り込んでから固有値解析を行うことです。吊り橋を、橋桁・主塔をはり要素、ケーブルをトラス要素で表した立体骨組み(魚骨モデル)でも、まず重力で大きな張力を出し、その幾何剛性を反映してはじめて実際に近い固有振動数が得られます。

具体例

弦の固有振動数は、張力 $T$ について $f_n=(n/2L)\sqrt{T/\mu}$。同じ長さ $L$ と線密度 $\mu$ なら、張力を4倍にすると振動数は2倍です。張力を入れ忘れると、この横方向の剛性そのものを欠いたモデルになります。

ベルヌーイ・オイラーはりとチモシェンコはり
ベルヌーイ・オイラーはりとチモシェンコはりのアプリ教材図
はりの曲げ振動を表す理論には二つの段階があります。基本のベルヌーイ・オイラーはりは、『変形する前に中立軸に垂直だった断面(切り口)は、変形した後も曲がった中立軸に垂直なまま』と仮定します。これは厚み方向のせん断変形(切り口がずれる変形)を無視することを意味し、細長いはりの曲げならこれで十分な精度が出ます。 しかし、太くて短いはりや、高い次数の振動では、せん断のずれが無視できなくなります。そこで使うのがチモシェンコはりで、『断面は平面を保つが、その回転角を中立軸の傾きと独立に扱う』としてせん断変形を取り込みます。その分だけ太短いはりや高次モードで精度が上がります。ただし自動車骨格のように2軸対称でない中空断面を組み合わせた構造では、これでも正確に表しにくく、面として形をとらえるシェル要素でモデル化する方法がとられます。

具体例

細長い部材の低次曲げではオイラーはりで十分なことがあります。短く厚い部材や高次曲げでは、せん断変形・回転慣性を考えるチモシェンコはりを検討します。中空断面そのものが潰れる変形は、はりの断面回転とは別なので、シェルなどで形を残します。

ワーピング(反り)とワーピング拘束
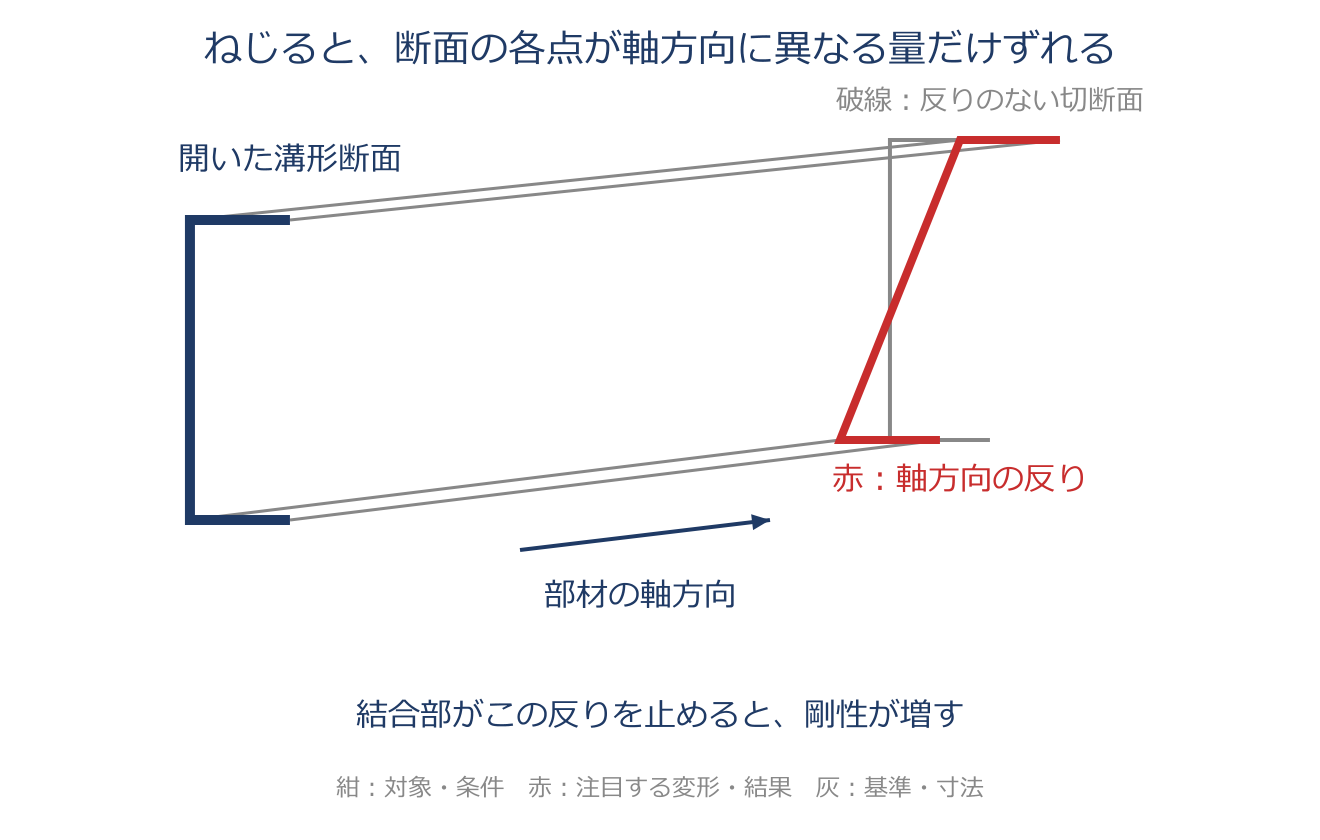
ワーピング(反り)とワーピング拘束のアプリ教材図
ワーピングとは断面の『反り』のことです。溝形(コの字形)のように一部が開いた断面(開放断面)の部材は、ねじりなどを受けると断面の各点が部材の軸方向へ異なる量だけずれ、切り口が平面でなくなる反り変形(ワーピング)を起こします。このとき、反ろうとする端が結合部でほかの部材にがっちり抑え込まれる(ワーピング拘束)と、その部分は自由に反れないぶん硬くなり、剛性が増加します。 厄介なのは、この剛性増加を細長い棒とみなすベルヌーイ・オイラーはり要素では正確に表せないことです。面として形をとらえるシェル要素のほうが、開放断面の反りと、その拘束による剛性増加を、形状と境界条件を適切に与えることで表現できます。だから開放断面を含む車体フレームなどでは、結合部をシェル要素でモデル化します。

具体例

コの字の薄板をねじると、切り口の点が同じだけ進まず、軸方向にずれます。端部を自由に反らせる場合と、厚い結合板で反りを止める場合では剛性が異なります。同じ断面寸法でも、結合部の拘束を無視すると振動数が変わってしまいます。

タイヤの幾何剛性(法線圧力・伸張力)
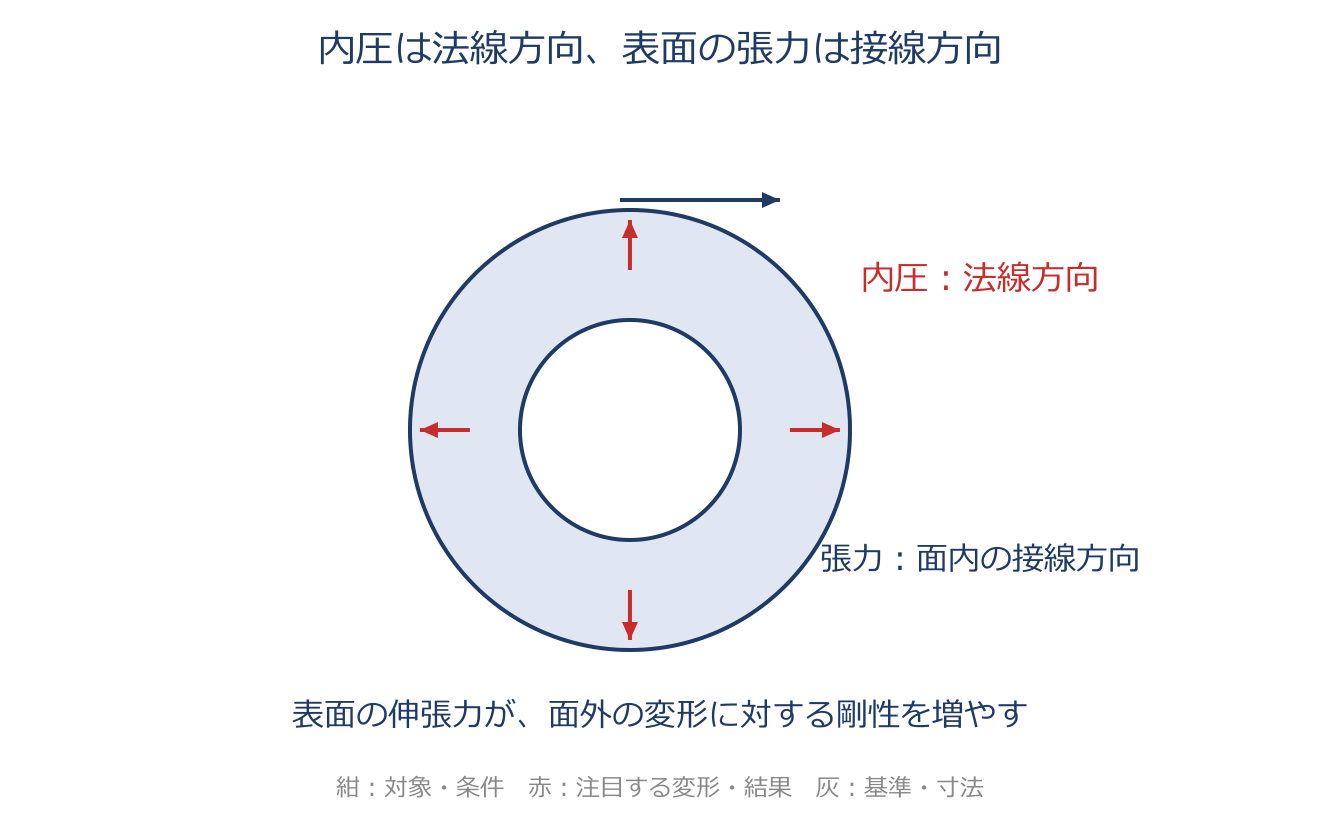
タイヤの幾何剛性(法線圧力・伸張力)のアプリ教材図
空気を入れたタイヤが横からの力でつぶれにくいのは、内圧による張力が効いているからで、これも幾何剛性の考え方でモデル化します。手順は、タイヤ内側の表面要素に、面に垂直な向き(法線方向)へ空気圧をかけて幾何剛性を計算します。 外側にふくらんだ(凸の)タイヤの内側に正の圧力をかけると、凸がさらにふくらむ向きに変形して表面が引き伸ばされ、板要素に伸張力(引張力)が生まれます。この伸張力は、力の向きと垂直な方向のたわみに対して元へ戻そうと働くので、タイヤの面外剛性(表面の法線方向へのたわみに対する硬さ)が増えます。風船を強くふくらませるほど表面が張って固く感じるのと同じ理屈です。

具体例

圧力の向きは面に垂直ですが、その結果として表面には面に沿う張力が生まれます。圧力と張力を同じ向きの力と混同しないことが重要です。膨張後の応力状態を静解析で求め、その幾何剛性を振動解析へ渡します。

焼き嵌め・圧入結合部の結合剛性
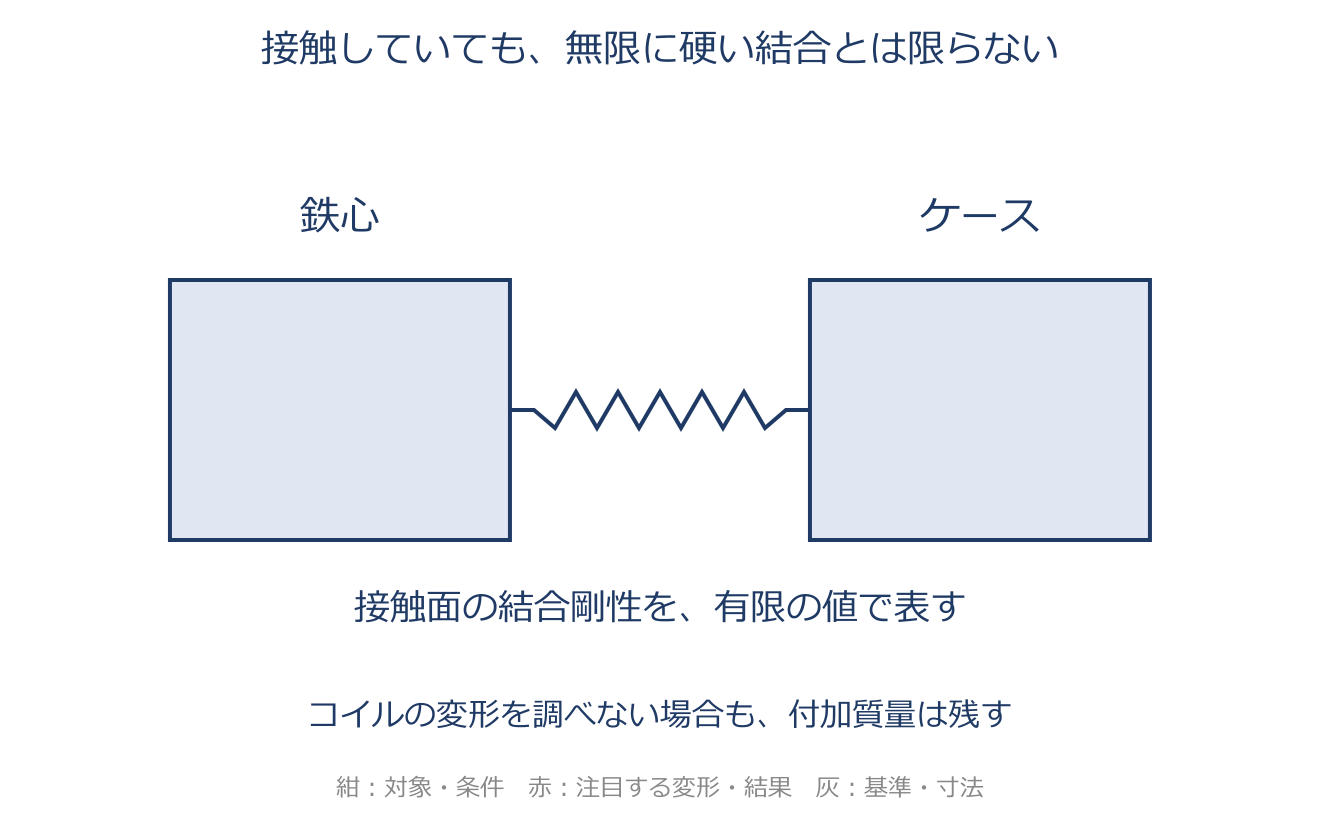
焼き嵌め・圧入結合部の結合剛性のアプリ教材図
焼き嵌め(熱でふくらませてはめ、冷えて締まる)や圧入(押し込んで締める)で固定した結合部を、解析でどう扱うかという話です。たとえば電気モータの固定側(ステータ)は、鉄心をケースに焼き嵌め・圧入で留めてあります。これをモード解析するとき、結合部の硬さの取り方で結果が変わります。 見かけはがっちり固定でも、実際には別々の部品が強く押し合って接触しているだけで、運転中は接触する力が変動したり、わずかな隙間ができたりします。だから結合を『無限に硬い完全固定』とするのは実態と合わず、適当な大きさの有限の剛性(ばね)で結ぶのが望ましく、実測と照らして剛性を設定します。有限の値ならどれでも実測に合うわけではありません。なお、コイルのように変形を細かく見なくてよい部分は、その質量だけを考えて解析することが多いです。

具体例

質量 $m$ を結合ばね $k_c$ で支える簡略モデルなら、$f=(1/2\pi)\sqrt{k_c/m}$。結合剛性を4倍にすると振動数は2倍です。わずかな接触部の柔らかさでも結果が変わるため、実測のモードや振動数と照合して設定します。

構造複合系の要素選択とビード形状
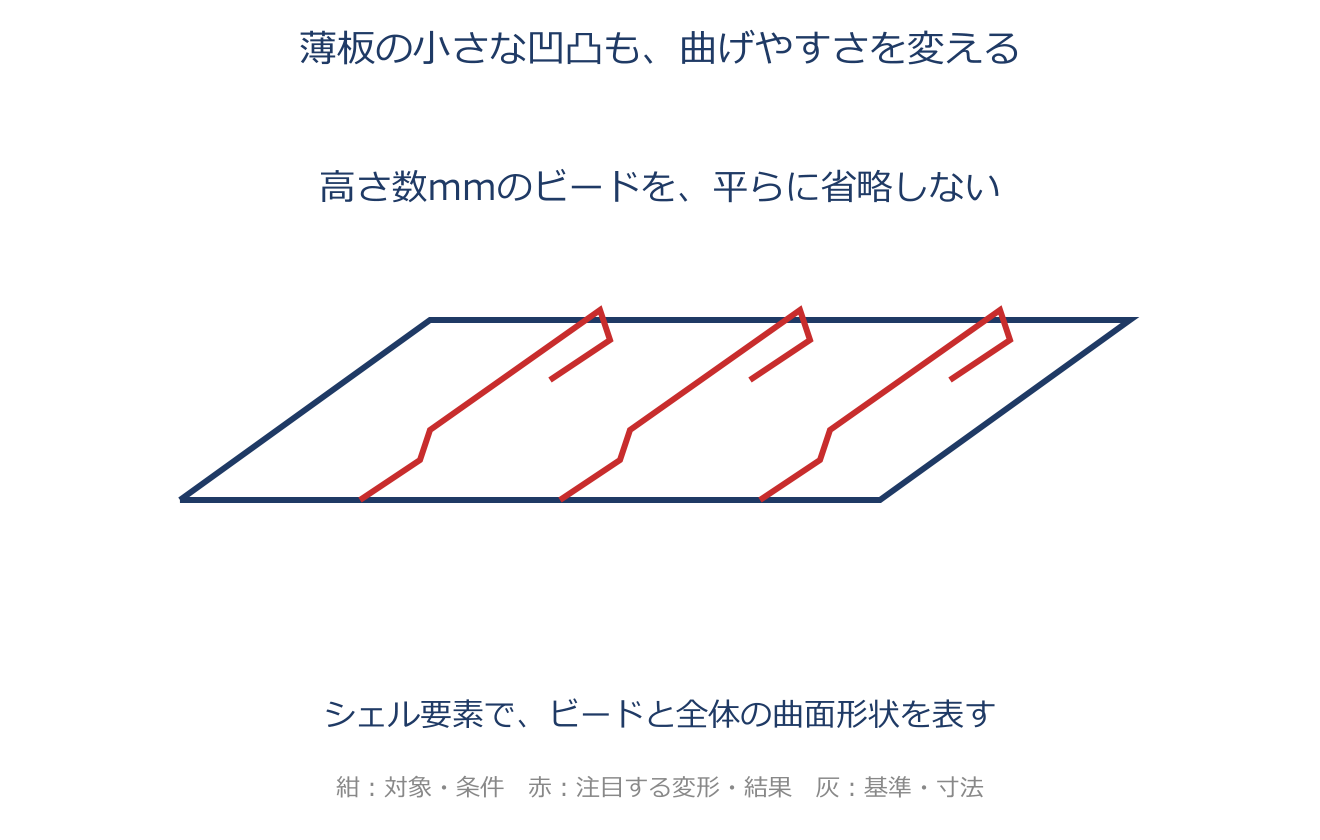
構造複合系の要素選択とビード形状のアプリ教材図
構造複合系を有限要素でモデル化するときは、部材の形に合わせて要素を使い分けます。軸のように細長く、曲げやねじりが主な部材はビーム(はり)要素、タイヤや車体パネルのように薄い部材はシェル要素、複雑な塊や細かい応力を見たい部分はソリッド要素が基本です。 回転軸系の軸振動解析では昔からビーム要素が一般的でしたが、計算機の性能が上がり、局所的な変形や中空断面を精密に扱いたいときはシェル要素・ソリッド要素も使われます。とくに自動車ボデーのパネルのような薄板はシェル要素で形に沿って分割しますが、注意点があります。パネル上の高さ2〜5mm程度の細かい凹凸(ビード)や、面の曲がり(曲面形状)は、その位置や形でパネルの硬さを大きく変え、振動特性に効きます。そのため省略せず、できるだけ実物に近い形で細かくモデル化することが必要です。

具体例

平らな紙と、折り目を付けた同じ紙では曲げやすさが違います。薄板パネルのビードも同様で、高さが数mmでも曲げ剛性へ効きます。単に薄板を細かく分割するだけでなく、ビードの位置と高さ、曲面形状をモデルへ入れます。

第6章 音響連成系の解析基礎

境界条件(基本・自然/剛壁・開口・インピーダンス)
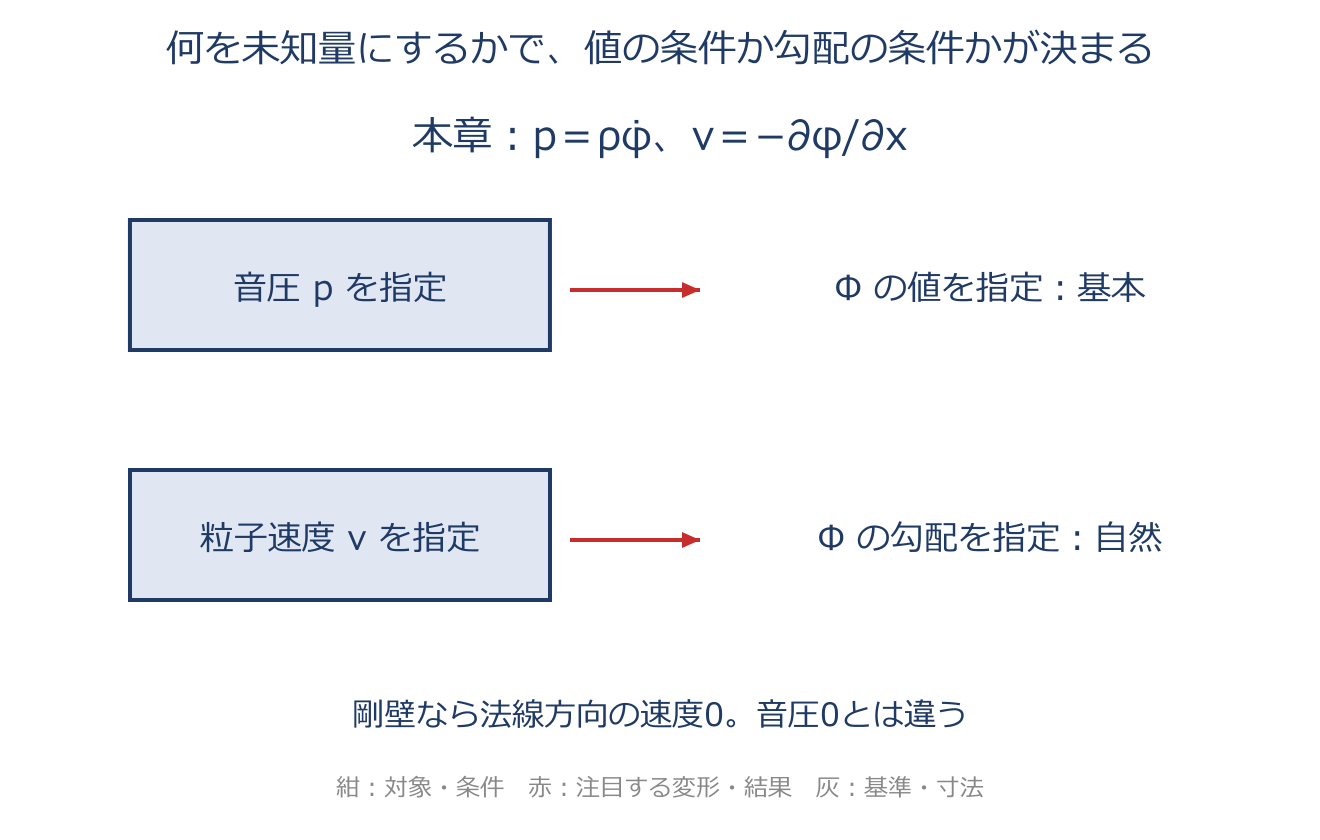
境界条件(基本・自然/剛壁・開口・インピーダンス)のアプリ教材図
音場の端(境界)で何を指定するかには種類があります。本項の速度ポテンシャルを未知数とする調和振動で、端の音圧$p$の値を与えるもの(=未知関数$\Phi$の値そのものを指定)を基本境界条件、端で粒子速度$v$を与えるもの(=未知関数の微分$d\Phi/dx$を指定)を自然境界条件といいます。 有限要素法では、基本境界条件は解に直接代入し、自然境界条件は弱形式の境界項を通じて自然に取り込まれます。物理的な端の代表は三つで、剛壁(硬い壁)は空気が壁を貫けないので法線方向の粒子速度がゼロ($v=0$)、開口(開放端)は外の大気とつながって理想的な開放端では音圧の変動がほぼゼロとなり($p=0$)、その中間が音響インピーダンス境界で、端での音圧と粒子速度の比を指定します。吸音材で覆われた壁のように、音の一部を吸って一部を反射する面は、このインピーダンス境界で表します。

具体例

調和振動で $p=j\rho\omega\Phi$ なので、$\omega\ne0$ では音圧の指定を $\Phi=p/(j\rho\omega)$ へ変換できます。一方、速度指定は $\partial\Phi/\partial n=-v_n$ です。剛壁で音圧までゼロにすると、別の境界条件に変わってしまいます。

相反定理と音響加振(体積加速度)
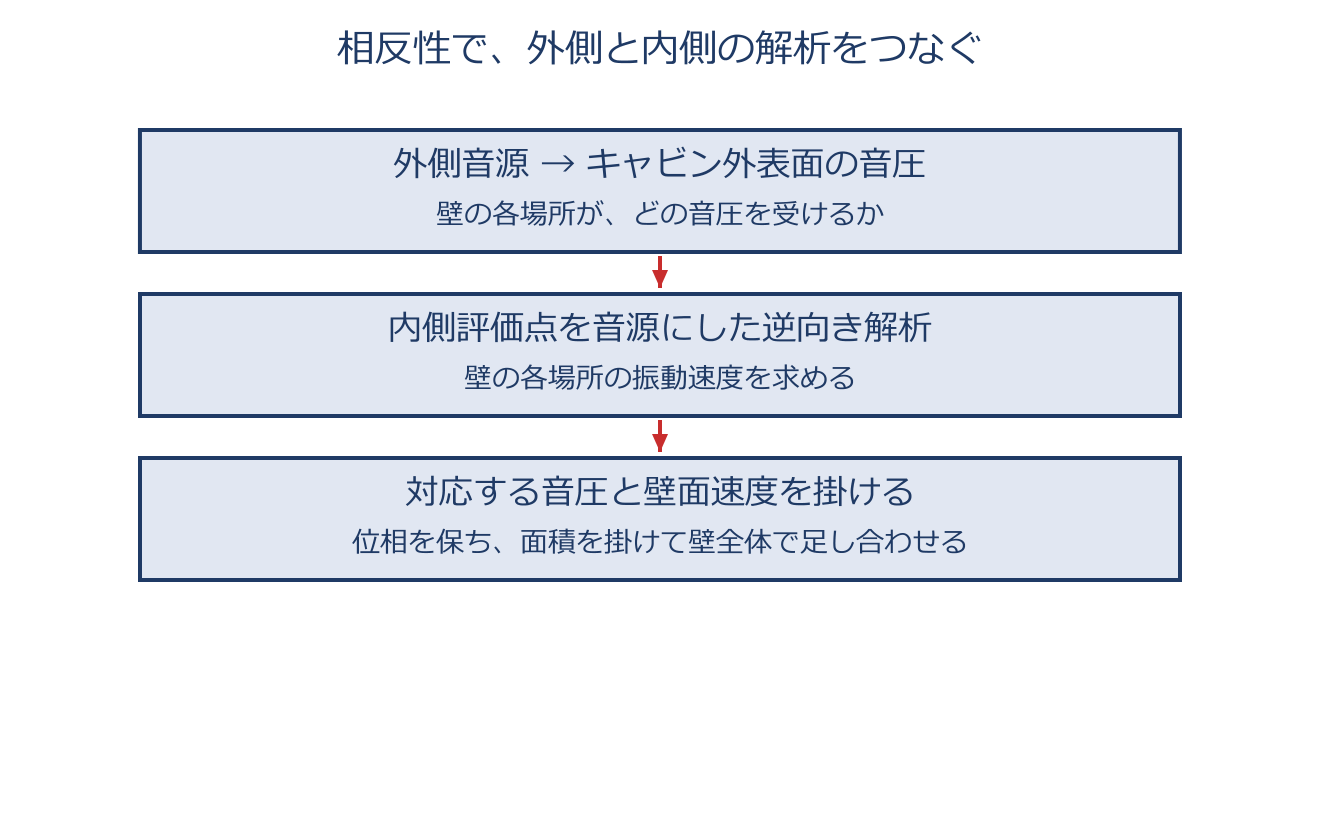
相反定理と音響加振(体積加速度)のアプリ教材図
線形で相反性が成り立つ構造音響系では、入力点と観測点を対応する量で入れ替えることができます。構造へ力を加えたときの受音点の音圧と、受音点を音響加振したときの構造点の振動応答を、伝達関数として対応させます。 重要なのは入力と応答の組合せです。本章では力に対する音圧と、体積加速度に対する加速度を対応させます。場所だけを交換して、変位・速度・加速度を無関係に混ぜてよいわけではありません。通常の線形連成モデルでは、変位と音圧を未知数にした全体行列が非対称でも、この相反関係を利用できます。

具体例

構造点へ力 $F$ を与えた受音点の音圧 $P$ は、対応する向き・符号をそろえると、受音点を体積加速度で加振したときの構造点の加速度から求められます。比較するのは $P/F$ と「加速度/体積加速度」です。入力が体積速度なら、対応する振動応答の種類もそろえる必要があります。

多孔質吸音材のモデル(等価流体・Biot)
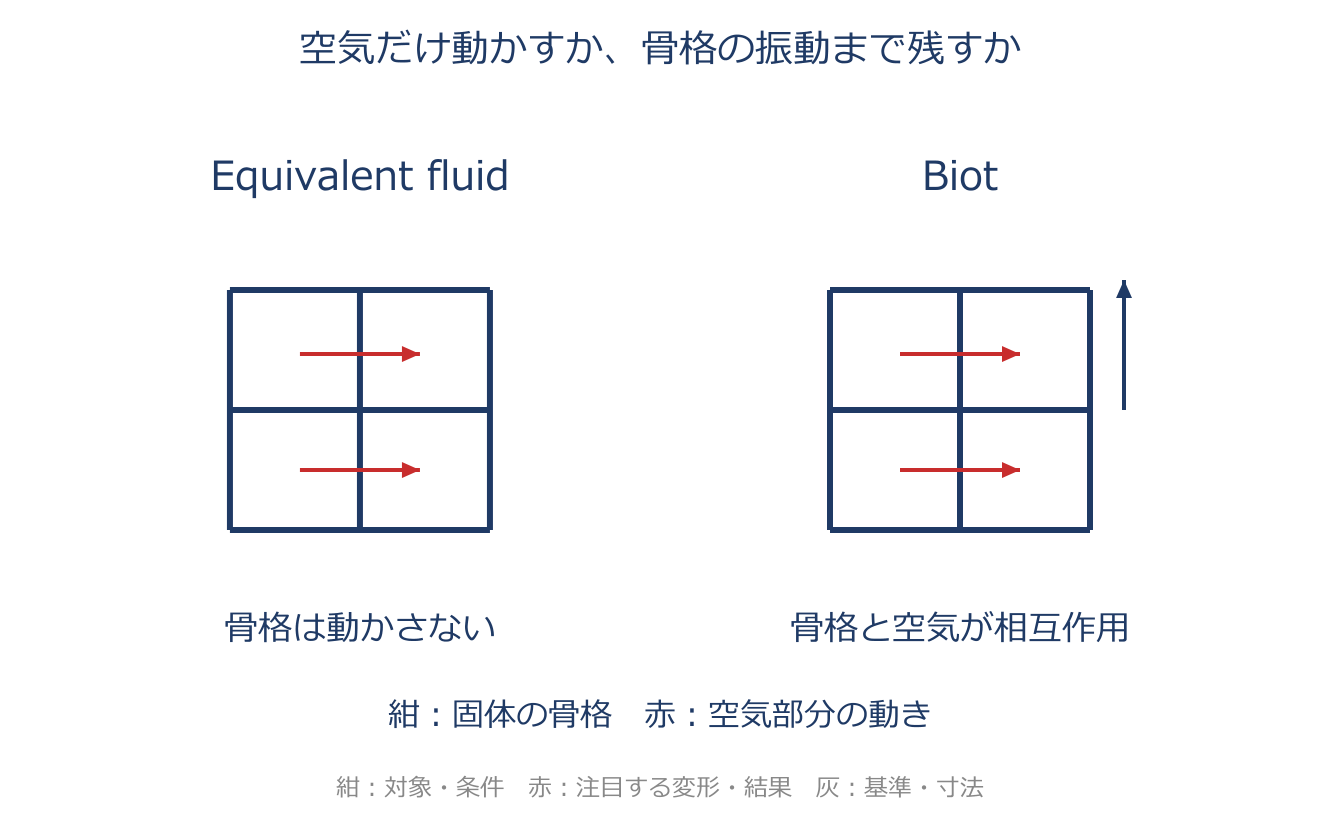
多孔質吸音材のモデル(等価流体・Biot)のアプリ教材図
スポンジや繊維のような、すき間だらけ(多孔質)の吸音材を計算で扱うための代表的な二つのモデルです。等価流体モデル(Rigidモデル)は、骨格(繊維やスポンジの骨組み)は振動しないとみなし、材料の中の空気部分を伝わる音だけを扱う簡易なモデルです。パラメータは多孔度・流れ抵抗・迷路度・粘性や熱の特性長など。 すき間がとても多い(多孔度が1に近い)グラスウールなどは適用範囲内では流れ抵抗を主な入力とする経験モデルを使うことができ、Delany-BazleyモデルやMikiモデルが使えます。もう一つのBiotモデル(Elasticモデル)は、音で揺すられる骨格の振動と、空気中を伝わる音との相互作用まで考える、骨格変形の影響を扱えるモデルです。骨格がほとんど動かない繊維系内装材には等価流体モデル、骨格の運動が無視できない発泡吸音材にはBiotモデルが適しています。材料名だけで精度が決まるのではなく、骨格の動き・対象周波数・材料定数を確認します。

具体例

空気が細いすきまを往復すると、粘性や熱のやり取りでエネルギーを失います。骨格がほぼ動かなければ、その影響を等価な流体物性にまとめます。骨格も大きく揺れるなら、空気だけのモデルでは足りず、骨格と空気を結ぶBiotモデルを検討します。

第7章 流体連成系の解析基礎

フラッター(空力自励振動・1自由度/2自由度)
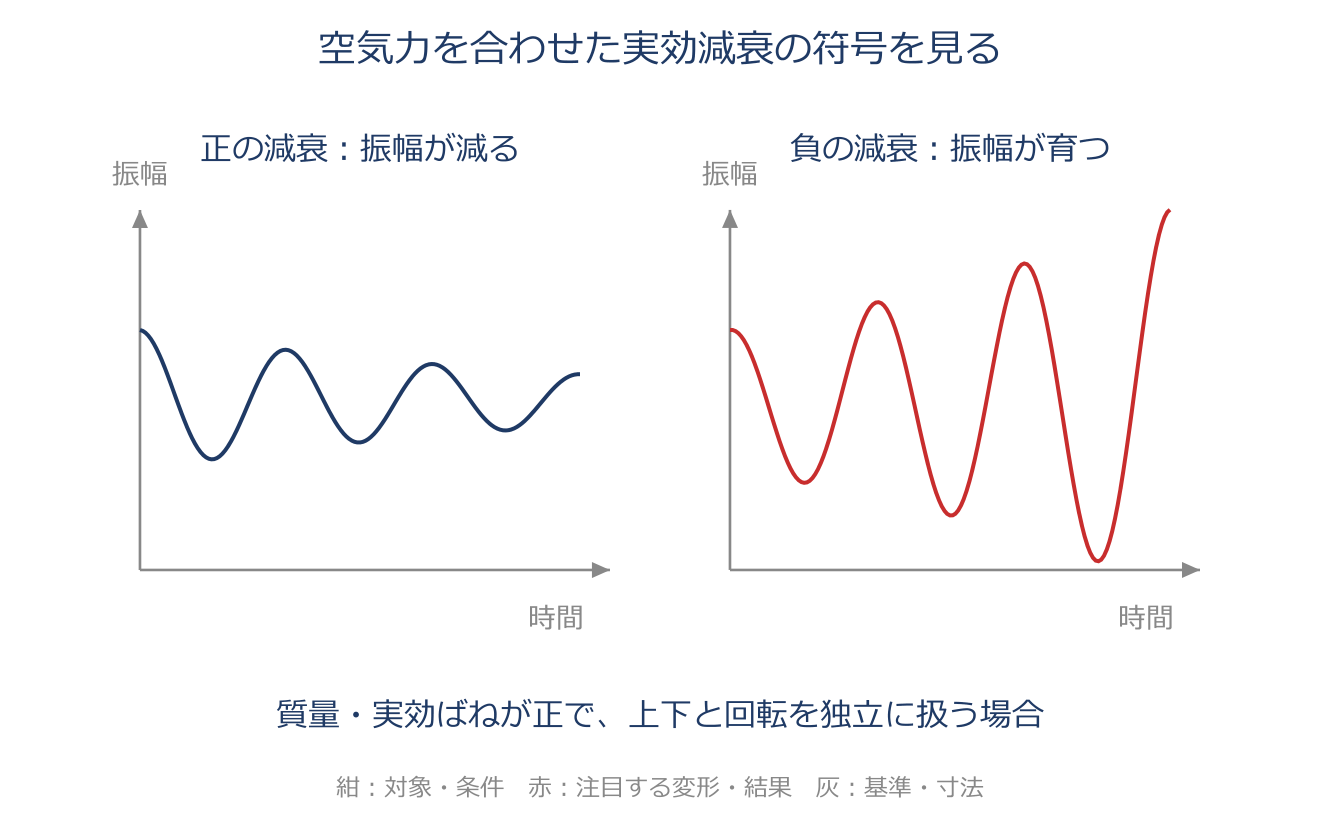
フラッター(空力自励振動・1自由度/2自由度)のアプリ教材図
フラッターは、流れから受ける空気力によって、構造の揺れが時間とともにどんどん大きくなっていく自励・不安定振動です。翼や橋桁、板状の構造物で問題になります。外から周期的に揺さぶられる強制振動とちがい、ある風速をこえると自分自身の運動が空気からエネルギーをもらい続け、小さな乱れが減衰せずに育ってしまう点が特徴です。 上下と回転の連成(運動方程式の非対角項)が無視できるほど小さいときは、両者が別々に不安定になる『1自由度フラッター』となり、質量と実効剛性が正の条件では、減衰項の符号から発生を見分けられます。連成が効くときは、上下と回転が結びついて育つ『2自由度フラッター』となり、単純な符号では判定できず、運動方程式の特性根を調べる必要があります。

具体例

連成を無視でき、質量と実効剛性が正なら、$m\ddot y+c_{\mathrm{eff}}\dot y+ky=0$ の減衰係数で振動の成長を判断できます。$c_{\mathrm{eff}}>0$ なら減衰、$c_{\mathrm{eff}}<0$ なら成長です。2方向が連成すると、対角の減衰係数だけを見て判断できません。

安定判別(特性根の実部・ラウス-フルビッツ法)
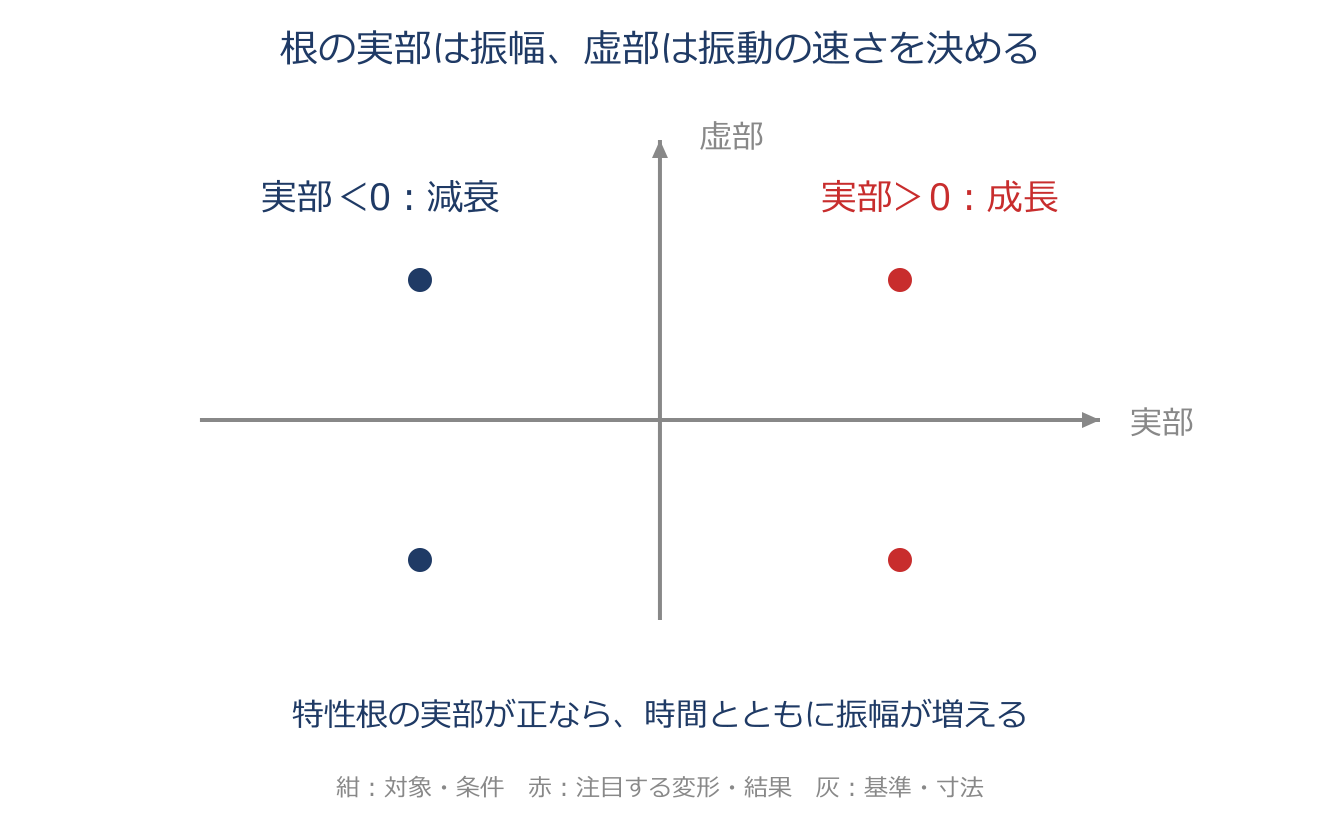
安定判別(特性根の実部・ラウス-フルビッツ法)のアプリ教材図
連成系がフラッターを起こすか(安定か不安定か)を見分ける方法です。運動方程式の特性方程式(係数行列の行列式をゼロと置いた式)を解いて特性根を求め、その『実部の符号』を調べます。特性根が $s=-\alpha+j\omega$(ここで $\alpha>0$)のように実部が負なら、揺れは $e^{-\alpha t}$ のように時間とともに小さくなって漸近安定です。 $s=+\alpha+j\omega$ のように実部が一つでも正なら、$e^{+\alpha t}$ で振幅がふくらんで不安定です。振動を伴って成長する場合がフラッターです。根を実際に解かなくても、特性方程式の係数の並びだけから安定・不安定を判定できる『ラウス-フルビッツの方法』も使えます。

具体例

$s=-0.5+10j$ なら2秒後の振幅倍率は $e^{-0.5\times2}=e^{-1}\approx0.368$。$s=0.5+10j$ なら $e^1\approx2.72$ です。虚部10は揺れる速さであり、成長・減衰は実部の符号で判断します。実部がゼロの場合は境界の状態として別に調べます。

スロッシングとバルジング(自由液面の揺動と容器壁の振動)
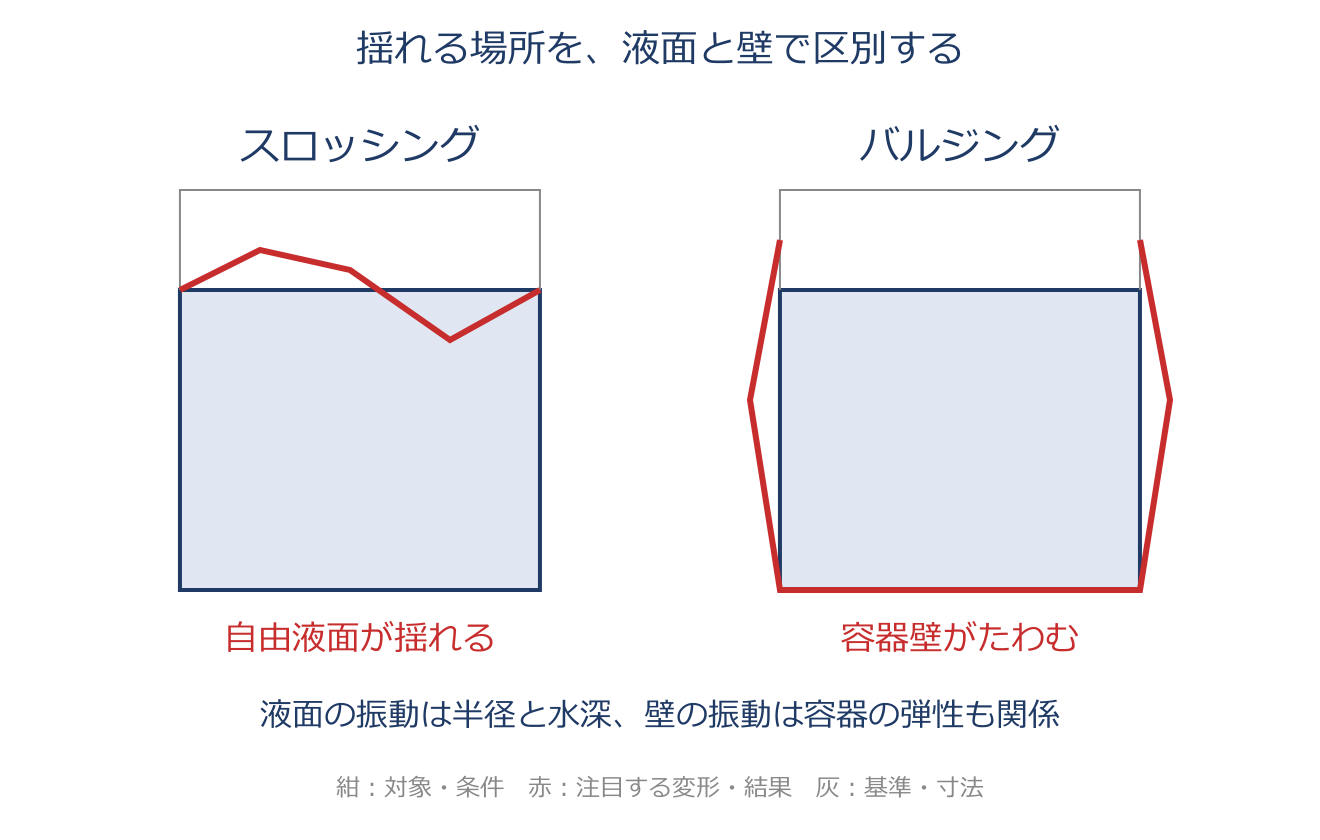
スロッシングとバルジング(自由液面の揺動と容器壁の振動)のアプリ教材図
容器に入れた液体の表面(自由液面)が平衡位置からずれると、重力で元へ戻ろうとする力が働き、比較的ゆっくりした振動数で大きく揺れます。これがスロッシングで、復元力のもとが『重力』である点が、ばねの弾性で戻る構造振動とちがいます。 U字管や連結タンクのように液面が水平を保ったまま上下するときは、液体全体の運動を1自由度系とみなせます。円筒容器のスロッシングの固有振動数は、容器の半径と水深で決まります。一方、容器の壁がかたくなく弾性的にたわむときは、壁そのものが高い振動数で振れるバルジングが起こります。液体を入れた構造物を解析するときは、低い振動数のスロッシングと高い振動数のバルジングの両方に注意が必要です。

具体例

コップを横に動かすと水面がゆっくり傾くのがスロッシングです。壁がたわんで膨らむ振動はバルジングです。液面だけに注目する場合と壁の応力を調べる場合では、残す自由度や壁の柔らかさの扱いが変わります。

ギャロッピング(非円形断面の空力自励振動)
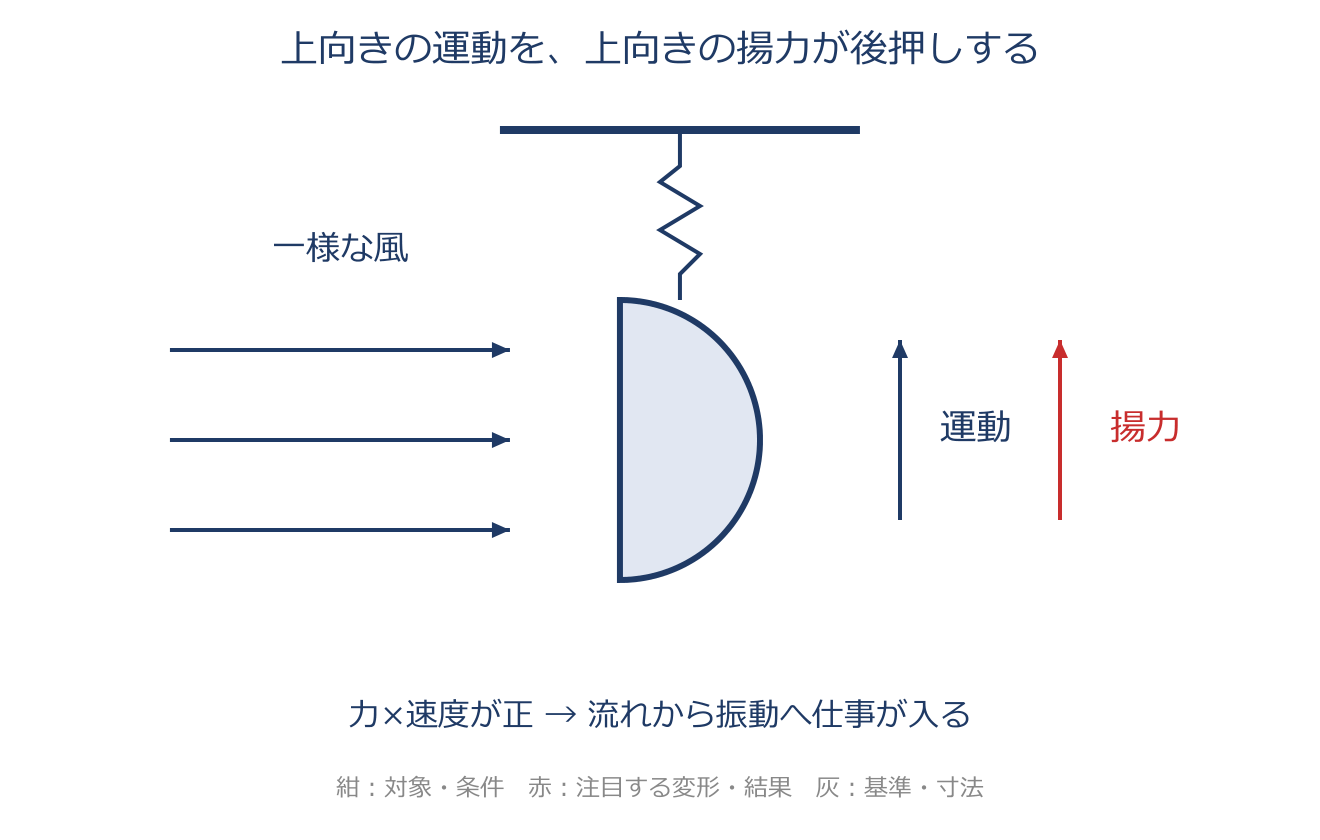
ギャロッピング(非円形断面の空力自励振動)のアプリ教材図
半円柱のように丸くない断面の物体が横からの一様な流れを受けたときに起こる自励振動です。物体に小さな乱れを与えると、その運動と同じ向きに揚力(流れに直角な力)が生まれて運動を後押しするため、振幅がだんだん大きくなります。 たとえば物体が上へ動くときに上向きの揚力が出て、さらに上へ押し上げる、という具合です。流れの後ろにできる渦が周期的に離れて揺する渦励振とは、運動に伴う空気力が振動を後押しするしくみである点に注意します。氷がついて断面が丸くなくなった送電線が、横風でゆっくり大きく上下に揺れる現象として知られます。

具体例

物体が上へ動くときに上向きの揚力、下へ動くときに下向きの揚力が働けば、力と速度の積は正です。流れが物体へ仕事をし、減衰で失う分を上回ると振幅が増えます。風が当たればどの断面でも必ず発生するわけではありません。

渦励振・カルマン渦
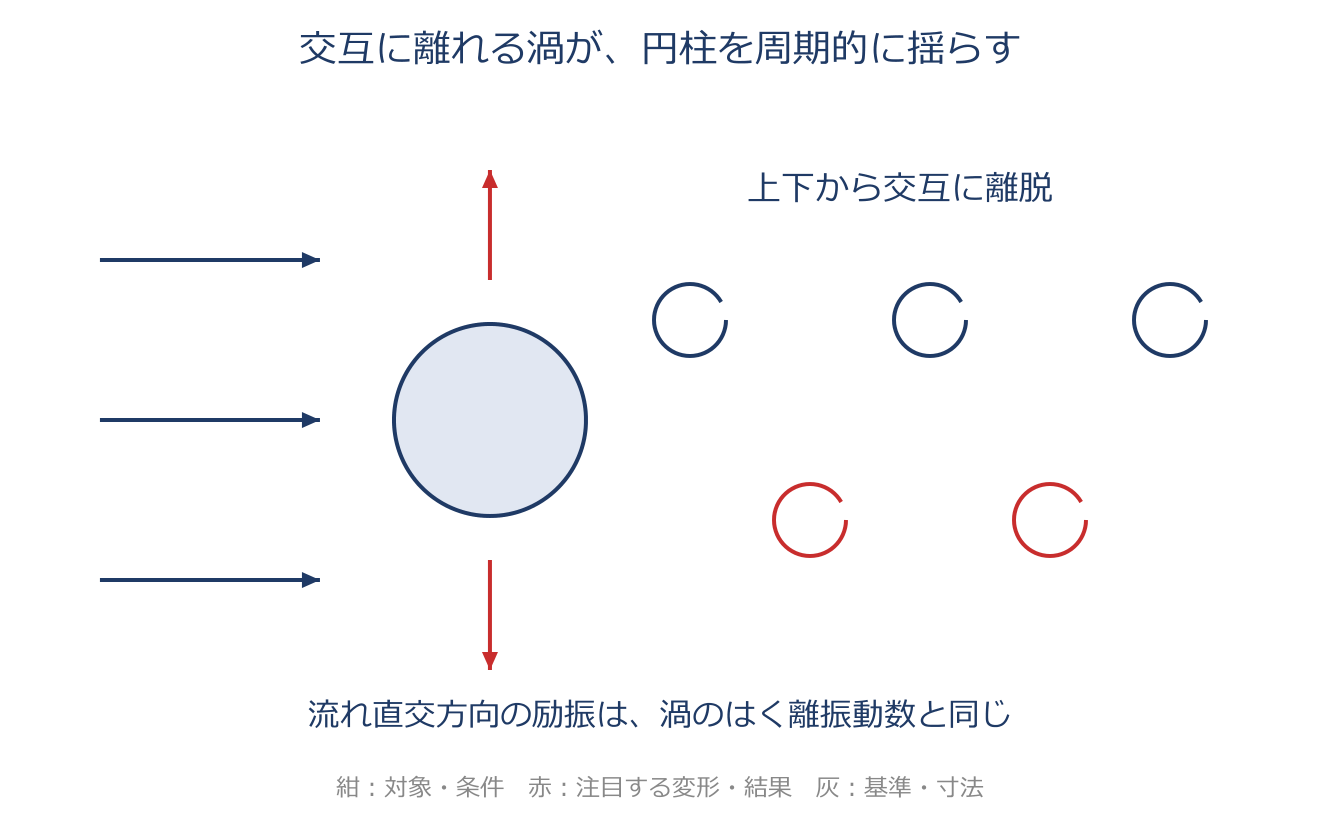
渦励振・カルマン渦のアプリ教材図
流れの中に置いた円柱(配管内の温度計保護管など)の後ろには、上側と下側から交互に規則正しく渦が離れていきます。この渦の列をカルマン渦と呼びます。渦が離れるたびに円柱は周期的な反力を受け、流れと直角の向きに揺らされます。 これが渦励振で、外からの周期的な力で揺さぶられる本章ではまず周期力による強制振動として整理します。揺らす力は、渦が離れる(剥離する)振動数と同じ振動数でいちばん強く出ます。なお、これとは別に、もっと遅い流速では左右対称な双子渦を伴って流れと同じ向きに振れることもあります。運動を自分で後押しするギャロッピング(自励振動)とは異なり、渦励振は渦の周期的な離脱が励振源である点が区別のポイントです。

具体例

円柱がほぼ動かなくても、後流の渦は周期的に離れて流体力を変えます。本章では、この周期力による励振と、運動が揚力を変えるギャロッピングを区別します。円柱の動きが大きい場合は渦にも影響し、次のロックインのような相互作用が生じます。

ロックイン(同期)
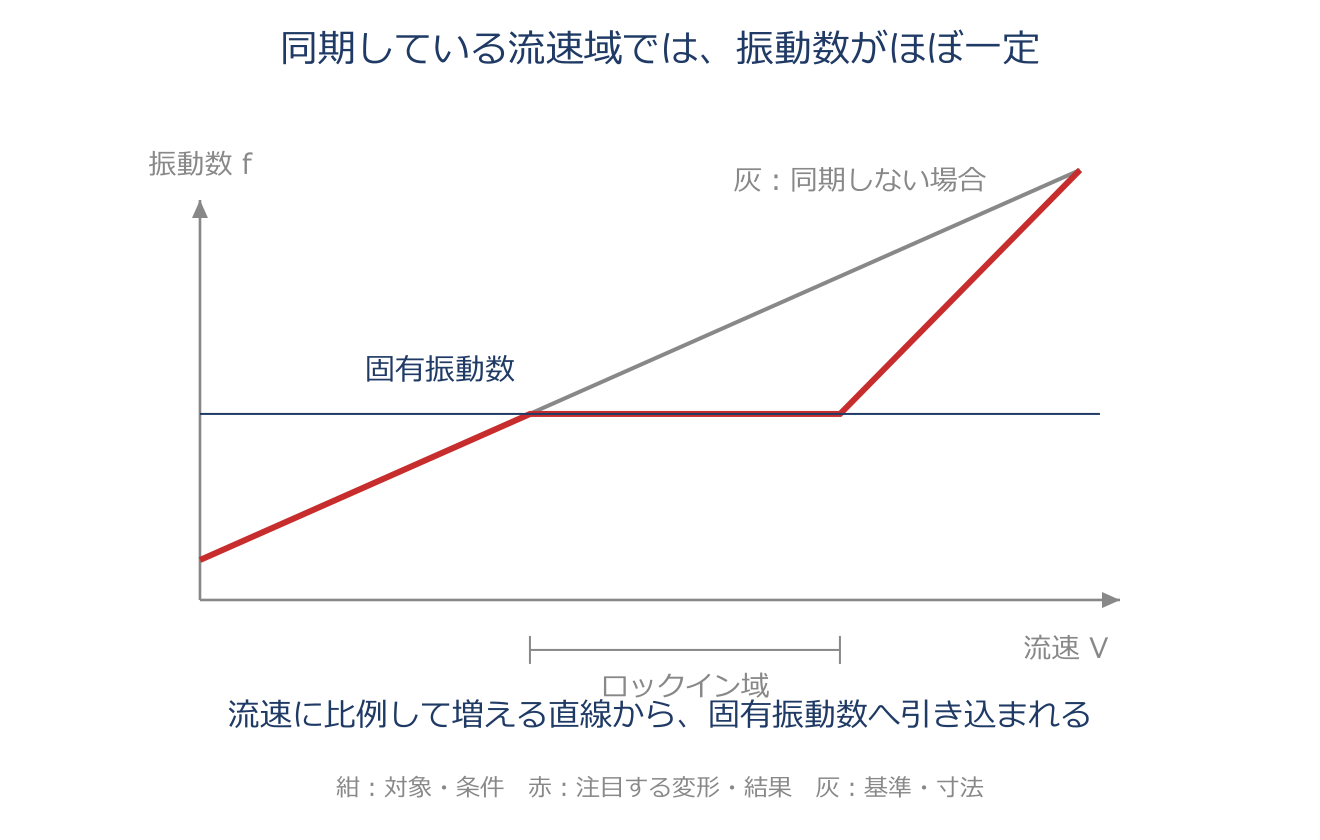
ロックイン(同期)のアプリ教材図
カルマン渦による渦励振で、円柱の固有振動数が渦の離れる振動数に近いとき、渦の離脱振動数のほうが円柱の固有振動数に引き込まれて一致してしまう現象です。 同期とも呼びます。本来なら渦の離脱振動数は流速に比例して変わるはずですが、ロックインが起きている流速の範囲では、流速を多少変えても円柱の振動数(と渦の離脱振動数)は固有振動数に付近にほぼ保たれます。この範囲では振幅が特に大きくなりやすく、とても危険です。

具体例

固定円柱なら流速を10%上げると、一定のストローハル数の下では渦周波数も10%上がります。ロックイン中は、構造の振動と渦が影響し合うため、周波数が固有振動数付近にとどまる範囲があります。その範囲では一つの流速だけを避けても十分とはいえません。

ハウスナー理論と速度ポテンシャル理論
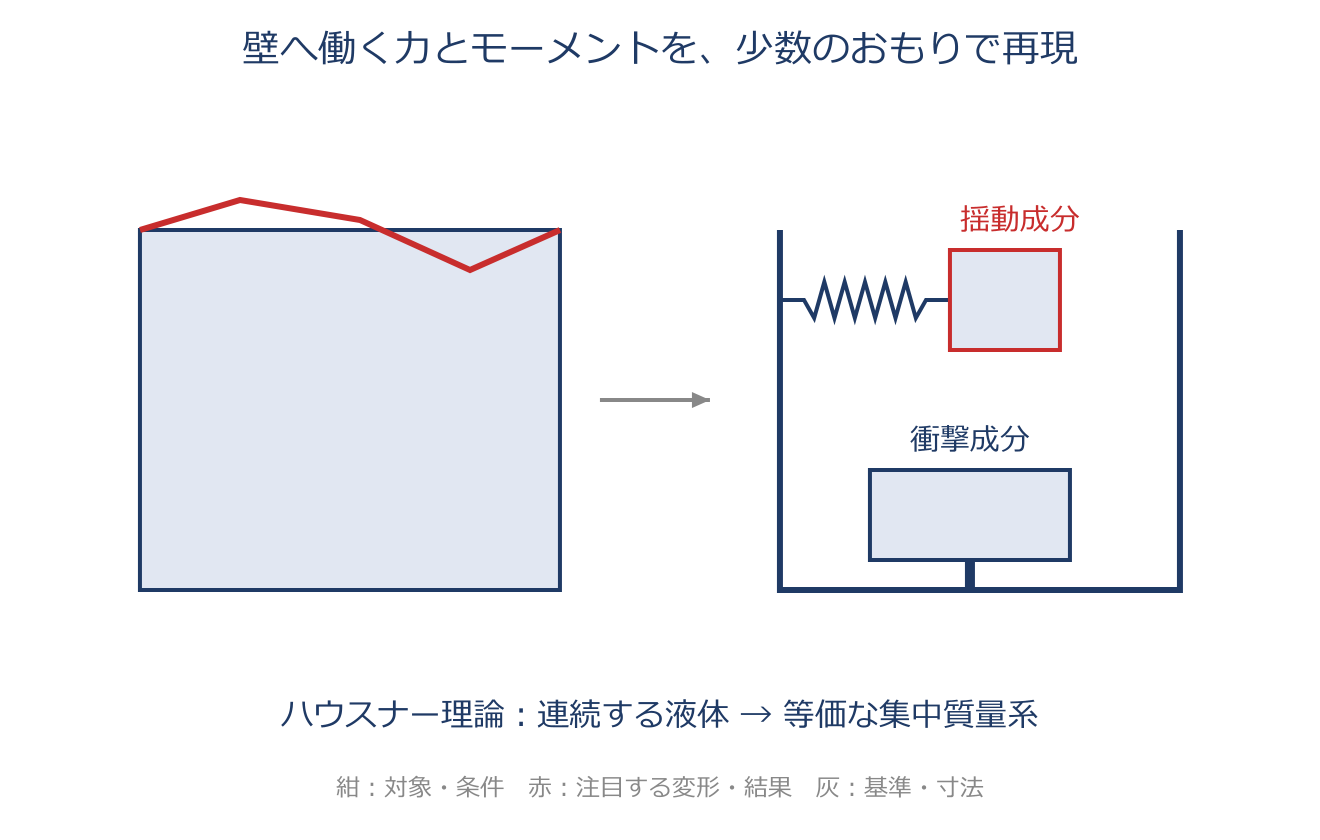
ハウスナー理論と速度ポテンシャル理論のアプリ教材図
スロッシングを評価する2つの考え方です。ハウスナー理論は、スロッシングを『ばね-おもり』の集中質量系に置きかえる方法。静止した容器が横に加速されたとき、容器とほぼ一緒に加速される液体の衝撃成分の流体力とその作用点、さらに液面がゆったり揺れて生む揺動的な流体力とその作用点を求め、同じ力とモーメントを生むばね-おもり系に置きかえます。 壁に働く力と作用点は手早く求められますが、液面形状や局所の大きな液面運動には、より詳細なモデルが必要です。もう一方の速度ポテンシャル理論は、液体を連続体として速度場や自由液面の動きを扱う方法です。

具体例

容器を横へ加速すると、一緒に動く衝撃成分と、液面が遅れて揺れる揺動成分が生まれます。集中質量モデルでは、質量だけでなく作用点の高さも合わせます。同じ力でも高さが2倍なら底部の転倒モーメントは2倍になるためです。

スロッシングの数値解法(VOF法・ALE法・SEA法・リメッシュ)
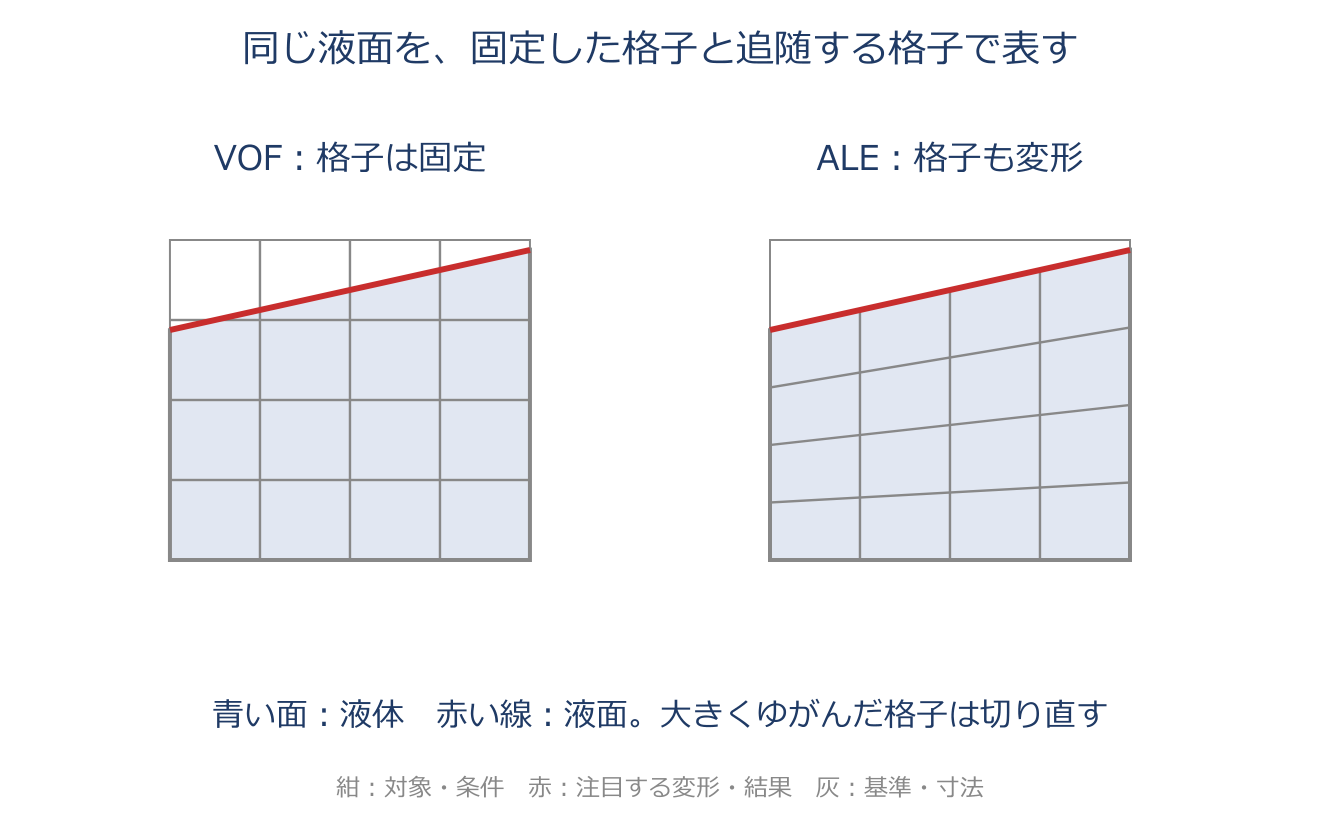
スロッシングの数値解法(VOF法・ALE法・SEA法・リメッシュ)のアプリ教材図
有限要素解析で自由表面をもつスロッシングを扱う代表的な手法です。VOF法(Volume of Fluid)は、空間に固定したメッシュの上で液面の位置の変化を追いかける方法で、おもに流体解析プログラムで使われます。ALE法(Arbitrary Lagrangian-Eulerian)は、液面の上下に合わせてメッシュ自体を動かす方法で、おもに構造解析プログラムで使われます。 ALE法では液面の揺れが大きくなるとメッシュがゆがんでしまうため、要素を切り直すリメッシュで回避します。なおSEA法(統計的エネルギー解析)はスロッシング用ではなく、高い振動数域の振動・音響を扱う別の手法なので混同しないこと。いずれの方法でも、復元力である重力を荷重として設定しておく必要があります。

具体例

VOFではセル内の液体割合が0なら空、1なら液体で満たされ、0と1の間のセルが液面を含みます。ALEでは液面に合わせて格子を動かせますが、セルが潰れるほど変形したら格子の調整やリメッシュが必要です。両者とも重力による復元作用を忘れません。

付加減衰と自励振動
$F_d=-c_f\dot x$、$c_{\mathrm{total}}=c_s+c_f$
水の中で構造が振動するとき、その『速度』に比例して働く流体の力を付加減衰力といいます。系が安定か不安定かを決める重要な量で、水中構造物の強制振動の応答を正しく求めるには、構造そのものの減衰にこの付加減衰を足した『全体の減衰』をきちんと見積もる必要があります。 静止流体中や横切る流れの中では、構造物の抗力係数(流れから受ける抵抗の大きさを表す値)が大きいほど付加減衰も大きくなります。気をつけたいのは、構造の減衰と付加減衰の合計がマイナスになると、揺れが収まらずに育つ自励振動が発生してしまうことです。

具体例

1自由度で構造減衰 $c_s=5\,\mathrm{N\,s/m}$、流体の付加減衰 $c_f=3\,\mathrm{N\,s/m}$ なら合計8で減衰します。流れからエネルギーが入り $c_f=-8$ と等価的に表される場合は、合計−3で不安定化します。静止した受動的な流体の抵抗が、無条件に負の減衰になるわけではありません。

配管系の流体連成(仮想質量要素・地震応答モデル化)
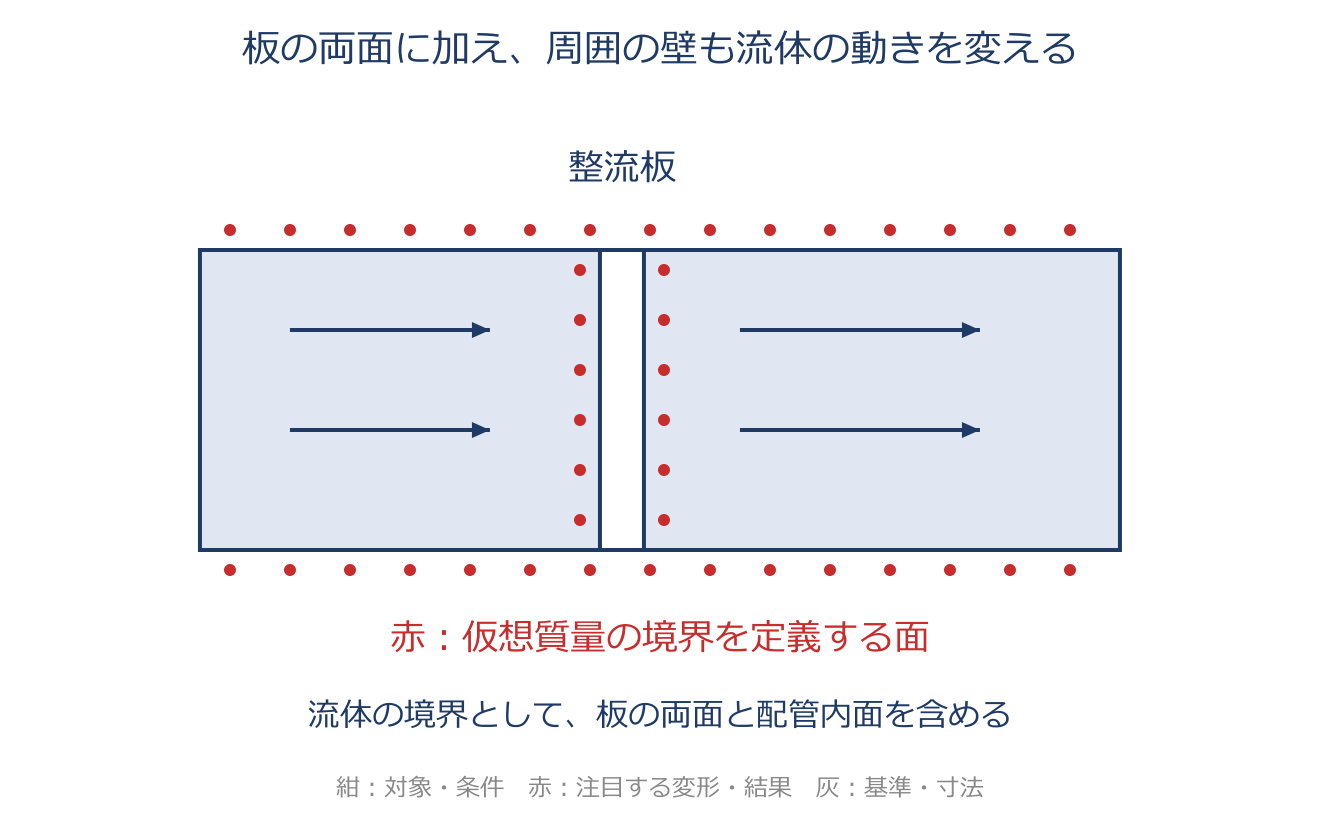
配管系の流体連成(仮想質量要素・地震応答モデル化)のアプリ教材図
海水などの流体で満たされた配管内の構造物(整流板など)を有限要素解析するときは、まわりの水による付加質量を取り込むために『仮想質量要素』を加えます。付加質量は近くの壁の影響も受けるので、構造の両面だけでなく配管の内側にも仮想質量を定義しないと正しく評価できません。仮想質量を足しても節点(解析の自由度)は増えませんが、質量行列の連成項が大きく増えるため計算時間は増えます。 付加質量による周波数変化は、モードごとの流体の動き方に依存します。本問の配管内板の比較では低次への影響が大きく、高次ほど大きいという判断はしません。また、圧力のかかった水で満たされ流れてはいない配管の地震応答を、モーメントから簡易式で最大応力を見積もる目的でモデル化するときは、詳しい応力分布が要らなければ、はり要素(内圧を定義できるものはパイプ要素と呼ばれる)を使えばよく、内部水は圧力条件の設定と、質量として足す(密度を増やすか節点に集中質量を付ける)ことで取り込みます。

具体例

整流板の周囲に水がある場合、板の両面だけを設定して配管壁を省くと、水が逃げる範囲を誤ります。一方、満水配管の全体の地震応答を簡略化する問題では、内部水を配管と一緒に動く質量として与え、内圧条件を別に設定します。同じ「水の影響」でもモデルの目的が異なります。

第8章 振動の数値計算技術

連立一次方程式の解法(直接法と反復法)
剛性方程式 $[K]\{u\}=\{f\}$ のような連立一次方程式を解く方法は、大きく直接法と反復法に分かれます。直接法は、係数行列 $[K]$ に消去や分解といった変形を順に施し、丸め誤差を除けば有限回の手順で答えを求める方法です(ガウス・ジョルダン法、LU分解、コレスキー分解など)。 行列の性質に合う分解やピボット選択を用いれば、疎行列にも密行列にも使えますが、メモリと計算時間を多く食うので大規模では記憶量が課題になります。反復法は、適当な初期値から出発して計算を繰り返し、少しずつ本当の答えへ近づけていく方法です(ヤコビ法、ガウス・ザイデル法、SOR法=逐次過緩和法など)。疎行列ではメモリと計算量を抑えられる場合がありますが、条件によってはいつまでも収束しないことがあります。

具体例

FEMで $Ku=f$ を作った後に、節点変位 $u$ を求める段階で使います。直接法は三角行列などへ分解し、反復法は残差 $r=f-Ku$ を減らして解へ近づけます。これは $K\phi=\lambda M\phi$ の固有値とモードを探す計算とは、求める未知量が違います。

陽解法と陰解法(数値減衰・数値的不安定性)
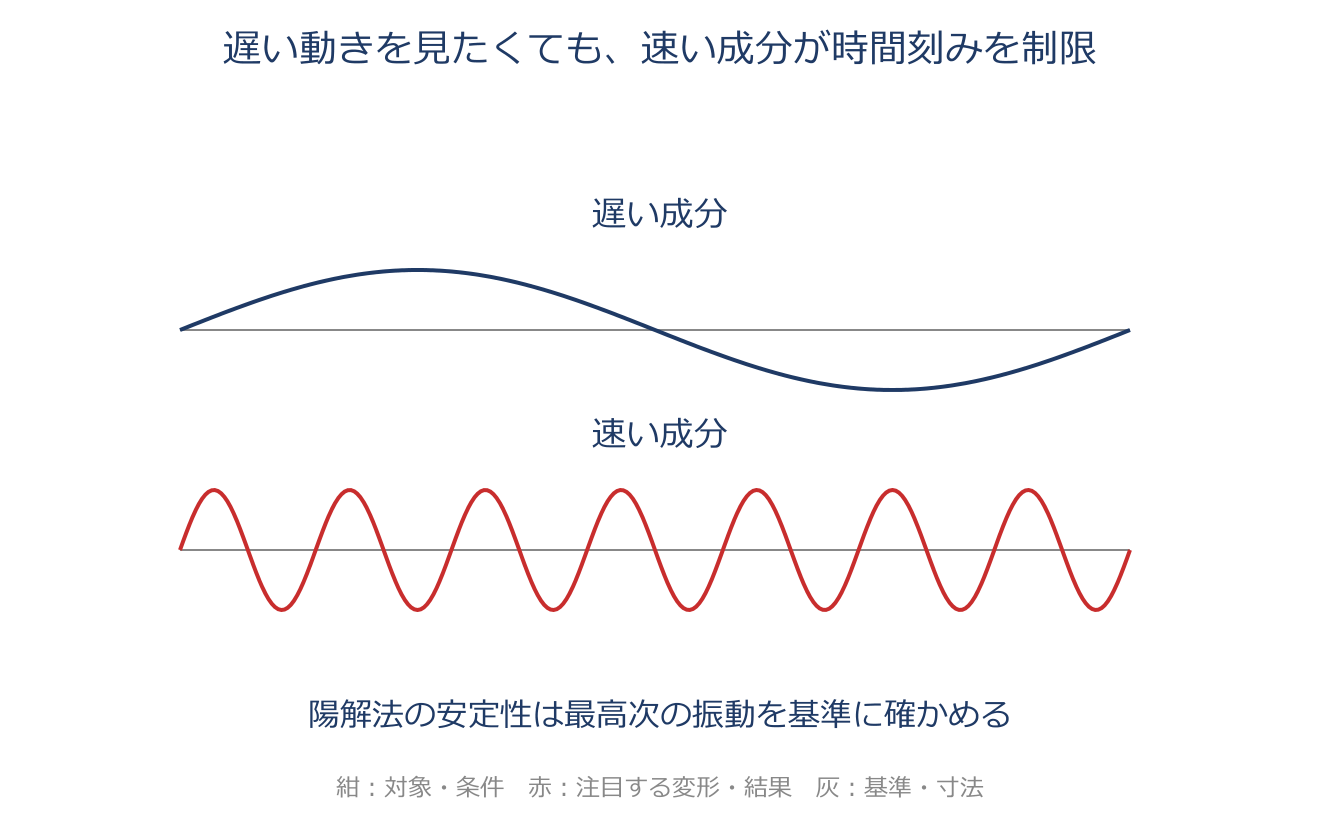
陽解法と陰解法(数値減衰・数値的不安定性)のアプリ教材図
時間積分には2つの立場があります。陽解法は、次のステップの値を、いままでの分かっている量だけから直接計算できる方法で、対角の集中質量を使うなどして連立解法を避けられるため1ステップが軽い。ただし時間刻み $\Delta t$ が大きいと、誤差がねずみ算式にふくらむ数値的不安定性を起こすため、系のいちばん速い振動(最高次の固有値)を目安に $\Delta t$ を小さくとる必要があります(条件付き安定)。 陰解法は、次のステップの未知量を含む連立方程式を毎回解く方法で、1ステップは重いけれど、やり方しだいで数値的不安定性が起きず刻みを大きくできます(無条件安定にできる)。なお、積分法やつまみの選び方によっては、本当は減衰がないのに振幅が人工的に少しずつ小さくなる『数値減衰』が現れ、細かい不要な揺れを抑える役にも、着目したい応答を鈍らせる害にもなります。長い時間の振動応答では陰解法が便利な場合がありますが、衝撃・接触などでは陽解法も使われます。問題の時間尺度と非線形性に合わせて選びます。

具体例

無減衰の線形系の中心差分法では、おおむね $\Delta t\le2/\omega_{\max}$ が安定条件です。最高周波数1000Hzなら $2/(2\pi\times1000)\approx0.000318\,\mathrm s$。陰解法で安定条件を緩めても、見たい振動の周期を粗すぎる刻みで追えば、振幅や位相は不正確になります。

部分構造合成法(拘束/不拘束/混合モード型・剰余コンプライアンス・水中)
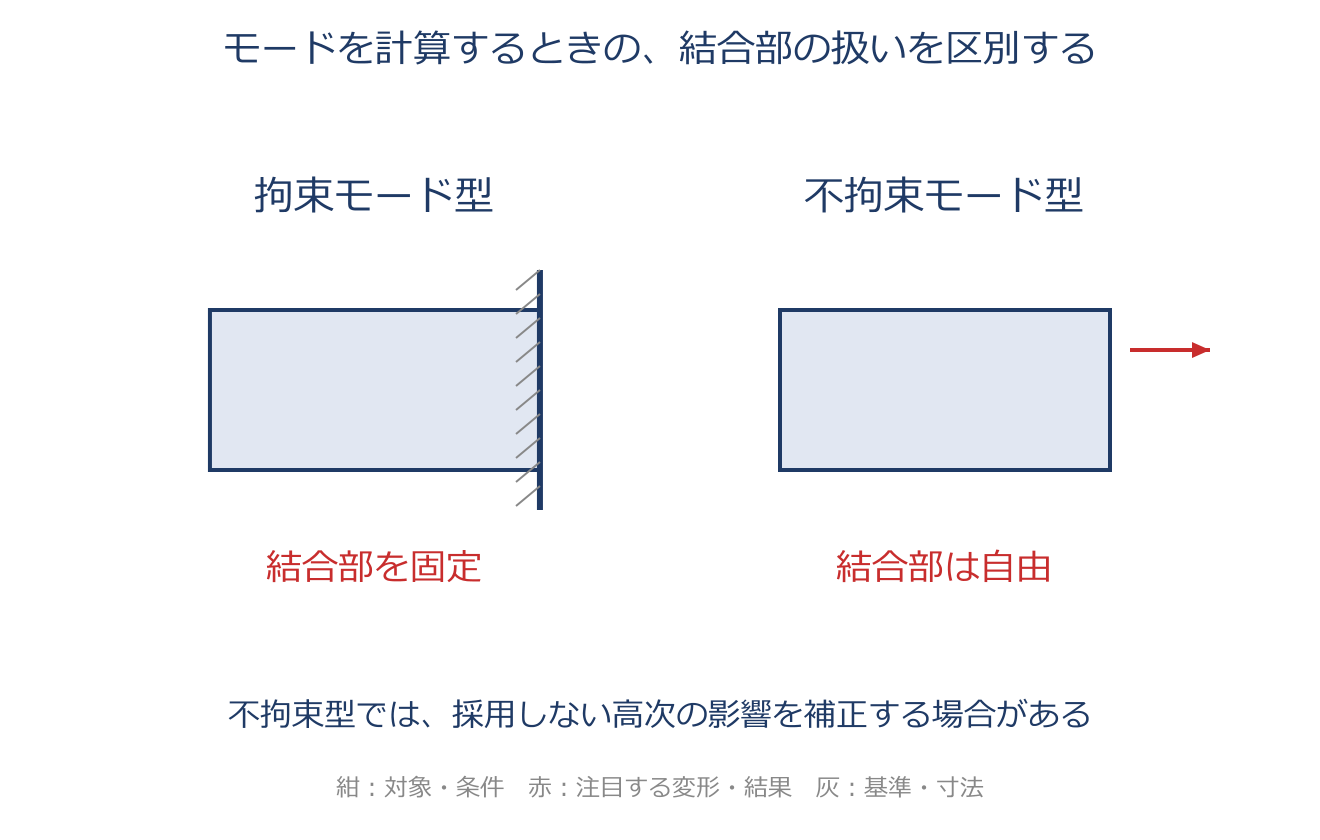
部分構造合成法(拘束/不拘束/混合モード型・剰余コンプライアンス・水中)のアプリ教材図
大きな構造をいくつかの部品(部分構造・分系)に分け、各部品を少数のモードで表してから結合し、全体の動特性を求める方法です(モード合成法)。採用するモードの取り方で3つに分かれます。拘束モード型は、他の部品との結合部を固定支持したときの固有モードを使う。不拘束モード型は、結合部を自由にしたときの固有モードを使い、採用しきれなかった高次モードの影響を補うために『剰余コンプライアンス行列』を併用することがあります(使うほうが精度が良い)。 混合型はこの両者を混ぜます。剛く結合する部位は拘束モード型、柔らかく結合する部位は不拘束モード型、と実際の結合に近い型を選ぶと精度が上がります。詳細なFEモデルをブラックボックス化して分業できる、試験データと結合できるなどの利点がありますが、本章の通常のモード重ね合わせは線形系を前提とします。非線形な部品を同じ線形モードの重ね合わせだけで正確に扱えるわけではありません。水中構造物に使うときは、あらかじめ部品ごとに付加質量を含めて固有値計算し、モードを求めておくと精度が高くなります(付加質量でモード形状そのものが変わるため)。

具体例

拘束モード型では、まず結合部を固定して内部のモードを求めます。合成するときまで結合部を固定し続けるという意味ではありません。境界の物理自由度を介して他の部品と結びます。不拘束モード型は自由な結合部でモードを求め、必要なら省いた高次モードの柔らかさを補います。

第9章 結果の検証と考察

自由度縮約法の精度悪化要因(Guyanの静縮小法・Craig-Bampton法)
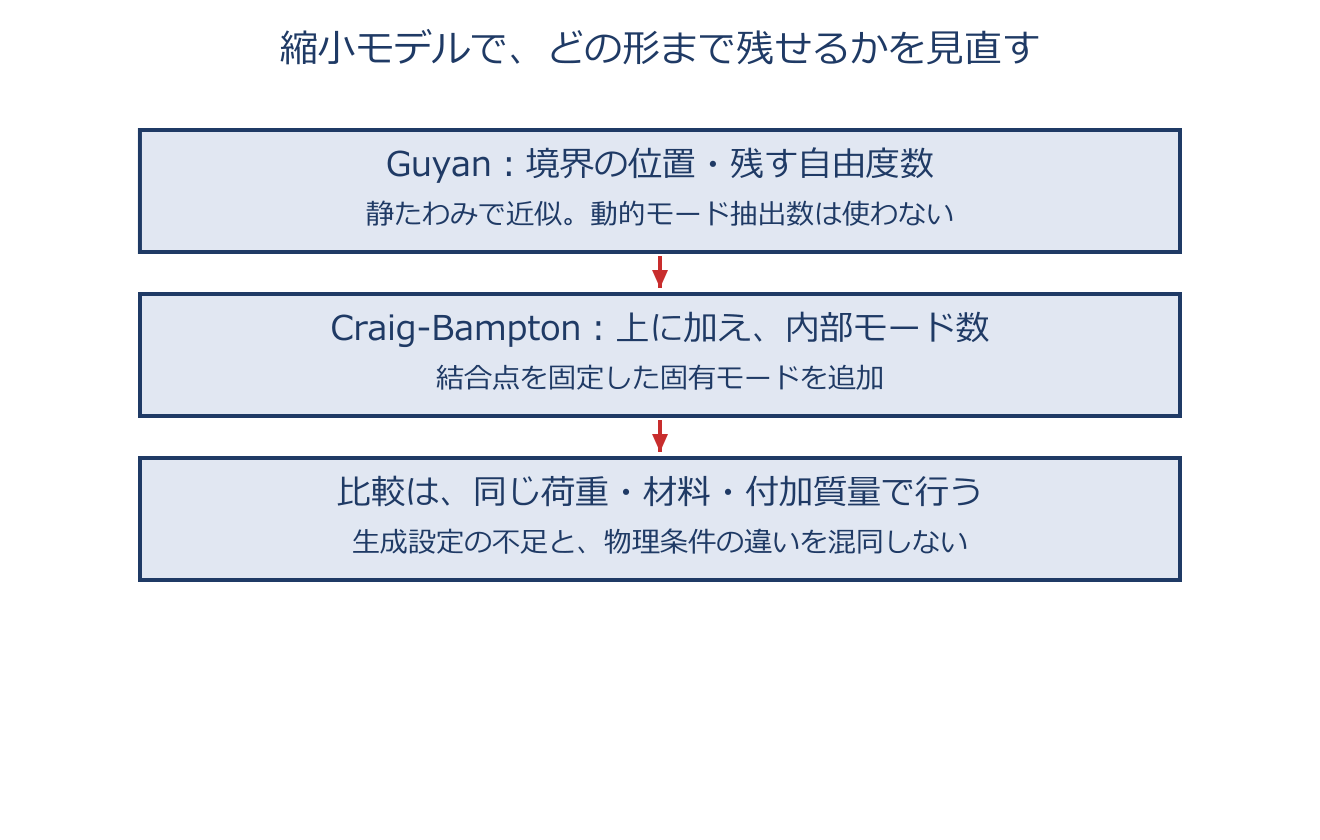
自由度縮約法の精度悪化要因(Guyanの静縮小法・Craig-Bampton法)のアプリ教材図
Guyanの静縮小は、残す主自由度の変位につられた内部の静たわみで変形を表します。この関係を作る際に慣性を省くため、高い振動数の応答を再現しにくくなります。残す自由度の数や位置を見直しますが、内部の振動モードの抽出数は調整項目にありません。 Craig-Bampton法は、この静たわみに、結合部を固定して求めた内部の固有モードを加えます。したがって残す自由度の位置・数と、内部モードの採用数が精度へ影響します。結合部を自由にした不拘束モードは使いません。どちらも元のモデルと同じ材料・荷重・境界条件で比べ、縮約による誤差を他の変更と混ぜないようにします。

具体例

Guyan法の誤差を「内部の振動モードを20個から40個へ増やして改善する」とは説明できません。Guyan法は内部の振動モードを採用しないからです。Craig-Bampton法なら、結合点の位置・残す自由度に加えて、固定境界で求めた内部モードの数を増やして収束を確認できます。

共振と荷重作用位置(節と腹)
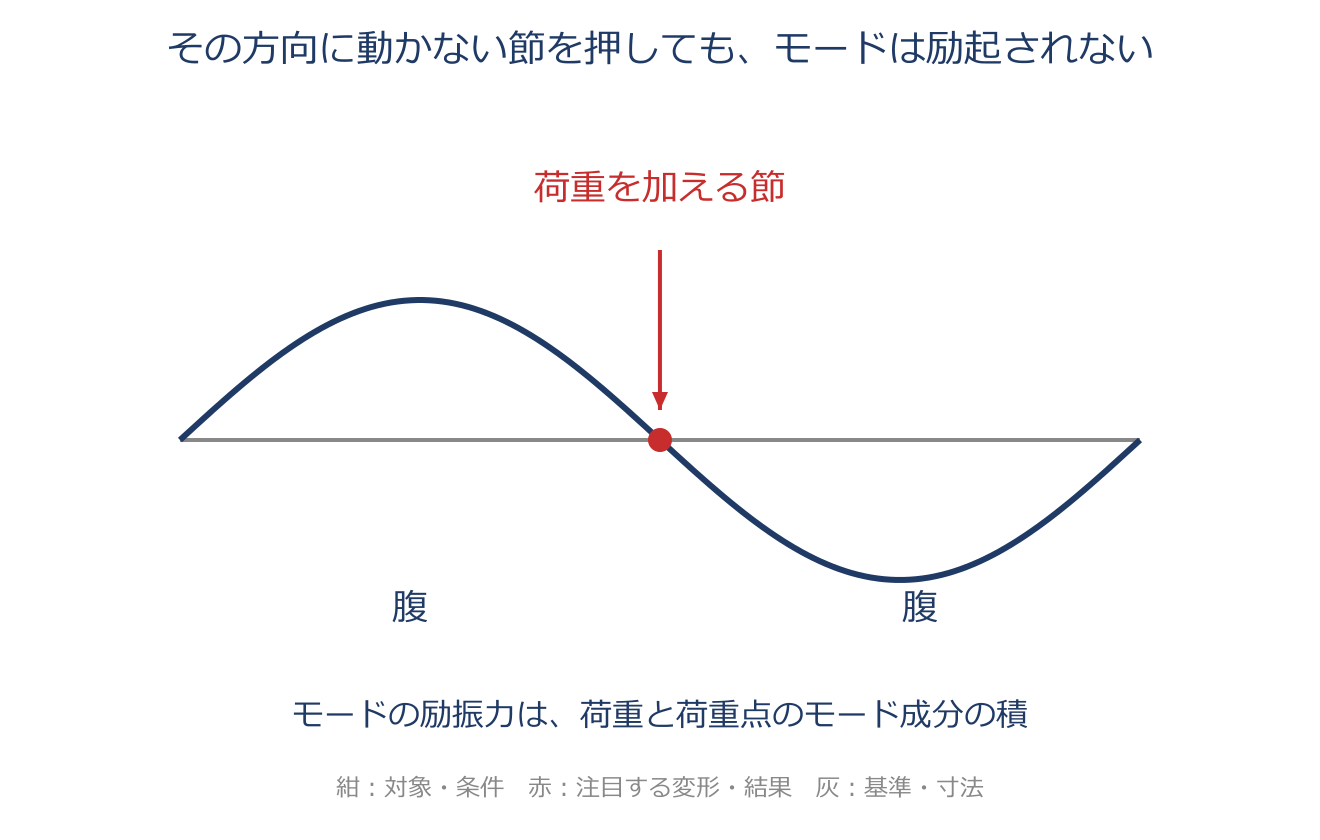
共振と荷重作用位置(節と腹)のアプリ教材図
『固有振動数の近くで加振しているのに共振しない』という解析結果を考えるときの鍵です。振動モードには、ほとんど動かない点(節)と大きく揺れる点(腹)があります。荷重方向のモード成分と力の積が、そのモードを揺らす力になるため、動的な荷重がそのモードの節に作用しているとエネルギーがほとんど入らず、固有振動数の近くでも共振しません。 逆に腹に作用すれば強く励起され大きく共振します。もう一つ大事なのは、固有値解析そのものは動的荷重を考えず加振力そのものは固有値問題の右辺へ入らない点です。ただし初期荷重による幾何剛性は固有値を変える場合があります。共振の強さは、固有値解析の数値ではなく『荷重の作用位置』と『モードの形』を照らし合わせて判断します。さらに固有振動数やモードの形は固定の仕方(境界条件)で変わるので、拘束を変えたら共振の様子も変わることを押さえておきます。

具体例

モードへの力は $F_r=\phi_r^TF$。1点にだけ力を与えるなら、その点の荷重方向成分 $\phi_{r,j}$ がゼロのとき $F_r=0$ です。また、よく励起されても観測点が節なら、その点の応答は小さく見えます。入力位置と観測位置の両方を確かめます。

初期応力(応力剛性化)と平板要素
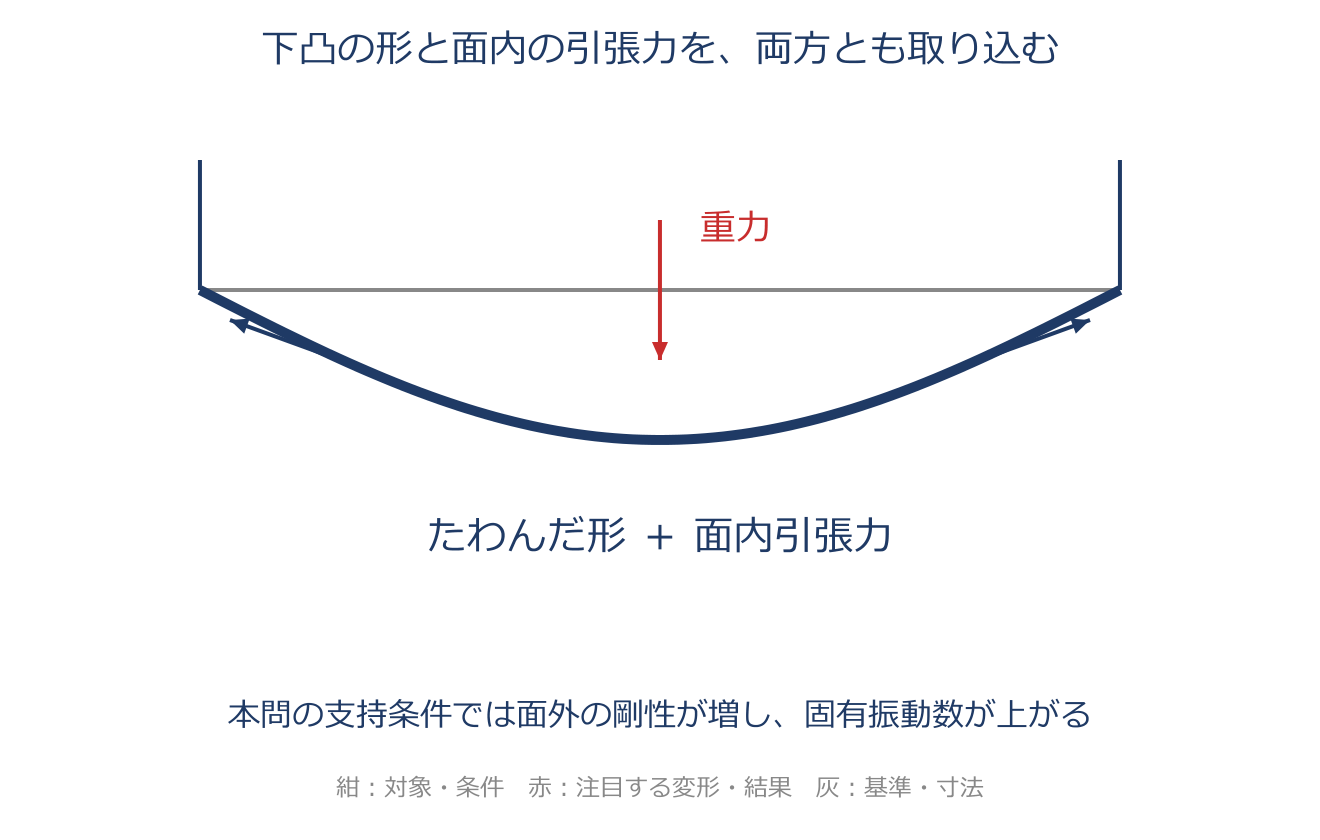
初期応力(応力剛性化)と平板要素のアプリ教材図
本問のように、支持が面内の伸びを制限する条件で薄い板を吊るすと、自重で下にたわみ(下に凸)、面の中に引っぱる力(面内引張力)が生まれます。弦を強く張るほど高い音が出るのと同じで、この面内の引張りは板が面の外へたわむときの幾何剛性を含む面外方向の硬さを高めます。 これを初期応力による剛性変化=応力剛性化(stress stiffening)と呼び、その結果、面内の変形と面外の変形が連成して固有振動数が上がります。この連成を正しく捉えるには、面内の伸び縮みを扱う平面応力要素と、面外の曲げを扱う板曲げ要素の両方の働きを併せ持つ『平板要素』でモデル化する必要があります。板曲げ要素だけのモデルが実験より低い固有振動数を出したら、重力による形状変化と引張力(初期応力)を入れ忘れている、と疑うのが考察の勘どころです。

具体例

板曲げだけの要素では、面内に生じる引張力を正しく表せません。まず重力下の釣合い形状・応力を求め、そこから微小振動を解きます。材料のヤング率を変えたのではなく、張力による幾何剛性が増えたと考えます。

流体連成(付加質量法)と応答スペクトル法の限界
流体連成(付加質量法)と応答スペクトル法の限界のアプリ教材図
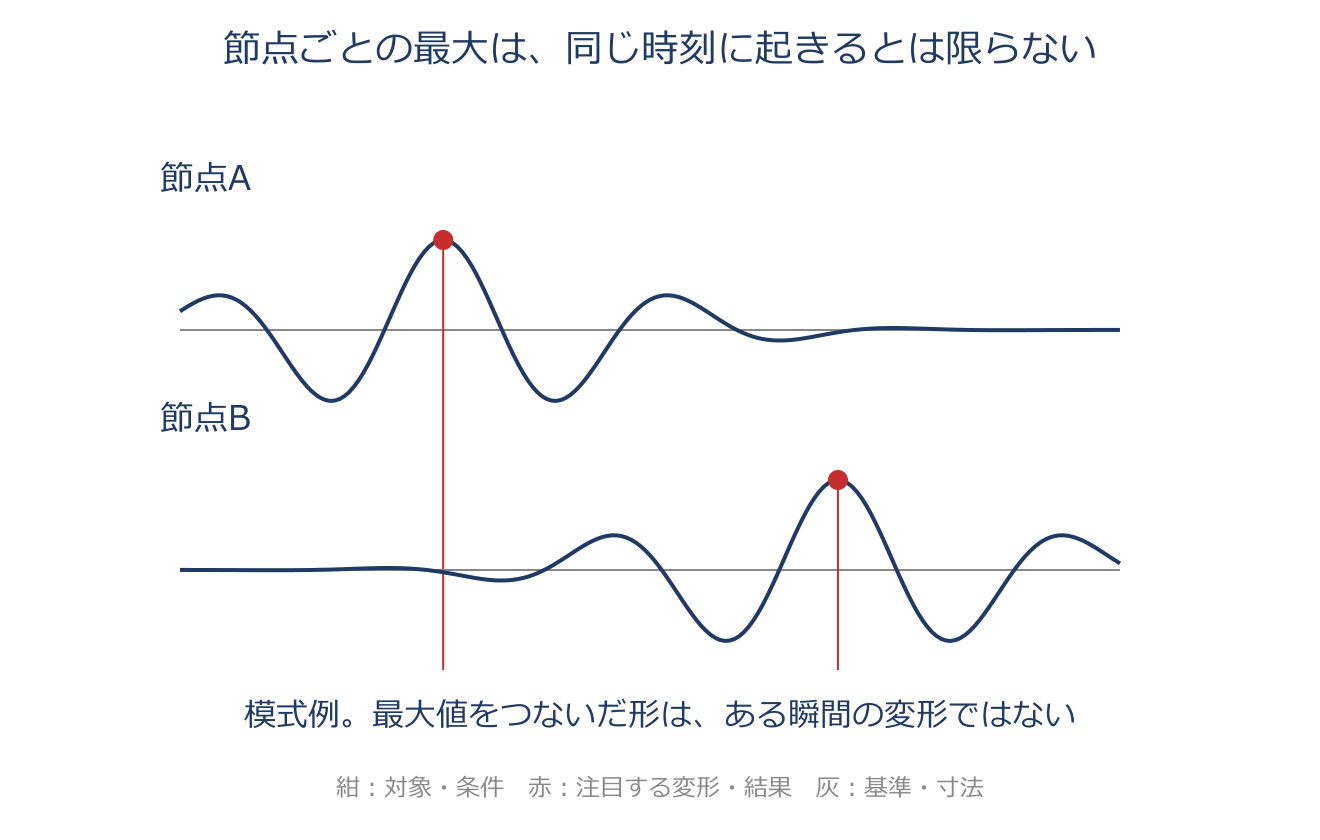
水の中にある構造物や、水で満たした配管の振動を解くとき、流体の影響を構造の自由度に対応する『付加質量』(まわりの水を一緒に揺らすぶんの見かけの重さ)として足して扱う方法です。プールの中で腕を振ると空気中より重く感じるのと同じで、構造が動くと周りの水も連れて動くため実質的に質量が増え、固有振動数が下がります。 流れがない、または定常流・自由液面・圧縮性などの影響を無視でき、付加質量近似が適切な場合は、この付加質量で質量行列を調整すれば、応答スペクトル法や部分構造合成法など普段の解析手法をそのまま使えます。付加質量行列は、節点間の連成を含む場合があります。その応答スペクトル法の結果を考察するときは限界も押さえます=固有振動数が近接したモードは本来相関が強いのにSRSSは無相関を仮定するため誤差が出やすい、出力は加振全期間での各節点の最大値であって『加速度が最大の瞬間の変位分布』ではない(時間の概念を持たない)、モード数は多くすれば必ず精度が上がるわけではない、という3点です。

具体例

節点Aの最大変位が時刻1秒、節点Bの最大変位が時刻2秒に出たとしても、応答スペクトル結果ではそれぞれの最大値が並びます。その数値を結んだ形は、同じ瞬間の変形ではありません。部材間の干渉や時刻ごとの姿勢を知りたい場合は時刻歴解析を検討します。

はり要素の応力(精度の限界)
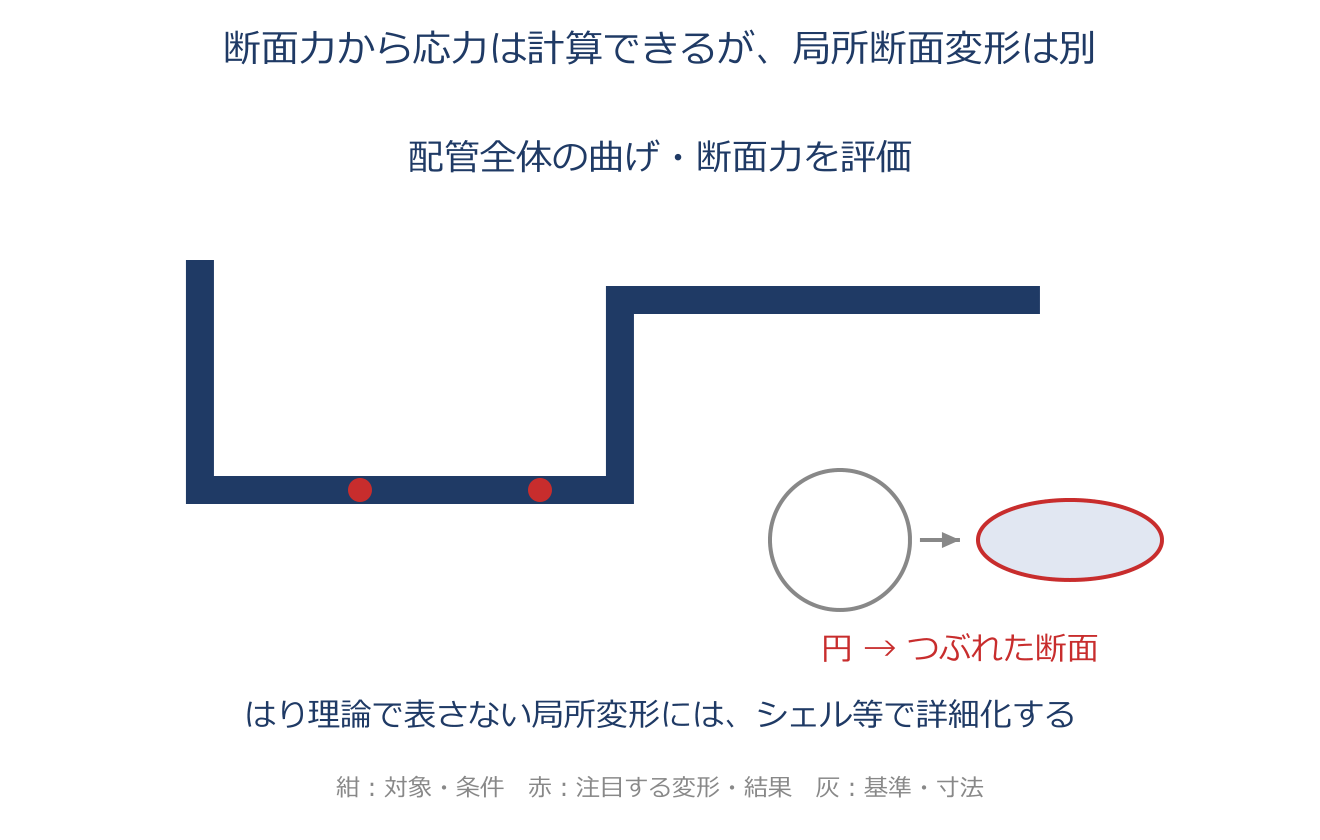
はり要素の応力(精度の限界)のアプリ教材図
配管などを細い棒(はり/ビーム要素)に単純化して振動解析したとき、その応力をどこまで信じてよいかの考察です。よくある誤解と違い、はり要素でも積分点ごとに応力はちゃんと計算されます(応力が出ないわけではありません)。ただしそれはあくまで『はり理論』に基づく値で、管が曲げられて断面が楕円につぶれるような断面変形は表せません。 ストローを曲げると途中でぺしゃんとつぶれますが、はり要素はその局所的なつぶれを無視してなめらかな棒として扱うため、シェル要素やソリッド要素で細かくモデル化した場合より局所応力を表現できない場合があります。積分点を増やすだけでは、はり理論に含まれない断面変形は表せません。はり理論の適用範囲では有効ですが、局所的な応力の正確な値が要るなら、はり要素の結果を鵜呑みにせず、断面変形を表せるシェル/ソリッド要素で作り直して確認するのが正しい姿勢です。

具体例

曲げモーメント $M$ によるはり理論の応力は $\sigma=My/I$。$M=1000\,\mathrm{N\,mm}$、$y=5\,\mathrm{mm}$、$I=100\,\mathrm{mm^4}$ なら $50\,\mathrm{N/mm^2}=50\,\mathrm{MPa}$ です。これは管のつぶれや結合部の局所応力まで表した値ではありません。

アプリ教材原本をWeb向けに掲載。更新:2026年10月30日。本サイトは日本機械学会による公認・監修を示すものではありません。

スマートフォンで開く

計算力学技術者

QR code

カメラでQRコードを読み取り、スマートフォンでアプリを入手。

safa-lang.com/download/cae/